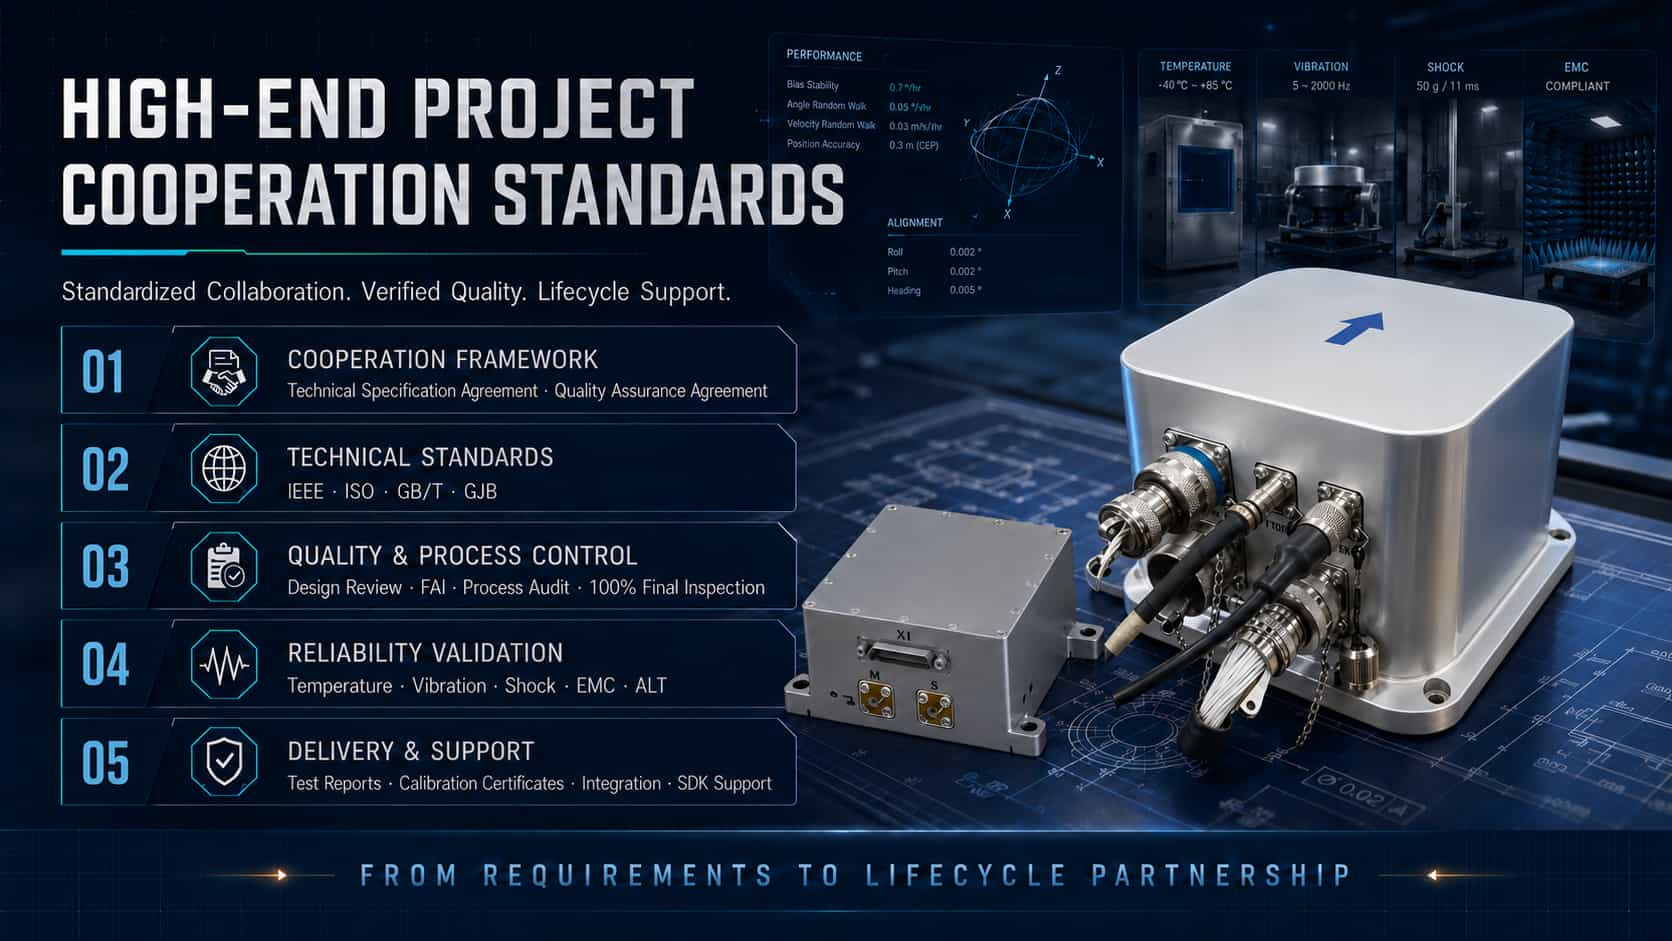
تُعدّ أجهزة الاستشعار بالقصور الذاتي، بما في ذلك مقاييس التسارع، والجيروسكوبات، ووحدات القياس بالقصور الذاتي (IMUs)، مكونات أساسية لأنظمة الملاحة والتوجيه والتحكم في الطيران؛ إذ يُحدد أداؤها وموثوقيتها سلامة الطيران ونجاح المهمة بشكل مباشر. تتطلب المشاريع التي تستخدم أجهزة الاستشعار بالقصور الذاتي في قطاع الطيران إدارة دورة حياة كاملة، بدءًا من التأهيل والاعتماد، مرورًا بالتسليم والاستلام، وصولًا إلى البحث والتطوير المخصص والدعم الفني. تُقدم هذه المقالة تحليلًا فنيًا لهذه الأبعاد الأربعة، بالاستناد إلى أنظمة المعايير الدولية والممارسات الهندسية.1. مؤهلات مشروع الطيرانلدخول سوق الطائرات الصالحة للطيران، يجب أن تخضع أجهزة الاستشعار بالقصور الذاتي لسلسلة من عمليات التأهيل والاعتماد الصارمة. وتشمل هذه العمليات جوانب متعددة، بما في ذلك قابلية الأجهزة للتكيف مع البيئة، وسلامة البرمجيات، وضمان تصميم الأجهزة، والتحقق من المعايير الفنية.شهادة التكيف البيئي: يُعدّ معيار RTCA DO-160، الخاص بـ "الظروف البيئية وإجراءات الاختبار للمعدات المحمولة جواً"، المعيار الأساسي لاختبار المعدات الإلكترونية للطيران في الظروف البيئية، وهو معترف به من قِبل المنظمة الدولية للتوحيد القياسي (ISO) كمعيار دولي فعلي هو ISO-7137. يحدد هذا المعيار الحد الأدنى من ظروف وإجراءات الاختبار البيئي لمجموعة كاملة من المعدات المحمولة جواً، بدءاً من طائرات الطيران العام الخفيفة والمروحيات وصولاً إلى الطائرات النفاثة الكبيرة والطائرات الأسرع من الصوت. يشمل معيار DO-160 أكثر من 20 اختباراً، بما في ذلك اختبار درجة الحرارة، والاهتزاز، والصدمات، والرطوبة، والارتفاع، ومقاومة الماء والغبار، ومقاومة رذاذ الملح والفطريات، والتوافق الكهرومغناطيسي (EMI/EMS)، وتأثيرات البرق، والتفريغ الكهروستاتيكي، واستهلاك الطاقة، وتقلبات الجهد.شهادات البرمجيات والأجهزة: يُعدّ معيار DO-178، بعنوان "اعتبارات البرمجيات في شهادات أنظمة ومعدات الطيران"، المعيار الذهبي لشهادات سلامة برمجيات الطيران. يصنّف هذا المعيار البرمجيات إلى مستويات ضمان تتراوح من A إلى E، حيث ينطبق المستوى A على وظائف سلامة الطيران الأكثر أهمية. أما معيار DO-254، بعنوان "إرشادات ضمان تصميم الأجهزة الإلكترونية المحمولة جواً"، فيتناول ضمان تصميم الأجهزة الإلكترونية المعقدة. تتطلب شهادات منتجات الملاحة بالقصور الذاتي عادةً أن تستوفي البرمجيات معايير المستوى A في معيار DO-178B/C، وأن تستوفي الأجهزة معايير المستوى A في معيار DO-254.أمر المعيار الفني (TSO): هو معيار أداء أدنى صادر عن إدارة الطيران الفيدرالية الأمريكية (FAA)؛ ويجب على المصنّعين الحصول على ترخيص TSO (TSOA) قبل تركيب معداتهم على الطائرات المعتمدة. تشمل أوامر المعيار الفني المتعلقة بأنظمة الملاحة بالقصور الذاتي، على سبيل المثال لا الحصر، TSO-C4c (الجيروسكوبات)، وTSO-C5f (أنظمة مرجعية للوضع والاتجاه)، وTSO-C6e (الجيروسكوبات الاتجاهية)، وTSO-C88b (الطيار الآلي)، وTSO-C201 (نظام مرجعي للوضع والاتجاه). مراجع GJB: يعتمد التأهيل لمشاريع أجهزة الاستشعار بالقصور الذاتي العسكرية الصينية بشكل أساسي على نظام إدارة الجودة GJB 9001C، ومراجعة التأهيل لوحدات تصنيع المعدات، وسلسلة معايير الاختبار البيئي GJB 150؛ من الناحية الفنية، تشترك هذه المعايير في أصل مشترك مع معايير MIL-STD وسلسلة DO. 2. مواصفات التسليمتشمل مواصفات التسليم لأجهزة الاستشعار بالقصور الذاتي فحص المنتج ومعايير القبول والتعبئة والتغليف والنقل وتسليم الوثائق، مما يضمن مراقبة الجودة وإمكانية التتبع طوال العملية بأكملها من مغادرة المصنع إلى تركيب الطائرة.الفحص والقبول: تُصنّف عمليات فحص التسليم لأجهزة الاستشعار بالقصور الذاتي المستخدمة في الطيران إلى فحص المصنع (اختبار الأداء الكامل ومعايرة درجة الحرارة الكاملة)، وفحص القبول (إعادة الاختبار عند الوصول)، وفحص التأهيل (اختبار اعتماد النوع). تشمل مواصفات أنظمة الملاحة بالقصور الذاتي المحمولة جواً المتطلبات الفنية، وطرق الاختبار، وقواعد الفحص، والتغليف/النقل؛ بينما تُفصّل مواصفات وحدات القياس بالقصور الذاتي للطائرات المدنية بدون طيار مستويات التصنيف ومتطلبات الصيانة.التعبئة والنقل: تتبع عملية التعبئة والتغليف لمعدات الملاحة بالقصور الذاتي العسكرية معيار MIL-STD-2073-1 (التعبئة الفردية العسكرية من المستوى B)، والذي يحدد طرق منع التآكل والتلف الميكانيكي لضمان سلامة المعدات أثناء التخزين ودورات النقل المتعددة؛ وتتوافق عملية وضع العلامات مع معيار MIL-STD-129. أما تطبيقات الطيران المدني، فتشير إلى معيار DO-160 والمواصفات ذات الصلة، والتي تحدد متطلبات محددة للحماية من الرطوبة والصدمات والكهرباء الساكنة.تسليم الوثائق: تشمل المخرجات عادةً مواصفات المنتج، وتقارير الاختبار (الاختبار البيئي، والتوافق الكهرومغناطيسي، واختبار العمر الافتراضي، وما إلى ذلك)، وشهادات المعايرة، وإعلانات المطابقة، وأدلة المستخدم، وأدلة الصيانة. بالنسبة للمنتجات المعتمدة وفقًا لمعياري DO-178/DO-254، يلزم أيضًا تقديم حزمة بيانات كاملة لضمان تصميم البرمجيات/الأجهزة. 3. تطوير مخصصغالباً ما تتطلب تطبيقات الطيران أجهزة استشعار بالقصور الذاتي مصممة خصيصاً؛ وتفرض المنصات المختلفة (الطائرات ذات الأجنحة الثابتة، والطائرات الدوارة، والطائرات بدون طيار) وملفات تعريف المهام المختلفة (الطيران المدني، والعسكري، والبحث العلمي) متطلبات متفاوتة فيما يتعلق بالدقة والحجم والوزن واستهلاك الطاقة (SWaP) وبروتوكولات الواجهة والقدرة على التكيف مع البيئة.تخصيص الأجهزة: يشمل التطوير المخصص اختيار وتكوين المستشعر (الاختيار بين التقنيات مثل MEMS أو الألياف البصرية أو الجيروسكوبات الليزرية)، وتخصيص عوامل الشكل والواجهات الميكانيكية (على سبيل المثال، تعديل الغلاف ليتناسب مع مساحات التثبيت المحددة)، واختيار الموصل (على سبيل المثال، موصلات MIL-Spec 38999 المفلترة)، وتحسينات التصميم من أجل المرونة البيئية (مقاومة الاهتزاز والصدمات، ونطاق واسع لدرجة حرارة التشغيل).تخصيص البرمجيات والخوارزميات: يشمل ذلك تخصيص بروتوكولات الاتصال (RS-232/422/485، ARINC، CAN، إلخ)، وتكوين تنسيقات ومعدلات إخراج البيانات، وتحسين خوارزميات دمج البيانات الحسية، وبرمجة تأثيرات ذراع الرافعة وتوجيه التركيب. كما يقدم بعض الموردين تطويرًا مخصصًا لأنظمة اختبار غير قياسية وأدوات برمجية متخصصة.عملية التخصيص: تتضمن عملية التطوير المخصصة النموذجية تحليل المتطلبات، وتصميم الحلول، وتصنيع النماذج الأولية، والتحقق البيئي (مثل اختبار DO-160)، وتكامل الأنظمة، واختبار الطيران. يمتلك العديد من الموردين قدرات تصنيع داخلية متكاملة - بدءًا من تصنيع رقائق MEMS وصولًا إلى معايرة وحدة القياس بالقصور الذاتي (IMU) - مما يضمن مراقبة الجودة للمنتجات المخصصة. 4. الدعم الفنييُعد الدعم الفني عنصرًا أساسيًا في خدمة دورة الحياة الكاملة لأجهزة الاستشعار بالقصور الذاتي، حيث يغطي السلسلة بأكملها بدءًا من استشارة الاختيار وتكامل النظام وحتى التشغيل في الموقع وتشخيص الأعطال والصيانة/المعايرة.دعم الاختيار والتكامل: عادةً ما يُقدّم المورّدون مجموعات تقييم لمساعدة العملاء على التحقق من الأداء خلال المراحل الأولى من المشروع. وتُقدّم الفرق الفنية الدعم للعملاء طوال العملية، بدءًا من اختيار المستشعرات ومطابقة الواجهات وصولًا إلى تكامل النظام، مع حلّ التحديات الهندسية مثل دمج البيانات، وتحويل نظام الإحداثيات، وتعويض الأخطاء. كما يُقدّم بعض المصنّعين دعمًا فنيًا على مدار الساعة طوال أيام الأسبوع يُغطي سير العمل بالكامل، من الاختيار والتكامل إلى دمج البيانات.خدمات المعايرة والصيانة: تتطلب أجهزة الاستشعار بالقصور الذاتي معايرة دورية بعد الاستخدام المطول لتعويض انحراف الانحياز وتغيرات عامل القياس. يمكن للموردين الحاصلين على شهادات الطيران (مثل EASA Part 21G وأنظمة إدارة الجودة EN9100) تقديم خدمات المعايرة والصيانة التي تفي بمعايير الطيران. كما يوفر بعض المصنّعين بيانات متوسط الوقت بين الأعطال (MTBF).شراكة شاملة لدورة حياة المنتج: لا يقتصر ما يقدمه موردو أجهزة الاستشعار بالقصور الذاتي الرائدون على المنتجات القياسية فحسب، بل يبنون شراكات تغطي دورة حياة المنتج بأكملها، بدءًا من التصميم المفاهيمي، مرورًا بالنماذج الأولية، ودعم شهادات صلاحية الطيران، وصولًا إلى تسليم الإنتاج الضخم والصيانة طويلة الأجل. يقلل هذا النموذج من مخاطر المشاريع ويختصر دورات البحث والتطوير للعملاء، مع ضمان استمرار موثوقية أجهزة الاستشعار بالقصور الذاتي في بيئات التشغيل الصعبة. 5. خاتمة لقد أرست تطبيقات الطيران لأجهزة الاستشعار بالقصور الذاتي نظامًا شاملًا يغطي كل شيء بدءًا من الاعتماد (DO-160/DO-178/DO-254/TSO) ومواصفات التسليم (التغليف وفحص القبول وفقًا لمعيار MIL-STD-2073) وصولًا إلى البحث والتطوير المخصص (تكييف مرن للأجهزة والبرامج) والدعم الفني (خدمات دورة الحياة الكاملة). يُعد فهم هذا الإطار متعدد المستويات من المعايير والخدمات والاستفادة منه بفعالية أمرًا ضروريًا لنجاح تطبيق أجهزة الاستشعار بالقصور الذاتي في مشاريع الطيران.
اقرأ المزيد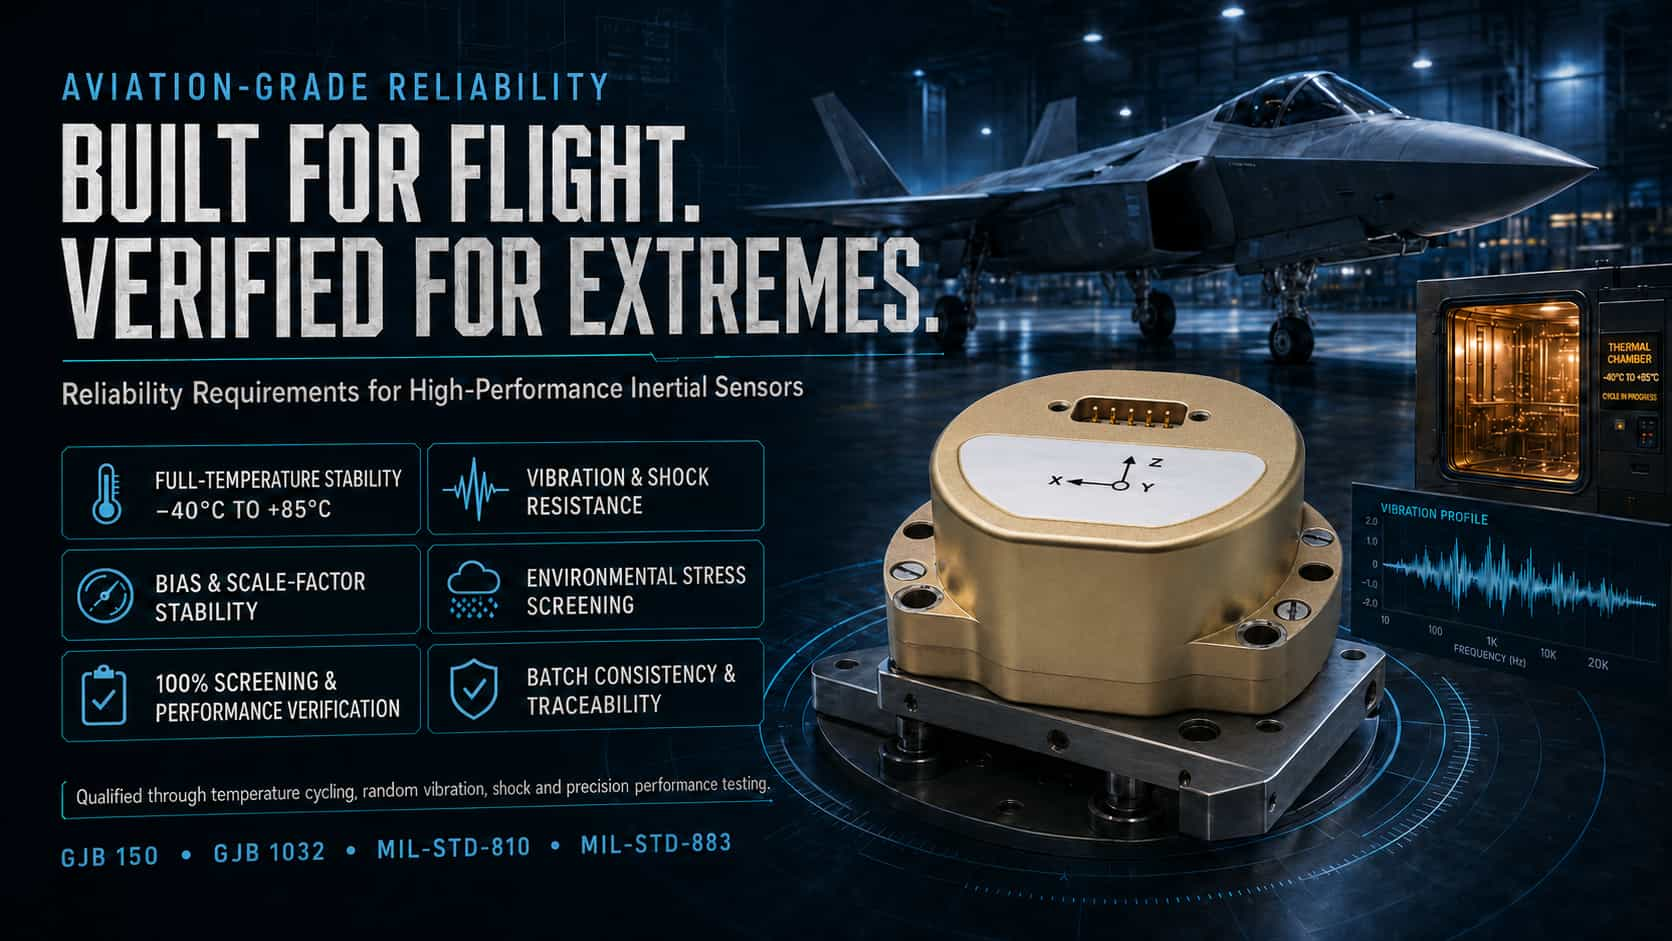
تُعدّ أجهزة الاستشعار بالقصور الذاتي، بما في ذلك مقاييس التسارع، والجيروسكوبات، ووحدات القياس بالقصور الذاتي (IMUs)، مكونات أساسية لأنظمة الملاحة والتوجيه والتحكم في قطاعات الطيران والفضاء والبحرية والدفاع؛ إذ تُحدد قدرتها على التكيف مع البيئة وموثوقيتها على المدى الطويل بشكل مباشر الفعالية التشغيلية لأنظمة الأسلحة. يجب أن تخضع أجهزة الاستشعار بالقصور الذاتي ذات المواصفات العسكرية لاختبارات صارمة للإجهاد البيئي، حيث يُسرّع تطبيق ضغوط بيئية مناسبة، مثل الأحمال الحرارية والميكانيكية، من ظهور العيوب الداخلية الكامنة وتحويلها إلى أعطال، مما يسمح بمعالجتها لاحقًا. في صناعات الدفاع والفضاء الدولية، تم وضع إطار شامل للاختبار والتحقق لأجهزة الاستشعار بالقصور الذاتي، استنادًا إلى معايير مثل المعايير العسكرية الأمريكية (MIL-STD)، ومعايير المنظمة الدولية للمقاييس (ISO)، ومعايير معهد مهندسي الكهرباء والإلكترونيات (IEEE)، ومعيار إلكترونيات الطيران RTCA DO-160. تتناول هذه المقالة ثلاث فئات اختبار رئيسية: دورات درجات الحرارة العالية/المنخفضة، والاهتزاز/الصدمات، واختبارات التقادم، وتحللها من منظور كل من الأطر المعيارية والأساسيات التقنية. 1. اختبار دورات درجات الحرارة العالية/المنخفضة تهدف اختبارات دورات درجات الحرارة العالية والمنخفضة إلى تقييم استقرار الأداء والسلامة الهيكلية لأجهزة الاستشعار بالقصور الذاتي عند تعرضها لدرجات حرارة قصوى متناوبة. يمكن أن تتسبب تقلبات درجة الحرارة في انحراف المعايير الحرجة، مثل انحياز المستشعر ومعامل المقياس، مما يؤثر بالتالي على دقة النظام ككل. المعايير الدولية: يحدد معيار MIL-STD-810 إجراءات اختبارات التعرض لدرجات الحرارة العالية والمنخفضة، ويغطي ظروف التشغيل والتخزين. ضمن معيار MIL-STD-883، تحدد الطريقة 1010 (التدوير الحراري) "الحالة ب" - التي تتراوح من -55 درجة مئوية إلى 125 درجة مئوية مع ما يصل إلى 100 دورة - بينما توضح الطريقة 1011 إجراءات اختبار الصدمات الحرارية. في قطاع إلكترونيات الطيران، ينظم القسم 5 من معيار RTCA DO-160 على وجه التحديد إجراءات اختبار تغير درجة الحرارة. بالإضافة إلى ذلك، يحدد معيار ISO 16063-34:2019 طرق اختبار الحساسية عند درجات حرارة ثابتة من منظور معايرة المستشعر، ويغطي نطاقًا من -190 درجة مئوية إلى 800 درجة مئوية. الأساسيات الفنية: تشمل المعايير الرئيسية لاختبارات دورات درجة الحرارة نطاق درجة الحرارة (مثلًا، من -55 درجة مئوية إلى +85 درجة مئوية أو +125 درجة مئوية)، ومعدل تغير درجة الحرارة، ومدة التثبيت، وعدد الدورات. في الاختبارات العملية، تتضمن الظروف عادةً نطاق درجة حرارة من -55 درجة مئوية إلى +85 درجة مئوية، ومدة تثبيت 30 دقيقة، ومعدل تغير درجة حرارة من 5 إلى 10 درجات مئوية/دقيقة. يُعد اختيار المعدل المناسب أمرًا بالغ الأهمية: فقد يتجاوز المعدل المرتفع جدًا حدود القصور الذاتي الحراري للجهاز، مما يؤدي إلى أعطال خاطئة، بينما قد لا يكشف المعدل المنخفض جدًا عن العيوب بفعالية. فيما يتعلق بتقييم الأداء، يجب قياس معايير مثل استقرار الانحياز وقابلية تكرار عامل المقياس بعد دورات درجة الحرارة؛ على سبيل المثال، يتطلب نظام ملاحة بالقصور الذاتي محدد أن يكون خطأ خرج زاوية الوضع ≤ 0.15 درجة عبر نطاق درجة الحرارة من -55 درجة مئوية إلى +85 درجة مئوية. يؤكد معيار MIL-STD-810 على تخصيص ملفات تعريف الاختبار بناءً على نوع المنصة (مثلًا، الطائرات ذات الأجنحة الثابتة، والطائرات المروحية، والمركبات). 2. اختبار الاهتزاز والصدمات تحاكي اختبارات الاهتزاز والصدمات البيئات الميكانيكية التي تتعرض لها أجهزة الاستشعار بالقصور الذاتي أثناء الإطلاق والطيران والهبوط والنقل، مما يؤكد سلامة هيكلها ودقة مخرجاتها تحت الأحمال الديناميكية. المعايير الدولية: يُعدّ كلٌّ من معيار MIL-STD-810، الطريقة 514 (الاهتزاز) والطريقة 516 (الصدمة)، المعيارين الأساسيين في هذا المجال. تُحدّد الطريقة 514.7 الإجراءات ومتطلبات الكثافة الطيفية لاختبار الاهتزاز العشوائي (مثل اختبار اهتزاز عشوائي لمدة 10 ساعات، 25 غرام RMS). وتُبيّن الطريقة 213 من معيار MIL-STD-202 إجراءات اختبار الصدمات الميكانيكية (مثل نبضة نصف جيبية، 50 غرام، 11 مللي ثانية). وتُوفّر سلسلة معايير ISO 16063 الأساس المنهجي لمعايرة مستشعرات الاهتزاز والصدمات: يُغطّي الجزء 21 معايرة الاهتزاز عبر مقارنة المستشعر المرجعي؛ ويُغطّي الجزء 22 معايرة الصدمات؛ ويُغطّي الجزء 43 معايرة مقياس التسارع بناءً على تحديد معلمات النموذج. ويُغطّي القسم 8 من معيار RTCA DO-160 الاهتزاز الجيبي والعشوائي في نطاق التردد من 5 هرتز إلى 2000 هرتز. أبرز الجوانب الفنية: يشمل اختبار الاهتزاز عمومًا نمطين: المسح الجيبي والاهتزاز العشوائي. يجب تعديل كثافة القدرة الطيفية للاهتزاز العشوائي بما يتناسب مع نوع المنصة، على سبيل المثال، يتطلب الأمر كثافة طيفية قدرها 0.04 غ²/هرتز ضمن نطاق التردد من 20 هرتز إلى 2000 هرتز. يستخدم اختبار الصدمات عادةً نبضات نصف جيبية، بمعايير مميزة تشمل تسارعات قصوى تتراوح بين 50 و400 غ، وفترات زمنية تتراوح بين 2 و35 مللي ثانية. أثناء الاختبار، يجب مراقبة خرج المستشعر في الوقت الفعلي في ظل ظروف الاهتزاز أو الصدمات، مع إيلاء اهتمام خاص لأي خلل مثل انحراف الانحياز الصفري، وتغيرات عامل المقياس، وانقطاعات الإشارة. يؤكد معيار MIL-STD-810 على ضرورة أن تستند مستويات شدة الاختبار إلى بيانات بيئية مُقاسة بدلاً من الاختيار العشوائي؛ ويستحق هذا النهج القائم على البيانات اهتمامًا دقيقًا في الممارسة الهندسية. 3. اختبارات الكشف عن الشيخوخة يُعد فحص التقادم (المعروف أيضًا باسم فحص الإجهاد البيئي، أو ESS) عملية بالغة الأهمية تستخدم الإجهاد البيئي المتسارع للقضاء على المنتجات المعرضة للفشل في المراحل المبكرة من حياتها وضمان اتساق الدفعات. المعايير الدولية: يُعدّ معيار MIL-STD-883، الطريقة 1010 (الاختبار الدوري لدرجة الحرارة)، الطريقة الأساسية لفحص المكونات، وغالبًا ما يُدمج مع اختبار الاهتزاز العشوائي. تعتمد الممارسات الصناعية عادةً شروط فحص مثل 250 دورة، ونطاق درجة حرارة من -40 درجة مئوية إلى 85 درجة مئوية، وفترة بقاء 73 دقيقة. يُحدد معيار MIL-STD-810 طرق تطبيق الإجهادات المُركبة من منظور الاختبار البيئي على مستوى النظام. على الرغم من أن معيار RTCA DO-160 يُركز على شهادة صلاحية الطيران، إلا أن إجراءات الاختبار البيئي الخاصة به تُعدّ مرجعًا قيّمًا لفحص أجهزة الاستشعار المستخدمة في الطيران. يُستخدم نموذج أرهينيوس على نطاق واسع دوليًا للتنبؤ بعمر الخدمة أثناء اختبار العمر المُعجّل (ALT). يتوافق معيار GJB 1032A-2020 الصيني بشكل كبير مع معيار MIL-STD-883 فيما يتعلق بفلسفة الفحص، على الرغم من اختلاف المتطلبات المحددة لعدد الدورات ومعدلات تغير درجة الحرارة (على سبيل المثال، يُحدد معيار GJB عادةً معدل 15 درجة مئوية/دقيقة). أبرز الجوانب التقنية: يكشف فحص التقادم عن العيوب الكامنة (مثل تشققات وصلات اللحام، وانفصال الرقائق، أو أسلاك التوصيل المقطوعة) من خلال مزيج من "تسريع درجة الحرارة" و"التحفيز بالاهتزاز". تُضبط معدلات تغير درجة الحرارة عادةً بين 5 و15 درجة مئوية/دقيقة، بينما تكون فترات التثبيت كافية لضمان استقرار درجة حرارة الجهاز (عادةً من 30 إلى 60 دقيقة). يجب أن تبقى مستويات إجهاد الفحص ضمن حدود قوة تصميم المنتج لضمان الكشف الفعال عن العيوب دون التسبب في أنماط فشل غير ذات صلة. بالنسبة للأجهزة بالقصور الذاتي عالية الموثوقية، يمكن استخدام اختبار العمر المعجل لضغط سنوات من إجهاد التشغيل في بضعة أسابيع، مما يسمح باستقراء عمر الخدمة من خلال النمذجة. خلال عملية الفحص، يلزم إجراء اختبار كامل للمعلمات (يشمل الانحياز الصفري، ومعامل المقياس، والعتبة، وما إلى ذلك) لكل جهاز لضمان اتساق الدفعة. خاتمة يلعب كل من دورات درجات الحرارة العالية والمنخفضة، واختبار الاهتزاز/الصدمات، وفحص الاحتراق أدوارًا متميزة ولكنها متكاملة: تقيّم دورات درجات الحرارة استقرار الانحياز الصفري ومقاومة الإجهاد الهيكلي في ظل تقلبات درجات الحرارة الشديدة؛ ويتحقق اختبار الاهتزاز والصدمات من دقة الإخراج والسلامة الميكانيكية تحت الأحمال الديناميكية؛ ويكشف فحص الاحتراق عن العيوب الكامنة - مثل تشققات وصلات اللحام أو انفصال الرقائق - من خلال الإجهاد المتسارع، مما يضمن موثوقية المنتج على مستوى الدفعة. ثلاث نقاط تستدعي الانتباه في التطبيق العملي: أولاً، يجب أن تكون دقة جهاز الاختبار أدق بثلاث مرات على الأقل من هامش الخطأ المسموح به للمعامل المراد قياسه لضمان نتائج موثوقة؛ ثانياً، يجب تكييف ظروف الاختبار بشكل مناسب مع نوع المنصة المحدد (مثل الطائرات ذات الأجنحة الثابتة، أو الطائرات المروحية، أو المركبات، أو السفن) بدلاً من تطبيق معايير عامة بشكل أعمى، مما قد يؤدي إلى الإفراط في الاختبار أو التقليل منه؛ ثالثاً، ينبغي دمج المعايير وتطبيقها بمرونة؛ إذ يوفر معيار MIL-STD إطاراً بيئياً عاماً، وتقدم المنظمة الدولية للمقاييس (ISO) منهجيات المعايرة، وتوفر IEEE بروتوكولات اختبار أجهزة الاستشعار، ويحدد معيار DO-160 متطلبات صلاحية الطيران المحددة. ولا يمكن ضمان التشغيل الموثوق لأجهزة الاستشعار بالقصور الذاتي في البيئات القاسية إلا من خلال الفهم الشامل لنطاق كل معيار والجمع بينها بفعالية.
اقرأ المزيد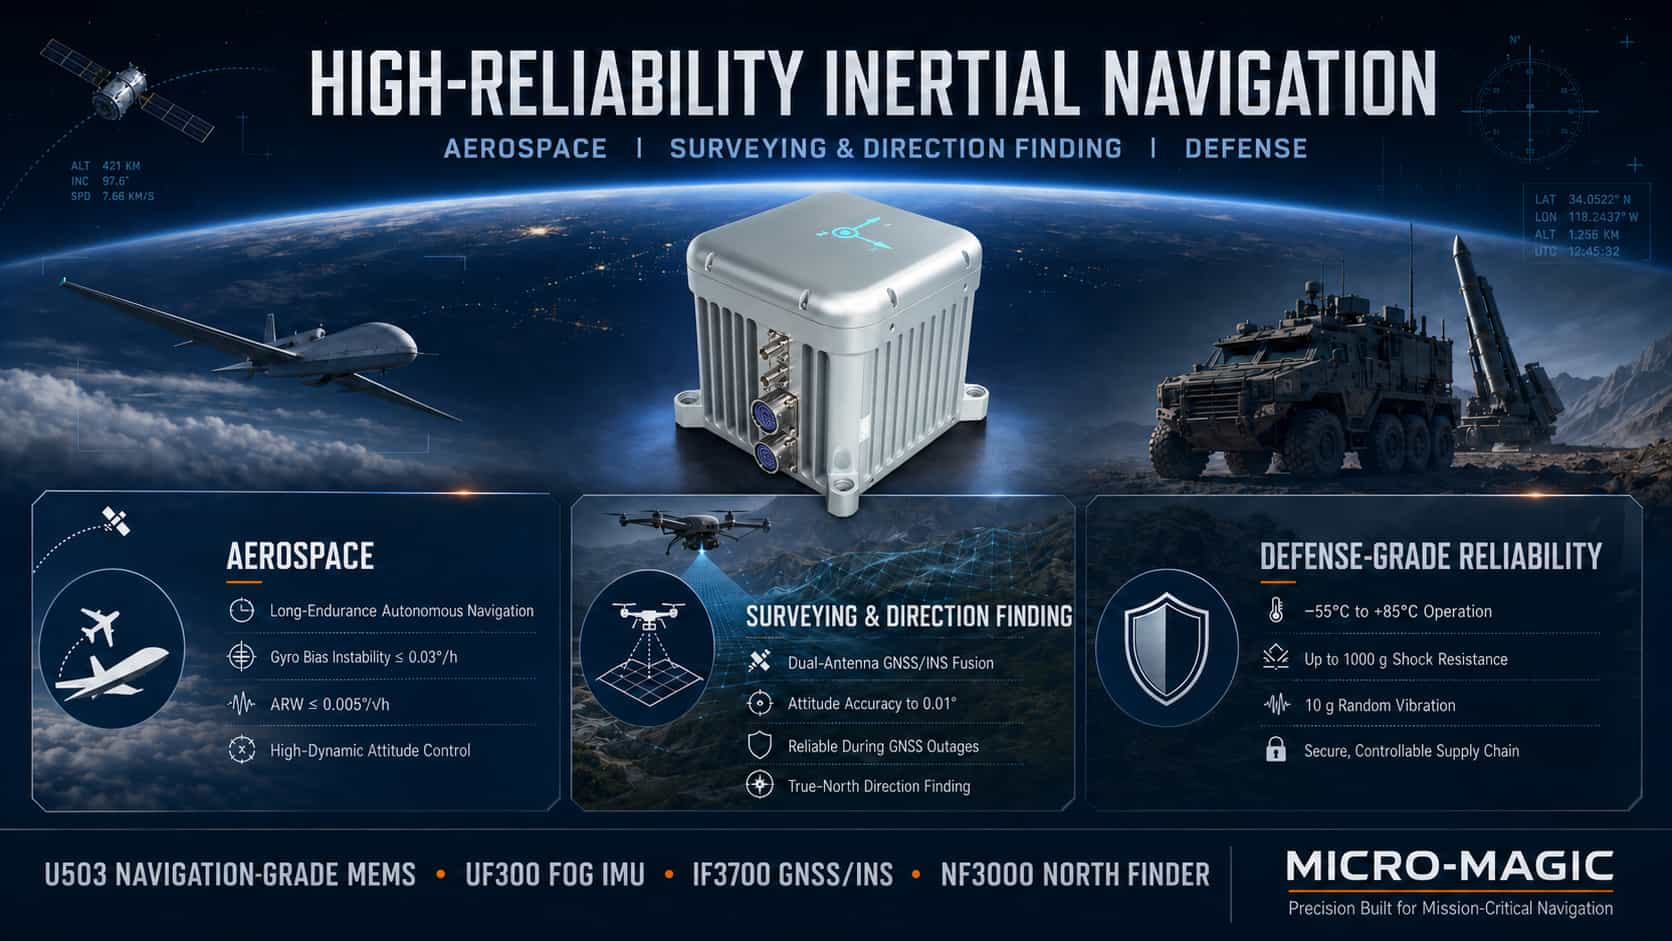
في أنظمة الملاحة بالقصور الذاتي، لا تعني المواصفات التقنية الأعلى بالضرورة جودة أفضل؛ بل يكمن الهدف في تحقيق التوازن الأمثل بين الدقة والحجم والوزن واستهلاك الطاقة والتكلفة والموثوقية. وتختلف الأولويات التقنية لمنتجات الملاحة بالقصور الذاتي في القطاعات الرئيسية الثلاثة - الطيران والفضاء، والمسح والتوجيه، والمعدات العسكرية - مما يؤدي إلى اختلاف خرائط طريق تكنولوجيا المنتجات ومعايير الاختيار. يركز قطاع الطيران والفضاء على الحفاظ على دقة عالية في تحديد الاتجاه وقدرات الملاحة الذاتية طويلة الأمد. أما قطاع المسح والتوجيه، فيولي أهمية قصوى لقياس دقة عالية في تحديد الاتجاه ودقة الملاحة المتكاملة، حيث يُعدّ التكامل العميق بين الملاحة بالقصور الذاتي ونظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) أمرًا بالغ الأهمية. وتفرض التطبيقات العسكرية متطلبات صارمة للغاية فيما يتعلق بالتكيف مع البيئة، وتحمل الأحمال العالية، وموثوقية سلسلة التوريد. ويتناول التحليل التالي المواصفات الفنية الأساسية وتكوينات المنتجات النموذجية لهذه التطبيقات الثلاثة. 1. التحليل الفني لمنتجات الملاحة بالقصور الذاتي في قطاع الطيران والفضاء تشمل تطبيقات الفضاء الجوي مجموعة واسعة من المنصات، من الأقمار الصناعية والمركبات فائقة السرعة إلى الطائرات المسيرة التكتيكية. وتشمل المتطلبات التقنية الشائعة تحديد الاتجاه بدقة عالية، والملاحة الذاتية لفترات طويلة، والقدرة على التكيف مع البيئات عالية الديناميكية، والقدرة على العمل ضمن نطاق واسع من درجات الحرارة. تتمحور المواصفات الفنية الأساسية حول دقة تحديد الاتجاه ودقة الملاحة الذاتية. ويُعتبر عدم استقرار انحياز الجيروسكوب بمقدار ≤0.03 درجة/ساعة بمثابة الحد الأدنى لمنتجات الملاحة، حيث يحدد مباشرةً معدل انحراف الاتجاه؛ ويحدد الانحراف العشوائي الزاوي بمقدار ≤0.005 درجة/√ساعة مستويات ضوضاء تحديد الاتجاه على المدى القصير؛ ويؤثر عدم استقرار انحياز مقياس التسارع بمقدار ≤10 ميكروغرام على دقة حساب السرعة والموقع بالاستدلال الملاحي؛ ويضمن استقرار عامل المقياس بمقدار ≤50 جزءًا في المليون خطية القياس في ظل ظروف ديناميكية عالية. فيما يتعلق بخرائط الطريق التكنولوجية، تستخدم أنظمة التحكم في وضعية الأقمار الصناعية عادةً الجيروسكوب الليفي البصري (FOG) أو وحدات القياس بالقصور الذاتي (IMU) التي تعمل بالجيروسكوب الليزري (مع عدم استقرار الانحياز من 0.002 إلى 0.01 درجة/ساعة)، في حين أن الطائرات بدون طيار التكتيكية والصواريخ قد تستخدم وحدات القياس بالقصور الذاتي MEMS عالية الدقة (≤0.03 درجة/ساعة) لتقليل الحجم والتكلفة. على سبيل المثال، تتميز سلسلة U503 من منتجات شركة Micro-Magic، وهي وحدة قياس بالقصور الذاتي (IMU) من نوع MEMS والمخصصة للملاحة، بعدم استقرار انحياز الجيروسكوب بمقدار ≤0.03 درجة/ساعة، وانحراف عشوائي زاوي بمقدار ≤0.005 درجة/√ساعة، وعدم استقرار انحياز مقياس التسارع بمقدار ≤3 ميكروغرام، مما يلبي متطلبات الملاحة للطائرات بدون طيار خفيفة الوزن والصواريخ التكتيكية بكفاءة عالية. أما سلسلة UF300 من وحدات قياس القصور الذاتي (IMU) القائمة على تقنية FOG، فتتميز باستقرار انحياز الجيروسكوب بمقدار 0.03 درجة/ساعة (مع تنعيم لمدة 10 ثوانٍ) واستقرار انحياز مقياس التسارع بمقدار 3×10⁻⁵غرام (مع تنعيم لمدة 10 ثوانٍ)؛ كما يضمن معدل تحديث البيانات الخام البالغ 4 كيلوهرتز التقاط معلومات الحركة الكاملة أثناء المناورات عالية الديناميكية. فيما يتعلق بالتنفيذ الهندسي، فإن خوارزمية تعويض درجة الحرارة الكاملة تحد من تغير الانحياز الصفري عبر نطاق درجة حرارة التشغيل بالكامل إلى ما لا يزيد عن 20٪ من القيمة الاسمية، في حين أن قمع اقتران المحور المتقاطع ≤0.001 راديان يضمن التعامد ثلاثي المحاور. تكوينات المنتج النموذجية: تستخدم الأقمار الصناعية والمركبات فائقة السرعة وحدات قياس القصور الذاتي القائمة على تقنية FOG (UF300) أو أنظمة الجيروسكوب الليزري؛ وتستخدم الطائرات بدون طيار الكبيرة وحدات قياس القصور الذاتي القائمة على تقنية FOG (U-F3X90) أو وحدات قياس القصور الذاتي MEMS التكتيكية؛ وتستخدم الطائرات بدون طيار والصواريخ التكتيكية وحدات قياس القصور الذاتي MEMS من فئة الملاحة (U503) أو وحدات قياس القصور الذاتي MEMS التكتيكية (U5000/U6300). 2. التحليل الفني لمنتجات الملاحة بالقصور الذاتي لأغراض المسح ورسم الخرائط والتوجيه تُقدم التطبيقات في المسح ورسم الخرائط والتوجيه - مثل الحصول على بيانات الخرائط عالية الدقة، والمسح الهندسي، ورسم الخرائط البحرية، والزراعة الدقيقة - متطلبات تقنية تختلف اختلافًا كبيرًا عن تلك الموجودة في مجال الطيران والفضاء: فالوضع والاتجاه عالي الدقة يؤثران بشكل مباشر على الدقة الهندسية لنتائج المسح؛ ويعمل نظام الملاحة المتكامل كنمط تشغيل أساسي، يتميز بدمج عميق بين الملاحة بالقصور الذاتي ونظام الملاحة العالمي عبر الأقمار الصناعية (GNSS)؛ ويعوض التوجيه بمساعدة الهوائي المزدوج عن محدودية إمكانية رصد الاتجاه لأنظمة الهوائي الواحد؛ ويمكن لبرامج ما بعد المعالجة أن تعزز الدقة بشكل أكبر. تتمحور مؤشرات الأداء الرئيسية لأنظمة الملاحة بالقصور الذاتي في هذا القطاع حول دقة تحديد الاتجاه في نظام الملاحة المتكامل، والقدرة على الحفاظ على الأداء أثناء انقطاعات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) قصيرة المدى. تتراوح متطلبات دقة تحديد الاتجاه في الوقت الفعلي بين 0.01 و0.05 درجة للميل/الانحراف، وبين 0.05 و0.2 درجة للاتجاه، مع إمكانية تحسين هذه الأرقام إلى 0.004-0.01 درجة للميل/الانحراف، وبين 0.01 و0.05 درجة للاتجاه بفضل إمكانيات المعالجة اللاحقة. يضمن استقرار انحياز مقياس التسارع، الذي يتراوح بين 10 و30 ميكروغرام، الدقة أثناء عمليات الملاحة التقديرية قصيرة المدى. حتى بعد انقطاع نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) لمدة 60 ثانية، يجب أن يحافظ النظام على دقة تحديد الاتجاه والوضع ضمن نطاق 0.01 درجة. يمثل نظام الملاحة المتكامل I3700 ثنائي الهوائي من Micro-Magic، والمتوافق مع نظامي الملاحة العالمي عبر الأقمار الصناعية (GNSS) والملاحة بالقصور الذاتي (INS)، تكوينًا قياسيًا لتطبيقات المسح والتوجيه. تكمن القيمة التقنية الأساسية لنظام الهوائي المزدوج في قدرته على تحديد الاتجاه: فبينما تواجه أنظمة الهوائي الواحد صعوبة في قياس الاتجاه بدقة عندما تكون المنصة ثابتة أو تتحرك بسرعات منخفضة، تستخدم أنظمة الهوائي المزدوج تقنية فرق الطور الحامل لقياس الاتجاه مباشرةً. وعند دمج هذه التقنية مع بيانات الملاحة بالقصور الذاتي، فإنها تتيح تحديد الاتجاه بدقة عالية في جميع ظروف التشغيل. أجهزة تحديد الشمال هي أجهزة متخصصة ضرورية للمسح والتوجيه؛ إذ تحدد الشمال الحقيقي باستخدام جيروسكوب لاستشعار معدل دوران الأرض الزاوي (حوالي 15 درجة/ساعة). يستخدم جهاز تحديد الشمال NF3000 FOG (جيروسكوب الألياف الضوئية) من شركة Micro-Magic جيروسكوب ألياف ضوئية عالي الدقة وآلية فهرسة دقيقة. يحقق دقة في تحديد الشمال تصل إلى ≤0.1 درجة × ثانية (ψ)، ووقت تحديد شمال مستقل تمامًا لا يتجاوز 3 دقائق، ووقت بدء تشغيل سريع لا يتجاوز 30 ثانية. يعمل الجهاز ضمن نطاق خطوط عرض من -70 درجة إلى +70 درجة دون الاعتماد على نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) أو التأثر بالتداخل المغناطيسي الأرضي. في الوقت نفسه، صُمم جهاز تحديد الشمال NF1000 MEMS للتطبيقات التي يكون فيها الحجم واستهلاك الطاقة عاملين حاسمين، مع الحفاظ على دقة متوسطة إلى عالية المستوى. تشمل تكوينات المنتج النموذجية ما يلي: وحدة قياس القصور الذاتي FOG (UF300) مقترنة بجهاز استقبال GNSS ثنائي الهوائي وبرنامج معالجة لاحقة للمسح البري أو البحري عالي الدقة؛ ووحدة قياس القصور الذاتي MEMS التكتيكية (نظام الملاحة المتكامل I3700) لمسح الطائرات بدون طيار؛ وأجهزة البحث عن الشمال FOG (NF3000) أو أجهزة البحث عن الشمال MEMS (NF1000) لمهام تحديد الشمال والتوجيه المستقلة. 3. تحليل فني لمنتجات الملاحة بالقصور الذاتي عالية الموثوقية ذات المواصفات العسكرية تفرض التطبيقات العسكرية متطلبات فريدة على منتجات الملاحة بالقصور الذاتي تختلف عن الاستخدامات التجارية أو الصناعية. وتشمل هذه المتطلبات: القدرة على التكيف مع البيئات القاسية (التي تتراوح درجات حرارتها من -55 درجة مئوية إلى +85 درجة مئوية، ومن ظروف الضغط المنخفض على ارتفاعات عالية إلى بيئات الضغط العالي في أعماق البحار)؛ وتحمل أحمال التسارع العالية والصدمات (مثل آلاف قوى التسارع التي تحدث أثناء إطلاق قذائف المدفعية)؛ والتشغيل في بيئات ذات اهتزازات عالية (مثل مراوح المروحيات أو محركات الصواريخ)؛ والتوافق الكهرومغناطيسي وقدرات مقاومة التداخل؛ وأمن سلسلة التوريد إلى جانب التحكم الذاتي في المكونات الأساسية. تتمحور المواصفات الفنية الأساسية لمنتجات الملاحة بالقصور الذاتي العسكرية حول التكيف مع الظروف البيئية والموثوقية. فيما يتعلق بالاهتزاز، يجب أن تتحمل الأجهزة اهتزازات عشوائية ضمن نطاق 10 هرتز إلى 2000 هرتز بقيمة جذر متوسط تربيعي تبلغ حوالي 10 جرام، بالإضافة إلى صدمات ميكانيكية نصف جيبية بقوة 100 جرام لمدة 11 مللي ثانية (مع العلم أن ظروف إطلاق القذائف الفعلية قد تصل إلى عدة آلاف جرام). أما بالنسبة لدرجة الحرارة، فيتراوح نطاق التشغيل من -55 درجة مئوية إلى +85 درجة مئوية، مع بعض التطبيقات المحمولة على الصواريخ التي تتطلب تحمل درجات حرارة عالية تصل إلى 180 درجة مئوية. يجب أن يفي التوافق الكهرومغناطيسي (EMC) بجميع متطلبات الاختبار الخاصة بالمعيار العسكري GJB 151B. وفيما يخص الموثوقية، يُشترط عادةً أن يكون متوسط الوقت بين الأعطال (MTBF) ≥ 20,000 ساعة، مع عمر تصميمي يغطي دورة حياة نظام السلاح بالكامل (15-30 عامًا). تُجسّد مقاييس التسارع المرنة المصنوعة من الكوارتز من سلسلة AC-6 من شركة Micro-Magic تقنية مقاييس التسارع عالية الموثوقية والمُصممة وفقًا للمعايير العسكرية. فهي تتحمل اهتزازات تصل إلى 25 غرامًا (20-2000 هرتز) وصدمات تصل إلى 1000 غرام (موجة نصف جيبية مدتها 0.5 مللي ثانية)، وهي مستويات أداء تتجاوز بكثير المنتجات الصناعية القياسية. أما سلسلة AC-4 المقاومة لدرجات الحرارة العالية، فتُوسّع نطاق التشغيل إلى ما بين -55 درجة مئوية و180 درجة مئوية؛ حيث تستخدم هذه الوحدات تقنية ربط الأسلاك الذهبية، وركائز السيراميك المصنوعة من الألومينا، وتقنية الدوائر المتكاملة الهجينة ذات الأغشية السميكة، وتخضع لاختبارات تقادم حراري عالية (180 درجة مئوية لأكثر من 96 ساعة)، وهي مُصممة خصيصًا للبيئات التي تشهد تسخينًا ديناميكيًا هوائيًا، مثل الصواريخ والطائرات عالية السرعة. فيما يتعلق بتوطين المكونات الأساسية، حققت شركة مايكرو-ماجيك استقلالية كاملة في سلسلة التوريد والتحكم بها؛ حيث تتميز العديد من منتجاتها بنسبة مكونات محلية 100%، مما يضمن أمن سلسلة التوريد بشكل فعال. تؤدي مقاييس التسارع المرنة المصنوعة من الكوارتز ومقاييس التسارع الكهروميكانيكية الدقيقة (MEMS) أدوارًا متميزة في قطاع الدفاع: فالأولى تتفوق في الدقة العالية والاستقرار طويل الأمد، مما يجعلها الخيار المفضل للملاحة الاستراتيجية وتوجيه الصواريخ؛ أما الثانية فتتفوق في صغر الحجم والتكلفة المنخفضة والتكامل العالي، مما يجعلها مناسبة للتوجيه التكتيكي وتطبيقات التفجير عالية المدى وعالية التسارع. التكوينات النموذجية للمنتجات: بالنسبة للذخائر الموجهة بعيدة المدى والصواريخ الاستراتيجية، يتم اختيار وحدات قياس القصور الذاتي FOG (UF300) أو أنظمة الجيروسكوب الليزري المقترنة بمقاييس التسارع المرنة المصنوعة من الكوارتز (AC-6) - المصممة للعمل في درجات حرارة عالية. تستخدم الصواريخ التكتيكية والقذائف الموجهة وحدات قياس القصور الذاتي الكهروميكانيكية الدقيقة (MEMS IMUs) من فئة الملاحة (U503، نسخة مقاومة للتسارع العالي) أو وحدات قياس القصور الذاتي الكهروميكانيكية الدقيقة (MEMS IMUs) من الفئة التكتيكية (U5000/U6300). وتستخدم أنظمة الملاحة للمركبات المدرعة والسفن الحربية وحدات قياس القصور الذاتي الكهروميكانيكية الدقيقة (MEMS IMUs) من الفئة التكتيكية (U5000/U6300) مع معايرة كاملة لدرجة الحرارة. أما مهام تحديد الشمال والتوجيه في ساحة المعركة فتستخدم أجهزة تحديد الشمال بتقنية الألياف الضوئية (FOG) (NF3000) أو أجهزة تحديد الشمال بتقنية MEMS (NF1200)، والتي تتميز بإنتاج محلي بالكامل. 4. ملخص لكل من قطاعات الطيران والفضاء، والمسح/التوجيه، والدفاع متطلبات تقنية مميزة لمنتجات الملاحة بالقصور الذاتي عالية الموثوقية. في قطاع الطيران والفضاء، تتمثل المتطلبات الأساسية في دقة عالية في تحديد الاتجاه وقدرات ملاحة ذاتية طويلة الأمد؛ إذ تتطلب المنتجات المخصصة للملاحة استقرارًا في انحراف الجيروسكوب أفضل من 0.03 درجة/ساعة، وانحرافًا عشوائيًا زاويًا أفضل من 0.005 درجة/جذر ساعة. أما قطاع المسح والتوجيه، فيُعطي الأولوية للملاحة المتكاملة عالية الدقة والقدرة على الحفاظ على الدقة أثناء انقطاعات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) قصيرة المدى؛ ومن خلال التكامل العميق بين نظامي GNSS/INS ثنائيي الهوائي واستخدام معدات تحديد الشمال/التوجيه، يمكن أن تصل دقة تحديد الاتجاه إلى مستوى 0.01 درجة. وتُعطي التطبيقات الدفاعية الأولوية للتكيف مع البيئات القاسية، ومقاومة أحمال الصدمات عالية التسارع، واستقلالية سلسلة التوريد؛ بدءًا من التشغيل في نطاق واسع من درجات الحرارة وتحمل الصدمات التي تتجاوز 1000g، وصولًا إلى التوافق الكهرومغناطيسي والتوريد المحلي للمكونات الأساسية، يعكس كل جانب معايير الجودة الصارمة المطلوبة للمنتجات الدفاعية. تخضع عملية اختيار المنتجات في هذه القطاعات الثلاثة لمتطلباتها التقنية الخاصة. ويُعدّ فهم هذه المتطلبات شرطاً أساسياً لاختيار وتطبيق منتجات الملاحة بالقصور الذاتي عالية الموثوقية بشكل صحيح.
اقرأ المزيد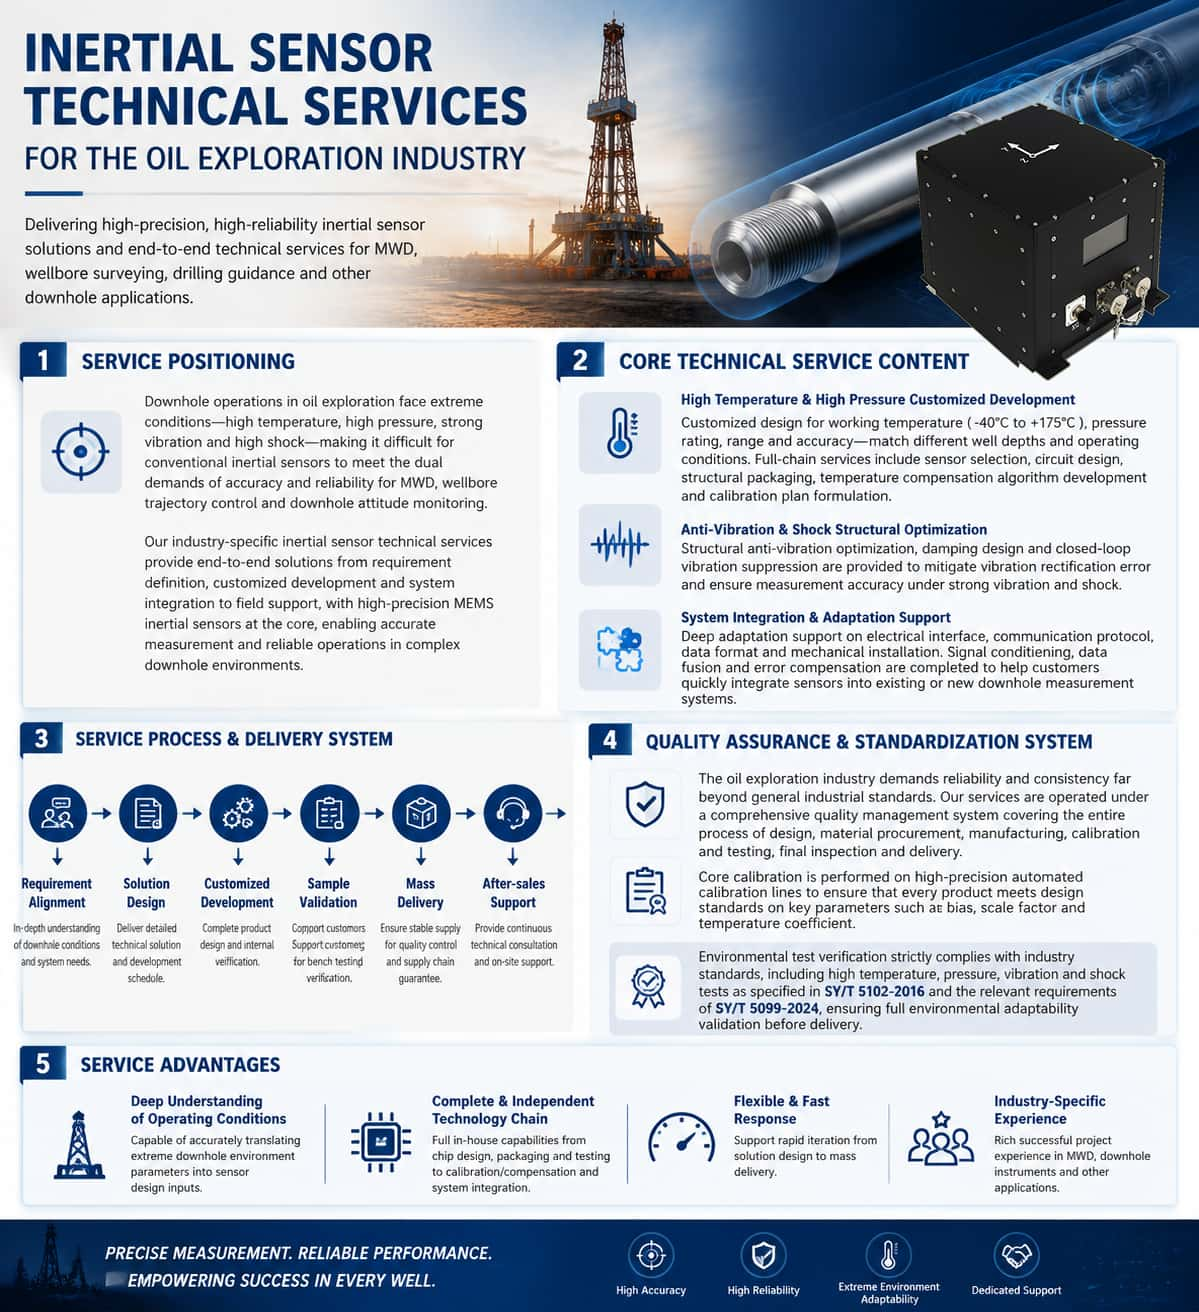
تفرض صناعة النفط والغاز متطلبات فريدة ودقيقة على أجهزة الاستشعار بالقصور الذاتي. سواءً كان ذلك لأغراض القياس أثناء الحفر، أو التحكم في مسار البئر، أو مراقبة وضعية قاع البئر، فإن أجهزة استشعار وحدة القياس بالقصور الذاتي (IMU) تؤدي وظائف قياس أساسية لا غنى عنها. ومع ذلك، تتميز بيئات قاع البئر بظروف قاسية، تشمل درجات حرارة وضغوطًا عالية، واهتزازات شديدة، وصدمات قوية، في حين أن اختلاف ظروف البئر وأعماقها ومجموعات قاع البئر يفرض متطلبات متباينة فيما يتعلق بأداء المستشعر وأبعاده وواجهاته ونطاقات درجات حرارة التشغيل. غالبًا ما تفشل المنتجات القياسية الجاهزة في تلبية الاحتياجات التشغيلية المحددة بشكل كامل، مما يجعل التطوير المخصص هو القاعدة في سلسلة توريد أجهزة الاستشعار بالقصور الذاتي لهذه الصناعة. في غضون ذلك، تتبع دورة حياة معدات استكشاف النفط والغاز - من البحث والتطوير إلى الإنتاج الضخم - مسارًا نموذجيًا: التطوير المُخصّص، والنماذج الأولية بكميات صغيرة، والتوريد بكميات كبيرة. تعكس هذه العملية سعي الصناعة الدؤوب نحو جودة المنتج وموثوقيته، والدور الفريد الذي تلعبه أجهزة الاستشعار بالقصور الذاتي كمكونات أساسية في إدارة سلسلة التوريد. ترد تفاصيل هذه المراحل الثلاث أدناه. 1. التطوير المخصص: حلول مصممة خصيصًا لتلبية احتياجات التطبيقات يتضمن التطوير المخصص لأجهزة الاستشعار بالقصور الذاتي لصناعة النفط والغاز بشكل أساسي ترجمة متطلبات التشغيل المحددة للعميل في قاع البئر إلى حلول استشعار هندسية. مواءمة المتطلبات وتصميم الحلول. يبدأ التطوير المُخصّص بفهمٍ عميقٍ لسيناريو تطبيق العميل، بما في ذلك عمق البئر ونطاقات درجات الحرارة، ومعدلات ضغط قاع البئر، وخصائص اهتزازات وصدمات سلسلة الحفر، وقيود مساحة التركيب والوصلات، ومتطلبات دقة القياس، وبروتوكولات الاتصال وتنسيقات البيانات. يجب أن يكون مصنّعو أجهزة الاستشعار قادرين على الاستجابة السريعة لطلبات التخصيص، لا سيما للاحتياجات المتخصصة مثل نطاقات القياس الواسعة، ومقاومة الاهتزاز، وتحمّل الصدمات العالية، ونطاقات درجات الحرارة الممتدة. تشمل مرحلة التصميم مهامًا على مستوى النظام، مثل اختيار أجهزة الاستشعار، وتصميم الدوائر، والتصميم الهيكلي، والإدارة الحرارية، والتصميم المقاوم للاهتزاز، وصولًا إلى تقديم عرض فني مفصّل وجدول زمني للتطوير. التحكم المستقل في التقنيات الأساسية. يتضمن التطوير المخصص لأجهزة الاستشعار بالقصور الذاتي عالية الأداء مراحل تقنية متعددة، تشمل التصميم الهيكلي، وتصميم دوائر ASIC، والتغليف والاختبار، والمعايرة والتعويض. ويُشكل امتلاك هياكل هيكلية مملوكة بالكامل ومنهجيات تصميم سريعة التخصيص الأساس التقني لتلبية متطلبات العملاء الخاصة بسرعة. في الوقت نفسه، تُرسّخ خطوط التغليف والاختبار المستقلة والقابلة للتحكم، إلى جانب خطوط تجميع معايرة الدفعات الآلية، الأساس للاتساق ومعدلات الإنتاجية والقدرة الإنتاجية خلال مرحلة التخصيص، مما يمهد الطريق للإنتاج الضخم اللاحق. التحقق من التصميم وتكراره. لا يُعدّ التطوير المُخصّص عملية تسليم لمرة واحدة، بل هو عملية متكاملة تتضمن جولات متعددة من التصميم والتحقق والتكرار. يتم تحسين أداء المستشعر وبنيته وخوارزمياته باستمرار بناءً على بيانات الاختبار وملاحظات التطبيق الميداني من العميل حتى يتم تلبية جميع المتطلبات التشغيلية بالكامل. 2. النماذج الأولية بكميات صغيرة: جسر بين التصميم والمنتج المادي يُعدّ إنتاج النماذج الأولية بكميات صغيرة حلقة وصل حاسمة تربط التصميم المخصص بالإنتاج الضخم؛ وتكمن قيمته الأساسية في "التحقق من أعلى المخاطر بأقل تكلفة". الغرض من النماذج الأولية ونطاقها. تتضمن النماذج الأولية ذات الدفعات الصغيرة عادةً إنتاج عدد محدود من الوحدات (يتراوح من بضع وحدات إلى عدة عشرات) قبل الإنتاج الكمي الرسمي. يستخدم العملاء هذه العينات لاختبار التكامل، والتحقق الميداني في الآبار، وتشغيل النظام. تشمل مرحلة النماذج الأولية إكمال عمليات التجميع والمعايرة والاختبار والتشغيل التجريبي بالكامل لضمان تمثيل العينات بدقة لمعايير أداء الوحدات النهائية المنتجة بكميات كبيرة. بالنسبة لتطبيقات النفط والغاز في الآبار، يجب أن تخضع النماذج الأولية أيضًا لاختبارات الموثوقية البيئية، مثل اختبارات درجات الحرارة والضغط العاليين واختبارات الاهتزاز والصدمات. التكرار السريع وتحسين التصميم الهندسي. غالبًا ما تتضمن مرحلة النماذج الأولية ذات الدفعات الصغيرة ضبطًا دقيقًا للتصميم وتحسينه، مثل تعديلات طفيفة على الأبعاد الهيكلية، أو تحسينات على خوارزمية تعويض درجة الحرارة، أو تغييرات في تعريفات الواجهة. وتحدد القدرة على الاستجابة السريعة خلال هذه المرحلة الجدول الزمني الإجمالي للمشروع بشكل مباشر. ويمكن للمصنعين الذين يمتلكون أنظمة شاملة للبحث والتطوير والإنتاج والاختبار ضمان انتقالات سلسة وسريعة من التصميم المفاهيمي واختبار العينات إلى التوريد بكميات كبيرة. إدارة الانتقال من مرحلة النماذج الأولية إلى الإنتاج الضخم. لا تقتصر فائدة النماذج الأولية المصغّرة على التحقق التقني فحسب، بل تُعدّ أيضًا بمثابة تجربة أولية لعمليات الإنتاج. يتيح الإنتاج المصغّر تحديد الاختناقات المحتملة في التصنيع والاختبار وسلسلة التوريد في وقت مبكر، مما يضمن الاستعداد التام للتوريد بكميات كبيرة لاحقًا. 3. التوريد بكميات كبيرة: أنظمة الجودة وضمان سلسلة التوريد يمثل التوريد بكميات كبيرة المرحلة النهائية لتسليم التطوير المخصص، ويُعد بمثابة الاختبار النهائي لقدرات مورد أجهزة الاستشعار بالقصور الذاتي الشاملة في صناعة النفط والغاز. نظام إدارة الجودة. يفرض قطاع النفط والغاز متطلبات نظام إدارة جودة على الموردين تتجاوز بكثير تلك المطبقة في القطاعات الصناعية العامة. يُعدّ معيار API Q1 معيارًا لنظام إدارة الجودة خاصًا بقطاع النفط والغاز، وقد أصدره المعهد الأمريكي للبترول (API)؛ وهو أكثر صرامة من معيار ISO 9001. تغطي مواصفات API Q1 العملية برمتها - من التصميم والإنتاج إلى سلسلة التوريد - مما يُلزم المؤسسات بإثبات قدرتها على توفير منتجات موثوقة باستمرار. بالنسبة لمصنعي أجهزة الاستشعار بالقصور الذاتي، يُمثّل إنشاء وتشغيل نظام إدارة جودة API Q1 نقلة نوعية من مجرد "القدرة على التصنيع" إلى "تقديم أداء موثوق". إدارة سلسلة التوريد. خلال مرحلة التوريد بكميات كبيرة، يجب على مصنعي أجهزة الاستشعار إنشاء قنوات توريد مستقرة للمواد الخام، وموارد معالجة خارجية قابلة للتحكم، وأنظمة لوجستية وتوصيل فعّالة. غالبًا ما يتم شراء المواد المساعدة - مثل أجهزة الاستشعار بالقصور الذاتي، والهياكل، والأغلفة، ولوحات الدوائر المطبوعة، والمكونات الإلكترونية المختلفة - من مصادر خارجية، مما يستلزم عمليات تدقيق صارمة لتأهيل الموردين ومراقبة الجودة. أما العمليات الأساسية - بما في ذلك معايرة أجهزة الاستشعار في درجات الحرارة العالية والمنخفضة، وتعويض الأخطاء، واختبار الأداء، والتجميع/التصحيح - فيتم تنفيذها بشكل مستقل من قبل الشركة المصنعة، بالاستفادة من نقاط قوتها التقنية. معايرة الدفعات ومراقبة الاتساق. لا تعتمد دقة أجهزة الاستشعار بالقصور الذاتي على الشريحة نفسها فحسب، بل الأهم من ذلك، على دقة المعايرة والتعويض. خلال الإنتاج بكميات كبيرة، يحتاج المصنّعون إلى خطوط معايرة دفعات آلية مطورة داخليًا بالكامل. من خلال الجمع بين هياكل ومعدات خاصة وخوارزميات معايرة محسّنة وبنى اتصالات متطورة، يمكنهم ضمان تلبية كل منتج لمعايير الأداء مع تحقيق إنتاجية عالية. يُعدّ اتساق المنتجات المنتجة بكميات كبيرة وقابليتها للتكرار فيما يتعلق بالمؤشرات الرئيسية - مثل الانحياز، ومعامل المقياس، ومعاملات درجة الحرارة - معايير حاسمة لتقييم قدرات الإنتاج بكميات كبيرة. ملخص تشكل دورة حياة أجهزة الاستشعار بالقصور الذاتي في صناعة النفط والغاز - والتي تشمل التطوير حسب الطلب، وإنتاج النماذج الأولية بكميات صغيرة، والتوريد بكميات كبيرة - سلسلة قيمة متكاملة تربط متطلبات السوق بالمنتجات النهائية. يترجم التطوير حسب الطلب ظروف التشغيل في قاع البئر إلى مواصفات المنتج؛ بينما يقلل إنتاج النماذج الأولية بكميات صغيرة من المخاطر التقنية من خلال التحقق المادي؛ ويعتمد التوريد بكميات كبيرة على أنظمة إدارة الجودة وقدرات سلسلة التوريد لضمان التسليم الموثوق. بالنسبة للمصنعين، يُعد امتلاك خبرة فنية قوية وقدرات خدمة شاملة أمرًا أساسيًا؛ فهذه العوامل تُشكل عتبة دخول الصناعة وميزتها التنافسية الجوهرية.
اقرأ المزيد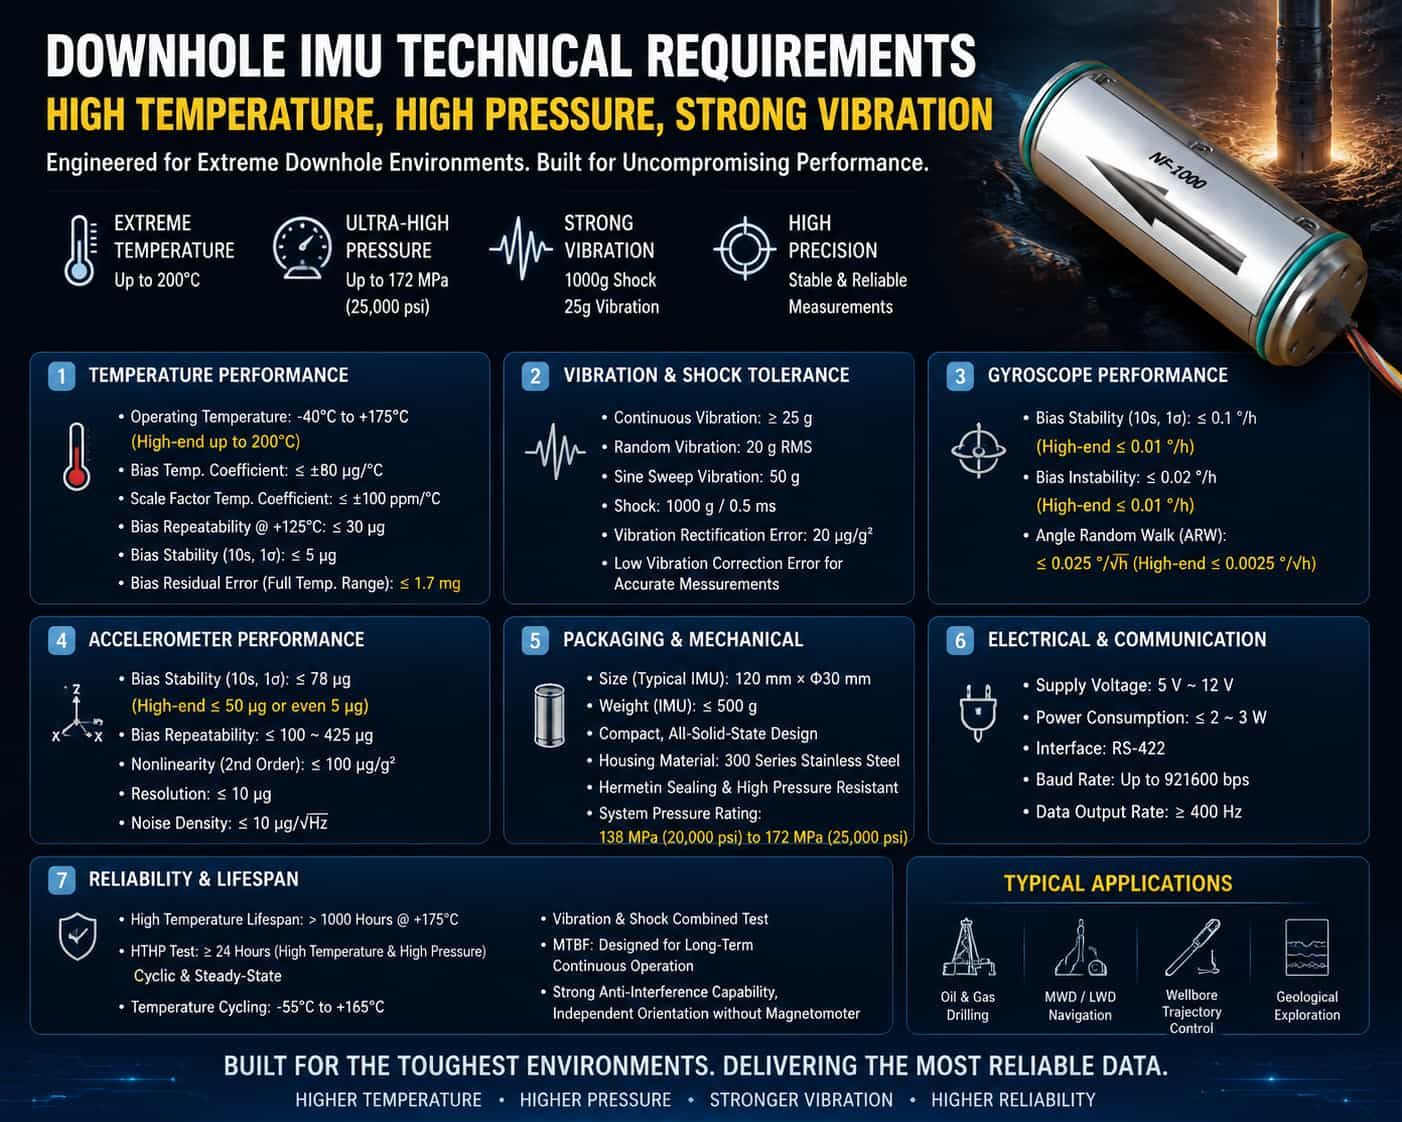
مقدمة في عمليات الحفر تحت السطحية، مثل حفر آبار النفط والاستكشاف الجيولوجي، تؤدي وحدات القياس بالقصور الذاتي (IMUs) وظائف أساسية تشمل التحكم في مسار البئر، والقياس أثناء الحفر (MWD)، وتحديد الوضع، والملاحة/تحديد الموقع. مع ذلك، تُعد بيئة الحفر تحت السطحية بيئة قاسية لأجهزة الاستشعار: إذ قد تتجاوز درجات الحرارة 150 درجة مئوية أو حتى 200 درجة مئوية، وتتجاوز الضغوط 100 ميجا باسكال، ويتعرض أنبوب الحفر لاهتزازات مستمرة وشديدة وأحمال صدمية عالية. في مثل هذه البيئات، تكون أجهزة استشعار IMU التقليدية عرضة لانحراف الدقة، وانخفاض عمرها الافتراضي، وحتى التعطل التام. لذلك، يُعد تحديد المواصفات الفنية الدقيقة لأجهزة استشعار IMU العاملة في بيئات الحفر تحت السطحية ذات درجات الحرارة والضغوط والاهتزازات العالية أمرًا بالغ الأهمية لضمان سلامة ودقة عمليات الحفر. يمكن تصنيف المواصفات الفنية لأجهزة استشعار IMU الموجودة في الآبار إلى ستة أبعاد رئيسية: التكيف مع درجات الحرارة المختلفة، ومقاومة الاهتزازات والصدمات، والدقة والاستقرار، وقيود التغليف والأبعاد، والخصائص الكهربائية وخصائص الطاقة، والعمر التشغيلي والموثوقية. وسيتم تفصيل هذه الأبعاد أدناه. ثانيًا: مواصفات التكيف مع درجات الحرارة تُمثل درجة الحرارة التحدي الأكبر الذي تُفرضه بيئة قاع البئر على مستشعرات وحدة القياس بالقصور الذاتي (IMU). يبلغ التدرج الحراري الأرضي العالمي عمومًا 25 درجة مئوية لكل كيلومتر من العمق؛ وفي الآبار فائقة العمق، غالبًا ما تتجاوز درجات حرارة قاع البئر 150 درجة مئوية. ونتيجةً لذلك، يُعد نطاق درجة حرارة التشغيل من أهم المواصفات الفنية. نطاق درجة حرارة التشغيل: تتطلب مستشعرات وحدة القياس بالقصور الذاتي (IMU) الموجودة في الآبار عادةً نطاق درجة حرارة تشغيل يتراوح بين -40 درجة مئوية و+125 درجة مئوية، بينما يجب أن تتحمل المنتجات المتطورة درجات حرارة تتراوح بين -40 درجة مئوية و+175 درجة مئوية أو أعلى. بعض المستشعرات المصممة للآبار فائقة العمق قادرة بالفعل على تحمل درجات حرارة قصوى تتراوح بين 180 درجة مئوية و200 درجة مئوية. ولا يمكن إغفال الحد الأدنى لنطاق درجة حرارة التشغيل، حيث يجب أن تتحمل المعدات درجات الحرارة المنخفضة أثناء العمليات في المناطق الباردة أو في ظروف الشتاء. التعويض الكامل لنطاق درجة الحرارة والاستقرار الحراري: لا يكفي مجرد القدرة على العمل ضمن نطاق واسع من درجات الحرارة لتلبية متطلبات الدقة. يجب أن تخضع المستشعرات لتعويض دقيق عبر نطاق درجة الحرارة بأكمله لضمان انحراف منخفض وقابلية تكرار عالية على الرغم من تقلبات درجة الحرارة الشديدة. تشمل المواصفات الرئيسية ما يلي: يجب التحكم في معامل درجة حرارة الانحياز عادةً ضمن ±80 ميكروغرام/درجة مئوية، ومعامل درجة حرارة عامل المقياس ضمن ±100 جزء في المليون/درجة مئوية. في بيئة ذات درجة حرارة عالية تبلغ +125 درجة مئوية، يجب التحكم في قابلية تكرار انحياز مقياس التسارع ضمن 30 ميكروغرام، ويجب أن يكون استقرار انحيازه (10 ثوانٍ 1σ) أقل من 5 ميكروغرام. يُعد خطأ الانحياز المتبقي عبر نطاق درجة الحرارة معيارًا رئيسيًا لتقييم قابلية التكيف مع درجة الحرارة؛ ويمكن للمنتجات المتطورة الحفاظ على هذا الخطأ ضمن 1.7 ملليغرام. ثالثًا: مواصفات تحمل الاهتزاز والصدمات أثناء الحفر الدوراني، تتعرض سلسلة الحفر في قاع البئر لاهتزازات عشوائية واسعة النطاق مستمرة وصدمات شديدة وفورية ناتجة عن تكسير لقمة الحفر للصخور. وهذا يمثل التحدي الرئيسي الثاني لأجهزة استشعار وحدة القياس بالقصور الذاتي (IMU). تحمل الاهتزاز المستمر: يجب أن تتحمل أجهزة الاستشعار بيئات الاهتزاز المستمر، وعادةً ما يتطلب ذلك تحمل اهتزاز مستمر يتجاوز 25g (تسارع الجاذبية الأرضية). في ظل ظروف الاهتزاز العشوائي، اجتازت بعض أجهزة الاستشعار عالية الأداء بنجاح اختبارات مشتركة شملت اهتزازًا عشوائيًا بقيمة 20g RMS واهتزازًا جيبيًا متغيرًا بقيمة 50g. مقاومة الصدمات اللحظية: تُولّد اصطدامات مثقاب الحفر تسارعات لحظية قصوى عالية للغاية؛ لذا يجب أن تتحمل المستشعرات صدمات شديدة تصل إلى 1000 غرام/0.5 مللي ثانية. تحدد هذه المواصفة بشكل مباشر قدرة المستشعر على البقاء في ظل ظروف التشغيل القاسية. قدرة كبح الاهتزازات: لا يقتصر دور أجهزة الاستشعار على مجرد "مقاومة" الاهتزازات، بل يجب عليها أيضًا "كبح" تأثيرها على دقة القياس. يُعد خطأ تصحيح الاهتزازات عاملًا حاسمًا؛ إذ يمكن للهياكل المتقدمة ذات الحلقة المغلقة تقليل هذا الخطأ عشرة أضعاف، ما يحقق قدرة على كبح الاهتزازات تصل إلى 20 ميكروغرام/غرام². يضمن انخفاض خطأ تصحيح الاهتزازات استخلاص إشارات الجاذبية والسرعة الزاوية الحقيقية بوضوح وسط الاهتزازات المعقدة لسلسلة الحفر. رابعاً: مواصفات الدقة والاستقرار إلى جانب تلبية متطلبات التكيف البيئي، يجب أن تمتلك مستشعرات IMU أيضًا دقة قياس كافية؛ وإلا فإن تحديد الوضع والتحكم في المسار سيكون بلا معنى. مواصفات الجيروسكوب: يُعدّ استقرار انحياز الجيروسكوب معيارًا أساسيًا لقياس دقته. عادةً ما تكون المتطلبات أقل من 0.1 درجة/ساعة (10 ثوانٍ 1σ)، بينما تصل المنتجات عالية الجودة إلى 0.01 درجة/ساعة أو حتى أقل. أما متطلبات عدم استقرار الانحياز فتكون أقل من 0.02 درجة/ساعة، مع وصول بعض المنتجات إلى مستويات ضمن 0.01 درجة/ساعة. يُعدّ الانحراف العشوائي للزاوية (ARW) مقياسًا بالغ الأهمية لمستويات ضوضاء الجيروسكوب؛ حيث تبدأ المتطلبات من 0.025 درجة/√ساعة، بينما تصل المنتجات عالية الجودة إلى 0.0025 درجة/√ساعة. مواصفات مقياس التسارع: عادةً ما تكون متطلبات استقرار الانحياز أقل من 78 ميكروغرام، بينما تحقق المنتجات عالية الأداء أقل من 50 ميكروغرام أو حتى 5 ميكروغرام (10 ثوانٍ، 1σ). يجب ضبط تكرارية الانحياز ضمن نطاق 100 إلى 425 ميكروغرام. يجب أن يكون معامل اللاخطية من الدرجة الثانية أقل من 100 ميكروغرام/غرام² لضمان خطية قياسات التسارع عبر نطاق ديناميكي واسع. أما بالنسبة للدقة، فيمكن لمقاييس التسارع عالية الأداء تحقيق مستويات أقل من 10 ميكروغرام. عادةً ما يُشترط أن تكون كثافة الضوضاء، وهي مؤشر رئيسي لمستوى ضوضاء مقياس التسارع، أقل من 10 ميكروغرام/جذر هرتز. الاستقرار طويل الأمد: نظرًا لأن عمليات الحفر قد تمتد لأسابيع أو حتى أشهر، فإن استقرار انحياز المستشعر ومعامل القياس على المدى الطويل أمر بالغ الأهمية. يجب ضبط التكرارية الشهرية المجمعة للانحياز ضمن 150 ميكروغرام، ولمعامل القياس ضمن 150 جزءًا في المليون. كما يجب ضبط التكرارية الشهرية المجمعة لمعامل اللاخطية ضمن ±40 ميكروغرام/غرام². خامساً: قيود التغليف والأبعاد المساحة الموجودة في قاع البئر محدودة للغاية؛ يجب أن تستوفي أجهزة استشعار IMU متطلبات صارمة للتصغير والتغليف. الأبعاد الفيزيائية: تتطلب أجهزة الاستشعار تصميمًا صغيرًا لتناسب أدوات الحفر ذات الأقطار المحدودة. يبلغ قياس وحدة القياس بالقصور الذاتي (IMU) عالية الأداء عادةً حوالي 120 مم × 30 مم. أما المكونات المنفصلة، مثل مقاييس التسارع، فتتطلب تصغيرًا أكبر، حيث تصل أبعادها النموذجية إلى 18.2 مم × 16 مم. الوزن: يُعدّ التصميم خفيف الوزن مطلباً أساسياً لأجهزة القياس في الآبار. وعادةً ما يُحافظ على وزن وحدة القياس بالقصور الذاتي (IMU) الكاملة أقل من 500 غرام، بينما قد يصل وزن مقاييس التسارع المنفصلة إلى 25 غراماً فقط. التصميم الهيكلي: يُعدّ التصميم الصلب بالكامل، الخالي من الأجزاء المتحركة، الخيار الأمثل لوحدات القياس بالقصور الذاتي (IMU) في الآبار، مما يُحسّن بشكل كبير من موثوقيتها في البيئات المعرضة للاهتزازات الشديدة والصدمات العالية. يُسهّل التصميم الأسطواني المتكامل عملية دمجها في أدوات الآبار دون الحاجة إلى تعديل تصميمات المعدات الحالية. يجب أن يُصنع الغلاف من مواد عالية المتانة ومقاومة للتآكل، مثل الفولاذ المقاوم للصدأ من سلسلة 300. منع التسرب ومقاومة الضغط: باعتبارها مكونًا أساسيًا في أدوات الآبار، تتطلب وحدة القياس بالقصور الذاتي (IMU) غلافًا يفي بمعايير منع التسرب تحت الضغط العالي. على الرغم من أن وحدة القياس بالقصور الذاتي (IMU) تُوضع عادةً داخل سلسلة أدوات مقاومة للضغط، إلا أن تصميم غلافها يجب أن يضمن سلامة منع التسرب وأداء العزل في بيئات ذات درجات حرارة وضغوط عالية. تتطلب مواصفات مقاومة الضغط على مستوى النظام عادةً تصنيفات تصل إلى 138 ميجا باسكال (20,000 رطل لكل بوصة مربعة) أو حتى 172 ميجا باسكال (25,000 رطل لكل بوصة مربعة). سادساً: مواصفات استهلاك الطاقة الكهربائية ظروف إمداد الطاقة في قاع البئر محدودة؛ لذلك، فإن الخصائص الكهربائية لمستشعر IMU تؤثر بشكل مباشر على جدوى النظام ومدة التشغيل. جهد التغذية: يجب أن يدعم نطاق جهد إدخال واسع لاستيعاب ظروف الطاقة غير المستقرة في قاع البئر؛ تتراوح المتطلبات النموذجية من 5 فولت إلى 12 فولت. استهلاك الطاقة: يُعدّ انخفاض استهلاك الطاقة شرطًا أساسيًا. يجب أن يتراوح استهلاك الطاقة لوحدة القياس بالقصور الذاتي (IMU) الكاملة عادةً بين 2 و3 واط. لا يُخفف انخفاض استهلاك الطاقة الحمل على نظام إمداد الطاقة في قاع البئر فحسب، بل يُقلل أيضًا من ارتفاع درجة حرارة المستشعر نفسه، مما يُسهّل إدارة الحرارة في البيئات ذات درجات الحرارة العالية. واجهة الاتصال: يجب أن تكون مزودة بواجهة ناقل بيانات مناسبة لنقل البيانات لمسافات طويلة داخل البئر؛ ويُعدّ RS-422 خيارًا شائعًا. يجب أن يفي معدل نقل البيانات بمتطلبات الوقت الفعلي، حيث يصل عادةً إلى 921,600 بت في الثانية. كما يجب أن يفي معدل تحديث البيانات باحتياجات نظام التحكم في الوقت الفعلي، بقيمة نموذجية لا تقل عن 400 هرتز. سابعاً: مواصفات العمر التشغيلي والموثوقية لا يمكن إيقاف عمليات الحفر بشكل تعسفي؛ لذلك، يجب أن يتمتع مستشعر IMU بعمر تشغيلي وموثوقية كافية. عمر تشغيلي طويل في درجات الحرارة العالية: يجب أن يكون المستشعر قادرًا على العمل بشكل متواصل لعدة آلاف من الساعات عند درجة حرارة التشغيل المقدرة. عند درجة حرارة التشغيل القصوى التي تبلغ +175 درجة مئوية، يلزم عمر خدمة يتجاوز 1000 ساعة. اختبار الموثوقية: يجب أن يجتاز المستشعر سلسلة من اختبارات الموثوقية البيئية، بما في ذلك اختبارات دورات الضغط والحرارة العالية (HTHP) واختبارات الحالة المستقرة (عادةً ≥ 24 ساعة)، واختبارات دورات درجة الحرارة (مثلًا، من -55 درجة مئوية إلى +165 درجة مئوية)، واختبارات الاهتزازات المُجمعة في درجات الحرارة العالية. يُعد متوسط الوقت بين الأعطال (MTBF) مقياسًا كميًا للموثوقية، ويجب أن يفي بمتطلبات التشغيل المستمر في قاع البئر. قدرة مقاومة التداخل: في بيئات قاع البئر التي تتميز بتداخل مغناطيسي قوي، يجب أن تمتلك وحدة القياس بالقصور الذاتي (IMU) القدرة على توجيه نفسها ذاتيًا - بشكل مستقل عن المجال المغناطيسي للأرض - وبالتالي التغلب على مشكلات الأعطال التي تواجهها البوصلات المغناطيسية التقليدية في البيئات المغناطيسية الحديدية (مثل داخل الأغلفة الفولاذية). خاتمة تشمل المواصفات الفنية لوحدات القياس بالقصور الذاتي (IMUs) في الآبار، المصممة لتحمل درجات الحرارة والضغوط العالية والاهتزازات الشديدة، ستة أبعاد رئيسية: التكيف مع درجات الحرارة المختلفة، ومقاومة الاهتزازات والصدمات، ودقة القياس واستقراره، وحجم الوحدة، واستهلاك الطاقة الكهربائية، وعمر التشغيل/الموثوقية. هذه المعايير مترابطة ومتداخلة. تشير اتجاهات الصناعة إلى ارتفاع مستمر في الحد الأقصى لدرجات حرارة التشغيل، من 125 درجة مئوية إلى 150 و175 و200 درجة مئوية، إلى جانب تحسينات مستمرة في كبح الاهتزازات ودقة القياس، بالإضافة إلى تصغير الحجم وتحسين التصميمات منخفضة الطاقة. تدفع هذه التطورات التكنولوجية تطور مستشعرات وحدات القياس بالقصور الذاتي في الآبار نحو تحمل أعلى لدرجات الحرارة والاهتزازات، ودقة أكبر، وعمر خدمة أطول، مما يوفر دعمًا تقنيًا قويًا بشكل متزايد لاستكشاف وتطوير موارد النفط والغاز في أعماق الأرض.
اقرأ المزيد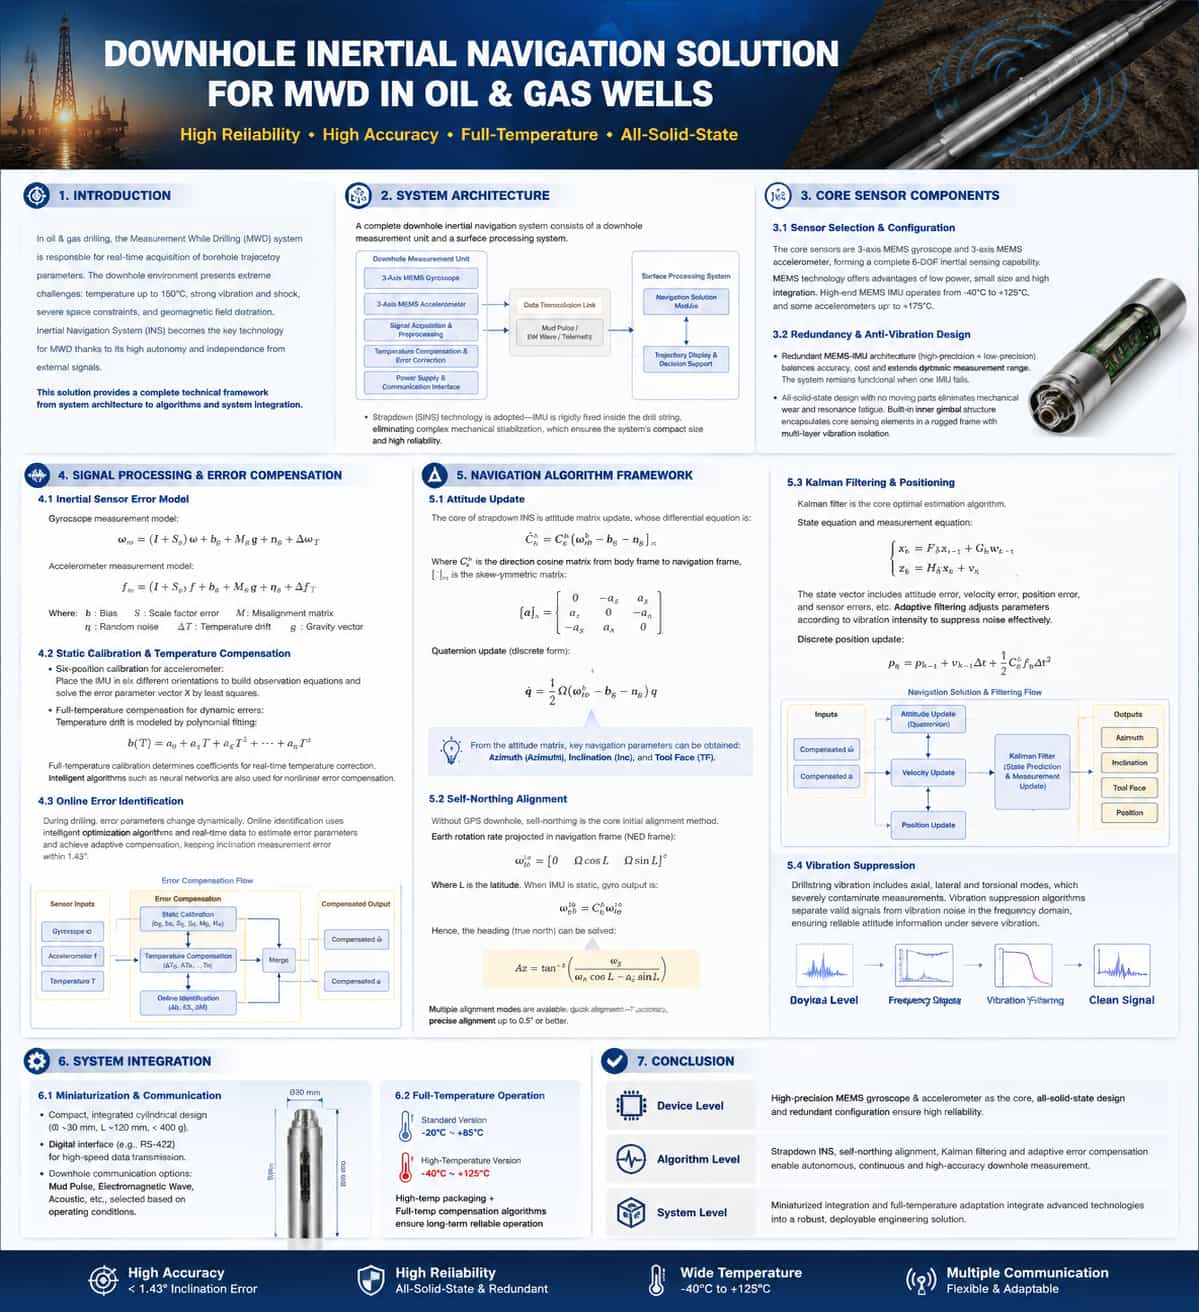
مقدمةفي هندسة حفر آبار النفط والغاز، تؤدي أنظمة القياس أثناء الحفر (MWD) مهمة بالغة الأهمية تتمثل في الحصول على بيانات مسار البئر في الوقت الفعلي. تفرض بيئة قاع البئر متطلبات صارمة للغاية على أنظمة الملاحة، بما في ذلك درجات حرارة تتجاوز 150 درجة مئوية، واهتزازات وصدمات شديدة ومستمرة، وقيود مكانية صارمة، وتشوه كبير في المجال المغناطيسي الأرضي، وكلها تشكل عوائق تقنية أمام الملاحة داخل البئر. وقد برزت أنظمة الملاحة بالقصور الذاتي (INS) كنهج تقني رئيسي لأنظمة القياس أثناء الحفر (MWD) نظرًا لمستوى عالٍ من الاستقلالية وعدم اعتمادها على الإشارات الخارجية. تقدم هذه الورقة تحليلًا تقنيًا يغطي خمسة جوانب: بنية النظام، والمكونات الأساسية، وتعويض الأخطاء، وخوارزميات الملاحة، وتكامل النظام. بنية النظاميتألف نظام القياس أثناء الحفر بالقصور الذاتي من وحدة قياس داخل البئر ونظام معالجة سطحي. تُركّب وحدة القياس داخل البئر في أنبوب الحفر بالقرب من رأس الحفر، وتتضمن وحدة قياس بالقصور الذاتي (IMU) تتألف من جيروسكوبات ثلاثية المحاور ومقاييس تسارع ثلاثية المحاور، بالإضافة إلى دوائر جمع الإشارات ووحدة الطاقة وواجهات الاتصال. أما النظام السطحي، فهو مسؤول عن استقبال البيانات، وحسابات الملاحة، وعرض مسار الحفر، ودعم اتخاذ القرارات.تعتمد الحلول السائدة الحالية على تقنية القياس بالقصور الذاتي، حيث يتم تثبيت وحدة القياس بالقصور الذاتي بشكل محكم داخل أداة الحفر. ومن خلال الاستغناء عن هياكل التثبيت الميكانيكية المعقدة، يُمكّن هذا النهج بشكل أساسي من تصغير حجم النظام وتعزيز موثوقيته.مكونات المستشعر الأساسية اختيار وتكوين المستشعر تتألف المستشعرات الأساسية لنظام الملاحة بالقصور الذاتي أثناء الحفر (LWD) من جيروسكوب ثلاثي المحاور بتقنية MEMS ومقياس تسارع ثلاثي المحاور بتقنية MEMS، مما يوفر إمكانيات استشعار شاملة بالقصور الذاتي بست درجات حرية. وقد أصبحت تقنية MEMS الخيار الأمثل نظرًا لمزاياها، مثل انخفاض استهلاك الطاقة، وصغر الحجم، وإمكانية التكامل العالية. تعمل وحدات القياس بالقصور الذاتي (IMU) المتطورة بتقنية MEMS ضمن نطاق درجة حرارة يتراوح بين -40 درجة مئوية و+125 درجة مئوية، مع قدرة بعض مقاييس التسارع على تحمل درجات حرارة تصل إلى +175 درجة مئوية. التكوين الاحتياطي والتصميم المقاوم للاهتزاز يُعدّ تكوين وحدات القياس بالقصور الذاتي MEMS-IMU الاحتياطية أسلوبًا أساسيًا لتعزيز الموثوقية. يتضمن تصميم نموذجي للملاحة بالقصور الذاتي المزدوج وحدات قياس بالقصور الذاتي عالية الدقة وأخرى منخفضة الدقة، مما يحقق توازنًا بين الدقة والتكلفة مع توسيع نطاق القياس الديناميكي. ويظل النظام فعالًا حتى في حال تعطل إحدى وحدات الاستشعار.فيما يتعلق بمقاومة الاهتزاز، لا يحتوي التصميم الصلب بالكامل على أي أجزاء ميكانيكية متحركة، مما يقضي تمامًا على التآكل الميكانيكي والإجهاد الناتج عن الرنين. يحيط هيكل المنصة الداخلي بعناصر الاستشعار الأساسية داخل حامل متين، مستخدمًا تصميمًا متعدد الطبقات لامتصاص طاقة الاهتزاز وتخميدها. معالجة الإشارات وتعويض الأخطاء نماذج خطأ المستشعر بالقصور الذاتي تحتوي القياسات من مستشعرات القصور الذاتي بتقنية MEMS على مكونات خطأ متعددة. نموذج قياس الجيروسكوب هو:ω̃ = ω + b_g + s_g∙ω + M_g∙ω + n_g + ε_g(T)نموذج قياس التسارع هو:ã = a + b_a + s_a∙a + M_a∙a + n_a + ε_a(T) + gحيث: "b" = الانحياز؛ "s" = خطأ عامل المقياس؛ "M" = مصفوفة خطأ التركيب؛"n" = ضوضاء عشوائية؛ "ε(T)" = انحراف درجة الحرارة؛ "g" = متجه تسارع الجاذبية.يتطلب تحقيق قياس عالي الدقة معايرة كل حد من حدود الخطأ وتعويضه. المعايرة الثابتة وتعويض درجة الحرارة يتم إجراء تعويض الخطأ الثابت خلال مرحلة معايرة المصنع. على سبيل المثال، عند معايرة مقياس التسارع بستة أوضاع، يتم وضع معادلات الرصد - $y = H \cdot X + v$ - عن طريق وضع وحدة القياس بالقصور الذاتي (IMU) في ستة اتجاهات مختلفة.ثم يتم حل متجه معلمات الخطأ $X$ باستخدام طريقة المربعات الصغرى. يُعدّ التعويض الكامل لنطاق درجة الحرارة أمرًا بالغ الأهمية للتعويض الديناميكي. وتُستخدم نماذج التوفيق متعددة الحدود بشكل شائع لتوصيف انحراف درجة الحرارة.$\varepsilon(T) = k_0 + k_1 T + k_2 T^2 + \dots + k_n T^n$تُحدد معاملات المطابقة (k_0، k_1، ...، k_n) من خلال تجارب معايرة شاملة لنطاق درجة الحرارة لتمكين تصحيح درجة الحرارة في الوقت الفعلي. وفي السنوات الأخيرة، تم إدخال خوارزميات ذكية، مثل الشبكات العصبية، للتعويض بكفاءة عن الأخطاء غير الخطية. تحديد الأخطاء عبر الإنترنت تتغير معايير الخطأ ديناميكيًا أثناء عملية الحفر، وهو سيناريو يصعب على المعايرة التقليدية غير المتصلة بالإنترنت معالجته. يستخدم تحديد الخطأ عبر الإنترنت خوارزميات تحسين ذكية وبيانات في الوقت الفعلي لتحديد معايير الخطأ ديناميكيًا وتحقيق تعويض تكيفي، وبالتالي الحفاظ على خطأ قياس ميل البئر في حدود 1.43 درجة.تتلخص عملية تعويض الخطأ الكاملة فيما يلي:5. إطار عمل خوارزمية الملاحة 5.1. تحديث الموقفجوهر حسابات الملاحة بالقصور الذاتي المثبتة هو تحديث مصفوفة الوضع؛ ومعادلتها التفاضلية هي:
اقرأ المزيد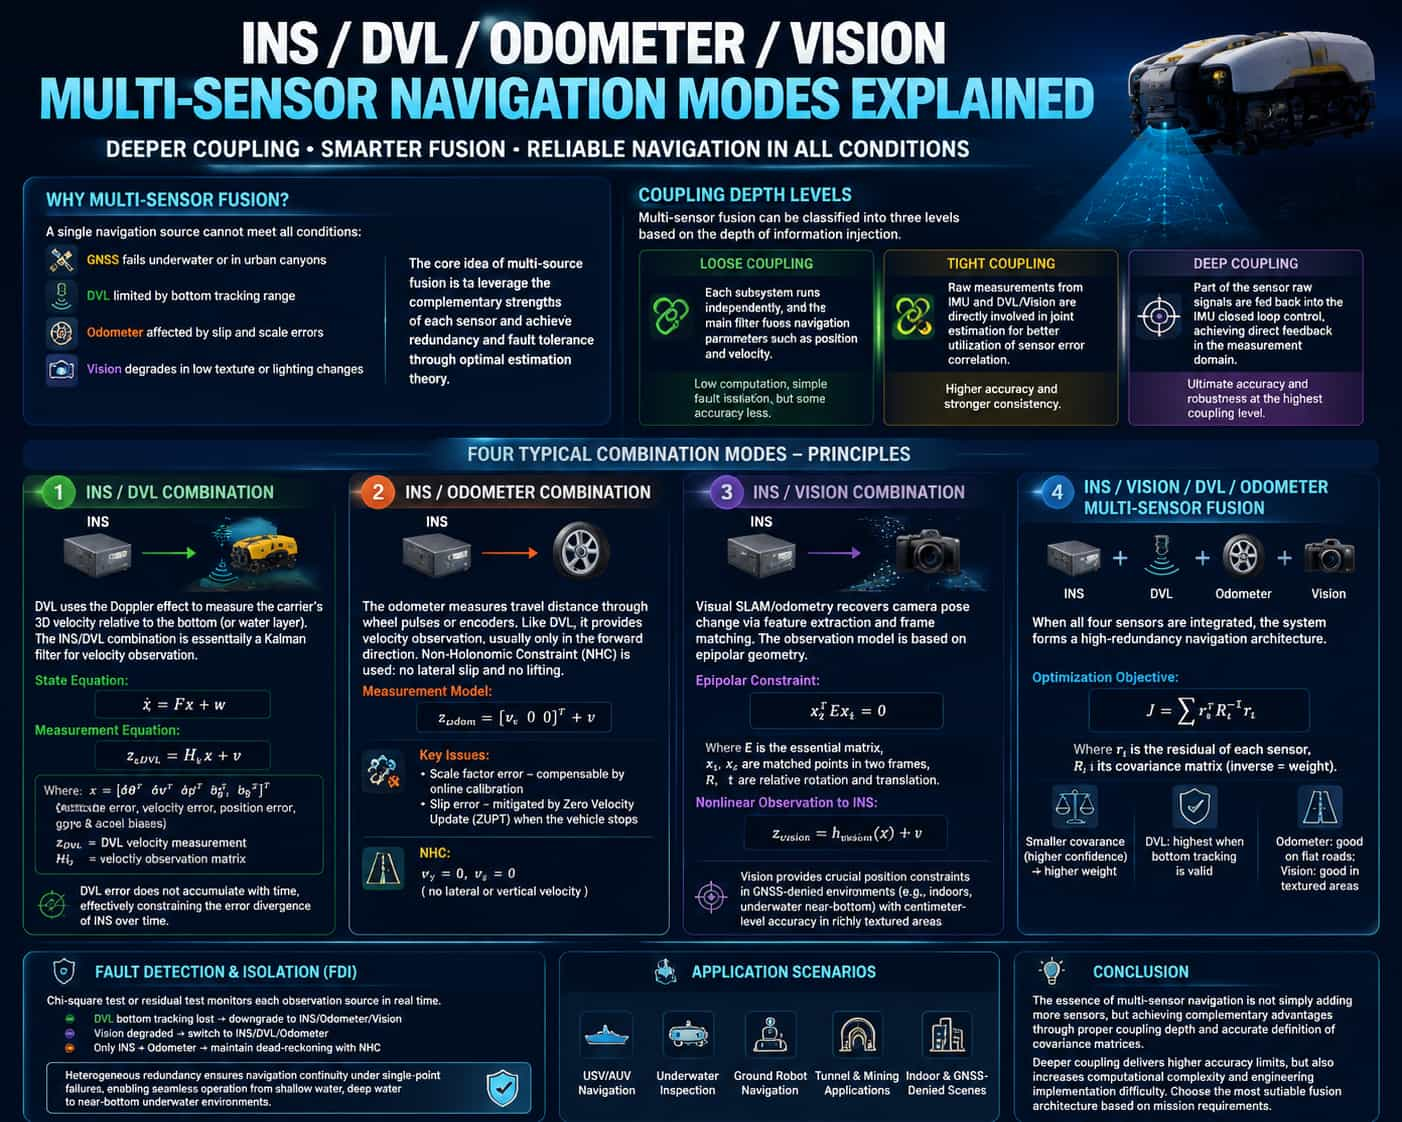
يواجه نظام الملاحة الأحادي صعوبة في تلبية متطلبات التغطية التشغيلية الكاملة: إذ يتعطل نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) تحت الماء أو في المناطق الحضرية المكتظة بالمباني؛ ويُحدّ نطاق تتبع قاع البحر من دقة نظام تحديد السرعة الديناميكي (DVL)؛ ويعاني نظام قياس المسافة من انزلاق العجلات وأخطاء عامل القياس؛ وتتدهور أنظمة الرؤية في البيئات ذات الملمس المنخفض أو في ظل ظروف إضاءة متغيرة. يكمن المفهوم الأساسي لدمج مصادر متعددة في الاستفادة من الخصائص التكميلية لمختلف أجهزة الاستشعار لتحقيق التكرار وتحمل الأعطال من خلال نظرية التقدير الأمثل. تُحلل هذه الورقة البحثية بشكل منهجي أربعة أنماط نموذجية للملاحة المتكاملة بناءً على بُعدين: عمق الاقتران وتكامل المعلومات. **تصنيف عمق الاقتران** يمكن تصنيف دمج المصادر المتعددة إلى ثلاثة مستويات بناءً على عمق تكامل المعلومات: يمثل **الترابط الضعيف** أدنى مستوى من الترابط، حيث تُجري الأنظمة الفرعية حسابات مستقلة، ويقوم مرشح رئيسي بدمج معلمات الملاحة مثل الموقع والسرعة. تشمل مزاياه انخفاض الحمل الحسابي وسهولة تحديد الأعطال؛ ومع ذلك، ينشأ فقدان الدقة بشكل أساسي من الطبيعة المستقلة لحسابات النظام الفرعي. * **الاقتران الوثيق** يرفع مستوى الملاحظة إلى مستوى القياسات الخام؛ البيانات الخام من وحدة القياس بالقصور الذاتي (IMU) وجهاز قياس سرعة المركبة (DVL) (أو أجهزة استشعار الرؤية) تشارك بشكل مباشر في عملية تقدير مشتركة، باستخدام الارتباط الزمني لخصائص خطأ المستشعر لتحقيق تقدير فائق. * **الاقتران العميق** يذهب خطوة أبعد من خلال دمج الإشارات الخام من أجهزة استشعار معينة في التحكم ذي الحلقة المغلقة لوحدة القياس بالقصور الذاتي، مما يؤدي إلى إنشاء تغذية راجعة مباشرة في مجال القياس؛ وهذا يمثل أعلى مستوى من الاقتران، مما يتيح دقة فائقة وأقصى قدر من المتانة. **مبادئ أنماط الملاحة المتكاملة الأربعة** (1) **تكامل نظام الملاحة بالقصور الذاتي/رخصة قيادة المركبات** يقيس جهاز قياس سرعة دوبلر (DVL) سرعة المركبة ثلاثية الأبعاد بالنسبة لقاع البحر (أو طبقة الماء) باستخدام تأثير دوبلر. ويُعدّ تكامل نظام الملاحة بالقصور الذاتي (INS) مع جهاز قياس سرعة دوبلر (DVL) عملية ترشيح كالمان تعتمد على قياسات السرعة: حيث تُستخدم قياسات سرعة جهاز قياس سرعة دوبلر (DVL) كبيانات خارجية لتصحيح أخطاء سرعة نظام الملاحة بالقصور الذاتي (INS)، وبالتالي الحدّ من انحراف الموقع. ويمكن التعبير عن معادلات الحالة ومعادلات القياس كما يلي:تُعدّ مصفوفة التغاير Σ أساسيةً لتحديد أوزان الدمج: فكلما صغر التغاير (مما يدل على انخفاض عدم اليقين)، زاد الوزن المُخصّص للمستشعر. ويحظى مستشعر DVL بأعلى وزن عندما يكون تتبع القاع صحيحًا؛ ويأتي قياس المسافة في المرتبة الثانية على التضاريس الملساء؛ بينما توفر الرؤية قيودًا جانبية في المناطق الغنية بالتفاصيل البصرية. تراقب آلية كشف الأعطال وعزلها (FDI) مصادر الرصد في الوقت الفعلي بحثًا عن أي شذوذ باستخدام اختبار مربع كاي أو اختبارات البواقي. في حال تعطل تتبع قاع البحر بواسطة جهاز قياس سرعة الدوران (DVL)، يتحول النظام تلقائيًا إلى وضع دمج أنظمة الملاحة بالقصور الذاتي (INS) وقياس المسافة والرؤية؛ وفي حال تدهور الرؤية، يتحول إلى نظام دمج أنظمة الملاحة بالقصور الذاتي (INS) وجهاز قياس سرعة الدوران (DVL) وقياس المسافة؛ أما إذا لم يتبق سوى نظام الملاحة بالقصور الذاتي (INS) وقياس المسافة، فيعود إلى وضع نظام الملاحة بالقصور الذاتي (INS) فقط، مقيدًا بقيود غير هولونومية (NHC). يضمن التصميم المتجانس ذو التكرار العالي استمرارية الملاحة رغم أعطال نقطة واحدة، مما يتيح تغطية سلسة عبر سيناريوهات تشغيلية متنوعة، من المياه الضحلة والعميقة إلى البيئات تحت الماء القريبة من القاع. خاتمة لا يقتصر نظام الملاحة المتكامل متعدد المستشعرات على زيادة عدد المستشعرات فحسب، بل يعتمد أيضاً على الاختيار الدقيق لعمق الربط والتعريف الدقيق لمصفوفات التغاير لتحقيق أداء متكامل للمستشعرات. ورغم أن الربط الأعمق يوفر دقة أعلى، إلا أنه يزيد من التعقيد الحسابي وتحديات التنفيذ الهندسي؛ لذا، ينبغي اختيار بنية الدمج الأمثل بناءً على متطلبات المهمة المحددة.
اقرأ المزيد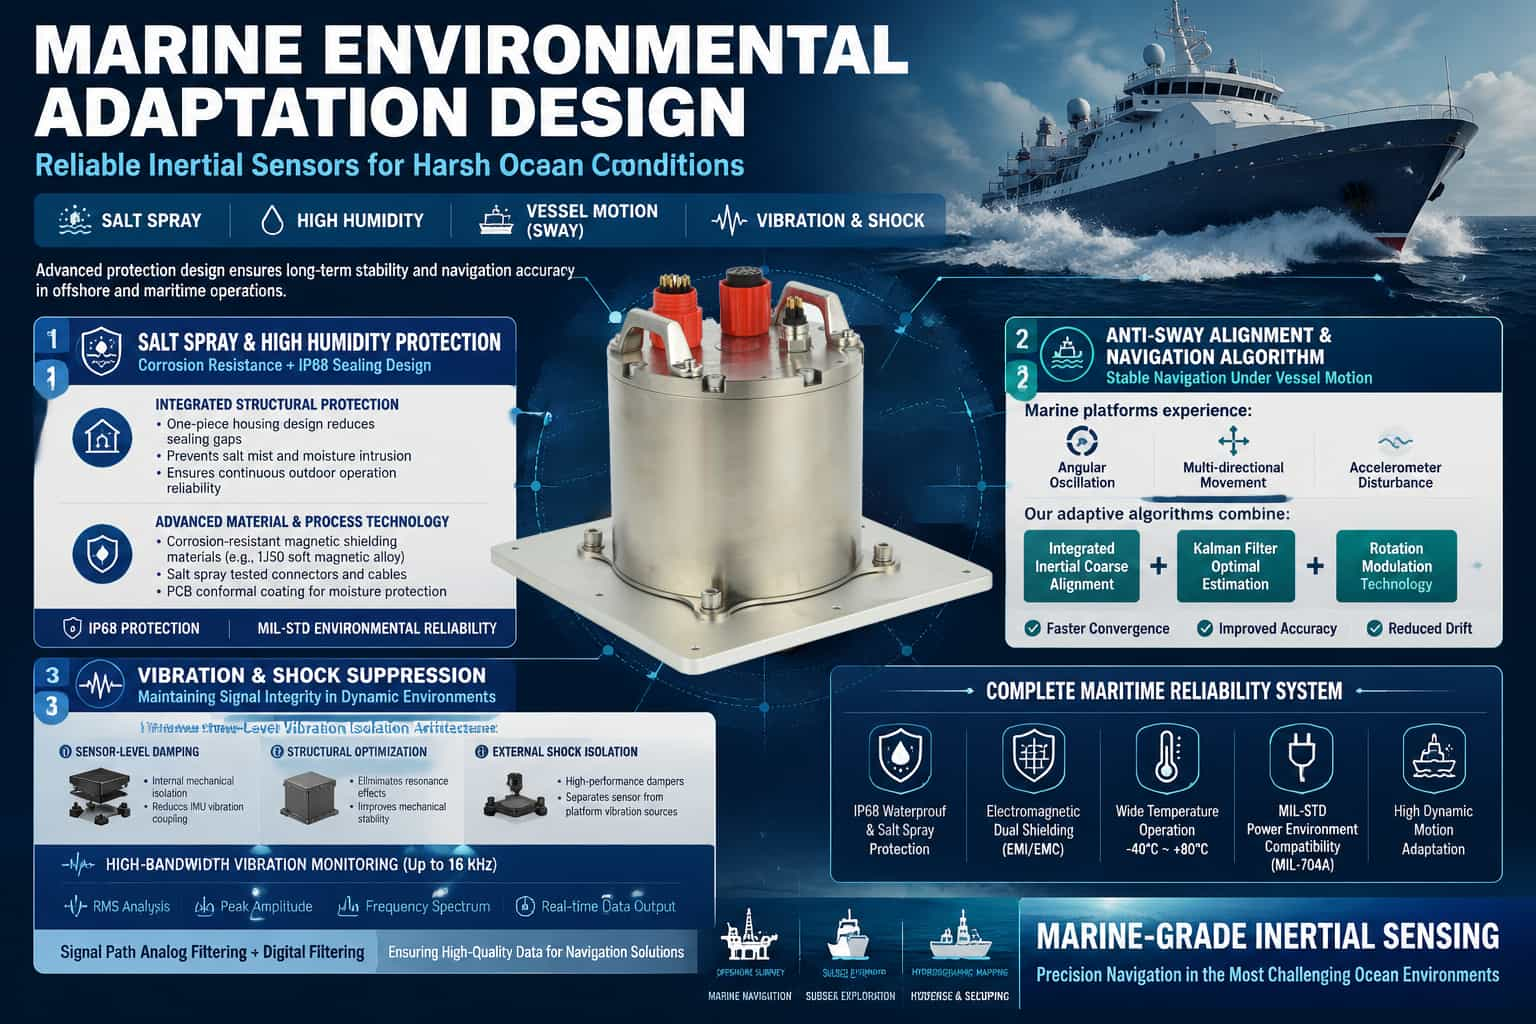
تُشكّل البيئة البحرية تحديات جسيمة لأنظمة الملاحة بالقصور الذاتي (INS): فالتآكل الناتج عن رذاذ الملح، وتكثف الرطوبة العالية، والحركة المتأرجحة المستمرة، والاهتزازات متعددة الأبعاد، كلها عوامل تؤثر بشكل مباشر على دقة النظام وموثوقيته. إذا لم يتمكن نظام الملاحة بالقصور الذاتي من التعامل بفعالية مع هذه الضغوط البيئية، فسيحدث خلل في المحاذاة، وتدهور في الدقة، بل وحتى تلف في الأجهزة. لذلك، يُعدّ التصميم التكيفي العائق التقني الأساسي الذي يُميّز أنظمة الملاحة بالقصور الذاتي البحرية عن المنتجات العامة. تصميم لحماية البيئة من رذاذ الملح والرطوبة العالية تُعدّ أيونات الكلوريد في رذاذ الملح شديدة التآكل للمكونات الهيكلية المعدنية والوصلات الكهربائية، بينما قد تؤدي البيئات ذات الرطوبة العالية إلى انخفاض كفاءة العزل وتداخل الإشارات. لذا، ينبغي تطوير استراتيجيات حماية فعّالة من جانبين: إحكام إغلاق الهيكل واختيار المواد. يقلل التصميم الهيكلي المتكامل من فجوات التجميع وعدد الموصلات. يمكن للغلاف المصبوب كوحدة واحدة أن يمنع بشكل أساسي مسار تسرب رذاذ الملح، وبالإضافة إلى أخاديد التثبيت وهياكل الحشيات المانعة للتسرب، يضمن ذلك حماية مستمرة أثناء العمليات الخارجية طويلة الأمد. فيما يتعلق باختيار المواد والعمليات، ينبغي أن يستخدم إطار حلقة الألياف الضوئية وغطاؤها موادًا واقية مغناطيسية (مثل سبيكة 1J50 المغناطيسية الناعمة) لتحقيق الحماية المغناطيسية مع ضمان مقاومة التآكل. يجب أن تستوفي الموصلات والكابلات معايير اختبار رذاذ الملح، وأن تخضع لوحات الدوائر لعملية طلاء ثلاثية الطبقات. تُعدّ حماية IP68، المتوافقة مع معايير MIL-STD، الحل الأمثل حاليًا في هذا المجال للبيئات الرطبة المعرضة لرذاذ الملح. خوارزميات المحاذاة والملاحة في ظل ظروف التمايل في ظل ظروف التذبذب، يواجه نظام الملاحة بالقصور الذاتي (INS) اضطرابين رئيسيين في عملية المحاذاة الأولية: التذبذب الزاوي (تغيرات دورية في الوضعية) والاهتزاز الخطي (تقلبات خرج مقياس التسارع). وتواجه خوارزميات المحاذاة الأساسية الثابتة التقليدية صعوبة في التقارب في ظل هذه الظروف. تعتمد أساليب المحاذاة المضادة للتأرجح على استراتيجية محاذاة تقريبية متكاملة باستخدام إطار مرجعي قصوري، حيث تستخدم تحديثات الوضعية لإزالة تأثير التأرجح الزاوي وتقليل تداخل الاهتزاز الخطي من خلال تكامل القوى. وبناءً على ذلك، يُستخدم ترشيح كالمان المصحح بالتغذية الراجعة لتقدير المحاذاة الدقيقة المثلى. تُظهر التجارب أن هذه الطريقة تُحسّن بشكل ملحوظ دقة التوجيه الأفقي والرأسي في ظروف التأرجح مقارنةً بمخططات تعديل الدوران التقليدية. تُعدّ تقنية تعديل الدوران وسيلة فعّالة أخرى للحدّ من أخطاء عامل قياس الجيروسكوب. فمن خلال تدوير وحدة القياس بالقصور الذاتي (IMU) بشكل دوري، يتم تعديل الانحراف الثابت إلى إشارة متغيرة دوريًا، والتي تلغي بعضها بعضًا أثناء التكامل، مما يقلل من التأثير طويل المدى للتأرجح على دقة الاتجاه. تصميم مقاوم للاهتزاز والصدمات يؤثر الاهتزاز على دقة نظام الملاحة بالقصور الذاتي (INS) من خلال آليتين: أولاً، يتسبب الرنين الميكانيكي في تشويه خرج وحدة القياس بالقصور الذاتي (IMU)؛ ثانياً، يرتبط الاهتزاز عالي التردد بقنوات قياس الجيروسكوب ومقياس التسارع، مما يؤدي إلى تكوين إشارات زائفة. يُعدّ تصميم الحدّ من الاهتزازات ثلاثي المراحل النهجَ السائد حاليًا: تُحقّق المرحلة الأولى عزلًا داخليًا للتخميد على مستوى مستشعر وحدة القياس بالقصور الذاتي (IMU)؛ وتُزيل المرحلة الثانية الترددات الرنانة من خلال تحسين بنية الغلاف؛ وتستخدم المرحلة الثالثة مخمدات خارجية لفصل المعدات فعليًا عن الهيكل الحامل. كما تُدمج بعض الأنظمة المتطورة أدوات مراقبة اهتزازات عالية النطاق الترددي (تصل إلى 16 كيلوهرتز)، تُخرج قيم الجذر التربيعي المتوسط (RMS) وسعة الذروة والتردد لكل نطاق ترددي في الوقت الفعلي، مما يُوفّر بيانات داعمة لتحسين الهيكل. يمكن للترشيح التناظري في مسار الإشارة أن يخفف ضوضاء الاهتزاز مسبقًا على مستوى الأجهزة الأمامية، وبالاقتران مع خوارزميات الترشيح الرقمي، يضمن جودة الإشارة الداخلة إلى مرحلة الحساب. نظام حماية شامل إضافةً إلى التصاميم المتخصصة المذكورة أعلاه، يجب أن تراعي أنظمة الملاحة بالقصور الذاتي البحرية المتطورة ما يلي: القدرة على التكيف مع بيئات الطاقة المختلفة (وفقًا لمعايير MIL-704A)، والحماية الكهرومغناطيسية ثنائية الطبقات (للتغلب على التداخل الناتج عن رادارات السفن ومعدات الاتصالات)، والقدرة على العمل ضمن نطاق واسع من درجات الحرارة (-40 درجة مئوية إلى 80 درجة مئوية). تشكل هذه التدابير مجتمعةً نظام تصميم متكاملًا للتكيف مع البيئات القاسية، وهو الضمان الأساسي لنظام الملاحة بالقصور الذاتي للحفاظ على دقة رسم الخرائط في الظروف البحرية.
اقرأ المزيد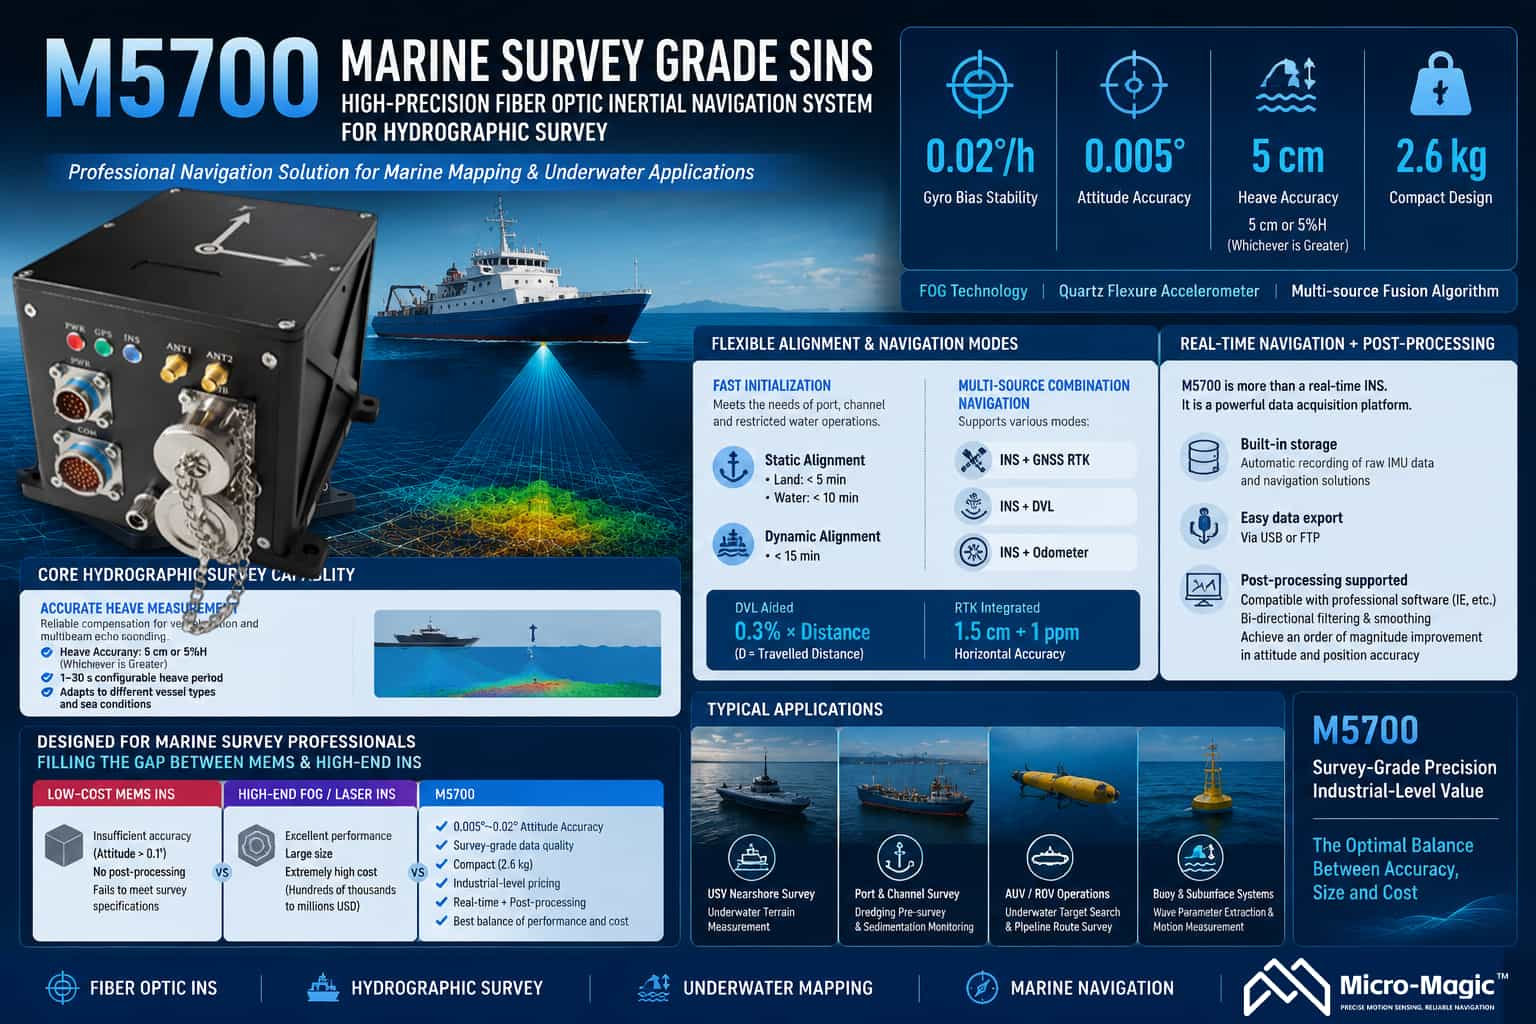
نظام الملاحة بالقصور الذاتي M5700 ذو الألياف الضوئية هو نظام ملاحة بالقصور الذاتي عالي الدقة، مصمم خصيصًا للمسح البحري وتطبيقات الملاحة المتطورة. يدمج هذا النظام جيروسكوبات الألياف الضوئية، ومقاييس تسارع الكوارتز المرنة، وخوارزميات الملاحة متعددة المصادر. بفضل ثبات انحراف الجيروسكوب الذي يبلغ 0.02 درجة/ساعة ودقة تحديد الاتجاه التي تصل إلى 0.005 درجة، يتبوأ هذا النظام مكانة تقنية رائدة في مجال المسح البحري. **القدرات الأساسية في مجال المسح** يُعدّ قياس حركة السفينة أثناء الرفع والخفض مطلبًا أساسيًا في المسح البحري. يوفر جهاز M5700 دقة تصل إلى 5 سم أو 5% من ارتفاع الرفع والخفض (أيهما أكبر)، مما يُعوض بفعالية تأثير حركة السفينة على بيانات قياس الأعماق متعددة الحزم. يدعم النظام فترات رفع وخفض قابلة للضبط تتراوح من ثانية واحدة إلى 30 ثانية، ويتكيف مع مختلف ظروف البحر وخصائص السفينة. يتم تكييف حلول المحاذاة بمرونة مع السيناريوهات التشغيلية: تستغرق محاذاة القاعدة الثابتة أقل من 5 دقائق (على الأرض) وأقل من 10 دقائق (في الماء)، بينما تستغرق محاذاة القاعدة الديناميكية أقل من 15 دقيقة، مما يلبي الحاجة إلى عمليات سريعة في المياه الضيقة مثل الموانئ والقنوات. يدعم نظام الملاحة المتكامل متعدد المصادر أوضاعًا متنوعة، بما في ذلك الملاحة بالقصور الذاتي/نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS)، والملاحة بالقصور الذاتي/نظام تحديد المواقع الديناميكي (DVL)، والملاحة بالقصور الذاتي/عداد المسافة. وبمساعدة نظام تحديد المواقع الديناميكي (DVL)، تصل دقة تحديد الموقع إلى 0.3% من المسافة المقطوعة (D)؛ وعند دمجه مع نظام تحديد المواقع العالمي عبر الأقمار الصناعية (GNSS RTK)، تصل الدقة الأفقية إلى 1.5 سم ± 1 جزء في المليون، مما يضمن استمرارية الملاحة أثناء انقطاع إشارة نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS). **إمكانيات ما بعد المعالجة** تُعدّ إمكانية المعالجة اللاحقة ميزةً رئيسيةً تُفرّق جهاز M5700 عن منتجات الملاحة التي تعمل في الوقت الفعلي فقط. يتميز النظام بوحدة تخزين داخلية، حيث يقوم تلقائيًا بتسجيل بيانات وحدة القياس بالقصور الذاتي (IMU) الخام وحلول الملاحة عند التشغيل، والتي يُمكن للمستخدمين تصديرها بسهولة عبر منفذ USB أو بروتوكول نقل الملفات (FTP). يُمكن استيراد بيانات وحدة القياس بالقصور الذاتي (IMU) المخزنة مباشرةً إلى برامج معالجة لاحقة احترافية (مثل IE) لإجراء عمليات التصفية والتنعيم ثنائية الاتجاه، مما يُحسّن دقة تحديد الاتجاه والموقع بمقدار عشرة أضعاف مقارنةً بالحلول التي تعمل في الوقت الفعلي. تُمكّن هذه الإمكانية جهاز M5700 من العمل ليس فقط في العمليات التي تعمل في الوقت الفعلي، بل أيضًا كواجهة أمامية لجمع البيانات، مما يُوفّر أساسًا للبيانات الخام للمعالجة المُحسّنة ويُلبي متطلبات الدقة العالية لتطبيقات مثل المسح الهيدروغرافي ونمذجة التضاريس تحت الماء. تحديد الموقع في السوق يُعدّ جهاز M5700 مناسبًا تمامًا لسوق المسح البحري ورسم الخرائط متوسطة المدى. وتشمل قاعدة عملائه الأساسية مكاتب الهيدروغرافيا، وإدارات السلامة البحرية، وهيئات الممرات المائية، ووكالات المسح الجيولوجي البحري، ومصنّعي السفن السطحية غير المأهولة (USVs) والمركبات الموجهة عن بعد (ROVs). يشهد السوق الحالي استقطابًا حادًا: فمنتجات MEMS منخفضة التكلفة تفتقر إلى الدقة الكافية (الزاوية > 0.1 درجة) وإلى إمكانيات المعالجة اللاحقة، ما يجعلها غير قادرة على تلبية معايير المسح؛ في المقابل، توفر أنظمة الملاحة بالقصور الذاتي عالية الجودة، القائمة على الألياف الضوئية أو الليزر، أداءً فائقًا، لكنها ضخمة الحجم وباهظة الثمن (تتراوح أسعارها من مئات الآلاف إلى أكثر من مليون يوان صيني)، متجاوزةً بذلك ميزانيات معظم المشاريع التجارية. يُقدّم جهاز M5700، المبني على تقنية الجيروسكوب الليفي الضوئي، بيانات مسح حقيقية بدقة زاوية تتراوح بين 0.005 و0.02 درجة. يجمع هذا الجهاز بين تصميم صغير الحجم (2.6 كجم) وسعر مناسب للاستخدام الصناعي مع مخرج ثنائي الوضع (الملاحة في الوقت الفعلي والمعالجة اللاحقة)، ما يسدّ هذه الفجوة في السوق بفعالية. تشمل التطبيقات النموذجية المسح الطبوغرافي تحت الماء بالقرب من الشاطئ باستخدام مركبات سطحية غير مأهولة صغيرة إلى متوسطة الحجم؛ وعمليات المسح قبل التجريف ومراقبة الترسيب في قنوات الموانئ باستخدام سفن مأهولة؛ وعمليات البحث عن الأهداف تحت الماء ومسح مسارات خطوط الأنابيب باستخدام مركبات آلية تحت الماء/مركبات يتم التحكم فيها عن بُعد؛ واستخراج معلمات الأمواج لأنظمة العوامات وأنظمة التثبيت تحت السطحية. يُمكّن جهاز M5700 المستخدمين المحترفين من الحصول على بيانات الوضع والارتفاع التي تتوافق تمامًا مع معايير المسح ضمن ميزانية محدودة، مما يجعله الحل الأمثل لتحقيق التوازن بين الأداء والتكلفة في مشاريع المسح البحري.
اقرأ المزيد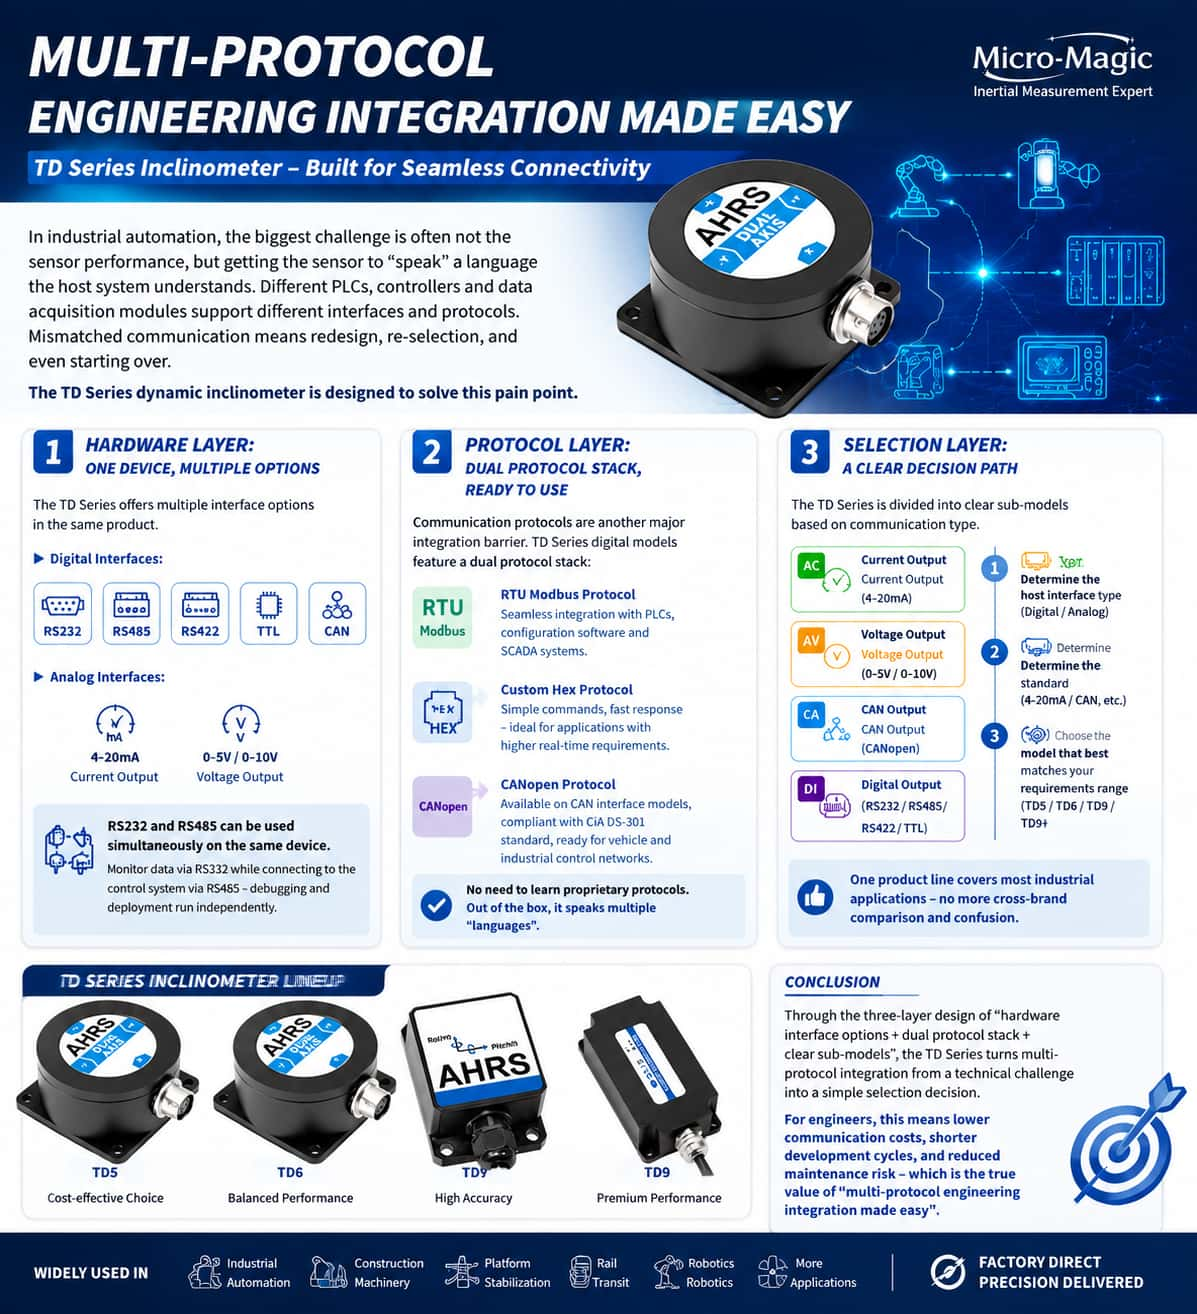
في عصر التطور السريع في مجال الأتمتة الصناعية وإنترنت الأشياء، غالبًا ما تحدد "قدرة الاتصال" بين أجهزة الاستشعار وأنظمة التحكم مدى تعقيد تنفيذ المشاريع وموثوقية النظام ككل. وبفضل خيارات تكوين واجهة الاتصال الواسعة، توفر سلسلة TD من أجهزة قياس الميل الديناميكية حلولًا مرنة وشاملة لتلبية احتياجات قياس الوضع في مختلف السيناريوهات. 1. نظرة عامة على واجهات الاتصال: الاختيار والتكييف المرن تشمل سلسلة TD مجموعة واسعة من الطرازات التي تغطي جميع طرق الاتصال الشائعة الاستخدام في القطاع الصناعي، والمصنفة بشكل عام إلى واجهات رقمية وتناظرية. تتضمن الواجهات الرقمية RS232 وRS485 وRS422 وTTL وناقل CAN؛ أما الواجهات التناظرية فتتوفر بنوعي التيار والجهد، وتدعم مخرجات مثل 4-20 مللي أمبير و0-20 مللي أمبير (تيار) و0-5 فولت و0.5-4.5 فولت و0-10 فولت (جهد). وفيما يتعلق ببروتوكولات الاتصال، تتوافق المنتجات مع Modbus RTU وبروتوكول 0x68 المخصص وCANopen، مما يحقق بالفعل "وظائف متعددة الأغراض وقابلية للتكيف عند الطلب". 2. الواجهات الرقمية: قنوات مرنة لتبادل البيانات تدعم طرازات سلسلة TD المزودة بواجهات رقمية طرق إخراج متنوعة، بما في ذلك RS232 وRS485 وRS422 وTTL وCAN. تتيح فلسفة التصميم "متعددة الواجهات" هذه للمهندسين اختيار طريقة الاتصال الأنسب لمتطلباتهم الخاصة. يُعد RS232 مثاليًا للاتصالات قصيرة المدى من نقطة إلى نقطة، مما يوفر سهولة في تصحيح الأخطاء وتوافقًا قويًا. يدعم RS485 الإرسال لمسافات طويلة تصل إلى 2000 متر ويسمح بوجود عقد استشعار متعددة، مما يجعله الخيار المفضل لشبكات الاتصال الميدانية الصناعية. يدعم RS422 الاتصال ثنائي الاتجاه الكامل، مما يجعله مناسبًا للسيناريوهات التي تتطلب إرسال واستقبال البيانات في وقت واحد. يعمل TTL عند مستويات منطقية 3.3 فولت / 5 فولت، مما يسهل التكامل المباشر مع الأنظمة المدمجة (مثل STM32 و Arduino). تم تصميم ناقل CAN خصيصًا لتطبيقات التحكم في السيارات والصناعة، حيث يوفر مقاومة قوية للتداخل وأداءً عاليًا في الوقت الحقيقي. 3. الواجهات التناظرية: إشارات صناعية كلاسيكية وموثوقة بالنسبة للبيئات الصناعية التقليدية التي لا تزال تعتمد بشكل كبير على وحدات جمع البيانات التناظرية PLC، توفر سلسلة TD مجموعة شاملة من حلول الإخراج التناظري. تدعم نماذج الإخراج الحالية نطاقات 4-20 مللي أمبير، و0-20 مللي أمبير، و0-24 مللي أمبير. يُعد نطاق 4-20 مللي أمبير المعيار الصناعي الأكثر شيوعًا، حيث يوفر مزايا مثل مقاومة عالية للتشويش وملاءمة للإرسال لمسافات طويلة. يتوافق خرج نقطة الصفر مع 12 مللي أمبير (لوضع 4-20 مللي أمبير) أو 10 مللي أمبير (لوضع 0-20 مللي أمبير)، مع حساب الزاوية بناءً على علاقة تناسب خطية بسيطة وموثوقة. تدعم نماذج خرج الجهد ثلاثة نطاقات خرج - 0-5 فولت، 0.5-4.5 فولت، و0-10 فولت - مما يضمن التوافق مع وحدات الإدخال التناظرية لمختلف وحدات التحكم المنطقية القابلة للبرمجة (PLC). يتوافق خرج نقطة الصفر مع 2.5 فولت (لوضع 0-5 فولت) أو 5 فولت (لوضع 0-10 فولت)، باستخدام طريقة حسابية بسيطة مماثلة. تتمثل الميزة الأساسية للواجهات التناظرية في سهولة استخدامها الفوري؛ فلا حاجة لكتابة بروتوكولات اتصال معقدة. ويمكن استخلاص قيم الزاوية مباشرةً من خلال الحصول على قراءات الجهد أو التيار عبر محول تناظري رقمي، مما يقلل بشكل كبير من عوائق دمج النظام. 4. بروتوكولات الاتصال: مزيج من التوحيد والتخصيص على مستوى البروتوكول، توازن سلسلة TD بين التوحيد القياسي والمرونة. يُعد بروتوكول Modbus RTU معيارًا فعليًا في مجال الأتمتة الصناعية، وهو مدعوم على نطاق واسع عبر واجهة RS485. وباستخدام رموز وظائف Modbus القياسية (مثل 0x03 لقراءة البيانات)، يمكن للجهاز الاتصال بسهولة مع مختلف وحدات التحكم المنطقية القابلة للبرمجة (PLCs) وبرامج HMI/SCADA وأنظمة التحكم. يُعدّ البروتوكول المُخصّص بروتوكول اتصال سداسي عشري عالي الكفاءة تستخدمه النماذج الرقمية. تبدأ إطارات البيانات بالمعرّف 0x68، وتتضمن حقولًا لطول البيانات، ورمز العنوان، وكلمة الأمر، وحمولة البيانات، ومجموع التحقق. يدعم هذا البروتوكول نطاقًا واسعًا من الوظائف، بما في ذلك قراءة الزوايا أحادية المحور أو ثنائية المحور، وتعيين نقاط الصفر النسبية/المطلقة، وضبط معدلات الباود، والتبديل بين وضعَي الطلب والاستجابة والإخراج التلقائي، وتعديل عناوين الوحدات النمطية، وكل ذلك يتميّز بأوامر موجزة وأوقات استجابة سريعة. صُمم بروتوكول CANopen خصيصًا للمنتجات المزودة بواجهات CAN، ويستخدم حزمة بروتوكول CANopen القياسية. تتم إدارة تهيئة المعلمات عبر كائنات بيانات الخدمة (SDOs)، بينما يتم نقل بيانات الزاوية في الوقت الفعلي عبر كائنات بيانات العملية (PDOs). يدعم البروتوكول ميزات مثل تهيئة مُعرّف العقدة (القيمة الافتراضية 0x05)، وإعدادات معدل الباود (قابلة للتكوين من 100 كيلوبت في الثانية إلى 1 ميجابت في الثانية)، ومعدلات إخراج بيانات متعددة (من 5 هرتز إلى 50 هرتز)، مما يلبي تمامًا متطلبات تطبيقات التحكم الصناعي والسيارات. توصيات الاختيار عند اختيار نموذج لمشروع معين، ضع في اعتبارك العوامل التالية: واجهة نظام التحكم: إذا كان النظام يستخدم بالفعل ناقل RS485، فأعط الأولوية لـ RS485+Modbus؛ إذا كنت تستخدم وحدات PLC التناظرية، فاختر خرج تيار 4-20 مللي أمبير أو خرج جهد 0-10 فولت. مسافة الإرسال: بالنسبة للمسافات الطويلة (>50 مترًا)، يوصى باستخدام RS485 أو خرج تيار 4-20 مللي أمبير؛ أما بالنسبة للمسافات القصيرة، فإن RS232 أو TTL أو خرج الجهد هي خيارات مناسبة. متطلبات الوقت الحقيقي: بالنسبة للتطبيقات عالية الوقت الحقيقي (مثل الروبوتات أو التحكم في المركبات)، يوصى باستخدام واجهة CAN؛ أما بالنسبة للمراقبة الصناعية العامة، فإن الواجهات الرقمية أو التناظرية ستكون كافية. الشبكات متعددة العقد: عندما تكون هناك حاجة إلى توصيل أجهزة استشعار متعددة بالتوازي، فإن RS485+Modbus أو ناقل CAN هو الخيار الأمثل. خاتمة بفضل تصميمها ثنائي الواجهة (الذي يدعم كلاً من المخرجات الرقمية والتناظرية) وتوافقها مع بروتوكولات متعددة - بما في ذلك Modbus والبروتوكولات المخصصة وCANopen - تجسد سلسلة مقاييس الميل الديناميكية TD فلسفة التصميم القائمة على "منصة واحدة، وواجهات متعددة، وتكييف عند الطلب". سواء كنت تقوم ببناء نظام إنترنت الأشياء الصناعي الجديد أو ترقية خزانة تحكم PLC تقليدية، فإن سلسلة TD توفر حل الاتصال الأمثل، مما يجعل الحصول على بيانات مقياس الميل أسهل من أي وقت مضى.
اقرأ المزيد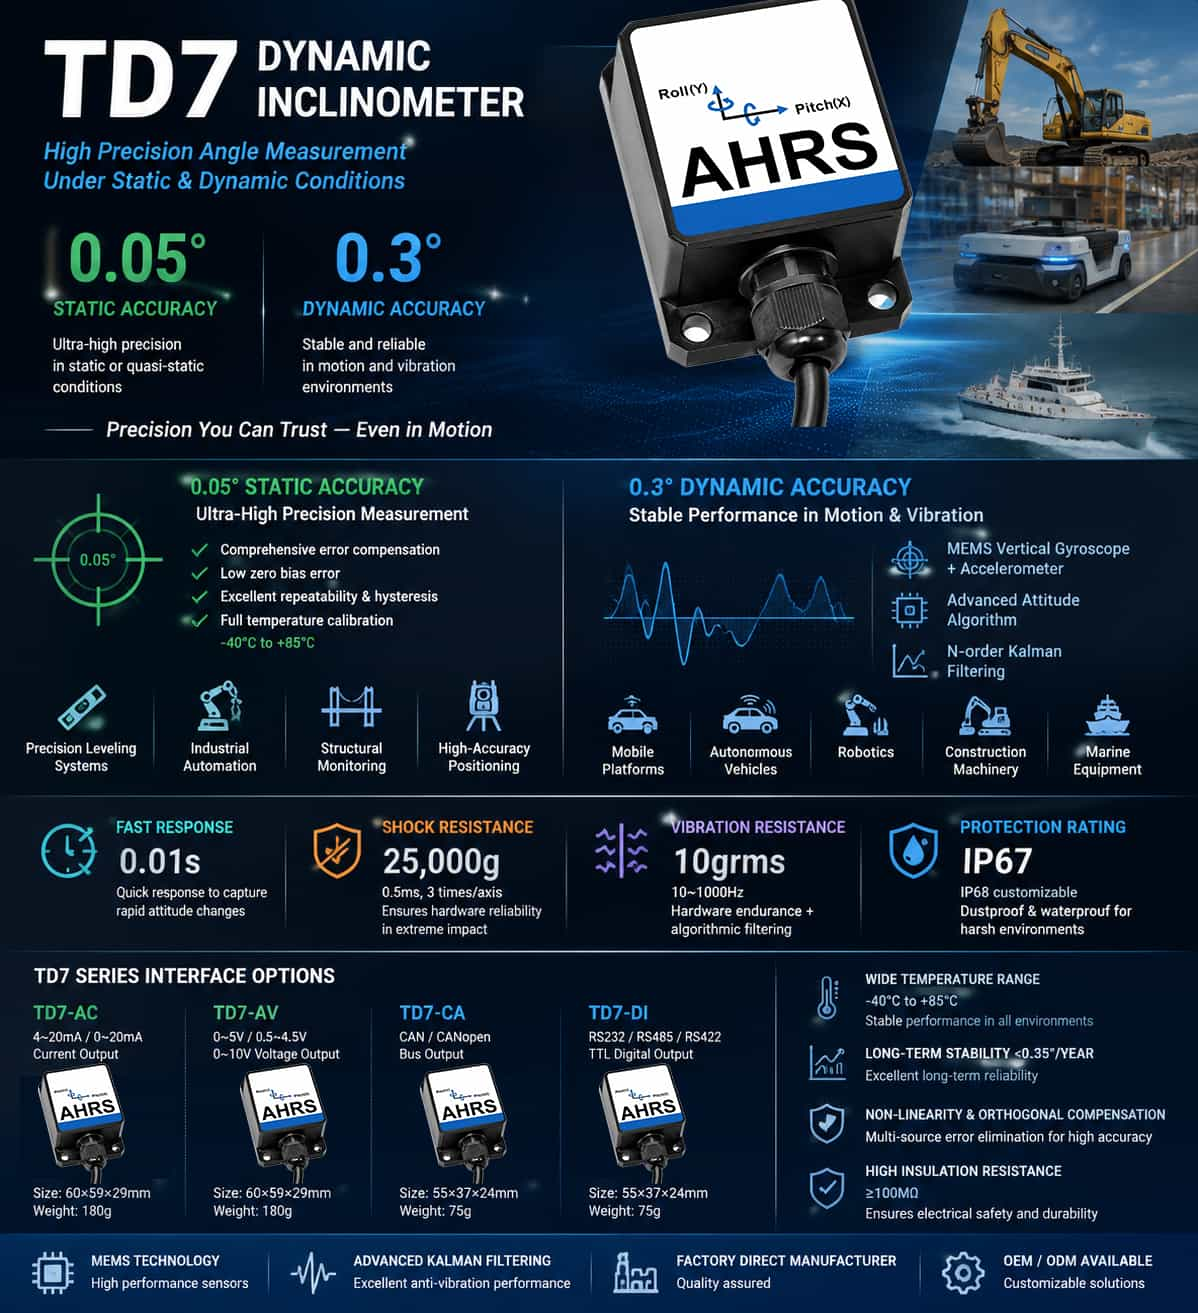
تمثل سلسلة TD7 جيلاً جديداً من أجهزة قياس الميل الديناميكية عالية الأداء، وهي متوفرة بأربعة تكوينات للواجهة: خرج التيار (TD7-AC)، وخرج الجهد (TD7-AV)، وخرج CAN (TD7-CA)، وخرج رقمي (TD7-DI). تحقق هذه السلسلة مستويات عالية من الدقة في كلٍ من وضعي القياس الديناميكي والثابت؛ وتُفصّل معايير الدقة الرئيسية أدناه. 1. الدقة الديناميكية مقابل الدقة الثابتة تتمثل مواصفات الدقة الأساسية لسلسلة TD7 في دقة قياس ديناميكية تبلغ 0.3 درجة ودقة ثابتة تبلغ 0.05 درجة. وتعكس هذه الأرقام أداء المستشعر في ظل ظروف تشغيل مختلفة. تمثل دقة القياس الديناميكية البالغة 0.3 درجة الحد الأقصى للخطأ عند قياس الميل في البيئات التي تتسم بالحركة أو الاهتزاز. يشتمل جهاز TD7 على جيروسكوب رأسي داخلي ومقياس تسارع، ووحدة حساب اتجاه مدمجة، وتقنية ترشيح رقمية مثالية لتقليل التشويش. وبفضل خوارزمية مرشح كالمان من الرتبة N، يُخرج الجهاز زوايا اتجاه الجسم بدقة حتى في ظل الاهتزازات والحركة القوية. تُعد هذه المواصفات بالغة الأهمية لتقييم مدى ملاءمة المستشعر للتطبيقات التي تشمل المنصات المتحركة، والمركبات، والروبوتات، أو الآلات المهتزة. تمثل دقة القياس الثابتة البالغة 0.05 درجة الخطأ الكلي في ظل ظروف ثابتة أو شبه ثابتة عبر نطاق درجة حرارة التشغيل الكامل من -40 درجة مئوية إلى +85 درجة مئوية. يشمل هذا الرقم الأخطاء الناجمة عن الخطية المطلقة، والتكرارية، والتخلف، وانحراف نقطة الصفر، وعدم محاذاة المحور الأفقي. تُعتبر دقة القياس الثابتة البالغة 0.05 درجة عالية الأداء في مجال قياس الميل الصناعي. إن الفرق الذي يقارب ستة أضعاف بين هاتين القيمتين بمثابة تذكير بأن الدقة تنخفض أثناء التشغيل الديناميكي - وهي سمة متأصلة في أنظمة القياس الديناميكية. 2. الانحراف الحراري واستقرار نقطة الصفر يبلغ انحراف درجة حرارة نقطة الصفر ±0.01 درجة مئوية/°م (لطرازات TD7-AC/AV) أو ±0.05 درجة مئوية/°م (لطرازات TD7-CA/DI). على سبيل المثال، في طراز TD7-AC، قد ينحرف انحراف نقطة الصفر بمقدار 0.6 درجة مئوية تقريبًا عند تغير درجة الحرارة المحيطة من 25 درجة مئوية إلى 85 درجة مئوية. بالنسبة للأجهزة التي تعمل في الهواء الطلق أو ضمن نطاقات واسعة من درجات الحرارة، يؤثر هذا العامل بشكل مباشر على موثوقية القياس على المدى الطويل. معامل حساسية درجة الحرارة ≤ 200 جزء في المليون/درجة مئوية (TD7-AC/AV) أو ≤ 150 جزء في المليون/درجة مئوية (TD7-CA/DI). يشير هذا المعامل إلى مدى تأثير تقلبات درجة الحرارة على "نسبة تغير الخرج إلى التغير الزاوي" للمستشعر. قيمة 200 جزء في المليون/درجة مئوية تعني أنه مقابل كل تغير في درجة الحرارة بمقدار درجة مئوية واحدة، تتغير الحساسية بنسبة 0.02% تقريبًا (جزئين من عشرة آلاف). تستخدم سلسلة TD7 تقنيات متنوعة - مثل تعويض اللاخطية، وتعويض التعامد، وتعويض انحراف درجة الحرارة - للقضاء على مصادر الخطأ، مما يضمن أداء قياس مستقر عبر نطاق واسع من درجات الحرارة من -40 درجة مئوية إلى +85 درجة مئوية. 3. الاستقرار على المدى الطويل مواصفات الاستقرار على المدى الطويل هي
اقرأ المزيد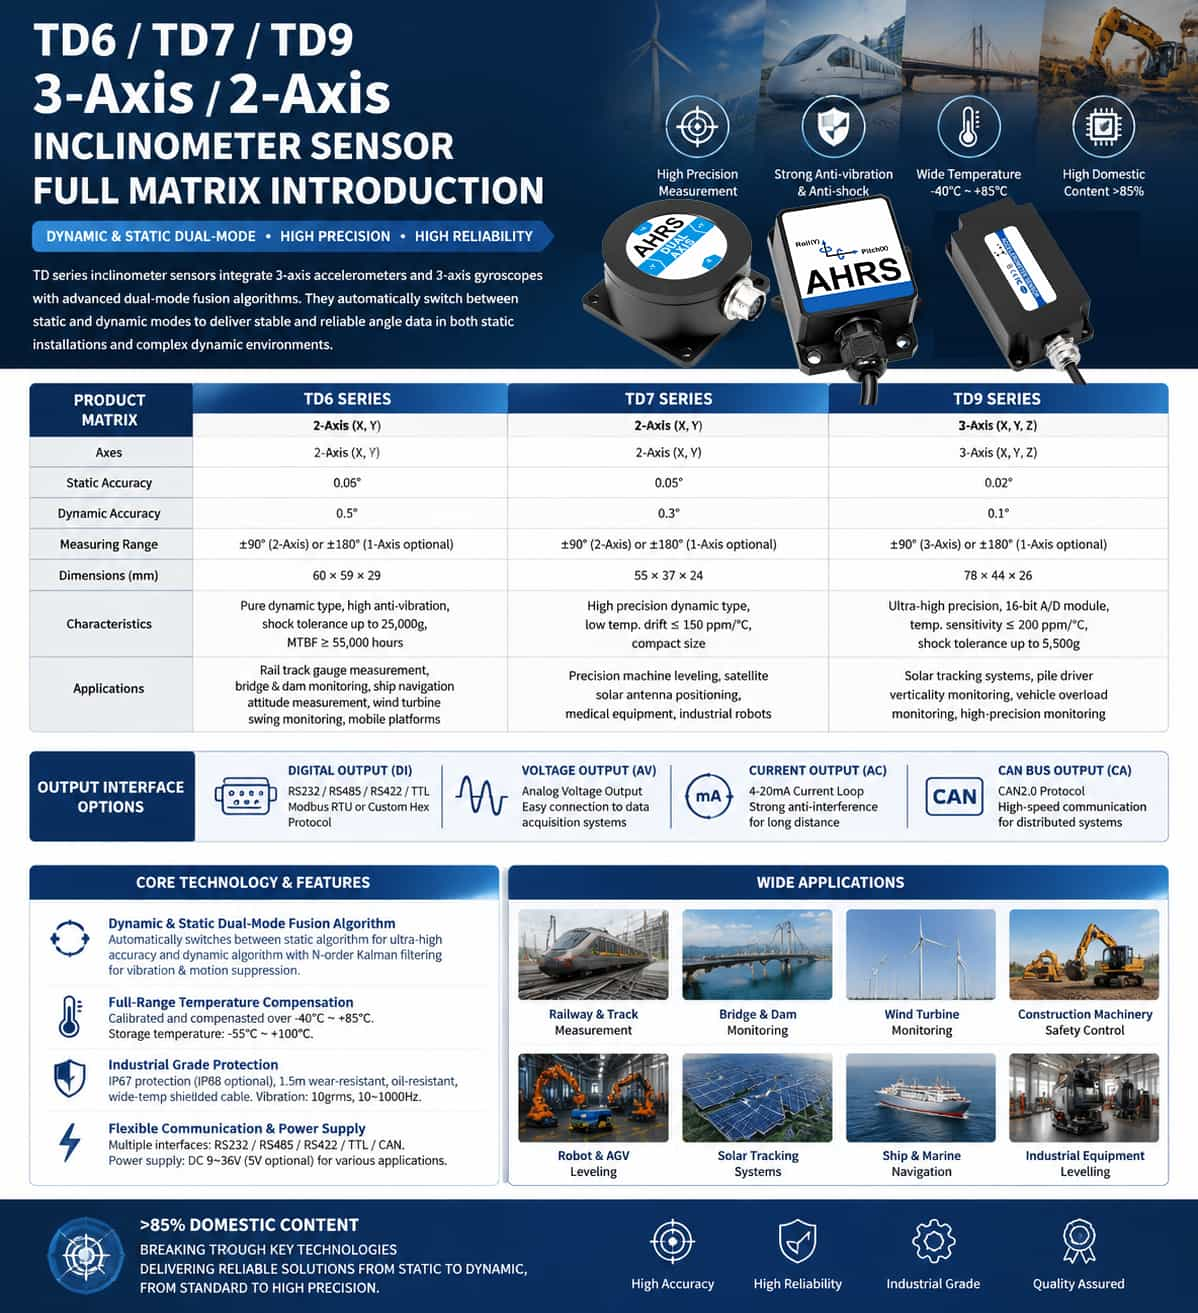
الخلفية التقنية: الانتقال من القياس الثابت إلى الوضعين الثابت والديناميكي المزدوجين تعتمد أجهزة قياس الميل التقليدية على مقاييس التسارع الكهروميكانيكية الدقيقة (MEMS) لقياس مركبة التسارع الجاذبي على طول محور حساس لحساب الزاوية، مما يحقق دقة عالية في البيئات الساكنة أو شبه الساكنة. مع ذلك، عندما تتعرض المنصة الحاملة للحركة أو الاهتزاز أو الصدمات، تتراكب التسارعات الخارجية على التسارع الجاذبي، مما يُسبب تشوهًا كبيرًا في القياس. هذا القيد المتأصل يُحد من استخدام أجهزة قياس الميل التقليدية في السيناريوهات الديناميكية مثل المنصات المتحركة وآلات البناء والروبوتات. تُعالج سلسلة TD من أجهزة قياس الميل الديناميكية هذا التحدي جذريًا من خلال بنية دمج تجمع بين مقياس تسارع MEMS ثلاثي المحاور وجيروسكوب ثلاثي المحاور، إلى جانب خوارزمية دمج ثنائية الوضع تُدمج القدرات الثابتة والديناميكية. تكمن التقنية الأساسية في قدرة النظام على تقييم بيئة التشغيل في الوقت الفعلي: ففي الوضع الثابت، يستخدم خوارزمية ثابتة لضمان أعلى دقة؛ وفي الوضع الديناميكي، يتحول تلقائيًا إلى خوارزمية ديناميكية تعتمد على مرشح كالمان من الرتبة N. ومن خلال دمج استقرار التردد المنخفض لمقياس التسارع مع استجابة التردد العالي للجيروسكوب، يُقلل النظام بشكل فعال من أخطاء القياس الناتجة عن الاهتزاز والصدمات. يُمكّن هذا النهج التقني سلسلة TD من إخراج بيانات ميل مستقرة وموثوقة باستمرار في بيئات ديناميكية معقدة. مصفوفة المنتجات: أربع سلاسل ذات مواقع متباينة تلبي سلسلة TD مجموعة واسعة من الاحتياجات، بدءًا من المتطلبات الصناعية القياسية وصولًا إلى التطبيقات عالية الدقة؛ ويتم تصنيف المنتجات إلى أربعة مستويات بناءً على مستويات الدقة وسيناريوهات التطبيق:نموذج المنتجعدد المحاورالدقة الثابتةدقة ديناميكيةالأبعاد (مم)تحديد الموقعTD5ثلاثي المحاور0.1 درجة0.5 درجة66×56×29معيار صناعي قياسي، وضعان ديناميكي/ثابتTD6محور مزدوج0.06 درجة0.5 درجة60×59×29نوع ديناميكي، مقاومة عالية للاهتزازTD7محور مزدوج0.05 درجة0.3 درجة55×37×24تصميم ديناميكي عالي الدقة وصغير الحجمTD9ثلاثي المحاور0.02 درجة0.1 درجة78×44×26دقة فائقة، وضعان ديناميكي/ثابتتُعدّ سلسلة TD5 مقياس ميل ثلاثي المحاور قياسيًا للاستخدامات الصناعية، حيث توفر دقة ثابتة تبلغ 0.1 درجة ودقة ديناميكية تبلغ 0.5 درجة. وهي مزودة بمقياس تسارع وجيروسكوب ثلاثي المحاور مدمجين، وتدعم مراقبة الميل على محاور X وY وZ، بنطاق قياس ±90 درجة (ثلاثي المحاور) أو ±180 درجة (أحادي المحور اختياري). وبفضل نسبة مكونات محلية تتجاوز 85%، فهي مناسبة للتطبيقات الصناعية مثل التحكم في توازن الرافعات الشوكية، ومنصات العمل الجوية، وآلات التفريغ، وحماية أكوام التحميل من الانقلاب. تُصنّف سلسلة TD6 كمقياس ميل ثنائي المحور ديناميكي بالكامل، مصمم خصيصًا للمنصات المتحركة والبيئات عالية الاهتزاز. توفر هذه السلسلة دقة ثابتة تبلغ 0.06 درجة ودقة ديناميكية تبلغ 0.5 درجة، وذلك باستخدام جيروسكوب رأسي مدمج وخوارزمية مرشح كالمان من الرتبة N. يتم التخلص من مصادر الخطأ من خلال تقنيات متعددة، تشمل التعويض غير الخطي، وتعويض التعامد، وتعويض الانحراف الحراري. بفضل متوسط وقت بين الأعطال (MTBF) يبلغ 55,000 ساعة أو أكثر، وتحمل الصدمات حتى 25,000g، تتفوق هذه السلسلة في سيناريوهات عالية الديناميكية مثل قياس عرض السكك الحديدية، ومراقبة الجسور والسدود، وقياس وضعية الملاحة البحرية، ومراقبة تذبذب توربينات الرياح. تمثل سلسلة TD7 أجهزة قياس الميل الديناميكية عالية الدقة، وتتميز بدقة ثابتة محسّنة تبلغ 0.05 درجة ودقة ديناميكية تبلغ 0.3 درجة. وبناءً على سلسلة TD6، تتميز هذه السلسلة بتحكم مُحسّن في انحراف درجة الحرارة (≤150 جزءًا في المليون/درجة مئوية) وحجم صغير يبلغ 55×37×24 مم. وهي مثالية للتطبيقات التي تتطلب دقة فائقة وأبعادًا صغيرة، مثل التحكم في مستوى أدوات الآلات الدقيقة، وتحديد مواقع الألواح الشمسية للأقمار الصناعية، والمعدات الطبية. تُعدّ سلسلة TD9 الرائدة في مجموعة TD، إذ توفر دقة ثابتة استثنائية تبلغ 0.02 درجة ودقة ديناميكية تبلغ 0.1 درجة. وهي مزودة بوحدة تحويل تناظري/رقمي عالية الدقة 16 بت ومستشعر حرارة، يتميز بمعامل حساسية حرارية ≤200 جزء في المليون/درجة مئوية وتحمل صدمات يصل إلى 5500 غرام. تدعم هذه السلسلة مراقبة الميل ثلاثي المحاور (X، Y، Z) وتُستخدم على نطاق واسع في التطبيقات التي تتطلب دقة قياس فائقة، مثل أنظمة تتبع الخلايا الكهروضوئية، ومراقبة استقامة منصات الحفر، ومراقبة حمولة المركبات الزائدة. مصفوفة واجهة الإخراج: تغطية شاملة للواجهات الرقمية والتناظرية وواجهات ناقل البيانات من المزايا الأساسية الأخرى لسلسلة TD نطاقها الشامل من واجهات الإخراج. توفر كل سلسلة دقيقة ثلاثة أنواع من الإخراج - رقمي، تناظري، وناقل بيانات - مما يسمح للمستخدمين بإجراء اختيارات مرنة بناءً على متطلبات أنظمة التحكم الخلفية الخاصة بهم: مخرج رقمي (DI): يستخدم مستويات إشارة RS232 أو RS485 أو RS422 أو TTL، ويدعم بروتوكول Modbus RTU القياسي أو بروتوكولات سداسية عشرية مخصصة. تُنقل البيانات مباشرةً بتنسيق رقمي مع مقاومة عالية للتداخل، مما يجعلها مناسبة للتكامل المباشر مع الأنظمة الرقمية مثل وحدات التحكم المنطقية القابلة للبرمجة (PLCs) وأجهزة الكمبيوتر الصناعية. مخرج الجهد (AV): يقوم بإخراج إشارة جهد تناظرية، مما يسهل الاتصال ببطاقات أو أجهزة جمع البيانات التقليدية القائمة على الجهد لقراءة الإشارة ومعالجتها بشكل مباشر. مخرج التيار المتردد (AC): يستخدم مخرج حلقة التيار القياسي الصناعي 4-20 مللي أمبير. يتميز بمقاومة عالية للتداخل، مما يجعله مناسبًا بشكل خاص للإرسال لمسافات طويلة والبيئات الصناعية القاسية. مخرج ناقل CAN (CA): يدعم بروتوكول CAN 2.0، مما يجعله مثاليًا لأنظمة التحكم الموزعة - مثل تلك الموجودة في تطبيقات السيارات والروبوتات - التي تتطلب اتصال ناقل عالي السرعة. الميزات التقنية الأساسية تشترك سلسلة TD بأكملها في منصات التكنولوجيا الأساسية التالية: خوارزمية الدمج ثنائية الوضع الديناميكي-الثابت: يحدد النظام تلقائيًا حالة تشغيله الحالية من خلال تحليل بيانات التسارع والسرعة الزاوية في الوقت الفعلي. يستخدم خوارزمية ثابتة خلال فترات السكون لضمان أقصى دقة، ويتحول إلى خوارزمية ديناميكية أثناء الحركة، حيث يدمج بيانات الجيروسكوب للتعويض عن التداخل الناتج عن التسارع. تُمكّن هذه الآلية مستشعرًا واحدًا من التعامل مع حالتي تشغيل مختلفتين تمامًا: التثبيت الثابت وتطبيقات الحامل الديناميكي. معايرة شاملة لدرجة الحرارة واختبارات الثبات على المدى الطويل: قبل مغادرة المصنع، تخضع جميع المنتجات لمعايرة دقيقة، ومعايرة لدرجة الحرارة، واختبارات ثبات طويلة الأمد (اختبارات الثبات على المدى الطويل). يتراوح نطاق درجة حرارة التشغيل من -40 درجة مئوية إلى +85 درجة مئوية، بينما يتراوح نطاق درجة حرارة التخزين من -55 درجة مئوية إلى +100 درجة مئوية. حماية وموثوقية على مستوى الصناعة: تتميز السلسلة بأكملها بتصنيف حماية IP67 (يتوفر تصنيف IP68 عند الطلب)، وتأتي مزودة بكابل محمي بطول 1.5 متر مقاوم للتآكل والزيوت، ومصمم للعمل ضمن نطاق واسع من درجات الحرارة. تبلغ مقاومة العزل ≥100 ميجا أوم، وتتوافق مقاومة الاهتزاز مع معايير 10 جرام RMS (10-1000 هرتز). اتصال وإمداد طاقة مرنان: تتضمن منافذ الإخراج خيارات RS232 وRS485 وRS422 وTTL وCAN bus، وتدعم كلاً من Modbus RTU وبروتوكولات سداسية عشرية مخصصة. يُتيح نطاق جهد الإدخال الواسع (9-36 فولت تيار مستمر، مع خيار 5 فولت) استيعاب ظروف إمداد الطاقة المختلفة الموجودة في البيئات الصناعية. توصيات الاختيار تُشكّل المنتجات الأربعة في سلسلة TD تشكيلةً شاملةً تُغطي نطاقًا واسعًا من المواصفات، بدءًا من المعايير الصناعية القياسية وصولًا إلى الدقة الفائقة، ومن التكوينات ثلاثية المحاور إلى ثنائية المحاور، ومن التصاميم العامة إلى التصاميم المدمجة. يُعدّ TD5 خيارًا اقتصاديًا للتطبيقات الصناعية القياسية التي تتطلب مراقبة ثلاثية المحاور، بينما يُناسب TD6 - بفضل تحسينه خصيصًا للأداء الديناميكي - المنصات المتنقلة والبيئات عالية الاهتزاز. يُقدّم TD7 حلًا مثاليًا عند الحاجة إلى كلٍّ من الدقة العالية والحجم الصغير. أخيرًا، بالنسبة للتطبيقات التي تتطلب أعلى مستويات الدقة - مثل تتبع الشمس والمراقبة عالية الدقة - يُمثّل TD9 ذروة تكنولوجيا مقياس الميل MEMS المحلي، حيث يُقدّم دقة ثابتة تبلغ 0.02 درجة ودقة ديناميكية تبلغ 0.1 درجة. مع نسبة مكونات محلية تتجاوز 85%، لا تتغلّب هذه السلسلة على الحواجز التكنولوجية الرئيسية فحسب، بل تُزوّد الصناعات أيضًا بحلول قياس ميل كاملة تُغطي النطاق الكامل من المراقبة الثابتة إلى الديناميكية، ومن الأداء القياسي إلى الأداء عالي الدقة.
اقرأ المزيدترك رسالة
امسح ضوئيًا إلى WeChat :