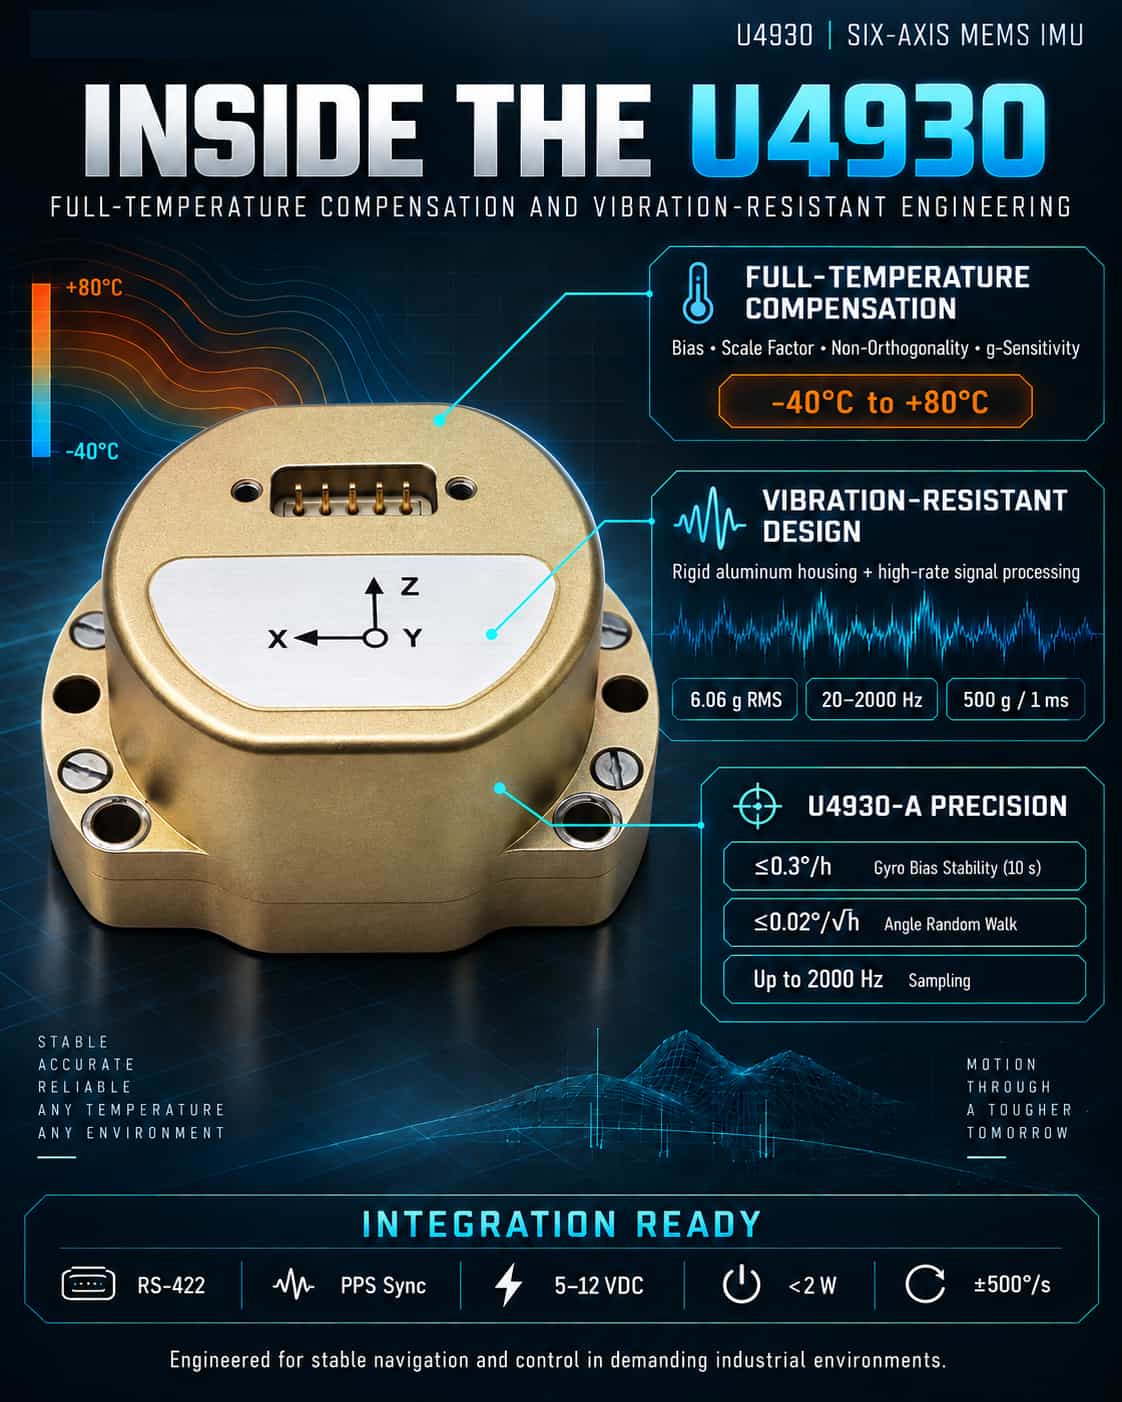
مع تزايد الطلب على الطائرات المسيّرة الصناعية وأنظمة القيادة الذاتية وأنظمة الملاحة عالية الدقة، والتي تتطلب حجمًا صغيرًا وأداءً عاليًا وتكلفة منخفضة، تتطور وحدات قياس القصور الذاتي بتقنية MEMS (IMUs) بثبات نحو أداءٍ تكتيكي، بل وحتى أداءٍ ملاحي. وتُقدّم سلسلة U4930 من وحدات قياس القصور الذاتي بتقنية MEMS سداسية المحاور من شركة Micro-Magic حلاً تنافسيًا للغاية، يتميز بتقنية تعويض درجة الحرارة الكاملة القوية، ومقاومة فائقة للاهتزاز، وتوافق مع المنتجات العالمية الرائدة (مثل HG4930). التقنية الأساسية: التعويض الكامل لدرجة الحرارة ومعايرة النظام يُعدّ الانحراف في الانحياز ومعامل القياس الناتج عن تقلبات درجة الحرارة أحد أهم مصادر الخطأ في أجهزة القياس بالقصور الذاتي بتقنية MEMS. فبدون تعويض فعّال، حتى التغيرات الطفيفة في درجة الحرارة قد تؤدي إلى أخطاء جسيمة في حسابات الملاحة، وهو ما يُجسّد مقولة "الخطأ البسيط يُغني عن الكثير".تتميز وحدة U4930 بخوارزمية تعويض متطورة تغطي نطاق درجة حرارة التشغيل بالكامل (من -40 درجة مئوية إلى +80 درجة مئوية). يُجري النظام تعويضًا شاملًا قائمًا على درجة الحرارة للانحياز، ومعامل المقياس، وأخطاء عدم التعامد، والحدود المعتمدة على التسارع لكل من الجيروسكوب ومقياس التسارع. يتجاوز هذا التصحيح الخطي البسيط، إذ يعتمد على نموذج خطأ معقد تم تطويره من خلال اختبارات مكثفة في غرف بيئية. ونتيجة لذلك، يحقق نموذج U4930-A استقرارًا كاملًا للانحياز الحراري بمقدار ≤0.3 درجة/ساعة (مع تنعيم لمدة 10 ثوانٍ) وانحرافًا عشوائيًا زاويًا بمقدار ≤0.02 درجة/√ساعة. تُمكّن هذه المواصفات النظام من الحفاظ على دقة استثنائية في تحديد الاتجاه لفترات قصيرة دون الحاجة إلى مساعدات خارجية (مثل نظام تحديد المواقع العالمي GNSS)، وهي ميزة بالغة الأهمية للملاحة في الأنفاق، والبيئات تحت الأرض، أو تحت الماء. المتانة الميكانيكية: مقاومة الاهتزاز والصدمات تُشكّل البيئات الميكانيكية القاسية - التي تتميز بديناميكية عالية أو تركيبها على المركبات/الطائرات - تحديًا رئيسيًا آخر لوحدات القياس بالقصور الذاتي الكهروميكانيكية الدقيقة (MEMS). إذ يمكن للاهتزازات الشديدة أن تُدخل سرعة زاوية زائفة من خلال الاقتران الميكانيكي، مما يؤدي إلى تباين أخطاء حساب الوضع.يتغلب جهاز U4930 على هذه المشكلة بتصميم هيكلي متين. فهو مُغلّف بغلاف خفيف الوزن مصنوع من سبائك الألومنيوم عالية القوة، ويتحمل اهتزازات عشوائية تصل إلى 6.06 جرام (RMS) ضمن نطاق تردد 20-2000 هرتز، وصدمات تصل إلى 500 جرام/1 مللي ثانية. وبفضل قدرته على أخذ عينات عالية السرعة (تصل إلى 2000 هرتز) ومعالجة البيانات المتزامنة، يستفيد جهاز U4930 من بيانات ذات نطاق ترددي واسع لتصفية ضوضاء الاهتزاز بفعالية في المجال الزمني، مما يضمن إخراج بيانات حركة مستقرة ودقيقة حتى في ظل الاهتزازات الشديدة للطائرات المسيّرة ذات الأجنحة الدوارة أو اهتزازات المركبات. التموضع الاستراتيجي: بديل سلس وسهل التركيب لـ HG4930 تكمن أبرز ميزات جهاز U4930 في موقعه الاستراتيجي في السوق: فهو متوافق تمامًا مع وحدة القياس بالقصور الذاتي الكلاسيكية HG4930 من هانيويل. ولا يقتصر هذا التوافق على الأبعاد المادية وتركيب البراغي M4، بل يشمل أيضًا واجهة RS422 التفاضلية وتعريفات إشارة مزامنة PPS. ويمكن للمستخدمين الترقية مباشرةً دون تعديل لوحات التوصيل الحالية أو بنى الطاقة (يدعم مدخلات 5-12 فولت).
اقرأ المزيد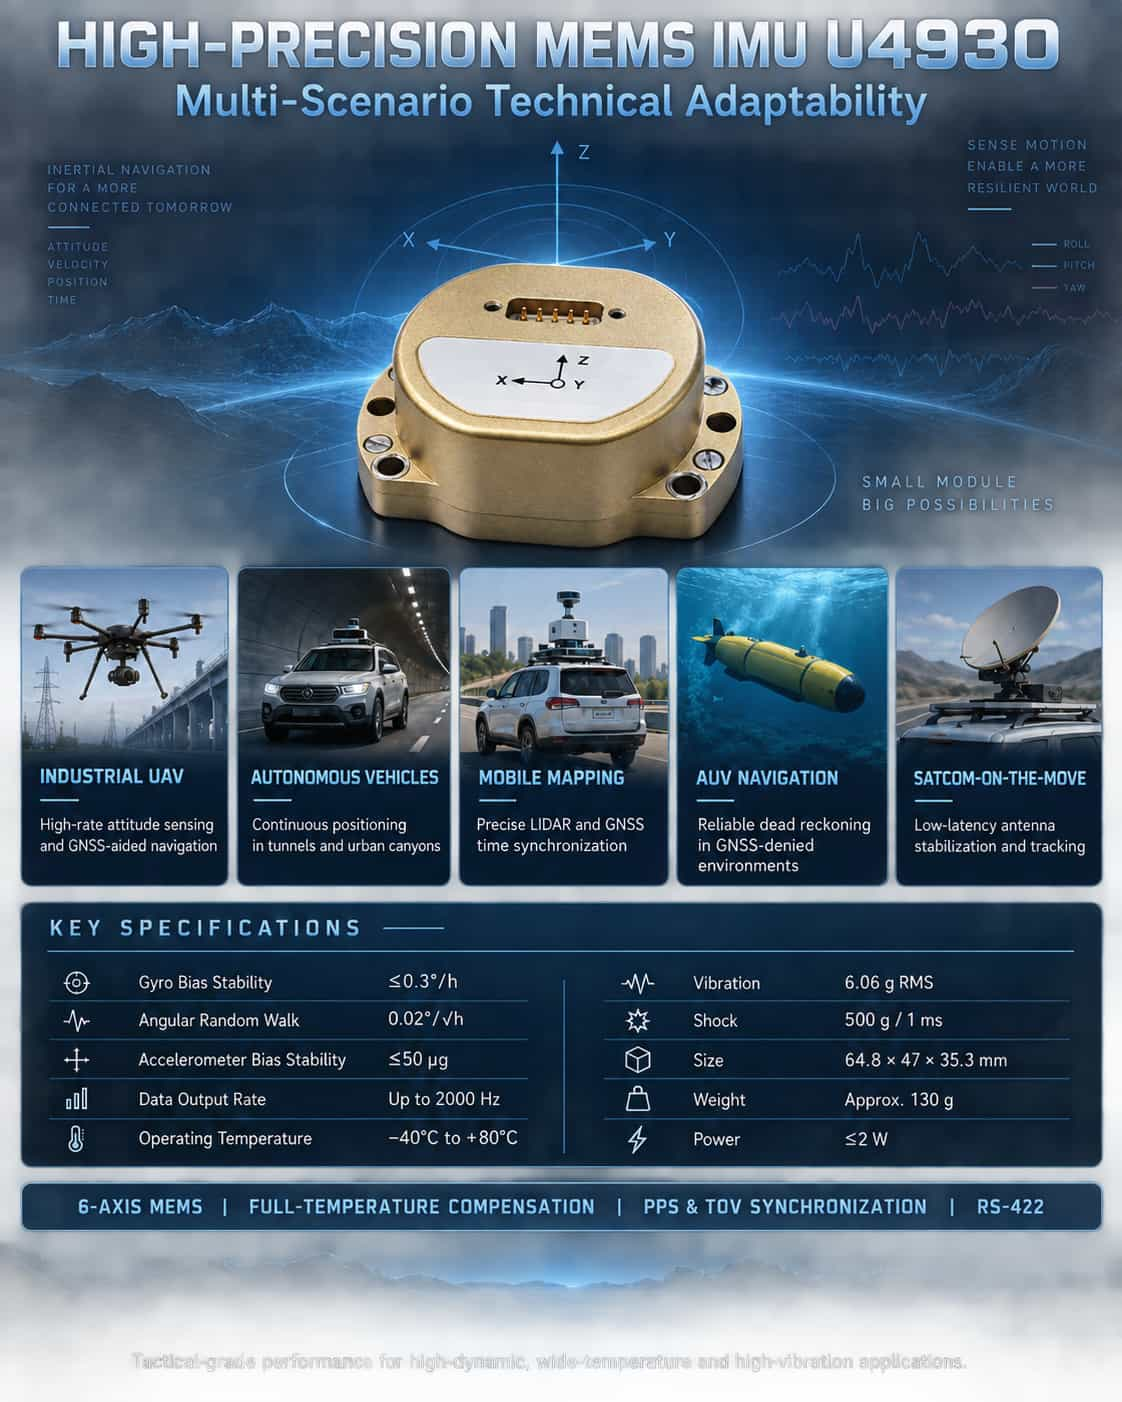
تُعدّ وحدات القياس بالقصور الذاتي عالية الدقة (IMUs) أجهزة استشعار أساسية لاستشعار الوضع والملاحة الذاتية في المنصات المتحركة. في سيناريوهات التطبيقات المعقدة، مثل الطائرات المسيّرة الصناعية، والقيادة الذاتية، ورسم الخرائط المتنقلة، والملاحة تحت الماء، تفرض الأنظمة متطلبات صارمة فيما يتعلق بدقة وحدات القياس بالقصور الذاتي، والاستجابة الديناميكية، ومقاومة الظروف البيئية، وقدرات مزامنة البيانات. توفر وحدة القياس بالقصور الذاتي سداسية المحاور من سلسلة U4930 بتقنية MEMS من شركة Micro-Magic Inc. حلاً ناضجًا وموثوقًا لاستشعار القصور الذاتي لهذه التطبيقات، حيث تتميز بمواصفات قصور ذات مستوى تكتيكي، وتعويض دقيق لدرجة الحرارة الكاملة، ومخرج عالي النطاق الترددي، وتصميم صغير الحجم وخفيف الوزن. **الميزات التقنية الرئيسية لجهاز U4930** يدمج جهاز U4930 جيروسكوبًا ثلاثي المحاور عالي الأداء بتقنية MEMS ومقياس تسارع ثلاثي المحاور بتقنية MEMS. يتميز بمعايرة داخلية وتعويض عبر نطاق درجة حرارة التشغيل الكامل (-40 درجة مئوية إلى +80 درجة مئوية) للانحياز، ومعامل المقياس، وأخطاء عدم التعامد، والعوامل الحساسة للتسارع. يوفر الجيروسكوب نطاق قياس من ±400 درجة/ثانية إلى ±500 درجة/ثانية (حسب الطراز)، مع استقرار انحياز (تنعيم لمدة 10 ثوانٍ) أفضل من 0.3 درجة/ساعة، وانحراف عشوائي زاوي منخفض يصل إلى 0.02 درجة/√ساعة. يتميز مقياس التسارع بنطاق ±30g، واستقرار انحياز أفضل من 50 ميكروغرام، وانحراف عشوائي للسرعة ≤0.03 متر/ثانية/√ساعة. يبلغ حجم الوحدة 64.8 × 47 × 35.3 ملم فقط، ووزنها حوالي 130 غرامًا، مع استهلاك طاقة ثابت لا يتجاوز 2 واط. وهي تدعم معدلات إخراج بيانات تصل إلى 2000 هرتز، وتوفر أداءً قويًا، بما في ذلك مقاومة اهتزاز تصل إلى 6.06 غرام RMS ومقاومة صدمات تصل إلى 500 غرام/1 مللي ثانية. تُظهر هذه المواصفات أن وحدة القياس بالقصور الذاتي U4930 تُحقق معايير MEMS IMU التكتيكية، وهي قادرة على الحفاظ على دقة القياس في ظل ظروف قاسية - مثل الديناميكيات العالية، ونطاقات درجات الحرارة الواسعة، والاهتزازات الشديدة - مما يُرسي الأساس لاستخدامها في سيناريوهات تطبيقية متنوعة. تحليل التكيف التقني لسيناريوهات التطبيق النموذجية (1) الطائرات الصناعية بدون طيار: مرجع الوضع الديناميكي العالي والملاحة التقديرية تتطلب الطائرات المسيّرة الصناعية بيانات اتجاهية (الدوران، والميل، والانعراج) عالية التحديث في الوقت الفعلي لضمان تحكم مستقر في الطيران وملاحة ذاتية. يضمن معدل إخراج البيانات البالغ 2000 هرتز في وحدة U4930 التقاطًا دقيقًا للحركة الزاوية العابرة لهيكل الطائرة، بينما تعمل خاصية الانحراف الزاوي العشوائي (التي تصل إلى 0.02 درجة/√ساعة) على كبح معدل انحراف تكامل الاتجاه بشكل فعال. تدعم الوحدة مزامنة الوقت مع مستقبلات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) (عبر مدخلات PPS وتحليل رسائل GPRMC)، مما يتيح الملاحة المتكاملة بشكل فضفاض أو محكم؛ كما تحافظ على استمرارية المسار من خلال التقدير بالقصور الذاتي البحت أثناء انقطاعات إشارة GNSS القصيرة - وهي ميزة بالغة الأهمية لمهام مثل فحص خطوط الطاقة والمسح طويل الأمد. (2) المركبات ذاتية القيادة: تحديد المواقع المستمر في ظروف التشغيل المعقدة بالنسبة للمركبات ذاتية القيادة التي تعمل في بيئات تعاني من عوائق في إشارات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS)، مثل الشوارع المزدحمة والأنفاق ومواقف السيارات تحت الأرض، تُصبح وحدة القياس بالقصور الذاتي (IMU) المكون الأساسي للملاحة التقديرية. يضمن استقرار الانحياز في وحدة U4930 (0.3 درجة/ساعة) وخصائصها منخفضة الضوضاء بقاء الانحراف المكاني ضمن الحدود المقبولة لفترات تصل إلى عشرات الثواني. كما تضمن آلية التعويض الخاصة بها، والتي تغطي نطاقًا كاملًا من درجات الحرارة، أداءً ثابتًا على الرغم من تقلبات درجة الحرارة في حجرة المحرك (من -40 درجة مئوية إلى 80 درجة مئوية)، بينما تعمل مقاومتها للاهتزازات البالغة 6.06 جرام على تخفيف اضطرابات القياس الناتجة عن مطبات الطريق واهتزازات المحرك بشكل فعال. وتتيح مجموعة من وحدات القياس بالقصور الذاتي ذات الدقة المتدرجة (الطرازات A وB وC) للأنظمة التي تتراوح مستويات استقلاليتها من المستوى الثاني المتقدم (L2+) إلى المستوى الرابع (L4)، وبميزانيات متفاوتة، الوصول إلى أداء قياس بالقصور الذاتي مصمم خصيصًا لتلبية احتياجاتها. (3) رسم الخرائط المتنقلة وفحص المسارات: مزامنة مرجعية مكانية زمانية عالية الدقة تتطلب أنظمة LiDAR المحمولة على المركبات أو الطائرات وحدات قياس بالقصور الذاتي (IMUs) لتوفير مراجع عالية الدقة للوضع والموقع لضمان دقة تسجيل سحابة النقاط ثلاثية الأبعاد. يُترجم انخفاض الانحراف العشوائي الزاوي لوحدة U4930 (≤0.02°/√h) مباشرةً إلى تقليل انحراف سحابة النقاط، وهو عامل بالغ الأهمية لمهام جمع البيانات عن بُعد. بالإضافة إلى ذلك، تُمكّن إمكانيات خرج النبضات المتزامنة التفاضلية TOV وإدخال PPS من تحقيق تزامن دقيق بين لحظات أخذ عينات وحدة IMU وإشارات GNSS أحادية النبضة في الثانية (PPS)، مما يوفر إشارات تشغيل دقيقة لختم سحابة النقاط زمنيًا. في فحص مسارات السكك الحديدية، يمكن دمج الوحدة مع عداد المسافات ونظام GNSS لتشكيل نظام قياس مُدمج قادر على اكتشاف عيوب المسار بدقة تصل إلى مستوى المليمتر. (4) المركبات الآلية تحت الماء (AUV): الملاحة التقديرية طويلة الأمد في البيئات التي تفتقر إلى نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) تُعيق البيئات تحت الماء استقبال إشارات نظام تحديد المواقع العالمي (GNSS)، مما يُجبر المركبات الآلية تحت الماء (AUVs) على الاعتماد كليًا على أنظمتها الداخلية لقياس القصور الذاتي لتقدير الوضعية لفترات طويلة. يُساهم استقرار انحراف الجيروسكوب في المركبة U4930، المُصنّف ضمن الفئة التكتيكية (بمعدل منخفض يصل إلى 0.3 درجة/ساعة)، وانخفاض الانحراف العشوائي الزاوي، في الحدّ من تراكم أخطاء الوضعية بمرور الوقت، وبالتالي إطالة مدة تشغيل المركبة تحت الماء. كما يضمن تصميمها الهيكلي المصنوع من سبائك الألومنيوم، ومقاومتها للصدمات (500 غرام)، ونطاق درجة حرارة التخزين الواسع (من -55 درجة مئوية إلى 85 درجة مئوية)، قدرتها على تحمّل الإجهادات الميكانيكية المصاحبة لتجميع ونقل معدات أعماق البحار. (5) الاتصالات عبر الأقمار الصناعية أثناء الحركة (SOTM): تتبع هوائي مستقر ذو حلقة مغلقة في أنظمة SOTM المحمولة على المركبات أو السفن أو الطائرات، يجب أن توفر وحدة القياس بالقصور الذاتي (IMU) تغييرات فورية في وضعية الحامل مع زمن استجابة منخفض لتشغيل آليات المؤازرة لتعويض توجيه الهوائي. يضمن عرض نطاق التردد U4930 الذي يبلغ 200 هرتز أو أكثر تتبعًا سريعًا لإشارة الوضعية، بينما توفر واجهة RS422 التفاضلية مقاومة عالية للتداخل، مما يجعلها مناسبة لمنصات الاتصالات العاملة في بيئات كهرومغناطيسية معقدة. عند اقترانها بمزامنة PPS خارجية، فإنها توفر مرجعًا زمنيًا دقيقًا لحلقة التحكم في توجيه الهوائي، مما يضمن استقرار وصلة الاتصال حتى أثناء الانعطافات الحادة أو الاضطرابات الناتجة عن الرياح والأمواج. توسيع نطاق تطبيقاتها من خلال التكيف مع البيئة يعمل جهاز U4930 ضمن نطاق درجة حرارة يتراوح بين -40 درجة مئوية و80 درجة مئوية، ويدعم درجات حرارة تخزين تتراوح بين -55 درجة مئوية و85 درجة مئوية، مما يضمن بدء تشغيل موثوقًا به في ظروف البرد القارس والحرارة الشديدة والرطوبة العالية. بفضل مقاومته للاهتزاز والصدمات، يُعدّ مناسبًا ليس فقط للتطبيقات المحمولة على المركبات والطائرات، بل أيضًا للاستخدام على السفن الصغيرة والمركبات البرية غير المأهولة، وفي بعض تطبيقات الروبوتات الصناعية. علاوة على ذلك، يتميز الجهاز بسرعة بدء تشغيل لا تتجاوز ثانيتين، ويدعم ترقيات البرامج الميدانية، مما يُسهّل الصيانة والتحديثات الوظيفية في الموقع. باختصار، تُعدّ وحدة القياس بالقصور الذاتي (IMU) من سلسلة U4930 بتقنية MEMS، والتي تتميز بأداء قصور ذاتي عالي المستوى، وتعويض دقيق عبر نطاق درجات الحرارة الكامل، وإخراج بيانات عالي السرعة، وقدرة فائقة على التكيف مع البيئة، مثاليةً للتطبيقات الصعبة مثل الطائرات الصناعية بدون طيار، والقيادة الذاتية، ورسم الخرائط المتنقلة، والملاحة تحت الماء، والاتصالات عبر الأقمار الصناعية أثناء الحركة. وتتيح خيارات الدقة المتدرجة للمستخدمين مرونةً في تحقيق التوازن بين التكلفة والأداء. ومع تطور أنظمة الملاحة بالقصور الذاتي نحو التصغير، واستهلاك الطاقة المنخفض، والموثوقية العالية، تستفيد U4930 من مواصفاتها التقنية الشاملة لتوفير أساس متين للأجهزة لاستشعار الوضع وتحديد المواقع ذاتيًا عبر مجموعة واسعة من المنصات المتنقلة.
اقرأ المزيد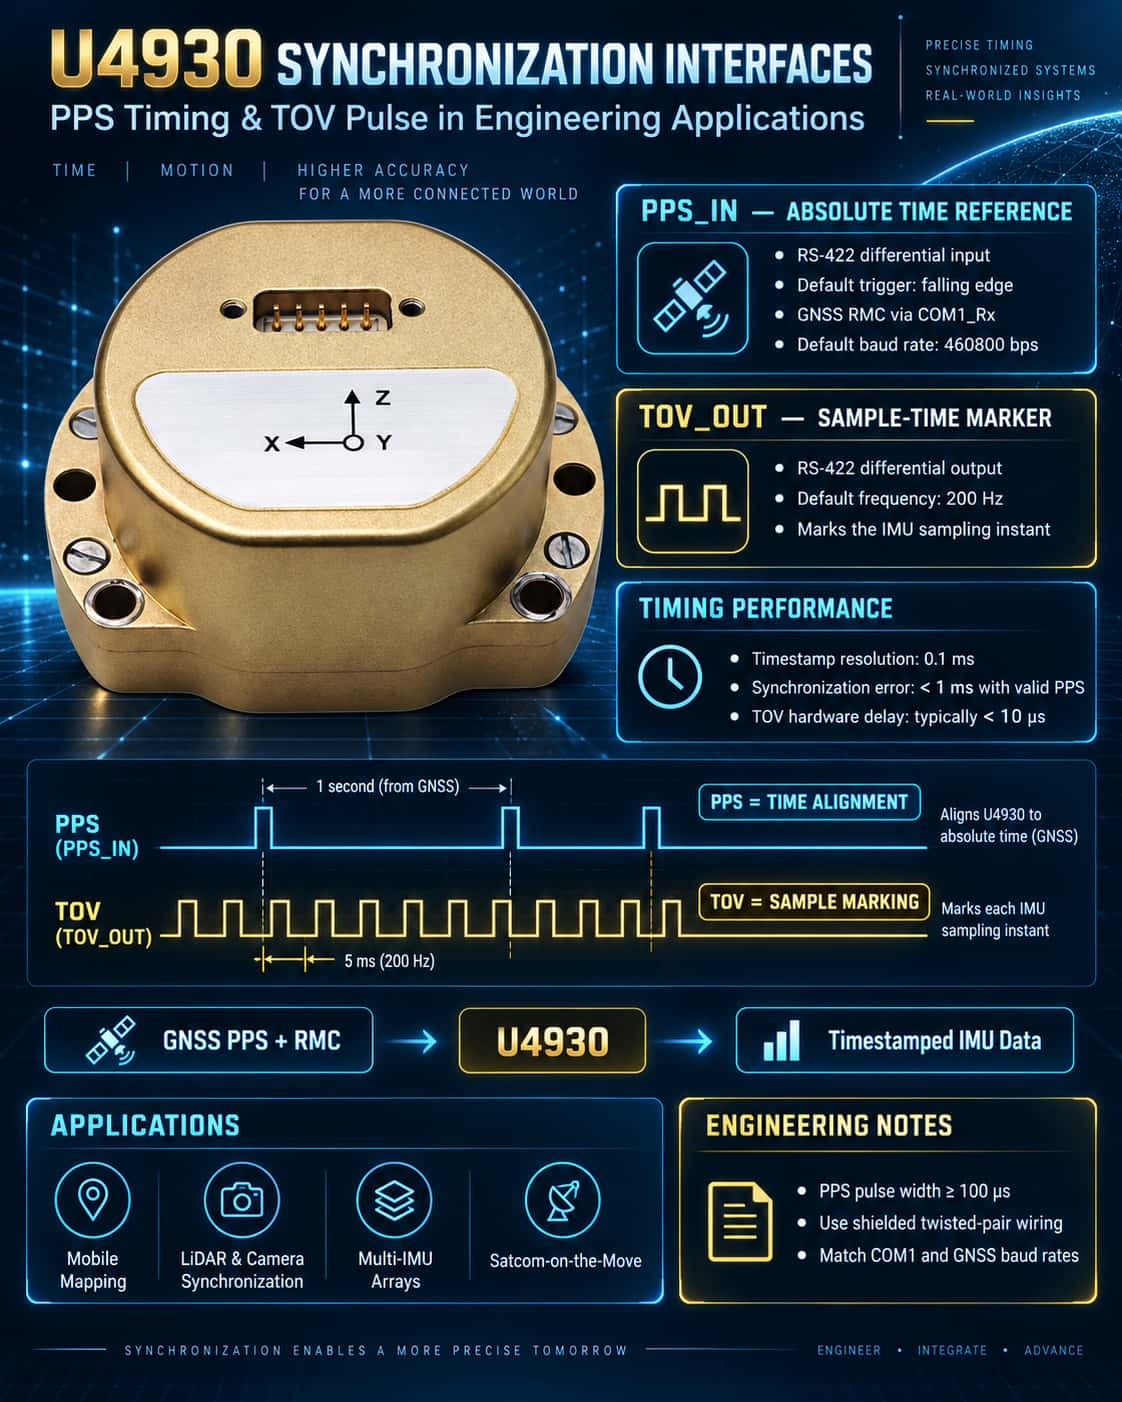
في أنظمة الملاحة المتكاملة، يُعدّ تزامن الوقت عاملاً حاسماً في تحديد دقة دمج البيانات. توفر وحدة القياس بالقصور الذاتي U4930 MEMS IMU واجهات تزامن شاملة - مدخل PPS ومخرج TOV - مصممة للتعامل مع إدخال مرجع زمني خارجي ومعايرة لحظات أخذ العينات الداخلية، على التوالي. يُحسّن الاستخدام الأمثل لهذه الواجهات دقة محاذاة الوقت في النظام بشكل ملحوظ، مما يجعل الوحدة مثالية للتطبيقات التي تتطلب اتساقًا دقيقًا في التوقيت، مثل أسراب الطائرات بدون طيار، ورسم الخرائط المتنقلة، والاتصالات عبر الأقمار الصناعية أثناء الحركة (SOTM). PPS_IN: "نبض" المرجع الزمني الخارجي إشارة PPS (نبضة في الثانية) هي إشارة تُقدمها أنظمة الملاحة العالمية عبر الأقمار الصناعية (GNSS)؛ وتتوافق حافتها الصاعدة أو الهابطة مع بداية ثانية كاملة، بدقة تصل عادةً إلى مستوى النانوثانية. يستقبل جهاز U4930 إشارة PPS الخارجية (بمستوى RS-422) عبر واجهة PPS_IN± التفاضلية، بينما يستقبل في الوقت نفسه جمل GPRMC/GNRMC/GBRMC (بمعدل نقل بيانات افتراضي: 460800 بت في الثانية) من نفس مصدر GNSS عبر واجهة COM1_Rx±. يستخدم النظام داخليًا الحافة الهابطة لإشارة PPS كإشارة تزامن (الإعداد الافتراضي). عند اكتشاف نبضة صالحة، يقوم جهاز IMU بتحليل توقيت UTC من آخر جملة RMC تم استلامها على COM1 ومواءمتها مع عداد داخلي، مما يُنتج طابعًا زمنيًا داخليًا عالي الدقة (حقل الطابع الزمني، بدقة 0.1 مللي ثانية). تضمن هذه الآلية أن كل إطار بيانات يُخرجه جهاز IMU يحمل علامة زمنية مطلقة متوافقة مع نظام GNSS، مما يوفر المرجع الزمني اللازم للربط اللاحق، سواء كان الربط ضعيفًا أو قويًا، مع بيانات الموقع والسرعة لنظام GNSS. توصيات التطبيقات الهندسية:· تأكد من أن مستويات إشارة PPS تتوافق مع معيار RS-422 التفاضلي لتجنب زمن الوصول الناتج عن التحويل أحادي الطرف؛· يوصى بعرض نبضة PPS ≥100 ميكروثانية؛ يؤثر انحدار الحافة الهابطة بشكل مباشر على دقة التزامن؛· إذا كان جهاز استقبال GNSS يُخرج إشارة PPS أحادية الطرف فقط، فسيلزم وجود محول تفاضلي للاتصال بواجهة PPS_IN±؛· يدعم النظام إمكانية ضبط تشغيل إشارة PPS إما عند الحافة الصاعدة أو الحافة الهابطة؛ ويمكن للمستخدمين تعديل هذا الإعداد عبر الحاسوب المضيف بناءً على الخصائص المحددة لوحدة GNSS. TOV_OUT: "علامة الطابع الزمني" للحظات أخذ العينات إشارة TOV (وقت الصلاحية) هي إشارة نبضية تفاضلية للتزامن (TOV±) تُخرجها وحدة U4930 بشكل فعال؛ ويتطابق ترددها مع تردد أخذ العينات الداخلي لوحدة IMU (الافتراضي: 200 هرتز). تتوافق الحافة الصاعدة أو الهابطة لهذه النبضة بدقة مع بداية فترة أخذ عينات بيانات IMU، وتتوافق مستويات الإشارة التفاضلية الخاصة بها مع معيار RS-422. تكمن القيمة الأساسية لتقنية TOV في تمكين حسابات دقيقة لفارق التوقيت بين لحظات أخذ عينات وحدة القياس بالقصور الذاتي (IMU) وأوقات جمع البيانات من المستشعرات الخارجية. عند تشغيل وحدة U4930 بالتزامن مع أجهزة خارجية (مثل الكاميرات أو أجهزة LiDAR أو الماسحات الضوئية)، تستطيع هذه الأجهزة التقاط نبضة TOV وتسجيل طوابعها الزمنية المحلية. ومن خلال ربط هذه الطوابع بالطابع الزمني الداخلي الموجود في إطار بيانات وحدة القياس بالقصور الذاتي، يمكن للمستخدمين حساب فارق التوقيت بدقة وتطبيق تعويض الاستيفاء أثناء معالجة البيانات اللاحقة أو دمج البيانات من المستشعرات في الوقت الفعلي. سيناريوهات التطبيق النموذجية:· أنظمة رسم الخرائط المتنقلة: مزامنة وحدة القياس بالقصور الذاتي مع الماسح الضوئي الليزري؛ يتم استخدام TOV لمعايرة الطابع الزمني للاتجاه المقابل لخطوط المسح المحددة.· الملاحة البصرية للطائرات بدون طيار: تعمل تقنية الملاحة البصرية على تشغيل تعريض الكاميرا، مما يحقق محاذاة على مستوى أجزاء من الثانية بين الصور وبيانات الوضع.· مصفوفات IMU المتعددة: الحصول المتزامن على إشارات TOV من وحدات U4930 متعددة لتحقيق تزامن الساعة عبر عقد متعددة. آلية التشغيل والاعتبارات الهندسية (1) العلاقة بين PPS و TOV: يُستخدم PPS من أجل "مزامنة الوقت"، بينما يُستخدم TOV من أجل "التحديد". على الرغم من أنهما يعملان بشكل مستقل، إلا أن استخدامهما معًا يُمكّن من تتبع لحظات أخذ العينات بدقة مقابل مرجع زمني عالمي. (2) اتساق معدل الباود: يتطابق معدل الباود الافتراضي لإدخال نظام تحديد المواقع العالمي (GNSS) على منفذ COM1_Rx مع معدل باود إخراج وحدة القياس بالقصور الذاتي (IMU) (كلاهما 460800 بت في الثانية). في حال تغيير معدل باود الإخراج، يجب تحديث معدل باود وحدة GNSS وفقًا لذلك؛ وإلا فلن تتمكن وحدة RMC من تحليل جمل RMC. (3) تحليل الطابع الزمني لإطار البيانات: يُمثل حقل الطابع الزمني في البروتوكول (البايتات 35-38؛ عامل التحويل: 0.1 مللي ثانية) قيمة عداد داخلي. عند تفعيل مزامنة PPS، تُصحح هذه القيمة دوريًا، مما ينتج عنه خطأ أقل من 1 مللي ثانية. في حال عدم وجود إشارة PPS متصلة، تعتمد القيمة على مذبذب الكريستال الداخلي للتوقيت، مما يؤدي إلى انحراف تراكمي. (4) تعويض زمن استجابة TOV: يتضمن خرج TOV زمن استجابة متأصلًا في الأجهزة (عادةً
اقرأ المزيد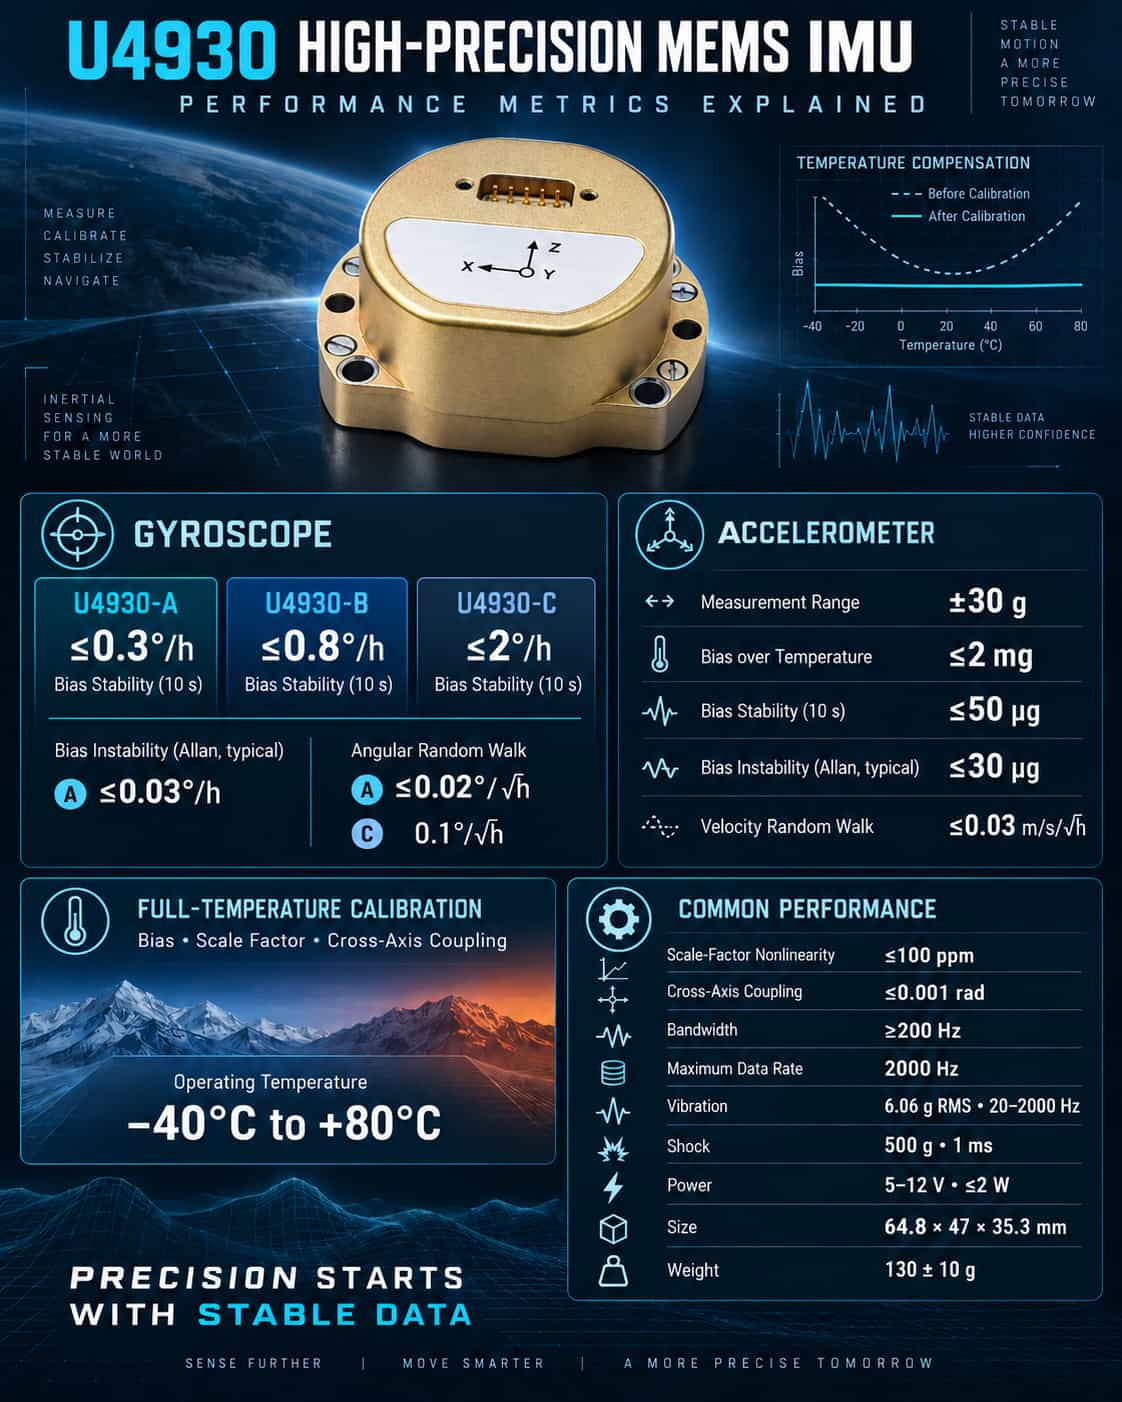
باعتبارها وحدة الاستشعار الأساسية للملاحة والتحكم بالقصور الذاتي، تحدد معايير أداء وحدة القياس بالقصور الذاتي (IMU) بشكل مباشر الحدود القصوى لدقة تحديد وضعية النظام وتحديد موقع الملاحة. وبفضل تصنيفات النماذج المتميزة وقدرات المعايرة الشاملة لنطاق درجات الحرارة، توفر سلسلة U4930 من وحدات القياس بالقصور الذاتي بتقنية MEMS خيارات أداء مصممة خصيصًا لتناسب سيناريوهات تطبيق متنوعة. تقدم هذه المقالة تحليلًا منهجيًا لمؤشرات الأداء الرئيسية لهذه السلسلة. 1. أداء الجيروسكوب: الدقة تحدد ثبات الوضع يُعدّ استقرار انحياز الجيروسكوب معيارًا أساسيًا لقياس الانحراف الزاوي على المدى الطويل. يحقق طراز U4930-A انحرافًا ≤ 0.3 درجة/ساعة (لمدة 10 ثوانٍ)، بينما يوفر الطراز B انحرافًا ≤ 0.8 درجة/ساعة، والطراز C انحرافًا ≤ 2 درجة/ساعة. بالنسبة للسفن أو الطائرات المسيّرة التي تتطلب دقة اتجاه ثابتة لفترات طويلة، يتميز الطراز A بوضوح بميزة واضحة؛ في المقابل، بالنسبة للمركبات التجارية التي تراعي التكلفة حيث يكون إعادة المعايرة الدورية مقبولة، فإن الطرازين B أو C كافيان. يعكس عدم استقرار الانحياز (المميز بتباين ألان) الحد الأدنى للضوضاء. تشير القيمة النموذجية للنموذج A، والتي تبلغ ≤0.03 درجة/ساعة، إلى أدنى حد من الانحراف الزاوي في ظل ظروف ثابتة مثالية، مما يجعله مناسبًا للمسح عالي الدقة وفحص المسارات. يؤثر الانحراف الزاوي العشوائي (ARW) على تراكم الأخطاء الزاوية في البيئات الديناميكية. يُعدّ الانحراف الزاوي العشوائي للنموذج A، والذي يبلغ ≤0.02°/√h، أفضل بكثير من الانحراف الزاوي العشوائي للنموذج C، والذي يبلغ 0.1°/√h، مما يُتيح أداءً أفضل في سيناريوهات التحكم في الطيران التي تتضمن اهتزازات شديدة أو مناورات سريعة. ومن الجدير بالذكر أن جميع النماذج الثلاثة تتميز بمعامل لاخطي للمقياس يبلغ ≤100 جزء في المليون، واقتران بين المحاور يبلغ ≤0.001 راديان، وعرض نطاق ترددي يبلغ ≥200 هرتز. تضمن هذه المواصفات استجابة سريعة وتداخلًا ضئيلاً بين المحاور، مما يلبي متطلبات معظم تطبيقات التحكم في الوقت الحقيقي. 2. أداء مقياس التسارع: تحقيق التوازن بين الثبات والحساسية تتميز سلسلة U4930 بأكملها بنطاق قياس تسارع يبلغ ±30g، ما يغطي نطاقات المناورة النموذجية للمركبات والسفن والطائرات المسيّرة. تشمل المواصفات الرئيسية انحيازًا حراريًا كاملًا ≤2 مليغرام، واستقرار انحياز ≤50 ميكروغرام (لمدة 10 ثوانٍ)، وعدم استقرار انحياز ≤30 ميكروغرام (القيمة النموذجية وفقًا لآلان)، وانحرافًا عشوائيًا للسرعة ≤0.03 متر/ثانية/√ساعة؛ هذه المقاييس تضع السلسلة في فئة الأداء العالي لأجهزة الاستشعار القائمة على تقنية MEMS. بالنسبة لأنظمة الملاحة بالقصور الذاتي، يؤثر استقرار انحياز مقياس التسارع بشكل مباشر على الخطأ التراكمي في حسابات السرعة والموقع. يضمن استقرار 50 ميكروغرام بقاء أخطاء السرعة عند مستوى منخفض خلال ساعة واحدة من الملاحة بالقصور الذاتي، ما يجعلها مناسبة للملاحة أثناء انقطاعات إشارة GNSS القصيرة. 3. القدرة على التكيف مع البيئة والخصائص الفيزيائية تدعم سلسلة U4930 بأكملها نطاق درجة حرارة تشغيل من -40 درجة مئوية إلى +80 درجة مئوية، وتخضع لمعايرة شاملة عبر هذا النطاق لضبط الانحياز، ومعامل القياس، وتعويض التداخل. تتميز هذه السلسلة بمتانة ميكانيكية فائقة، حيث تتحمل اهتزازات تصل إلى 6.06 جرام (RMS، 20-2000 هرتز) وصدمات تصل إلى 500 جرام/1 مللي ثانية. تشمل المواصفات الرئيسية جهد تغذية من 5 إلى 12 فولت، واستهلاك طاقة في حالة الاستقرار ≤ 2 واط، وزمن بدء تشغيل ≤ 2 ثانية، ومعدل بيانات أقصى يبلغ 2000 هرتز، وأبعاد 64.8 × 47 × 35.3 ملم، ووزن 130 ± 10 جرام، مما يحقق توازنًا مثاليًا بين صغر الحجم وانخفاض استهلاك الطاقة. 4. توصيات الاختيار وملخصها · U4930-A: مناسب للتطبيقات التي تتطلب أداءً عاليًا للغاية فيما يتعلق بالتحيز والمشي العشوائي، مثل رسم الخرائط المتنقلة، والملاحة تحت الماء عالية الدقة، و SATCOM-on-the-move (SOTM).· U4930-B: مناسب للتطبيقات متوسطة الدقة، مثل مرجع وضعية الطائرات بدون طيار، وفحص المسارات، وقياس الوضعية على متن السفن.· U4930-C: مناسب للتطبيقات الحساسة للتكلفة والتي تتحمل انحرافًا أعلى، مثل التحكم في الطيران ووحدات القياس بالقصور الذاتي المرجعية للمركبات التجارية. بشكل عام، تُعظّم سلسلة U4930 إمكانيات تقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) من خلال معايرة كاملة لدرجة الحرارة وتصميم معياري. عند اختيار طراز، ينبغي للمستخدمين إعطاء الأولوية لمدى توافق استقرار انحياز الجيروسكوب والحركة العشوائية الزاوية مع متطلبات دقة الملاحة طويلة الأمد للنظام، مع تقييم عرض النطاق الترددي ومقاومة الصدمات في ظل ظروف الاهتزاز البيئية. يضمن التوافق الأمثل بين المواصفات والمتطلبات تحقيق التوازن الأمثل بين الأداء والتكلفة.
اقرأ المزيد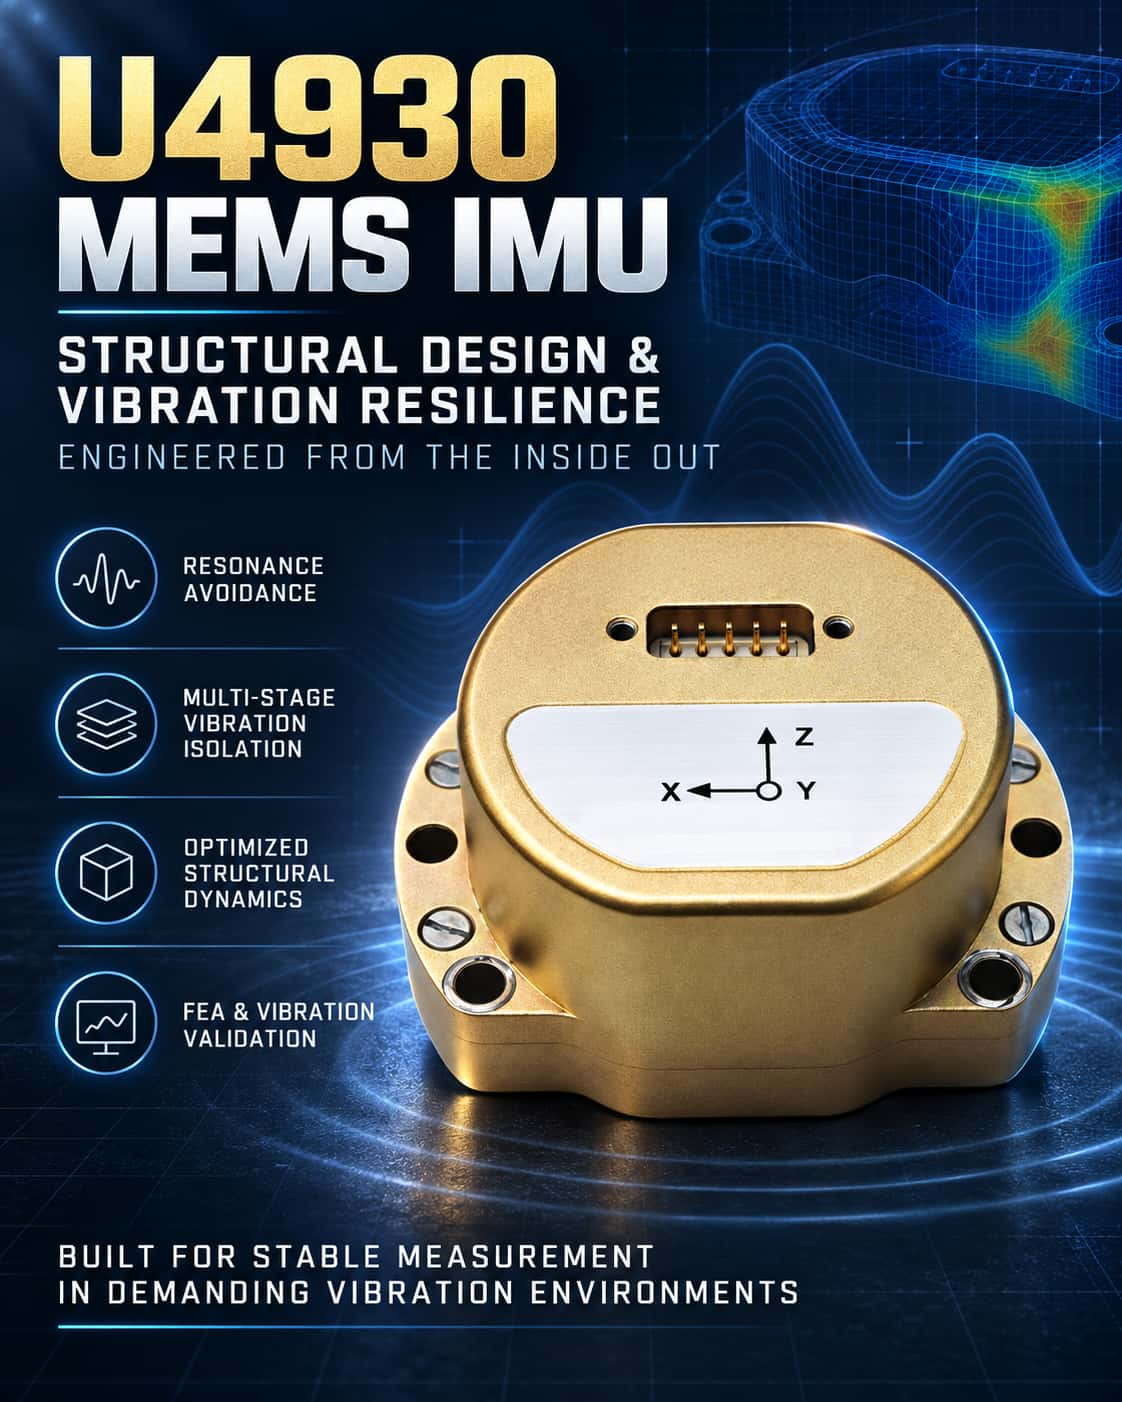
تُستخدم وحدات قياس القصور الذاتي بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS IMUs) على نطاق واسع في مجالات مثل الملاحة والتحكم في الاتجاه؛ إلا أن بيئات الاهتزاز قد تُقلل بشكل كبير من دقة قياساتها. تشير الأبحاث إلى أن الاهتزازات الخارجية قد تُسبب انحرافات حادة في مخرجات الجيروسكوبات بتقنية MEMS، بل وقد تؤدي إلى إجهاد هيكلي أو كسر. لذا، يُعدّ توظيف تصميم هيكلي مُحكم وتحسين مقاومة الاهتزاز على مستوى النظام أمرًا بالغ الأهمية لتعزيز قدرة وحدات قياس القصور الذاتي بتقنية MEMS على التكيف مع البيئات المختلفة. **آليات تداخل الاهتزازات وأهداف التصميم** يكمن السبب الرئيسي لحساسية وحدات القياس بالقصور الذاتي (IMUs) المصنعة بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) للاهتزازات في مبادئ تشغيلها. فعلى سبيل المثال، يعتمد تشغيل الجيروسكوب على اقتران أنماط التشغيل والاستشعار؛ فإذا اقترنت اهتزازات خارجية بهذه الأنماط، فإنها تُترجم مباشرةً إلى أخطاء في المخرجات. علاوة على ذلك، يُضخّم الرنين الهيكلي الناتج عن الاهتزاز هذا التأثير. لذا، يسعى التصميم الهيكلي إلى تحقيق هدفين أساسيين: أولهما، تجنب الرنين باستخدام تحليل الأنماط لضمان بقاء الترددات الطبيعية للهيكل بعيدةً عن نطاقات التردد التي تتركز فيها طاقة الاهتزاز؛ وثانيهما، عزل الاهتزاز من خلال دمج عناصر عزل الاهتزاز على طول مسار النقل لتخفيف طاقة الاهتزاز التي تصل إلى المكونات الحساسة. **استراتيجيات التصميم الهيكلي الرئيسية** تتبع مناهج التصميم الهيكلي الحالية بشكل أساسي مسارين تقنيين: أولًا، هياكل عزل الاهتزازات على مستوى النظام. تُصنع أنظمة عزل الاهتزازات عن طريق تضمين عوازل (مثل وسادات مطاطية أو نوابض معدنية) بين وحدة القياس بالقصور الذاتي (IMU) والمنصة الرئيسية، أو بين النواة الداخلية والهيكل الخارجي. تشير الأبحاث إلى أنه لتلبية متطلبات الحجم الصغير لوحدات القياس بالقصور الذاتي المصنعة بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS IMUs)، يمكن استخدام تصميمات عزل متعددة المراحل، مثل ترتيب ثلاثة مستويات من وسادات التخميد (الهيكل - النواة - مجموعة القياس) واستخدام تدرجات الصلابة لتحقيق تخميد تدريجي. تستخدم الحلول الأكثر تطورًا آليات فصل الحركة لتصميم أنظمة عزل بست درجات حرية، مما يقلل من تأثيرات اقتران الاهتزازات الناتجة عن عدم تناظر العوازل. في التطبيقات النموذجية، يمكن أن يؤدي استخدام هيكل عزل شبكي ثنائي المراحل مع تركيب ثلاثي الأبعاد متعدد المستشعرات إلى تقليل قيمة الجذر التربيعي المتوسط (RMS) لسرعة الدوران الناتجة بأكثر من 88% أثناء أطياف الاهتزازات أثناء الطيران. ثانيًا، تحسين الهياكل الحساسة. على مستوى الشريحة، يمكن تعزيز مقاومة الاهتزاز عند المصدر من خلال استخدام تصميمات هيكلية عالية التناظر (مثل الهياكل ذات الكتل الثمانية أو الهياكل الحلقية) التي تستخدم مبادئ تفاضلية لإلغاء تداخل الاهتزاز ذي الوضع المشترك، أو باستخدام تصميم جيروسكوب ثلاثي المحاور أحادي الكتلة يتميز بمرساة مركزية ومحامل انحناء متناظرة. التحقق من التصميم وتقييم الأداء يُعدّ تحليل العناصر المحدودة (FEA) الأداةَ الأهمّ للتحقق في هذا المجال. يسمح تحليل الأنماط بحساب الترددات الطبيعية لتقييم مخاطر الرنين، بينما تتنبأ تحليلات استجابة التردد والاهتزاز العشوائي باستجابات التسارع عند كثافات طيفية محددة، مما يوفر أساسًا لتكرار التصميم. يشمل التحقق التجريبي عادةً المعايرة واختبار الاهتزاز. على سبيل المثال، ضاعف تصميم مُحسَّن - باستخدام أساليب مثل إضافة دعامات وتقليل المسافات الثابتة - مقاومة الاهتزاز لوحدة القياس بالقصور الذاتي (IMU) مقارنةً بالتصميم الأصلي؛ كما أظهرت وحدة قياس بالقصور الذاتي خفيفة الوزن أخرى مقاومةً ممتازةً للاهتزاز إلى جانب دقة عالية أثناء اختبار الاهتزاز. باختصار، تُعدّ مقاومة الاهتزاز لوحدات القياس بالقصور الذاتي الكهروميكانيكية الدقيقة (MEMS IMUs) مشكلة على مستوى النظام تتطلب منظورًا ديناميكيًا هيكليًا وتطبيقًا متكاملًا لتقنيات مثل التحليل النمطي، وتصميم عزل الاهتزاز، ومحاكاة التحسين. ويُوفّر اعتماد مبدأي "تجنب الرنين" و"عزل الاهتزاز بكفاءة" كمبادئ تصميم أساسية مسارًا فعالًا لتطوير وحدات قياس بالقصور الذاتي الكهروميكانيكية الدقيقة (MEMS IMUs) عالية الموثوقية. وبالنظر إلى المستقبل، ستُمكّن التطورات في علوم المواد وخوارزميات التحكم وحدات القياس بالقصور الذاتي الكهروميكانيكية الدقيقة (MEMS IMUs) من الحفاظ على أدائها في بيئات اهتزازية شديدة الانحدار، مما يفتح آفاقًا أوسع للتطبيقات.
اقرأ المزيد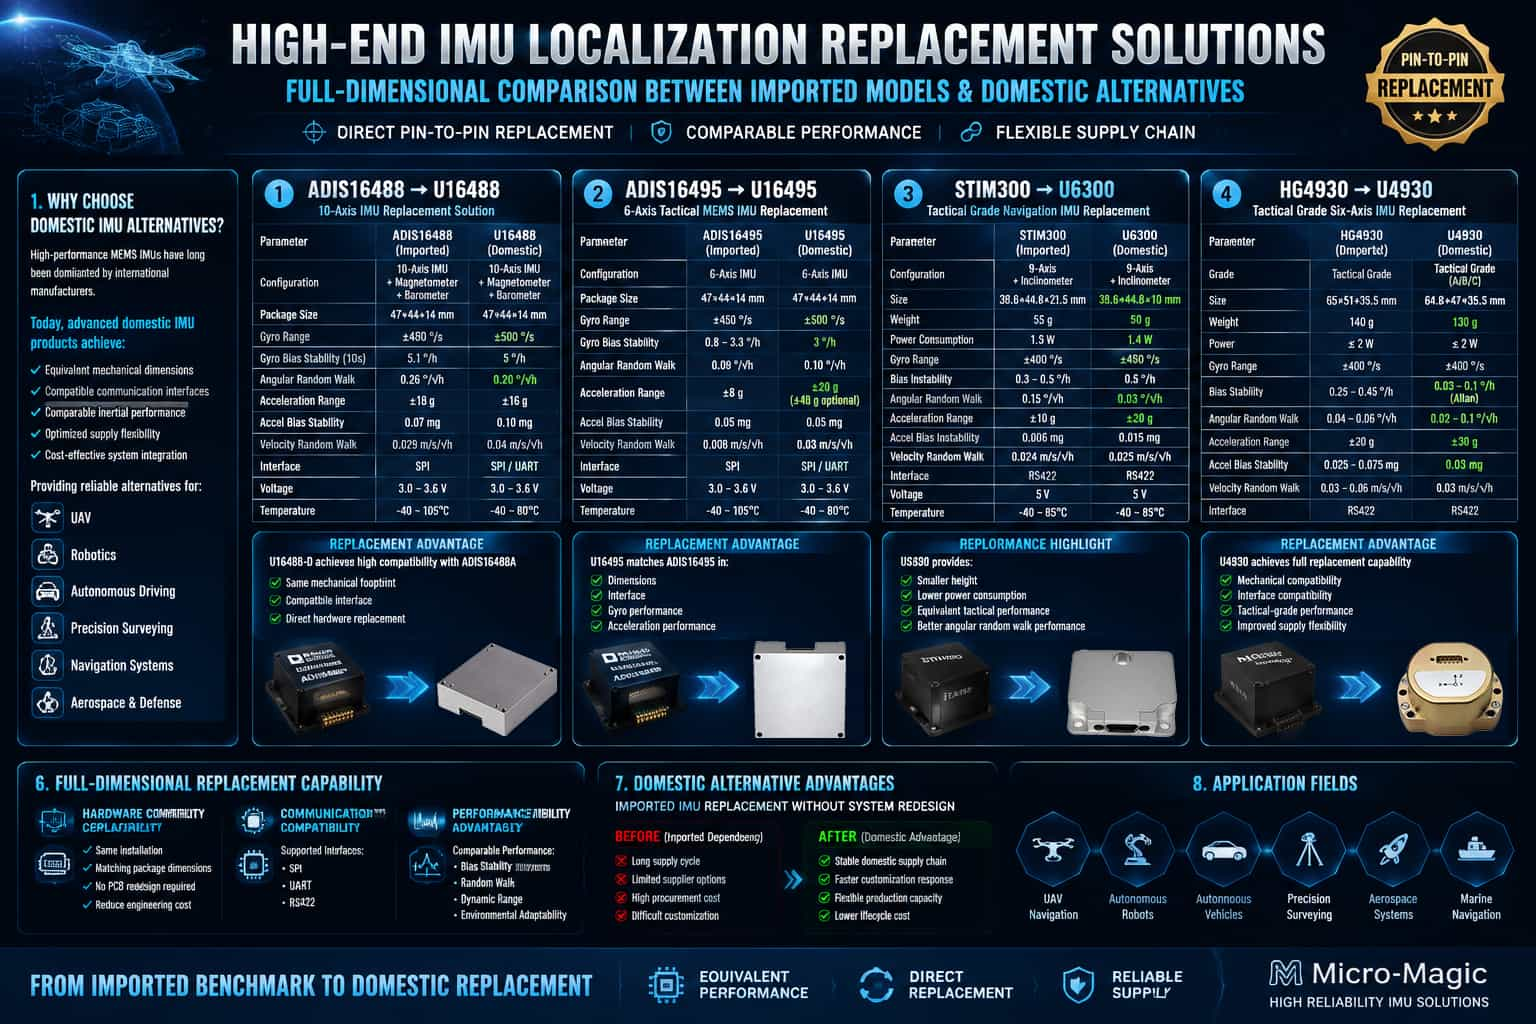
1. ملخص تُعدّ وحدات القياس بالقصور الذاتي (IMUs) أجهزة استشعار أساسية في مجالاتٍ مثل الطائرات المسيّرة، والروبوتات، والقيادة الذاتية، والمسح الدقيق. ولزمنٍ طويل، هيمنت شركاتٌ قليلةٌ من المصنّعين الأجانب على سوق وحدات القياس بالقصور الذاتي MEMS عالية الجودة. إلا أنه في السنوات الأخيرة، نجحت منتجاتٌ محليةٌ عديدةٌ في منافسة النماذج العالمية الرائدة من حيث مواصفات الأداء، وأبعاد التغليف، وبروتوكولات الربط، مما يتيح للمستخدمين النهائيين خياراتٍ أكثر تنوّعًا في سلسلة التوريد. تتناول هذه المقالة أربع مجموعاتٍ من النماذج المرجعية التمثيلية - ADIS16488 مقابل U16488، وADIS16495 مقابل U16495، وSTIM300 مقابل U6300، وHG4930 مقابل U4930 - وتُجري مقارنةٍ شاملةً جنبًا إلى جنب لمعاييرها، مُغطيةً جوانبَ مثل الجيروسكوبات، ومقاييس التسارع، والخصائص الفيزيائية، وقابلية التكيّف مع البيئة. 2. نظرة عامة على مقارنات المعايير الرئيسية 2.1. ADIS16488 مقابل U16488 نموذجADIS16488 (مستورد)U16488 (محلي)يكتب10 محاور (+ مقياس مغناطيسي + مقياس ضغط جوي)10 محاور (+ مقياس مغناطيسي + مقياس ضغط جوي)العبوة (مم)47 × 44 × 1447 × 44 × 14 (بديل مباشر)نطاق الجيروسكوب (°/ثانية)±450±500عدم استقرار انحراف الجيروسكوب (°/ساعة)5.10.8المشي العشوائي الزاوي الجيروسكوبي (°/√h)0.260.2نطاق مقياس التسارع (g)±18±16عدم استقرار انحياز مقياس التسارع (ملليغرام)0.070.03سرعة المشي العشوائي باستخدام مقياس التسارع (م/ث)√h)0.0290.04واجهة المستخدممؤشر التداخل المكانيSPI/UARTجهد التشغيل3 فولت ~ 3.6 فولت3 فولت ~ 3.6 فولتدرجة حرارة التشغيل-40 درجة مئوية ~ 105 درجة مئوية-40 درجة مئوية ~ 80 درجة مئوية خلاصة المقارنة المعيارية: يتوافق U16488 تمامًا مع ADIS16488 من حيث أبعاد العبوة، وتوزيع الأطراف، وواجهة SPI، مما يتيح استبداله بسهولة تامة. يتفوق U16488 في استقرار انحياز الجيروسكوب على النموذج المستورد بعشرة أضعاف، مما يُحسّن بشكل ملحوظ استقرار تقدير الوضع على المدى الطويل. على الرغم من أن درجة حرارة التشغيل القصوى له أقل قليلاً، إلا أنه مناسب تمامًا للتطبيقات الصناعية القياسية وتطبيقات الطائرات بدون طيار، حيث يوفر مزايا واضحة من حيث التكلفة الإجمالية والأداء واستقرار الإمداد. 2.2. ADIS16495 مقابل U16495 نموذجADIS16495 (مستورد)U16495 (محلي)يكتب6 محاور6 محاورالعبوة (مم)47 × 44 × 1447 × 44 × 14 (بديل مباشر)نطاق الجيروسكوب (°/ثانية)±450±500عدم استقرار انحراف الجيروسكوب (°/ساعة)0.8 – 3.30.3المشي العشوائي الزاوي الجيروسكوبي (°/√h)0.090.1نطاق مقياس التسارع (g)±8g±20 غرام (±40 غرام اختياري)عدم استقرار انحياز مقياس التسارع (ملليغرام)0.05 ملغ0.01 ملغسرعة المشي العشوائي باستخدام مقياس التسارع (م/ث)√h)0.0080.03واجهة المستخدممؤشر التداخل المكانيSPI/UARTجهد التشغيل3 فولت - 3.6 فولت3 فولت ~ 3.6 فولتدرجة حرارة التشغيل-40 درجة مئوية - 105 درجة مئوية-40 درجة مئوية ~ 80 درجة مئويةخلاصة المقارنة المعيارية: يتوافق جهاز U16495 تمامًا مع جهاز ADIS16495 من حيث الأبعاد الميكانيكية والوصلات الكهربائية، مما يسمح باستبداله مباشرةً دون أي تعديلات على الأجهزة. يتميز الجهاز بانخفاض انحراف الجيروسكوب إلى 0.3 درجة/ساعة، ونطاق قياس تسارع موسع (±20 جم، مع خيار ±40 جم)، مما يجعله مناسبًا للتطبيقات عالية الديناميكية. وبفضل أدائه العام الذي يضاهي أو يتجاوز أداء المنتج الأصلي، يُعدّ بديلاً محليًا موثوقًا لأنظمة الملاحة والتحكم المتطورة. 2.3. مقارنة بين STIM300 و U6300 نموذجSTIM300 (مستورد)U6300 (محلي)يكتب9 محاور (+ مقياس الميل)9 محاور (+ مقياس الميل)الأبعاد/الوزن38.6×44.8×21.5 مم / 55 غرام38.6×44.8×10 مم / 50 غراماستهلاك الطاقة1.5 واط1.4 واطنطاق الجيروسكوب (°/ثانية)±400±450عدم استقرار انحراف الجيروسكوب (°/ساعة)0.3 - 0.50.1 - 0.5المشي العشوائي الزاوي باستخدام الجيروسكوب (°/√h)0.150.03نطاق مقياس التسارع (g)±10±20عدم استقرار انحياز مقياس التسارع (ملليغرام)0.0060.01سرعة المشي العشوائي باستخدام مقياس التسارع (م/ث)√h)0.0240.02واجهة المستخدمRS422RS422جهد التشغيل5V5Vدرجة حرارة التشغيل-40 درجة مئوية ~ 85 درجة مئوية-40 درجة مئوية ~ 85 درجة مئوية خلاصة المقارنة المعيارية: على الرغم من أن جهاز U6300 أنحف وأخف وزنًا، إلا أنه يُضاهي جهاز STIM300 في مواصفات واجهة RS422 ومصدر الطاقة، مما يضمن سهولة استبداله. يتميز الجهاز بدقة انحراف زاوي عشوائي (0.03 درجة/√ساعة) أعلى بكثير من المنتج المستورد، كما أنه يُظهر ضوضاء قياس زاوية أقل، مما يجعله مناسبًا بشكل خاص لمهام التوجيه والتحكم في التثبيت عالية الدقة. يوفر الجهاز نطاق تشغيل كاملًا لدرجة الحرارة وأداءً متطابقًا، بل وتتجاوز بعض مواصفاته المعيار المرجعي.2.4. HG4930 مقابل U4930نموذجHG4930 (مستورد)U4930 (محلي)يكتبستة محاور من الدرجة التكتيكية6 محاور من الدرجة التكتيكية (إعدادات A/B/C)
اقرأ المزيد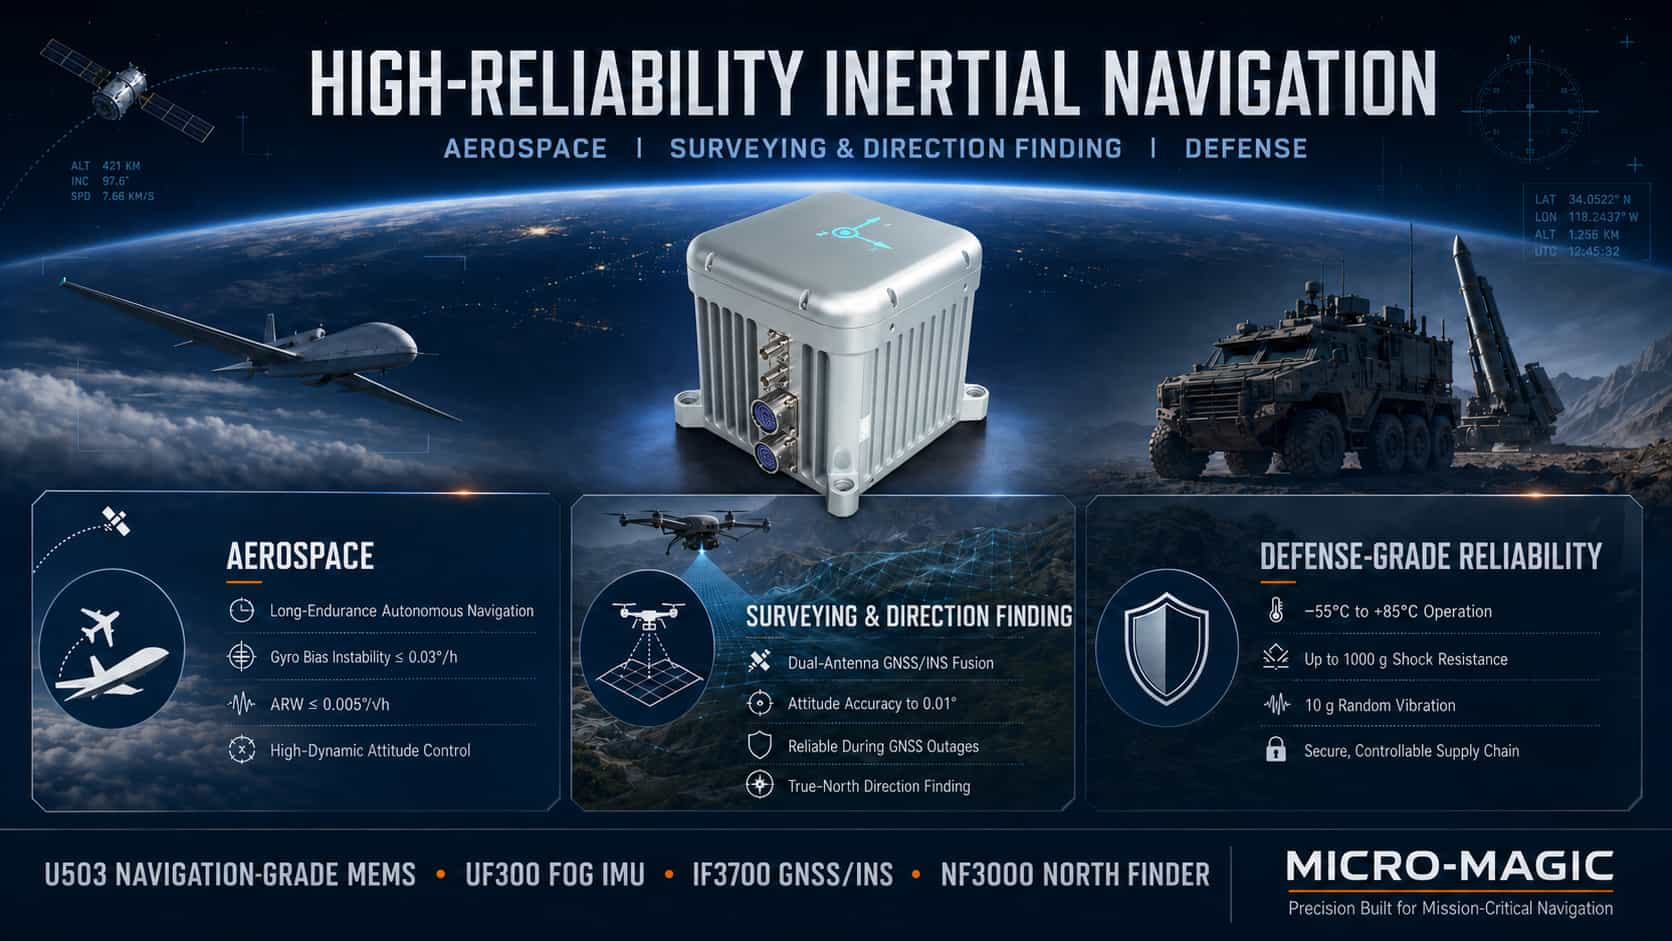
في أنظمة الملاحة بالقصور الذاتي، لا تعني المواصفات التقنية الأعلى بالضرورة جودة أفضل؛ بل يكمن الهدف في تحقيق التوازن الأمثل بين الدقة والحجم والوزن واستهلاك الطاقة والتكلفة والموثوقية. وتختلف الأولويات التقنية لمنتجات الملاحة بالقصور الذاتي في القطاعات الرئيسية الثلاثة - الطيران والفضاء، والمسح والتوجيه، والمعدات العسكرية - مما يؤدي إلى اختلاف خرائط طريق تكنولوجيا المنتجات ومعايير الاختيار. يركز قطاع الطيران والفضاء على الحفاظ على دقة عالية في تحديد الاتجاه وقدرات الملاحة الذاتية طويلة الأمد. أما قطاع المسح والتوجيه، فيولي أهمية قصوى لقياس دقة عالية في تحديد الاتجاه ودقة الملاحة المتكاملة، حيث يُعدّ التكامل العميق بين الملاحة بالقصور الذاتي ونظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) أمرًا بالغ الأهمية. وتفرض التطبيقات العسكرية متطلبات صارمة للغاية فيما يتعلق بالتكيف مع البيئة، وتحمل الأحمال العالية، وموثوقية سلسلة التوريد. ويتناول التحليل التالي المواصفات الفنية الأساسية وتكوينات المنتجات النموذجية لهذه التطبيقات الثلاثة. 1. التحليل الفني لمنتجات الملاحة بالقصور الذاتي في قطاع الطيران والفضاء تشمل تطبيقات الفضاء الجوي مجموعة واسعة من المنصات، من الأقمار الصناعية والمركبات فائقة السرعة إلى الطائرات المسيرة التكتيكية. وتشمل المتطلبات التقنية الشائعة تحديد الاتجاه بدقة عالية، والملاحة الذاتية لفترات طويلة، والقدرة على التكيف مع البيئات عالية الديناميكية، والقدرة على العمل ضمن نطاق واسع من درجات الحرارة. تتمحور المواصفات الفنية الأساسية حول دقة تحديد الاتجاه ودقة الملاحة الذاتية. ويُعتبر عدم استقرار انحياز الجيروسكوب بمقدار ≤0.03 درجة/ساعة بمثابة الحد الأدنى لمنتجات الملاحة، حيث يحدد مباشرةً معدل انحراف الاتجاه؛ ويحدد الانحراف العشوائي الزاوي بمقدار ≤0.005 درجة/√ساعة مستويات ضوضاء تحديد الاتجاه على المدى القصير؛ ويؤثر عدم استقرار انحياز مقياس التسارع بمقدار ≤10 ميكروغرام على دقة حساب السرعة والموقع بالاستدلال الملاحي؛ ويضمن استقرار عامل المقياس بمقدار ≤50 جزءًا في المليون خطية القياس في ظل ظروف ديناميكية عالية. فيما يتعلق بخرائط الطريق التكنولوجية، تستخدم أنظمة التحكم في وضعية الأقمار الصناعية عادةً الجيروسكوب الليفي البصري (FOG) أو وحدات القياس بالقصور الذاتي (IMU) التي تعمل بالجيروسكوب الليزري (مع عدم استقرار الانحياز من 0.002 إلى 0.01 درجة/ساعة)، في حين أن الطائرات بدون طيار التكتيكية والصواريخ قد تستخدم وحدات القياس بالقصور الذاتي MEMS عالية الدقة (≤0.03 درجة/ساعة) لتقليل الحجم والتكلفة. على سبيل المثال، تتميز سلسلة U503 من منتجات شركة Micro-Magic، وهي وحدة قياس بالقصور الذاتي (IMU) من نوع MEMS والمخصصة للملاحة، بعدم استقرار انحياز الجيروسكوب بمقدار ≤0.03 درجة/ساعة، وانحراف عشوائي زاوي بمقدار ≤0.005 درجة/√ساعة، وعدم استقرار انحياز مقياس التسارع بمقدار ≤3 ميكروغرام، مما يلبي متطلبات الملاحة للطائرات بدون طيار خفيفة الوزن والصواريخ التكتيكية بكفاءة عالية. أما سلسلة UF300 من وحدات قياس القصور الذاتي (IMU) القائمة على تقنية FOG، فتتميز باستقرار انحياز الجيروسكوب بمقدار 0.03 درجة/ساعة (مع تنعيم لمدة 10 ثوانٍ) واستقرار انحياز مقياس التسارع بمقدار 3×10⁻⁵غرام (مع تنعيم لمدة 10 ثوانٍ)؛ كما يضمن معدل تحديث البيانات الخام البالغ 4 كيلوهرتز التقاط معلومات الحركة الكاملة أثناء المناورات عالية الديناميكية. فيما يتعلق بالتنفيذ الهندسي، فإن خوارزمية تعويض درجة الحرارة الكاملة تحد من تغير الانحياز الصفري عبر نطاق درجة حرارة التشغيل بالكامل إلى ما لا يزيد عن 20٪ من القيمة الاسمية، في حين أن قمع اقتران المحور المتقاطع ≤0.001 راديان يضمن التعامد ثلاثي المحاور. تكوينات المنتج النموذجية: تستخدم الأقمار الصناعية والمركبات فائقة السرعة وحدات قياس القصور الذاتي القائمة على تقنية FOG (UF300) أو أنظمة الجيروسكوب الليزري؛ وتستخدم الطائرات بدون طيار الكبيرة وحدات قياس القصور الذاتي القائمة على تقنية FOG (U-F3X90) أو وحدات قياس القصور الذاتي MEMS التكتيكية؛ وتستخدم الطائرات بدون طيار والصواريخ التكتيكية وحدات قياس القصور الذاتي MEMS من فئة الملاحة (U503) أو وحدات قياس القصور الذاتي MEMS التكتيكية (U5000/U6300). 2. التحليل الفني لمنتجات الملاحة بالقصور الذاتي لأغراض المسح ورسم الخرائط والتوجيه تُقدم التطبيقات في المسح ورسم الخرائط والتوجيه - مثل الحصول على بيانات الخرائط عالية الدقة، والمسح الهندسي، ورسم الخرائط البحرية، والزراعة الدقيقة - متطلبات تقنية تختلف اختلافًا كبيرًا عن تلك الموجودة في مجال الطيران والفضاء: فالوضع والاتجاه عالي الدقة يؤثران بشكل مباشر على الدقة الهندسية لنتائج المسح؛ ويعمل نظام الملاحة المتكامل كنمط تشغيل أساسي، يتميز بدمج عميق بين الملاحة بالقصور الذاتي ونظام الملاحة العالمي عبر الأقمار الصناعية (GNSS)؛ ويعوض التوجيه بمساعدة الهوائي المزدوج عن محدودية إمكانية رصد الاتجاه لأنظمة الهوائي الواحد؛ ويمكن لبرامج ما بعد المعالجة أن تعزز الدقة بشكل أكبر. تتمحور مؤشرات الأداء الرئيسية لأنظمة الملاحة بالقصور الذاتي في هذا القطاع حول دقة تحديد الاتجاه في نظام الملاحة المتكامل، والقدرة على الحفاظ على الأداء أثناء انقطاعات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) قصيرة المدى. تتراوح متطلبات دقة تحديد الاتجاه في الوقت الفعلي بين 0.01 و0.05 درجة للميل/الانحراف، وبين 0.05 و0.2 درجة للاتجاه، مع إمكانية تحسين هذه الأرقام إلى 0.004-0.01 درجة للميل/الانحراف، وبين 0.01 و0.05 درجة للاتجاه بفضل إمكانيات المعالجة اللاحقة. يضمن استقرار انحياز مقياس التسارع، الذي يتراوح بين 10 و30 ميكروغرام، الدقة أثناء عمليات الملاحة التقديرية قصيرة المدى. حتى بعد انقطاع نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) لمدة 60 ثانية، يجب أن يحافظ النظام على دقة تحديد الاتجاه والوضع ضمن نطاق 0.01 درجة. يمثل نظام الملاحة المتكامل I3700 ثنائي الهوائي من Micro-Magic، والمتوافق مع نظامي الملاحة العالمي عبر الأقمار الصناعية (GNSS) والملاحة بالقصور الذاتي (INS)، تكوينًا قياسيًا لتطبيقات المسح والتوجيه. تكمن القيمة التقنية الأساسية لنظام الهوائي المزدوج في قدرته على تحديد الاتجاه: فبينما تواجه أنظمة الهوائي الواحد صعوبة في قياس الاتجاه بدقة عندما تكون المنصة ثابتة أو تتحرك بسرعات منخفضة، تستخدم أنظمة الهوائي المزدوج تقنية فرق الطور الحامل لقياس الاتجاه مباشرةً. وعند دمج هذه التقنية مع بيانات الملاحة بالقصور الذاتي، فإنها تتيح تحديد الاتجاه بدقة عالية في جميع ظروف التشغيل. أجهزة تحديد الشمال هي أجهزة متخصصة ضرورية للمسح والتوجيه؛ إذ تحدد الشمال الحقيقي باستخدام جيروسكوب لاستشعار معدل دوران الأرض الزاوي (حوالي 15 درجة/ساعة). يستخدم جهاز تحديد الشمال NF3000 FOG (جيروسكوب الألياف الضوئية) من شركة Micro-Magic جيروسكوب ألياف ضوئية عالي الدقة وآلية فهرسة دقيقة. يحقق دقة في تحديد الشمال تصل إلى ≤0.1 درجة × ثانية (ψ)، ووقت تحديد شمال مستقل تمامًا لا يتجاوز 3 دقائق، ووقت بدء تشغيل سريع لا يتجاوز 30 ثانية. يعمل الجهاز ضمن نطاق خطوط عرض من -70 درجة إلى +70 درجة دون الاعتماد على نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) أو التأثر بالتداخل المغناطيسي الأرضي. في الوقت نفسه، صُمم جهاز تحديد الشمال NF1000 MEMS للتطبيقات التي يكون فيها الحجم واستهلاك الطاقة عاملين حاسمين، مع الحفاظ على دقة متوسطة إلى عالية المستوى. تشمل تكوينات المنتج النموذجية ما يلي: وحدة قياس القصور الذاتي FOG (UF300) مقترنة بجهاز استقبال GNSS ثنائي الهوائي وبرنامج معالجة لاحقة للمسح البري أو البحري عالي الدقة؛ ووحدة قياس القصور الذاتي MEMS التكتيكية (نظام الملاحة المتكامل I3700) لمسح الطائرات بدون طيار؛ وأجهزة البحث عن الشمال FOG (NF3000) أو أجهزة البحث عن الشمال MEMS (NF1000) لمهام تحديد الشمال والتوجيه المستقلة. 3. تحليل فني لمنتجات الملاحة بالقصور الذاتي عالية الموثوقية ذات المواصفات العسكرية تفرض التطبيقات العسكرية متطلبات فريدة على منتجات الملاحة بالقصور الذاتي تختلف عن الاستخدامات التجارية أو الصناعية. وتشمل هذه المتطلبات: القدرة على التكيف مع البيئات القاسية (التي تتراوح درجات حرارتها من -55 درجة مئوية إلى +85 درجة مئوية، ومن ظروف الضغط المنخفض على ارتفاعات عالية إلى بيئات الضغط العالي في أعماق البحار)؛ وتحمل أحمال التسارع العالية والصدمات (مثل آلاف قوى التسارع التي تحدث أثناء إطلاق قذائف المدفعية)؛ والتشغيل في بيئات ذات اهتزازات عالية (مثل مراوح المروحيات أو محركات الصواريخ)؛ والتوافق الكهرومغناطيسي وقدرات مقاومة التداخل؛ وأمن سلسلة التوريد إلى جانب التحكم الذاتي في المكونات الأساسية. تتمحور المواصفات الفنية الأساسية لمنتجات الملاحة بالقصور الذاتي العسكرية حول التكيف مع الظروف البيئية والموثوقية. فيما يتعلق بالاهتزاز، يجب أن تتحمل الأجهزة اهتزازات عشوائية ضمن نطاق 10 هرتز إلى 2000 هرتز بقيمة جذر متوسط تربيعي تبلغ حوالي 10 جرام، بالإضافة إلى صدمات ميكانيكية نصف جيبية بقوة 100 جرام لمدة 11 مللي ثانية (مع العلم أن ظروف إطلاق القذائف الفعلية قد تصل إلى عدة آلاف جرام). أما بالنسبة لدرجة الحرارة، فيتراوح نطاق التشغيل من -55 درجة مئوية إلى +85 درجة مئوية، مع بعض التطبيقات المحمولة على الصواريخ التي تتطلب تحمل درجات حرارة عالية تصل إلى 180 درجة مئوية. يجب أن يفي التوافق الكهرومغناطيسي (EMC) بجميع متطلبات الاختبار الخاصة بالمعيار العسكري GJB 151B. وفيما يخص الموثوقية، يُشترط عادةً أن يكون متوسط الوقت بين الأعطال (MTBF) ≥ 20,000 ساعة، مع عمر تصميمي يغطي دورة حياة نظام السلاح بالكامل (15-30 عامًا). تُجسّد مقاييس التسارع المرنة المصنوعة من الكوارتز من سلسلة AC-6 من شركة Micro-Magic تقنية مقاييس التسارع عالية الموثوقية والمُصممة وفقًا للمعايير العسكرية. فهي تتحمل اهتزازات تصل إلى 25 غرامًا (20-2000 هرتز) وصدمات تصل إلى 1000 غرام (موجة نصف جيبية مدتها 0.5 مللي ثانية)، وهي مستويات أداء تتجاوز بكثير المنتجات الصناعية القياسية. أما سلسلة AC-4 المقاومة لدرجات الحرارة العالية، فتُوسّع نطاق التشغيل إلى ما بين -55 درجة مئوية و180 درجة مئوية؛ حيث تستخدم هذه الوحدات تقنية ربط الأسلاك الذهبية، وركائز السيراميك المصنوعة من الألومينا، وتقنية الدوائر المتكاملة الهجينة ذات الأغشية السميكة، وتخضع لاختبارات تقادم حراري عالية (180 درجة مئوية لأكثر من 96 ساعة)، وهي مُصممة خصيصًا للبيئات التي تشهد تسخينًا ديناميكيًا هوائيًا، مثل الصواريخ والطائرات عالية السرعة. فيما يتعلق بتوطين المكونات الأساسية، حققت شركة مايكرو-ماجيك استقلالية كاملة في سلسلة التوريد والتحكم بها؛ حيث تتميز العديد من منتجاتها بنسبة مكونات محلية 100%، مما يضمن أمن سلسلة التوريد بشكل فعال. تؤدي مقاييس التسارع المرنة المصنوعة من الكوارتز ومقاييس التسارع الكهروميكانيكية الدقيقة (MEMS) أدوارًا متميزة في قطاع الدفاع: فالأولى تتفوق في الدقة العالية والاستقرار طويل الأمد، مما يجعلها الخيار المفضل للملاحة الاستراتيجية وتوجيه الصواريخ؛ أما الثانية فتتفوق في صغر الحجم والتكلفة المنخفضة والتكامل العالي، مما يجعلها مناسبة للتوجيه التكتيكي وتطبيقات التفجير عالية المدى وعالية التسارع. التكوينات النموذجية للمنتجات: بالنسبة للذخائر الموجهة بعيدة المدى والصواريخ الاستراتيجية، يتم اختيار وحدات قياس القصور الذاتي FOG (UF300) أو أنظمة الجيروسكوب الليزري المقترنة بمقاييس التسارع المرنة المصنوعة من الكوارتز (AC-6) - المصممة للعمل في درجات حرارة عالية. تستخدم الصواريخ التكتيكية والقذائف الموجهة وحدات قياس القصور الذاتي الكهروميكانيكية الدقيقة (MEMS IMUs) من فئة الملاحة (U503، نسخة مقاومة للتسارع العالي) أو وحدات قياس القصور الذاتي الكهروميكانيكية الدقيقة (MEMS IMUs) من الفئة التكتيكية (U5000/U6300). وتستخدم أنظمة الملاحة للمركبات المدرعة والسفن الحربية وحدات قياس القصور الذاتي الكهروميكانيكية الدقيقة (MEMS IMUs) من الفئة التكتيكية (U5000/U6300) مع معايرة كاملة لدرجة الحرارة. أما مهام تحديد الشمال والتوجيه في ساحة المعركة فتستخدم أجهزة تحديد الشمال بتقنية الألياف الضوئية (FOG) (NF3000) أو أجهزة تحديد الشمال بتقنية MEMS (NF1200)، والتي تتميز بإنتاج محلي بالكامل. 4. ملخص لكل من قطاعات الطيران والفضاء، والمسح/التوجيه، والدفاع متطلبات تقنية مميزة لمنتجات الملاحة بالقصور الذاتي عالية الموثوقية. في قطاع الطيران والفضاء، تتمثل المتطلبات الأساسية في دقة عالية في تحديد الاتجاه وقدرات ملاحة ذاتية طويلة الأمد؛ إذ تتطلب المنتجات المخصصة للملاحة استقرارًا في انحراف الجيروسكوب أفضل من 0.03 درجة/ساعة، وانحرافًا عشوائيًا زاويًا أفضل من 0.005 درجة/جذر ساعة. أما قطاع المسح والتوجيه، فيُعطي الأولوية للملاحة المتكاملة عالية الدقة والقدرة على الحفاظ على الدقة أثناء انقطاعات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) قصيرة المدى؛ ومن خلال التكامل العميق بين نظامي GNSS/INS ثنائيي الهوائي واستخدام معدات تحديد الشمال/التوجيه، يمكن أن تصل دقة تحديد الاتجاه إلى مستوى 0.01 درجة. وتُعطي التطبيقات الدفاعية الأولوية للتكيف مع البيئات القاسية، ومقاومة أحمال الصدمات عالية التسارع، واستقلالية سلسلة التوريد؛ بدءًا من التشغيل في نطاق واسع من درجات الحرارة وتحمل الصدمات التي تتجاوز 1000g، وصولًا إلى التوافق الكهرومغناطيسي والتوريد المحلي للمكونات الأساسية، يعكس كل جانب معايير الجودة الصارمة المطلوبة للمنتجات الدفاعية. تخضع عملية اختيار المنتجات في هذه القطاعات الثلاثة لمتطلباتها التقنية الخاصة. ويُعدّ فهم هذه المتطلبات شرطاً أساسياً لاختيار وتطبيق منتجات الملاحة بالقصور الذاتي عالية الموثوقية بشكل صحيح.
اقرأ المزيد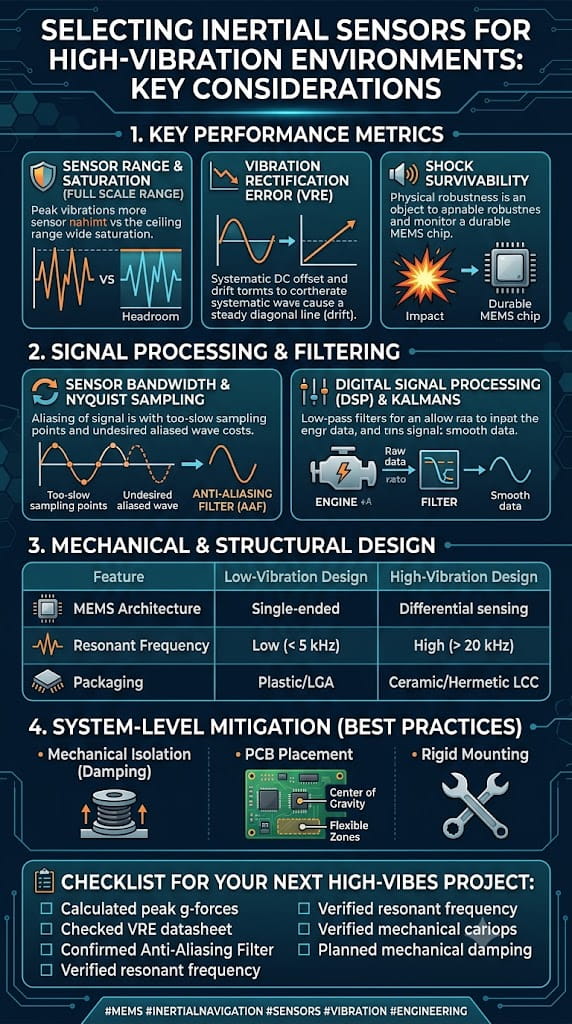
1. مقدمة: تخيل سيناريو يعمل فيه روبوت لحام بشكل مستمر على خط تجميع سيارات، حيث يتعرض طرف ذراعه الروبوتية لصدمات لحظية بقوة 15g بتردد 80 هرتز. في هذا السياق، إذا تم اختيار وحدة قياس القصور الذاتي (IMU) الخاطئة، فقد يتراكم انحراف الانحياز في مستشعر قياسي إلى 1.2 درجة خلال 30 دقيقة فقط، مما يؤدي إلى فشل تحديد الموقع وإيقاف التشغيل التلقائي لأسباب تتعلق بالسلامة. هذا ليس مبالغة. في البيئات الصناعية ذات الاهتزازات العالية - سواء في ورش التشكيل بالضغط، أو التصنيع باستخدام الحاسب الآلي، أو عمليات المركبات الموجهة الآلية الثقيلة، أو آلات البناء الثقيلة - فإن التحدي الذي يواجه مستشعرات IMU لا يقتصر على الدقة فحسب، بل يتعلق بالجدوى الأساسية. تؤثر الاهتزازات على وحدات القياس بالقصور الذاتي (IMUs) بشكل أساسي عبر مسارين: أولهما، الاقتران الميكانيكي المباشر، حيث تنتقل الاهتزازات عبر قاعدة التثبيت إلى المستشعر، مما يؤثر على استجابة بنيته الميكانيكية الدقيقة؛ وثانيهما، خطأ تقويم الاهتزاز (VRE)، حيث تُولّد استجابة تقويم التيار المستمر لمقياس التسارع للاهتزازات المترددة إزاحة إضافية، وهي مشكلة بالغة الأهمية لتطبيقات استشعار الميل. علاوة على ذلك، تشهد البيئات الصناعية تقلبات حادة في درجات الحرارة (من -40 درجة مئوية إلى 85 درجة مئوية)؛ ونظرًا لحساسية مستشعرات الأنظمة الكهروميكانيكية الدقيقة (MEMS) العالية لدرجة الحرارة، فقد يُظهر الجيروسكوب غير المُعاوَض انحرافًا في الانحياز يصل إلى ±10 درجة/ثانية. لذا، يتطلب اختيار وحدة قياس القصور الذاتي (IMU) في ظروف الاهتزاز العالي معالجة مسألتين أساسيتين في آن واحد: مقاومة تداخل الاهتزازات وتعويض الانحراف الحراري. تستكشف هذه المقالة هذين الجانبين الرئيسيين، مع تحديد المواصفات الفنية الحاسمة وعملية اتخاذ القرار لاختيار المنتج بشكل منهجي. 2. طبيعة تداخل الاهتزازات واستراتيجيات مكافحة الاهتزازات 2.1. فهم خطأ تصحيح الاهتزاز (VRE) في البيئات ذات الاهتزازات العالية، لا يقتصر نمط العطل الأكثر شيوعًا لوحدة القياس بالقصور الذاتي (IMU) على مجرد "قياس غير دقيق"، بل يشمل "انحرافًا في الانحياز ناتجًا عن الاهتزاز" - وهو ما يُعرف بخطأ تصحيح الاهتزاز (VRE). بالنسبة لمقاييس التسارع، يُنتج المستشعر إزاحة تيار مستمر غير مقصودة استجابةً للاهتزاز المتردد؛ وتُعد هذه الإزاحات ضارة بشكل خاص في تطبيقات استشعار الميل. أما بالنسبة للجيروسكوبات، فتكمن المشكلة الرئيسية في حساسية التسارع، حيث ينتقل الاهتزاز الخطي عبر البنية الميكانيكية للجهاز ليُضيف إشارة معدل زاوية زائفة إلى خرج الجيروسكوب. ويمكن أن يتراوح التأثير المُجتمع لهذه المشكلات من انحراف الاتجاه إلى عدم استقرار نظام التحكم بالكامل. 2.2. تخفيف الاهتزاز على مستوى الأجهزة عند اختيار المنتجات، ينبغي إعطاء الأولوية لوحدات القياس بالقصور الذاتي (IMUs) التي تتميز بتصميمات مقاومة للاهتزاز على مستوى المكونات المادية، بدلاً من النماذج القياسية التي تكتفي بالحديث عن مواصفات مبهرة. وتُعدّ ميزات التصميم المقاومة للاهتزاز التالية معايير أساسية للاختيار: (1) بنية الاستشعار التفاضلي/الحلقة المغلقةتستطيع وحدات القياس بالقصور الذاتي (IMUs) التي تستخدم بنية جيروسكوب تفاضلي أن تكبح بفعالية التداخل الناتج عن التسارع الخطي والاهتزاز الميكانيكي. كما أن هياكل الأنظمة الكهروميكانيكية الدقيقة (MEMS) ذات الحلقة المغلقة، بالإضافة إلى قنوات تعويض درجة الحرارة المستقلة بين عنصر MEMS ودائرة ASIC، تعزز بشكل كبير مقاومة الاهتزاز. (2) المرشحات الميكانيكية والتصاميم المقاومة للاهتزازاتتتضمن بعض أجهزة الاستشعار الصناعية مرشحات ميكانيكية مدمجة على الشريحة لتخفيف تداخل الاهتزازات البيئية عالية التردد. على سبيل المثال، يستخدم مقياس التسارع SCA3400 من موراتا تصميمًا مقاومًا للاهتزازات قادرًا على كبح تداخل الاهتزازات البيئية التي تتجاوز 200 هرتز. (3) العزل المادي والتغليف المقوىيُمكن لغلاف معدني-سيراميكي مزدوج الطبقات، مُدمج مع مواد تخميد مُتخصصة، أن يُقلل من تداخل الضوضاء الميكانيكية. يستخدم جهاز U4930 من شركة Maixinmin Micro غلافًا معدنيًا مُحكم الإغلاق مع مواد تخميد مُتخصصة، مما يُقلل من تداخل الضوضاء الميكانيكية مع الحفاظ على تصنيف حماية IP67. (4) بنية المستشعرات الزائدةتعمل بنية IMU المزدوجة المتكررة على تعويض الأخطاء من خلال مقارنة البيانات في الوقت الفعلي، مما يعزز موثوقية الإخراج في البيئات ذات الاهتزازات العالية. 2.3. قمع ضوضاء الاهتزازات باستخدام الخوارزميات حتى مع اختيار الأجهزة الأمثل، لا يمكن التخلص تمامًا من ضوضاء الاهتزاز. وتتضمن حلول مقاومة الاهتزاز القوية دائمًا معالجة تقليل الضوضاء على المستوى الخوارزمي. (1) ترشيح النطاق الترددي التكيفيتتضمن إحدى الطرق المتطورة معالجة البيانات المسبقة التكيفية، حيث يتم تعديل عرض نطاق الترشيح باستمرار عبر التقدير الجيبي للتخفيف من تأثير الاهتزاز وضوضاء المستشعر قبل تقدير الوضع. يمكن لوحدات مرشح كالمان التكيفي تعديل مصفوفة تباين الضوضاء ديناميكيًا وتحسين الترجيح تلقائيًا بناءً على ترددات الاهتزاز الخارجية، مما يحقق كثافة ضوضاء خرج منخفضة تصل إلى 0.008 درجة/ثانية/جذر هرتز. (2) دمج ترشيح الموجات الصغيرة وترشيح كالمانتشير الأبحاث إلى أنه من خلال استخدام ترشيح المتوسط المتحرك الموزون غاوسيًا مع ترشيح الموجات الصغيرة لقمع الضوضاء الأولي، متبوعًا بدمج البيانات التي تم إزالة الضوضاء منها باستخدام PID، وأخيرًا المزيد من التحسين عبر ترشيح كالمان، يمكن تقليل الانحراف المعياري لضوضاء الاهتزاز بنسبة 93.83٪. (3) طريقة LMS ومرشح كالمان الموسع (EKF)في حالات الاهتزاز، مثل هياكل المركبات، يمكن استخدام طريقة المربعات الصغرى (LMS) للمعالجة الأولية لتحسين نسبة الإشارة إلى الضوضاء. بعد ذلك، تُستغل الخصائص التكميلية لمقاييس التسارع والجيروسكوبات لتصفية ضوضاء انحياز الجيروسكوب، ثم تُجرى عملية تصفية نهائية باستخدام مرشح كالمان الموسع. تُظهر نتائج تجربة ميدانية استمرت أربع ساعات أن هذه الطريقة تُقلل بشكل ملحوظ من تأثير اهتزاز المركبة على وحدة القياس بالقصور الذاتي (IMU). 2.4. معايير الاختيار الرئيسية لبيئات الاهتزاز عند اختيار جهاز، ينبغي إيلاء اهتمام خاص للمعايير الفنية التالية المتعلقة بالاهتزاز:` خطأ تصحيح الاهتزاز (VRE) / معامل تصحيح الاهتزاز: هذا هو المؤشر الأكثر مباشرة لمقاومة الاهتزاز، ويتم قياسه عادةً بوحدة ملغم/غ². تشير القيم المنخفضة إلى مقاومة اهتزاز فائقة.` مقاومة الاهتزاز: يتم التعبير عنها بوحدة غرام RMS (على سبيل المثال، ≥20 غرام RMS أو 10 غرام RMS على مدى 20 هرتز - 2 كيلو هرتز).` اختيار عرض النطاق الترددي: اختر عرض نطاق ترددي يتوافق مع تردد الاهتزاز المستهدف. يؤدي عرض النطاق الترددي الواسع جدًا إلى التقاط اهتزازات عالية التردد ضمن النطاق، مما ينتج عنه زيادة في نسبة الخطأ في الاهتزاز (VRE). غالبًا ما تحد وحدات القياس بالقصور الذاتي (IMUs) الصناعية عرض نطاق الإخراج عمدًا إلى 100-200 هرتز كإجراء تصميم مضاد للتشويه.` تحمل الصدمات: عادة ما يكون مطلوبًا أن يكون ≥2000 غرام أو أعلى لضمان عدم تسبب الصدمات الشديدة العرضية في تلف وحدة القياس بالقصور الذاتي (IMU). 3. استراتيجيات ودقة تعويض انحراف درجة الحرارة 3.1. ما مدى أهمية تأثير درجة الحرارة على وحدات القياس بالقصور الذاتي (IMUs)؟ تتعرض الهياكل الحساسة لمقاييس التسارع والجيروسكوبات المصنعة بتقنية الأنظمة الكهروميكانيكية الدقيقة (مثل العوارض الميكانيكية الدقيقة المصنوعة من السيليكون، وكتل الاختبار، والصفائح السعوية) للتمدد والانكماش الحراري مع تغيرات درجة الحرارة. يؤدي هذا إلى تغيير الصلابة الميكانيكية والفجوات السعوية، مما ينتج عنه انحراف في إشارة الخرج. على سبيل المثال، ينخفض معامل يونغ للسيليكون بمعدل 60 جزءًا في المليون تقريبًا لكل درجة مئوية مع ارتفاع درجة الحرارة؛ وفي نطاق درجات الحرارة من -40 درجة مئوية إلى 85 درجة مئوية، يمكن أن يصل انحراف الانحياز غير المعوض للجيروسكوب إلى ±10 درجات/ثانية. لذلك، عند اختيار جهاز، يجب التركيز على استقرار وحدة القياس بالقصور الذاتي (IMU) عبر نطاق درجات الحرارة الكامل بدلاً من الاعتماد فقط على مواصفات درجة حرارة الغرفة. 3.2. الأساليب التقنية لتعويض انحراف درجة الحرارة يوجد حاليًا مساران تقنيان رئيسيان لتعويض انحراف درجة الحرارة: المسار 1: تعويض درجة الحرارة على مستوى الأجهزةيتضمن ذلك دمج مستشعرات حرارة مستقلة وقنوات تعويض لمراقبة درجة الحرارة وتصحيح المخرجات في الوقت الفعلي داخل الشريحة. تُستخدم أنظمة الحلقة المغلقة الرقمية لتصحيح الانحراف في الوقت الفعلي؛ فعلى سبيل المثال، يمكن لميزة التعويض الذاتي في بعض مقاييس التسارع الصناعية أن تُقلل انحراف درجة الحرارة إلى ±0.003 ملغم/درجة مئوية. تُساعد تقنيات التغليف على مستوى الرقاقة واختيار مواد تغليف عالية الاستقرار على تقليل الإجهاد الحراري داخل العبوة. المسار 2: تعويض درجة الحرارة على مستوى البرمجيات/الخوارزميةتعتمد معالجة البيانات البرمجية على أساليب رياضية لتحليل العلاقة بين درجة الحرارة وبيانات خرج الجيروسكوب الكهروميكانيكي الدقيق (MEMS). وهي تضمن دقة الخرج دون تكبد تكاليف إضافية للأجهزة، مما يوفر مزايا مثل البساطة، وانخفاض التكلفة، وسهولة ضبط المعلمات.تشمل الطرق الشائعة تركيب كثيرات الحدود، والتركيب الخطي/القطعي، وتقنيات الاستيفاء (مثل استيفاء لاغرانج). وتعتمد هذه الطرق أساسًا على التنبؤ بانحراف درجة الحرارة وطرحه من خلال إنشاء نموذج رياضي يربط بين درجة الحرارة وخطأ المستشعر. وتتمثل الفكرة الأساسية في استخدام البيانات التجريبية لتدريب دالة تربط درجة الحرارة (أو معدل تغيرها) بتصحيحات الانحياز أو عامل المقياس؛ وأثناء التشغيل، تُدخل درجة الحرارة الحالية إلى هذه الدالة لحساب قيمة التعويض، مما يضمن استقرار المخرجات عبر نطاق درجة الحرارة بأكمله. 3.3. مقاييس الاختيار الرئيسية المتعلقة بانحراف درجة الحرارة ينبغي تقييم المعايير التالية المتعلقة بدرجة الحرارة أثناء عملية الاختيار: استقرار الانحياز الحراري الكامل: يقيس التغير في الانحياز عبر نطاق درجة الحرارة من -40 درجة مئوية إلى 85 درجة مئوية، معبراً عنه بوحدة °/ساعة أو mg. يمكن لوحدات القياس بالقصور الذاتي (IMUs) الصناعية عالية الجودة تحقيق انحياز حراري كامل ≤150 درجة/ساعة (للجيروسكوبات).معامل درجة حرارة الانحياز: يُعبّر عنه بوحدة ملغم/درجة مئوية أو درجة مئوية/ساعة/درجة مئوية؛ تشير القيم المنخفضة إلى أداء أفضل. على سبيل المثال، يبلغ انحراف درجة حرارة مقياس التسارع 0.026 ملغم/درجة مئوية، بينما يبلغ تغير حساسية الجيروسكوب مع درجة الحرارة 0.0013%/درجة مئوية فقط.طريقة تعويض درجة الحرارة: تحقق من مواصفات المنتج لمعرفة ما إذا كانت تنص صراحة على استخدام خوارزميات المعايرة والتعويض لنطاق درجة الحرارة الكامل.نطاق درجة حرارة التشغيل: تتراوح درجة الحرارة الصناعية عادةً من -40 درجة مئوية إلى 85 درجة مئوية، بينما قد تمتد التطبيقات الأكثر تطلبًا إلى نطاق يتراوح من -55 درجة مئوية إلى 125 درجة مئوية. 4. معيار الاختيار يعتمد على درجة الأداء بالنسبة لظروف التشغيل الصناعية ذات الاهتزازات العالية، يمكن استخدام إطار عمل درجة الأداء التالي كمرجع للاختيار:درجة الاختيارالخصائص الرئيسية لتعويض الاهتزاز ودرجة الحرارةسيناريوهات التطبيقدرجة تكتيكية عالية الأداءمقاومة الاهتزاز 0.03 ملغم/غ²؛ مقاومة اهتزاز RMS 10 غ؛ معايرة عبر نطاق درجة الحرارة الكامل من -40 درجة مئوية إلى 71 درجة مئويةالروبوتات، الملاحة، المنصات الثابتةدرجة صناعية للأغراض العامةنطاق تشغيل من -40 درجة مئوية إلى 85 درجة مئوية؛ انحراف درجة الحرارة 0.026 ملغم/درجة مئوية؛ تصميم مقاوم للأعطالالمركبات الموجهة آلياً، والآلات الزراعية، ونظام تحديد المواقع العالمي الدقيقفئة مدمجة مدمجةتعويض درجة الحرارة الكاملة؛ ≥مقاومة الاهتزاز RMS 20 غرام؛ ≥مقاومة للصدمات تصل إلى 2000 غرامالسيارات، والطائرات، والمسح ورسم الخرائطدرجة عالية الموثوقية/طويلة العمرالانحراف على مدى عشر سنوات 200 هرتز)مراقبة الجسور، طاقة الرياح، معدات متطورةدرجة مزدوجة زائدة من نوع IMUنظام IMU مزدوج احتياطي؛ حماية IP67؛ تخميد الاهتزازات؛ استقرار الانحياز 0.5 درجة/ساعةالأقمار الصناعية، المسح الجوي، البيئات القاسيةملخص عند اختيار وحدة قياس القصور الذاتي (IMU) للبيئات الصناعية ذات الاهتزازات العالية، يجب مراعاة العوامل الرئيسية التالية:(1) مقاومة الاهتزاز: التركيز على خطأ تصحيح الاهتزاز (VRE)، وتصنيفات مقاومة الاهتزاز، وتصميم المرشح الميكانيكي، وقدرات تقليل الضوضاء الخوارزمية.(2) تعويض الانحراف الحراري: التركيز على استقرار الانحياز عبر نطاق درجة الحرارة الكامل، ومعاملات درجة حرارة الانحياز، وخوارزميات التعويض، ومعايرة درجات الحرارة الواسعة.(3) حماية شاملة: التركيز على مقاومة الصدمات، وتصنيفات الحماية IP، وتصميم التكرار.(4) تجنب المخاطر: الاعتماد فقط على مواصفات درجة حرارة الغرفة يمكن أن يكون مضللاً؛ من الضروري طلب بيانات مقاسة فيما يتعلق بـ VRE والأداء عبر نطاق درجة الحرارة الكامل.في النهاية، يجب أن يستند اختيار وحدة القياس بالقصور الذاتي المناسبة إلى فهم دقيق لسيناريو التطبيق المحدد - بما في ذلك طيف الاهتزاز، ونطاق درجة الحرارة، ومتطلبات الدقة، ومساحة التركيب - إلى جانب التواصل الشامل مع المورد، وعند الضرورة، التحقق التجريبي باستخدام النماذج الأولية.
اقرأ المزيد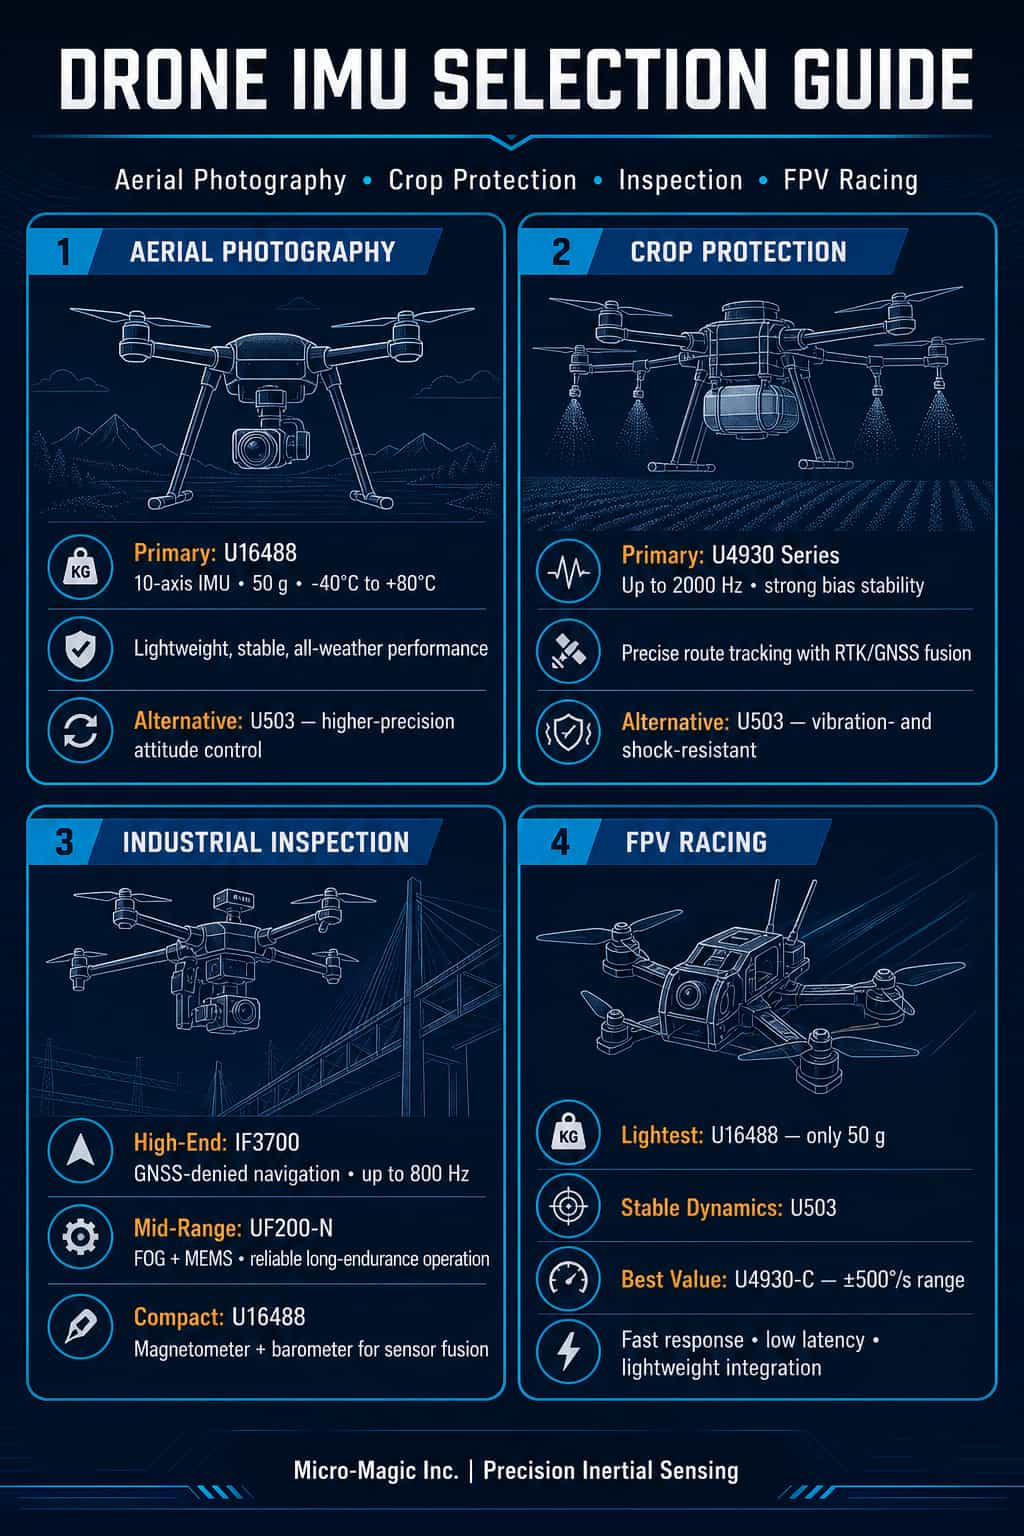
في صناعة الطائرات المسيّرة سريعة التطور، تُعدّ وحدة القياس بالقصور الذاتي (IMU) بمثابة "مركز الاستشعار" لنظام التحكم في الطيران، حيث تُحدّد بشكل مباشر استقرار الطائرة ودقتها وموثوقيتها. وتفرض سيناريوهات التطبيق المختلفة متطلبات متباينة للغاية على أداء وحدة القياس بالقصور الذاتي: فطائرات التصوير الجوي المسيّرة تُعطي الأولوية لإخراج صور فائقة الثبات؛ بينما تتطلب الطائرات الزراعية المسيّرة تتبعًا دقيقًا لمسار الطيران؛ وتتطلب طائرات التفتيش المسيّرة ملاحة عالية الدقة لفترات طويلة؛ أما طائرات السباق المسيّرة فتُعطي الأولوية للاستجابة الديناميكية والتصميم خفيف الوزن. وبصفتها موردًا محليًا رائدًا لأجهزة الاستشعار بالقصور الذاتي، تُقدّم شركة مايكرو-ماجيك مجموعة منتجات شاملة تتراوح من وحدات الملاحة بالقصور الذاتي بتقنية MEMS إلى أنظمة الجيروسكوب الليفي البصري، مدعومة بخبرة تطبيقية واسعة في مجالات مثل الطائرات المسيّرة والقيادة الذاتية والروبوتات. تُركّز هذه المقالة على أربعة قطاعات رئيسية للطائرات المسيّرة - التصوير الجوي، والعمليات الزراعية، والتفتيش، والسباق - وتُوصي بأبرز طرازات وحدات القياس بالقصور الذاتي من شركة مايكرو-ماجيك لمساعدة المطورين في اختيار المنتجات المناسبة بدقة. أولاً: طائرات التصوير الجوي بدون طيار: ضمان ثبات فائق في كل إطاربالنسبة لطائرات التصوير الجوي بدون طيار، تتمثل المتطلبات الأساسية لوحدة القياس بالقصور الذاتي (IMU) في دقة عالية في تحديد الاتجاه، وانخفاض مستوى التشويش، وثبات ممتاز في درجات الحرارة. وسواءً أكانت الطائرات سداسية المراوح المستخدمة في صناعة السينما أو طائرات التصوير المحمولة بدون طيار، فإن بيانات الاتجاه التي تُخرجها وحدة القياس بالقصور الذاتي (IMU) تُحدد بشكل مباشر فعالية تثبيت الكاميرا وجودة الصورة الإجمالية. الطراز الموصى به: (1) وحدة الملاحة بالقصور الذاتي MEMS عالية الدقة سداسية المحاور U503وحدة القياس بالقصور الذاتي U503 هي وحدة قياس بالقصور الذاتي سداسية المحاور بتقنية MEMS عالية الدقة والأداء، وتُستخدم على نطاق واسع في تطبيقات الملاحة والتحكم والقياس. تجمع هذه الوحدة بين مستشعرات عالية الأداء ضمن وحدة مستقلة، وتتميز بتصميم محكم الإغلاق ونظام تخميد داخلي للاهتزازات، مما يجعلها تلبي المتطلبات الصارمة للملاحة عالية الدقة والديناميكية في البيئات القاسية. في سيناريوهات التصوير الجوي، يضمن ذلك أن توفر وحدة U503 بيانات وضعية مستقرة وموثوقة لوحدة التحكم في الطيران حتى في ظل الرياح القوية أو المناورات السريعة، مما يقلل بشكل فعال من اهتزاز الصورة. (2) وحدة القياس بالقصور الذاتي U16488 عالية الأداء بتقنية MEMS (بديل مباشر لوحدة ADIS16488A)وحدة القياس بالقصور الذاتي U16488 هي وحدة دقيقة للغاية ذات 10 محاور بتقنية MEMS، وتضم جيروسكوبًا ثلاثي المحاور، ومقياس تسارع ثلاثي المحاور، ومقياس مغناطيسي ثلاثي المحاور، ومقياس ضغط جوي. تتميز الوحدة بانخفاض انحراف الجيروسكوب إلى 0.5 درجة/ساعة (تباين ألان النموذجي) وانحراف مقياس التسارع إلى 20 ميكروغرام. بفضل أبعادها المدمجة (47 × 44 × 14 مم) ووزنها الخفيف (50 غرامًا فقط)، تُعد U16488 مثالية لطائرات التصوير الجوي بدون طيار التي تتطلب دقة عالية في الحجم والوزن. بالإضافة إلى ذلك، تتضمن U16488 آليات معايرة وتعويض كاملة لدرجة الحرارة، مما يحافظ على دقة قياس ممتازة عبر نطاق واسع من درجات الحرارة يتراوح بين -40 درجة مئوية و80 درجة مئوية، وبالتالي يضمن الحصول على صور جوية مستقرة وعالية الجودة في مختلف الظروف المناخية. ثانيًا: طائرات الرش الزراعية بدون طيار: الرش الدقيق يبدأ بالاستشعار الدقيقتفرض الخصائص التشغيلية لطائرات الرش الزراعية بدون طيار متطلبات فريدة لأداء وحدة القياس بالقصور الذاتي (IMU): التشغيل المستمر لفترات طويلة، ومقاومة الاهتزازات العالية، والتكامل عالي الدقة مع أنظمة RTK/GNSS. ونظرًا لأن هذه العمليات تتم عادةً على ارتفاعات منخفضة وبسرعات منخفضة في بيئات ذات اهتزازات عالية، فإن استقرار انحياز وحدة القياس بالقصور الذاتي والتحكم في انحراف درجة الحرارة يُعدّان أمرين بالغَي الأهمية. النماذج الموصى بها: (1) سلسلة U4930 عالية الدقة 6 محاور MEMS IMU (بديل مباشر لـ HG4930)تُعدّ سلسلة U4930 وحدة قياس بالقصور الذاتي بتقنية MEMS، وهي وحدة رائدة من شركة Maixinmin Micro، ومتوفرة بثلاث فئات أداء: U4930-A وU4930-B وU4930-C. يتميز طراز U4930-A بانخفاض عدم استقرار الجيروسكوب إلى 0.03 درجة/ساعة، وانحراف عشوائي زاوي لا يتجاوز 0.02 درجة/√ساعة، وعدم استقرار مقياس التسارع إلى 30 ميكروغرام. تدعم هذه السلسلة معدل إخراج بيانات يصل إلى 2000 هرتز، وتعمل بكفاءة عالية ضمن نطاق درجة حرارة محيطة يتراوح بين -40 درجة مئوية و80 درجة مئوية. بالنسبة لطائرات الرش الزراعية بدون طيار، يُمكّن معدل التحديث البالغ 2000 هرتز من التقاط أدق اهتزازات واضطرابات هيكل الطائرة في الوقت الفعلي؛ وبالاقتران مع نظام تحديد المواقع العالمي RTK/GNSS ثنائي الهوائي، يُحقق ذلك دقة مسار طيران تصل إلى مستوى السنتيمتر، مما يمنع بشكل فعال الرش الزائد أو المناطق التي لم يتم تغطيتها. والجدير بالذكر أن سلسلة U4930 تعمل كبديل مباشر لسلسلة Honeywell HG4930، مما يوفر بديلاً منزلياً فعالاً من حيث التكلفة. (2) U503 (مناسب أيضًا لتطبيقات الرش الزراعي)كما ذكرنا سابقاً، يتميز جهاز U503 بتخميد الاهتزازات الداخلية ومقاومة استثنائية للاهتزازات والصدمات، مما يجعله مناسباً تماماً لمتطلبات التشغيل للطائرات الزراعية بدون طيار، مثل عمليات الإقلاع والهبوط المتكررة والتعرض للاهتزازات على ارتفاعات منخفضة. ثالثًا: نماذج الفحص: الحفاظ على الاتجاه في البيئات التي لا تتوفر فيها أنظمة الملاحة عبر الأقمار الصناعية (GNSS)تُفرض مهام مثل فحص خطوط الكهرباء وخطوط الأنابيب والجسور متطلبات بالغة الصعوبة على وحدات القياس بالقصور الذاتي (IMUs)، إذ تتطلب قدرات ملاحة بالقصور الذاتي لفترات طويلة، ومقاومة لظروف انقطاع إشارات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS)، ووظائف تحديد الشمال بشكل مستقل. غالبًا ما تعمل طائرات الفحص بدون طيار في مناطق تُحجب فيها إشارات الأقمار الصناعية، مثل المناطق القريبة من أبراج الجهد العالي، أو في الوديان، أو داخل الأنفاق، مما يتطلب من وحدة القياس بالقصور الذاتي الحفاظ على دقة الموقع والاتجاه بشكل مستقل. الطراز الموصى به: (1) نظام الملاحة بالقصور الذاتي IF3700 بدون أقمار صناعيةنظام IF3700 هو نظام ملاحة بالقصور الذاتي عالي الأداء، طورته شركة MaiXinMinWei خصيصًا للبيئات التي لا تتوفر فيها الأقمار الصناعية. يستخدم النظام جيروسكوبًا عالي الدقة يعمل بالألياف الضوئية ذي حلقة مغلقة (مع ثبات انحراف حراري كامل يبلغ 0.01 درجة/ساعة) ومقياس تسارع كوارتز عالي الدقة (20 ميكروغرام) لتحقيق قياس دقيق للغاية للاتجاه بالقصور الذاتي. يتميز النظام بأداء مذهل في قياس الاتجاه بالقصور الذاتي: ففي غضون ساعة واحدة، يكون خطأ زاوية الاتجاه ≤ 0.01 درجة (RMS)، وخطأ زاوية الوضع ≤ 0.005 درجة، وخطأ الموقع ≤ 1 ميل بحري/ساعة. في وضع الملاحة المتكامل، تكون دقة الاتجاه ≤ 0.02 درجة، ودقة الوضع ≤ 0.005 درجة، ودقة تحديد الموقع بتقنية RTK ≤ 2 سم. يدعم الجهاز معدل تحديث بيانات يصل إلى 800 هرتز، ويوفر منافذ متعددة، تشمل RS232 وRS422 وCAN وEthernet وUSB. بالنسبة للطائرات، مثل طائرات التفتيش ذات الأجنحة الثابتة الكبيرة وطائرات الإقلاع والهبوط العمودي (VTOL)، يعمل جهاز IF3700 كوحدة ملاحة أساسية. ويحافظ على دقة عالية في تحديد الموقع والاتجاه حتى في حال انقطاع إشارات الأقمار الصناعية، مما يضمن استمرارية وسلامة مهام التفتيش. (2) وحدة قياس القصور الذاتي المدمجة UF200-N عالية الأداء للألياف الضوئية ومقياس التسارع MEMSوحدة القياس بالقصور الذاتي UF200-N تعتمد على جيروسكوبات ليفية بصرية عالية الدقة ومقاييس تسارع MEMS. تتميز بتصميم معياري يوفر موثوقية عالية وفعالية من حيث التكلفة. يتميز جيروسكوبها الليفي البصري بنطاق قياس ±500 درجة/ثانية، وثبات انحياز 0.5 درجة/ساعة (مع تنعيم لمدة 10 ثوانٍ)، وانحراف زاوي عشوائي منخفض يصل إلى 0.02 درجة/√ساعة؛ بينما يوفر مقياس التسارع MEMS نطاق قياس ±30 غرامًا وثبات انحياز 30 ميكروغرامًا. تدعم UF200-N واجهات متعددة، بما في ذلك RS422 وRS232 وPPS؛ ويبلغ استهلاكها للطاقة في حالة الاستقرار 10 واط فقط، ولا يتجاوز وزنها 0.5 كيلوغرام. بالنسبة لطائرات الفحص بدون طيار متوسطة إلى كبيرة الحجم، توفر طائرة UF200-N إمكانيات ملاحة عالية الدقة تعتمد على القصور الذاتي فقط، وذلك ضمن تصميم خفيف الوزن. تحافظ الطائرة على ثبات الموقع والاتجاه حتى في البيئات المعقدة التي لا تتوفر فيها إشارات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS)، مما يجعلها مثالية للمهام طويلة الأمد، مثل عمليات فحص شبكات الطاقة وخطوط الأنابيب، التي تتطلب دقة وموثوقية عاليتين. إضافةً إلى ذلك، فإن مقاومتها العالية للاهتزازات والصدمات تُمكّنها من تلبية المتطلبات البيئية الصارمة لتطبيقات الفحص الصناعية. (3) U16488 (نظام ملاحة شامل مزود بمقياس مغناطيسي ومقياس ضغط جوي)بالإضافة إلى وحدة القياس بالقصور الذاتي MEMS عالية الدقة المذكورة سابقًا، يشتمل جهاز U16488 على مقياس مغناطيسي ثلاثي المحاور ومقياس ضغط جوي، مما يوفر إمكانيات استشعار بيئية شاملة. وهذا يجعله مناسبًا بشكل خاص لمهام التفتيش التي تتطلب دمج بيانات من مصادر متعددة: يساعد المقياس المغناطيسي في معايرة الاتجاه، بينما يساعد مقياس الضغط الجوي في قياس الارتفاع، مما يُنشئ نظامًا ثلاثيًا احتياطيًا يضمن موثوقية مسار التفتيش. رابعًا: نماذج السباق: السعي الأمثل نحو السرعة والدقة والخفةتختلف متطلبات وحدات القياس بالقصور الذاتي (IMUs) في طائرات السباق بدون طيار (طائرات FPV) اختلافًا كبيرًا عن تلك المستخدمة في التطبيقات الأخرى: فهي تتطلب استجابة ديناميكية فائقة، ونطاق قياس واسع للغاية، ووزنًا خفيفًا، وإخراجًا منخفض التأخير. كل حركة دوران حادة، وغوص سريع، وتسارع فوري يدفع حدود أداء وحدة القياس بالقصور الذاتي إلى أقصى حد. الموديلات الموصى بها: (1) U503 (موازنة الخفة والديناميكية العالية)على الرغم من تصنيفها كوحدة ملاحة بالقصور الذاتي عالية الدقة بتقنية MEMS، فقد صُممت وحدة U503 خصيصًا للتطبيقات عالية الديناميكية. يضمن غلافها المحكم وتصميمها الداخلي المُخمد للاهتزازات ثباتًا في تحديد الاتجاه حتى في ظل الاهتزازات والصدمات الشديدة. بالنسبة لطائرات السباق الاحترافية بدون طيار، فهي توفر توازنًا مثاليًا بين الدقة وقدرات الاستجابة الديناميكية. (2) U4930-B / U4930-Cيُوفر كلٌ من الإصدارين U4930-B و U4930-C نطاقات قياس جيروسكوبية أوسع (حيث يصل نطاق U4930-C إلى ±500 درجة/ثانية)، مع توفير خيارات مُختلفة بين استقرار الانحياز والتكلفة. بالنسبة لمطوري طائرات السباق بدون طيار ذوي الميزانية المحدودة، يُوفر الإصدار U4930-C نطاقًا واسعًا للغاية يبلغ ±500 درجة/ثانية بتكلفة أقل، مما يُتيح رصدًا كاملًا لحركات السرعة الزاوية العالية التي تُميز الطيران التنافسي؛ في حين أن الإصدار U4930-B مُتاح لطرازات السباق الاحترافية التي تتطلب دقة أعلى. (3) U16488: الخيار الأمثل خفيف الوزنبوزن 50 غرامًا فقط، يُعدّ U16488 الأخف وزنًا بين المنتجات الأربعة الموصى بها، وهي ميزة حاسمة لطائرات السباق بدون طيار حيث يُحسب كل غرام يتم توفيره. كما تُسهّل واجهات الاتصال المزدوجة SPI/UART عملية التكامل السريع مع لوحات التحكم في الطيران الشائعة. خامساً: نظرة عامة على الطراز ومخطط الاختيار السريع لتسهيل المقارنة والاختيار السريع، يلخص الجدول أدناه الميزات الرئيسية للنماذج الموصى بها في هذه المقالة:نموذجنوع المنتجالمزايا الرئيسيةمعدل البياناتوزنحالات الاستخدام الموصى بهاU4930 - أ/ب/جوحدة قياس القصور الذاتي MEMS سداسية المحاورمعدلات إخراج تصل إلى 2000 هرتز؛ مقياس تسارع عالي الدقة2000 هرتز130 غرامحماية النباتات، التصوير الجويU503وحدة قياس القصور الذاتي MEMS سداسية المحاورامتصاص الصدمات الداخلي؛ مقاوم للاهتزاز والصدمات2000 هرتز220 غرامالتصوير الجوي، حماية النباتات، سباقات السياراتU16488وحدة قياس القصور الذاتي MEMS ذات 10 محاورمقياس مغناطيسي ومقياس ضغط جوي مدمجان؛ تصميم خفيف الوزن للغايةSPI/UART50 غرامالتصوير الجوي، السباقات، الفحصIF3700نظام ملاحة متكامل بالألياف الضوئية INS/GNSSالملاحة الذاتية بدون إشارات الأقمار الصناعية؛ دقة تحديد الاتجاه 0.003 درجة800 هرتز7000 غرامالتفتيش، المسح الجوي الصناعيUF200-Nوحدة قياس القصور الذاتي بالألياف الضوئيةجيروسكوب الألياف الضوئية ومقياس تسارع MEMS؛ موثوقية عالية200 هرتز500 غرامفحص، رحلة طويلة المدى سادساً: ملخص وتوصيات اختيار النموذج بالنسبة لطائرات التصوير الجوي بدون طيار، يُعدّ طراز U16488 الخيار الأمثل؛ إذ يضمن تصميمه فائق الخفة (50 غرامًا) بالإضافة إلى وظائفه الكاملة ذات العشرة محاور توازنًا مثاليًا بين جودة الصورة ومدة الطيران. أما إذا كانت دقة تحديد الاتجاه الفائقة مطلوبة، فيُمكن اعتبار طراز U503 بديلاً ممتازًا. تُعدّ سلسلة U4930 الخيار الأمثل للطائرات الزراعية المسيّرة. ويُوفّر طراز U4930-A، على وجه الخصوص، استقرارًا عاليًا ومعدل إخراج يبلغ 2000 هرتز، ما يُلبي متطلبات الرش الدقيق على أكمل وجه. أما المصنّعون الذين يحتاجون إلى تخصيص وتكامل متقدّمين، فيمكنهم اختيار النسخة القابلة للتكوين من طراز U4930A. بالنسبة لطائرات التفتيش بدون طيار، يجب أن يكون الاختيار متدرجًا بناءً على متطلبات الميزانية والدقة: يعتبر IF3700 الخيار الأمثل للطائرات بدون طيار المتطورة وواسعة النطاق، حيث أن قدرة الملاحة الذاتية بدون أقمار صناعية أمر بالغ الأهمية لمهام التفتيش؛ و UF200-N (الذي يتميز بوحدة قياس بالقصور الذاتي من الألياف الضوئية) مناسب للطرازات متوسطة المدى؛ ويوصى باستخدام U16488 للطائرات بدون طيار المدمجة، حيث يوفر مزايا دمج المستشعرات متعددة المصادر من خلال مقياس المغناطيسية ومقياس الضغط الجوي المدمجين. بالنسبة لطائرات السباق بدون طيار، يعتبر التوازن هو المفتاح. يمثل U16488 الحل الأمثل لتقليل الوزن بشكل كبير، بينما يتفوق U503 في الثبات أثناء المناورات عالية الديناميكية؛ في الوقت نفسه، يبرز U4930-C كخيار فعال من حيث التكلفة يوفر نطاق قياس واسع للغاية (±500 درجة/ثانية).
اقرأ المزيد
أولاً: لمحة موجزة عن البنية الأساسية لوحدة القياس بالقصور الذاتييتكون المكون الأساسي لوحدة القياس بالقصور الذاتي (IMU) من مقياس تسارع وجيروسكوب، يقيسان التسارع الخطي والسرعة الزاوية على التوالي. تستخدم وحدات IMU الصناعية وما فوقها عادةً تقنية MEMS، بينما تستخدم الوحدات المتطورة جيروسكوبات الألياف الضوئية أو الليزرية، مقترنة بدوائر متكاملة خاصة بالتطبيقات (ASICs) لمعالجة الإشارة، وتعويض درجة الحرارة، والترشيح الأولي. يعتمد مقياس التسارع على نموذج "الكتلة الزنبركية" - حيث يعكس إزاحة كتلة الاختبار التسارع؛ بينما يستفيد الجيروسكوب من تأثير كوريوليس - حيث تولد الكتلة المهتزة انحرافًا قابلاً للقياس عند تعرضها للدوران. على المستوى الخوارزمي، يدمج مرشح كالمان الموسع (EKF) هذين التدفقين من البيانات: يوفر الجيروسكوب تتبعًا عالي التردد للوضع، بينما يقوم مقياس التسارع (إلى جانب مقياس المغناطيسية) بتصحيح الانحراف على المدى الطويل. تعتمد الملاحة بالقصور الذاتي البحتة على حساب الاتجاه من خلال تكامل السرعة الزاوية، وعلى حساب الموقع من خلال التكامل المزدوج للتسارع؛ ومع ذلك، تتضخم أخطاء القياس بسرعة مع كل رتبة من رتب التكامل، مما يؤدي إلى "الانحراف". ونتيجة لذلك، يتم تصنيف وحدات القياس بالقصور الذاتي عادةً إلى درجات بناءً على استقرار انحيازها:1) الدرجة الصناعية (استقرار الانحياز: 1-10 درجة/ساعة): مناسبة للسيناريوهات الديناميكية قصيرة المدة - مثل الروبوتات الصناعية، والمركبات الموجهة آليًا/المركبات المتنقلة المستقلة، وخطوط الإنتاج الآلية، ومعدات إعادة التأهيل المتطورة - حيث يوجد شرط معتدل للاستقرار على المدى الطويل ولكن حساسية كبيرة للتكلفة.2) الدرجة التكتيكية (0.1-1 درجة/ساعة): مناسبة للتطبيقات التي تتطلب استجابة ديناميكية عالية وملاحة ذاتية قصيرة المدة، مثل الصواريخ والطائرات بدون طيار والمركبات الأرضية غير المأهولة وطائرات الإقلاع والهبوط العمودي الكهربائية والأسلحة التكتيكية.3) درجة الملاحة (0.001–0.1 درجة/ساعة): مناسبة للمهام التي تتطلب الملاحة الذاتية لفترات متوسطة (تتراوح من عشرات الدقائق إلى عدة ساعات) دون معايرة خارجية، مثل تلك التي تشمل الطائرات التجارية أو العسكرية والسفن والصواريخ متوسطة إلى طويلة المدى.بفهم هذه البنية الأساسية، تتضح منطق تطبيقات وحدات القياس بالقصور الذاتي (IMUs) في مختلف الصناعات: فهي تتضمن أساسًا إجراء مفاضلات واضحة بين "الدقة، والأداء في الوقت الفعلي، والموثوقية، والتكلفة". ثانيًا: منطق التطبيقات الأساسي في مختلف الصناعات1. القيادة الذاتية وتحديد المواقع عالي الدقةفي سيناريوهات القيادة الذاتية وتحديد المواقع بدقة عالية، يتمثل الشرط الأساسي في تحقيق تحديد موقع مستمر، لا سيما في البيئات التي تفتقر إلى إشارات نظام تحديد المواقع العالمي (GPS) مثل الأنفاق ومواقف السيارات تحت الأرض. تعتمد آلية التطبيق على استخدام وحدة القياس بالقصور الذاتي (IMU) كخط أساس موثوق لتحديد الموقع على المدى القصير. تُدمج هذه البيانات مع مدخلات من نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) وعدادات المسافة في العجلات وأنظمة الرؤية/الليدار عبر ترشيح كالمان المترابط بإحكام. من خلال الاستفادة من معلومات الحركة عالية التردد التي توفرها وحدة القياس بالقصور الذاتي (وتحديدًا السرعة الزاوية والتسارع)، يستطيع النظام الحفاظ على تقدير الموقع بدقة أقل من متر لفترات تتراوح من عشرات الثواني إلى عدة دقائق حتى بعد فقدان إشارات نظام تحديد المواقع العالمي. في الوقت نفسه، ومن خلال تصميم احتياطي (مثل تجهيز مركبة ذاتية القيادة من المستوى الرابع بثلاث وحدات قياس بالقصور الذاتي)، يضمن النظام تدهورًا آمنًا في الأداء في حالة حدوث عطل في نقطة واحدة. يكمن المنطق الأساسي هنا في الموازنة بين تكلفة انحراف التكامل على المدى القصير وتوافر النظام في جميع السيناريوهات.2. الطائرات بدون طيار والطائرات الكهربائية ذات الإقلاع والهبوط العموديفي سيناريوهات الطائرات المسيّرة والطائرات الكهربائية ذات الإقلاع والهبوط العمودي، تقرأ أنظمة التحكم في الطيران بيانات السرعة الزاوية والتسارع من وحدة القياس بالقصور الذاتي (IMU) بترددات تصل إلى عدة مئات من الهرتز، باستخدام آلية تحكم تناسبي تكاملي تفاضلي (PID) ذات حلقة مغلقة لضبط سرعات المحركات في الوقت الفعلي. عندما تكون إشارات نظام تحديد المواقع العالمي (GPS) قوية، تساعد وحدة القياس بالقصور الذاتي في التحكم بالموقع؛ ومع ذلك، في البيئات التي لا تتوفر فيها إشارات نظام تحديد المواقع العالمي (مثل الأماكن المغلقة أو داخل الوديان)، تتكامل وحدة القياس بالقصور الذاتي مع البارومترات أو مستشعرات التدفق البصري للدخول في وضع الملاحة بالقصور الذاتي البحت. بالنسبة للطائرات المأهولة مثل الطائرات الكهربائية ذات الإقلاع والهبوط العمودي، تشمل المتطلبات الإضافية الامتثال لمعايير صلاحية الطيران (مثل DO-160G) واعتماد بنى احتياطية (مثل تجهيز طائرة واحدة بست وحدات قياس بالقصور الذاتي). يتميز المنطق الأساسي في هذا السياق بـ "التردد العالي، وزمن الاستجابة المنخفض، والاستقلالية قصيرة المدى".3. الروبوتات الصناعية والروبوتات المتنقلةتتمثل المتطلبات الأساسية للروبوتات الصناعية والروبوتات المتنقلة في التحكم الدقيق بالموقع والاستقرار طويل الأمد، بهدف تحسين دقة تحديد المواقع المتكررة ومتانة أنظمة SLAM (التحديد والملاحة المتزامنة). في الأذرع الروبوتية الصناعية، تراقب وحدات القياس بالقصور الذاتي (IMU) التكتيكية أو الملاحية مسارات حركة المفاصل الفردية في الوقت الفعلي، موفرةً تصحيحات ذات حلقة مغلقة لأوامر المحركات لتحقيق دقة تحديد مواقع متكررة تبلغ ±0.02 مم. في المركبات الموجهة آليًا (AGVs) والروبوتات المتنقلة ذاتية القيادة (AMRs)، توفر وحدة القياس بالقصور الذاتي (IMU) لنظام SLAM معلومات مسبقة مستمرة وقصيرة المدى عن الحركة؛ فعندما تفشل أنظمة LiDAR بسبب حجب مجالات الرؤية أو عدم كفاية السمات البيئية، تعمل البيانات المتكاملة من وحدة القياس بالقصور الذاتي (IMU) على سد فجوات المعلومات هذه، وبالتالي الحفاظ على استمرارية تقدير الوضع. المنطق الأساسي هنا هو "التقدير عالي الدقة قصير المدى لملء النقاط العمياء للمستشعر". 4. الدفاع والفضاءتتمثل المتطلبات الأساسية في قطاعي الدفاع والفضاء في موثوقية دورة الحياة الكاملة في البيئات القاسية، وقدرات الملاحة الذاتية التي تعمل لفترات طويلة دون معايرة خارجية. صُممت وحدات القياس بالقصور الذاتي (IMUs) ذات المستوى الاستراتيجي (أو مستوى الملاحة) - والتي تستخدم عادةً جيروسكوبات الألياف الضوئية أو الليزرية - لتكون مصادر معلومات مستقلة تمامًا. ويستند منطقها الأساسي إلى مزيج من "نمذجة الخطأ كاملة الطيف" و"التعويض الديناميكي الحراري". خلال المراحل الحرجة كالإطلاق أو الطيران أو الغمر تحت الماء، يجب أن تتحمل هذه الوحدات قوى تسارع عالية، وتقلبات واسعة في درجات الحرارة، وتداخلًا كهرومغناطيسيًا مكثفًا؛ وفي الوقت نفسه، ومن خلال استقرار الانحياز الدقيق للغاية ومواصفات المشي العشوائي، تضمن بقاء أخطاء تحديد المواقع ضمن حدود معينة على مدى ساعات أو حتى أشهر. علاوة على ذلك، أصبح الإنتاج المحلي والاستقلالية التكنولوجية من المتطلبات الأساسية في هذا المجال.5. الجراحة الطبية وإعادة التأهيل المتقدمةتتمثل المتطلبات الأساسية في الجراحة الطبية وإعادة التأهيل المتقدمة في نطاق ديناميكي واسع وقابلية تكرار عالية في قياس المعايير البيوميكانيكية. في الملاحة الجراحية لتقويم العظام، تُثبّت وحدات القياس بالقصور الذاتي (IMUs) على الأدوات الجراحية أو الهيكل العظمي للمريض؛ وباستخدام تتبع الوضعية بست درجات حرية (6-DOF)، ترسم هذه الوحدات موقع الأدوات في الوقت الفعلي على الصور الطبية قبل الجراحة. يكمن المنطق الأساسي هنا في الاستفادة من الدقة قصيرة المدى لوحدات القياس بالقصور الذاتي التكتيكية لتجاوز مشكلات حساسية الحجب المتأصلة في أنظمة الملاحة البصرية. في تحليل المشية، تُرتدى وحدات القياس بالقصور الذاتي على الأطراف لالتقاط معايير مثل زوايا المفاصل والتسارع؛ ثم تُعالج هذه البيانات عبر خوارزميات دمج المستشعرات لتوليد مقاييس سريرية مثل تردد الخطوات وتماثل المشية. يمثل هذا التطبيق، في جوهره، "قياسًا كميًا للحركة قابلًا للارتداء، ولاسلكيًا، وذو نطاق ديناميكي واسع".ملخصيمكن تلخيص المنطق الأساسي لتطبيقات وحدات القياس بالقصور الذاتي (IMUs) في مختلف الصناعات على النحو التالي: الاستفادة من مزاياها الكامنة، وتحديدًا استقلاليتها عن الإشارات الخارجية وقدرتها على الاستجابة عالية التردد، لمعالجة إما "مشكلة الاستمرارية المكانية والزمانية في البيئات التي تفتقر إلى نظام تحديد المواقع العالمي (GPS)" أو "مشكلة التحكم في حالات الحركة في الوقت الحقيقي ضمن حلقة مغلقة"، وذلك ضمن مستوى محدد من الدقة. وتفرض المتطلبات المتباينة بين مختلف الصناعات - فيما يتعلق بثبات الانحياز، والنطاق الديناميكي، والقدرة على التكيف مع البيئة - اختيارًا محددًا لوحدات القياس بالقصور الذاتي، بدءًا من الأجهزة التكتيكية وصولًا إلى الأجهزة الاستراتيجية. ومع ذلك، يظل المنطق الهندسي المشترك الذي تقوم عليه جميع هذه التطبيقات ثابتًا: الموازنة بين درجة يمكن التحكم بها من انحراف التكامل وبين القدرة الأساسية على الوعي الظرفي المستقل.
اقرأ المزيد
يُعدّ عدم دقة قياس ذراع العزم بين وحدة القياس بالقصور الذاتي (IMU) وهوائيات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) مصدرًا شائعًا للخطأ في أنظمة الملاحة المتكاملة GNSS/INS. يؤثر هذا الخطأ بشكل كبير على دقة الملاحة المتكاملة في الظروف الديناميكية، وخاصةً أثناء الحركة الدورانية. عادةً ما تُستخدم الطرق التالية لتعويض الأخطاء في نظام الملاحة المتكامل الناتجة عن تأثير ذراع العزم.1. المعايرة خارج الخط: قبل استخدام النظام، يتم تقدير متجه ذراع العزم بدقة من خلال مناورات اختبار محددة. عادةً ما تُستخدم طريقة المواضع المتعددة الثابتة وطريقة المناورة الديناميكية (مناورة الثعبان). إذا كان تصميم المناورة مناسبًا وكانت جودة البيانات عالية، يمكن الحصول على تقديرات دقيقة للغاية لذراع العزم.2. التقدير الفوري: أثناء تشغيل مرشح الملاحة المتكامل (عادةً مرشح كالمان أو أحد مشتقاته مثل مرشح كالمان الموسع ومرشح كالمان غير المتجانس)، يُستخدم متجه ذراع الرافعة كجزء من متغير الحالة للتقدير الفوري. لا يتطلب هذا اختبارًا إضافيًا خارج النظام، ويمكنه تصحيح أخطاء ذراع الرافعة تدريجيًا أثناء التشغيل العادي للنظام.3. الترشيح التكيفي/القوي: عندما لا يمكن معرفة خطأ الذراع بدقة ويكون تأثير التقدير عبر الإنترنت ضعيفًا (مثل عدم كفاية حركة الناقل)، فإن ضبط معلمات المرشح يمكن أن يتحمل أو يضعف تأثير خطأ الذراع، أو يمنع تباعد المرشح، أو يوفر تقييمًا مفرطًا في التفاؤل للدقة. يُوصى بإعطاء الأولوية للمعايرة غير المتصلة بالإنترنت. إذا سمحت الظروف، فإن إجراء معايرة مناورة ديناميكية متخصصة هو أفضل طريقة للحصول على قيم عالية الدقة لذراع العزم. ثانيًا، يتم تطبيق التقدير الفوري لتقدير متجه ذراع العزم كمتغير حالة في مرشح الملاحة المتكامل. هذه هي الطريقة الأكثر شيوعًا وفعالية للمعالجة الآنية في الممارسة الهندسية. تأكد من أن الحاملة تتمتع بقدرة كافية على المناورة الدورانية لجعل ذراع العزم قابلاً للملاحظة. أخيرًا، دمج استراتيجيات تكيفية/متينة لمنع التدهور الشديد في الأداء أو التباعد.
اقرأ المزيد
في مجال تكنولوجيا القصور الذاتي، لطالما كانت الدقة هي المعيار الأساسي للتقييم. وحدة القياس بالقصور الذاتي القيمة. U503 سلسلة وحدات قياس القصور الذاتي MEMS التي قدمتها شركة مايكرو ماجيكيلعب هذا الجهاز، بدقته التي تضاهي دقة الجيروسكوبات الليفية البصرية، وأدائه المستقر عبر نطاق درجة الحرارة بأكمله، وتصميمه المتين المقاوم للبيئات القاسية، دورًا محوريًا في تطبيق الأنظمة غير المأهولة. أداء تقني فائق الدقة بلغ أداء الجيروسكوب في جهاز U503 أعلى مستويات أجهزة MEMS، حيث بلغ عدم استقرار الانحياز (تباين ألان) ≤ 0.03 درجة/ساعة، مما يعكس استقرار الجهاز على مدى فترات زمنية طويلة ويحدد قدرته على تثبيت الاتجاه في الملاحة بالقصور الذاتي. كما بلغ الانحراف الزاوي العشوائي ≤ 0.005 درجة/√ساعة، مما يشير إلى انخفاض مستوى ضوضاء الجيروسكوب في جهاز U503 بشكل ملحوظ، مع خطأ زاوي لا يتجاوز 0.3 درجة بعد ساعة واحدة من التشغيل المتواصل.وصل مقياس التسارع في جهاز U503 إلى أعلى مستويات الجودة الصناعية، حيث يتميز بانعدام عدم الاستقرار (تباين ألان) ≤ 3 ميكروغرام، واستقرار ممتاز على المدى الطويل، مما يدعم قياس الميل بدقة عالية ونمذجة مجال الجاذبية. تبلغ سرعة المشي العشوائي ≤ 0.01 متر/ثانية/√ساعة، وخطأ تكامل السرعة منخفض للغاية، حيث يبلغ خطأ السرعة حوالي 0.6 متر/ثانية في الساعة فقط.لا يقتصر نظام U503 على دمج "جيروسكوب + مقياس تسارع"، بل يحقق أداءً مثاليًا شاملًا من خلال تصميم على مستوى النظام. تتم محاذاة بيانات الجيروسكوب ومقياس التسارع بدقة متناهية، مما يحقق تأخيرًا في الإخراج بمستوى الميكروثانية ويدعم سيناريو التطبيق للملاحة المتكاملة عالية الديناميكية. وقد حقق نظام U503 كبحًا للتداخل بين المحاور الحساسة، مع اقتران بين المحاور من ≤بدقة 0.001 راديان، مما يضمن تعامد قياسات المحاور الثلاثة ويقلل أخطاء تحويل نظام الإحداثيات. في الوقت نفسه، يتميز جهاز U503 باختبار ذاتي مدمج وإخراج لحالة النظام، مما يُمكّنه من تحديد الحالات الشاذة وعزلها في الوقت المناسب، وبالتالي تحقيق مراقبة فورية للحالة.ضمانات على مستوى النظام وراء الدقة لا تُعدّ دقة U503 الفائقة مؤشرًا معزولًا، بل هي مبنية على تصميم نظام متكامل. فمن خلال تعويض معايرة درجة الحرارة الكاملة، لا يتجاوز تغير الانحياز الصفري ضمن نطاق درجة الحرارة الكامل 20% من القيمة الاسمية؛ وبفضل هيكل امتصاص الصدمات الداخلي وتصميم إحكام النظام، تمّ كبح ضوضاء الاهتزاز التي تتجاوز 1000 هرتز؛ كما تمّ تقليل تداخل EMI على الإشارات التناظرية من خلال الحماية بغلاف معدني وتصميم مرشح طاقة؛ بالإضافة إلى إخراج كلمات الحالة في الوقت الفعلي والفحص الذاتي للكشف عن أي خلل لضمان موثوقية بيانات الإخراج. الدور الأساسي لـ U503 في الأنظمة غير المأهولة في أنظمة الملاحة المتكاملة GNSS/INS، توفر وحدة القياس بالقصور الذاتي (IMU) معلومات عالية التردد والدقة عن الحركة النسبية. تساهم الدقة الفائقة لوحدة U503 في إطالة مدة عمل النظام عند انقطاع إشارات GNSS. فعندما تدخل المركبات غير المأهولة الأنفاق أو تحلق الطائرات المسيّرة فوق المناطق الحضرية المكتظة بالمباني وتفقد إشارات GNSS، ينتقل النظام إلى وضع الملاحة بالقصور الذاتي فقط. لا يتجاوز خطأ تحديد الموقع في وضع الملاحة بالقصور الذاتي لمدة 60 ثانية 5 أمتار، بينما يحافظ على دقة تحديد الموقع في مستوى المتر حتى بعد 300 ثانية. هذا يعني أن الأنظمة غير المأهولة يمكنها الاعتماد على القصور الذاتي للحفاظ على قدرات الملاحة لفترة أطول حتى استعادة إشارة GNSS أو إتمام عملية الهبوط/الركن الذاتي.في التعدين تحت الأرض، وبناء الأنفاق، وغيرها من السيناريوهات، فإن خصائص الانحراف المنخفض للغاية لـ U503 تمكنه من دعم نظام الملاحة بالقصور الذاتي المثبت لإكمال تحديد المواقع بالقصور الذاتي لمدة عشرات الدقائق، والتكامل مع عداد المسافات / مقياس سرعة العجلات لتحقيق دقة تحديد المواقع على مستوى أقل من متر.في سيناريوهات مثل إقلاع الطائرات بدون طيار باستخدام المنجنيق، واختبار تصادم المركبات غير المأهولة، والرحلة الأولية للصواريخ، يمكن لـ U503 التقاط السرعة الزاوية والتسارع لعملية الاصطدام بشكل مستقل بنطاق ترددي عالٍ، ودمجها للحصول على تغيرات الوضع ومسارات السرعة.لا يُساوم جهاز U503 على الأداء الديناميكي في سبيل تحقيق الدقة. يغطي نطاق تردده الذي يبلغ ≥200 هرتز ترددات اهتزاز دوارات الطائرات بدون طيار ونطاقات تردد حركة أنظمة تعليق المركبات غير المأهولة، مما يحافظ على المعلومات الديناميكية بشكل كامل. تلبي نطاقات القياس ±300 درجة/ثانية و±30g متطلبات القدرة العالية على المناورة لمعظم الأنظمة غير المأهولة، مما يمنع تشبع المستشعر. مع معدل تحديث بيانات أقصى يبلغ 2000 هرتز، يوفر الجهاز تغذية راجعة فورية لحلقات التحكم عالية السرعة. يُمكّن هذا جهاز U503 من الحفاظ على الاستقرار عند مستوى دقة فائق في السيناريوهات الثابتة، مع التقاط الحركة المكثفة بدقة دون تشويه في السيناريوهات الديناميكية العالية. توفر وحدات MEMS IMU من سلسلة U503، بدقتها التي تضاهي الجيروسكوبات الليفية البصرية، وأدائها المستقر عبر نطاق درجة الحرارة الكامل، وتصميمها المتين المقاوم للبيئات القاسية، للأنظمة غير المأهولة "نواة إدراك عالية الدقة" حقيقية. U503
اقرأ المزيدترك رسالة
امسح ضوئيًا إلى WeChat :