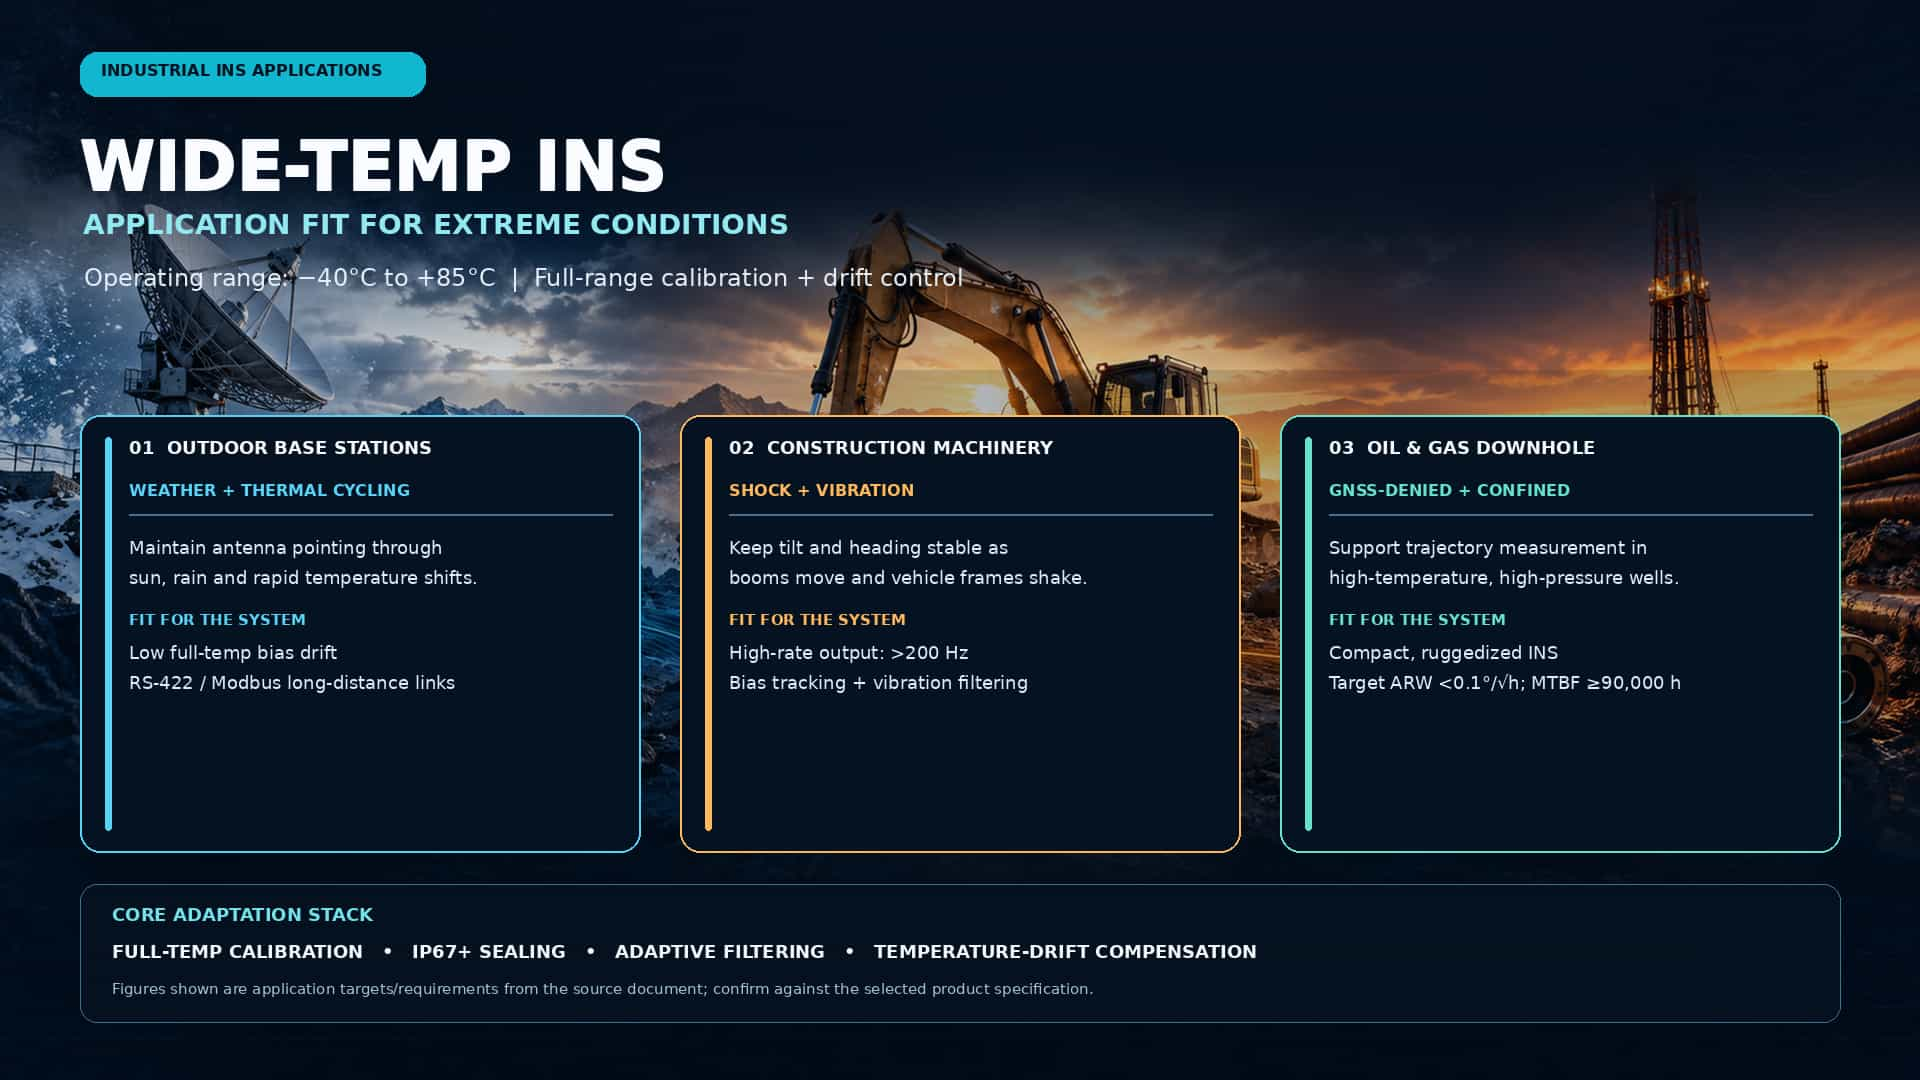
تعتمد العمليات الآلية عالية الدقة لمحطات البث الخارجية (مثل هوائيات الاتصالات عبر الأقمار الصناعية)، وآلات البناء (مثل الحفارات والمركبات الموجهة آليًا)، ومعدات النفط والغاز في الآبار (مثل أدوات التسجيل) اعتمادًا كبيرًا على قدرات استشعار الوضع والملاحة/تحديد المواقع المستقرة والموثوقة. ومع ذلك، غالبًا ما تواجه هذه التطبيقات تحديات بيئية قاسية، بما في ذلك نطاقات درجات حرارة تشغيل واسعة (من -40 درجة مئوية إلى +85 درجة مئوية)، واهتزازات شديدة، وأحمال صدمية عالية، ورطوبة عالية، وتداخل كهرومغناطيسي.تُعاني منتجات الملاحة بالقصور الذاتي التقليدية من مشاكل مثل انحراف الانحياز وتغيرات عامل المقياس غير الخطية في هذه البيئات، مما يؤدي إلى انخفاض دقة القياس. ونتيجةً لذلك، يجب تكييف منتجات الملاحة بالقصور الذاتي بدقة عبر ثلاثة أبعاد - اختيار الأجهزة، والتعويض عن درجة الحرارة، ورفض التداخل الخوارزمي - لتلبية المتطلبات الصارمة للتطبيقات الصناعية.اختيار المكونات الأساسية: نطاق واسع لدرجة الحرارة وحماية بيئيةتُشكّل المكونات المادية خط الدفاع الأول ضد التداخلات البيئية. في ظروف التشغيل القاسية، يجب أن تُعطى الأولوية للخصائص التالية عند اختيار المكونات المادية لمنتجات الملاحة بالقصور الذاتي:تشغيل واسع النطاق لدرجات الحرارة ومعايرة كاملة النطاق:يجب أن تدعم المنتجات نطاق درجة حرارة تشغيل يتراوح بين -40 درجة مئوية و+85 درجة مئوية. إن استخدام مكونات ذات نطاق درجة حرارة واسع لا يكفي لضمان الدقة؛ بل من الضروري إجراء معايرة على مستوى النظام عبر نطاق درجة الحرارة بأكمله. من خلال إنشاء نماذج معلمات كاملة لدرجة الحرارة (مثل معاملات درجة الحرارة للانحياز وعامل المقياس) لجيروسكوبات ومقاييس التسارع بتقنية MEMS وتطبيق التعويض، يمكن الحد بشكل كبير من تباين الخطأ في البيئات ذات التقلبات الكبيرة في درجة الحرارة. على سبيل المثال، يمكن لبعض وحدات القياس بالقصور الذاتي (IMUs) عالية المواصفات الحفاظ على استقرار الانحياز في حدود 0.1 درجة/ثانية عبر نطاق درجة الحرارة بأكمله.قوة ميكانيكية عالية وقدرة على منع التسرب:تتعرض آلات البناء ومعدات الحفر عادةً لصدمات تصل إلى 20,000 غرام واهتزازات تصل إلى 10 غرامات. لذا، يجب أن تستخدم أغلفة أنظمة الملاحة بالقصور الذاتي مواد عالية المتانة، مثل سبائك المغنيسيوم والألومنيوم، وأن تتميز بتصميمات مانعة للتسرب حاصلة على تصنيف IP67 أو أعلى لمنع دخول الغبار والسوائل. إضافةً إلى ذلك، يلزم تحسين الهيكل الداخلي لتقليل تأثير إجهاد التجميع على أداء المستشعر.الاستراتيجيات الخوارزمية الأساسية: كبح الانحراف الحراري والترشيح المقاوم للاهتزازتحدد المكونات المادية مستوى الأداء الأساسي، بينما تحدد الخوارزميات الحد الأقصى للأداء. بالنسبة لبيئات التشغيل ذات نطاق درجات الحرارة الواسع، تشمل استراتيجيات التكيف الخوارزمي ما يلي:(1) خوارزميات تعويض الانحراف الحراري عالية الدقة:غالباً ما يكون الاعتماد على التعويض الحراري المعتمد على الأجهزة فقط (مثل الطرق القائمة على الثرمستور) غير كافٍ لتلبية متطلبات الدقة العالية. تستخدم الأساليب السائدة حالياً تقنيات النمذجة القائمة على البيانات، مثل استخدام متسلسلات فورييه لتحديد تأثير تقلبات درجة الحرارة على الاتجاه، أو استخدام خوارزمية تحسين سرب الجسيمات (PSO) لتحديد نماذج أخطاء درجة الحرارة، وذلك لتحقيق تعويض دقيق للانحراف الصفري. تشير الدراسات إلى أن تقنيات التعويض المتكاملة هذه يمكن أن تقلل أخطاء الاتجاه الناتجة عن تغيرات درجة الحرارة بنسبة تتراوح بين 40% و90%.(2) تقنيات الترشيح التكيفي ومكافحة الاهتزاز:تُؤدي البيئات ذات الاهتزازات الشديدة إلى ضوضاء عالية التردد، مما يُسبب انحرافًا عشوائيًا في معدل الدوران الزاوي وتراكم أخطاء السرعة. ومن خلال تطبيق تقنيات الترشيح التكيفي وكبح الرنين (مثل مرشحات الحذف)، يُمكن التمييز بفعالية بين الحركة الفعلية والاهتزازات المُتداخلة، وبالتالي التخفيف من تأثير الضوضاء على حلول تحديد الاتجاه المُتكاملة. علاوة على ذلك، من خلال دمج هذه الأساليب مع ترشيح كالمان واستخدام بيانات مقياس التسارع ومقياس المغناطيسية للتصحيح الفوري لانحراف الجيروسكوب، يُمكن الحفاظ على دقة تحديد الاتجاه خلال فترات قصيرة من انقطاع إشارة نظام تحديد المواقع العالمي (GNSS).تحليل التكيف مع سيناريوهات التطبيق النموذجيةباختصار، منتجات الملاحة بالقصور الذاتي المصممة للبيئات ذات درجات الحرارة المتفاوتة - مثل محطات البث الخارجية، وآلات البناء، وآبار النفط - تتجاوز كونها مجرد تجميع للمكونات. يكمن جوهرها التقني في متانة الأجهزة، والخوارزميات المقاومة لدرجات الحرارة العالية، ومناعة النظام ضد التداخل. ويكمن مفتاح تحقيق ملاحة صناعية بالقصور الذاتي عالية الموثوقية وطويلة الأمد في استخدام رقائق MEMS ذات درجات حرارة واسعة، سواءً كانت مخصصة للسيارات أو للاستخدامات الصناعية، وإجراء معايرة وتعويض دقيقين عبر نطاق درجات الحرارة الكامل قبل الشحن، ودمج خوارزميات ترشيح متقدمة مُحسَّنة لمقاومة الاهتزازات والانحراف الحراري.
اقرأ المزيد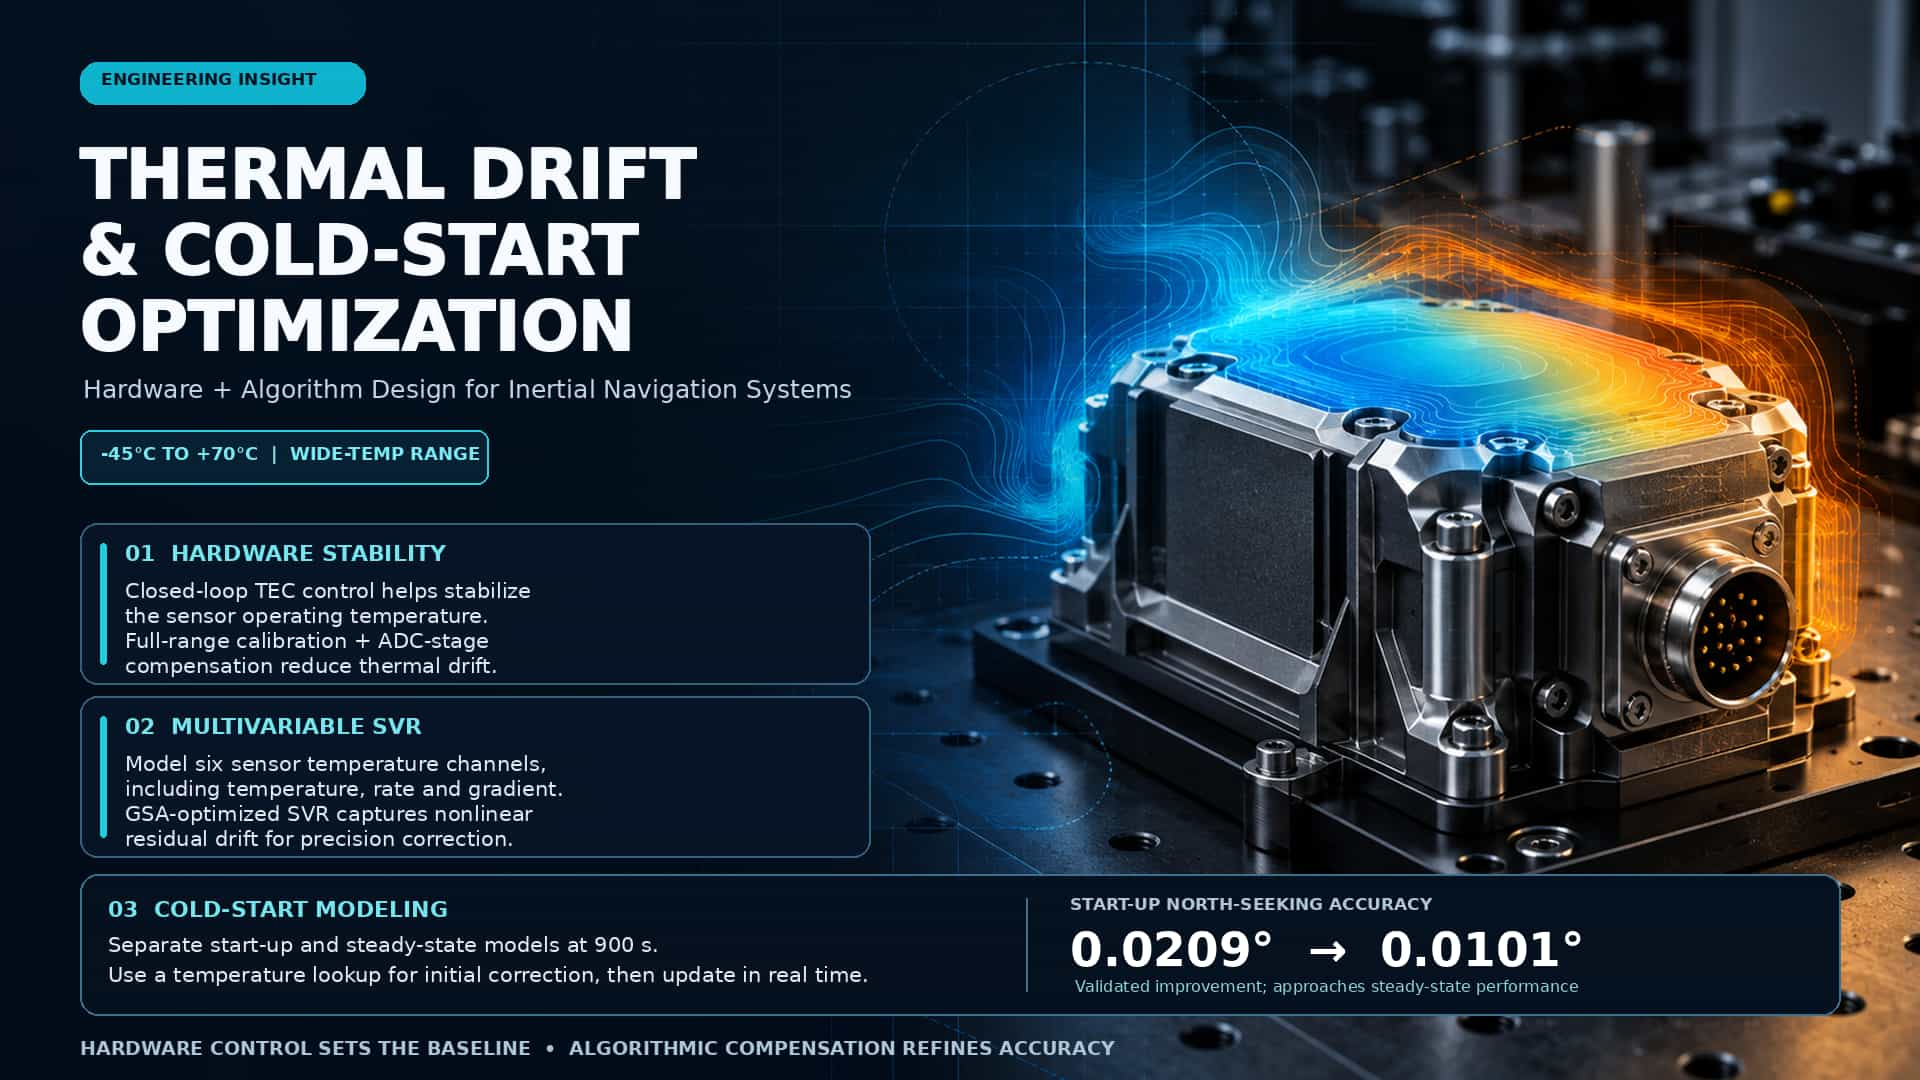
تتأثر دقة أنظمة الملاحة بالقصور الذاتي بشكل كبير بتأثيرات درجة الحرارة. ففي نطاقات درجات حرارة التشغيل الواسعة (مثلًا، من -45 درجة مئوية إلى +70 درجة مئوية)، يُظهر كلٌ من الانحياز ومعامل المقياس للمكونات بالقصور الذاتي (الجيروسكوبات ومقاييس التسارع) انحرافًا ملحوظًا؛ وتكون الأخطاء المرتبطة بانحراف درجات الحرارة العالية ومرحلة بدء التشغيل عند درجات الحرارة المنخفضة بارزة بشكل خاص. وينشأ انحراف درجات الحرارة العالية من تغيرات في خصائص المواد مع ارتفاع درجة الحرارة، بينما ينطوي بدء التشغيل عند درجات الحرارة المنخفضة على تأثيرات انتقال حراري عابرة أثناء تكوين المجال الحراري الداخلي. ولمعالجة هاتين المشكلتين الحاسمتين، تُحدد هذه الورقة البحثية بشكل منهجي أساليب تصميم التحسين من منظورَي الأجهزة والخوارزميات.1. الانحراف الحراري العالي: تحليل الآلية والتحسين المشترك للأجهزة والخوارزميات1.1. آلية الانجراففي البيئات ذات درجات الحرارة المرتفعة، ينشأ الانحراف في المكونات العطالية بشكل أساسي من حساسية المواد لدرجة الحرارة. فعلى سبيل المثال، يمكن التعبير عن العلاقة بين معامل المرونة ودرجة الحرارة في أجهزة MEMS المصنوعة من السيليكون تقريبًا كما يلي: ;معامل درجة حرارة معامل المرونة لمادة السيليكون. هذا التغيير يُسبب مباشرةً انزياحًا في تردد الرنين.بالنسبة لجيروسكوب الليزر، يكون الخطأ النسبي في عامل المقياس الناتج عن تغير طول تجويف الرنين مع درجة الحرارة كما يلي:في الصيغة، يمثل ρ معامل التمدد الحراري. فعلى سبيل المثال، عند استخدام تجويف رنين زجاجي خزفي، حيث ρ = 5.5 × 10⁻⁷/°C، فإن تغير درجة الحرارة بمقدار 110 درجة مئوية يُحدث خطأً يقارب 60 جزءًا في المليون.1.2 استراتيجيات تحسين الأجهزةتصميم بنية التحكم الحراري: تم إنشاء نظام تحكم حراري ذي حلقة مغلقة باستخدام غلاف معزول حراريًا مُدمج مع مُبرد كهروحراري (TEC) للحفاظ على منطقة تشغيل المكونات بالقصور الذاتي عند درجة حرارة شبه ثابتة. تراقب مستشعرات درجة الحرارة درجة الحرارة المحيطة في الوقت الفعلي، بينما تنظم وحدة التحكم الدقيقة (MCU) اتجاه وشدة تيار المُبرد الكهروحراري عبر وحدة تحكم في التيار، مما يتيح التحكم ثنائي الوضع لكل من التدفئة والتبريد.معايرة كاملة النطاق الحراري وتعويض الأجهزة: تم دمج آلية تعويض حراري في مرحلة التحويل من تناظري إلى رقمي. بالنسبة لدوائر تحويل التيار/التردد عالية الدقة، يتم إنشاء نموذج يربط بين خرج الدائرة ذي الإزاحة الصفرية الداخلية ومجال درجة الحرارة في ظل ظروف تيار الإدخال الصفري؛ بعد ذلك، يتم تطبيق تعويض ثانوي على قناة التسريع ككل لمنع عدم التوافق بين جهود التعويض المستقلة والبيئة الحرارية للنظام.1.3 أساليب التعويض الخوارزميةنمذجة مجال درجة الحرارة متعدد المتغيرات: لا يستطيع مقياس حرارة واحد استيعاب التوزيع المعقد لمجال درجة الحرارة داخل وحدة الملاحة بالقصور الذاتي بشكل كامل. يعتمد النهج الأمثل على بيانات من مقاييس الحرارة المدمجة في ستة مستشعرات قصور ذاتي لإنشاء متغيرات درجة حرارة متعددة الأبعاد، وتحديدًا درجة الحرارة ($T$)، ومعدل تغير درجة الحرارة ($\dot{T}$)، وتدرج درجة الحرارة ($\nabla T$)، والتي تُستخدم كمدخلات لنموذج التعويض.نمذجة الانحدار باستخدام متجه الدعم (SVR): يُظهر الانحراف الحراري في المكونات العطالية عدم خطية قوية، مما يجعل ملاءمة كثير الحدود التقليدية غير دقيقة بما فيه الكفاية. يحقق SVR الانحدار غير الخطي عن طريق تعيين البيانات في فضاء ميزات عالي الأبعاد باستخدام دوال النواة. تُعبّر دالة الانحدار كما يلي:حدد دالة النواة الأساسية الشعاعية:يؤثر كل من معامل النواة σ ومعامل الجزاء C بشكل كبير على دقة النموذج، مما يستلزم استخدام خوارزميات فوقية (مثل خوارزمية البحث الجاذبي، GSA) لتحسينه. وتُظهر النتائج التجريبية أن طريقة التعويض القائمة على خوارزمية البحث الجاذبي وخوارزمية متجه الدعم الشعاعي (GSA-SVR) تُحسّن دقة الملاحة بأكثر من 50%.2. بدء التشغيل البارد: نمذجة مجزأة لمرحلتي بدء التشغيل والاستقراريمثل بدء التشغيل البارد أحد أصعب التحديات التي تواجه منتجات الملاحة بالقصور الذاتي. فعند بدء التشغيل، لا يكون مجال درجة الحرارة الداخلية للنظام قد استقر بعد؛ وتؤدي الاختلافات في القصور الحراري بين المكونات إلى ارتفاعات غير منتظمة في درجة الحرارة، مما يتسبب في ظهور أخطاء الانحراف بخصائص غير مستقرة. ويتمثل النهج الأساسي في نمذجة مرحلة بدء التشغيل (عادةً أول 20 دقيقة) ومرحلة التشغيل المستقر بشكل منفصل.2.1 خصائص الخطأ أثناء مرحلة بدء التشغيلأثناء بدء التشغيل البارد، لم يستقر محرك الرنين بعد، وتكون الدائرة الكهربائية في حالة تسخين؛ وتنشأ تقلبات درجة الحرارة أساسًا من الحرارة المتولدة من المكونات نفسها. غالبًا ما يكون مقدار انحراف الخرج خلال مرحلة بدء تشغيل الجيروسكوب أكبر بعدة مرات من ذلك الملاحظ خلال مرحلة الاستقرار. يتم الحصول على قيمة تعويض الخطأ الأولية، C(T₀)، من خلال جدول بحث يعتمد على درجة الحرارة T₀ المُكتشفة لحظة بدء التشغيل لتوفير تعويض فوري، والذي يتم تحديثه بعد ذلك في الوقت الفعلي أثناء التشغيل اللاحق.2.2 خوارزمية التعويض المجزأيُستخدم مخطط انحدار متجه الدعم (SVR) القائم على النمذجة المُجزأة: حيث تُصنف حالات التشغيل بناءً على الوقت المنقضي منذ بدء التشغيل (عادةً باستخدام عتبة 900 ثانية)، ويتم تدريب نماذج انحراف درجة الحرارة بشكل منفصل لمرحلتي بدء التشغيل والاستقرار. وقد تم التحقق من صحة هذه الاستراتيجية في أجهزة الجيروسكوب الليفي البصري لتحديد اتجاه الشمال، حيث تحسنت الدقة خلال مرحلة بدء التشغيل من 0.0209 درجة إلى 0.0101 درجة، مقتربةً من مستوى أداء مرحلة الاستقرار.يمكن التعبير عن الشكل التكراري لتعويض خطأ درجة الحرارة على النحو التالي:هنا،هي قيمة جدول البحث الأولية في وقت البدء،يمثل الفرق في درجة الحرارة بين لحظات أخذ العينات المتتالية، وتمثل معاملات الخطأ لمعدل تغير درجة الحرارة والحد التربيعي له، على التوالي.خاتمةتُعدّ مشكلتا الانحراف الحراري عند درجات الحرارة العالية وبدء التشغيل عند درجات الحرارة المنخفضة في منتجات الملاحة بالقصور الذاتي، في جوهرهما، نتاجًا للتفاعل بين حساسية المادة لدرجة الحرارة وعدم تجانس المجال الحراري. تُظهر الممارسة الهندسية أن الاستراتيجية التآزرية - التي تستخدم التحكم الحراري للأجهزة لتحديد خط أساس، والتعويض الخوارزمي لتعزيز الأداء - هي النهج الأكثر فعالية: فعلى مستوى الأجهزة، يُستخدم التحكم الحراري القائم على تقنية التبريد الحراري الكهربائي (TEC) ومعايرة نطاق درجة الحرارة الكامل لكبح مقدار الانحراف، بينما على المستوى الخوارزمي، يُستخدم نمذجة SVR متعددة المتغيرات القطعية لتحسين التعويض المتبقي. يُقلل الجمع بين هاتين الطريقتين بشكل فعال من وقت بدء التشغيل ويُحسّن الدقة عبر نطاق درجة حرارة التشغيل الكامل من -45 درجة مئوية إلى +70 درجة مئوية.
اقرأ المزيد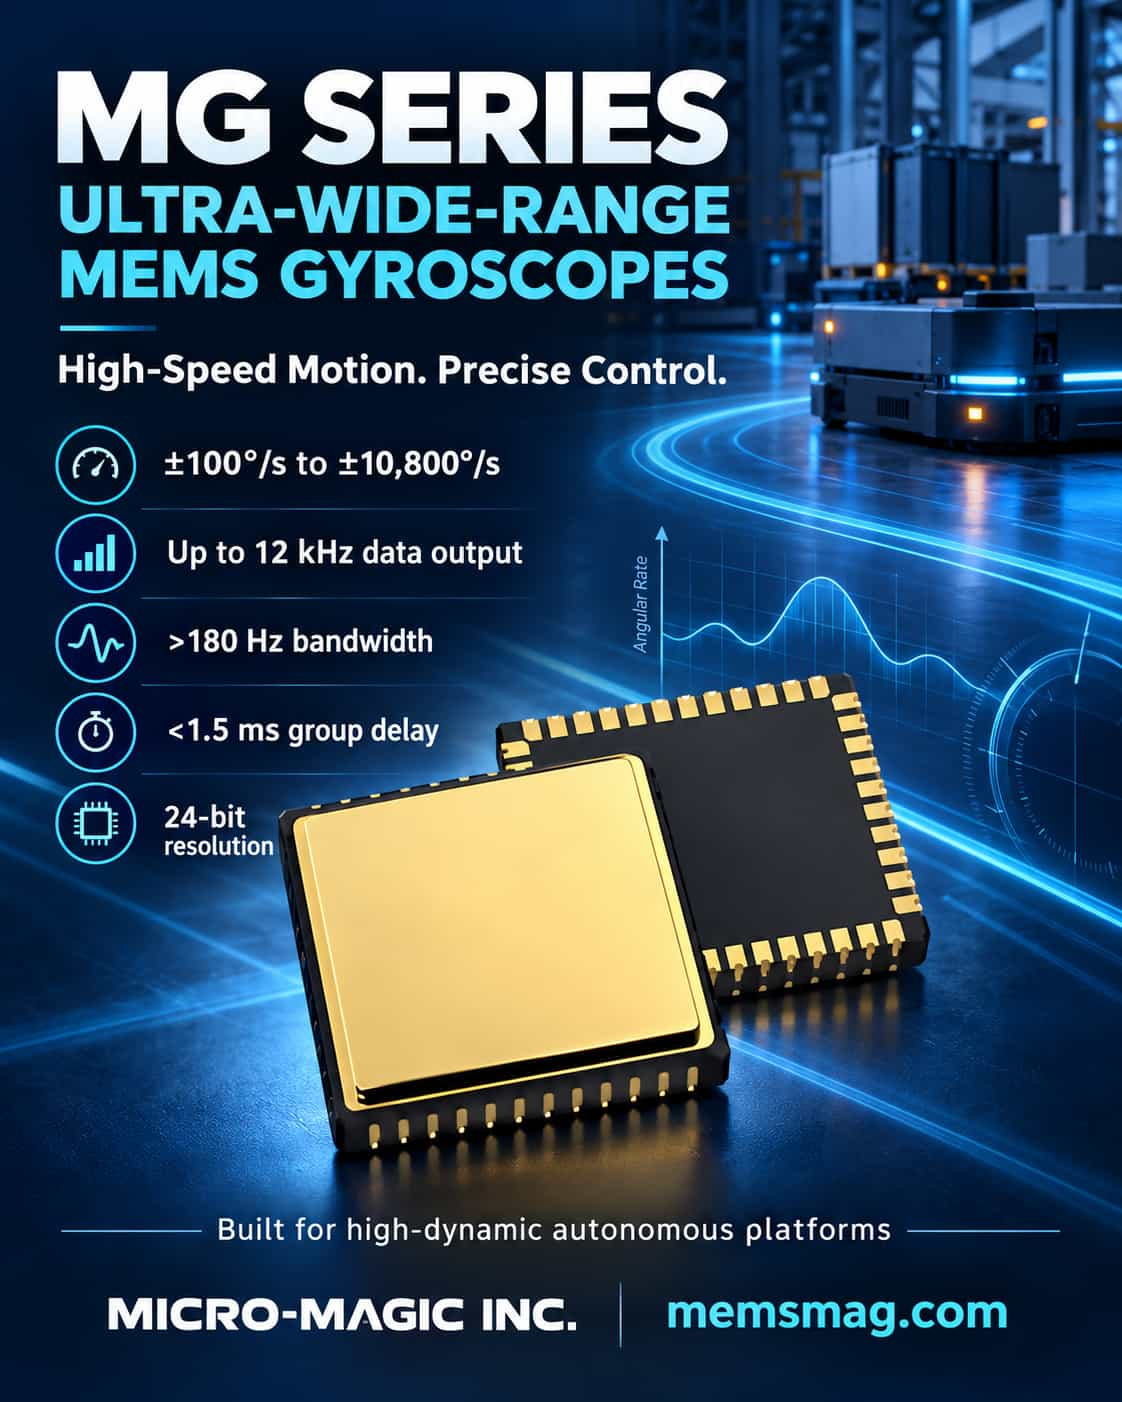
مع تطور الأنظمة غير المأهولة نحو سرعات أعلى، وقدرة أكبر على المناورة، واستقلالية أكبر، غالبًا ما لا تكمن المشكلة الرئيسية في أنظمة التحكم بالحركة في الخوارزميات، بل في قدرة مستشعرات القصور الذاتي الأمامية على استشعار معدلات الدوران العالية بسرعة ودقة. تُعدّ الجيروسكوبات الكهروميكانيكية الدقيقة التقليدية عرضةً لدخول حالة التشبع أو إظهار تأخير ملحوظ أثناء الانعطافات الحادة للطائرات المسيّرة عالية السرعة، أو قيادة المركبات القتالية غير المأهولة على الطرق الوعرة، أو الحركات المفصلية السريعة للروبوتات. ولتلبية هذه الاحتياجات، طوّرت شركة مايكرو-ماجيك سلسلة MG من الجيروسكوبات الكهروميكانيكية الدقيقة فائقة الاتساع، والتي توسّع نطاق القياس من ±100 درجة/ثانية إلى ±10800 درجة/ثانية، وتضع منتجات فئة ±4000 درجة/ثانية كنطاق القياس الأساسي للتحكم بالحركة عالية السرعة.لا تقتصر الفكرة الأساسية وراء هذه السلسلة على مجرد تحقيق نطاق واسع، بل تتعداها إلى الحفاظ على الجودة الديناميكية اللازمة للتحكم ذي الحلقة المغلقة عبر نطاق واسع. تعتمد سلسلة MG بنية دقة 24 بت، مع معدل إخراج بيانات أقصى يصل إلى 12 كيلوهرتز، وتأخير مجموعة أقل من 1.5 مللي ثانية في معظم الطرازات عالية النطاق، وعرض نطاق ترددي يزيد عن 180 هرتز. بالنسبة للطرازات من فئة ±4000 درجة/ثانية، مثل MG-4001، يكون عدم استقرار الانحياز أقل من 0.3 درجة/ساعة، والانحراف العشوائي الزاوي أقل من 0.25 درجة/√ساعة، وذروة إلى ذروة الضوضاء واسعة النطاق أقل من 1 درجة/ثانية، وكل من حساسية التسارع وخطأ تصحيح الاهتزاز أقل من 1 درجة/ساعة/تسارع. تعني هذه المواصفات أن المستشعر لا يزال بإمكانه توفير معلومات معدل الدوران الزاوي القابلة للاستخدام في تحديد الوضع والتحكم في الاستقرار في بيئات المناورة السريعة والاهتزاز.تُعدّ القدرة على التكيف مع البيئة بُعدًا لا غنى عنه للمنصات غير المأهولة. تدعم سلسلة MG نطاق درجة حرارة تشغيل يتراوح بين -40 درجة مئوية و+85 درجة مئوية. تصل مقاومتها للاهتزاز إلى 18 غرامًا، ومقاومتها للصدمات إلى 500 غرام/مللي ثانية. كما أن جهد التغذية 5 فولت واستهلاك التيار النموذجي 45 مللي أمبير يجعلانها سهلة الدمج في الأنظمة غير المأهولة ذات المتطلبات الصارمة فيما يتعلق باستهلاك الطاقة وبنية إمداد الطاقة. زمن بدء التشغيل البالغ 750 مللي ثانية يجعلها مناسبة لسيناريوهات المهام التي تتطلب جاهزية سريعة للتشغيل.لا تُمثل سلسلة MG نموذجًا واحدًا، بل عائلةً تضم نطاقات قياس متعددة ومستويات دقة متنوعة. يستهدف طرازا MG-101 وMG-102، ذوا النطاق المنخفض، قياسات دقيقة للغاية للوضع؛ بينما تُوازن طرازات النطاق المتوسط، مثل MG-301 وMG-401، بين النطاق والاستقرار، مما يجعلها مناسبة للمنصات غير المأهولة العامة؛ أما طرازات النطاق العالي، MG-4001 وMG-8001 وMG-10800، فترفع الحد الأعلى للقياس إلى ±4000°/ثانية، و±8000°/ثانية، و±10800°/ثانية على التوالي، مما يوفر خيارات للدوران عالي السرعة، والقدرة العالية على المناورة، وسيناريوهات معدل الدوران الزاوي القصوى. تُمكّن هذه المرونة المصممين من مطابقة أجهزة الاستشعار مع أنماط الحركة الفعلية، بدلًا من تقديم تنازلات مفرطة بين النطاق والدقة والتكلفة.تكمن قيمة سلسلة MG في الجمع بين متطلبي "المدى الواسع" و"ملاءمة التحكم" في جيروسكوب MEMS واحد. فهو ليس مستشعرًا تقريبيًا يركز على المدى فقط، ولا جهازًا عالي الدقة يعمل فقط عند السرعات المنخفضة. ومع استمرار تطور الأنظمة غير المأهولة نحو سرعات أعلى واستقلالية أكبر، أصبحت جيروسكوبات MEMS، مثل سلسلة MG - التي تغطي نطاقات ±4000 درجة/ثانية وما فوق، مع الحفاظ على زمن استجابة منخفض، ونطاق ترددي عالٍ، وقدرة عالية على التكيف مع البيئة - مكونات أساسية رئيسية لتجاوز العقبات في التحكم عالي السرعة في الحركة.
اقرأ المزيد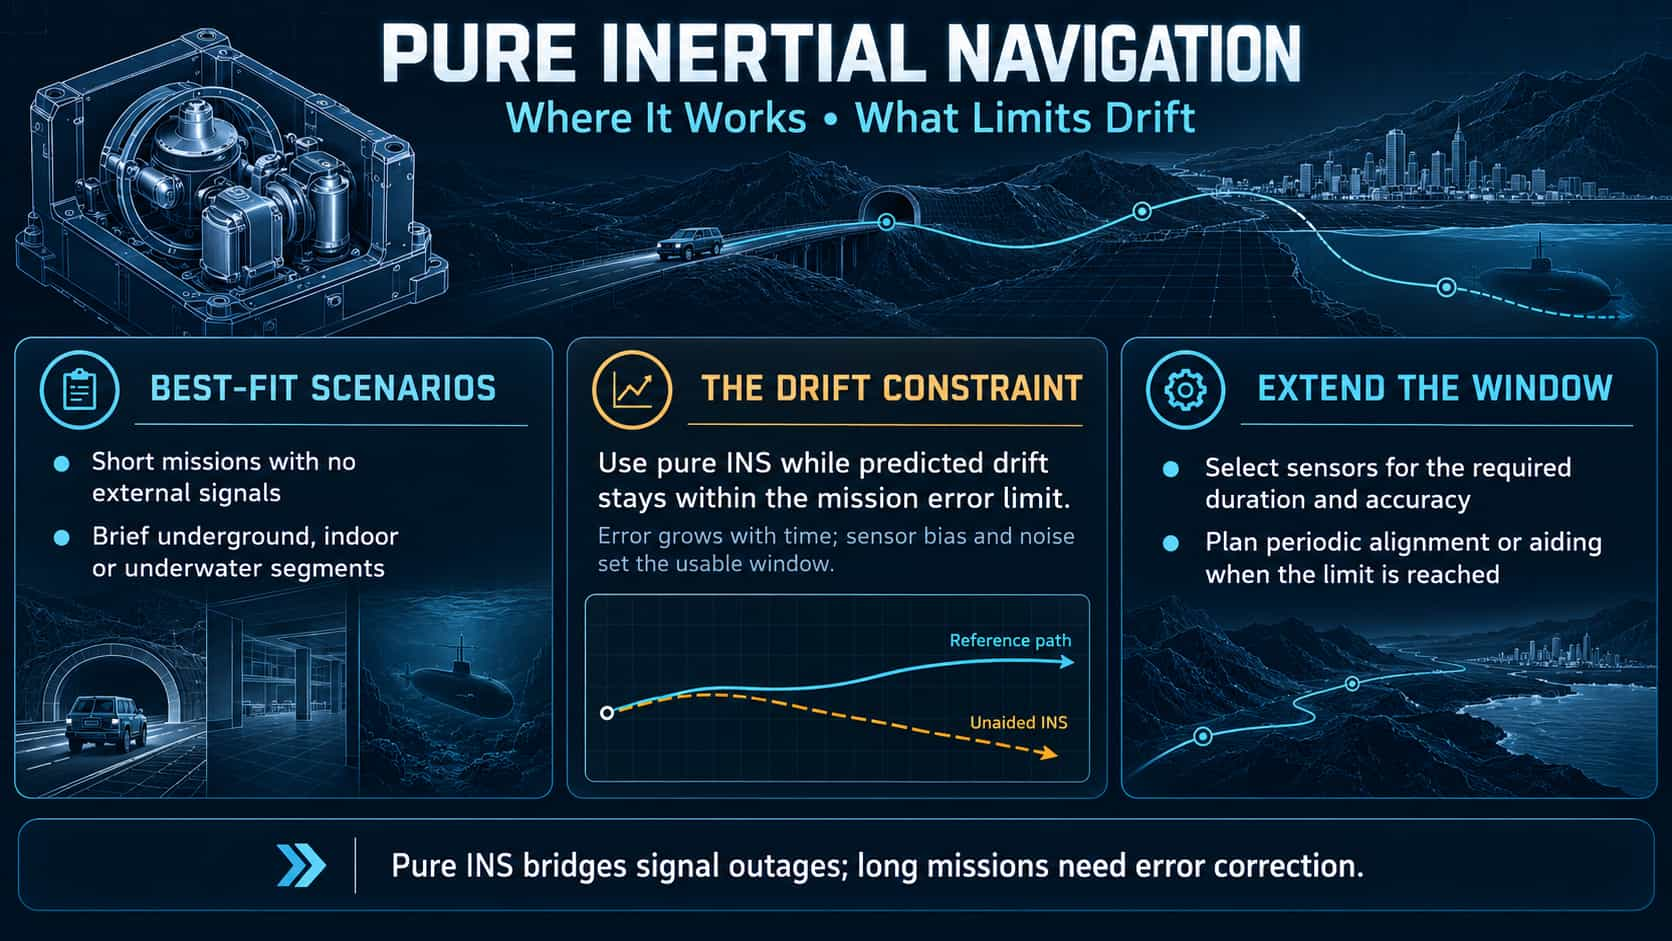
يعتمد نظام الملاحة بالقصور الذاتي (INS) كليًا على الجيروسكوبات ومقاييس التسارع الداخلية؛ فهو لا يستقبل أي إشارات خارجية ويتمتع بقدرات عالية على مقاومة التشويش. مع ذلك، فإن تطبيقه مقيد بأخطاء الملاحة التي تتزايد بلا حدود مع مرور الوقت (الانحراف). انطلاقًا من معادلات ميكانيكية نظام الملاحة بالقصور الذاتي، تستنتج هذه الورقة نموذجًا تحليليًا لانتشار الخطأ، وتحدد الشروط الحدية لجدوى الملاحة بالقصور الذاتي، وتقدم توصيات بشأن تحمل الانحراف وفترات إعادة المعايرة للسيناريوهات النموذجية.1. المبادئ الأساسية ومعادلات انتشار الخطأمعادلات الملاحة لنظام الملاحة بالقصور الذاتي المثبت بحزام هي:الصورة الفوتوغرافيةالصورة التاليةالصورة التاليةبإجراء تحليل اضطراب لأخطاء الجهاز (الانحياز، عامل المقياس، والمشي العشوائي)، يتم التعبير عن خطأ الموضع في ظل ظروف القاعدة الثابتة في مجال لابلاس على النحو التالي:الصورة الفوتوغرافيةالصورة التاليةالصورة التاليةهنا، يُمثل ∇ انحياز مقياس التسارع، وε يُشير إلى انحراف الجيروسكوب، وω_s = √(g/R) هو تردد شولر. تكشف هذه المعادلة عن الخصائص الأساسية للانحراف: يتباعد خطأ القناة الرأسية أُسّيًا، ويُظهر خطأ القناة الأفقية تذبذبًا مُتراكبًا على نمو خطي، ويتراكم خطأ السمت خطيًا مع مرور الوقت.2. الشروط الحدية للسيناريوهات المناسبة للملاحة بالقصور الذاتي البحتيمكن اشتقاق قيد تقريبي على الحد الأقصى لمدة التشغيل للملاحة بالقصور الذاتي البحت من نموذج الخطأ:الصورة الفوتوغرافيةالصورة التاليةالصورة التاليةتشير هذه العلاقة إلى أن مدة المهمة يجب أن تكون أقصر من ثابت زمن الانحراف، والذي يتحدد بمزيج من انحياز الجهاز وحدود الخطأ المسموح بها. بالنسبة للمهام قصيرة المدة (مثلًا، من 3 إلى 10 دقائق لمرحلة منتصف مسار الصاروخ أو من 5 إلى 30 دقيقة لعمليات الطائرات المسيّرة داخل المباني)، تكفي أنظمة الملاحة بالقصور الذاتي التكتيكية أو حتى تلك القائمة على تقنية MEMS. تتطلب مهام الغواصات طويلة الأمد (التي تمتد من ساعات إلى أيام) مكونات ملاحة عالية الدقة؛ ومع ذلك، يبقى الانحراف بمقدار كيلومترات خلال 24 ساعة أمرًا لا مفر منه، مما يستلزم الاستعانة بمطابقة الجاذبية أو المجال المغناطيسي الأرضي. في المقابل، تُعدّ مهام الإبحار في الفضاء السحيق التي تستمر لعدة أشهر غير ممكنة تمامًا دون الاعتماد على الملاحة الفلكية لإجراء التصحيحات. القاعدة الهندسية العامة هي أن نظام الملاحة بالقصور الذاتي المستقل يكون عمليًا إذا ظل الانحراف أقل من الحد المسموح به خلال فترة المهمة؛ وإلا، يجب تطبيق آلية لإعادة المعايرة.3. تحليل قابلية التطبيق في السيناريوهات النموذجيةتعتمد ملاءمة أنظمة الملاحة بالقصور الذاتي المستقلة على التوافق بين مدة المهمة ودقة الجهاز. ففي المهام قصيرة المدة (مثلًا، من 3 إلى 10 دقائق لرحلة صاروخية في منتصف مسارها، أو من 5 إلى 30 دقيقة لعمليات الطائرات المسيّرة داخل المباني)، تكون وحدات أنظمة الملاحة بالقصور الذاتي التكتيكية، أو حتى تلك القائمة على تقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS)، قادرة على العمل بشكل مستقل. أما في المهام طويلة المدة (مثلًا، عمليات الغواصات التي تستغرق ساعات إلى أيام)، فلا يمكن حتى للأجهزة ذات الدقة الملاحية العالية تجنب الانحرافات التي تصل إلى مستوى الكيلومترات على مدار 24 ساعة، مما يستلزم إعادة معايرة دورية باستخدام مطابقة الجاذبية أو المجال المغناطيسي الأرضي. ويمكن للمركبات المدنية ذاتية القيادة (التي تعمل لمدة تتراوح بين 10 و60 دقيقة) استخدام تحديثات السرعة الصفرية (ZUPT) أثناء التوقف، بينما يمكن لأفراد المشاة استخدام تحديثات السرعة الصفرية القائمة على المشية لتقييد انحراف الأنظمة الكهروميكانيكية الدقيقة (MEMS) في حدود 5% من إجمالي المسافة المقطوعة. في المقابل، في سيناريوهات طويلة المدة للغاية، مثل الإبحار في الفضاء السحيق، لا يمكن حتى لأعلى أنظمة الملاحة بالقصور الذاتي دقةً العمل بشكل مستقل. وتتمثل القاعدة الهندسية في أن نظام الملاحة بالقصور الذاتي المستقل مقبول إذا بقي الانحراف ضمن الحد المسموح به خلال فترة المهمة. وإلا، يجب دمج آلية إعادة المعايرة لتحقيق التوازن بين الاستقلالية والدقة.4. الأساليب التقنية للتخفيف من قيود الانحرافلتعزيز جدوى أنظمة الملاحة بالقصور الذاتي المستقلة، تُستخدم الاستراتيجيات التالية بشكل شائع في الهندسة لإطالة الوقت قبل أن يصبح الانحراف مفرطًا:• تحديث السرعة الصفرية (ZUPT): تُعاد السرعة إلى الصفر خلال فترات الثبات، مما يُزيل أخطاء السرعة المتراكمة ويُقلل بشكل غير مباشر من الانحراف المكاني. يُمكن أن يُحسّن إجراء هذا التحديث كل 30-60 ثانية أداء نظام الملاحة بالقصور الذاتي (INS) القائم على تقنية MEMS بشكل ملحوظ. • المساعدة في تحديد الارتفاع باستخدام مقياس الضغط الجوي: يستخدم مقياس الضغط الجوي لتوفير قيد مطلق على الارتفاع، مما يُقلل من تباعد خطأ القناة الرأسية.· قيود الحركة (NHC): تستخدم الملاحظات الزائفة للسرعة الجانبية والرأسية الصفرية (التي تنطبق على المركبات والسفن) لتقليل معدل الانجراف الأفقي.• إعادة الضبط الدوري: يعيد ضبط الموقع والسرعة والاتجاه عند تلقي معلومات مرجعية خارجية (حتى غير القائمة على الأقمار الصناعية) في أوقات أو مواقع محددة مسبقًا.5. مخطط الاختبار المقارنيقارن الشكل أدناه مسارات تحديد المواقع لنظام الملاحة بالقصور الذاتي (INS) المستقل ونظام الملاحة المتكامل INS/GNSS. ينحرف نظام الملاحة بالقصور الذاتي المستقل (باللون الأحمر) عن المسار الصحيح مع تراكم الأخطاء بمرور الوقت؛ في المقابل، يُحكم نظام INS/GNSS (باللون الأخضر) قبضته على الانحراف ليقترب من المسار الصحيح من خلال تصحيحات GNSS الدورية. يوضح هذا الرسم البياني بصريًا أن أخطاء نظام الملاحة بالقصور الذاتي المستقل تتزايد بلا حدود، مما يستلزم تدخلًا خارجيًا أو إعادة ضبط دورية للمهام طويلة الأمد.6. الخاتمة يمكن تلخيص سيناريوهات تطبيق الملاحة بالقصور الذاتي البحتة في بيئات تتميز بفترات زمنية قصيرة، وديناميكية عالية، وانعدام الإشارات الخارجية، وتحمل انحراف محدود (مثل الصواريخ، والطائرات بدون طيار، والمهام قصيرة المدى تحت الأرض أو تحت الماء). يتمثل القيد الأساسي في معدل نمو الخطأ المحدد بانحياز الجهاز والحركة العشوائية، والذي يُعرَّف كميًا بالعلاقة $T_{max} \propto \sqrt{P_{max}/\nabla}$. في تصميم النظام العملي، من الضروري مراعاة مدة المهمة، ومتطلبات الدقة، واختيار المكونات؛ وهذا يشمل تخطيط استراتيجيات إعادة المعايرة مسبقًا، ودمج الملاحة بالقصور الذاتي البحتة مع أساليب مساعدة لتحقيق التوازن الأمثل بين الأداء والاستقلالية.
اقرأ المزيد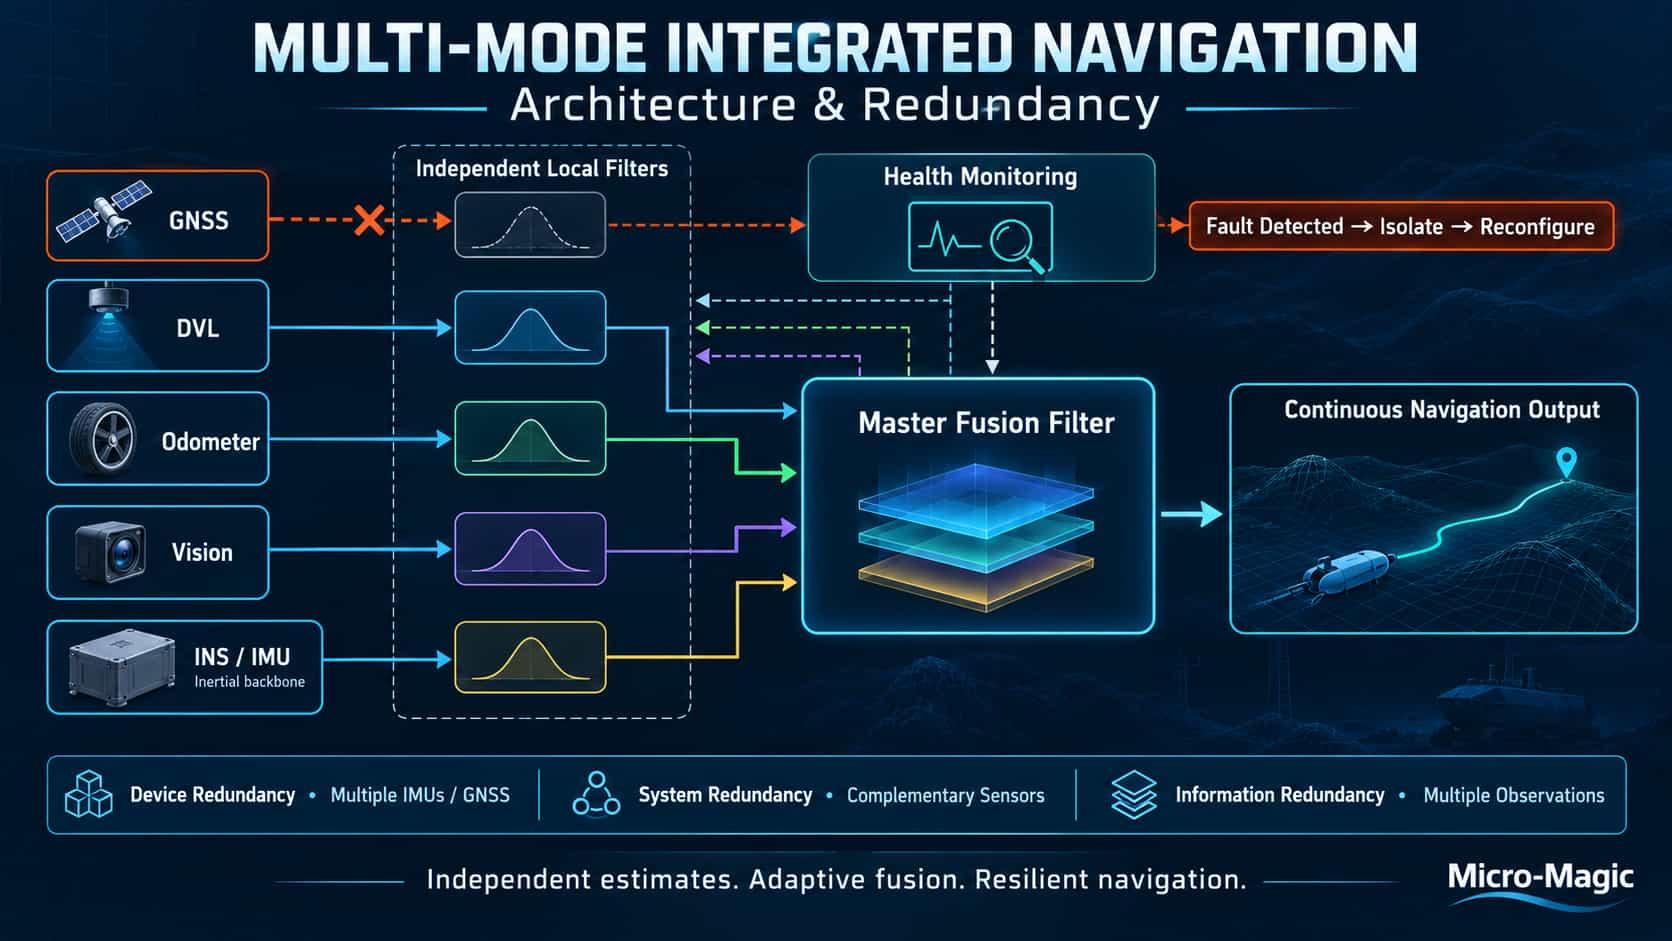
1. مقدمة: من أجهزة الاستشعار الفردية إلى دمج مصادر متعددةلا يستطيع مستشعر ملاحة واحد تلبية متطلبات الدقة والموثوقية والاستمرارية في جميع ظروف التشغيل في آن واحد. فبينما توفر أنظمة الملاحة بالقصور الذاتي (INS) مزايا الاستقلالية الكاملة ومعدلات الإخراج العالية، إلا أن أخطاءها تتزايد بلا حدود مع مرور الوقت؛ في المقابل، توفر أنظمة الملاحة العالمية عبر الأقمار الصناعية (GNSS) مرجعًا ثابتًا وطويل الأمد للموقع المطلق، لكنها عرضة لانقطاع الإشارة والتداخل.وهذا يؤدي إلى المفهوم الأساسي لأنظمة الملاحة المتكاملة: استخدام جهاز كمبيوتر كمركز رئيسي لتجميع البيانات من أجهزة استشعار الملاحة المتعددة وتحسينها رياضياً، وبالتالي تحقيق "نقاط قوة تكميلية وأداء تآزري". وبناءً على ذلك، يعالج التصميم الاحتياطي مشكلة حاسمة في السلامة الوظيفية - ضمان احتفاظ النظام بقدرات الملاحة العادية حتى عند تعطل مستشعر معين.2. البنية العامة: إطار عمل التصفية الموحدةتستخدم أنظمة الملاحة المتكاملة متعددة الأوضاع الحديثة عادةً بنية مرشح كالمان الموحد. تقع هذه البنية بين الترشيح المركزي واللامركزي بالكامل، مما يحقق توازناً بين الأداء الأمثل وتحمل الأعطال.الصورة الفوتوغرافيةالصورة التاليةالصورة التاليةالتركيب الهيكلييتكون الهيكل الأساسي للمرشح الموحد من مرشح رئيسي وعدد N من المرشحات الفرعية. يقوم كل مرشح فرعي بمعالجة بيانات الرصد بشكل مستقل من نظام فرعي للمستشعرات، بينما يكون المرشح الرئيسي مسؤولاً عن الدمج الأمثل عالميًا للتقديرات المحلية من المرشحات الفرعية.تركيبة الاندماج الأساسية:لنفترض أن $\hat{X}_i$ هو تقدير الحالة، و$P_{ii}$ هو تباين خطأ التقدير للمرشح الفرعي رقم $i$. إذا كانت التقديرات المحلية غير مترابطة، فإن التقدير الأمثل عالميًا هو:الصورة الفوتوغرافيةالصورة التاليةالصورة التاليةمعنى هذه الصيغة بديهي: يتم تعيين أوزان أقل للمرشحات الفرعية ذات دقة التقدير الأقل (والتي يشير إليها $P_{ii}$ الأكبر) في عملية الدمج العالمية، وبالتالي تحقيق ترجيح ديناميكي قائم على مبدأ "الثقة في الأكثر دقة".مبدأ تخصيص المعلوماتيقوم المرشح الموحد بتوزيع معلومات النظام الكلية بين المرشحات الفرعية والمرشح الرئيسي باستخدام معاملات تخصيص المعلومات Biالصورة الفوتوغرافيةالصورة التاليةالصورة التاليةهنا، تمثل Q مصفوفة التغاير لضوضاء عملية النظام. وتحدد استراتيجية تخصيص المعلومات المفاضلة بين دقة النظام وتحمله للأعطال. فيما يلي مقارنة بين أربعة أوضاع تشغيل نموذجية:بسبب العزل المتبادل للمرشحات الفرعية في وضع NR، فإن الأعطال لا تسبب التلوث المتبادل؛ وبالتالي، فإنه يوفر أعلى قدرة على تحمل الأعطال وهو الأنسب لاكتشاف الأعطال وعزلها.3. مفاهيم تصميم التكرار: من تكرار المكونات إلى تكرار النظام3.1. مستويات التكراريمكن تصنيف تصميم التكرار لأنظمة الملاحة المتكاملة إلى ثلاثة مستويات:(1) التكرار على مستوى المكونات: تكوين وحدات قياس القصور الذاتي المتعددة أو مستقبلات نظام الملاحة العالمي عبر الأقمار الصناعية متعددة الهوائيات. يقلل التكرار متعدد وحدات قياس القصور الذاتي من تأثير الانحراف بالقصور الذاتي؛ تُظهر التجارب أن بنية الترشيح الموحدة المقترنة بالتكرار متعدد وحدات قياس القصور الذاتي تحافظ على دقة تحديد المواقع بحوالي متر واحد أثناء الفشل الكامل لنظام الملاحة العالمي عبر الأقمار الصناعية، مما يقلل الأخطاء بأكثر من 40% مقارنةً بحلول وحدة قياس القصور الذاتي المفردة.(2) التكرار على مستوى النظام: دمج أجهزة استشعار متنوعة (مثل نظام الملاحة بالقصور الذاتي، ونظام تحديد المواقع العالمي عبر الأقمار الصناعية، وعداد المسافة، والرؤية) لتشكيل بنية ملاحة ثلاثية أو متعددة التكرار. عند تعطل إشارات نظام تحديد المواقع العالمي عبر الأقمار الصناعية - كما هو الحال في الأنفاق أو المناطق الحضرية المكتظة بالمباني - يُكمل عداد المسافة والرؤية نظام الملاحة بالقصور الذاتي، مما يضمن مخرجات ملاحة مستمرة وعالية الدقة.(3) تكرار المعلومات: يوفر مستشعر واحد أنواعًا متعددة من بيانات الرصد. على سبيل المثال، يمكن لنظام تحديد المواقع العالمي عبر الأقمار الصناعية (GNSS) إخراج بيانات المدى الزائف ومعدل المدى الزائف وطور الموجة الحاملة في وقت واحد؛ ويمكن أن تعمل بيانات الحزم المتعددة الخام من مقياس سرعة دوبلر الليزري (LDV) كبيانات رصد زائدة مباشرة ضمن إطار ترشيح مترابط بإحكام.3.2. آليات الكشف عن الأعطال وعزلهاتكمن قيمة تصميم التكرار في قدرة النظام على الاستجابة للأعطال. وتشمل الآليات النموذجية ما يلي:التصويت المتبادل: التصويت بين مخرجات الحلول المتعددة والمتكررة لاختيار النتيجة الأكثر اتساقًا وعزل الملاحظات الشاذة التي تنحرف بشكل كبير.اختبار مربع كاي المتبقي: مراقبة الخصائص الإحصائية لابتكار المرشح (المتبقي) لتحديد ما إذا كانت الملاحظات شاذة.الكشف عن عامل الشذوذ المحلي (LOF): أكثر حساسية للسيناريوهات غير الخطية والشذوذ المعقد؛ ويمكنه أيضًا اكتشاف انتهاكات القيود الديناميكية (مثل افتراض الانزلاق الجانبي الصفري).3.3. دراسة حالة: تركيبات التكرار في الممارسة الهندسيةيمكن تلخيص بنية التكرار النموذجية لأنظمة الملاحة المتكاملة في المركبات على أنها تكوين ثلاثي التكرار يشمل نظام تحديد المواقع العالمي عبر الأقمار الصناعية (GNSS) ونظام الملاحة بالقصور الذاتي (INS) وعداد المسافة (OD). من خلال دمج بيانات عداد المسافة في المركبة بشكل كامل، يحافظ النظام على مخرجات ملاحة مستمرة وعالية الدقة حتى في البيئات التي لا تتوفر فيها إشارة GNSS، ويتيح التبديل السلس بين أوضاع التشغيل المختلفة.خاتمةتعتمد البنية العامة لنظام الملاحة المتكامل متعدد الأنماط على الترشيح الموحد كآلية دمج أساسية، بالإضافة إلى تصميم احتياطي لضمان الموثوقية. ويمكن تلخيص فلسفة هندسة النظم التي يقوم عليها هذا النظام على النحو التالي: التقدير الأمثل المستقل بواسطة أجهزة الاستشعار الفردية، والدمج الأمثل الشامل عبر مرشح رئيسي، والعزل السريع للأعطال وإعادة تكوين النظام. تحقق هذه البنية توازنًا بين الدقة والموثوقية والقدرة على التكيف مع البيئة، مما يجعلها أساسًا تقنيًا جوهريًا لمجالات مثل القيادة الذاتية، والطائرات بدون طيار، والملاحة البحرية.
اقرأ المزيد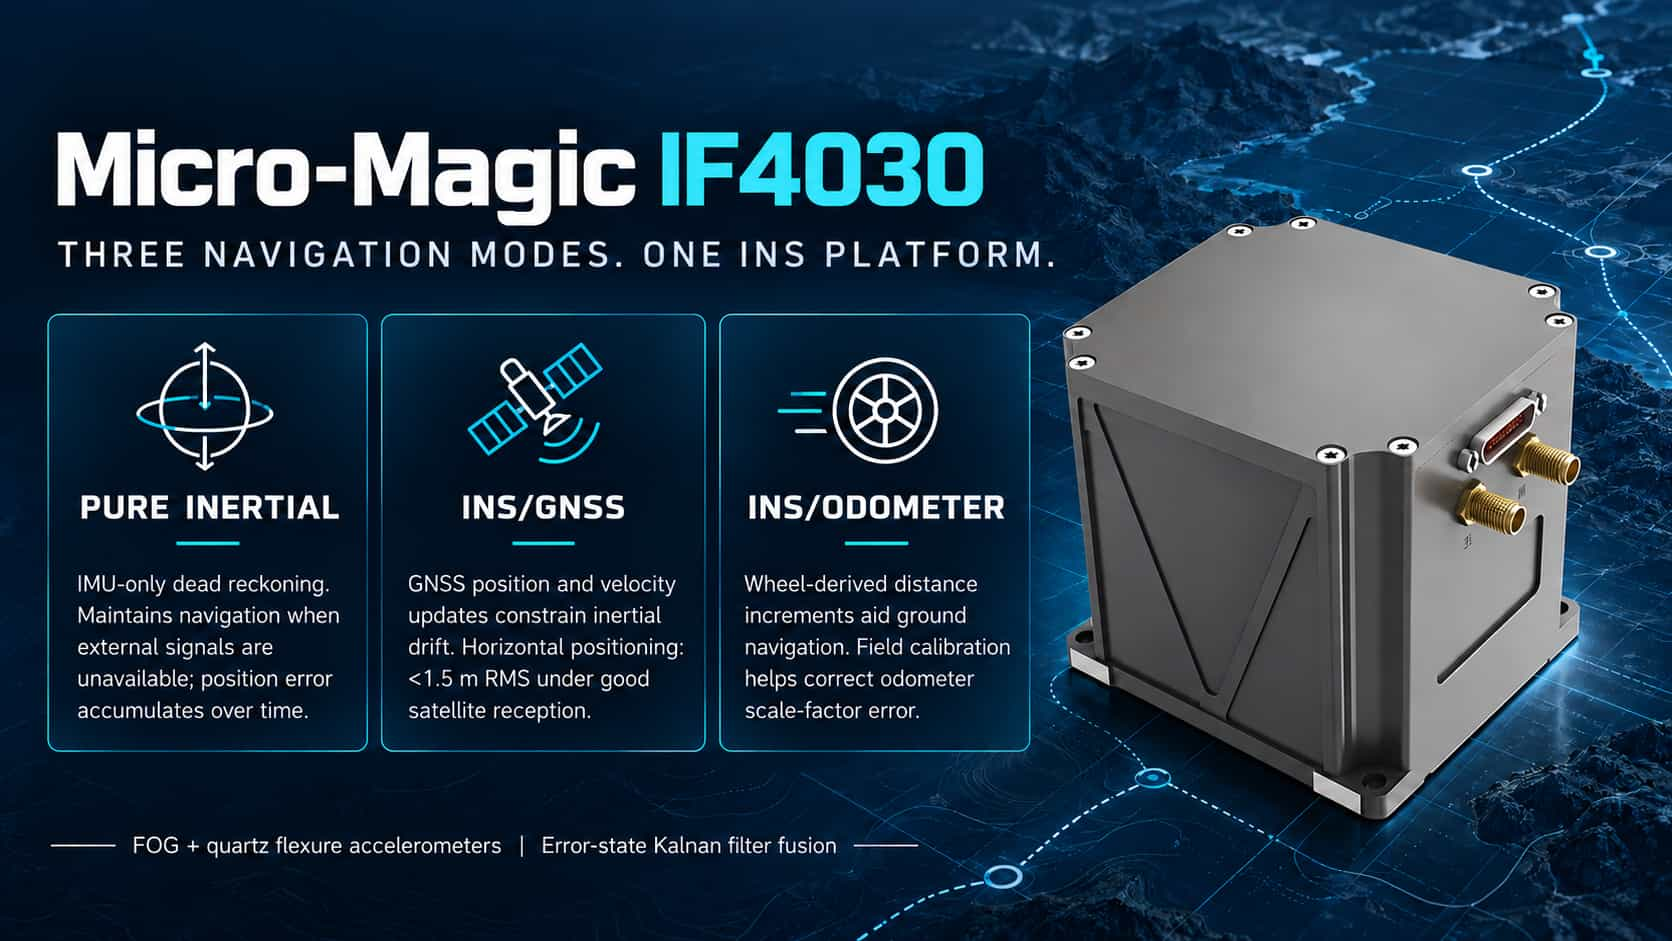
يدعم نظام الملاحة بالقصور الذاتي بالألياف الضوئية IF4030 ستة أوضاع تشغيل قياسية، تغطي سيناريوهات المهام النموذجية عبر البر والبحر والجو وتحت الماء؛ ويتم تحقيق التكيف المرن من خلال دمج المستشعرات والتبديل الخوارزمي.نمط القصور الذاتي البحتيعتمد النظام كلياً على الجيروسكوبات ومقاييس التسارع الداخلية لتحديد الموقع بالتقدير، دون الحاجة إلى بيانات خارجية. بعد اختبار التشغيل الذاتي ومحاذاة ثابتة لمدة 275 ثانية، يدخل النظام في وضع الملاحة بالقصور الذاتي، محققاً دقة في تحديد الاتجاه تتراوح بين 0.1 و0.2 درجة/ساعة، ودقة في تحديد الموقع تتراوح بين 2.5 و6 ميل بحري/ساعة (CEP). يُعد هذا النظام مناسباً لحالات الطوارئ مثل البيئات التي لا تتوفر فيها إشارات GNSS، والأنفاق، أو المناطق ذات التداخل الكهرومغناطيسي القوي.الوضع المتكامل بالقصور الذاتي/الأقمار الصناعيةيعتمد النظام على تكامل وثيق مع بيانات نظام تحديد المواقع العالمي عبر الأقمار الصناعية (GPS/BDS/GLONASS). عند توفر إشارات الأقمار الصناعية، تتجاوز دقة تحديد الموقع الأفقي 1.5 متر، ودقة تحديد الموقع الرأسي 3 أمتار (تحديد الموقع بنقطة واحدة)، مع دقة سرعة تبلغ 0.02 متر/ثانية (RMS). يدعم النظام تحديد الموقع التفاضلي بتقنية RTK بدقة تصل إلى مستوى السنتيمتر، ومحاذاة القاعدة المتحركة بمساعدة الأقمار الصناعية (حوالي 15 دقيقة). يحافظ النظام على استمرارية الإخراج أثناء انقطاعات الإشارة القصيرة، ويعود تلقائيًا إلى وضعه الأصلي عند استعادة الإشارة؛ مما يجعله مناسبًا لتطبيقات مثل الطائرات بدون طيار ووحدات الاستشعار الكهروضوئية.الوضع المتكامل بالقصور الذاتي/DVLيدمج هذا النظام بيانات السرعة (من قاع البحر أو الماء) من جهاز قياس سرعة دوبلر (DVL) للحدّ من انحراف السرعة الناتج عن أنظمة القصور الذاتي البحتة؛ وهو مصمم للروبوتات تحت الماء (ROV/AUV) والمنصات البحرية. يدعم النظام ضبط المحاور وتعويض ذراع العزم، ويحدد تلقائيًا بيانات BS/BI لمطابقة السرعة.الوضع المتكامل للقصور الذاتي/عداد المسافةمصمم للمركبات الأرضية ومركبات فحص المسارات؛ يدمج إشارات النبض من عدادات المسافة في العجلات للحفاظ على دقة تحديد المواقع دون المتر/الكيلومتر في الأنفاق الطويلة أو مناطق التعدين حيث لا تتوفر إشارات الأقمار الصناعية. يدعم معايرة عامل المقياس عبر الإنترنت وتصحيح عدم محاذاة التركيب، مع التخزين التلقائي لمعلمات المعايرة عبر المعايرة القائمة على المسار. وضع دمج القصور الذاتي/البصرييستقبل هذا الوضع بيانات تحديد الموقع البصري أو بيانات وضعية SLAM عبر الإيثرنت أو المنفذ التسلسلي؛ حيث تحدّ البيانات البصرية من الانحراف بالقصور الذاتي، بينما تعمل بيانات القصور الذاتي على تقليل التشويش البصري. وهو مناسب للطائرات بدون طيار أو روبوتات الخدمة العاملة في بيئات داخلية تفتقر إلى نظام تحديد المواقع العالمي (GNSS)، ويتطلب معايرة المفاصل على مستوى المصنع.وضع البوصلة (البوصلة البحرية)في هذا الوضع، بمجرد دخول نظام الملاحة بالقصور الذاتي في حالة الملاحة، يُصدر باستمرار اتجاهًا عالي الثبات باستخدام أساليب القصور الذاتي فقط. ويعتمد المبدأ الأساسي على استخدام خوارزمية البوصلة الجيروسكوبية لاستشعار متجه السرعة الزاوية الدورانية للأرض وتحديد الشمال الحقيقي. وهو مناسب للسفن السطحية والعمليات في المناطق القطبية أو ذات خطوط العرض العليا.يُمكّن النظام المستخدمين من اختيار سيناريو الدمج الأساسي (بري، بحري، أو جوي) وتحديد أولويات الإخراج عبر إعدادات المعلمات. كما يُخفّض النظام الأداء تلقائيًا في حال تعطل أي مستشعر مساعد، مما يضمن استمرارية الملاحة وموثوقيتها. ويدعم النظام التبديل بين الأوضاع في الوقت الفعلي ومراقبة الحالة لتلبية متطلبات تخطيط المهام المتنوعة.
اقرأ المزيد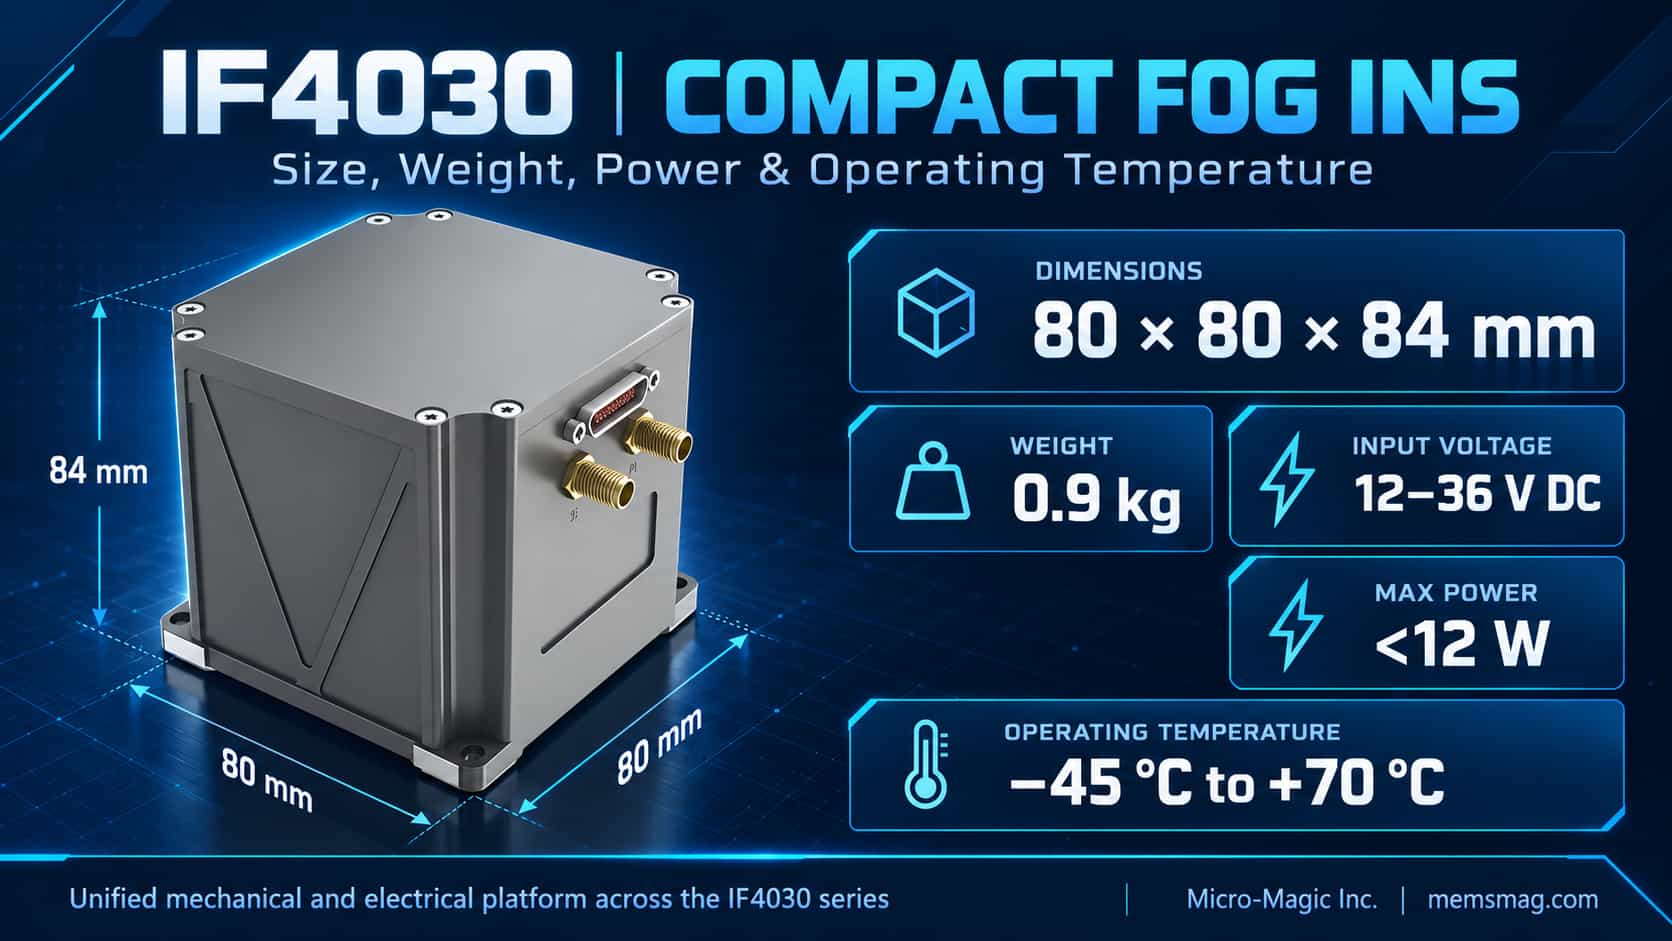
1. نظرة عامةصُممت أنظمة الملاحة بالقصور الذاتي بالألياف الضوئية من سلسلة IF4030 وفقًا لمبادئ تحسين الحجم والوزن والطاقة (SWaP)، مع إعطاء الأولوية للتصغير، وخفة الوزن، وانخفاض استهلاك الطاقة، مع الحفاظ على موثوقية عالية وقدرة على العمل ضمن نطاق واسع من درجات الحرارة. تُوحّد الأبعاد المادية والواجهات بين مختلف الطرازات ذات مستويات الدقة المتفاوتة؛ فلا يحتاج المستخدمون إلى تعديل التصاميم الميكانيكية أو الكهربائية عند اختيار درجات دقة مختلفة، ويُسهم هذا النهج القائم على المنصة في خفض تكاليف تكامل النظام بشكل ملحوظ.تشمل المواصفات الرئيسية ما يلي: أبعاد 80 × 80 × 84 مم، ووزن 0.9 كجم، وجهد إمداد 12-36 فولت، واستهلاك طاقة أقصى أقل من 12 وات، ونطاق درجة حرارة تشغيل من -45 درجة مئوية إلى 70 درجة مئوية، والتوافق الكهرومغناطيسي (EMC) الذي يفي بمعايير GJB151B لطائرات القوات الجوية.2. التحليل البُعدييتميز جهاز IF4030 بصغر حجمه نسبياً مقارنةً بأنظمة الملاحة بالقصور الذاتي الليفية البصرية المماثلة. وبفضل تصغير المسارات البصرية وتصميمات لوحات الدوائر ثلاثية الأبعاد المكدسة، انخفض حجمه بنسبة 40% تقريباً، مما يجعله مناسباً بشكل خاص للتطبيقات ذات المساحة المحدودة، مثل حجرات الطائرات بدون طيار الصغيرة، والوحدات الكهروضوئية، والهياكل المغلقة للروبوتات تحت الماء.يتطلب سطح التثبيت استواءً أفضل من 0.05 مم، وهو عامل يؤثر بشكل مباشر على دقة إخراج بيانات الاتجاه. يوجد سطح تثبيت سمتي على جانب الهيكل لضمان محاذاة دقيقة مع المستوى المرجعي للمنصة المضيفة. بشكل افتراضي، يشير المحور Y في اتجاه الحركة الأمامية للمنصة المضيفة؛ وسيؤدي التركيب غير الصحيح إلى أخطاء ملاحية منهجية. يتبع نظام الإحداثيات اصطلاح "يمين-أمام-أعلى"، بما يتوافق مع الممارسات القياسية في الملاحة بالقصور الذاتي في الطيران والملاحة البحرية. ينتج عن كتلته البالغة 0.9 كجم تردد رنين ميكانيكي عالٍ، مما يساعد على كبح التداخل الناتج عن الاهتزازات على المكونات بالقصور الذاتي ويقلل من أخطاء تأثير ذراع العزم الناتجة عن التشوه الانحنائي لأقواس التثبيت.3. تحليل الوزنتتضمن الوحدة ثلاثة جيروسكوبات ليفية بصرية، وثلاثة مقاييس تسارع مرنة من الكوارتز، ووحدة تزويد طاقة، ووحدة جمع ومعالجة بيانات، ووحدة ملاحة عبر الأقمار الصناعية. تبلغ نسبة الطاقة إلى الوزن حوالي 13 واط/كجم، متفوقةً بذلك على المنتجات المماثلة التي تتراوح عادةً بين 25 و40 واط/كجم. بالنسبة للطائرات بدون طيار متعددة المراوح، يُسهم كل تخفيض في الوزن بمقدار 100 غرام في زيادة مدة الطيران من دقيقتين إلى ثلاث دقائق تقريبًا؛ كما أن الوزن الإضافي البالغ 0.9 كجم يُحسّن بشكل ملحوظ من سعة الحمولة. أما فيما يتعلق بتوزيع الكتلة، فيُمثل مُجمّع الجيروسكوب الليفي البصري حوالي 35% من الوزن الإجمالي، مما يجعله أثقل مُكوّن؛ وتشترك الأنواع الثلاثة عالية الدقة في منصة موحدة، حيث تنبع الاختلافات في الدقة من طول الألياف أو تقنيات لفّها، وليس من التغييرات الهيكلية. ويُمثل غلاف سبائك الألومنيوم حوالي 30% من الوزن، مما يُحقق توازنًا بين المتانة الهيكلية وتبديد الحرارة.4. تحليل استهلاك الطاقةيبلغ الحد الأقصى لاستهلاك الطاقة أقل من 12 واط؛ وبناءً على مصدر طاقة اسمي 28 فولت، يبلغ سحب التيار النموذجي حوالي 0.43 أمبير. توزيع الطاقة كما يلي: يمثل مصدر ضوء FOG حوالي 40٪ من إجمالي استهلاك الطاقة، ويستهلك محرك التسارع 0.5-1 واط، ووحدة الحوسبة 2-3 واط، وجهاز استقبال الأقمار الصناعية 1-1.5 واط، وتمثل خسائر تحويل الطاقة 1-2 واط.يقلل استهلاك الطاقة الأقل من 12 واط من تراكم الحرارة داخل الغلاف المحكم. ويساهم تصميم التبريد السلبي بدون مروحة في التخلص من الأجزاء المتحركة، مما يعزز الموثوقية على المدى الطويل، ويوفر مزايا خاصة للمنصات التي تعمل بالبطاريات. أما فيما يتعلق بحماية الطاقة، فقد تتسبب الفولتية التي تتجاوز 36 فولت في تلف المكونات، بينما تؤدي الفولتية الأقل من 12 فولت إلى تفعيل قفل انخفاض الجهد (UVLO) مما يؤدي إلى إعادة ضبط النظام؛ ويتضمن النظام حماية مدمجة ضد عكس القطبية، بالإضافة إلى أجهزة كبح الجهد العابر (TVS) في الواجهة الأمامية.5. تحليل نطاق درجة حرارة التشغيليتوافق نطاق درجة حرارة التشغيل الواسع من -45 درجة مئوية إلى +70 درجة مئوية مع المعيار العسكري GJB150A، مما يجعل النظام مناسبًا للبيئات القاسية مثل المناطق الباردة ذات خطوط العرض العالية، وعمليات الطائرات بدون طيار على ارتفاعات عالية، وظروف الصحراء ذات درجات الحرارة العالية.يتأثر انحياز جهاز قياس التماسك البصري (FOG) بدرجة الحرارة بشكل كبير، ويتضمن الانحراف مكونات خطية وتربيعية وهستيرية. بالنسبة للنموذج عالي الدقة (بثبات انحياز يبلغ 0.06 درجة مئوية/ساعة)، يجب ألا يتجاوز الخطأ المتبقي بعد تعويض درجة الحرارة 0.02 درجة مئوية/ساعة، بافتراض معدل تغير في درجة الحرارة لا يزيد عن درجة مئوية واحدة في الدقيقة. يستخدم النظام معايرة كاملة النطاق الحراري لتخزين معلمات التعويض في ذاكرة فلاش، ويطبق تعويضًا فوريًا بناءً على قراءات مستشعر درجة الحرارة أثناء الملاحة.6. اعتبارات التكاملبالمقارنة مع أنظمة الملاحة بالقصور الذاتي الليفية البصرية التكتيكية النموذجية، يوفر نظام IF4030 انخفاضًا في الحجم بنسبة 40% تقريبًا، وانخفاضًا في الوزن بنسبة تزيد عن 50%، وانخفاضًا في استهلاك الطاقة بنسبة 40% تقريبًا؛ ويعمل ضمن نطاق أوسع من درجات الحرارة مع تقديم دقة مكافئة.تشمل متطلبات التكامل الرئيسية ما يلي: ضمان استواء سطح التركيب، حيث يمكن أن يؤثر التشوه الناتج عن الإجهاد على استقرار انحياز ملف الألياف الضوئية؛ وحصر مدخلات الطاقة في نطاق 12-36 فولت، وتكوين الحماية والترشيح في الواجهة الأمامية؛ وضمان التوصيل الحراري الفعال بين سطح التركيب والهيكل في البيئات ذات درجات الحرارة العالية. يتيح عامل الشكل القياسي للمستخدمين تحسين الدقة دون الحاجة إلى إعادة تصميم تكوينات التركيب أو مصدر الطاقة.
اقرأ المزيد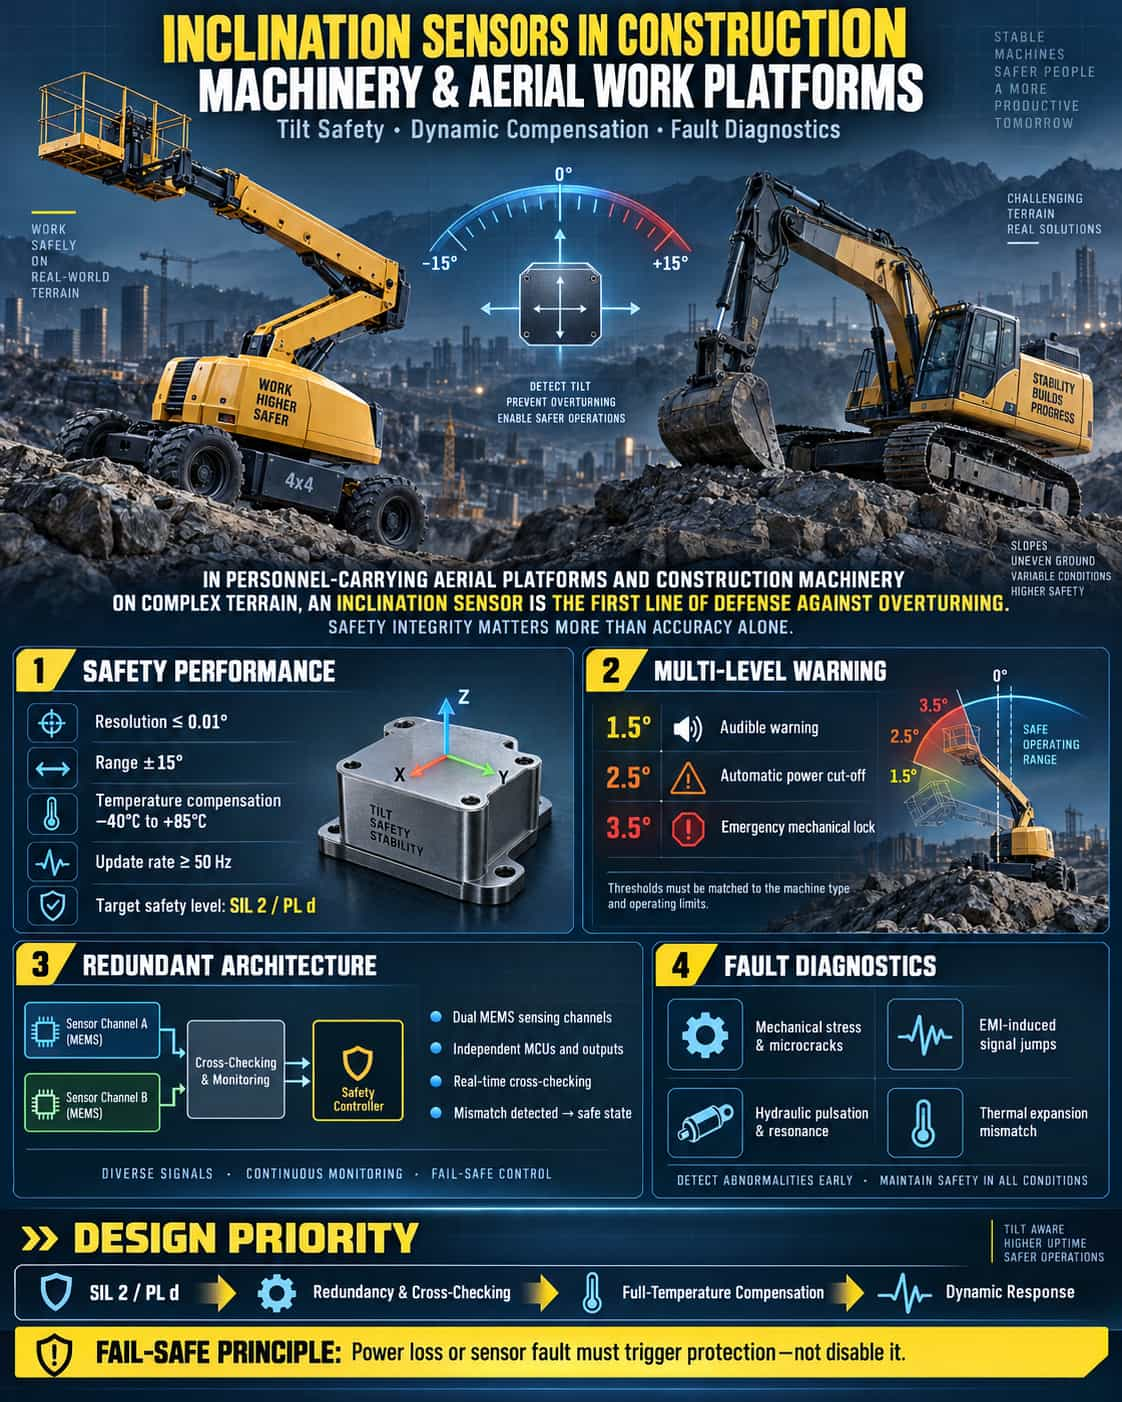
بالنسبة لمنصات العمل الجوية التي تحمل الأفراد وآلات البناء العاملة على تضاريس وعرة، تُعدّ أجهزة قياس الميل خط الدفاع الأول ضد حوادث الانقلاب. وعلى عكس تطبيقات أخرى مثل تتبع الشمس، تتجاوز المتطلبات هنا مجرد دقة القياس؛ إذ يُعدّ اكتشاف الأخطاء وتحديدها في حال حدوثها أمرًا بالغ الأهمية. وتشكل معايير السلامة، وتصميم عتبة الإنذار، والبنى الاحتياطية، وتشخيص أنماط الأعطال، مجتمعةً، حلقة أمان مغلقة لنظام استشعار الميل.معايير السلامة: من المعاملات الساكنة إلى مواصفات المستشعراتتخضع تصاميم منع الانقلاب لمنصات العمل الجوية لمعايير متعددة. ينص معيار ISO 16368:2020 على معامل منع انقلاب ثابت ≥ 1.5 ومعامل منع انقلاب ديناميكي ≥ 2.0 (بما في ذلك عامل الحمل الديناميكي 1.1x). وتحدد المعايير متطلبات واضحة لأجهزة قياس الميل: دقة ≤ 0.01°، ونطاق قياس ± 15°، وتعويض انحراف درجة الحرارة يغطي نطاقًا من -40 درجة مئوية إلى +85 درجة مئوية، ومعدل تحديث بيانات ≥ 50 هرتز لمنع فقدان أحداث الانقلاب العابرة. أما فيما يتعلق بالسلامة الوظيفية، فيشترط معيارا EN 280:2013+A1:2015 وANSI A92.20 أن تقوم جميع منصات العمل الجوية ذاتية الدفع بفصل وظائف القيادة وإطلاق إنذارات صوتية ومرئية إذا تجاوز ميل الهيكل حدود التشغيل. تحقق أجهزة قياس الميل الرائدة ذات مستوى السلامة حاليًا مستويات شهادة SIL 2 (IEC 61508) و PL d (ISO 13849).عتبات الإنذار: نظام إنذار مبكر متعدد المستويات وتصميم آمن ضد الأعطاليتطلب تصميم عتبة الإنذار موازنة الحساسية مع معدل الإنذارات الكاذبة. تتضمن استراتيجية نموذجية متعددة المستويات في الممارسة الهندسية ما يلي: تحذير من المستوى الأول (إنذار صوتي) عند ميل ≥ 1.5 درجة، مما يسمح بالتدخل اليدوي؛ وكبح من المستوى الثاني يقطع الطاقة تلقائيًا عند ميل ≥ 2.5 درجة؛ وقفل طوارئ يؤمن أسطوانات الدعامات ميكانيكيًا عند ميل ≥ 3.5 درجة. تختلف العتبات المحددة بين الشركات المصنعة؛ على سبيل المثال، تقوم بعض أجهزة الاستشعار عالية الأمان بفصل اتصال الأمان عند ميل ± 8.5 درجة مع إخراج إشارة تحذير اتجاهية في الوقت نفسه عند ميل ± 3 درجات لتسهيل تسوية المنصة. يجب أن تراعي إعدادات العتبة أيضًا نوع المعدات: تسمح المعدات التي تعمل بالديزل عادةً بزاوية ميل من 4 إلى 5 درجات، بينما تسمح معظم منصات الدفع الكهربائي بزاوية ميل من 3 إلى 4 درجات. من مبادئ التصميم التي غالبًا ما يتم تجاهلها التشغيل "الآمن عند التعطل": في حالة انقطاع التيار الكهربائي أو عطل في المستشعر، يجب أن تعود عتبة الإنذار إلى تشغيل حالة آمنة بدلاً من تعطيل الحماية.بنية زائدة عن الحاجة: قناة مزدوجة وفحص متبادليُعدّ الفشل في نقطة واحدة أمرًا غير مقبول في المعدات التي تنقل الأفراد؛ لذا يُعتبر التصميم الاحتياطي شرطًا أساسيًا للامتثال لمعايير السلامة. ويُعتبر الحل الأمثل في الممارسات الهندسية الحالية هو بنية ثنائية القنوات احتياطية بالكامل: حيث يشكّل مقياسا تسارع MEMS مستقلان ووحدتا تحكم دقيقة قناتين منفصلتين لقياس الميل، تُخرج كل منهما بيانات الزاوية بشكل مستقل، مع إمكانية الكشف عن الأعطال في الوقت الفعلي من خلال مقارنة الفرق بين القناتين. إذا تجاوز الفرق عتبة محددة مسبقًا، يُصدر النظام إنذارًا فوريًا وينتقل إلى حالة آمنة. وتنص معايير السلامة الوظيفية ذات الصلة صراحةً على أنه لا يجوز اعتبار بيانات مستشعر الميل معلومات بالغة الأهمية للسلامة إلا عند استخدام تكوين احتياطي والتحقق من نظام التحكم عبر وظائف التحقق المتبادل. بالنسبة للتطبيقات التي تتطلب مستويات أمان أعلى، يمكن استخدام آلية تصويت "اثنان من ثلاثة" (2oo3) لمنع التوقف غير الضروري الناتج عن الإنذارات الكاذبة من قناة واحدة.أنماط الأعطال وتشخيصهاتشمل أنماط الأعطال الشائعة لمستشعرات الميل بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) في تطبيقات آلات البناء ما يلي: تشققات دقيقة في عارضة الكابولي لشريحة MEMS ناتجة عن الإجهاد الميكانيكي، والتي تظهر مبدئيًا على شكل انحراف ±0.5 درجة، ولكنها تؤدي إلى عطل كامل مع انتشار التشققات تحت تأثير الاهتزاز المستمر؛ ارتفاعات مفاجئة في الإشارة ناتجة عن التداخل الكهرومغناطيسي (EMI)، مثل الضوضاء ذات الوضع المشترك الناتجة عن تبديل ترانزستورات IGBT في محطات اللحام، والتي تُحدث تداخلًا بقيمة 300 مللي فولت على خطوط اتصال RS485؛ والرنين الهيكلي الناتج عن تداخل نبضات ضغط النظام الهيدروليكي مع تردد القطع لمرشح التمرير المنخفض الداخلي للمستشعر، وهي ظاهرة مسؤولة عن عطل مستشعر ثنائي المحور في آلة حفر أنفاق محددة. وفيما يتعلق بالتشخيص، فقد طورت الصناعة أساليب منهجية: الكشف عن الانحرافات من خلال مقارنة البيانات ثنائية القناة، وتحديد تداخل الاهتزاز عبر فترات الثقة لقراءات مقياس التسارع، والكشف عن عدم تطابق معامل التمدد الحراري في مواد التغليف من خلال اختبارات دورات درجة الحرارة.باختصار، عند اختيار مستشعرات الميل بتقنية MEMS لآلات البناء ومنصات العمل الجوية، لا يُعدّ مستوى الدقة المعيار الأساسي، بل سلامة النظام. وينبغي أن يكون ترتيب الأولويات كالتالي: شهادة السلامة الوظيفية SIL 2/PL d ← بنية ثنائية القنوات ذات قدرة على التحقق المتبادل ← مواصفات تعويض نطاق درجة الحرارة الكامل ← عرض نطاق الاستجابة الديناميكية. بالنسبة لمصممي الأنظمة، تكمن القرارات الحاسمة في وضع استراتيجية متدرجة لعتبة الإنذار وتطبيق منطق الأمان في حالة الفشل؛ فعندما يصبح المستشعر نفسه الحلقة الأضعف في سلسلة السلامة، تصبح القدرة على التكرار والتشخيص - بدلاً من الدقة - هي المحددات الرئيسية لحدود سلامة النظام.
اقرأ المزيد
عند اختيار مقاييس الميل بتقنية MEMS، غالبًا ما تتضمن جداول البيانات أكثر من اثني عشر معيارًا؛ ومع ذلك، فإن العوامل التي تحدد أداء النظام فعليًا تتلخص عمومًا في ستة مواصفات رئيسية: نطاق القياس، والدقة، والوضوح، والانحياز الصفري، والانحراف الحراري، واستجابة التردد. إن فهم تعريفات هذه المعايير وظروف اختبارها وعلاقاتها المتبادلة أهم بكثير من مجرد مقارنة قيمها العددية.نطاق القياس: الحجم الأكبر ليس دائمًا هو الأفضليشير نطاق القياس إلى مدى زوايا الميل التي يمكن للمستشعر قياسها؛ وتشمل الخيارات الشائعة ±10°، ±30°، ±60°، و±90°، مع دعم بعض المنتجات للقياس أحادي المحور أو ثنائي المحور. القاعدة الأساسية لاختيار النطاق هي تغطية أقصى زاوية ميل فعلية مع الحفاظ على هامش أمان. ومع ذلك، غالبًا ما يكون هناك توازن بين النطاق والدقة: ففي نفس سلسلة المنتجات، يوفر المستشعر ذو النطاق ±10° عادةً دقةً أعلى عبر نطاق درجة الحرارة الكامل مقارنةً بالمستشعر ذي النطاق ±90°. وذلك لأنه مع النطاقات الأوسع، يصعب التحكم في اللاخطية في بنية استشعار MEMS، وإجهادات التغليف، وأخطاء المحاور المتقاطعة. لذلك، إذا كانت ظروف التشغيل الفعلية تتطلب ±15° فقط، فإن اختيار نطاق ±30° يكون عادةً أكثر منطقية من اختيار نطاق ±90°. بالإضافة إلى ذلك، في حين أن المحورين X و Y لجهاز استشعار ثنائي المحور قد يشتركان في نفس النطاق، فإن اتجاه التركيب يؤثر على محاور القياس الفعالة؛ وبالتالي، يجب التأكد من المحاذاة بين محاور القياس والمحاور الميكانيكية أثناء الاختيار.الدقة: مفهوم الخطأ المركبكثيرًا ما يُساء فهم الدقة على أنها مجرد "خطأ قياس واحد". في الواقع، تشير عادةً إلى الدقة المطلقة، وهي نتيجة مركبة تشمل مصادر خطأ متنوعة مثل اللاخطية، والتكرارية، والتخلف، والانحياز الصفري، وخطأ المحور المتقاطع. عند مراجعة بيانات المنتج، من الضروري الانتباه إلى ظروف الاختبار، إذ غالبًا ما يكون هناك فرق كبير بين الدقة عند درجة حرارة الغرفة والدقة عبر نطاق درجة حرارة التشغيل الكامل. على سبيل المثال، قد يُحدد مقياس ميل رقمي ثنائي المحور من الدرجة الصناعية دقة نطاق درجة حرارة كامل تتراوح من 0.01° إلى 0.05° (من -40° مئوية إلى +85° مئوية)، بينما قد تكون دقته عند درجة حرارة الغرفة أفضل. ينبغي إعطاء الأولوية لدقة نطاق درجة الحرارة الكامل عند الاختيار، لأن تقلبات درجة الحرارة في البيئات الخارجية أو الصناعية يمكن أن تُضخّم الأخطاء بشكل مباشر. إذا كان النظام يتطلب فقط مراقبة التغيرات الزاوية النسبية، فإن المعايرة باستخدام "نقطة الصفر النسبية" يمكن أن تُزيل بعض الانحياز الصفري، مع أنها لا تُزيل الأخطاء الناتجة عن تغيرات درجة الحرارة أو اللاخطية. الدقة: القدرة على التمييز لا تعني بالضرورة دقة القياس.تشير الدقة إلى أصغر تغيير زاوي يمكن للمستشعر رصده وتمييزه؛ وتتراوح القيم النموذجية بين 0.001° و0.002°، بينما تصل المنتجات عالية الدقة إلى 0.0005°. ورغم أن الدقة تتحدد بشكل أساسي بعمق بتات محول الإشارة التناظرية إلى الرقمية (ADC) ومستويات الضوضاء وخوارزميات الترشيح، إلا أنها لا تُعدّ مرادفةً للدقة. فقد يكون للمستشعر ذي الدقة 0.001° دقة فعلية تبلغ 0.05°. تُعدّ الدقة العالية قيّمةً للتسوية الثابتة ومراقبة الميلان البطيء، ولكن في البيئات المهتزة، قد تؤدي الدقة العالية جدًا إلى تضخيم الضوضاء. لذلك، ينبغي الموازنة بين الدقة وكثافة الضوضاء وعرض النطاق الترددي ومتطلبات التحكم الفعلية، بدلاً من السعي وراء أقل قيمة عددية.الانحياز: الخطأ الأولي في قياس الزاوية المطلقةالانحياز هو الفرق بين خرج المستشعر الفعلي ونقطة الصفر النظرية عند وضعه بزاوية ميل صفرية. ورغم أن الانحياز يؤثر بشكل مباشر على قياسات الزاوية المطلقة، إلا أنه يمكن تصحيحه من خلال المعايرة الميدانية أو بتحديد نقطة صفر نسبية. أما الانحياز الناتج عن تغيرات درجة الحرارة، وهو تغير نقطة الصفر الناتج عن تغيرات درجة الحرارة، فيُقاس عادةً بالدرجة المئوية (°/°C)، ويُعدّ أكثر تعقيدًا. فعلى سبيل المثال، يؤدي انحياز درجة الحرارة بمقدار ±0.008°/°C إلى تغير في نقطة الصفر بمقدار 0.24° تقريبًا عند تغير درجة الحرارة بمقدار 30°C؛ وهذا يُعدّ مهمًا لتتبع عالي الدقة أو للتحكم في الأنظمة الحساسة للسلامة. كما أن استقرار الانحياز على المدى الطويل لا يقل أهمية، إذ يُحدد مقدار انحياز نقطة الصفر بعد عام من التشغيل. عند اختيار المستشعر، ركّز على "انحياز درجة الحرارة" و"الاستقرار على المدى الطويل" بدلًا من التركيز على الانحياز الأولي فقط.الانحراف الحراري: مفتاح الدقة عبر نطاق درجة الحرارة الكامليشمل الانحراف الحراري انحراف نقطة الصفر وانحراف الحساسية. يتجلى انحراف نقطة الصفر في تغير عام في الخرج الزاوي مع تغيرات درجة الحرارة، بينما ينطوي انحراف الحساسية على تغير عامل القياس مع درجة الحرارة (ويُقاس عادةً بوحدة جزء في المليون لكل درجة مئوية). تتميز مقاييس الميل MEMS الصناعية الحديثة عادةً بمستشعرات حرارة مدمجة توفر تعويضًا فوريًا عبر تركيب متعدد الحدود أو جداول بحث، مما يضمن التكرارية في بيئات درجات الحرارة المنخفضة والعالية. ومع ذلك، تعتمد فعالية هذا التعويض على جودة معايرة المصنع. عند تقييم الانحراف الحراري، اطلب من الشركة المصنعة منحنيات دقة تغطي نطاق التشغيل الكامل (على سبيل المثال، من -40 درجة مئوية إلى +85 درجة مئوية)، بدلاً من الاعتماد فقط على مواصفات درجة حرارة الغرفة. في التطبيقات المعرضة لتقلبات حادة في درجة الحرارة، يجب إعطاء الأولوية لمواصفات الانحراف الحراري على دقة درجة حرارة الغرفة. استجابة التردد: الفاصل بين التطبيقات الثابتة والديناميكية.تُحدد استجابة التردد قدرة المستشعر على مواكبة التغيرات الزاوية. يتطلب قياس الميل الثابت استجابة تيار مستمر فقط ومعدل إخراج يتراوح بين 5 و15 هرتز. في المقابل، تتطلب القياسات الديناميكية - مثل تسوية المنصة، ومراقبة الاهتزازات، وتحليل الاهتزازات الناتجة عن الرياح لأنظمة التتبع - نطاقات تردد أعلى ومعدلات إخراج أكبر، تتراوح عادةً بين 35 و100 هرتز. مع ذلك، تُؤدي معدلات الإخراج العالية إلى زيادة التشويش وعبء الاتصال؛ ففي وضع RS-485 نصف المزدوج، قد يتداخل الإخراج عالي التردد المستمر مع استقبال الأوامر، مما يجعل استخدام وضع الطلب والاستجابة أو معدل نقل بيانات أعلى أمرًا مُستحسنًا. يجب أيضًا مراعاة زمن الاستجابة، وزمن بدء التشغيل، وتردد قطع المرشح: فالتصفية المفرطة تُسبب تأخيرًا، بينما تُؤدي التصفية غير الكافية إلى مستويات تشويش عالية. في الممارسة الهندسية، غالبًا ما يتم تطبيق مُرشِّح متوسط متحرك أو مُرشِّح تمرير منخفض على مستوى وحدة التحكم لتحقيق التوازن بين سرعة الاستجابة وكبح التشويش.الترابط بين المعلمات وتسلسل الاختيارهذه المعايير الستة ليست مستقلة: يؤثر نطاق القياس على الدقة؛ ويؤثر انحراف درجة الحرارة على الدقة عبر نطاق درجة حرارة التشغيل الكامل؛ وتُقيّد الدقة بالضوضاء وعرض النطاق الترددي؛ ويحدد انحراف درجة الحرارة عند نقطة الصفر الاستقرار على المدى الطويل. ويكون تسلسل الاختيار المنطقي كما يلي: أولًا، تحديد نطاق القياس وعدد المحاور؛ ثانيًا، تحديد نطاق درجة حرارة التشغيل ومتطلبات الدقة ضمن هذا النطاق؛ ثالثًا، تقييم انحراف درجة الحرارة عند نقطة الصفر والاستقرار على المدى الطويل؛ وأخيرًا، اختيار معدل الإخراج والدقة بناءً على عرض نطاق التحكم المطلوب. ويُعتبر نوع الواجهة، وتصنيف الحماية من دخول الماء والغبار (IP)، ومقاومة الصدمات/الاهتزازات متطلبات إضافية على مستوى تكامل النظام.باختصار، يكمن مفتاح فهم المعايير الأساسية لمستشعرات الميل بتقنية MEMS ليس في حفظ أرقام محددة، بل في استيعاب تعريف كل معيار، وشروط اختباره، وآثاره الهندسية. يجب أن يتطابق نطاق القياس مع زاوية الميل الفعلية؛ ويجب تقييم الدقة عبر نطاق درجات الحرارة الكامل؛ وتتطلب الدقة توازنًا بين التشويش وعرض النطاق الترددي؛ ويحدد كل من الانحياز الصفري وانحراف درجة الحرارة الموثوقية على المدى الطويل؛ وتحدد استجابة التردد مدى ملاءمة المستشعر للتطبيقات الديناميكية. فقط من خلال التقييم الشامل لهذه المعايير ضمن سياق التطبيق المحدد، يمكن اختيار مستشعر ميل مناسب تمامًا للنظام.
اقرأ المزيد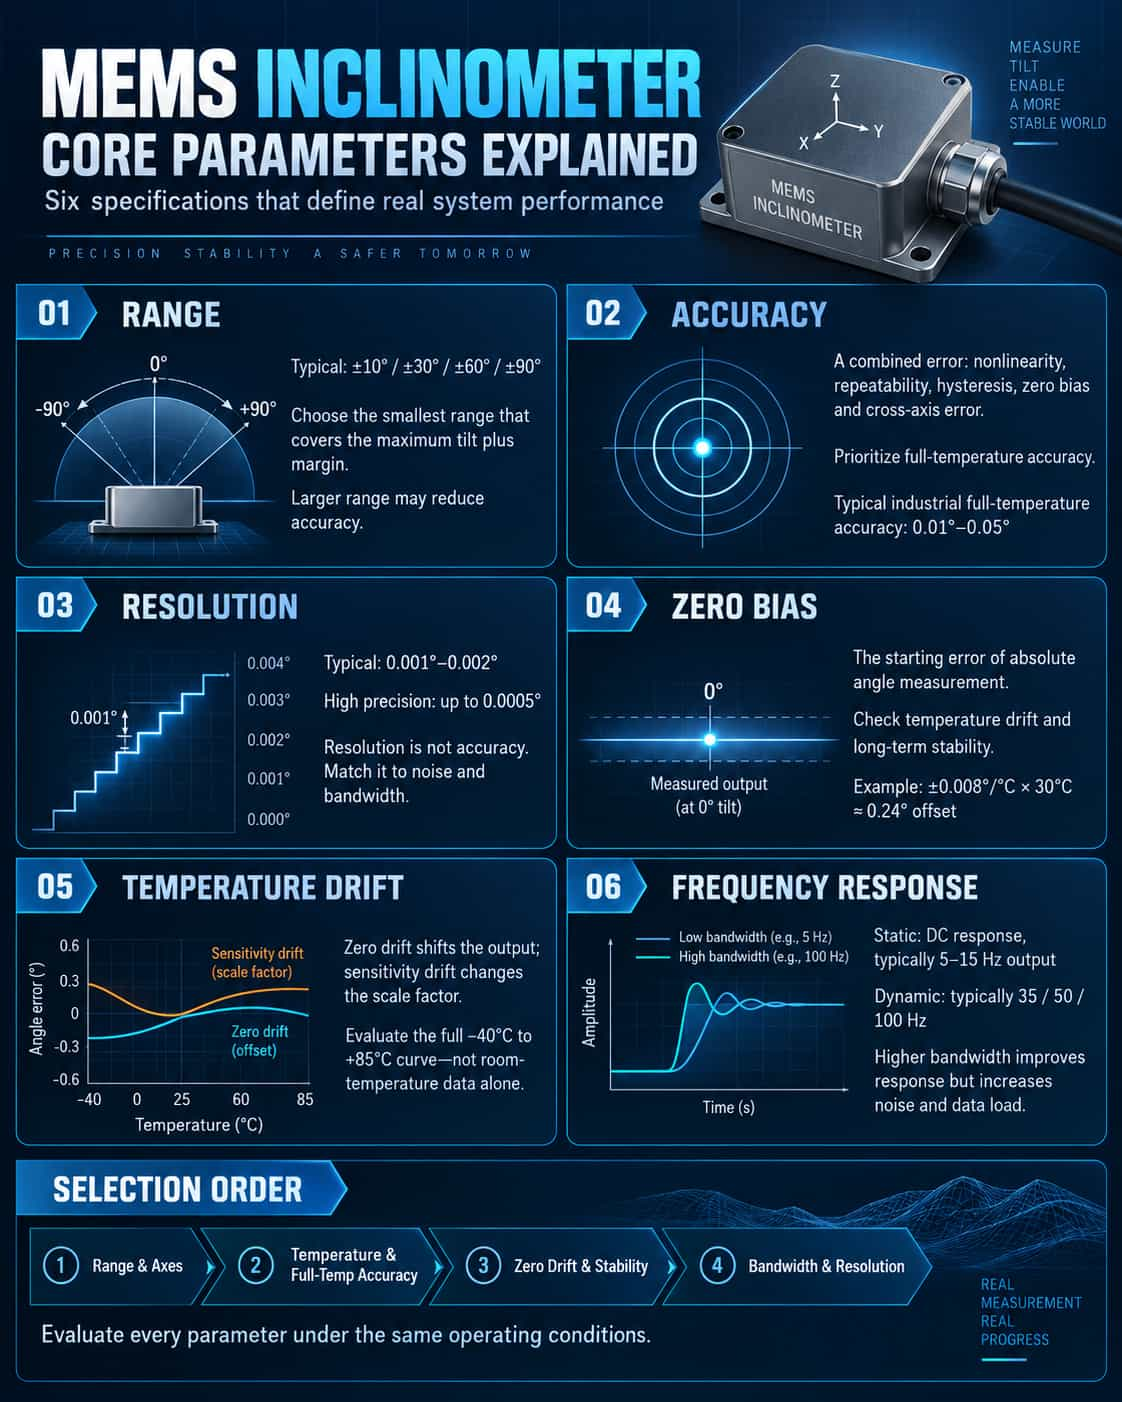
عند اختيار مستشعر ميل بتقنية MEMS، غالبًا ما تتضمن ورقة البيانات أكثر من اثني عشر معيارًا، ولكن المعايير الستة التي تحدد أداء النظام فعليًا هي عادةً المدى، والدقة، والوضوح، والانحياز، والانحراف الحراري، واستجابة التردد. إن فهم تعريفاتها، وظروف اختبارها، والعلاقات المتبادلة بينها أهم من مجرد مقارنة الأرقام.نطاق القياس: الحجم الأكبر ليس بالضرورة أفضلنطاق القياس هو نطاق زاوية الميل التي يمكن للمستشعر قياسها. تشمل الخيارات الشائعة ±10°، ±30°، ±60°، ±90°، إلخ. تدعم بعض المنتجات القياس أحادي المحور أو ثنائي المحور. يتمثل المبدأ الأساسي لاختيار النطاق في تغطية زاوية الميل القصوى الفعلية مع ترك هامش أمان، ولكن عادةً ما يكون هناك توازن بين النطاق والدقة: ففي نفس سلسلة المنتجات، غالبًا ما تكون دقة نطاق درجة الحرارة الكامل لنطاق ±10° أفضل من نطاق ±90°. ويعود ذلك إلى صعوبة التحكم في اللاخطية، وإجهاد التغليف، وأخطاء المحاور المتقاطعة للهياكل الحساسة لأنظمة MEMS عند النطاقات الكبيرة. لذلك، إذا كانت ظروف التشغيل الفعلية تتطلب ±15° فقط، فمن الأنسب عادةً اختيار نطاق ±30° بدلاً من ±90°. بالإضافة إلى ذلك، قد يكون نطاقا قياس المحورين X وY للمستشعرات ثنائية المحور متساويين، ولكن اتجاه التركيب سيؤثر على محور القياس الفعال. عند الاختيار، تأكد من أن محور القياس متوافق مع المحور الميكانيكي.الدقة: مفهوم شامل للخطأكثيرًا ما يُساء فهم الدقة على أنها "خطأ قياس واحد". في الواقع، هي عادةً دقة مطلقة، تشمل النتيجة الشاملة لأخطاء متعددة مثل اللاخطية، والتكرارية، والتخلف، وانحراف الصفر، وخطأ المحور الأفقي. يجب مراعاة ظروف الاختبار عند تحديد الدقة في ورقة البيانات: فهناك فرق كبير بين دقة درجة الحرارة العادية ودقة نطاق درجة الحرارة الكامل. على سبيل المثال، تتراوح دقة نطاق درجة الحرارة الكامل لمستشعر ميل ثنائي المحور ذي خرج رقمي صناعي بين 0.01 و0.05 درجة في نطاق درجات الحرارة من -40 درجة مئوية إلى +85 درجة مئوية، ولكن قد تكون أفضل عند درجة حرارة الغرفة. عند اختيار نموذج، يجب إعطاء الأولوية للدقة في نطاق درجة الحرارة الكامل، لأن تغيرات درجة الحرارة في المواقع الخارجية والصناعية ستؤدي مباشرةً إلى تضخيم الخطأ. إذا كان النظام يحتاج فقط إلى تغيرات الزاوية النسبية، فيمكن التخلص من جزء من إزاحة الصفر من خلال معايرة "نقطة الصفر النسبية"، ولكن لا يمكن التخلص من انحراف درجة الحرارة واللاخطية.الدقة: القدرة على التمييز لا تعني بالضرورة دقة القياسالدقة هي أصغر تغيير زاوي يمكن للمستشعر رصده وتمييزه. تتراوح عادةً بين 0.001° و0.002°، بينما تصل في المنتجات عالية الدقة إلى 0.0005°. تتحدد الدقة بشكل أساسي بعدد بتات التحويل التناظري الرقمي، ومستوى التشويش، وخوارزمية الترشيح، ولكنها لا تساوي الدقة الفعلية. فقد يكون للمستشعر ذي الدقة 0.001° دقة فعلية تبلغ 0.05°. تُعدّ الدقة العالية مفيدة في التسوية الثابتة ومراقبة الميل البطيء، ولكن في بيئة اهتزازية، تؤدي الدقة المفرطة إلى تضخيم التشويش. لذا، ينبغي أن تتناسب الدقة مع كثافة التشويش، وعرض النطاق الترددي، واحتياجات التحكم الفعلية، بدلاً من السعي وراء الحد الأدنى فقط.إزاحة الصفر: خطأ نقطة البداية للزاوية المطلقةالانحراف الصفري هو الفرق بين القيمة الفعلية للمستشعر عند وضعية الميل الصفري ونقطة الصفر النظرية. يؤثر الانحراف الصفري بشكل مباشر على قياس الزاوية المطلقة، ولكن يمكن تصحيحه من خلال المعايرة في الموقع أو ضبط الصفر النسبي. أما ما يُعدّ أكثر إشكالية فهو الانحراف الحراري للانحراف الصفري، وهو انحراف نقطة الصفر مع تغيرات درجة الحرارة. ووحدته عادةً °/℃. على سبيل المثال، سيؤدي انحراف حراري مقداره ±0.008°/°C إلى انحراف في نقطة الصفر يبلغ حوالي 0.24° عند فرق درجة حرارة 30°C، وهو ما لا يمكن تجاهله في تطبيقات التتبع عالية الدقة أو التحكم في السلامة. كما أن استقرار الانحراف الصفري على المدى الطويل أمر بالغ الأهمية، لأنه يحدد انحراف الصفر للمستشعر بعد عام من التشغيل. عند الاختيار، ينبغي الانتباه إلى "الانحراف الحراري للانحراف الصفري" و"الاستقرار على المدى الطويل"، بدلاً من الاكتفاء بالنظر إلى الانحراف الصفري الأولي.الانحراف الحراري: مفتاح الدقة عبر نطاق درجة الحرارة بأكملهينقسم الانحراف الحراري إلى نوعين: انحراف درجة حرارة نقطة الصفر وانحراف درجة حرارة الحساسية. يُعبّر عن انحراف درجة حرارة نقطة الصفر بالانحراف الكلي لزاوية الخرج مع تغير درجة الحرارة، بينما يُعبّر عن انحراف درجة حرارة الحساسية بتغير عامل التناسب مع درجة الحرارة، ووحدته الشائعة هي جزء في المليون لكل درجة مئوية (ppm/℃). عادةً ما تحتوي مستشعرات الميل MEMS الصناعية الحديثة على مستشعرات حرارة مدمجة، وتُجري تعويضًا فوريًا باستخدام طرق التوفيق متعدد الحدود أو جداول البحث لضمان التكرارية في بيئات درجات الحرارة المنخفضة والعالية. إلا أن فعالية التعويض تعتمد على جودة معايرة المصنع. عند تقييم الانحراف الحراري، يجب إلزام المصنّعين بتوفير منحنى دقة لنطاق درجة الحرارة الكامل من -40 درجة مئوية إلى +85 درجة مئوية، بدلاً من الاكتفاء بمؤشرات درجة الحرارة العادية. في حال تغيّر درجة حرارة بيئة التطبيق بشكل كبير، يجب إعطاء الأولوية لمؤشر الانحراف الحراري على دقة درجة الحرارة العادية.استجابة التردد: الحد الفاصل بين السكوني والديناميكيتُحدد استجابة التردد قدرة المستشعر على مواكبة تغيرات الزاوية. يتطلب قياس الميل الثابت استجابة تيار مستمر ومعدل إخراج يتراوح بين 5 و15 هرتز فقط؛ بينما تتطلب القياسات الديناميكية، مثل تسوية المنصة، ومراقبة الاهتزازات، وتتبع اهتزازات دعامة التتبع في مواجهة الرياح، نطاقًا تردديًا ومعدل إخراج أعلى، عادةً 35 أو 50 أو حتى 100 هرتز. مع ذلك، تؤدي معدلات الإخراج العالية إلى زيادة التشويش وضغط الاتصال. كما قد يؤثر الإخراج التلقائي عالي التردد في وضع RS485 نصف المزدوج على استقبال الأوامر. في هذه الحالة، يُنصح باستخدام وضع السؤال والجواب أو زيادة معدل الباود. يجب أيضًا مراعاة زمن الاستجابة وزمن بدء التشغيل وتردد قطع المرشح: فالتصفية المفرطة تُسبب تأخيرًا، بينما التصفية الخفيفة تُسبب تشويشًا عاليًا. في الهندسة، يُجرى عادةً ترشيح المتوسط المتحرك أو الترشيح المنخفض التردد على جانب وحدة التحكم لتحقيق التوازن بين سرعة الاستجابة وكبح التشويش.تسلسل اقتران المعلمات واختيارهاالمعايير الستة ليست مستقلة: يؤثر نطاق القياس على الدقة، ويؤثر انحراف درجة الحرارة على الدقة في كامل نطاق درجة الحرارة، وتُقيّد الدقة بالضوضاء وعرض النطاق الترددي، ويحدد انحراف درجة الحرارة عند نقطة الصفر الاستقرار على المدى الطويل. يُعدّ التسلسل الأمثل للاختيار كالتالي: تحديد نطاق وعدد محاور القياس أولاً، ثم توضيح متطلبات دقة نطاق درجة حرارة التشغيل ومنطقة درجة الحرارة الكاملة، ثم النظر في انحراف درجة الحرارة عند نقطة الصفر والاستقرار على المدى الطويل، وأخيراً اختيار معدل الإخراج والدقة بناءً على عرض نطاق التحكم. تُشكّل الواجهات ومستويات الحماية ومقاومة الصدمات والاهتزازات شروطاً إضافية على مستوى تكامل النظام.باختصار، يكمن مفتاح تحليل المعايير الأساسية لمستشعرات الميل بتقنية MEMS ليس في حفظ الأرقام، بل في فهم تعريف كل معيار، وشروط اختباره، وتأثيره الهندسي. يجب أن يتطابق نطاق القياس مع زاوية الميل الفعلية، وتعتمد الدقة على نطاق درجة الحرارة الكامل، ويجب تحقيق توازن بين الدقة والضوضاء وعرض النطاق الترددي، ويحدد الانحياز الصفري وانحراف درجة الحرارة الموثوقية على المدى الطويل، بينما تحدد استجابة التردد قابلية التطبيق الديناميكي. فقط من خلال التقييم الشامل لهذه المعايير في نفس سيناريو التطبيق، يمكن اختيار مستشعر الميل المناسب للنظام.
اقرأ المزيد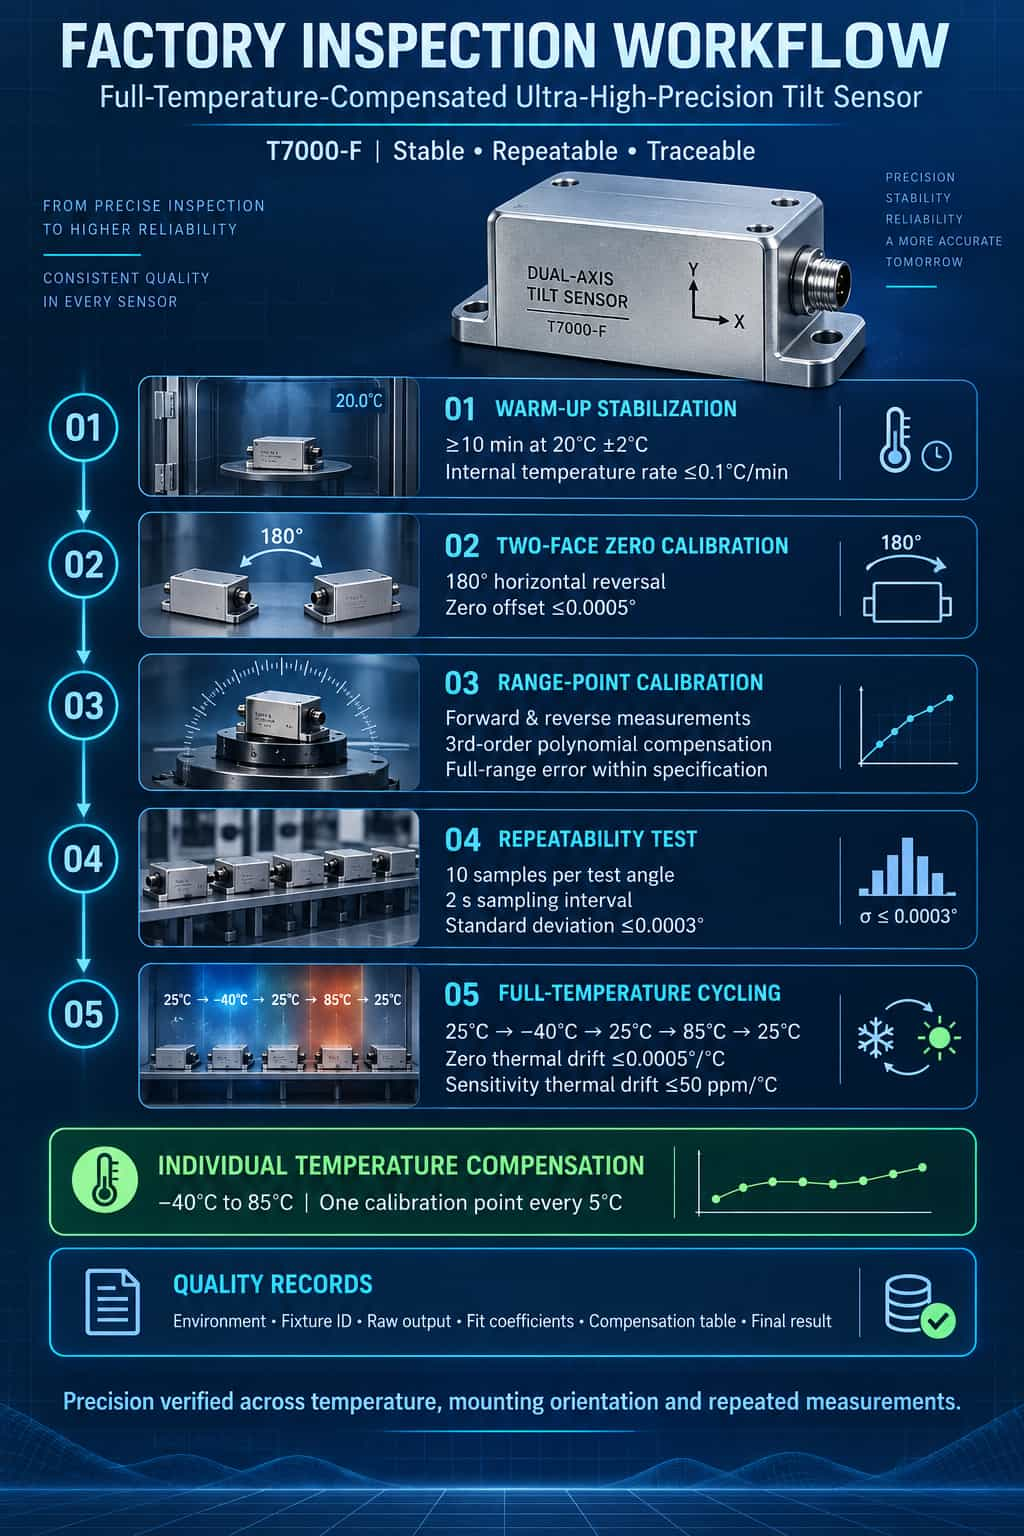
يُعدّ خطأ القيمة المُشار إليها وقابلية التكرار من أهم مؤشرات الأداء لأجهزة قياس الميل فائقة الدقة المزودة بتعويض كامل لدرجة الحرارة: يعكس الأول الانحراف بين القراءة عند زاوية محددة والزاوية الحقيقية، بينما يعكس الثاني اتساق القياسات التي تُجرى عدة مرات في ظل ظروف متطابقة. باستخدام جهاز T7000-F كمثال، تُبيّن هذه المقالة عملية فحص المصنع الخاصة به - والتي تشمل تثبيت التسخين، ومعايرة نقطة الصفر باستخدام طريقة الجانبين، ومعايرة نقطة المقياس الكامل، واختبار قابلية التكرار، ودورة درجة الحرارة الكاملة - لضمان مخرجات مستقرة وقابلة للتكرار والتتبع عبر درجات حرارة وأسطح تركيب وظروف قياس مختلفة.1. المؤشرات الأساسية ومنطق التفتيشيستخدم جهاز T7000-F تقنية استشعار MEMS وخوارزميات تعويض درجة الحرارة الكاملة لتحقيق دقة مطلقة تبلغ 0.001 درجة مئوية ضمن نطاق قياس ±5 درجات مئوية. بالنسبة للمنتجات من هذه الفئة، يجب أن يتجاوز فحص المصنع مجرد فحص نقطة الإخراج عند درجة حرارة الغرفة؛ بل يتطلب الأمر سلسلة اختبارات شاملة تركز على "خطأ القيمة المُشار إليها" و"قابلية التكرار". تتضمن عملية الفحص عادةً التسخين الثابت، ومعايرة نقطة الصفر، ومعايرة نقطة المقياس الكامل، والتحقق من قابلية التكرار، ودورات درجة الحرارة الكاملة. يتم تسجيل البيانات الأولية والظروف البيئية ونتائج النجاح/الفشل في كل مرحلة لإنشاء سجلات جودة قابلة للتتبع.2. الإحماء والتثبيتبعد التشغيل، يجب أن يبقى المستشعر دون أي تدخل لمدة لا تقل عن 10 دقائق، دون إرسال أي أوامر خلالها. تُحافظ درجة الحرارة المحيطة على 20 درجة مئوية ± 2 درجة مئوية. ويؤكد الرصد الفوري لمستشعر درجة الحرارة الداخلي أن معدل تغير درجة الحرارة لا يتجاوز 0.1 درجة مئوية/دقيقة. بالإضافة إلى ذلك، يُسجل الفرق في خرج نقطة الصفر بين بداية ونهاية فترة التسخين كمعيار مميز لـ "زمن استقرار درجة الحرارة" للجهاز.يهدف تثبيت التسخين الأولي إلى إزالة تأثير التغيرات الحرارية الأولية على عنصر الاستشعار في نظام MEMS والدوائر الداخلية. بالنسبة لأجهزة قياس الميل فائقة الدقة، يؤدي التسخين الأولي غير الكافي إلى انحراف نقطة الصفر مباشرةً، مما ينتج عنه بيانات مشوهة في عمليات المعايرة والاختبار اللاحقة.3. معايرة نقطة الصفر باستخدام طريقة الجانب المزدوجيُثبَّت جهاز T7000-F على لوحة سطحية من الدرجة 0، ذات تفاوت في التسطيح لا يتجاوز 0.005 مم. مع توجيه المستشعر للأعلى، تُسجَّل قراءات المحورين X وY؛ ثم يُدار المستشعر 180 درجة أفقيًا حول محوره الرأسي، وتُسجَّل قراءات المحورين X وY مرة أخرى. يُحسب خطأ نقطة الصفر لكل محور بناءً على هاتين القراءتين. معيار القبول هو ألا يتجاوز انحراف نقطة الصفر، المحسوب باستخدام طريقة الجانبين، 0.0005 درجة.إذا تجاوز انحراف نقطة الصفر الحد المسموح به، يُعتبر هيكل المستشعر غير طبيعي عادةً - وتشمل الأسباب المحتملة عدم محاذاة المحور الحساس الداخلي أو إجهاد التغليف غير الطبيعي - مما يستدعي إعادة الوحدة لإعادة فحصها. تعمل طريقة القياس من الجانبين على عزل خطأ نقطة الصفر الجوهري للمستشعر عن الأخطاء الناتجة عن ميل سطح التركيب أو مراجع التثبيت، مما يجعلها خطوة حاسمة في معايرة نقطة الصفر لأجهزة قياس الميل فائقة الدقة.4. معايرة النقطة على نطاق كاملتُجرى معايرة النقطة الكاملة باستخدام رأس فهرسة بصري عالي الدقة. يُثبّت مستشعر T7000-F بإحكام على منصة رأس الفهرسة، مما يضمن أن يكون محور حساسية المستشعر عموديًا على محور دوران رأس الفهرسة. يُدار رأس الفهرسة إلى الزوايا المستهدفة في الاتجاهين الأمامي والخلفي؛ وتُسجّل قيمة خرج مستشعر T7000-F بعد فترة استقرار مدتها 5 ثوانٍ.تُطبَّق عملية مطابقة متعددة الحدود - عادةً باستخدام متعددة حدود من الدرجة الثالثة - على أخطاء القيمة المُشار إليها من الدوران الأمامي والخلفي. تُسجَّل معاملات المطابقة الناتجة في المستشعر لتعويض اللاخطية. في النهاية، يجب ألا يتجاوز خطأ القيمة المُشار إليها عبر نطاق القياس بأكمله مواصفات الدقة. يُعد القياس في كلا الاتجاهين ضروريًا لرصد خطأ التخلف - وهو الفرق في الخرج لنفس زاوية الإدخال بين شوطي الدوران الأمامي والخلفي.تجسد هذه المرحلة المنطق الأساسي لفحص المصنع لأجهزة قياس الميل فائقة الدقة مع تعويض درجة الحرارة كامل النطاق: فهي تتجاوز مجرد التحقق من الامتثال لضمان - من خلال التركيب والتعويض - أن كل وحدة تحقق دقتها الاسمية أثناء التشغيل الفعلي.5. اختبار التكراريةيتحقق اختبار التكرارية من اتساق قياسات المستشعر التي تُؤخذ عدة مرات في ظل ظروف وزوايا متطابقة. يُضبط رأس الفهرسة على ثلاث زوايا نموذجية: الوضع الصفري (0°)، والمدى المتوسط (+15°)، والمدى الكامل (+30°). تُؤخذ عشر عينات متتالية عند كل زاوية بفاصل زمني قدره ثانيتان بين كل عينة وأخرى؛ تُسجل قيم الخرج، وتُحسب التكرارية بناءً على متوسط الجذر التربيعي للخطأ (RMSE).يُشترط لقبول الاختبار ألا يتجاوز الانحراف المعياري للتكرارية (s) 0.0003 درجة. وفي حال تجاوز هذا الحد، تشمل الأسباب المحتملة وجود وصلات ميكانيكية غير مُحكمة، أو ضوضاء زائدة في مصدر الطاقة، أو خلل في عنصر استشعار الأنظمة الكهروميكانيكية الدقيقة (MEMS). يُعد اختبار التكرارية أساسًا بالغ الأهمية لتقييم استقرار المستشعر على المدى القصير وموثوقية التثبيت؛ كما أنه خطوة أساسية في فحص المصنع للتمييز بين الأداء "الدقيق في حالة واحدة" والأداء "الموثوق باستمرار".6. اختبار دورات درجة الحرارة الكاملةفي أجهزة قياس الميل بتقنية MEMS، يكون المصدر الرئيسي للخطأ عادةً هو درجة الحرارة وليس اللاخطية. ولذلك، تُجرى اختبارات دورات حرارية كاملة للتحقق من خصائص درجة حرارة المستشعر. خلال الاختبار، يُثبّت جهاز T7000-F عند زاوية غير صفرية (مثل +10°) دون تغيير الزاوية الميكانيكية طوال العملية. تُسجّل قيم الزاوية عند نقاط حرارية محددة - 25°م، -40°م، 25°م، 85°م، وفحص مرجعي عند 25°م - لحساب انحراف درجة حرارة نقطة الصفر وانحراف حساسية درجة الحرارة.تم تحديد معايير القبول على النحو التالي: انحراف درجة حرارة نقطة الصفر ≤ 0.0005 درجة مئوية/درجة مئوية؛ انحراف درجة حرارة الحساسية ≤ 50 جزءًا في المليون/درجة مئوية. هذه المواصفات ليست مستمدة من حسابات نظرية، بل تستند إلى قياسات فعلية وبيانات تعويض تم الحصول عليها لكل شريحة على حدة. يتم إنشاء جدول تعويض درجة الحرارة لكل مستشعر، يغطي نطاقًا من -40 درجة مئوية إلى 85 درجة مئوية، مع تحديد نقاط التعويض كل 5 درجات مئوية؛ ويتم استخدام الاستيفاء في الوقت الفعلي للتعويض أثناء التشغيل.يُعدّ اختبار دورات درجة الحرارة الكاملة خطوة أساسية في فحص المنتجات التي تتميز بتعويض درجة الحرارة الكاملة في المصنع. فمن خلال القياسات الفعلية عبر نطاق درجة الحرارة بأكمله، وإنشاء جداول تعويض مخصصة، وتطبيق البرامج الثابتة في الوقت الفعلي، يستطيع المستشعر الحفاظ على دقة إخراج فائقة عبر نطاق واسع من درجات الحرارة.7. التقييم والتعويض والتتبعبعد إتمام الاختبارات المذكورة، يُجرى تقييم شامل لكل مستشعر. يجب أن تتضمن سجلات الفحص درجة الحرارة المحيطة، ومعرف الجهاز، وقراءة رأس التقسيم، والخرج الخام، ومعاملات مطابقة المنحنى، وجدول تعويض درجة الحرارة، ونتيجة النجاح/الرسوب النهائية. تُصنف الوحدات غير المطابقة حسب نوع الخلل - مثل المشاكل الهيكلية، أو مشاكل التجميع، أو الضوضاء الكهربائية، أو مشاكل عنصر الاستشعار - وتُخضع لإجراءات إعادة العمل أو إعادة الفحص المناسبة.باختصار، تُظهر عملية فحص المصنع لجهاز T7000-F أن مراقبة جودة أجهزة قياس الميل فائقة الدقة المزودة بتعويض كامل لدرجة الحرارة لا تقتصر على اختبار مقاييس معزولة، بل هي عملية متكاملة ذات حلقة مغلقة تشمل الاستقرار الحراري، ودقة نقطة الصفر، ونطاق القياس، وقابلية التكرار، وخصائص درجة الحرارة. والهدف النهائي هو ضمان بقاء مخرجات الزاوية مستقرة وقابلة للتكرار والتتبع عبر درجات حرارة مختلفة، وأسطح تثبيت متنوعة، ودورات قياس متكررة. توفر هذه العملية مرجعًا عامًا لأجهزة قياس الميل فائقة الدقة المماثلة المزودة بتعويض كامل لدرجة الحرارة.
اقرأ المزيد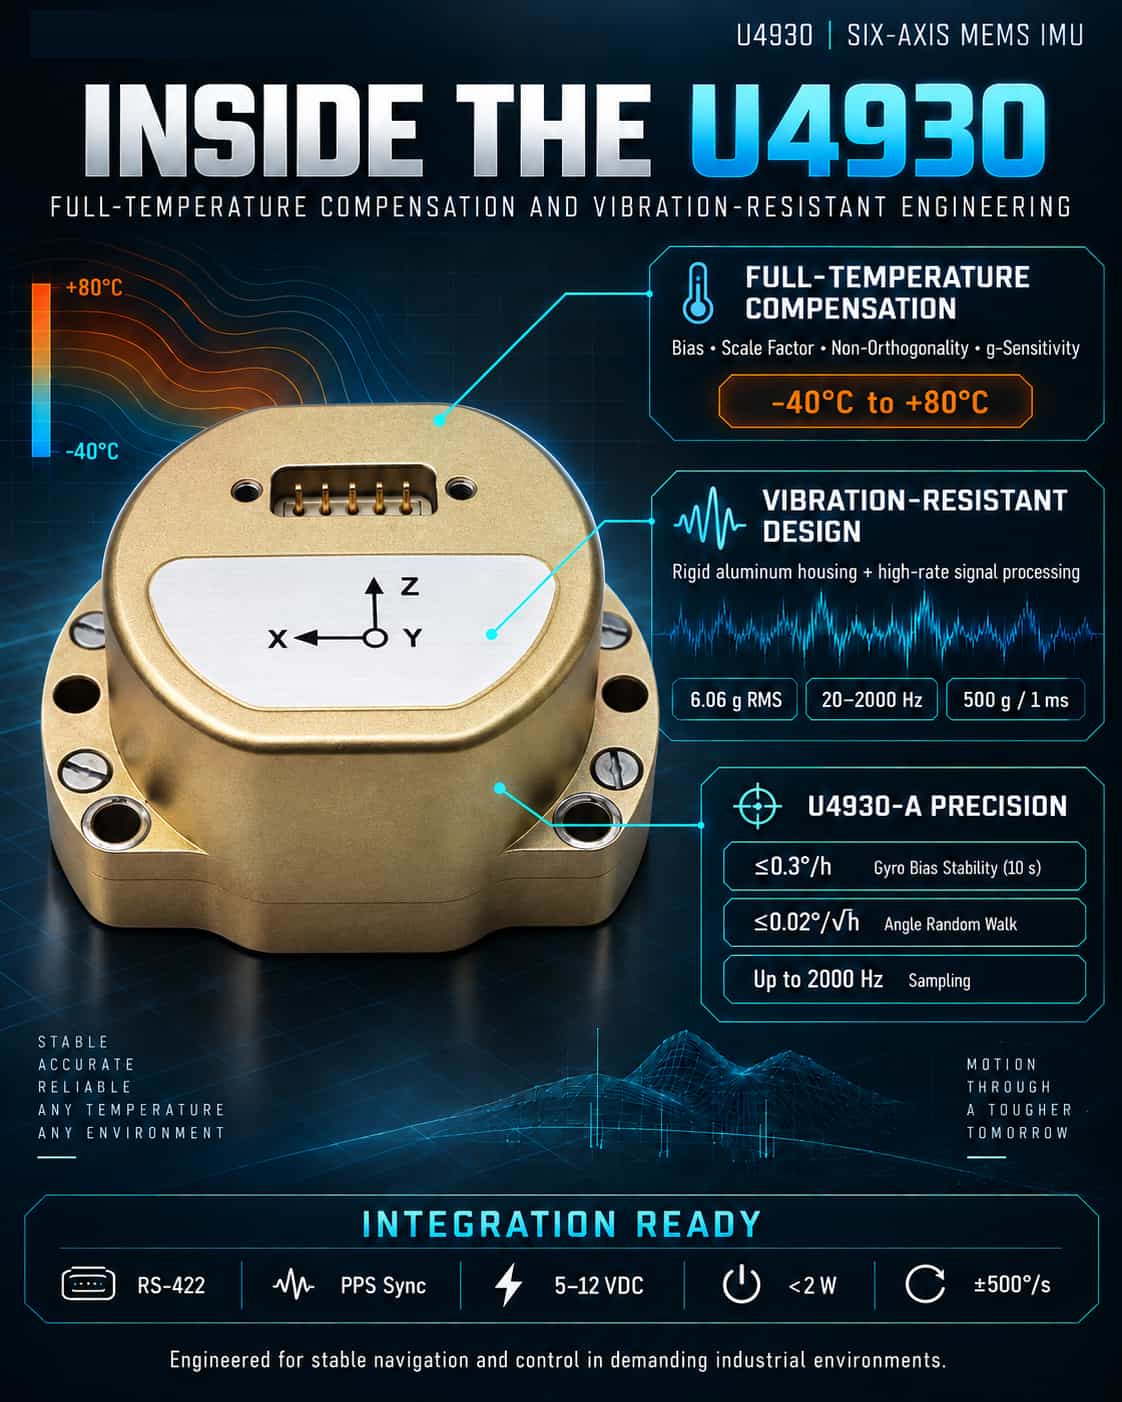
مع تزايد الطلب على الطائرات المسيّرة الصناعية وأنظمة القيادة الذاتية وأنظمة الملاحة عالية الدقة، والتي تتطلب حجمًا صغيرًا وأداءً عاليًا وتكلفة منخفضة، تتطور وحدات قياس القصور الذاتي بتقنية MEMS (IMUs) بثبات نحو أداءٍ تكتيكي، بل وحتى أداءٍ ملاحي. وتُقدّم سلسلة U4930 من وحدات قياس القصور الذاتي بتقنية MEMS سداسية المحاور من شركة Micro-Magic حلاً تنافسيًا للغاية، يتميز بتقنية تعويض درجة الحرارة الكاملة القوية، ومقاومة فائقة للاهتزاز، وتوافق مع المنتجات العالمية الرائدة (مثل HG4930). التقنية الأساسية: التعويض الكامل لدرجة الحرارة ومعايرة النظام يُعدّ الانحراف في الانحياز ومعامل القياس الناتج عن تقلبات درجة الحرارة أحد أهم مصادر الخطأ في أجهزة القياس بالقصور الذاتي بتقنية MEMS. فبدون تعويض فعّال، حتى التغيرات الطفيفة في درجة الحرارة قد تؤدي إلى أخطاء جسيمة في حسابات الملاحة، وهو ما يُجسّد مقولة "الخطأ البسيط يُغني عن الكثير".تتميز وحدة U4930 بخوارزمية تعويض متطورة تغطي نطاق درجة حرارة التشغيل بالكامل (من -40 درجة مئوية إلى +80 درجة مئوية). يُجري النظام تعويضًا شاملًا قائمًا على درجة الحرارة للانحياز، ومعامل المقياس، وأخطاء عدم التعامد، والحدود المعتمدة على التسارع لكل من الجيروسكوب ومقياس التسارع. يتجاوز هذا التصحيح الخطي البسيط، إذ يعتمد على نموذج خطأ معقد تم تطويره من خلال اختبارات مكثفة في غرف بيئية. ونتيجة لذلك، يحقق نموذج U4930-A استقرارًا كاملًا للانحياز الحراري بمقدار ≤0.3 درجة/ساعة (مع تنعيم لمدة 10 ثوانٍ) وانحرافًا عشوائيًا زاويًا بمقدار ≤0.02 درجة/√ساعة. تُمكّن هذه المواصفات النظام من الحفاظ على دقة استثنائية في تحديد الاتجاه لفترات قصيرة دون الحاجة إلى مساعدات خارجية (مثل نظام تحديد المواقع العالمي GNSS)، وهي ميزة بالغة الأهمية للملاحة في الأنفاق، والبيئات تحت الأرض، أو تحت الماء. المتانة الميكانيكية: مقاومة الاهتزاز والصدمات تُشكّل البيئات الميكانيكية القاسية - التي تتميز بديناميكية عالية أو تركيبها على المركبات/الطائرات - تحديًا رئيسيًا آخر لوحدات القياس بالقصور الذاتي الكهروميكانيكية الدقيقة (MEMS). إذ يمكن للاهتزازات الشديدة أن تُدخل سرعة زاوية زائفة من خلال الاقتران الميكانيكي، مما يؤدي إلى تباين أخطاء حساب الوضع.يتغلب جهاز U4930 على هذه المشكلة بتصميم هيكلي متين. فهو مُغلّف بغلاف خفيف الوزن مصنوع من سبائك الألومنيوم عالية القوة، ويتحمل اهتزازات عشوائية تصل إلى 6.06 جرام (RMS) ضمن نطاق تردد 20-2000 هرتز، وصدمات تصل إلى 500 جرام/1 مللي ثانية. وبفضل قدرته على أخذ عينات عالية السرعة (تصل إلى 2000 هرتز) ومعالجة البيانات المتزامنة، يستفيد جهاز U4930 من بيانات ذات نطاق ترددي واسع لتصفية ضوضاء الاهتزاز بفعالية في المجال الزمني، مما يضمن إخراج بيانات حركة مستقرة ودقيقة حتى في ظل الاهتزازات الشديدة للطائرات المسيّرة ذات الأجنحة الدوارة أو اهتزازات المركبات. التموضع الاستراتيجي: بديل سلس وسهل التركيب لـ HG4930 تكمن أبرز ميزات جهاز U4930 في موقعه الاستراتيجي في السوق: فهو متوافق تمامًا مع وحدة القياس بالقصور الذاتي الكلاسيكية HG4930 من هانيويل. ولا يقتصر هذا التوافق على الأبعاد المادية وتركيب البراغي M4، بل يشمل أيضًا واجهة RS422 التفاضلية وتعريفات إشارة مزامنة PPS. ويمكن للمستخدمين الترقية مباشرةً دون تعديل لوحات التوصيل الحالية أو بنى الطاقة (يدعم مدخلات 5-12 فولت).
اقرأ المزيدترك رسالة
امسح ضوئيًا إلى WeChat :