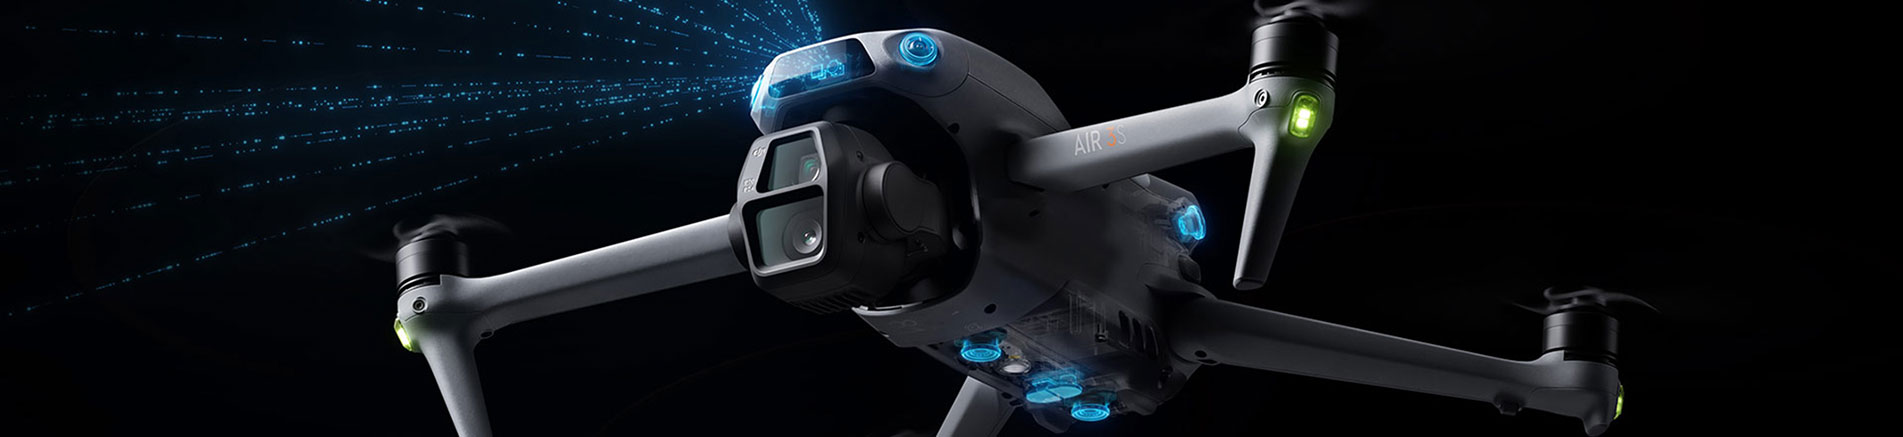

Quartz flexible accelerometers are widely used in aerospace, inertial navigation, precision measurement and other fields due to their advantages of high precision and stability. However, its core sensitive component - quartz flexible pendulum - is very fragile and extremely sensitive to vibration environments. Vibration may cause performance degradation, zero shift, and even structural damage. Therefore, strict vibration testing and effective anti vibration measures are crucial. Purpose of Vibration Testing The purpose of vibration testing is to evaluate the performance, structural integrity, and reliability of accelerometers in actual or expected vibration environments. The main types of testing include sine vibration testing and random vibration testing. Sine vibration testing is to find the resonant frequency of the structure and evaluate its response and tolerance at specific frequencies. Typically, within the specified frequency range (e.g., 5 Hz – 2000 Hz or higher, according to the specification), a linear or logarithmic sweep is performed along three mutually perpendicular axes. Frequencies exhibiting an abnormal increase in accelerometer output (response amplification) are recorded. Special attention should be paid to the first-order and second-order flexural resonant frequencies of the quartz flexure, as these frequencies are most prone to damage. The relationship between the input vibration and output signal is analyzed. Perform fixed frequency vibration for a specified duration (such as several minutes) on the identified resonant frequency points (especially the pendulum resonance points) to test their fatigue life and stability. Random vibration testing is to simulate wideband, random vibration excitations in actual environments (such as rocket launches, engine noise, aerodynamic turbulence, vehicle driving), and evaluate their comprehensive performance under statistically distributed vibrations. Apply vibrations with specific power spectral density patterns along three mutually perpendicular axes within the specified frequency range. The scale of testing is usually higher than that of sine testing, which can better reflect the real environment. PSD spectra and Grms values are developed based on specifications or measured data. The key monitoring parameters in the test include output signals, physical status, and performance verification. The output signal mainly observes zero offset, scale factor changes, increased noise levels, abnormal outputs (saturation, oscillation), etc; The physical state mainly involves checking whether the accelerometer has any abnormal noise, whether the structure is loose, and whether there is any damage to the appearance (after testing, the cover needs to be opened to check the swing plate); Performance validation mainly involves comprehensive static performance testing of accelerometers before, during, and after vibration (zero bias, scale factor, second-order nonlinearity, threshold, resolution, repeatability, etc.), comparing the effects of vibration. Vibration Mitigation Measures To address the vulnerability of quartz flexure accelerometers, vibration resistance measures must be implemented at multiple levels. (1) Core sensitive structure design and process Firstly, it is necessary to optimize the design of the oscillating plate. While meeting the requirements of sensitivity and bandwidth, the thickness of the oscillating plate should be appropriately increased (balancing sensitivity), the shape and support structure should be optimized, and the lowest order resonant frequency should be maximized to be higher than the expected main vibration environment frequency (ideally higher than twice). Avoid resonance frequencies falling in the main vibration energy concentration zone. Secondly, it is precision manufacturing and assembly, strictly controlling the machining accuracy and symmetry of key components such as swing plates, torque converter coils, differential capacitor plates, etc., to ensure uniform stress distribution and reduce internal stress concentration points. Reliable processes such as laser welding are used to connect the swing plates to the base. Finally, the selection of materials should be based on high-strength and high stability quartz materials, and the stiffness and damping characteristics of the base and shell materials should also be considered. (2) Internal mechanical isolation and damping Firstly, apply a small amount of special damping adhesive (such as silicone rubber base) on the non sensitive area of the swing plate or the supporting beam. This is one of the most commonly used and effective measures, which can significantly reduce the resonance Q value and decrease the resonance amplification factor. However, extreme caution should be taken to avoid affecting sensor performance (such as introducing thermal stress, affecting symmetry, and increasing mass). Secondly, a micro isolation system (such as low stiffness, high damping rubber pads, metal rubber, micro wire rope isolators, etc.) should be designed between the core of accelerometer (including the core components of the swing plate assembly) and the housing base to isolate the transmission of high-frequency vibrations to the sensitive core. The stiffness, damping, and load-bearing capacity need to be carefully designed. (3) Sealing and Filling Encapsulating silicon gel or silicone rubber with low modulus and high damping in the inner cavity of the accelerometer (usually between the core and the shell) is another very effective anti vibration measure (especially anti shock and high-frequency vibration). Silicon gel or silicone rubber provides damping and absorbs vibration energy; Support internal structure and suppress relative motion; Protect internal components from contamination and moisture. The sealing adhesive needs to have extremely low shrinkage stress, excellent thermal stability, good adhesion, low air release, and low permeability (especially for space applications). The sealing process (excluding bubbles and curing) is crucial, as poor sealing can actually introduce stress or contamination. (4) External installation and system level vibration isolation Optimize the installation interface to ensure that the installation base is flat and rigid. Tighten the connecting bolts evenly to the specified torque to avoid introducing local stress or reducing overall stiffness due to improper installation. At the same time, install appropriate external shock absorbers between the accelerometer and vibration sources such as engine mounts and aircraft structures. Select the type of isolator (such as metal rubber isolator, wire rope isolator, viscoelastic damping isolator) based on the characteristics of the main vibration frequency, and its natural frequency should be much lower (usually <1/√ 2 times) than the lowest main vibration frequency that needs to be isolated. The load-bearing capacity of the isolator, environmental adaptability (temperature, vacuum), and the impact on the low-frequency performance of the sensor also need to be considered. Test cases Taking the AC-9 series high-precision quartz accelerometer produced by Micro-Magic Inc as an example, the influence of vibration environment on the K0 index of the accelerometer is tested. Before vibration, the quartz accelerometer is in a 0g state, the product is powered on, data is collected for 1 minute, and take the average of the data, denoted as ; Start the vibration table under the following vibration conditions: 6g, random vibration at 200~2000Hz, wait for the vibration table to stabilize, collect data for 1 minute, and take the average of the data, denoted as ; Rotating vibration fixture, quartz accelerometer in 0g state, then power on the product, collect data for 1 minute, and take the average of the data, denoted as . By calculation, it can be concluded that: Conclusion The vibration problem of quartz flexible accelerometers is a system engineering issue that needs to be addressed throughout the entire process of design, manufacturing, testing, and application. When selecting and designing anti vibration measures, careful trade-offs must be made to ensure that the core performance indicators of the accelerometer are not significantly sacrificed while improving the anti vibration capability, and other environmental adaptability requirements are met. AC-9
اقرأ المزيد
لتجنب قيام مستخدم وحدة التزويد بالطاقة بتوصيل سلك الطاقة المدخل بشكل خاطئ عن طريق الخطأ، مما قد يؤدي إلى احتراقها، يُشترط عادةً وجود دائرة حماية من عكس القطبية عند مدخل وحدة التزويد بالطاقة. وفي الوقت نفسه، ولضمان بقاء جهد الدخل ضمن النطاق الآمن، يجب حماية جهد الدخل من قطع التيار عند زيادة الجهد.الدائرة الموضحة في الشكل 1 تحقق الوظيفة المتكاملة للحماية من التوصيل العكسي والحماية من الجهد الزائد.تُحلل وظيفة الحماية من الجهد الزائد كما يلي: عندما يكون جهد الدخل (Vin) ضمن نطاق جهد الدخل الطبيعي، لا يتعطل منظم الجهد Z1، ويكون تيار المقاومتين R2 وR3 مساويًا للصفر تقريبًا، ويكون جهد القاعدة-الباعث (Vbe) للترانزستور P1 مساويًا للصفر، أي أن الترانزستور PNP غير مُفعّل، ويُحدد جهد البوابة-المصدر (Vgs) لأنبوب PMOS Q1 بواسطة مُقسّم الجهد للمقاومتين R4 وR5. عندما يكون Vgs أكبر من عتبة التوصيل، يتم تفعيل أنبوب PMOS، أي أن مصدر الطاقة يعمل بشكل طبيعي. أما عندما يكون جهد الدخل (Vin) أكبر من جهد الدخل الطبيعي، أي Vin>Vbr، يتعطل منظم الجهد، ويتم تفعيل الترانزستور PNP Q1، ويكون جهد الباعث-الباعث (VCE) مساويًا للصفر تقريبًا، أي أن Vgs لأنبوب PMOS يكون مساويًا للصفر تقريبًا، فيتم إيقاف تشغيل أنبوب PMOS، أي أن الحماية من الجهد الزائد مُتحققة.تُحلل وظيفة الحماية من عكس التوصيل كما يلي: تُحقق الحماية من عكس التوصيل بواسطة ترانزستور NMOS Q2. عند توصيل القطب الموجب لمصدر الطاقة من الطرف Vin، يكون جهد البوابة Vgs لترانزستور NMOS Q2 مرتفعًا. في هذه الحالة، يُفعّل Q2، ويُشكّل Q1 والحمل RL وQ2 حلقة، وتعمل الدائرة بشكل طبيعي. عند عكس القطب الموجب لمصدر الطاقة من الطرف السالب، يُفصل Q2، وتنفصل الحلقة بالكامل، وتتوقف الدائرة عن العمل، مما يؤدي إلى الحماية من عكس التوصيل.
اقرأ المزيد
في مجال القياس والتحكم الدقيق، تُعدّ تقنية تحويل التيار/التردد عالية الدقة بالغة الأهمية. وقد أصبح مُحوّل التيار/التردد من سلسلة AVI-F، الذي أطلقته شركة Micro-Magic Inc، خيارًا مثاليًا لاكتساب بيانات مقياس التسارع في أنظمة الملاحة بالقصور الذاتي عالية الأداء، واكتساب الإشارات الرقمية الضعيفة للتيار، وغيرها.سيناريوهات الطلب المرتفع نظراً لأدائه الممتاز وأدائه المستقر. تتكون دائرة AVI-F من مرجع جهد، ومصدر تيار ثابت، ومكامل، وذراع مكامل، ووحدة تحكم منطقية قابلة للبرمجة (CPLD)، وغيرها. تُحوّل إشارة التيار من مقياس التسارع مباشرةً إلى تردد نبضي، وهي عبارة عن محول تناظري/رقمي عالي الدقة والوضوح. تعتمد AVI-F مبدأ تكامل توازن الشحنة، ما يمنحها خصائص الحصول على الإشارة دون فقد، وتأثرها الأقل بالتشويش الناتج عن مصادر الطاقة. إنها دائرة مثالية لبناء أنظمة الملاحة بالقصور الذاتي عالية الأداء. ما هي المزايا الأساسية لمنتجات سلسلة AVI-F؟ 1. دقة عالية وثبات تعتمد وحدة سلسلة AVI-F على طريقة تكامل الشحنة، بتردد خرج أقصى يبلغ 256 كيلوهرتز، وانحراف صفري منخفض يصل إلى 10 نانو أمبير، وخطأ غير خطي شامل لا يتجاوز 20 جزءًا في المليون، مما يضمن دقة وموثوقية عاليتين في تحويل الإشارة. يبلغ معامل درجة حرارة عامل المقياس فيها 1 جزء في المليون/درجة مئوية، وتتميز بثباتها في جميع نطاقات درجات الحرارة، مما يجعلها مناسبة للبيئات القاسية التي تتراوح درجات حرارتها بين -45 درجة مئوية و70 درجة مئوية. 2.تصميم أجهزة عالي الجودة تُستخدم مكونات عالية الأداء، معظمها أجهزة تثبيت سطحية (SMD)، تتميز بصغر حجمها ودقتها العالية. ويستخدم مستوى اللوحة مصادر تيار ثابتة دقيقة وأجهزة قياس متعددة عالية الدقة لإجراء معايرة دقيقة، بما في ذلك التناظر والخطية. 3.واجهة إخراج متعددة الوظائف تدعم الوحدة ثلاثة مخارج نبضية مستقلة (قنوات X/Y/Z)، يحتوي كل منها على إشارات نبضية تيار موجبة وسالبة. كما أُضيفت وظيفة منفذ تسلسلي RS422، والذي يرسل تراكم النبضات بتردد 1 كيلوهرتز لتبسيط عملية جمع البيانات وتحسين كفاءة تكامل النظام. 4.استهلاك منخفض للطاقة وتصميم محلي تتراوح متطلبات الطاقة بين ±15 فولت و+5 فولت، مع تيار ثابت منخفض يصل إلى 0.2 أمبير وأداء ممتاز في استهلاك الطاقة. جميع المكونات مصنعة محلياً بنسبة 100% لضمان أمن سلسلة التوريد وتلبية الاحتياجات المستقلة والقابلة للتحكم. التطبيقات النموذجية لمنتجات سلسلة AVI-F أ. نظام الملاحة بالقصور الذاتي: تحويل إشارات مقياس التسارع بدقة لتحسين دقة الملاحة.ب. الأتمتة الصناعية: المراقبة الآنية للإشارات الحالية وتحسين عمليات التحكم.ج. أدوات البحث: جمع البيانات عالية الدقة للمساعدة في التجارب الدقيقة. لماذا تختار وحدة AVI-F؟ تتميز وحدة تحويل الإشارة/الواجهة من سلسلة AVI-F بدقة عالية واستهلاك منخفض للطاقة ووظائف متعددة، مما يجعلها خيارًا مثاليًا للمستخدمين الذين يسعون إلى الأداء والموثوقية. سواء في البيئات القاسية أو التطبيقات المعقدة، فإنها توفر حلولًا مستقرة وفعالة. AVI-Fمهما كانت احتياجاتك، فإن مايكرو ماجيك بجانبك.
اقرأ المزيد
وفقًا لتصميم الدائرة ثنائية الأسلاك، يتم تعديل تيار الطاقة بواسطة المستشعر ثم يعود إلى دائرة استقبال الإشارة. إذا لم يخضع خرج الطاقة لأي معالجة، فبمجرد حدوث قصر في دائرة المستشعر أو سوء استخدام من قِبل المستخدم النهائي مما يؤدي إلى قصر الدائرة، فمن المرجح جدًا أن تتلف الطاقة أو تتسبب في تلف دائرة استقبال الإشارة. لتجنب هذا الوضع، يجب إضافة دائرة لتحديد التيار إلى الدائرة التي تُزود المستشعر بجهد 24 فولت، وذلك للحد من التيار ضمن نطاق آمن (على سبيل المثال، أقل من 30 مللي أمبير)، وبالتالي تجنب الأعطال الكارثية.يعرض ما يلي دائرة الحماية المحددة للتيار لتوفير طاقة 24 فولت للمستشعر عند تصميم دائرة اكتساب واجهة 4-20 مللي أمبير. عندما يكون التيار أقل من تيار الحد الأقصى Imax، يكون انخفاض الجهد عبر المقاومة R1 أقل من جهد التوصيل Vbe للترانزستور P1. تعمل المقاومتان R3 وR4 على تقسيم الجهد، مما يُحدث فرق جهد كافٍ بين مصدر وبوابة ترانزستور تأثير المجال Q1. عند هذه النقطة، يكون الترانزستور P1 في حالة قطع، بينما يكون الترانزستور Q1 في حالة توصيل. تكون الدائرة في حالة تشغيل طبيعية.عندما يتجاوز التيار قيمة التيار الحدي Imax، يصبح انخفاض الجهد عبر المقاومة R1 أكبر من جهد التوصيل Vbe للترانزستور P1. في هذه الحالة، يكون الترانزستور P1 في حالة توصيل. يُطبَّق جهد الدخل مباشرةً على بوابة ترانزستور تأثير المجال Q1. عند هذه النقطة، تتساوى تقريبًا الجهود عند المصدر والبوابة لترانزستور تأثير المجال Q1، مما يؤدي إلى فصل الترانزستور Q1 عن الدائرة، وبالتالي وضعها في حالة حماية. هذا يمنع تلف الحمل الناتج عن التيار الزائد.بما أن جهد التوصيل Vbe لـ MMBT2907A يبلغ حوالي 0.7 فولت، ومن Vbe/R1 = 25 مللي أمبير، يمكن استنتاج أن تيار الحد يبلغ حوالي 25 مللي أمبير. إذا لزم تعديل تيار الحد، يكفي ببساطة تعديل قيمة المقاومة R1.
اقرأ المزيد
احصل على معلومات المنتج بسرعة في دقيقة واحدة نظام مرجعي للوضع والاتجاهيُعدّ نظام تحديد الاتجاه والوضع (AHRS) جهازًا ملاحيًا أساسيًا يستخدم دمج بيانات من عدة مستشعرات لحساب الوضع ثلاثي الأبعاد (زاوية الميل، زاوية الدوران) وزاوية الاتجاه لحاملة الطائرات في الوقت الفعلي. تشمل تقنياته الأساسية مجالات مثل الأنظمة الكهروميكانيكية الدقيقة (MEMS)، والملاحة بالقصور الذاتي، ومعالجة الإشارات، والتحسين غير الخطي. ستتناول هذه المقالة الجوانب التقنية من ثلاثة أبعاد: النماذج الرياضية، وتنفيذ الخوارزميات، وتعويض الأخطاء. مبادئ ومعادلات الحركة لنظام استعادة البيانات الهيدروديناميكية إن المبدأ الأساسي لنظام AHRS هو دمج البيانات من أجهزة استشعار متعددة، مما يعوض عن قيود جهاز استشعار واحد من خلال أجهزة استشعار تكميلية. 1.مكونات المستشعر: أ. الجيروسكوب: يقيس السرعة الزاوية باستخدام تأثير كوريوليس ويكاملها للحصول على تغييرات في الوضع، ولكن لا يوجد انحراف انحياز (خطأ متراكم بمرور الوقت).ب. مقياس التسارع: يقيس القوة المحددة (التسارع الجاذبي + تسارع الحركة) ويمكن استخدامه لمعايرة الوضع (الدوران، الميل) عند السرعة الثابتة أو الثابتة.ج. مقياس المغناطيسية: يقيس اتجاه المجال المغناطيسي الأرضي، ويوفر اتجاهًا مطلقًا (زاوية الانحراف)، ولكنه عرضة للتداخل المغناطيسي الصلب/اللين.د. نظام تحديد المواقع العالمي (GPS) الاختياري: يساعد في تصحيح أخطاء الموقع والسرعة. 2.المعادلات الحركية المعادلة التفاضلية لتحديث السرعة الزاوية للحاملة ووضعها: فيما بينها، يمثل ضرب الكواترنيون و هي السرعة الزاوية التي يقيسها الجيروسكوب (بالراديان/ثانية) البنية الأساسية والخوارزمية لنظام AHRS يكمن التحدي الأساسي لنظام تحديد الاتجاه والحركة (AHRS) في كيفية دمج البيانات من الجيروسكوبات (ذات الاستجابة الديناميكية الممتازة ولكنها تعاني من الانحراف)، ومقاييس التسارع (ذات الدقة الثابتة العالية ولكنها عرضة لتداخل الحركة)، ومقاييس المغناطيسية (التي توفر الاتجاه المطلق ولكنها عرضة للتداخل). وفيما يلي الخوارزميات الرئيسية المستخدمة: 1.مرشح كالمان استنادًا إلى نموذج فضاء الحالة، يتم تقدير الوضع بشكل متكرر من خلال التنبؤ (تكامل الجيروسكوب) والتحديث (ملاحظة مقياس التسارع / مقياس المغناطيسية).يتم بناء متجه الحالة على النحو التالي، بما في ذلك زاوية خطأ الاتجاه وانحياز الجيروسكوب . تُستخدم قيم الباقي من متجه الجاذبية المقاس بواسطة مقياس التسارع والمجال المغناطيسي الأرضي المقاس بواسطة مقياس المغناطيسية كقيم للملاحظة، ويتم بناء معادلة الملاحظة التالية:في ضبط التغاير، تغاير الضوضاء عادةً ما يتم ضبط مقياس التسارع على وتغاير الضوضاء تم ضبط مقياس المغناطيسية على . 2.خوارزمية التصفية التكميلية دمج مُرجّح لبيانات الجيروسكوب عالية التردد وبيانات مقياس التسارع/المغناطيسية منخفضة التردد. ميزته انخفاض الحمل الحسابي وملاءمته للأنظمة المدمجة؛ أما عيبه فهو اعتماد ضبط المعلمات على الخبرة ومحدودية الأداء الديناميكي.يستخدم الجزء عالي التردد تكامل الجيروسكوب، بينما يستخدم الجزء منخفض التردد معايرة باستخدام مقاييس التسارع/المغناطيسية: ثابت الزمن يستغرق الأمر عادةً 3.خوارزمية تحسين التدرج الهبوطي توجد خوارزميتان رئيسيتان لتحسين التدرج الهبوطي. تعتمد خوارزمية ماهوني على الترشيح التكميلي غير الخطي الرباعي وتصحح انحياز الجيروسكوب من خلال وحدة تحكم تناسبية تكاملية؛ أما خوارزمية مادجويك فتُحسّن الرباعيات مباشرةً عن طريق تقليل دالة الخطأ بين قياسات المستشعر والتنبؤات، مما ينتج عنه كفاءة حسابية عالية وملاءمة لسيناريوهات الطاقة المنخفضة. فيما بينها، وهو عامل معدل التقارب، وتتراوح قيمه النموذجية من 0.1 إلى 0.5. تحديات وتدابير مواجهة تنفيذ هندسة أنظمة استعادة الحرارة المتقدمة 1.خطأ المستشعر ومعايرته يجب تقدير الانحياز الصفري للجيروسكوب وتعويضه عبر الإنترنت (مثل من خلال تهيئة الحالة الثابتة)؛ يمكن أن يؤدي تسارع الحركة إلى تعطيل قياس اتجاه الجاذبية، لذلك، يجب اكتشاف التداخل الديناميكي من مقاييس التسارع من خلال الترشيح عالي التمرير أو اكتشاف حالة الحركة؛يجب تصحيح تأثير تغيرات درجة الحرارة على الجيروسكوبات ومقاييس التسارع من خلال إنشاء نموذج تعويض درجة الحرارة؛يتطلب تداخل مقياس المغناطيسية معايرة مغناطيسية صلبة/لينة (تركيب القطع الناقص أو خوارزمية تعتمد على مجال المعايرة). 2.القدرة على التكيف الديناميكي مع البيئة يؤدي الاهتزاز عالي التردد إلى زيادة ضوضاء مقياس التسارع، مما يستدعي عزله ميكانيكيًا أو ترشيحه رقميًا. عند القيام بمناورات سريعة (مثل دوران الطائرة بدون طيار)، يتعطل مقياس التسارع، ويحتاج الجيروسكوب النقي إلى العمل لفترة وجيزة. 3.الأداء في الوقت الفعلي وموارد الحوسبة تتطلب السيناريوهات الديناميكية العالية خوارزميات لإكمال التكرارات في أجزاء من الثانية (مثل دورات التحكم في الطائرات بدون طيار).
اقرأ المزيد
السبب الرئيسي لاختيار مصادر طاقة مزدوجة لأجهزة الاستشعار هو تلبية متطلبات سلامة الإشارة، وظروف تشغيل الدائرة، ودقة القياس. ويشمل ذلك الجوانب التالية:1. معالجة الإشارات ثنائية الاتجاه (إشارات التيار المتردد)تُخرج بعض الحساسات (مثل حساسات الاهتزاز والصوت والتسارع) إشارات ثنائية الاتجاه، أي أنها تتذبذب أعلى وأسفل نقطة الصفر المرجعية (فولتيات موجبة وسالبة). في حال استخدام مصدر طاقة واحد فقط، سيتم اقتطاع نصف دورة الإشارة السالبة، مما يؤدي إلى تشويهها. في هذه الحالة، يُتيح استخدام مصادر طاقة موجبة وسالبة (مثل ±5 فولت، ±12 فولت) لتوفير فولتيات متناظرة، تذبذب الإشارة حول الصفر فولت، مع الاحتفاظ بالمعلومات الكاملة للنصفين الموجب والسالب لتجنب تشويه الإشارة.2. متطلبات تشغيل الدائرة الداخليةتتضمن العديد من أجهزة الاستشعار مضخمات تشغيلية أو دوائر تناظرية لتضخيم الإشارة أو معالجتها ضمن دوائرها الداخلية. وتتطلب هذه الأجهزة مصادر طاقة موجبة وسالبة لتحقيق ما يلي:تصميم دائرة مبسط: في نظام مزود طاقة واحد، عند معالجة إشارات التيار المتردد، يلزم تحديد "أرضي افتراضي"، مما يُضيف تشويشًا وتعقيدًا للتصميم. بينما تستخدم مصادر الطاقة الموجبة والسالبة "الأرضي" (0 فولت) كنقطة مرجعية، دون الحاجة إلى دوائر انحياز إضافية، مما يُبسط التصميم ويُقلل التشويش.زيادة النطاق الديناميكي: تتطلب العديد من أجهزة الاستشعار عالية الأداء ومكبرات التشغيل مصادر طاقة مزدوجة للاستفادة الكاملة من نطاق الإدخال/الإخراج الخاص بها، وتجنب التشوه غير الخطي، وتحسين الخطية والنطاق الديناميكي للنظام.3. مقاومة التداخل وقمع الضوضاءيُساهم تصميم مصدر الطاقة المزدوج في تقليل تداخل الضوضاء المشتركة. تُشير الضوضاء المشتركة إلى فرق الجهد بين خطي الإشارة والأرضي. يُمكن استخدام مصادر طاقة موجبة وسالبة لتقليل فرق الجهد هذا بشكل فعّال، وبالتالي تقليل تداخل الضوضاء المشتركة، لا سيما في البيئات الصناعية، حيث يُساعد مصدر الطاقة المتناظر على تحسين نسبة الإشارة إلى الضوضاء.
اقرأ المزيد
احصل على معلومات المنتج بسرعة في دقيقة واحدة في ظل التطور المتسارع اليوم لتقنيات القيادة الذاتية والطائرات بدون طيار والروبوتات، أصبحت أنظمة الملاحة عالية الدقة والموثوقية بمثابة "العقل" الأساسي للأجهزة الذكية. وتعتمد هذه الأنظمة على تقنية MEMS بالقصور الذاتي، بالإضافة إلى نظام الملاحة عبر الأقمار الصناعية ثنائي الهوائي. I3700تم إطلاقه بواسطة شركة مايكرو ماجيكتستخدم أنظمة MEMS عالية الدقة الجيروسكوبات, مقاييس التسارع, يستخدم جهاز I3700 مستقبلات GNSS متعددة الأوضاع والترددات لتحقيق توجيه سريع ودقيق للغاية ووظائف ملاحة متكاملة. يحسب الجهاز في الوقت الفعلي الموقع والاتجاه والوضع والسرعة وغيرها من معلومات الجهاز، ويقاوم العوائق والتداخل متعدد المسارات، مما يوفر ملاحة طويلة الأمد وعالية الدقة والموثوقية في الأنفاق الجبلية، والبيئات الحضرية المكتظة، والسيارات، والسكك الحديدية عالية السرعة، وغيرها من المناطق. يدعم الجهاز وظيفة RTK في الوقت الفعلي لنظام GNSS، ويوفر بروتوكولًا عالميًا موحدًا للمستخدم، ويتميز بقابلية توسع جيدة. يوفر حلول ملاحة ملائمة لتطبيقات متعددة المجالات في جميع السيناريوهات. في الوقت نفسه، اجتاز جهاز I3700 معيار الحماية IP68 وحصل على شهادة CE، ويمكنه العمل بشكل طبيعي في البيئات القاسية، مما يلبي متطلبات التصميم الموثوق به على المستوى الصناعي. الميزات التقنية وأبرز خصائص جهاز I3700 1.يعمل التصميم الهيكلي لمصفوفة MEMS-IMU على تحسين دقة حساب الوضع لحل مشكلة الأخطاء الكبيرة في حساب الوضعية، يُقترح نظام لحساب الوضعية يعتمد على دمج بيانات مصفوفة MEMS-IMU. تُستخدم طريقة تحسين متجه المعلومات المتعددة لدمج بيانات مصفوفة MEMS-IMU، وتُستخدم طريقة ترشيح كالمان الديناميكي لحساب وضعية المركبة المتحركة. يُحسّن هذا النظام قدرة حساب الوضعية إلى مستوى أعلى من الدقة في الحركات الديناميكية المعقدة. 2.دعم استقبال وحساب إشارات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) عبر النظام بأكمله ونطاق التردد مزود بوحدة تحديد المواقع عبر الأقمار الصناعية ثنائية الهوائي ووحدة GNSS اتجاهية، تدعم جميع أنظمة الملاحة عبر الأقمار الصناعية الرئيسية في العالم، وتتميز بدقة عالية وسرعة في تحديد المواقع والاتجاه. متوافق في الوقت نفسه مع جميع الترددات، مما يضمن أداءً مثاليًا لتحديد المواقع في أي مكان في العالم. يتمتع مستقبل الأقمار الصناعية المدمج بقدرة عالية على مقاومة التداخل، ويمكنه توفير تحديد دقيق للمواقع حتى في البيئات الكهرومغناطيسية المعقدة. 3.نظام ملاحة متكامل عالي الأداء تجمع تقنية الملاحة بالقصور الذاتي مع نظام تحديد المواقع العالمي (GNSS)، بالإضافة إلى خوارزمية ملاحة متكاملة عالية الدقة مطورة ذاتيًا، لتحقيق دقة تحديد موقع أفقي تبلغ 0.8 سم ± 1 جزء في المليون، ودقة تحديد اتجاه تبلغ 0.2 درجة. حتى في حال فقدان إشارات نظام تحديد المواقع العالمي (GNSS) مؤقتًا (كما هو الحال في الأنفاق أو مواقف السيارات تحت الأرض)، يمكن الاستمرار في إخراج بيانات الملاحة المستقرة عبر مستشعرات القصور الذاتي (ثبات انحراف الجيروسكوب الصفري 2.5 درجة/ساعة، وانحراف التسارع الصفري 30 ميكروغرام). في الوقت نفسه، تدعم خوارزميات دمج البيانات متعددة المصادر قياس المسافة الخارجي، وجهاز قياس سرعة السيارة (DVL)، ومستشعرات مساعدة أخرى لتعزيز موثوقية تحديد الموقع في البيئات المعقدة. 4.نظام واجهة مرن وسهل الاستخدام يدعم الجهاز تغطية كاملة للواجهات، بما في ذلك RS232/422 وCAN (SAE J1939) وإشارات مزامنة PPS، وهو متوافق مع الوصول التفاضلي لشبكة الجيل الرابع DTU، ويسهل ربطه بالأجهزة الخارجية مثل LiDAR والكاميرات. كما يدعم إخراج رسائل NMEA وRTCM والبروتوكولات الثنائية ورسائل معيار J1939، مع بروتوكولات متنوعة لتلبية احتياجات الاتصالات الصناعية والمركبات. 5.نشر سريع وتكوين ذكي يُسهّل وضع التوصيل والتشغيل (PnP) الاستخدام، حيث تتكيف الإعدادات الافتراضية مع السيناريوهات الشائعة، مع دعم ضبط أوضاع التشغيل بنقرة واحدة (على متن المركبة، أو السفينة، أو الطائرة، أو المحطة الأساسية). كما يوفر واجهة تطوير سهلة الاستخدام تدعم تسجيل البيانات في الوقت الفعلي وتصحيح الأخطاء المرئي، مما يُقلل من دورة التطوير المتكاملة. سيناريو التطبيق: تمكين آلاف الصناعات بدقة 1. الطائرات بدون طيار والمركبات غير المأهولة: في عمليات التوزيع اللوجستي وعمليات التفتيش، يوفر جهاز I3700 تحديد المواقع على مستوى السنتيمتر وإخراج وضعية مستقرة لضمان التحكم الدقيق في المسارات المعقدة. 2. الزراعة الذكية: بالاشتراك مع نظام القيادة الآلية للآلات الزراعية، يكون خطأ الملاحة بين التلال أقل من 2 سم، مما يحسن بشكل كبير من كفاءة البذر والتسميد. 3. استكشاف المحيطات والسفن غير المأهولة: تصميم حماية IP68 للتعامل مع بيئات رذاذ الملح الرطبة، ووظيفة توجيه الهوائي المزدوج لضمان دقة اتجاه السفينة، والمساعدة في المسح الهيدرولوجي ومهام البحث العلمي. 4. الروبوتات الصناعية: في سيناريوهات مركبات النقل الآلية في المستودعات ومناولة المصانع، يتم تحقيق تتبع مسار الحركة على مستوى المليمتر من خلال التنسيق مع الأجهزة الخارجية من خلال وظائف الإدخال والإخراج المتزامنة. يوفر جهاز I3700 إصدارات متعددة من واجهة الاتصال (MI0/MI1/MI2) لتلبية احتياجات مختلف القطاعات. يأتي الجهاز مزودًا بمجموعة تطوير قياسية ووثائق تقنية مفصلة، ويدعم خدمات مخصصة. يمكنه الاتصال بمحطات CORS مثل Qian Xun وMobile، أو إنشاء محطة مرجعية RTK خاصة به لتحقيق تغطية خدمة عالية الدقة على مستوى الدولة. يقيس جهاز I3700 العالم بدقة ويتحكم في المستقبل بموثوقية. سواء كنت مطورًا تسعى لمواكبة أحدث التقنيات أو ممارسًا منخرطًا بعمق في هذا المجال، فإن I3700سيصبح شريكك الموثوق به لاستكشاف أنظمة الملاحة الذكية. I3700 مهما كانت احتياجاتك، فإن مايكرو ماجيك بجانبك.
اقرأ المزيد
1. مبدأ عمل وأنواع مستشعرات التسارعمستشعر التسارع هو نوع شائع من المستشعرات التي تقيس تسارع الأجسام وزاوية ميلها، ويُستخدم على نطاق واسع في الصناعات والرعاية الصحية والرياضة وغيرها من المجالات. يتكون مستشعر التسارع عادةً من عناصر استشعار ودوائر معالجة الإشارات ودوائر الربط، ويمكنه استشعار تسارع الجسم أو رصد التغيرات في حالته الحركية، وتحويل هذه البيانات إلى إشارات كهربائية للإخراج.يقدم السوق حاليًا نوعين رئيسيين من أجهزة استشعار التسارع: أجهزة الاستشعار التناظرية وأجهزة الاستشعار الرقمية.تتميز مستشعرات التسارع الرقمية بسهولة دمجها مع الأنظمة الرقمية. مع ذلك، ولتحقيق دقة أعلى، وتقليل التشويش، وتلبية متطلبات الاستجابة الديناميكية المختلفة، مع التحكم في التكاليف، نميل أحيانًا إلى تفضيل مستشعرات التسارع ذات المخرجات التناظرية.يوضح الشكل 1 مسار معالجة الإشارة من مقياس تسارع تناظري نموذجي. عمومًا، ولتحسين التكامل وخفض التكاليف، يتم دمج عملية أخذ عينات محول الإشارة التناظرية إلى الرقمية ومعالجة الترشيح الرقمي داخليًا في وحدة التحكم الدقيقة أو معالج الإشارات الرقمية. 2. تصميم مرشح تمرير منخفض مضاد للتشويش قبل محول الإشارة التناظرية إلى الرقميةيُعدّ إضافة مرشح تمرير منخفض مضاد للتشويه في بداية مُحوّل الإشارة التناظرية إلى الرقمية (ADC) عنصرًا أساسيًا في تصميم نظام أخذ عينات الإشارة. وفقًا لنظرية نايكويست لأخذ العينات، يجب أن يكون تردد أخذ العينات fs لمُحوّل الإشارة التناظرية إلى الرقمية ضعف أعلى تردد fmax للإشارة على الأقل (أي fs ≥ 2fmax) لإعادة إنتاج الإشارة الأصلية بدقة دون تشويه. إذا احتوت إشارة الإدخال على مكونات بترددات تتجاوز fs/2 (المعروفة بتردد نايكويست)، فسيتم دمج هذه المكونات عالية التردد في نطاق الترددات المنخفضة، مما يُشكّل إشارات زائفة (تشويه). يُشوّه التشويه الإشارة المفيدة بشكل دائم ولا يُمكن التخلص منه من خلال المعالجة اللاحقة. قد تحتوي الإشارة الفعلية على ضوضاء أو مكونات عالية التردد غير مرغوب فيها (مثل التداخل الكهرومغناطيسي والتوافقيات)، والتي قد تتجاوز نصف تردد أخذ العينات (fs/2). وحتى لو كانت إشارة الإدخال نفسها ذات نطاق ترددي محدود، فإن عملية أخذ العينات في محول الإشارة التناظرية إلى الرقمية (وخاصةً التقطيع) ستُدخل ضوضاء تكميم. يمكن لمرشح التمرير المنخفض المضاد للتشويه تقليل تأثير الضوضاء عالية التردد. مرشح التمرير المنخفض المضاد للتشويه هو في الواقع مرشح تمرير منخفض من نوع RC (مقاومة-مكثف)، وعادةً ما يتم ضبط تردد القطع (fc) الخاص به على قيمة أقل بقليل من نصف تردد أخذ العينات (fs/2) ولكن أعلى بقليل من النطاق الترددي الفعال للإشارة (على سبيل المثال، إذا كان النطاق الترددي لمقياس التسارع 100 هرتز، يتم اختيار fc على أنه 150 هرتز)، مما يضمن مرور الإشارات ذات الترددات الأقل من تردد نايكويست فقط. إذا كان تردد ساعة أخذ العينات في محول الإشارة التناظرية إلى الرقمية 2 كيلوهرتز، فيجب ألا يتجاوز تردد القطع (fc) 1 كيلوهرتز. صيغة حساب تردد القطع fc هي fc = 1/(2π×R×C). يُستخدم مرشح تمرير منخفض مضاد للتشويش لتقليل الضوضاء الخلفية، وبالتالي تحسين دقة مقياس التسارع. عمومًا، في التصميم، يُحدد عرض النطاق الترددي بأقل تردد مطلوب للتطبيق لزيادة دقة مقياس التسارع ونطاقه الديناميكي إلى أقصى حد.في الاستخدام العملي، عند استخدام ADXL103 أو ADXL203 من ADI، يكون مرشح الترددات المنخفضة الداخلي مُدمجًا بالفعل. يتم تحديد تردد القطع (نقطة -3 ديسيبل) بواسطة المكثف الخارجي C المتصل بطرف الإخراج، ولا يمكن تحقيق وظائف منع التداخل وكبح الضوضاء إلا بتوصيل مكثف بالتوازي مع طرف الإخراج وتشكيل مرشح ترددات منخفضة باستخدام مقاومة الإخراج الداخلية. يوضح الشكل 2 دائرة التطبيق الفعلية، وقيمة fc المقابلة لها هي 5 ميكروفاراد/درجة مئوية. 3. الترشيح الرقميتمر الإشارة التناظرية عبر مرشح تمرير منخفض مضاد للتشويه، ثم تُرسل إلى وحدة تحويل الإشارة التناظرية إلى الرقمية (ADC). وبفعل نبضة ساعة أخذ العينات، يتم توليد تدفق بيانات مستمر. في هذه المرحلة، لا بد أن تحتوي البيانات على بعض التشويش. وللتخلص من هذا التشويش، تُستخدم تقنية الترشيح الرقمي لمعالجة البيانات المُستلمة. بالمقارنة مع المرشحات التناظرية، تتميز المرشحات الرقمية باستجابات ترددية أكثر استقرارًا، وقدرة على كبح الإشارات خارج النطاق بدقة، وقابلية تكرار جيدة، ويمكن تنفيذها إما برمجياً بالكامل أو باستخدام تسريع الأجهزة لمرشحات FIR (استجابة النبضة المحدودة) أو IIR (استجابة النبضة اللانهائية).نظراً لرتبة مرشحات FIR العالية، فإنها تستهلك موارد حاسوبية أكبر، وهي أكثر ملاءمة للتشغيل على معالجات الإشارات الرقمية أو وحدات التحكم الدقيقة عالية الأداء. يوضح الشكل التالي صيغة معادلة الفرق الخاصة بها. بالنسبة لمرشح FIR منخفض التمرير من الرتبة 120 باستخدام نافذة كايزر، يصل توهين نطاق الإيقاف عادةً إلى أكثر من 60 ديسيبل. بالمقارنة مع مرشحات IIR، تتميز مرشحات FIR بنطاق انتقال أوسع وتأخير مجموعة أكبر، واستجابتها في الوقت الحقيقي ليست بنفس سرعة مرشحات IIR.في حال محدودية موارد الحوسبة على منصة مضمنة، أو للحصول على نطاق انتقال أكثر حدة، يمكن استخدام مرشحات الاستجابة النبضية اللانهائية (IIR). بالمقارنة مع مرشحات الاستجابة النبضية المحدودة (FIR)، تتميز مرشحات IIR بكفاءة حسابية أعلى (حيث يمكنها تحقيق أداء عالٍ برتب أقل)، ولها تغيرات طور غير خطية، وهي مناسبة لمقاييس التسارع، ولكنها قد تكون غير مستقرة. لذا، يجب تحسين مواقع الأقطاب بعناية. يوضح الشكل التالي الصيغة العامة لمعادلة الفرق لمرشحات IIR. عادةً ما يمكن لمرشح التمرير المنخفض الرقمي من النوع IIR الإهليلجي من الدرجة الرابعة أن يحقق توهين نطاق التوقف بأكثر من 60 ديسيبل عندما يكون تموج نطاق التمرير 0.5 ديسيبل.أحيانًا، وللحصول على نتيجة إخراج سلسة، تُخضع بيانات الإخراج ضمن نافذة معينة من المرشح المذكور سابقًا لترشيح المتوسط المتحرك لتقليل تأثير الضوضاء. لنفترض وجود متتالية إشارة x[n] تحتوي على N عينة، حيث n هو فهرس العينة (من 0 إلى N-1). يتم إجراء ترشيح المتوسط المتحرك عن طريق تحريك نافذة ثابتة الطول M على متتالية الإشارة وحساب متوسط العينات داخل النافذة. لكل موضع k من النافذة المتحركة، يمكن حساب الإخراج المُرشَّح y[k] باستخدام الصيغة التالية: يُحدد حجم النافذة المنزلقة (M) درجة التنعيم. فالنافذة الأكبر تُنعّم الإشارة بفعالية أكبر، ولكن قد ينتج عنها استجابة متأخرة؛ أما النافذة الأصغر فتستجيب لتغيرات الإشارة بسرعة أكبر، ولكن قد يكون تأثير التنعيم أقل. عادةً، عندما تكون ترددات أخذ عينات محول الإشارة التناظرية إلى الرقمية 2000 هرتز، يُضبط حجم النافذة المنزلقة (M) على 10.
اقرأ المزيد
احصل على معلومات المنتج بسرعة في دقيقة واحدةفي عصر التكنولوجيا سريع التغير، أصبحت تقنية الملاحة بالقصور الذاتي الدقيقة مطلباً أساسياً في مجالات مثل القيادة الذاتية، والفضاء، واستكشاف المحيطات. G-F120Hدقة عالية جيروسكوب الألياف البصريةتم إطلاقه بواسطة شركة مايكرو ماجيكبفضل أدائها المتميز وموثوقيتها العالية، توفر حلول ملاحة مستقرة ودقيقة للمستخدمين العالميين، مما يمكّن الصناعات من الارتقاء إلى مستويات جديدة من الذكاء.أصبح الجيروسكوب الليفي البصري عالي الدقة G-F120H رائدًا في تطبيقات الملاحة بفضل تصميمه المتكامل للمكونات البصرية والإلكترونية. وبالرغم من وزنه وحجمه، إلا أنه يتميز بأداء قصور ذاتي ممتاز. وبفضل اعتماده على تقنية بصرية متكاملة متطورة ودوائر إلكترونية مغلقة الحلقة بتقنية FPGA، يحقق G-F120H دقةً وتحكمًا أفضل في الضوضاء وكفاءةً أعلى من التقنيات المماثلة. إضافةً إلى ذلك، تعمل وظيفة المعايرة الداخلية على تحسين تأثير كبح الحرارة، بينما يضمن تصميم الفصل بين الأجهزة الإلكترونية ومكونات الحلقة الحساسة للجيروسكوب الليفي البصري قابليةً واسعةً للتكيف مع مختلف البيئات. الميزة الأساسية: تجاوز الحدود التكنولوجية1.دقة فائقة، وموثوقية ثابتةاستقرار الانحياز الصفري منخفض يصل إلى 0.002 درجة/ساعة (1σ، 100 ثانية)، مما يضمن اتساقًا عاليًا لقياس الوضع أثناء التشغيل طويل الأمد.دقة تكرارية كاملة عند درجات الحرارة العالية بدون انحياز ≤ 0.05 درجة مئوية/ساعة، تعمل في بيئات قاسية (-40 درجة مئوية إلى +65 درجة مئوية) بأداء متواصل. معامل المشي العشوائي ≤ 0.001 درجة مئوية/√ ساعة، مما يقلل بشكل فعال من تداخل الضوضاء وينتج عنه بيانات أكثر نقاءً.2.متانة فائقة، وشجاعة في مواجهة التحديات.من خلال اختبارات ميكانيكية دقيقة، نضمن دقة وموثوقية تشغيل المنتج في البيئات المعقدة. في حالة الاهتزاز العشوائي (20-500 هرتز، يهتز كل محور لمدة 15 دقيقة)، تكون القيمة المطلقة لقيمة الانحراف الصفري أثناء الاهتزاز، ومتوسط قيمة الانحراف الصفري قبل وبعد الاهتزاز، أقل من 0.05 درجة/ساعة. وفي حالة الصدمة الميكانيكية بوزن 30 غرامًا (نصف موجة جيبية، 10 مللي ثانية)، تكون قيمة تغير الموضع الصفري قبل وبعد الصدمة أقل من 0.02 درجة/ساعة، مما يضمن موثوقية المنتج في سيناريوهات ديناميكية عالية، مثل التطبيقات على متن المركبات وفي الجو.3.اتصال عالي السرعة، وتكامل سلسيدعم الاتصال التسلسلي ثنائي الاتجاه RS-422، بمعدل نقل بيانات يصل إلى 460.8 كيلوبت في الثانية وتوافق قوي. يحتوي إطار البيانات على بيانات جيروسكوب صالحة 32 بت وبيانات درجة حرارة 14 بت، بالإضافة إلى فحص التكافؤ لضمان سلامة المعلومات ونقلها في الوقت الفعلي. تساهم سيناريوهات التطبيق في تمكين مجالات متنوعة(1) الطائرات بدون طيار والطيران: توفير دقة أقل من درجة واحدة (0.05 درجة) لأنظمة الاتجاه والوضع الموجودة على متن الطائرة لضمان سلامة واستقرار الطيران.(2) الملاحة البحرية: الخيار الأمثل للبوصلات الجيروسكوبية البحرية، مع مقاومة التداخل المغناطيسي (حساسية المجال المغناطيسي ≤ 0.02 درجة/ساعة/جيثانية) والقدرة على التكيف مع البيئات البحرية المعقدة.(3) الأتمتة الصناعية: تحديد المواقع بدقة (دقة 1 سم) وقياس السرعة (دقة 0.03 م/ث)، مما يتيح التحكم عالي الدقة في الحركة للمركبات الموجهة آلياً والروبوتات وغيرها. ضمان الجودة: يُحدد بالمعايير الفنيةتلتزم سلسلة G-F120H التزاماً صارماً بالمواصفات الفنية الدولية، وتقدم ثلاثة طرازات، G-F120H-A/B/C، لتلبية متطلبات الدقة في مختلف السيناريوهات:(1) G-F120H-C: نموذج رائد يتميز بثبات مثالي بدون انحياز وقابلية تكرار كاملة لدرجة الحرارة، وهو مناسب للمهام عالية الدقة من الدرجة الفضائية.(2) G-F120H-B: يوازن بين الأداء والتكلفة، وهو مناسب للأسواق المتوسطة إلى الراقية مثل تطبيقات السيارات والتطبيقات البحرية.(3) G-F120H-A: خيار اقتصادي، ولا يزال الأداء يتجاوز معايير الصناعة، ويغطي احتياجات الأتمتة الصناعية. اختر مايكرو ماجيك، وافتح آفاقاً لمستقبل قائم على الدقةبصفتها مزودًا عالميًا رائدًا لحلول الملاحة بالقصور الذاتي، شركة مايكرو ماجيكمدفوعة بالابتكار وتواصل دفع حدود التكنولوجيا. G-F120H جيروسكوب الألياف البصريةليس مجرد جهاز، بل هو أيضاً شريك موثوق به لمساعدتك على الانتقال نحو عصر الذكاء. جي-إف120مهما كانت احتياجاتك، فإن مايكرو ماجيك بجانبك. --
اقرأ المزيد
يُخرج مستشعر الجهد عادةً نطاق جهد يتراوح بين 0-5 فولت أو 0-10 فولت. إذا اخترنا عدم استخدام شريحة تحويل تناظري رقمي خارجية لاعتبارات التكلفة، واستبدلناها بأخذ عينات من وحدة التحويل التناظري الرقمي داخل شريحة المتحكم الدقيق، ولكن نظرًا لأن نطاق جهد وحدة التحويل التناظري الرقمي في STM32 هو 0-3.3 فولت، فإننا نحتاج في هذه الحالة إلى دائرة أخذ العينات الموضحة في الشكل أدناه.في الشكل، يشكل المقاومان R1 وR2 دائرة مقسم جهد، حيث يحولان جهد الدخل من 0 إلى 5 فولت إلى نطاق جهد يتراوح تقريبًا من 0 إلى 3 فولت. يقوم مضخم العمليات اللاحق، الذي يعمل كمتابع جهد، بمطابقة المعاوقة، وعزل المستشعر عن وحدة أخذ عينات محول الإشارة التناظرية إلى الرقمية (ADC)، وتقليل توهين الإشارة. ولمنع تلف دائرة وحدة ADC اللاحقة نتيجة الجهد الزائد أو السالب، تُضاف ثنائيات حماية من التيار الزائد إلى مصدر الطاقة والأرضي على التوالي، مما يضمن بقاء جهد دخل وحدة ADC ضمن النطاق من -0.7 فولت إلى 3.3 فولت + 0.7 فولت. في الوقت نفسه، وللحد من تأثير الضوضاء عالية التردد، يُضاف مرشح تمرير منخفض RC قبل أخذ عينات ADC. يجب اختيار تردد القطع لمرشح التمرير المنخفض وفقًا لعرض نطاق الإشارة. على سبيل المثال، إذا كان عرض نطاق الإشارة 100 هرتز، فيمكن ضبط تردد القطع على 100 هرتز أو أعلى قليلاً، مثل 1 كيلوهرتز. إذا كانت قيمة المقاومة R2 تساوي 1.5 كيلو أوم وقيمة المكثف C1 تساوي 100 نانوفاراد، فإن تردد القطع fc يساوي تقريبًا 1 كيلوهرتز.
اقرأ المزيد
إذا تم التواصل بين وحدة الاستشعار ونظام المستخدم باستخدام بروتوكولات UART أو SPI أو IO، فإن مستوى جهد واجهة وحدة الاستشعار يكون عادةً 3.3 فولت، وكذلك مستوى جهد نظام المستخدم. في هذه الحالة، يكون الاتصال المباشر ممكنًا في أغلب الأحيان. مع ذلك، إذا كان مستوى جهد واجهة نظام المستخدم 1.8 فولت أو 5 فولت، فعند تفاعل الوحدة مع نظام المعالج الدقيق أحادي الشريحة لتبادل البيانات، قد يؤدي عدم تطابق مستويات الجهد بين الطرفين إلى فشل الاتصال، وتدفق عكسي للتيار، واستهلاك غير طبيعي للطاقة، واضطرابات في الجهد، وغيرها من المشاكل. ستتناول هذه المقالة عدة طرق شائعة لمطابقة مستويات الجهد، ويمكن للمستخدمين اختيار الطريقة الأنسب وفقًا لحالتهم.1. استخدم رقائق تحويل المستوىقم بتزويد جانبي شريحة التحويل بمصدرَي الطاقة اللازمين، ثم وصّل إشارات الإدخال والإخراج المطلوبة للتحويل بمدخلات ومخرجات الشريحة. تتم جميع عمليات التحويل داخليًا بواسطة الشريحة. يوضح الشكل التالي دائرة تحويل المستوى باستخدام SN74LVC2T45DCTR.تتميز هذه الخطة بسرعتها الفائقة، وقدرتها العالية على القيادة، وسهولة استخدامها. أما عيوبها فتتمثل في ارتفاع تكلفتها نسبياً.2. تحويل المستويات باستخدام MOSFETs أو الترانزستوراتكما هو موضح في الشكل أدناه، هذه دائرة تحويل مستوى ثنائية الاتجاه.لنبدأ بتحليل حالة إرسال البيانات من 3.3 فولت إلى 5 فولت. عندما يكون جهد طرف UART1_TX مرتفعًا، يكون الترانزستور MOSFET Q1 في حالة قطع، ويتم رفع جهد طرف UART2_RX إلى جهد التغذية الخاص به. وعندما يكون جهد طرف UART1_TX منخفضًا، يعمل الترانزستور MOSFET Q1، ويتم خفض جهد طرف UART2_RX إلى مستوى منخفض بواسطة Q1، وبذلك تكتمل عملية تحويل الجهد.ثانيًا، دعونا نحلل حالة إرسال البيانات من 5 فولت إلى 3.3 فولت. عندما يكون جهد طرف UART2_TX عاليًا، يكون كل من ترانزستور MOSFET Q2 وثنائي الجسم في حالة قطع، ويتم رفع جهد UART1_RX إلى مستوى عالٍ بواسطة المقاوم R3. عندما يُخرج UART2_TX جهدًا منخفضًا، لا يعمل ترانزستور MOSFET، لكن ثنائي الجسم الخاص به يخفض جهد UART1_RX إلى مستوى منخفض. عند هذه النقطة، يكون جهد Vgs أكبر من جهد التشغيل، فيعمل ترانزستور MOSFET، مما يؤدي إلى خفض جهد UART1_RX بشكل أكبر.يمكن أيضًا استبدال ترانزستورات MOSFET بترانزستورات أخرى.تتمثل ميزة هذا الحل في انخفاض تكلفته، بينما يتمثل عيبه في أن معدل نقل البيانات لا يمكن أن يتجاوز 400 كيلوبت في الثانية بشكل عام.3. استخدام المقاومات لتقسيم الجهد لتحويل المستوياتيستخدم هذا الحل نوعًا واحدًا فقط من المكونات - المقاومات، كما هو موضح في الشكل أدناه. عندما ترسل وحدة مستوى 3.3 فولت البيانات إلى اليمين، فإنها تمر فقط عبر مقاومة تحديد التيار، ويكون مستوى الإشارة عند طرف الاستقبال في العميل ضمن النطاق المحدد. أما عندما يرسل العميل مستوى 5 فولت البيانات إلى اليسار، فإنه يستخدم مقاومتين لتقسيم الجهد، ويكون الجهد عند طرف الاستقبال على اليسار 5 فولت × 2 كيلو أوم / (1 كيلو أوم + 2 كيلو أوم) ≈ 3.3 فولت.تتميز هذه الطريقة بتكلفتها المنخفضة للغاية وسهولة استخدامها في تصميم لوحات الدوائر المطبوعة. أما عيوبها فتتمثل في ضعف قدرتها على نقل البيانات بسرعة عالية، حيث لا تتجاوز سرعة نقل البيانات فيها عادةً 100 كيلوبت في الثانية.
اقرأ المزيد
احصل على معلومات المنتج بسرعة في دقيقة واحدة في مجال الأتمتة الصناعية والمراقبة الذكية، يُعد جمع البيانات بدقة وتحليل حالة المعدات بشكل موثوق أمراً أساسياً لضمان سلامة الإنتاج وكفاءته. ACM1000 رقميًا مستشعر اهتزاز MEMS تم إطلاقه بواسطة شركة مايكرو ماجيكأصبح خيارًا مثاليًا في مجال مراقبة الاهتزازات نظرًا لدقته العالية، ومخرجاته متعددة المعايير، وقدرته القوية على التكيف مع البيئة. يستخدم جهاز ACM1000 مستشعر MEMS ثلاثي المحاور منخفض الضوضاء والانحراف واستهلاك الطاقة، يتميز بتردد عالٍ وضوضاء منخفضة، مما يجعله مناسبًا بشكل خاص لتطبيقات قياس الاهتزازات عالية الدقة. يُمكنه اكتشاف أعطال الآلات في أسرع وقت ممكن في تطبيقات مراقبة حالة المعدات. لا يتميز هذا المنتج بالأداء الممتاز فحسب، بل يتميز أيضًا باستهلاك منخفض للغاية للطاقة. بالإضافة إلى ذلك، يوفر هذا المستشعر قياسًا دقيقًا وموثوقًا للميل في بيئات ذات صدمات واهتزازات عالية دون التسبب في تشبع المستشعر. تشمل أبرز مميزات منتج ACM1000 الجوانب التالية:1.القياس المتكامل متعدد المعاييريمكن لجهاز ACM1000 إخراج بيانات سرعة الاهتزاز (0-50 مم/ث)، وزاوية الاهتزاز (0-180 درجة)، والسعة (الإزاحة 0-30 مم)، وتردد الاهتزاز (1-100 هرتز)، وبيانات درجة الحرارة لثلاثة محاور (X، Y، Z)، مما يغطي بشكل كامل متطلبات مراقبة حالة اهتزاز المعدات.2.دقة عالية وضوضاء منخفضةباستخدام تقنية الترشيح الرقمي وأجهزة الاستشعار السعوية المصنوعة من السيليكون أحادي البلورة، يتم تقليل تداخل الضوضاء بشكل فعال، وتصل دقة القياس إلى: سرعة الاهتزاز: ±1 مم/ث؛ زاوية الاهتزاز: ±0.001 درجة/ث؛ إزاحة الاهتزاز: ±0.001 مم.3.تصميم متين من الدرجة الصناعيةنطاق درجة حرارة واسع (-40 درجة مئوية إلى +85 درجة مئوية)، مناسب للبيئات القاسية. مقاوم للصدمات حتى 20000 غرام والاهتزازات حتى 10 غرامات، ما يلبي متطلبات البيئات الصناعية الصعبة. متوسط الوقت بين الأعطال ≥ 45000 ساعة لضمان تشغيل النظام بشكل مستقر وموثوق.4.تكوين مرن وتكامل سهليدعم الجهاز واجهات متعددة مثل RS232/RS485/TTL/RS422/CAN، وهو متوافق مع بروتوكول Modbus. يمكن ضبط رموز العناوين (0x01~0xFF)، مما يدعم ربط أجهزة الاستشعار المتعددة بالشبكة ويحقق مراقبة متعددة النقاط. يتميز بقاعدة مغناطيسية مدمجة وفتحات تثبيت لولبية لسهولة التركيب. راقب كل اهتزاز بدقة، وامنع المشاكل قبل حدوثها، وساعد في تطوير الذكاء الصناعي. اختر ACM1000 لتزويد معداتك بـ "العين الذكية"! ACM-1000مهما كانت احتياجاتك، فإن مايكرو ماجيك بجانبك. --
اقرأ المزيدترك رسالة
امسح ضوئيًا إلى WeChat :