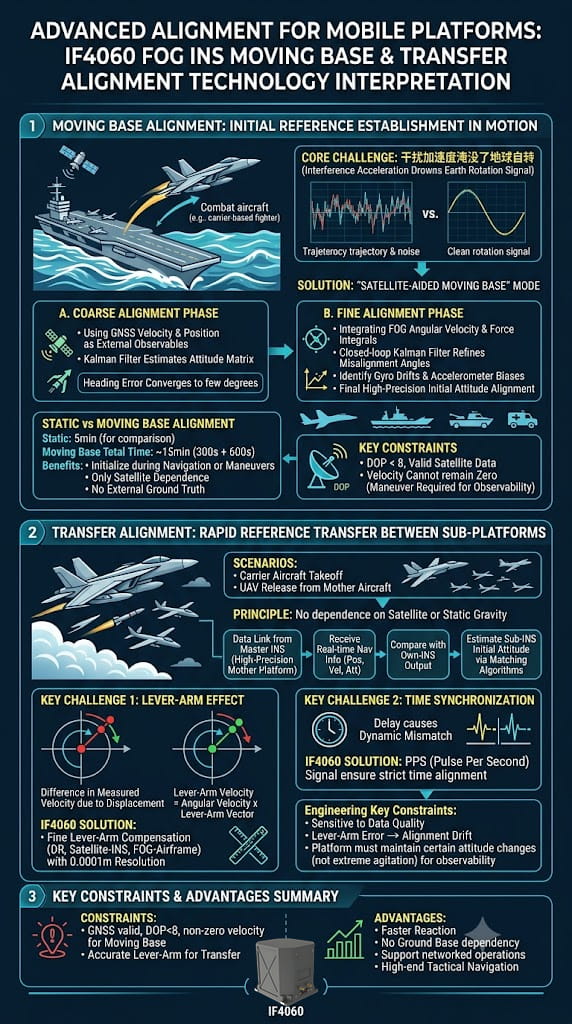
لا يقتصر نظام الملاحة بالقصور الذاتي بالألياف الضوئية IF4060 على امتلاكه قدرات عالية الدقة لتحديد الشمال بشكل مستقل، بل يُظهر أيضًا قيمة تكتيكية استثنائية من خلال وظيفتين متقدمتين: المحاذاة الأساسية الديناميكية ومحاذاة النقل. وتحدد هاتان القدرتان بشكل مباشر سرعة استجابة النظام وفعاليته التشغيلية عند نشره على منصات متنقلة مثل الطائرات المحمولة على حاملات الطائرات، وأنظمة الأسلحة المركبة على المركبات، وأسراب الطائرات بدون طيار. 1. محاذاة القاعدة الديناميكية: إنشاء مرجع أولي في بيئة متأرجحة يتمثل التحدي الرئيسي في محاذاة القاعدة الديناميكية في أن تسارعات الاضطراب الناتجة عن حركة الحامل تطغى على الإشارات المرجعية - مثل السرعة الزاوية للأرض ومتجه الجاذبية - المستخدمة عادةً في المحاذاة التحليلية التقليدية. ويعالج جهاز IF4060 هذه المشكلة باستخدام وضع "المحاذاة الديناميكية بمساعدة الأقمار الصناعية"، والذي يعمل على مرحلتين: مرحلة المحاذاة الخشنة: تعمل بيانات السرعة والموقع من نظام الملاحة عبر الأقمار الصناعية كملاحظات خارجية لإنشاء مرشح كالمان؛ وهذا يقدر مصفوفة الاتجاه تقريبًا ويقرب خطأ الاتجاه إلى بضع درجات. مرحلة المحاذاة الدقيقة: بالاعتماد على المحاذاة الأولية، تتضمن هذه المرحلة بيانات السرعة الزاوية والقوة النوعية المدمجة في نظام الملاحة بالقصور الذاتي. ويُستخدم مرشح كالمان ذو الحلقة المغلقة لتحسين تقدير زوايا عدم المحاذاة، مع تحديد انحراف الجيروسكوب وانحياز مقياس التسارع في الوقت نفسه، مما يحقق في النهاية تهيئة أولية عالية الدقة للوضع. بالمقارنة مع محاذاة القاعدة الثابتة (5 دقائق)، تستغرق محاذاة القاعدة الديناميكية حوالي 15 دقيقة (300 ثانية + 600 ثانية). ورغم أنها تستغرق وقتًا أطول، إلا أنها تتيح التهيئة أثناء تحرك المنصة أو مناورتها؛ علاوة على ذلك، تعتمد المحاذاة كليًا على بيانات الملاحة عبر الأقمار الصناعية دون الحاجة إلى مرجع أرضي خارجي. وينص الدليل على أن محاذاة القاعدة الديناميكية تتطلب بيانات أقمار صناعية صالحة وقيمة DOP أقل من 8. بالإضافة إلى ذلك، لا يمكن أن تظل سرعة الحامل ثابتة عند الصفر، مما يعني أن مستوى معينًا من الإثارة الناتجة عن المناورة ضروري لضمان إمكانية رصد النظام. 2. مواءمة النقل: نقل مرجعي سريع بين المنصات "الأصلية" و"الفرعية" يُعدّ نظام محاذاة النقل ميزةً متقدمةً أخرى في نظام IF4060، وهو مصممٌ خصيصًا لسيناريوهات المنصات "الرئيسية والفرعية"، مثل محاذاة الطائرات المحمولة على حاملات الطائرات قبل الإقلاع، أو محاذاة الطائرات المسيّرة قبل إطلاقها من السفينة الأم. لا يعتمد مبدأ تشغيله على الأقمار الصناعية أو الجاذبية الأرضية؛ بل يستقبل بيانات الملاحة في الوقت الفعلي (الموقع، والسرعة، والاتجاه) من نظام ملاحة بالقصور الذاتي رئيسي (منصة مضيفة عالية الدقة) عبر وصلة بيانات. وبمقارنة هذه البيانات مع مخرجات نظام الملاحة بالقصور الذاتي الداخلي الخاص به، وباستخدام خوارزميات المطابقة، يُعيد النظام حساب اتجاهه الأولي ومعايير الملاحة الخاصة به. تكمن التحديات التقنية الأساسية لمحاذاة النقل في تأثير ذراع الرافعة ومزامنة الوقت. نظرًا لاختلاف مواقع تثبيت نظامي القصور الذاتي الرئيسي والتابع، تنشأ اختلافات في السرعة الخطية عند مناورة الحاملة (سرعة ذراع الرافعة = السرعة الزاوية × متجه ذراع الرافعة). يتميز جهاز IF4060 بآلية تعويض دقيقة لذراع الرافعة (تتعامل مع أذرع الرافعة من نظام الملاحة عبر الأقمار الصناعية إلى نظام القصور الذاتي، ومن نظام الملاحة العالمي عبر الأقمار الصناعية إلى نظام القصور الذاتي، ومن نظام القصور الذاتي إلى المنصة بدقة 0.0001 متر). تترجم هذه الآلية قياسات النظام التابع إلى نقطة مرجعية للنظام الرئيسي، مما يزيل أخطاء المطابقة الناتجة عن انحناء الهيكل وانحرافات ذراع الرافعة الخارجية. في الوقت نفسه، تضمن إشارة PPS (نبضة في الثانية) محاذاة دقيقة للمراجع الزمنية بين النظامين الرئيسي والتابع، مما يمنع عدم التطابق الديناميكي الناتج عن زمن الاستجابة. 3. القيود الرئيسية لتنفيذ الهندسة يُعدّ كلٌّ من محاذاة القاعدة الديناميكية ومحاذاة النقل حساسين للغاية لجودة بيانات الإدخال. ففي محاذاة القاعدة الديناميكية، يفشل النظام في التقارب بفعالية إذا ظلت قراءة سرعة نظام تحديد المواقع العالمي (GNSS) صفرًا باستمرار أو إذا تجاوزت قيمة معامل دقة المحاذاة (DOP) الحدود المسموح بها. أما في محاذاة النقل، فإذا تم ضبط معلمات ذراع الرافعة بشكل غير صحيح، فسيشير مؤشر العطل إلى "انحراف مفرط في المحاذاة". علاوة على ذلك، يتطلب كلا نمطي المحاذاة أن تخضع المركبة الحاملة لتغيير في الوضعية بمقدار معين أثناء المناورة - مع تجنب التذبذب العنيف - لضمان إمكانية رصد الحالة الكاملة لمرشح كالمان. ملخص تعمل قدرات محاذاة القاعدة الديناميكية والنقل لجهاز IF4060 بشكل أساسي على توسيع نطاق "تحديد الشمال الثابت" إلى "التقدير القائم على التصفية في البيئات الديناميكية" وتوسيع نطاق "المحاذاة الذاتية" إلى "النقل التعاوني الموزع". هذه الميزات ترفع من شأن جهاز IF4060 من مجرد مستشعر بسيط للموقع/الاتجاه إلى عقدة ملاحة تكتيكية متطورة قادرة على الاستجابة السريعة ضمن أنظمة القتال الشبكية.
اقرأ المزيد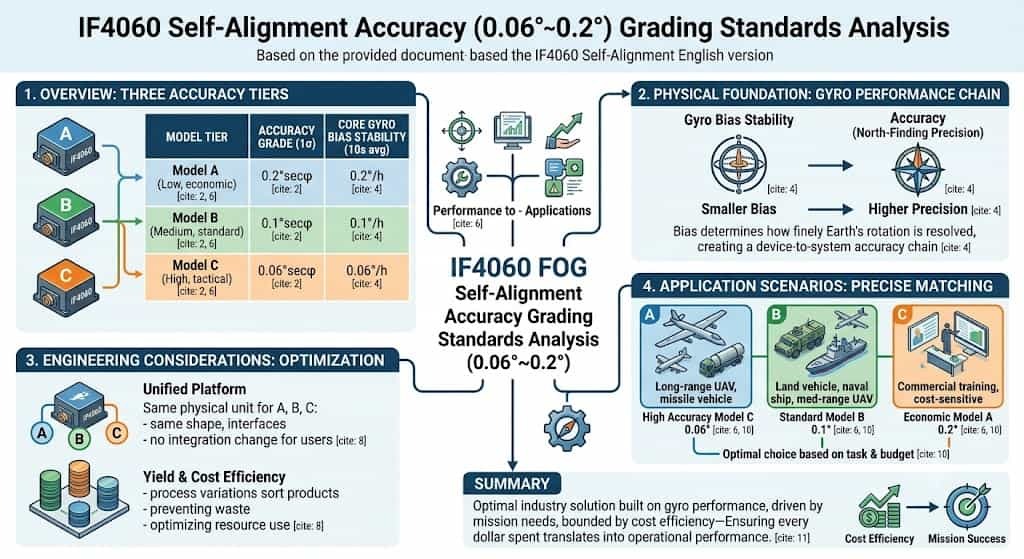
يتوفر نظام الملاحة بالقصور الذاتي بالألياف الضوئية IF4060 بثلاثة نماذج - A وB وC - تُقابل مستويات دقة منخفضة ومتوسطة وعالية على التوالي. تبلغ دقة محاذاة الاتجاه ذاتيًا نحو الشمال (1σ) لهذه النماذج 0.2° ثانية، و0.1° ثانية، و0.06° ثانية. هذا التصنيف ليس عشوائيًا، بل يستند إلى تقييم شامل لأداء المكونات الأساسية، ومتطلبات التطبيق، والجدوى الاقتصادية. **الأساس المادي للتصنيف الدقيق** تعتمد دقة تحديد الاتجاه نحو الشمال بشكل أساسي على استقرار انحياز المكونات العطالية. تتميز الجيروسكوبات في نماذج IF4060 الثلاثة باستقرار انحياز (متوسط 10 ثوانٍ) يبلغ 0.2 درجة/ساعة، و0.1 درجة/ساعة، و0.06 درجة/ساعة على التوالي. يُعد استقرار انحياز الجيروسكوب العامل الحاسم في دقة تحديد الاتجاه نحو الشمال: فكلما انخفض الانحياز، زادت دقة الجيروسكوب في تحديد مركبة السرعة الزاوية للأرض، مما يؤدي إلى دقة أعلى في تحديد الاتجاه نحو الشمال. تتوافق مستويات الدقة الثلاثة مباشرةً مع مستويات أداء الجيروسكوب الثلاثة، مما يُشكل سلسلة دقة متكاملة تمتد من مستوى المكون إلى مستوى النظام. **تحديد مكانة أجهزة قياس الدقة في الصناعة** من منظور صناعي، تندرج دقة تحديد الاتجاه نحو الشمال البالغة 0.06 درجة ثانية ضمن فئة الدقة التكتيكية العالية، القادرة على تلبية متطلبات صارمة مثل التوجيه الدقيق والملاحة الذاتية للطائرات بدون طيار. أما مستوى 0.1 درجة ثانية فيمثل الدقة التكتيكية المتوسطة، وهو مناسب لتطبيقات مثل ملاحة المركبات البرية والسفن الحربية. بينما يستهدف مستوى 0.2 درجة ثانية التطبيقات الحساسة للتكلفة والتي تتطلب دقة أقل نسبيًا. وتغطي هذه المستويات الثلاثة مجتمعةً كامل نطاق الاحتياجات، بدءًا من "التقنيات المتطورة" وصولًا إلى "الحلول الاقتصادية والعملية". **اعتبارات هندسية للتصميم متعدد المستويات** تعكس استراتيجية تقديم ثلاثة مستويات دقة على منصة واحدة مبادئ هندسية راسخة. تشترك النماذج الثلاثة في خصائص خارجية متطابقة، مثل الشكل والواجهات، مما يتيح للمستخدمين التبديل بسلاسة بين مستويات الدقة دون تغيير مخططات تكامل أنظمتهم. وفيما يتعلق باختيار المكونات، تُظهر الجيروسكوبات الليفية البصرية بطبيعتها اختلافات في الأداء أثناء الإنتاج؛ لذا يُعد تصنيف المنتجات وشحنها بناءً على الأداء الفعلي المقاس النهج الأمثل من حيث التكلفة والمنطق. تمنع هذه الطريقة هدر المكونات عالية الأداء، مع ضمان الاستفادة القصوى من كل وحدة. مطابقة دقيقة لسيناريوهات التطبيق. تُناسب فئة 0.06° المهام التي تتطلب دقة استثنائية في تحديد الاتجاه، مثل الاستطلاع بعيد المدى بواسطة الطائرات المسيّرة ومحاذاة منصات إطلاق الصواريخ. أما فئة 0.1° فتُلبي احتياجات معظم المركبات التكتيكية وأنظمة الملاحة البحرية والطائرات المسيّرة قصيرة إلى متوسطة المدى. بينما تُناسب فئة 0.2° التطبيقات المدنية أو التدريبية حيث يكون التحكم في التكاليف صارمًا ومتطلبات الدقة متوسطة. ويمكن للمستخدمين اختيار الخيار الأمثل من بين هذه المستويات الثلاثة للدقة بناءً على متطلبات المهمة وقيود الميزانية. يمثل تصنيف الدقة ثلاثي المستويات لجهاز IF4060 حلاً مثالياً - يستند إلى أداء الجيروسكوب، ويعتمد على احتياجات التطبيق، ويتوازن مع فعالية التكلفة - مما يضمن إنفاق كل قرش حيث يكون أكثر أهمية.
اقرأ المزيد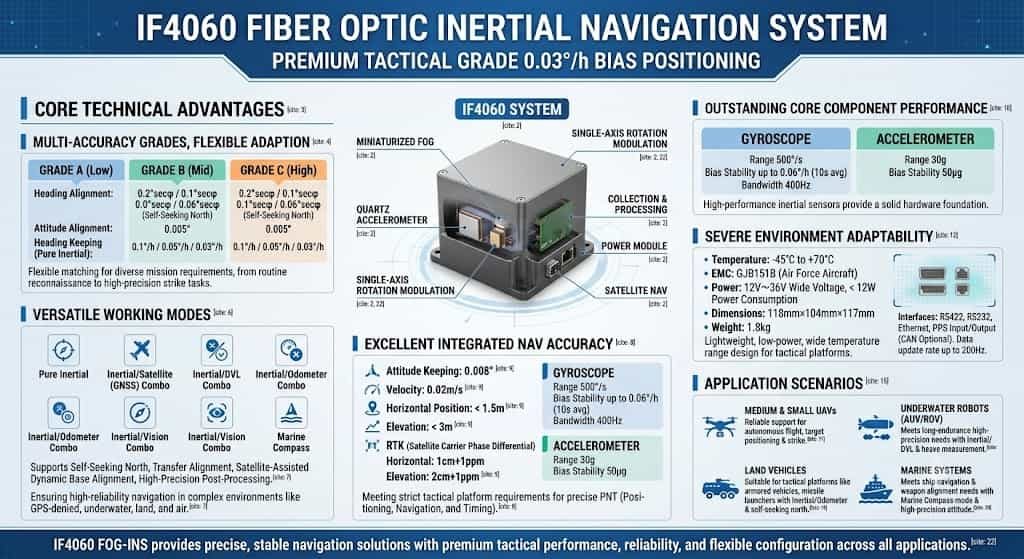
نظام الملاحة بالقصور الذاتي IF4060 ذو الألياف الضوئية هو نظام أحادي المحور يعتمد على تعديل الدوران، ويتألف بشكل أساسي من جيروسكوب مصغر يعمل بالألياف الضوئية، ومقاييس تسارع كوارتزية، وآلية مؤازرة، ووحدة تزويد طاقة، ووحدة جمع ومعالجة البيانات، ووحدة ملاحة عبر الأقمار الصناعية. يتميز هذا النظام بصغر حجمه وخفة وزنه ودقته العالية وتكلفته المنخفضة، كما أنه قادر على معايرة بعض أخطاء مكونات القصور الذاتي ذاتيًا. وباعتباره نظام ملاحة بالقصور الذاتي عالي الأداء من الفئة التكتيكية، فإن IF4060 مناسب لمجموعة واسعة من التطبيقات المتطلبة، بما في ذلك الطائرات بدون طيار الصغيرة والمتوسطة الحجم والروبوتات تحت الماء. المزايا التقنية الأساسية 1. مستويات دقة متعددة للتكيف المرن يتوفر جهاز IF4060 بثلاثة نماذج - A وB وC - تُقابل مستويات دقة منخفضة ومتوسطة وعالية على التوالي؛ وتتشارك جميعها في خصائص خارجية متطابقة، مثل الشكل والواجهات. تبلغ دقة محاذاة الاتجاه 0.2° ثانية، و0.1° ثانية، و0.06° ثانية (في وضع البحث الذاتي عن الشمال) على التوالي؛ بينما تبلغ دقة محاذاة الوضع 0.005° في جميع النماذج؛ أما دقة تثبيت الاتجاه (في وضع القصور الذاتي البحت) فتبلغ 0.1°/ساعة، و0.05°/ساعة، و0.03°/ساعة على التوالي. يتيح هذا التصميم ثلاثي المستويات لجهاز IF4060 تلبية متطلبات دقة الملاحة المتفاوتة لمختلف المهام بمرونة، بدءًا من الاستطلاع الروتيني وصولًا إلى عمليات الضربات عالية الدقة. 2. أوضاع التشغيل الشاملة يدعم جهاز IF4060 أوضاع تشغيل متعددة، تشمل الوضع بالقصور الذاتي فقط، والوضع بالقصور الذاتي/القمر الصناعي، والوضع بالقصور الذاتي/مقياس سرعة الدوران، والوضع بالقصور الذاتي/عداد المسافة، والوضع بالقصور الذاتي/الرؤية، ووضع البوصلة البحرية. كما يدعم وظائف مثل البحث الذاتي عن الشمال، ومحاذاة النقل، ومحاذاة القاعدة المتحركة بمساعدة القمر الصناعي، والمعالجة اللاحقة عالية الدقة. يضمن هذا التغطية الشاملة للأوضاع قدرات ملاحة عالية الموثوقية في البيئات المعقدة - بما في ذلك البيئات التي لا تتوفر فيها إشارة GPS، وتحت الماء، وعلى الأرض، وفي الجو - مما يلبي تمامًا متطلبات التكيف للمنتجات التكتيكية في ظروف ساحة المعركة المعقدة. 3. دقة ملاحة متكاملة ممتازة في وضع الملاحة المتكاملة مع الأقمار الصناعية، تصل دقة تثبيت الاتجاه إلى 0.008 درجة، ودقة السرعة إلى 0.02 متر/ثانية، ودقة الموقع الأفقي إلى أكثر من 1.5 متر، ودقة الموقع الرأسي إلى أكثر من 3 أمتار. عند استخدام وصلة تفاضلية طورية حاملة للأقمار الصناعية، يحقق النظام دقة أفقية تبلغ 1 سم ± 1 جزء في المليون، ودقة رأسية تبلغ 2 سم ± 1 جزء في المليون. يضمن هذا المستوى الاستثنائي من دقة الملاحة المتكاملة أن يلبي نظام IF4060 بشكل كامل المتطلبات الصارمة لتحديد المواقع والملاحة والتوقيت الدقيق (PNT) التي تتطلبها منصات القتال التكتيكية. 4. أداء فائق للمكونات الأساسية تم تجهيز جهاز IF4060 بجيروسكوب يتميز بنطاق قياس يبلغ 500 درجة/ثانية، وثبات انحياز يصل إلى 0.06 درجة/ساعة (بمعدل 10 ثوانٍ)، وعرض نطاق ترددي يبلغ 400 هرتز؛ بينما يوفر مقياس التسارع نطاق قياس يبلغ 30 جرامًا وثبات انحياز يبلغ 50 ميكروجرامًا. توفر هذه المكونات عالية الأداء أساسًا متينًا للأجهزة اللازمة لقدرات الملاحة عالية الدقة للنظام. قابل للتكيف مع البيئات القاسية والمتطلبات التكتيكية يعمل جهاز IF4060 ضمن نطاق درجة حرارة يتراوح بين -45 درجة مئوية و+70 درجة مئوية، ويتوافق مع معايير GJB151B الخاصة بطائرات القوات الجوية. يدعم الجهاز نطاق جهد دخل واسع من 12 فولت إلى 36 فولت، ويستهلك أقل من 12 واط من الطاقة. بفضل أبعاده الصغيرة (118 مم × 104 مم × 117 مم) ووزنه الخفيف (1.8 كجم فقط)، يتيح تصميمه خفيف الوزن ومنخفض الطاقة وواسع نطاق درجات الحرارة إمكانية دمجه ونشره بسهولة عبر مختلف المنصات التكتيكية. فيما يتعلق بالواجهات، يوفر جهاز IF4060 منافذ إدخال/إخراج RS422 وRS232 وإيثرنت وPPS، مع خيارات واجهة CAN قابلة للتخصيص. يدعم الجهاز معدل تحديث بيانات يصل إلى 200 هرتز، مما يضمن استجابة فورية في سيناريوهات التشغيل الديناميكية للغاية. سيناريوهات التطبيق بفضل الأداء المتميز المذكور آنفاً، يُستخدم نظام الملاحة بالقصور الذاتي بالألياف الضوئية IF4060 على نطاق واسع في: الطائرات بدون طيار الصغيرة والمتوسطة الحجم: يضمن تصميمها خفيف الوزن بالإضافة إلى قدرات الملاحة عالية الدقة طيرانًا ذاتيًا موثوقًا به، وتحديد مواقع الأهداف، والاشتباك معها؛ الروبوتات تحت الماء: قدرات الملاحة بالقصور الذاتي/DVL المتكاملة وقدرات قياس الحركة الرأسية تلبي متطلبات الملاحة تحت الماء عالية الدقة وطويلة الأمد؛ المركبات البرية: نظام الملاحة بالقصور الذاتي/عداد المسافات المدمج مع وظيفة تحديد الشمال التلقائي يجعله مناسبًا للمنصات التكتيكية مثل المركبات المدرعة وقاذفات الصواريخ؛ الأنظمة البحرية: تلبي أوضاع البوصلة البحرية وقياس الوضع عالي الدقة احتياجات الملاحة البحرية ومحاذاة أنظمة الأسلحة. خاتمة بفضل تقنية تعديل الدوران أحادي المحور، ومكوناته الأساسية التي تشمل جيروسكوبات ألياف بصرية عالية الأداء ومقاييس تسارع كوارتزية، وتكوينه المرن عبر مستويات الدقة المختلفة، وأنماط تشغيله الشاملة، ودقة ملاحته المتكاملة الفائقة، يرسخ نظام IF4060 مكانته كنظام ملاحة بالقصور الذاتي عالي المستوى للاستخدامات التكتيكية. سواءً للطائرات بدون طيار، أو الروبوتات تحت الماء، أو المركبات البرية، أو الأنظمة البحرية، يوفر IF4060 حلول ملاحة دقيقة ومستقرة من خلال أدائه الاستثنائي، وقدرته الموثوقة على التكيف مع مختلف الظروف البيئية، وإمكانيات تكوينه المرنة.
اقرأ المزيد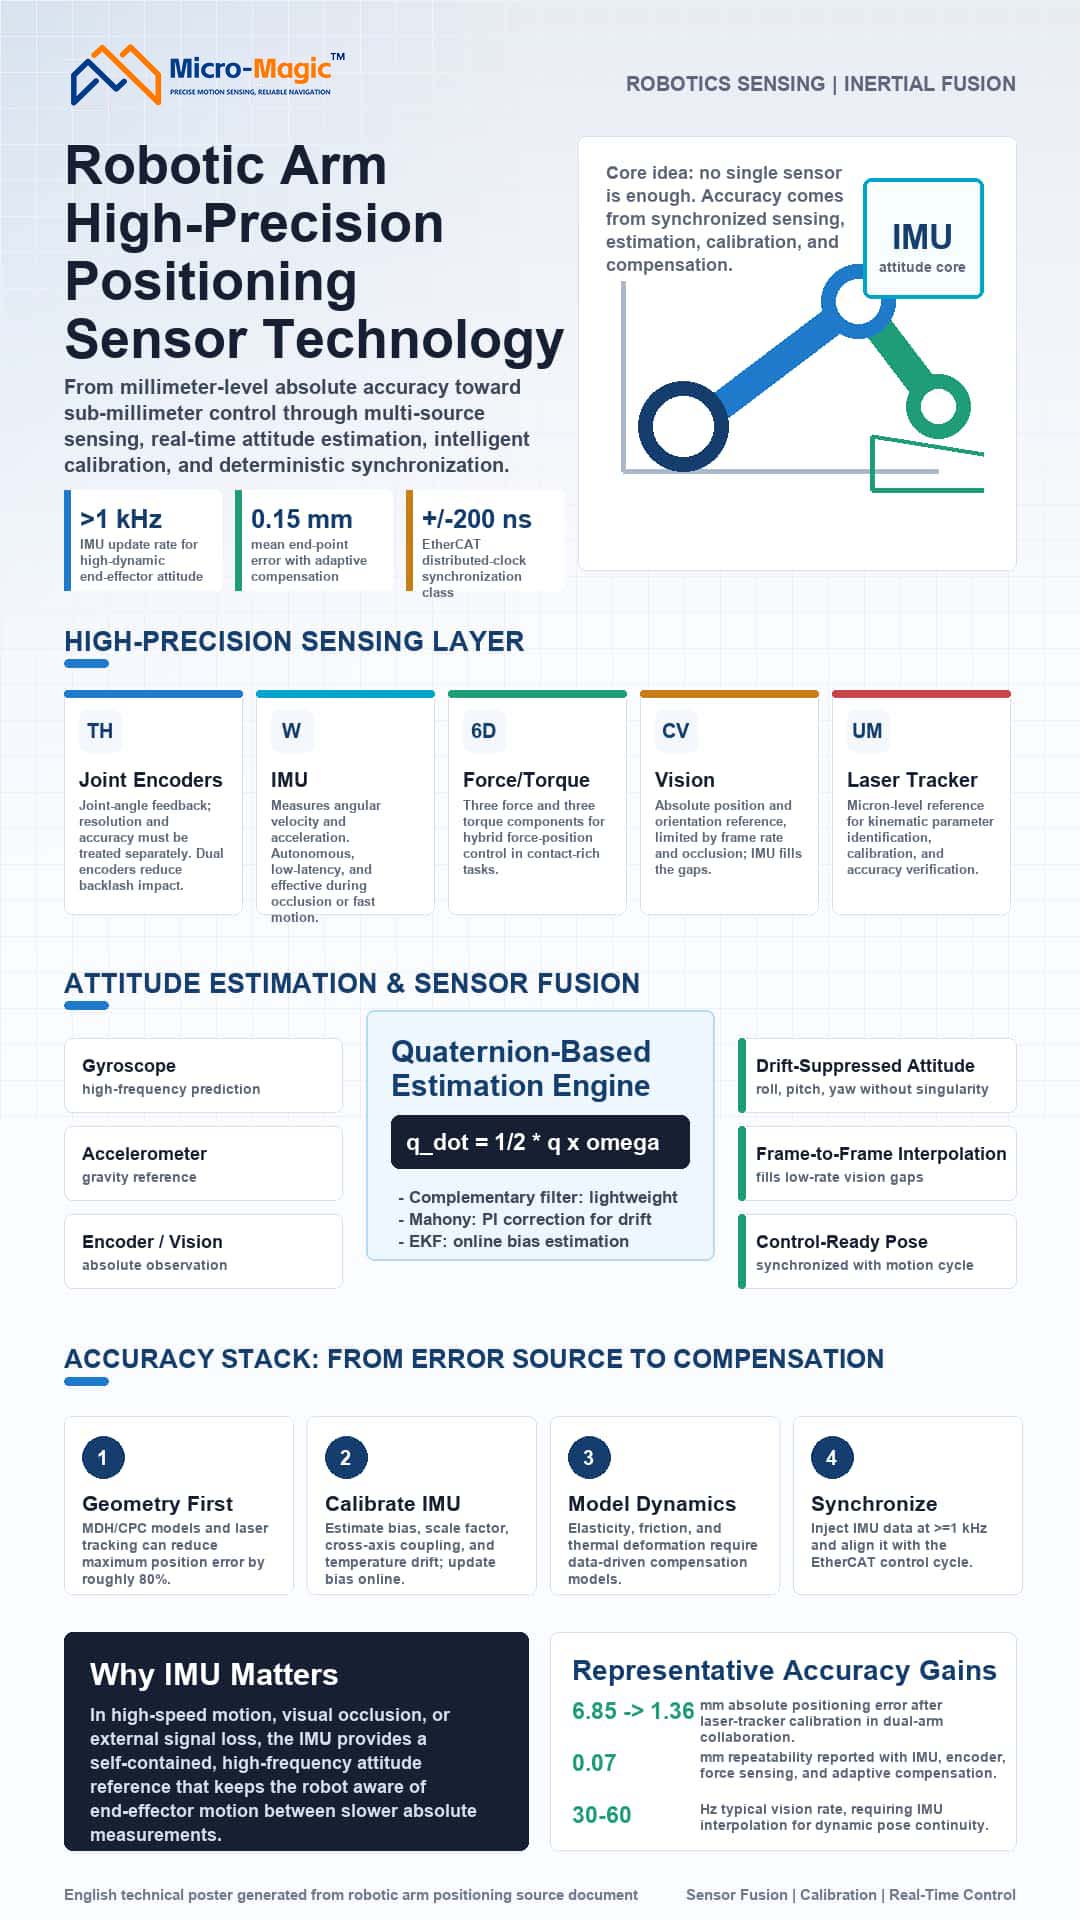
مقدمة تُقيَّد دقة تحديد المواقع المطلقة للأذرع الروبوتية - التي تنتقل من مقياس المليمتر إلى مقياس أجزاء المليمتر - بمصادر خطأ متعددة: انحرافات المعلمات الهندسية (التي تمثل أكثر من 80%)، وانحراف المستشعر، والتشوه المرن، واضطراب الاتصال. ولا يكفي الاعتماد على مدخلات مستشعر واحد أو التحكم الحركي البحت لتلبية متطلبات الأداء الديناميكي عالي الدقة. وخاصةً أثناء الحركة عالية السرعة أو في حالات حجب الرؤية، تُعد وحدة القياس بالقصور الذاتي (IMU) - التي تتميز بالتشغيل عالي التردد والاستقلالية وانعدام زمن الاستجابة - حجر الزاوية لتقدير الوضع. وتُفضِّل التوجهات التكنولوجية الحالية الجمع بين دمج بيانات المستشعرات متعددة المصادر والمعايرة الذكية والتزامن عالي السرعة. تقنيات تحديد المواقع والاستشعار عالية الدقة مشفرات مشتركةتُحدد أجهزة التشفير دقة بيانات زاوية المفصل. من أهم المعايير: يجب عدم الخلط بين الدقة والوضوح. يمكن لأجهزة التشفير البصرية تحقيق دقة تصل إلى 5 ثوانٍ قوسية ووضوح 23 بت؛ بينما توفر أجهزة التشفير المغناطيسية مقاومة عالية للملوثات؛ وتستخدم الأنظمة المتطورة إعدادات ثنائية لأجهزة التشفير للتخلص من تأثيرات الارتداد. وحدات القياس بالقصور الذاتي (IMUs) - جوهر تقدير الوضعيةتدمج وحدات القياس بالقصور الذاتي (IMUs) جيروسكوبات ثلاثية المحاور ومقاييس تسارع لقياس السرعة الزاوية والتسارع الخطي للطرف النهائي للذراع الروبوتية بشكل مباشر. يوفر دمج الجيروسكوب بيانات الوضع النسبي بمعدلات تحديث تتجاوز 1 كيلوهرتز، متفوقًا بذلك على أنظمة الرؤية، بينما توفر مقاييس التسارع مرجعًا مطلقًا للجاذبية أثناء حالات السكون لمعايرة انحراف التكامل. مع ذلك، تعاني وحدات القياس بالقصور الذاتي من انحراف تكامل الجيروسكوب (الذي قد يصل إلى 30 درجة بعد 10 دقائق من عدم النشاط) وضوضاء حركة مقياس التسارع؛ ويُعد حل هذه المشكلات التحدي الرئيسي الذي تتناوله تقنية دمج المستشعرات. تكمن الميزة الفريدة لوحدة القياس بالقصور الذاتي في استقلاليتها عن الإشارات الخارجية ومناعتها ضد التشويش الناتج عن الانسداد أو زمن الاستجابة، مما يجعلها مستشعرًا ذاتيًا لا غنى عنه لاستشعار الوضع عالي التردد عند الطرف النهائي للذراع الروبوتية. مستشعرات القوة سداسية المحاورتقيس هذه المستشعرات في آنٍ واحد ثلاثة مكونات للقوة وثلاثة مكونات لعزم الدوران، مما يتيح التحكم الهجين في القوة والموضع. وبدقة تصل إلى 0.5% وخطأ تكرار لا يتجاوز 0.1%، تُستخدم هذه المستشعرات في المهام التي تعتمد على التلامس، مثل التجميع الدقيق والطحن. أنظمة الرؤيةيمكن لأنظمة الرؤية ثنائية العينين، المُهيأة إما كـ"عين في اليد" أو "عين إلى يد"، تحقيق دقة تحديد موضع تصل إلى 1.2 مم ودقة توجيه تصل إلى 0.15 درجة، على الرغم من محدوديتها بمعدلات التحديث (30-60 هرتز) ومشاكل الحجب. ويمكن استخدام وحدات القياس بالقصور الذاتي (IMUs) لإجراء استيفاء عالي التردد للوضع بين الإطارات المرئية. معدات المعايرة الخارجيةيعمل جهاز التتبع بالليزر (الذي يوفر دقة على مستوى الميكرون) كأداة مرجعية للمعايرة الحركية وتحديد المعلمات والتحقق من الدقة. تقدير الوضع ودمج البيانات الحسية أساليب تمثيل المواقفزوايا أويلر بديهية ولكنها تعاني من مشكلة قفل جيمبال؛ يتم فقدان درجات الحرية عندما تكون زاوية الميل θ = ±90 درجة.الأعداد الرباعية: q = q₀ + q₁i + q₂j + q₃k، والتي تحقق q₀² + q₁² + q₂² + q₃² = 1.عملية الدوران: p' = qpq⁻¹تتميز الكواترنيونات بخلوها من النقاط الشاذة، مما يسمح بإجراء استيفاء سلس، الأمر الذي يجعلها التمثيل القياسي للوضع في أنظمة الروبوتات الحديثة. ويكمن جوهر تقدير وضع وحدة القياس بالقصور الذاتي (IMU) في حل المعادلة التفاضلية للكواترنيون. أساسيات تقدير وضعية وحدة القياس بالقصور الذاتي: معادلة تفاضلية رباعيةتحديث الكواتيرنيون باستخدام السرعة الزاوية ω = [ωₓ, ωᵧ, ωᵨ]ᵀ: q̇ = ½ q ⊗ ωالتمييز (التكامل من الدرجة الأولى): qₖ₊₁ = qₖ ⊗ (cos(‖ω‖Δt/2), (ω/‖ω‖)sin(‖ω‖Δt/2))تشكل هذه المعادلة الأساس لجميع خوارزميات تقدير الوضعية القائمة على وحدة القياس بالقصور الذاتي (IMU). الترشيح التكميلي وخوارزمية ماهوني يدمج الترشيح التكميلي تكامل الجيروسكوب (الموثوق عند الترددات العالية) مع بيانات مقياس التسارع (الموثوق عند الترددات المنخفضة):θ(t) = α·θ_gyro(t) + (1-α)·θ_acc(t) (α تتراوح عادةً من 0.98 إلى 0.995)يقدم مرشح ماهوني تصحيح الحلقة المغلقة PI: يتم تعويض انحراف الجيروسكوب باستخدام حد الخطأ *e* - المشتق من الضرب الاتجاهي لقياس مقياس التسارع *a_m* ومرجع الجاذبية *g_ref* - حيث *e* = *a_m* × *g_ref* و *ω_corr* = Kₚ*e* + Kᵢ∫*e*dt.تتميز هذه الطريقة بكفاءتها الحسابية العالية، وتُستخدم على نطاق واسع في الأنظمة المدمجة لتقدير وضعية وحدات القياس بالقصور الذاتي (IMUs) المثبتة على أطراف أذرع الروبوت في الوقت الفعلي. مرشح كالمان الموسع (EKF) - إطار الدمج الأمثلتستخدم خوارزمية مرشح كالمان الموسع (EKF) تكامل الجيروسكوب للتنبؤ وبيانات مقياس التسارع (إلى جانب بيانات الحركة الأمامية القائمة على مقياس المغناطيسية والمشفر) للمراقبة. يُعرَّف متجه الحالة على النحو التالي: x = [qᵀ, b_gᵀ]ᵀ (رباعي الاتجاه + انحياز الجيروسكوب).التوقع: $\dot{\hat{x}} = f(\hat{x}, \omega_m - b_g)$، $P = FPF^T + Q$تحديث (باستخدام ملاحظات مقياس التسارع لمتجه الجاذبية):$K = PH^T (HPH^T + R)^{-1}$$\hat{x}^+ = \hat{x} + K(z - h(\hat{x}))$تُمكّن مرشحات كالمان الموسعة (EKF) من التقدير الفوري لانحراف الجيروسكوب، مما يقلل بشكل كبير من الانحراف طويل الأمد. ويُعدّ استخدام مرشحات كالمان الموسعة المُدمجة بإحكام، والتي تدمج بيانات وحدة القياس بالقصور الذاتي (IMU) مع أجهزة التشفير أو أنظمة الرؤية، البنية القياسية لتحقيق تقدير دقيق لوضعية أطراف الذراع الروبوتية. استراتيجية دمج مصادر متعددةتُدمج المستشعرات غير المتجانسة على مستوى البيانات أو الميزات أو القرارات. وباعتبارها مستشعرًا داخليًا عالي التردد، غالبًا ما تُدمج وحدة القياس بالقصور الذاتي (IMU) مع أجهزة التشفير (بيانات زاوية منخفضة التردد وعالية الدقة)، وأنظمة الرؤية (موقع مطلق ولكن بمعدل إطارات منخفض)، ومستشعرات القوة سداسية المحاور (معلومات التلامس) لتشكيل أنظمة مترابطة بشكل فضفاض أو محكم. ويُعد الدمج الهجين حاليًا النهج السائد لتحقيق دقة على مستوى الميكرون، حيث توفر وحدة القياس بالقصور الذاتي (IMU) مرجعًا لا غنى عنه في الوقت الفعلي. تحليل الأخطاء ومعايرة التعويض هيمنة الأخطاء الهندسيةيعتمد نموذج التصوير الرقمي الكلاسيكي على افتراضات مثالية. أما النماذج الموسعة (مثل التصوير الرقمي متعدد الأبعاد والتصوير المقطعي المحوسب) فتُدخل معايير هندسية إضافية. ويمكن للمعايرة باستخدام جهاز تتبع ليزري أن تقلل من أقصى خطأ في تحديد الموقع بنسبة 80% تقريبًا. معايرة خطأ وحدة القياس بالقصور الذاتيتتطلب وحدات القياس بالقصور الذاتي (IMU) المصنعة بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) معايرةً للانحياز، ومعاملات القياس، والتداخل، والانحراف الحراري. تُعاير مقاييس التسارع عادةً باستخدام طريقة المواضع الستة المعتمدة في المصنع، بينما تُعاير الجيروسكوبات باستخدام طاولات الدوران. في أنظمة الأذرع الروبوتية، يمكن استخدام القيود الحركية (مثل الكشف عن الطور الثابت) لتحديث انحياز وحدة القياس بالقصور الذاتي (IMU) بشكل فوري، مما يقلل بشكل فعال من انحراف التكامل. عملية معايرة جهاز تتبع الليزريتحرك الروبوت عبر مجموعة من النقاط المحددة مسبقًا بينما يسجل جهاز التتبع الليزري إحداثيات الطرف المؤثر؛ ثم يتم تحديد انحرافات المعلمات الحركية ومعالجتها. بعد المعايرة، تحسنت دقة تحديد الموضع المطلق للروبوت التعاوني ثنائي الذراع من 6.85 مم إلى 1.36 مم. الأخطاء غير الهندسية والتعويض الديناميكيلا يمكن وصف العوامل غير الهندسية - مثل مرونة الوصلات والتشوه الحراري والاحتكاك - بشكل كافٍ باستخدام النماذج التقليدية. تُمكّن أساليب المعايرة القائمة على البيانات (مثل الشبكات العصبية، والعمليات الغاوسية) من تعلم خرائط الخطأ من البيانات المقاسة. يمكن لنماذج التعويض التي تدمج وحدات القياس بالقصور الذاتي، وأجهزة التشفير، ومستشعرات القوة سداسية المحاور، بالإضافة إلى التحكم التكيفي، أن تقلل متوسط خطأ تحديد موضع أداة النهاية إلى 0.15 مم وتحقق قابلية تكرار تبلغ 0.07 مم. الاتصال في الوقت الحقيقي والتزامن متعدد المحاور يتطلب التنسيق متعدد المحاور نقل أوامر التحكم بشكل حتمي. تستخدم ناقلة إيثرنت الصناعية EtherCAT آلية "المعالجة الفورية"؛ حيث يصل خطأ مزامنة الساعة الموزعة (DC) فيها إلى ±200 نانوثانية، مع تذبذب زمني قدره ±5 ميكروثانية. يجب تغذية بيانات وحدة القياس بالقصور الذاتي (IMU) إلى وحدة التحكم الرئيسية بمعدل ≥1 كيلوهرتز عبر واجهات عالية النطاق الترددي (مثل SPI) ومواءمتها مع دورات EtherCAT لضمان تزامن دقيق للتردد بين دمج بيانات الوضع والتحكم في الحركة. الاتجاهات والاستنتاجات يتطور تحديد مواقع الأذرع الروبوتية عالية الدقة نحو نموذج جديد يعتمد على الاستشعار متعدد الوسائط، والتعويض الديناميكي القائم على الذكاء الاصطناعي، والحوسبة الطرفية في الوقت الفعلي. وباعتبارها المكون الأساسي للاستشعار الذاتي عالي التردد للوضع، ستلعب وحدة القياس بالقصور الذاتي (IMU) -المتكاملة بعمق مع أجهزة التشفير وأنظمة الرؤية ومستشعرات القوة- دورًا متزايد الأهمية في السيناريوهات عالية السرعة والديناميكية. ويتطلب تحقيق دقة تحديد المواقع المطلقة على مستوى أجزاء من المليمتر أو حتى الميكرون تحسينًا منسقًا عبر أربع طبقات: الاستشعار، والحساب، والمعايرة، والمزامنة.
اقرأ المزيد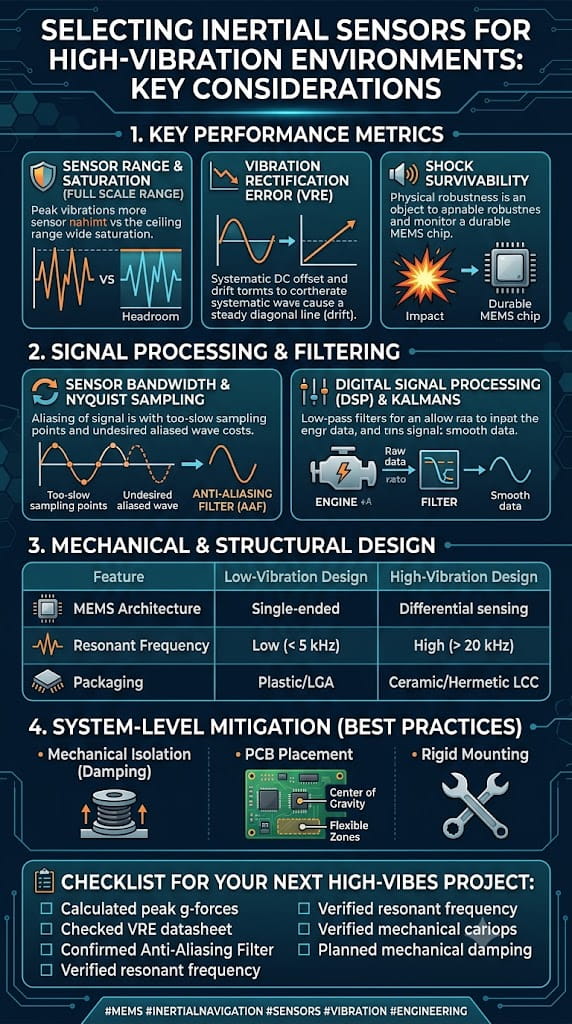
1. مقدمة: تخيل سيناريو يعمل فيه روبوت لحام بشكل مستمر على خط تجميع سيارات، حيث يتعرض طرف ذراعه الروبوتية لصدمات لحظية بقوة 15g بتردد 80 هرتز. في هذا السياق، إذا تم اختيار وحدة قياس القصور الذاتي (IMU) الخاطئة، فقد يتراكم انحراف الانحياز في مستشعر قياسي إلى 1.2 درجة خلال 30 دقيقة فقط، مما يؤدي إلى فشل تحديد الموقع وإيقاف التشغيل التلقائي لأسباب تتعلق بالسلامة. هذا ليس مبالغة. في البيئات الصناعية ذات الاهتزازات العالية - سواء في ورش التشكيل بالضغط، أو التصنيع باستخدام الحاسب الآلي، أو عمليات المركبات الموجهة الآلية الثقيلة، أو آلات البناء الثقيلة - فإن التحدي الذي يواجه مستشعرات IMU لا يقتصر على الدقة فحسب، بل يتعلق بالجدوى الأساسية. تؤثر الاهتزازات على وحدات القياس بالقصور الذاتي (IMUs) بشكل أساسي عبر مسارين: أولهما، الاقتران الميكانيكي المباشر، حيث تنتقل الاهتزازات عبر قاعدة التثبيت إلى المستشعر، مما يؤثر على استجابة بنيته الميكانيكية الدقيقة؛ وثانيهما، خطأ تقويم الاهتزاز (VRE)، حيث تُولّد استجابة تقويم التيار المستمر لمقياس التسارع للاهتزازات المترددة إزاحة إضافية، وهي مشكلة بالغة الأهمية لتطبيقات استشعار الميل. علاوة على ذلك، تشهد البيئات الصناعية تقلبات حادة في درجات الحرارة (من -40 درجة مئوية إلى 85 درجة مئوية)؛ ونظرًا لحساسية مستشعرات الأنظمة الكهروميكانيكية الدقيقة (MEMS) العالية لدرجة الحرارة، فقد يُظهر الجيروسكوب غير المُعاوَض انحرافًا في الانحياز يصل إلى ±10 درجة/ثانية. لذا، يتطلب اختيار وحدة قياس القصور الذاتي (IMU) في ظروف الاهتزاز العالي معالجة مسألتين أساسيتين في آن واحد: مقاومة تداخل الاهتزازات وتعويض الانحراف الحراري. تستكشف هذه المقالة هذين الجانبين الرئيسيين، مع تحديد المواصفات الفنية الحاسمة وعملية اتخاذ القرار لاختيار المنتج بشكل منهجي. 2. طبيعة تداخل الاهتزازات واستراتيجيات مكافحة الاهتزازات 2.1. فهم خطأ تصحيح الاهتزاز (VRE) في البيئات ذات الاهتزازات العالية، لا يقتصر نمط العطل الأكثر شيوعًا لوحدة القياس بالقصور الذاتي (IMU) على مجرد "قياس غير دقيق"، بل يشمل "انحرافًا في الانحياز ناتجًا عن الاهتزاز" - وهو ما يُعرف بخطأ تصحيح الاهتزاز (VRE). بالنسبة لمقاييس التسارع، يُنتج المستشعر إزاحة تيار مستمر غير مقصودة استجابةً للاهتزاز المتردد؛ وتُعد هذه الإزاحات ضارة بشكل خاص في تطبيقات استشعار الميل. أما بالنسبة للجيروسكوبات، فتكمن المشكلة الرئيسية في حساسية التسارع، حيث ينتقل الاهتزاز الخطي عبر البنية الميكانيكية للجهاز ليُضيف إشارة معدل زاوية زائفة إلى خرج الجيروسكوب. ويمكن أن يتراوح التأثير المُجتمع لهذه المشكلات من انحراف الاتجاه إلى عدم استقرار نظام التحكم بالكامل. 2.2. تخفيف الاهتزاز على مستوى الأجهزة عند اختيار المنتجات، ينبغي إعطاء الأولوية لوحدات القياس بالقصور الذاتي (IMUs) التي تتميز بتصميمات مقاومة للاهتزاز على مستوى المكونات المادية، بدلاً من النماذج القياسية التي تكتفي بالحديث عن مواصفات مبهرة. وتُعدّ ميزات التصميم المقاومة للاهتزاز التالية معايير أساسية للاختيار: (1) بنية الاستشعار التفاضلي/الحلقة المغلقةتستطيع وحدات القياس بالقصور الذاتي (IMUs) التي تستخدم بنية جيروسكوب تفاضلي أن تكبح بفعالية التداخل الناتج عن التسارع الخطي والاهتزاز الميكانيكي. كما أن هياكل الأنظمة الكهروميكانيكية الدقيقة (MEMS) ذات الحلقة المغلقة، بالإضافة إلى قنوات تعويض درجة الحرارة المستقلة بين عنصر MEMS ودائرة ASIC، تعزز بشكل كبير مقاومة الاهتزاز. (2) المرشحات الميكانيكية والتصاميم المقاومة للاهتزازاتتتضمن بعض أجهزة الاستشعار الصناعية مرشحات ميكانيكية مدمجة على الشريحة لتخفيف تداخل الاهتزازات البيئية عالية التردد. على سبيل المثال، يستخدم مقياس التسارع SCA3400 من موراتا تصميمًا مقاومًا للاهتزازات قادرًا على كبح تداخل الاهتزازات البيئية التي تتجاوز 200 هرتز. (3) العزل المادي والتغليف المقوىيُمكن لغلاف معدني-سيراميكي مزدوج الطبقات، مُدمج مع مواد تخميد مُتخصصة، أن يُقلل من تداخل الضوضاء الميكانيكية. يستخدم جهاز U4930 من شركة Maixinmin Micro غلافًا معدنيًا مُحكم الإغلاق مع مواد تخميد مُتخصصة، مما يُقلل من تداخل الضوضاء الميكانيكية مع الحفاظ على تصنيف حماية IP67. (4) بنية المستشعرات الزائدةتعمل بنية IMU المزدوجة المتكررة على تعويض الأخطاء من خلال مقارنة البيانات في الوقت الفعلي، مما يعزز موثوقية الإخراج في البيئات ذات الاهتزازات العالية. 2.3. قمع ضوضاء الاهتزازات باستخدام الخوارزميات حتى مع اختيار الأجهزة الأمثل، لا يمكن التخلص تمامًا من ضوضاء الاهتزاز. وتتضمن حلول مقاومة الاهتزاز القوية دائمًا معالجة تقليل الضوضاء على المستوى الخوارزمي. (1) ترشيح النطاق الترددي التكيفيتتضمن إحدى الطرق المتطورة معالجة البيانات المسبقة التكيفية، حيث يتم تعديل عرض نطاق الترشيح باستمرار عبر التقدير الجيبي للتخفيف من تأثير الاهتزاز وضوضاء المستشعر قبل تقدير الوضع. يمكن لوحدات مرشح كالمان التكيفي تعديل مصفوفة تباين الضوضاء ديناميكيًا وتحسين الترجيح تلقائيًا بناءً على ترددات الاهتزاز الخارجية، مما يحقق كثافة ضوضاء خرج منخفضة تصل إلى 0.008 درجة/ثانية/جذر هرتز. (2) دمج ترشيح الموجات الصغيرة وترشيح كالمانتشير الأبحاث إلى أنه من خلال استخدام ترشيح المتوسط المتحرك الموزون غاوسيًا مع ترشيح الموجات الصغيرة لقمع الضوضاء الأولي، متبوعًا بدمج البيانات التي تم إزالة الضوضاء منها باستخدام PID، وأخيرًا المزيد من التحسين عبر ترشيح كالمان، يمكن تقليل الانحراف المعياري لضوضاء الاهتزاز بنسبة 93.83٪. (3) طريقة LMS ومرشح كالمان الموسع (EKF)في حالات الاهتزاز، مثل هياكل المركبات، يمكن استخدام طريقة المربعات الصغرى (LMS) للمعالجة الأولية لتحسين نسبة الإشارة إلى الضوضاء. بعد ذلك، تُستغل الخصائص التكميلية لمقاييس التسارع والجيروسكوبات لتصفية ضوضاء انحياز الجيروسكوب، ثم تُجرى عملية تصفية نهائية باستخدام مرشح كالمان الموسع. تُظهر نتائج تجربة ميدانية استمرت أربع ساعات أن هذه الطريقة تُقلل بشكل ملحوظ من تأثير اهتزاز المركبة على وحدة القياس بالقصور الذاتي (IMU). 2.4. معايير الاختيار الرئيسية لبيئات الاهتزاز عند اختيار جهاز، ينبغي إيلاء اهتمام خاص للمعايير الفنية التالية المتعلقة بالاهتزاز:` خطأ تصحيح الاهتزاز (VRE) / معامل تصحيح الاهتزاز: هذا هو المؤشر الأكثر مباشرة لمقاومة الاهتزاز، ويتم قياسه عادةً بوحدة ملغم/غ². تشير القيم المنخفضة إلى مقاومة اهتزاز فائقة.` مقاومة الاهتزاز: يتم التعبير عنها بوحدة غرام RMS (على سبيل المثال، ≥20 غرام RMS أو 10 غرام RMS على مدى 20 هرتز - 2 كيلو هرتز).` اختيار عرض النطاق الترددي: اختر عرض نطاق ترددي يتوافق مع تردد الاهتزاز المستهدف. يؤدي عرض النطاق الترددي الواسع جدًا إلى التقاط اهتزازات عالية التردد ضمن النطاق، مما ينتج عنه زيادة في نسبة الخطأ في الاهتزاز (VRE). غالبًا ما تحد وحدات القياس بالقصور الذاتي (IMUs) الصناعية عرض نطاق الإخراج عمدًا إلى 100-200 هرتز كإجراء تصميم مضاد للتشويه.` تحمل الصدمات: عادة ما يكون مطلوبًا أن يكون ≥2000 غرام أو أعلى لضمان عدم تسبب الصدمات الشديدة العرضية في تلف وحدة القياس بالقصور الذاتي (IMU). 3. استراتيجيات ودقة تعويض انحراف درجة الحرارة 3.1. ما مدى أهمية تأثير درجة الحرارة على وحدات القياس بالقصور الذاتي (IMUs)؟ تتعرض الهياكل الحساسة لمقاييس التسارع والجيروسكوبات المصنعة بتقنية الأنظمة الكهروميكانيكية الدقيقة (مثل العوارض الميكانيكية الدقيقة المصنوعة من السيليكون، وكتل الاختبار، والصفائح السعوية) للتمدد والانكماش الحراري مع تغيرات درجة الحرارة. يؤدي هذا إلى تغيير الصلابة الميكانيكية والفجوات السعوية، مما ينتج عنه انحراف في إشارة الخرج. على سبيل المثال، ينخفض معامل يونغ للسيليكون بمعدل 60 جزءًا في المليون تقريبًا لكل درجة مئوية مع ارتفاع درجة الحرارة؛ وفي نطاق درجات الحرارة من -40 درجة مئوية إلى 85 درجة مئوية، يمكن أن يصل انحراف الانحياز غير المعوض للجيروسكوب إلى ±10 درجات/ثانية. لذلك، عند اختيار جهاز، يجب التركيز على استقرار وحدة القياس بالقصور الذاتي (IMU) عبر نطاق درجات الحرارة الكامل بدلاً من الاعتماد فقط على مواصفات درجة حرارة الغرفة. 3.2. الأساليب التقنية لتعويض انحراف درجة الحرارة يوجد حاليًا مساران تقنيان رئيسيان لتعويض انحراف درجة الحرارة: المسار 1: تعويض درجة الحرارة على مستوى الأجهزةيتضمن ذلك دمج مستشعرات حرارة مستقلة وقنوات تعويض لمراقبة درجة الحرارة وتصحيح المخرجات في الوقت الفعلي داخل الشريحة. تُستخدم أنظمة الحلقة المغلقة الرقمية لتصحيح الانحراف في الوقت الفعلي؛ فعلى سبيل المثال، يمكن لميزة التعويض الذاتي في بعض مقاييس التسارع الصناعية أن تُقلل انحراف درجة الحرارة إلى ±0.003 ملغم/درجة مئوية. تُساعد تقنيات التغليف على مستوى الرقاقة واختيار مواد تغليف عالية الاستقرار على تقليل الإجهاد الحراري داخل العبوة. المسار 2: تعويض درجة الحرارة على مستوى البرمجيات/الخوارزميةتعتمد معالجة البيانات البرمجية على أساليب رياضية لتحليل العلاقة بين درجة الحرارة وبيانات خرج الجيروسكوب الكهروميكانيكي الدقيق (MEMS). وهي تضمن دقة الخرج دون تكبد تكاليف إضافية للأجهزة، مما يوفر مزايا مثل البساطة، وانخفاض التكلفة، وسهولة ضبط المعلمات.تشمل الطرق الشائعة تركيب كثيرات الحدود، والتركيب الخطي/القطعي، وتقنيات الاستيفاء (مثل استيفاء لاغرانج). وتعتمد هذه الطرق أساسًا على التنبؤ بانحراف درجة الحرارة وطرحه من خلال إنشاء نموذج رياضي يربط بين درجة الحرارة وخطأ المستشعر. وتتمثل الفكرة الأساسية في استخدام البيانات التجريبية لتدريب دالة تربط درجة الحرارة (أو معدل تغيرها) بتصحيحات الانحياز أو عامل المقياس؛ وأثناء التشغيل، تُدخل درجة الحرارة الحالية إلى هذه الدالة لحساب قيمة التعويض، مما يضمن استقرار المخرجات عبر نطاق درجة الحرارة بأكمله. 3.3. مقاييس الاختيار الرئيسية المتعلقة بانحراف درجة الحرارة ينبغي تقييم المعايير التالية المتعلقة بدرجة الحرارة أثناء عملية الاختيار: استقرار الانحياز الحراري الكامل: يقيس التغير في الانحياز عبر نطاق درجة الحرارة من -40 درجة مئوية إلى 85 درجة مئوية، معبراً عنه بوحدة °/ساعة أو mg. يمكن لوحدات القياس بالقصور الذاتي (IMUs) الصناعية عالية الجودة تحقيق انحياز حراري كامل ≤150 درجة/ساعة (للجيروسكوبات).معامل درجة حرارة الانحياز: يُعبّر عنه بوحدة ملغم/درجة مئوية أو درجة مئوية/ساعة/درجة مئوية؛ تشير القيم المنخفضة إلى أداء أفضل. على سبيل المثال، يبلغ انحراف درجة حرارة مقياس التسارع 0.026 ملغم/درجة مئوية، بينما يبلغ تغير حساسية الجيروسكوب مع درجة الحرارة 0.0013%/درجة مئوية فقط.طريقة تعويض درجة الحرارة: تحقق من مواصفات المنتج لمعرفة ما إذا كانت تنص صراحة على استخدام خوارزميات المعايرة والتعويض لنطاق درجة الحرارة الكامل.نطاق درجة حرارة التشغيل: تتراوح درجة الحرارة الصناعية عادةً من -40 درجة مئوية إلى 85 درجة مئوية، بينما قد تمتد التطبيقات الأكثر تطلبًا إلى نطاق يتراوح من -55 درجة مئوية إلى 125 درجة مئوية. 4. معيار الاختيار يعتمد على درجة الأداء بالنسبة لظروف التشغيل الصناعية ذات الاهتزازات العالية، يمكن استخدام إطار عمل درجة الأداء التالي كمرجع للاختيار:درجة الاختيارالخصائص الرئيسية لتعويض الاهتزاز ودرجة الحرارةسيناريوهات التطبيقدرجة تكتيكية عالية الأداءمقاومة الاهتزاز 0.03 ملغم/غ²؛ مقاومة اهتزاز RMS 10 غ؛ معايرة عبر نطاق درجة الحرارة الكامل من -40 درجة مئوية إلى 71 درجة مئويةالروبوتات، الملاحة، المنصات الثابتةدرجة صناعية للأغراض العامةنطاق تشغيل من -40 درجة مئوية إلى 85 درجة مئوية؛ انحراف درجة الحرارة 0.026 ملغم/درجة مئوية؛ تصميم مقاوم للأعطالالمركبات الموجهة آلياً، والآلات الزراعية، ونظام تحديد المواقع العالمي الدقيقفئة مدمجة مدمجةتعويض درجة الحرارة الكاملة؛ ≥مقاومة الاهتزاز RMS 20 غرام؛ ≥مقاومة للصدمات تصل إلى 2000 غرامالسيارات، والطائرات، والمسح ورسم الخرائطدرجة عالية الموثوقية/طويلة العمرالانحراف على مدى عشر سنوات 200 هرتز)مراقبة الجسور، طاقة الرياح، معدات متطورةدرجة مزدوجة زائدة من نوع IMUنظام IMU مزدوج احتياطي؛ حماية IP67؛ تخميد الاهتزازات؛ استقرار الانحياز 0.5 درجة/ساعةالأقمار الصناعية، المسح الجوي، البيئات القاسيةملخص عند اختيار وحدة قياس القصور الذاتي (IMU) للبيئات الصناعية ذات الاهتزازات العالية، يجب مراعاة العوامل الرئيسية التالية:(1) مقاومة الاهتزاز: التركيز على خطأ تصحيح الاهتزاز (VRE)، وتصنيفات مقاومة الاهتزاز، وتصميم المرشح الميكانيكي، وقدرات تقليل الضوضاء الخوارزمية.(2) تعويض الانحراف الحراري: التركيز على استقرار الانحياز عبر نطاق درجة الحرارة الكامل، ومعاملات درجة حرارة الانحياز، وخوارزميات التعويض، ومعايرة درجات الحرارة الواسعة.(3) حماية شاملة: التركيز على مقاومة الصدمات، وتصنيفات الحماية IP، وتصميم التكرار.(4) تجنب المخاطر: الاعتماد فقط على مواصفات درجة حرارة الغرفة يمكن أن يكون مضللاً؛ من الضروري طلب بيانات مقاسة فيما يتعلق بـ VRE والأداء عبر نطاق درجة الحرارة الكامل.في النهاية، يجب أن يستند اختيار وحدة القياس بالقصور الذاتي المناسبة إلى فهم دقيق لسيناريو التطبيق المحدد - بما في ذلك طيف الاهتزاز، ونطاق درجة الحرارة، ومتطلبات الدقة، ومساحة التركيب - إلى جانب التواصل الشامل مع المورد، وعند الضرورة، التحقق التجريبي باستخدام النماذج الأولية.
اقرأ المزيد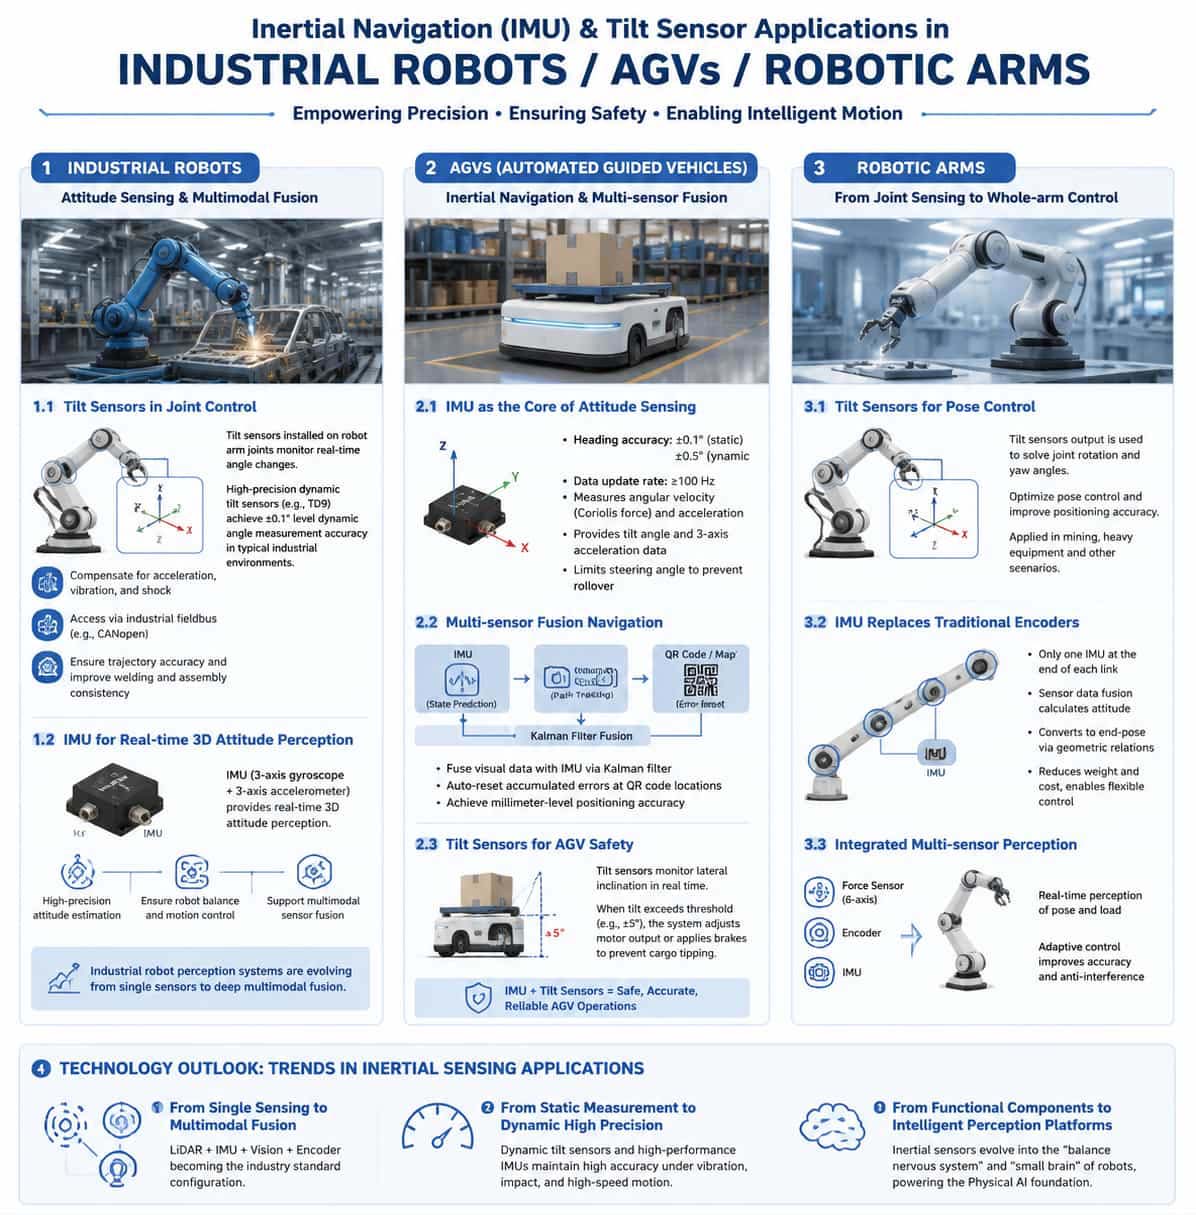
1. مقدمة مدفوعةً بموجة التصنيع الذكي والأتمتة، أصبحت الروبوتات الصناعية والمركبات الموجهة آليًا (AGVs) والأذرع الروبوتية وحدات تنفيذ أساسية في أنظمة الإنتاج الصناعي الحديثة. ومع ذلك، سواءً تعلق الأمر بمركبات AGVs عالية السرعة تتنقل في أرضيات المصانع المعقدة أو أذرع روبوتية متعددة المحاور تُجري عمليات دقيقة للغاية أثناء التجميع، فإن استشعار الوضع والتحكم في الحركة بدقة يُعدّان من القدرات التي لا غنى عنها. وتُشكّل وحدات القياس بالقصور الذاتي (IMUs) وأجهزة قياس الميل المكونات الأساسية التي تُزوّد هذه الأجهزة بوظائف تُشبه "إحساس التوازن" و"المخيخ". 2. الروبوتات الصناعية: استشعار الوضعية والدمج متعدد الوسائط تتطلب الروبوتات الصناعية العاملة في مجالات مثل اللحام والتجميع ومناولة المواد دقةً عاليةً للغاية وقابليةً للتكرار في مسارات الحركة. ورغم أن أجهزة التشفير التقليدية توفر معلومات عن زوايا المفاصل، إلا أن الاعتماد عليها وحدها غالبًا ما يعجز عن تلبية متطلبات التحكم عالي الدقة، لا سيما في ظروف الحركة عالية السرعة أو الاهتزاز أو الصدمات أو التشغيل طويل الأمد. ويُضفي إدخال أجهزة استشعار الملاحة بالقصور الذاتي ومقاييس الميل بُعدًا جديدًا لاستشعار وضعية الروبوتات الصناعية. 2.1. استخدام أجهزة قياس الميل في التحكم المشترك في الروبوتات الصناعية، تراقب مقاييس الميل الديناميكية المثبتة على مفاصل أذرع الروبوت التغيرات الزاوية عبر محاور مختلفة في الوقت الفعلي. وتستخدم مقاييس الميل الديناميكية عالية الدقة -المعتمدة على مقاييس التسارع والجيروسكوبات ثلاثية الأبعاد بتقنية MEMS- خوارزميات ذكية لدمج الإشارات من كلا المستشعرين. وهذا يعوض بفعالية تأثير التسارع والاهتزاز والصدمات على الناتج الزاوي. على سبيل المثال، يحقق طراز TD9 من شركة Maixinminwei دقة قياس زاوية ديناميكية أفضل من ±0.1 درجة في البيئات الصناعية النموذجية. ويتيح دمج هذه المستشعرات في أنظمة التحكم عبر ناقلات البيانات الصناعية (مثل CANopen) معايرة المسار في الوقت الفعلي، مما يضمن الاتساق في مهام مثل اللحام والتجميع؛ وفي صناعة السيارات، يُحسّن هذا بشكل كبير دقة تحديد مواقع نقاط لحام هيكل السيارة. من الناحية التقنية، ولمعالجة مشكلات مثل انخفاض دقة القياس وخوارزميات التحكم المعقدة المرتبطة بمستشعرات زاوية الروبوتات الصناعية، صمم الباحثون طريقة لتحليل الدقة تعتمد على مرشحات التنعيم. بتطبيق مرشح سافيتزكي-غولاي على البيانات الأولية التي تم الحصول عليها بواسطة المستشعرات، يتم تقليل أخطاء الإخراج بشكل فعال. 2.2. وحدة القياس بالقصور الذاتي (IMU) توفر استشعارًا ثلاثي الأبعاد للوضع المكاني في الوقت الحقيقي. يتزايد دور وحدات القياس بالقصور الذاتي (IMUs) في الروبوتات الصناعية أهميةً. تتألف وحدة القياس بالقصور الذاتي عادةً من جيروسكوب ثلاثي المحاور ومقياس تسارع ثلاثي المحاور؛ حيث يُتيح دمج بيانات الجيروسكوب تحديد تغيرات الوضعية، بينما يسمح دمجها مع بيانات مقياس التسارع بحساب زوايا الميل والدوران بدقة. توفر وحدات القياس بالقصور الذاتي عالية الأداء بتقنية MEMS للروبوتات استشعارًا مكانيًا ثلاثي الأبعاد في الوقت الفعلي، مما يضمن التحكم في الاستقرار والحركة الفعالة. تُحرز تقنية الملاحة بالقصور الذاتي الدقيقة تقدماً سريعاً في قطاع الروبوتات الصناعية. توفر رقائق وحدات القياس بالقصور الذاتي (IMU) المستخدمة في صناعة السيارات، والتي تعتمد على تصميمات MEMS المتقدمة والتغليف المحكم المصنوع من السيراميك، دقةً وموثوقيةً واستقراراً عالياً ضمن نطاق واسع من درجات الحرارة. وقد برز اتجاه نحو التكامل العميق بين استشعار LiDAR والملاحة بالقصور الذاتي الدقيقة، حيث يتم دمج التقنيتين لتطوير حلول دمج متعددة الوسائط للمستشعرات في مجالات مثل الذكاء الاصطناعي المدمج والروبوتات الصناعية. ويشير هذا الاتجاه إلى تحول في أنظمة إدراك الروبوتات الصناعية من الاعتماد على مستشعر واحد إلى دمج متعدد الوسائط بشكل كامل. 3. المركبة الموجهة آلياً: الملاحة بالقصور الذاتي وتحديد المواقع بدمج مصادر متعددة تُعدّ المركبات الموجهة آليًا (AGVs) مكونات أساسية لأنظمة الخدمات اللوجستية في المصانع الذكية؛ إذ تؤثر دقة توجيهها بشكل مباشر على كفاءة مناولة المواد وسلامة الإنتاج. وتعاني طرق التوجيه التقليدية، مثل التوجيه بالشريط المغناطيسي وتحديد المواقع باستخدام رمز الاستجابة السريعة (QR code)، من قيود كالمسارات الثابتة، وارتفاع تكاليف النشر، والتأثر بالعوامل البيئية. في المقابل، أحدث تطبيق التوجيه بالقصور الذاتي وأجهزة استشعار الميل ثورة في توجيه المركبات الموجهة آليًا. 3.1. وحدة القياس بالقصور الذاتي (IMU) باعتبارها جوهر استشعار وضعية المركبة الموجهة آلياً (AGV) تُعدّ وحدة القياس بالقصور الذاتي (IMU) المكوّن الأساسي الذي يُتيح استشعار الوضع والحركة في المركبات الموجهة آليًا (AGVs)؛ فبدونها، تفقد المركبة قدرتها على استشعار الوضع، مما يؤدي إلى فشل التحكم في الحركة وانخفاض كبير في دقة التشغيل. تستخدم وحدات IMU المُعتمدة في المركبات الموجهة آليًا مستشعرات MEMS ثلاثية المحاور، محققةً دقة في زاوية الاتجاه تبلغ ±0.1 درجة في الظروف الثابتة و±0.5 درجة في الظروف الديناميكية، مع معدلات تحديث بيانات تتجاوز عادةً 100 هرتز. تقيس وحدات القياس بالقصور الذاتي عالية الدقة قوة كوريوليس باستخدام جيروسكوبات MEMS للكشف بدقة عن أي انحرافات في السرعة الزاوية عن الحركة الخطية؛ وفي الوقت نفسه، توفر مقاييس التسارع الخاصة بها بيانات عن ميل المركبة (انحرافها) بالنسبة للمستوى الأفقي وتسارعها على ثلاثة محاور. وبناءً على ذلك، يحدد النظام حدًا أقصى لزاوية التوجيه للحد من نطاق التوجيه أثناء الانعطافات، مما يمنع الانقلاب بشكل فعال. 3.2. نظام الملاحة المدمج متعدد الحساسات تُعاني أجهزة الاستشعار الفردية من قيود متأصلة في البيئات المعقدة: فأنظمة تحديد الموقع والتخطيط المتزامن البصري (SLAM) تعاني من انخفاض دقة تحديد الموقع بسبب العوامل البيئية الديناميكية، بينما تكون أنظمة الملاحة بالقصور الذاتي (INS) عرضة لأخطاء الانحراف التي تتراكم بمرور الوقت. ونتيجة لذلك، أصبح دمج بيانات أجهزة الاستشعار المتعددة الحل الأمثل لتوجيه المركبات الموجهة آليًا (AGV). في التطبيقات العملية، تُستخدم إشارات نظام الملاحة بالقصور الذاتي (INS) للتنبؤ بحالة المركبة الموجهة آليًا (AGV)، بينما يتكامل نظام الملاحة بتتبع المسار مع نظام الملاحة البصرية RGB-D لتشكيل نظام رؤية متعدد الكاميرات يُصحح أخطاء نظام الملاحة بالقصور الذاتي المتراكمة من خلال مراقبة النظام. وتقوم خوارزمية مرشح كالمان بدمج البيانات البصرية وبيانات القصور الذاتي، مما يسمح بإعادة ضبط الأخطاء المتراكمة تلقائيًا عند مواقع رموز الاستجابة السريعة (QR code). وتحقق خوارزمية ملاحة المركبة الموجهة آليًا، التي تجمع بين التحكم التناسبي التكاملي التفاضلي المزدوج (PID) وتقنية الملاحة بالقصور الذاتي، دقة تحديد المواقع على مستوى المليمتر عبر بنية تحكم مزدوجة الحلقة المغلقة، مع تقليل كثافة وضع رموز الاستجابة السريعة المطلوبة في الوقت نفسه. في البيئات ذات المساحة المحدودة وإشارات الأقمار الصناعية الضعيفة، مثل مصانع الفطر الصالح للأكل، استخدم الباحثون مرشحات كالمان لحالة الخطأ لدمج بيانات المشفر ووحدة القياس بالقصور الذاتي، مما حقق ملاحة موثوقة في الممرات الضيقة والبيئات قليلة المعالم. وفي البيئات المتدهورة، مثل أنفاق الكابلات، تعمل خوارزميات SLAM البصرية-القصورية القائمة على دمج معالم النقاط والخطوط على حل تحديات تحديد الموقع بفعالية في البيئات ذات الأنسجة المتكررة. 3.3. أجهزة قياس الميل لضمان السلامة التشغيلية للمركبات الموجهة آلياً تلعب أجهزة قياس الميل دورًا محوريًا في أنظمة منع انقلاب المركبات الموجهة آليًا (AGV). يراقب جهاز قياس الميل المدمج في هيكل المركبة زاوية ميلها ديناميكيًا أثناء الانعطافات أو تغيرات الحمولة؛ فإذا تجاوز الميل عتبة محددة مسبقًا (مثل ±5°)، يقوم النظام فورًا بتعديل طاقة خرج المحرك أو تفعيل المكابح لمنع انقلاب الحمولة. تتميز أجهزة قياس الميل ذات تصنيفات الحماية العالية (مثل IP69K) بقدرتها على تحمل ظروف المستودعات القاسية، بما في ذلك الأرضيات المبللة والغبار. 4. الأذرع الروبوتية: من استشعار المفاصل إلى التحكم بالذراع بالكامل تُعدّ الأذرع الروبوتية من المحركات الأساسية في الأتمتة الصناعية، وتؤثر دقة حركتها ومرونتها بشكل مباشر على جودة الإنتاج وكفاءته. ويتطور استخدام أجهزة الاستشعار بالقصور الذاتي ومقاييس الميل في الأذرع الروبوتية من مجرد قياس الزاوية إلى إدراك الحالة الكاملة والتحكم الذكي. 4.1. التحكم الدقيق في وضعية الذراع الروبوتية باستخدام مستشعرات الميل تلعب مستشعرات الميل دورًا حاسمًا في التحكم بوضعية الأذرع الروبوتية. يكشف اختراعٌ حاصلٌ على براءة اختراع عن طريقة للتحكم بالوضعية تعتمد على مستشعرات الميل؛ فمن خلال بناء نموذج رياضي وحساب زوايا دوران الذراع الروبوتية وانحرافها من مخرجات المستشعر، تعمل هذه الطريقة على تحسين التحكم بالوضعية وتعزيز دقة تحديد المواقع. وقد طُبقت هذه التقنية بالفعل في مشاريع تجريبية لعمليات تعدين الفحم الذكية. في المعدات الثقيلة، مثل آلات حفر أنفاق مناجم الفحم، يتيح تركيب مستشعرات ميل ديناميكية مقاومة للانفجار على ذراع القطع قياس زاوية ميل رأس القطع. وعند دمجها مع مستشعرات زاوية لقياس زاوية الانحراف، يمكن للنظام الحصول على بيانات دقيقة وفورية حول اتجاه رأس القطع بالنسبة لجسم الآلة. يتميز هذا النظام ببساطة تركيبه وسهولة استخدامه وقدرته العالية على التكيف مع مختلف الظروف البيئية. 4.2. وحدات القياس بالقصور الذاتي (IMUs) تحل محل أجهزة التشفير التقليدية تتميز الأذرع الروبوتية ذات الوصلات التي تعمل بالكابلات بهياكلها النحيلة وحركتها المرنة، مما يُمكّنها من أداء مهام مثل الفحص والصيانة في الأماكن الضيقة والبيئات المعقدة وغير المنظمة. ومع ذلك، فإن العدد الكبير من المفاصل الحركية يجعل تركيب أجهزة التشفير عند كل مفصل مكلفًا؛ علاوة على ذلك، إذا كان القطر الخارجي للذراع الروبوتية صغيرًا جدًا، فقد لا تتوفر أجهزة تشفير مناسبة. لمعالجة هذا التحدي، طُوِّرت طريقة لاستشعار الحالة والتحكم تعتمد على وحدات قياس القصور الذاتي الخارجية (IMUs) لأذرع الروبوت ذات الوصلات المُشغَّلة بالكابلات. تُوضع وحدة قياس القصور الذاتي في نهاية كل جزء من أجزاء الوصلة؛ ويُستخدم دمج بيانات المستشعرات لحساب اتجاه وحدة قياس القصور الذاتي في الوقت الفعلي، والذي يُحوَّل بعد ذلك إلى اتجاه نهاية الجزء بناءً على العلاقات الهندسية. يُقلِّل هذا النهج بشكل فعّال من وزن ذراع الروبوت ويُحسِّن مرونة التحكم. في مجال الأذرع الروبوتية المرنة، تُستخدم أُطر دمج بيانات مستشعرات IMU المتعددة لتقدير الموضع والاتجاه. تُنمذج الوصلات المرنة كسلسلة من القطع الصلبة، مع تقدير زوايا المفاصل باستخدام بيانات مقياس التسارع والجيروسكوب. يُحسّن تطبيق التحكم ذي الحلقة المغلقة عبر التغذية الراجعة للاتجاه في الوقت الفعلي من IMU بشكل كبير من متانة ومرونة الذراع الروبوتية أثناء التشغيل. 4.3. الاستشعار الشامل عبر تكامل أجهزة الاستشعار المتعددة تتطور أنظمة التحكم الحديثة عالية الدقة في حركة الأذرع الروبوتية نحو دمج أجهزة استشعار متعددة. فمن خلال دمج مستشعرات القوة سداسية المحاور، وأجهزة التشفير، ووحدات القياس بالقصور الذاتي (IMUs)، يستطيع النظام استشعار وضعية الذراع الروبوتية وحملها في الوقت الفعلي. وعند دمج هذا الدمج مع خوارزميات التحكم التكيفي بالنمط الانزلاقي، فإنه يُحسّن بشكل ملحوظ دقة الحركة وقدرات رفض الاضطرابات. وعلى مستوى الطرف النهائي، تُسهم الطرق التي تستخدم وحدات القياس بالقصور الذاتي (IMUs) للحصول على بيانات الوضعية في الوقت الفعلي في التعويض الفعال عن انحرافات الوضعية الناتجة عن التواء المفاصل وأخطاء التوصيل. 5. التوقعات التكنولوجية: دمج البيانات من أجهزة استشعار متعددة بشكل معمق يتميز تطبيق أنظمة الملاحة بالقصور الذاتي وأجهزة استشعار الميل في الروبوتات الصناعية والمركبات الموجهة آلياً والأذرع الروبوتية بثلاثة اتجاهات رئيسية: أولاً، التطور من الاستشعار أحادي النمط إلى دمج الأنماط المتعددة. بما أن مستشعرًا واحدًا لا يستطيع معالجة جميع تحديات البيئات الصناعية المعقدة، فإن دمج المستشعرات المتعددة - الذي يجمع بين تقنية LiDAR ووحدات القياس بالقصور الذاتي وأنظمة الرؤية وأجهزة التشفير - أصبح المعيار الصناعي. ثانيًا، التحول من القياس الثابت إلى الاستشعار الديناميكي عالي الدقة. لم تعد أجهزة قياس الميل الثابتة التقليدية قادرة على تلبية متطلبات سيناريوهات الحركة عالية السرعة؛ في المقابل، تدمج أجهزة قياس الميل الديناميكية ووحدات القياس بالقصور الذاتي عالية الأداء بيانات مقياس التسارع والجيروسكوب للحفاظ على دقة عالية في الإخراج حتى في ظل ظروف الاهتزاز والصدمات والحركة السريعة. ثالثًا، الانتقال من المكونات الوظيفية إلى منصات الاستشعار الذكية. فبفضل تطور الذكاء الاصطناعي المجسد والروبوتات الشبيهة بالبشر، تتطور مستشعرات الوضعية بالقصور الذاتي من مجرد عناصر قياس بسيطة إلى "عصب التوازن" و"مركز التحكم" في الروبوتات. وقد أنشأت الشركات المعنية أنظمة تقنية ومنتجات متكاملة - تشمل رقائق الاستشعار والوحدات النمطية وتجميعات الأنظمة - تُشكل "الأساس المادي للذكاء الاصطناعي" للروبوتات والأجهزة الذكية.
اقرأ المزيد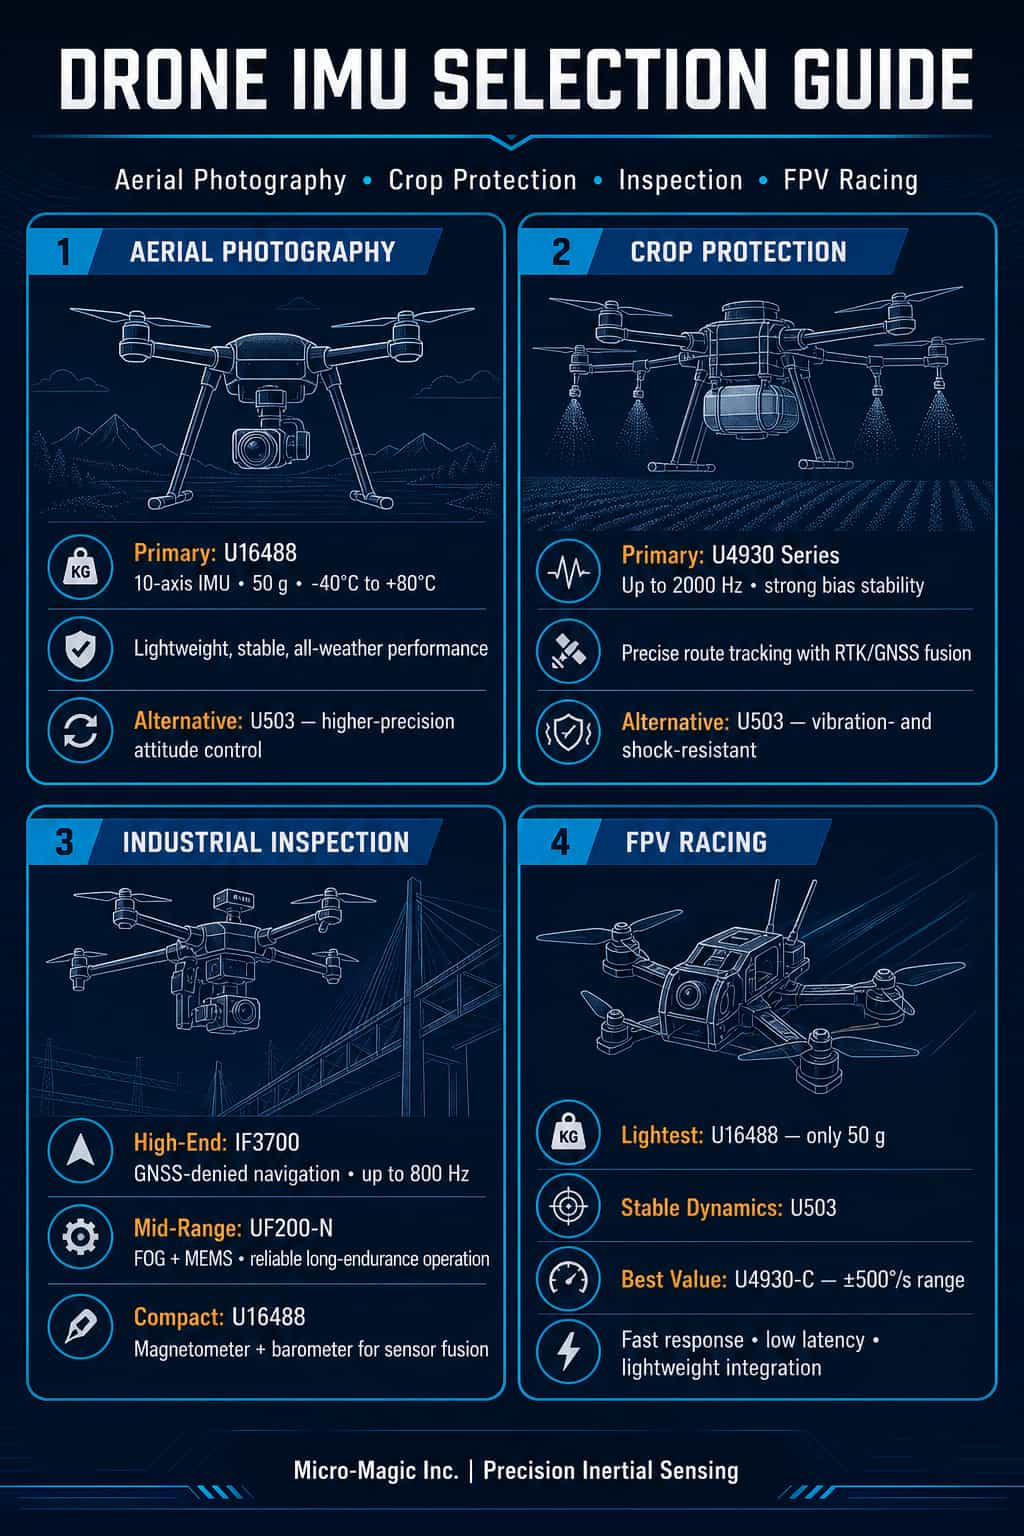
في صناعة الطائرات المسيّرة سريعة التطور، تُعدّ وحدة القياس بالقصور الذاتي (IMU) بمثابة "مركز الاستشعار" لنظام التحكم في الطيران، حيث تُحدّد بشكل مباشر استقرار الطائرة ودقتها وموثوقيتها. وتفرض سيناريوهات التطبيق المختلفة متطلبات متباينة للغاية على أداء وحدة القياس بالقصور الذاتي: فطائرات التصوير الجوي المسيّرة تُعطي الأولوية لإخراج صور فائقة الثبات؛ بينما تتطلب الطائرات الزراعية المسيّرة تتبعًا دقيقًا لمسار الطيران؛ وتتطلب طائرات التفتيش المسيّرة ملاحة عالية الدقة لفترات طويلة؛ أما طائرات السباق المسيّرة فتُعطي الأولوية للاستجابة الديناميكية والتصميم خفيف الوزن. وبصفتها موردًا محليًا رائدًا لأجهزة الاستشعار بالقصور الذاتي، تُقدّم شركة مايكرو-ماجيك مجموعة منتجات شاملة تتراوح من وحدات الملاحة بالقصور الذاتي بتقنية MEMS إلى أنظمة الجيروسكوب الليفي البصري، مدعومة بخبرة تطبيقية واسعة في مجالات مثل الطائرات المسيّرة والقيادة الذاتية والروبوتات. تُركّز هذه المقالة على أربعة قطاعات رئيسية للطائرات المسيّرة - التصوير الجوي، والعمليات الزراعية، والتفتيش، والسباق - وتُوصي بأبرز طرازات وحدات القياس بالقصور الذاتي من شركة مايكرو-ماجيك لمساعدة المطورين في اختيار المنتجات المناسبة بدقة. أولاً: طائرات التصوير الجوي بدون طيار: ضمان ثبات فائق في كل إطاربالنسبة لطائرات التصوير الجوي بدون طيار، تتمثل المتطلبات الأساسية لوحدة القياس بالقصور الذاتي (IMU) في دقة عالية في تحديد الاتجاه، وانخفاض مستوى التشويش، وثبات ممتاز في درجات الحرارة. وسواءً أكانت الطائرات سداسية المراوح المستخدمة في صناعة السينما أو طائرات التصوير المحمولة بدون طيار، فإن بيانات الاتجاه التي تُخرجها وحدة القياس بالقصور الذاتي (IMU) تُحدد بشكل مباشر فعالية تثبيت الكاميرا وجودة الصورة الإجمالية. الطراز الموصى به: (1) وحدة الملاحة بالقصور الذاتي MEMS عالية الدقة سداسية المحاور U503وحدة القياس بالقصور الذاتي U503 هي وحدة قياس بالقصور الذاتي سداسية المحاور بتقنية MEMS عالية الدقة والأداء، وتُستخدم على نطاق واسع في تطبيقات الملاحة والتحكم والقياس. تجمع هذه الوحدة بين مستشعرات عالية الأداء ضمن وحدة مستقلة، وتتميز بتصميم محكم الإغلاق ونظام تخميد داخلي للاهتزازات، مما يجعلها تلبي المتطلبات الصارمة للملاحة عالية الدقة والديناميكية في البيئات القاسية. في سيناريوهات التصوير الجوي، يضمن ذلك أن توفر وحدة U503 بيانات وضعية مستقرة وموثوقة لوحدة التحكم في الطيران حتى في ظل الرياح القوية أو المناورات السريعة، مما يقلل بشكل فعال من اهتزاز الصورة. (2) وحدة القياس بالقصور الذاتي U16488 عالية الأداء بتقنية MEMS (بديل مباشر لوحدة ADIS16488A)وحدة القياس بالقصور الذاتي U16488 هي وحدة دقيقة للغاية ذات 10 محاور بتقنية MEMS، وتضم جيروسكوبًا ثلاثي المحاور، ومقياس تسارع ثلاثي المحاور، ومقياس مغناطيسي ثلاثي المحاور، ومقياس ضغط جوي. تتميز الوحدة بانخفاض انحراف الجيروسكوب إلى 0.5 درجة/ساعة (تباين ألان النموذجي) وانحراف مقياس التسارع إلى 20 ميكروغرام. بفضل أبعادها المدمجة (47 × 44 × 14 مم) ووزنها الخفيف (50 غرامًا فقط)، تُعد U16488 مثالية لطائرات التصوير الجوي بدون طيار التي تتطلب دقة عالية في الحجم والوزن. بالإضافة إلى ذلك، تتضمن U16488 آليات معايرة وتعويض كاملة لدرجة الحرارة، مما يحافظ على دقة قياس ممتازة عبر نطاق واسع من درجات الحرارة يتراوح بين -40 درجة مئوية و80 درجة مئوية، وبالتالي يضمن الحصول على صور جوية مستقرة وعالية الجودة في مختلف الظروف المناخية. ثانيًا: طائرات الرش الزراعية بدون طيار: الرش الدقيق يبدأ بالاستشعار الدقيقتفرض الخصائص التشغيلية لطائرات الرش الزراعية بدون طيار متطلبات فريدة لأداء وحدة القياس بالقصور الذاتي (IMU): التشغيل المستمر لفترات طويلة، ومقاومة الاهتزازات العالية، والتكامل عالي الدقة مع أنظمة RTK/GNSS. ونظرًا لأن هذه العمليات تتم عادةً على ارتفاعات منخفضة وبسرعات منخفضة في بيئات ذات اهتزازات عالية، فإن استقرار انحياز وحدة القياس بالقصور الذاتي والتحكم في انحراف درجة الحرارة يُعدّان أمرين بالغَي الأهمية. النماذج الموصى بها: (1) سلسلة U4930 عالية الدقة 6 محاور MEMS IMU (بديل مباشر لـ HG4930)تُعدّ سلسلة U4930 وحدة قياس بالقصور الذاتي بتقنية MEMS، وهي وحدة رائدة من شركة Maixinmin Micro، ومتوفرة بثلاث فئات أداء: U4930-A وU4930-B وU4930-C. يتميز طراز U4930-A بانخفاض عدم استقرار الجيروسكوب إلى 0.03 درجة/ساعة، وانحراف عشوائي زاوي لا يتجاوز 0.02 درجة/√ساعة، وعدم استقرار مقياس التسارع إلى 30 ميكروغرام. تدعم هذه السلسلة معدل إخراج بيانات يصل إلى 2000 هرتز، وتعمل بكفاءة عالية ضمن نطاق درجة حرارة محيطة يتراوح بين -40 درجة مئوية و80 درجة مئوية. بالنسبة لطائرات الرش الزراعية بدون طيار، يُمكّن معدل التحديث البالغ 2000 هرتز من التقاط أدق اهتزازات واضطرابات هيكل الطائرة في الوقت الفعلي؛ وبالاقتران مع نظام تحديد المواقع العالمي RTK/GNSS ثنائي الهوائي، يُحقق ذلك دقة مسار طيران تصل إلى مستوى السنتيمتر، مما يمنع بشكل فعال الرش الزائد أو المناطق التي لم يتم تغطيتها. والجدير بالذكر أن سلسلة U4930 تعمل كبديل مباشر لسلسلة Honeywell HG4930، مما يوفر بديلاً منزلياً فعالاً من حيث التكلفة. (2) U503 (مناسب أيضًا لتطبيقات الرش الزراعي)كما ذكرنا سابقاً، يتميز جهاز U503 بتخميد الاهتزازات الداخلية ومقاومة استثنائية للاهتزازات والصدمات، مما يجعله مناسباً تماماً لمتطلبات التشغيل للطائرات الزراعية بدون طيار، مثل عمليات الإقلاع والهبوط المتكررة والتعرض للاهتزازات على ارتفاعات منخفضة. ثالثًا: نماذج الفحص: الحفاظ على الاتجاه في البيئات التي لا تتوفر فيها أنظمة الملاحة عبر الأقمار الصناعية (GNSS)تُفرض مهام مثل فحص خطوط الكهرباء وخطوط الأنابيب والجسور متطلبات بالغة الصعوبة على وحدات القياس بالقصور الذاتي (IMUs)، إذ تتطلب قدرات ملاحة بالقصور الذاتي لفترات طويلة، ومقاومة لظروف انقطاع إشارات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS)، ووظائف تحديد الشمال بشكل مستقل. غالبًا ما تعمل طائرات الفحص بدون طيار في مناطق تُحجب فيها إشارات الأقمار الصناعية، مثل المناطق القريبة من أبراج الجهد العالي، أو في الوديان، أو داخل الأنفاق، مما يتطلب من وحدة القياس بالقصور الذاتي الحفاظ على دقة الموقع والاتجاه بشكل مستقل. الطراز الموصى به: (1) نظام الملاحة بالقصور الذاتي IF3700 بدون أقمار صناعيةنظام IF3700 هو نظام ملاحة بالقصور الذاتي عالي الأداء، طورته شركة MaiXinMinWei خصيصًا للبيئات التي لا تتوفر فيها الأقمار الصناعية. يستخدم النظام جيروسكوبًا عالي الدقة يعمل بالألياف الضوئية ذي حلقة مغلقة (مع ثبات انحراف حراري كامل يبلغ 0.01 درجة/ساعة) ومقياس تسارع كوارتز عالي الدقة (20 ميكروغرام) لتحقيق قياس دقيق للغاية للاتجاه بالقصور الذاتي. يتميز النظام بأداء مذهل في قياس الاتجاه بالقصور الذاتي: ففي غضون ساعة واحدة، يكون خطأ زاوية الاتجاه ≤ 0.01 درجة (RMS)، وخطأ زاوية الوضع ≤ 0.005 درجة، وخطأ الموقع ≤ 1 ميل بحري/ساعة. في وضع الملاحة المتكامل، تكون دقة الاتجاه ≤ 0.02 درجة، ودقة الوضع ≤ 0.005 درجة، ودقة تحديد الموقع بتقنية RTK ≤ 2 سم. يدعم الجهاز معدل تحديث بيانات يصل إلى 800 هرتز، ويوفر منافذ متعددة، تشمل RS232 وRS422 وCAN وEthernet وUSB. بالنسبة للطائرات، مثل طائرات التفتيش ذات الأجنحة الثابتة الكبيرة وطائرات الإقلاع والهبوط العمودي (VTOL)، يعمل جهاز IF3700 كوحدة ملاحة أساسية. ويحافظ على دقة عالية في تحديد الموقع والاتجاه حتى في حال انقطاع إشارات الأقمار الصناعية، مما يضمن استمرارية وسلامة مهام التفتيش. (2) وحدة قياس القصور الذاتي المدمجة UF200-N عالية الأداء للألياف الضوئية ومقياس التسارع MEMSوحدة القياس بالقصور الذاتي UF200-N تعتمد على جيروسكوبات ليفية بصرية عالية الدقة ومقاييس تسارع MEMS. تتميز بتصميم معياري يوفر موثوقية عالية وفعالية من حيث التكلفة. يتميز جيروسكوبها الليفي البصري بنطاق قياس ±500 درجة/ثانية، وثبات انحياز 0.5 درجة/ساعة (مع تنعيم لمدة 10 ثوانٍ)، وانحراف زاوي عشوائي منخفض يصل إلى 0.02 درجة/√ساعة؛ بينما يوفر مقياس التسارع MEMS نطاق قياس ±30 غرامًا وثبات انحياز 30 ميكروغرامًا. تدعم UF200-N واجهات متعددة، بما في ذلك RS422 وRS232 وPPS؛ ويبلغ استهلاكها للطاقة في حالة الاستقرار 10 واط فقط، ولا يتجاوز وزنها 0.5 كيلوغرام. بالنسبة لطائرات الفحص بدون طيار متوسطة إلى كبيرة الحجم، توفر طائرة UF200-N إمكانيات ملاحة عالية الدقة تعتمد على القصور الذاتي فقط، وذلك ضمن تصميم خفيف الوزن. تحافظ الطائرة على ثبات الموقع والاتجاه حتى في البيئات المعقدة التي لا تتوفر فيها إشارات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS)، مما يجعلها مثالية للمهام طويلة الأمد، مثل عمليات فحص شبكات الطاقة وخطوط الأنابيب، التي تتطلب دقة وموثوقية عاليتين. إضافةً إلى ذلك، فإن مقاومتها العالية للاهتزازات والصدمات تُمكّنها من تلبية المتطلبات البيئية الصارمة لتطبيقات الفحص الصناعية. (3) U16488 (نظام ملاحة شامل مزود بمقياس مغناطيسي ومقياس ضغط جوي)بالإضافة إلى وحدة القياس بالقصور الذاتي MEMS عالية الدقة المذكورة سابقًا، يشتمل جهاز U16488 على مقياس مغناطيسي ثلاثي المحاور ومقياس ضغط جوي، مما يوفر إمكانيات استشعار بيئية شاملة. وهذا يجعله مناسبًا بشكل خاص لمهام التفتيش التي تتطلب دمج بيانات من مصادر متعددة: يساعد المقياس المغناطيسي في معايرة الاتجاه، بينما يساعد مقياس الضغط الجوي في قياس الارتفاع، مما يُنشئ نظامًا ثلاثيًا احتياطيًا يضمن موثوقية مسار التفتيش. رابعًا: نماذج السباق: السعي الأمثل نحو السرعة والدقة والخفةتختلف متطلبات وحدات القياس بالقصور الذاتي (IMUs) في طائرات السباق بدون طيار (طائرات FPV) اختلافًا كبيرًا عن تلك المستخدمة في التطبيقات الأخرى: فهي تتطلب استجابة ديناميكية فائقة، ونطاق قياس واسع للغاية، ووزنًا خفيفًا، وإخراجًا منخفض التأخير. كل حركة دوران حادة، وغوص سريع، وتسارع فوري يدفع حدود أداء وحدة القياس بالقصور الذاتي إلى أقصى حد. الموديلات الموصى بها: (1) U503 (موازنة الخفة والديناميكية العالية)على الرغم من تصنيفها كوحدة ملاحة بالقصور الذاتي عالية الدقة بتقنية MEMS، فقد صُممت وحدة U503 خصيصًا للتطبيقات عالية الديناميكية. يضمن غلافها المحكم وتصميمها الداخلي المُخمد للاهتزازات ثباتًا في تحديد الاتجاه حتى في ظل الاهتزازات والصدمات الشديدة. بالنسبة لطائرات السباق الاحترافية بدون طيار، فهي توفر توازنًا مثاليًا بين الدقة وقدرات الاستجابة الديناميكية. (2) U4930-B / U4930-Cيُوفر كلٌ من الإصدارين U4930-B و U4930-C نطاقات قياس جيروسكوبية أوسع (حيث يصل نطاق U4930-C إلى ±500 درجة/ثانية)، مع توفير خيارات مُختلفة بين استقرار الانحياز والتكلفة. بالنسبة لمطوري طائرات السباق بدون طيار ذوي الميزانية المحدودة، يُوفر الإصدار U4930-C نطاقًا واسعًا للغاية يبلغ ±500 درجة/ثانية بتكلفة أقل، مما يُتيح رصدًا كاملًا لحركات السرعة الزاوية العالية التي تُميز الطيران التنافسي؛ في حين أن الإصدار U4930-B مُتاح لطرازات السباق الاحترافية التي تتطلب دقة أعلى. (3) U16488: الخيار الأمثل خفيف الوزنبوزن 50 غرامًا فقط، يُعدّ U16488 الأخف وزنًا بين المنتجات الأربعة الموصى بها، وهي ميزة حاسمة لطائرات السباق بدون طيار حيث يُحسب كل غرام يتم توفيره. كما تُسهّل واجهات الاتصال المزدوجة SPI/UART عملية التكامل السريع مع لوحات التحكم في الطيران الشائعة. خامساً: نظرة عامة على الطراز ومخطط الاختيار السريع لتسهيل المقارنة والاختيار السريع، يلخص الجدول أدناه الميزات الرئيسية للنماذج الموصى بها في هذه المقالة:نموذجنوع المنتجالمزايا الرئيسيةمعدل البياناتوزنحالات الاستخدام الموصى بهاU4930 - أ/ب/جوحدة قياس القصور الذاتي MEMS سداسية المحاورمعدلات إخراج تصل إلى 2000 هرتز؛ مقياس تسارع عالي الدقة2000 هرتز130 غرامحماية النباتات، التصوير الجويU503وحدة قياس القصور الذاتي MEMS سداسية المحاورامتصاص الصدمات الداخلي؛ مقاوم للاهتزاز والصدمات2000 هرتز220 غرامالتصوير الجوي، حماية النباتات، سباقات السياراتU16488وحدة قياس القصور الذاتي MEMS ذات 10 محاورمقياس مغناطيسي ومقياس ضغط جوي مدمجان؛ تصميم خفيف الوزن للغايةSPI/UART50 غرامالتصوير الجوي، السباقات، الفحصIF3700نظام ملاحة متكامل بالألياف الضوئية INS/GNSSالملاحة الذاتية بدون إشارات الأقمار الصناعية؛ دقة تحديد الاتجاه 0.003 درجة800 هرتز7000 غرامالتفتيش، المسح الجوي الصناعيUF200-Nوحدة قياس القصور الذاتي بالألياف الضوئيةجيروسكوب الألياف الضوئية ومقياس تسارع MEMS؛ موثوقية عالية200 هرتز500 غرامفحص، رحلة طويلة المدى سادساً: ملخص وتوصيات اختيار النموذج بالنسبة لطائرات التصوير الجوي بدون طيار، يُعدّ طراز U16488 الخيار الأمثل؛ إذ يضمن تصميمه فائق الخفة (50 غرامًا) بالإضافة إلى وظائفه الكاملة ذات العشرة محاور توازنًا مثاليًا بين جودة الصورة ومدة الطيران. أما إذا كانت دقة تحديد الاتجاه الفائقة مطلوبة، فيُمكن اعتبار طراز U503 بديلاً ممتازًا. تُعدّ سلسلة U4930 الخيار الأمثل للطائرات الزراعية المسيّرة. ويُوفّر طراز U4930-A، على وجه الخصوص، استقرارًا عاليًا ومعدل إخراج يبلغ 2000 هرتز، ما يُلبي متطلبات الرش الدقيق على أكمل وجه. أما المصنّعون الذين يحتاجون إلى تخصيص وتكامل متقدّمين، فيمكنهم اختيار النسخة القابلة للتكوين من طراز U4930A. بالنسبة لطائرات التفتيش بدون طيار، يجب أن يكون الاختيار متدرجًا بناءً على متطلبات الميزانية والدقة: يعتبر IF3700 الخيار الأمثل للطائرات بدون طيار المتطورة وواسعة النطاق، حيث أن قدرة الملاحة الذاتية بدون أقمار صناعية أمر بالغ الأهمية لمهام التفتيش؛ و UF200-N (الذي يتميز بوحدة قياس بالقصور الذاتي من الألياف الضوئية) مناسب للطرازات متوسطة المدى؛ ويوصى باستخدام U16488 للطائرات بدون طيار المدمجة، حيث يوفر مزايا دمج المستشعرات متعددة المصادر من خلال مقياس المغناطيسية ومقياس الضغط الجوي المدمجين. بالنسبة لطائرات السباق بدون طيار، يعتبر التوازن هو المفتاح. يمثل U16488 الحل الأمثل لتقليل الوزن بشكل كبير، بينما يتفوق U503 في الثبات أثناء المناورات عالية الديناميكية؛ في الوقت نفسه، يبرز U4930-C كخيار فعال من حيث التكلفة يوفر نطاق قياس واسع للغاية (±500 درجة/ثانية).
اقرأ المزيد
1. مقدمة: المشهد التكنولوجي ونظرة عامة على سوق أنظمة الملاحة بالقصور الذاتيباعتبارها تقنية ملاحة ذاتية لا تعتمد على إشارات خارجية، تشهد أنظمة الملاحة بالقصور الذاتي (INS) نموًا غير مسبوق مدفوعًا بالتطور السريع للتقنيات الرائدة مثل الذكاء الاصطناعي والقيادة الذاتية والفضاء التجاري. وفي خضم المنافسة الشديدة في السوق والتطور التكنولوجي المتسارع، برزت الأنظمة الكهروميكانيكية الدقيقة (MEMS) وجيروسكوبات الألياف الضوئية (FOG) كمسارين تقنيين رئيسيين في قطاع أنظمة الملاحة بالقصور الذاتي. يقدم كل منهما مزايا فريدة؛ وبالتالي، أصبح اختيار التقنية المناسبة لسيناريوهات التطبيق المحددة تحديًا بالغ الأهمية للمهندسين وفرق المشتريات. ولا يقتصر الاختيار بين MEMS وFOG على مقارنة المواصفات الفنية فحسب، بل يتطلب تقييمًا شاملًا لمدة المهمة والظروف البيئية وعتبات الدقة وقيود الحجم والوزن والطاقة والميزانية.2. مقارنة أساسية: نظام الملاحة بالقصور الذاتي بتقنية MEMS مقابل نظام الملاحة بالقصور الذاتي بالألياف الضوئية2.1. مبادئ التشغيل والاختلافات التقنيةتعتمد أنظمة الملاحة بالقصور الذاتي الكهروميكانيكية الدقيقة (MEMS INS) على هياكل سعوية أو كهروميكانيكية دقيقة لقياس الحركة عن طريق رصد الإزاحة الميكانيكية؛ ويمكن تغليف هذه الأنظمة على مستوى الشريحة، مما يتيح إنتاجها بكميات كبيرة وبتكلفة منخفضة. في المقابل، تستخدم أنظمة الملاحة بالقصور الذاتي الليفية البصرية (Fiber Optic INS) تأثير ساغناك، حيث توظف ملفات ألياف بصرية بطول كيلومترات لرصد الدوران؛ ويضمن تصميمها الصلب بالكامل عمرًا تشغيليًا طويلًا ومقاومة عالية في البيئات القاسية. وتتمثل الميزة الأساسية لأنظمة الملاحة بالقصور الذاتي الليفية البصرية في دقتها العالية، حيث تحقق استقرارًا في الانحياز يصل إلى 0.001 درجة/ساعة، وتحافظ على قدرات الملاحة لعشرات الدقائق إلى عدة ساعات بعد فقدان إشارة نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS). أما أنظمة الملاحة بالقصور الذاتي الكهروميكانيكية الدقيقة (MEMS INS) فتتميز بصغر حجمها الفائق، وانخفاض استهلاكها للطاقة، وفعاليتها من حيث التكلفة، وسرعة تشغيلها، ومقاومتها العالية للصدمات. في السنوات الأخيرة، انخفض معدل انحراف أنظمة MEMS التكتيكية إلى بضع درجات في الساعة، ويمكن للمنتجات المتطورة الحفاظ على دقة في تحديد الاتجاه تبلغ 0.01 درجة أثناء انقطاع نظام GNSS لمدة 60 ثانية، مما يقلل بشكل مطرد من فجوة الأداء مع أنظمة الملاحة بالقصور الذاتي المصنوعة من الألياف الضوئية.3. تحليل معمق لسيناريوهات تطبيق أنظمة الملاحة بالقصور الذاتي الكهروميكانيكية الدقيقة3.1. الطائرات بدون طيار والاقتصاد على ارتفاعات منخفضةتُعدّ الطائرات المسيّرة الاستهلاكية واللوجستية من أهم تطبيقات أنظمة الملاحة بالقصور الذاتي الكهروميكانيكية الدقيقة (MEMS INS). ففي البيئات ذات إشارات GNSS الضعيفة، كالغابات ومواقف السيارات تحت الأرض والأزقة الحضرية، تُزوّد هذه الأنظمة الطائرات المسيّرة ببيانات دقيقة ومستمرة عن وضعها (موقعها واتجاهها). أما بالنسبة للطائرات المسيّرة الصغيرة والمتوسطة الحجم التي تقل مدة طيرانها عن 40 دقيقة، فإنّ خفة وزنها وانخفاض استهلاكها للطاقة يتوافقان تمامًا مع متطلبات الحجم والوزن والطاقة (SWaP). علاوة على ذلك، شهدت هذه الأنظمة نموًا سنويًا في الطلب يتجاوز 200% في قطاعات ناشئة كالخدمات اللوجستية على ارتفاعات منخفضة وعمليات التفتيش غير المأهولة.3.2. القيادة الذاتية والمركبات الذكيةأصبحت القيادة الذكية المحرك الأكبر للنمو في سوق الملاحة بالقصور الذاتي المدنية. في التطبيقات العملية، تستطيع المركبات المجهزة بوحدات قياس القصور الذاتي بتقنية MEMS تحقيق تحديد دقيق ومستمر للموقع، مع هامش خطأ لا يتجاوز 8 سنتيمترات، حتى في المناطق التي تنقطع فيها إشارات الأقمار الصناعية تمامًا، مثل مواقف السيارات تحت الأرض ذات الثلاثة طوابق، مما يُمكّنها من تنفيذ عمليات ركن السيارات الذاتية بنجاح. تلبي تقنية MEMS INS متطلبات الدقة لمعظم التطبيقات الصناعية والاستهلاكية عالية الدقة، موفرةً دقة كافية مع تحكم استثنائي في التكلفة.3.3. الروبوتات والعوامل الفيزيائيةمع تسارع وتيرة تسويق المعدات الذكية، مثل الروبوتات الشبيهة بالبشر، والكلاب الروبوتية، والمركبات الموجهة آليًا (AGVs)، شهد الطلب في السوق على مستشعرات الوضع بالقصور الذاتي نموًا هيكليًا، نظرًا لدورها المحوري في توازن الروبوتات. فعندما تجتاز الروبوتات تضاريس معقدة، قد تتعرض إشارات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) للانقطاع؛ لذا يوفر نظام MEMS INS توجيهًا دقيقًا لضمان التشغيل المستقر. وفي مجال الأتمتة الصناعية، أصبح نظام MEMS INS معيارًا صناعيًا لمهام تتراوح من الملاحة الذاتية للمركبات الموجهة آليًا (AGVs) إلى التحكم في وضعية أذرع الروبوتات الصناعية، وذلك بفضل حجمه الصغير وتكلفته المنخفضة.3.4. الزراعة الدقيقة والمسحعلى الرغم من أن الطائرات الزراعية بدون طيار والآلات الزراعية ذاتية التشغيل تتطلب دقة معتدلة نسبيًا في أنظمة الملاحة، إلا أنها تحتاج إلى مقاومة عالية للاهتزازات وتقلبات درجات الحرارة والملوثات البيئية. وقد أصبح نظام الملاحة بالقصور الذاتي بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS INS) الخيار الأمثل في الزراعة الدقيقة نظرًا لمقاومته الممتازة للصدمات وفعاليته من حيث التكلفة. فمن مراقبة البذر إلى التسميد المتغير المعدل، يوفر نظام MEMS INS للمعدات الزراعية قدرات استشعار وضعية مستقرة وموثوقة؛ علاوة على ذلك، فإن التكلفة المنخفضة للوحدة الواحدة - مقارنةً بحلول الألياف الضوئية - تجعل النشر التجاري واسع النطاق ممكنًا.4. تحليل معمق لسيناريوهات تطبيق أنظمة الملاحة بالقصور الذاتي عبر الألياف الضوئية4.1. معدات الفضاء والدفاعتُعدّ تطبيقات أنظمة الملاحة بالقصور الذاتي القائمة على الألياف الضوئية في قطاعي الطيران والدفاع المعيار الذهبي. فسواءً أكان ذلك للصواريخ التكتيكية عالية الديناميكية، أو أنظمة التحكم في وضعية الأقمار الصناعية، أو أنظمة الملاحة للطائرات النقلية الكبيرة والطائرات المقاتلة، تظل الجيروسكوبات الليفية الضوئية (FOGs) - بفضل انحرافها المنخفض للغاية واستقرارها الفائق على المدى الطويل - مكونات أساسية لا غنى عنها. في قطاع الطيران، تعمل أنظمة الملاحة بالقصور الذاتي القائمة على الألياف الضوئية بشكل مستقل عن مصادر الإشعاع الخارجية، ولا تتأثر بالجغرافيا أو الأحوال الجوية أو البيئات القاسية؛ ويشمل نطاق تشغيلها الفضاء الجوي، وسطح الأرض، وتحت الأرض، والمحيطات المفتوحة، وحتى أعماق البحار. فعلى سبيل المثال، تتمتع أنظمة الملاحة والتحكم للمنصات عالية الديناميكية القائمة على تقنية FOG بقدرات قوية في ملاحة المركبات والتحكم بها، ما يجعلها واسعة الانتشار في الصواريخ التكتيكية ومنصات الأقمار الصناعية. أما في قطاع الدفاع، فتُستخدم الجيروسكوبات الليفية الضوئية كمكونات أساسية للمعدات الاستراتيجية مثل أنظمة توجيه الصواريخ، والطائرات المسيّرة العسكرية، وأنظمة التحكم في وضعية السفن الحربية، ما يجعلها محورًا رئيسيًا لضوابط تصدير التكنولوجيا الدولية.4.2. أنظمة الملاحة البحرية والأنظمة تحت الماء غير المأهولةبالنسبة للمنصات البحرية، مثل المركبات الآلية تحت الماء (AUVs) والمركبات غير المأهولة تحت الماء (UUVs) والسفن السطحية، غالبًا ما تفشل إشارات الملاحة عبر الأقمار الصناعية في اختراق الماء؛ في مثل هذه الحالات، يصبح نظام الملاحة بالقصور الذاتي القائم على الألياف الضوئية الخيار الوحيد للملاحة. يستطيع هذا النظام تحقيق دقة تحديد موقع بالقصور الذاتي أفضل من ميل بحري واحد (RMS) خلال ساعة واحدة، وخطأ في الاتجاه لا يتجاوز درجة واحدة خلال 72 ساعة، وهي قدرات بالغة الأهمية للمهام تحت الماء التي تستمر لأيام أو حتى أسابيع. كما تتميز أحدث المنتجات بقدرات "تحديد الشمال"، مما يسمح لها بتحديد الشمال الحقيقي بسرعة في بيئات خالية من إشارات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) أو خالية من التداخل المغناطيسي، وبالتالي تُشكل حجر الزاوية للملاحة البحرية والاستكشاف تحت الماء. وقد أصبحت أنظمة الملاحة بالقصور الذاتي القائمة على الجيروسكوب والألياف الضوئية ضرورية للحفاظ على استقرار المهمة في المركبات غير المأهولة العاملة في ظروف الرياح العاتية والتضاريس المعقدة وبيئات الحرب الإلكترونية.4.3. فحص مسارات السكك الحديدية عالية السرعة والهندسة الثقيلةيفرض فحص خطوط السكك الحديدية عالية السرعة متطلبات دقة بالغة على أنظمة الملاحة، مما يستلزم دقة تصل إلى مستوى المليمتر في قياس المعايير الهندسية للمسار. وبفضل استقرارها الفائق على المدى الطويل وخصائصها التي تقلل الانحراف، أصبحت وحدات الملاحة بالقصور الذاتي (INS) المصنوعة من الألياف الضوئية من المعدات القياسية في مركبات صيانة وفحص السكك الحديدية؛ وتُستخدم هذه المنتجات على نطاق واسع في قطاعات متنوعة، بدءًا من فحص خطوط السكك الحديدية عالية السرعة وصولًا إلى الصناعات المدنية مثل النفط والغاز وتعدين الفحم. وفي الحالات التي تنعدم فيها إشارات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) تمامًا - كما هو الحال في المناجم والأنفاق تحت الأرض - حققت أنظمة الملاحة الهجينة المصنوعة من الألياف الضوئية دقة تحديد مواقع أفضل من 0.1% من المسافة المقطوعة، مع الحفاظ على تشغيل مستقر ومستمر في بيئات معقدة تصل أعماقها إلى 1.4 كيلومتر تحت الأرض.4.4. السفن العابرة للمحيطات والمنصات البحريةيجب أن تتحمل أنظمة الملاحة للسفن العابرة للمحيطات شهورًا أو حتى سنوات من التشغيل البحري المتواصل؛ فأي عطل في الملاحة قد يؤدي إلى عواقب وخيمة. وبفضل بنيتها الصلبة بالكامل، وخلوها من مكونات الاحتكاك الدوارة، وعمرها التشغيلي الطويل للغاية، ومقاومتها العالية للتداخل الكهرومغناطيسي، تُعد وحدات الملاحة بالقصور الذاتي الليفية البصرية بمثابة "مرساة موثوقة" للملاحة البحرية بالقصور الذاتي. في التطبيقات عالية الدقة، مثل منصات الحفر البحرية وأنظمة تحديد المواقع الديناميكية، توفر أنظمة الجيروسكوب الليفية البصرية مراجع مستمرة للوضع والاتجاه، مما يضمن سلامة وكفاءة العمليات البحرية. كما تتطلب منصات حفر النفط البحرية العاملة في المحيط المفتوح - حيث لا يمكن الاعتماد على إشارات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) - مراجع التوجيه المطلقة التي توفرها أنظمة الملاحة بالقصور الذاتي الليفية البصرية.5. إطار متكامل للاختيار واتخاذ القرارفيما يتعلق بالتكلفة، فإن التكلفة المنخفضة بشكل ملحوظ لأنظمة الملاحة بالقصور الذاتي بتقنية MEMS تُتيح إمكانية تحويل هذه التقنية من حكرٍ على الاستخدامات العسكرية إلى منتجات استهلاكية مدنية. إذ يتراوح سعر نظام MEMS واحد من الفئة التكتيكية بين بضعة آلاف من الدولارات، بينما قد تصل تكلفة نظام الملاحة بالقصور الذاتي بالألياف الضوئية إلى عشرات أو حتى مئات الآلاف من الدولارات. لذا، إذا كانت ميزانية المشروع محدودة ومتطلبات الدقة ذات أولوية متوسطة، فإن أنظمة MEMS هي الخيار الأمثل والأكثر عملية.فيما يتعلق بالدقة والاستقرار، يُعد نظام الملاحة بالقصور الذاتي بالألياف الضوئية ضروريًا إذا كان من المطلوب الحفاظ على دقة تحديد الموقع في حدود بضع مئات من الأمتار لأكثر من 30 دقيقة بعد فقدان إشارة نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS). مع ذلك، إذا كانت مدة المهمة عادةً أقل من 15 دقيقة وكانت إشارات الأقمار الصناعية متاحة بشكل عام، فإن نظام الملاحة بالقصور الذاتي عالي الأداء بتقنية MEMS قادر تمامًا على إنجاز المهمة.فيما يتعلق بقيود الحجم والوزن والطاقة، تتفوق وحدات نظام الملاحة بالقصور الذاتي بتقنية MEMS بشكل كبير على حلول الألياف الضوئية، مما يجعلها الخيار الأمثل للطائرات بدون طيار والأجهزة القابلة للارتداء والروبوتات الدقيقة. ورغم أن وحدات نظام الملاحة بالقصور الذاتي بتقنية الألياف الضوئية قد تقلص حجمها بشكل ملحوظ بفضل التصميم المدمج، إلا أنها لا تزال غير قادرة على منافسة تقنية MEMS على مستوى الرقاقة من حيث التصغير.فيما يتعلق بالقدرة على التكيف مع البيئة ... يوفر نظام الملاحة بالقصور الذاتي MEMS مقاومة استثنائية للصدمات، مما يجعله مناسبًا للتطبيقات التي تنطوي على اضطراب المركبات أو الاهتزازات الشديدة التي تتعرض لها الطائرات بدون طيار؛ في المقابل، يتفوق نظام الملاحة بالقصور الذاتي بالألياف الضوئية في البيئات القاسية التي تتميز بدرجات حرارة قصوى وضغوط عالية في أعماق البحار وتداخل كهرومغناطيسي قوي.خاتمةيمثل نظام الملاحة بالقصور الذاتي بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS INS) ونظام الملاحة بالقصور الذاتي بالألياف الضوئية مسارين تطوريين متميزين في تكنولوجيا الملاحة بالقصور الذاتي. فبفضل التكامل الفائق للتكنولوجيا القائمة على الرقائق، أدخلت تقنية MEMS الملاحة بالقصور الذاتي إلى تطبيقات مدنية واسعة الانتشار، مثل السيارات والطائرات المسيّرة والروبوتات. في المقابل، تحافظ تكنولوجيا الألياف الضوئية، التي تستند إلى جوهر البصريات الصلبة بالكامل، على أعلى مستويات الدقة والموثوقية في قطاعات متطورة كصناعة الطيران والفضاء، واستكشاف أعماق البحار، ومعدات الدفاع. بالنسبة للمهندسين وصناع القرار في مجال المشتريات، فإن الخلاصة الأساسية هي أنه لا توجد تقنية "أفضل" مطلقًا، بل توجد فقط التقنية الأنسب للتطبيق المحدد. ويتطلب اتخاذ قرار اختيار سليم مراعاة متوازنة لمتطلبات المهمة، والتحديات البيئية، وقيود الميزانية.
اقرأ المزيد
تنقسم الأساليب التقنية السائدة حاليًا لأنظمة الملاحة بالقصور الذاتي إلى فئتين رئيسيتين: الملاحة بالقصور الذاتي القائمة على الأنظمة الكهروميكانيكية الدقيقة (MEMS)، والملاحة بالقصور الذاتي القائمة على الألياف الضوئية (التي تعتمد على مبادئ التداخل البصري). تختلف هاتان التقنيتان اختلافًا جوهريًا في مبادئهما الفيزيائية، ومؤشرات أدائهما، وهياكل تكلفتهما، وسيناريوهات تطبيقهما. تقدم هذه المقالة مقارنة شاملة ومتعددة الأبعاد بين هاتين التقنيتين لمساعدة المهندسين على اتخاذ قرارات مدروسة خلال عملية الاختيار.أولاً: الاختلافات الجوهرية في مبادئ التشغيلتستخدم أنظمة الملاحة بالقصور الذاتي بتقنية MEMS تقنية التصنيع الدقيق للسيليكون لإنتاج كتل دقيقة متحركة على شريحة. عند تحرك الحامل، تتسبب قوى القصور الذاتي في إزاحة هذه الكتل، مما يُولد إشارات كهربائية عبر تغيرات السعة - وهو تصميم صلب بالكامل بدون أجزاء دوارة. أما أنظمة الملاحة بالقصور الذاتي بالألياف الضوئية فتعتمد على تأثير ساغناك، حيث ينقسم شعاع الليزر إلى شعاعين ينتشران في اتجاهين متعاكسين داخل ملف من الألياف الضوئية. يُحدث دوران الحامل فرقًا في المسار البصري بين الشعاعين، ويتم حساب السرعة الزاوية من خلال كشف التداخل. وتزداد الحساسية مع طول ملف الألياف.تحدد هذه الاختلافات من حيث المبدأ الخصائص الجوهرية لكل تقنية: تعمل أنظمة MEMS كمستشعرات "كتلة الحالة الصلبة" - غير حساسة للاهتزاز ولكنها محدودة بدقة التصنيع - بينما تعمل أنظمة الألياف البصرية كـ "مقاييس تداخل بصرية"، قادرة على دقة عالية ولكنها تتأثر بشكل كبير بطول الألياف ودرجة الحرارة.ثانياً: مقارنة معايير الأداء الأساسيةيُعدّ استقرار الانحياز المقياس الأساسي لقياس دقة الملاحة بالقصور الذاتي. تتراوح القيم النموذجية لأنظمة الملاحة بالقصور الذاتي بتقنية MEMS بين 0.5 درجة/ساعة و10 درجات/ساعة؛ بينما تصل المنتجات التكتيكية المتطورة إلى دقة تتراوح بين 0.05 درجة/ساعة و0.1 درجة/ساعة، إلا أنها تقترب من الحد الأقصى لدقة هذه التقنية. في المقابل، تُظهر أنظمة الملاحة بالقصور الذاتي الليفية البصرية استقرارًا في الانحياز يتراوح عادةً بين 0.01 درجة/ساعة و0.1 درجة/ساعة، مع وصول المنتجات المتطورة إلى دقة 0.001 درجة/ساعة (بمستوى ثانية قوسية). تُظهر الأنظمة الليفية البصرية تفوقًا واضحًا في السيناريوهات التي تتطلب ملاحة بالقصور الذاتي فقط لفترات تتراوح بين عدة دقائق وعشرات الدقائق.يعكس الانحراف العشوائي للزاوية تأثير الضوضاء البيضاء على تكامل الاتجاه. تتراوح القيم النموذجية لأنظمة الملاحة بالقصور الذاتي بتقنية MEMS بين 0.1°/√h و0.5°/√h، بينما يمكن لأنظمة الألياف الضوئية تحقيق قيم منخفضة تصل إلى 0.001°/√h أو 0.01°/√h. هذا يعني أنه خلال المناورات الديناميكية قصيرة المدى، يكون خرج الاتجاه من أنظمة الملاحة بالقصور الذاتي بالألياف الضوئية أكثر سلاسة وأقل اهتزازًا.اللاخطية في عامل المقياس: بالنسبة لأنظمة الملاحة بالقصور الذاتي بتقنية MEMS، يتراوح هذا عادةً بين 0.1% و1%، بينما يمكن لأنظمة الألياف الضوئية أن تصل إلى 0.001% إلى 0.01%. وتُعد ميزة اللاخطية هذه بالغة الأهمية للمناورات عالية الديناميكية (مثل تلك التي تقوم بها الصواريخ أو الطائرات المقاتلة).خطأ الانحياز الحراري الكامل: تتميز مواد السيليكون المستخدمة في أنظمة MEMS بمعاملات حرارية عالية؛ فبدون تعويض، قد يصل الانحراف الحراري لأنظمة MEMS بالقصور الذاتي إلى عشرات أو حتى أكثر من مئة درجة مئوية/ساعة/درجة مئوية. تستخدم منتجات MEMS الحديثة عالية الجودة تعويضًا حراريًا متكاملًا ومطابقة متعددة الحدود لتقليل الانحراف الحراري إلى أقل من درجة مئوية واحدة/ساعة/درجة مئوية. كما أن أنظمة الألياف الضوئية حساسة لدرجة الحرارة، ولكن يمكن التخفيف جزئيًا من معامل درجة حرارة ملف الألياف نفسه من خلال تقنيات اللف المتناظر؛ وبالاقتران مع التحكم الدقيق في درجة الحرارة، يمكن الحفاظ على خطأ درجة الحرارة الكامل أقل من 0.01 درجة مئوية/ساعة/درجة مئوية.خطأ تصحيح الاهتزاز: أنظمة القصور الذاتي الكهروميكانيكية الدقيقة (MEMS) عرضة لانحراف التيار المستمر تحت تأثير الاهتزازات الشديدة عالية التردد، وهو عيب متأصل فيها. أما أنظمة الألياف الضوئية، التي تفتقر إلى كتل اختبار متحركة، فتُظهر مقاومة ممتازة للاهتزاز، وتحافظ على دقة أفضل بكثير من أنظمة MEMS في البيئات المهتزة.زمن بدء التشغيل وخصائص الاستجابة: تُخرج أنظمة القصور الذاتي الكهروميكانيكية الدقيقة (MEMS) البيانات فور تشغيلها، بأزمنة بدء تشغيل في نطاق أجزاء من الثانية. أما أنظمة الألياف الضوئية فتتطلب فترة تسخين واستقرار (تتراوح عادةً من عشرات الثواني إلى عدة دقائق) لأن مصدر الضوء وملف الألياف يجب أن يصلا إلى حالة التوازن الحراري؛ وإلا سيحدث انحراف كبير في نقطة الصفر.ثالثًا: هيكل التكلفة ونطاق الأسعارتستفيد أنظمة القياس بالقصور الذاتي بتقنية MEMS من عمليات تصنيع أشباه الموصلات واسعة النطاق، مما يؤدي إلى انخفاض تكاليف الوحدة بشكل كبير. تتراوح الأسعار من 3 إلى 15 دولارًا لرقائق MEMS IMU المخصصة للمستهلكين، ومن 100 إلى 500 دولار للوحدات الصناعية (التي تتميز بتعويض درجة الحرارة والمعايرة)، وما يقرب من 1000 إلى 3000 دولار لأنظمة القياس بالقصور الذاتي بتقنية MEMS التكتيكية (بما في ذلك الخوارزميات).تعتمد تكلفة أنظمة قياس القصور الذاتي بالألياف الضوئية بشكل أساسي على ملف الألياف، وعمليات اللف الدقيقة، ومصدر الضوء (SLD)، وكاشف الضوء. تتطلب ملفات الألياف لفًا عالي الدقة، مما يستلزم تكاليف عمالة ومعدات مرتفعة، وعلى عكس الرقائق الإلكترونية، لا يمكنها الاستفادة من وفورات الحجم لخفض الأسعار. تتراوح أسعار وحدات الجيروسكوب الليفي البصري منخفضة الدقة (استقرار الانحياز في حدود 1 درجة/ساعة) بين 2000 و5000 دولار أمريكي تقريبًا؛ بينما تتراوح تكلفة الوحدات متوسطة الدقة (في حدود 0.1 درجة/ساعة) بين 8000 و20000 دولار أمريكي تقريبًا؛ أما الوحدات عالية الدقة (في حدود 0.01 درجة/ساعة أو أفضل) فقد تتجاوز 50000 إلى 100000 دولار أمريكي.فيما يتعلق بهيكل التكلفة، تتميز أجهزة MEMS بتكاليف هامشية منخفضة للغاية، مما يجعلها مناسبة للنشر على نطاق واسع؛ وعلى العكس من ذلك، فإن أنظمة الملاحة بالقصور الذاتي بالألياف الضوئية (INS) لها تكاليف عالية لكل وحدة، على الرغم من أن سقف أدائها يتجاوز بكثير سقف أداء MEMS.رابعاً: الحجم والوزن واستهلاك الطاقةتتميز وحدات قياس سرعة الرياح الصناعية عالية الدقة بتقنية MEMS بتصميم معياري مصغر، حيث يبلغ طول ضلعها عادةً 30-60 مم فقط. يسمح هيكلها المدمج - الخالي من المكونات البصرية الزائدة - بدمجها مباشرةً في منصات توربينات الرياح أو المعدات المضيفة الصغيرة مع مساحة تركيب ضئيلة. في المقابل، تتضمن وحدات قياس سرعة الرياح بالألياف الضوئية ملفات ألياف، ومصادر ليزر، ودوائر إزالة التضمين الضوئي، وهياكل تحكم حراري؛ وبالتالي، يبلغ طولها عادةً 100-200 مم، وتشغل حجمًا أكبر من وحدات MEMS بمقدار 5-10 مرات، وتتطلب مساحة تركيب كبيرة، وهي غير مناسبة للدمج في المعدات المدمجة.تستخدم وحدات الملاحة بالقصور الذاتي بتقنية MEMS تقنية MEMS القائمة على السيليكون، مما يحافظ على وزنها الإجمالي بين 20 و80 غرامًا. هذا الوزن الخفيف للغاية لا يُضيف أي حمولة إضافية على المنصات العائمة البحرية أو هياكل التثبيت خفيفة الوزن، مما يجعلها مثالية للتركيبات الخفيفة والتركيبات الخالية من الإجهاد. أما وحدات الملاحة بالقصور الذاتي بالألياف الضوئية، فتتميز بهياكل بصرية معقدة وأغلفة معدنية ثقيلة ومكونات عزل حراري، مما ينتج عنه وزن إجمالي يتراوح بين 500 و2000 غرام. هذا الوزن الكبير يحد من استخدامها في المنصات الثابتة الثقيلة ويجعلها غير مناسبة لسيناريوهات المراقبة التي تتطلب تصميمات خفيفة الوزن أو قيودًا صارمة على الحمولة. تعمل أنظمة الملاحة بالقصور الذاتي بتقنية MEMS بواسطة دوائر إلكترونية مدمجة وتعمل باستهلاك منخفض للغاية للطاقة - عادةً ما بين 0.3 و2 واط فقط في حالة التشغيل المستقر. وهي تدعم التشغيل طويل الأمد بالبطارية والمراقبة المستمرة (24/7) منخفضة الطاقة، مما يجعلها مثالية للمعدات خفيفة الوزن المنتشرة في البيئات الميدانية النائية أو المحيطات المفتوحة التي تفتقر إلى مصدر طاقة مستمر. في المقابل، تتطلب أنظمة الملاحة بالقصور الذاتي الليفية البصرية طاقة مستمرة لمصدر الليزر، ووحدة فك تشفير الإشارة الضوئية، ووحدات التحكم في درجة الحرارة. تتراوح طاقة التشغيل الأساسية لهذه الأنظمة عمومًا بين 10 و30 واط، أي أعلى بعشرات المرات من أنظمة MEMS، كما أنها تتطلب هياكل إضافية لتبديد الحرارة، مما يحد من استخدامها في المنصات الهندسية الثابتة ذات الطاقة الرئيسية المستقرة وسعة الطاقة الكافية.خامساً: القدرة على التكيف مع البيئة والموثوقيةأنظمة الملاحة بالقصور الذاتي بتقنية MEMS هي أجهزة صلبة بالكامل بدون أجزاء متحركة، مما يوفر موثوقية نظرية عالية. مع ذلك، في ظروف الصدمات القوية (أكثر من 10000 غرام) والاهتزازات الشديدة، قد تلتصق كتلة السيليكون المقاومة أو تنكسر. وحدات MEMS العسكرية، ذات التغليف المتخصص، قادرة على تحمل صدمات تصل إلى 20000 غرام. يتراوح نطاق درجة حرارة التشغيل القياسي لها بين -40 درجة مئوية و85 درجة مئوية، ويمكن توسيعه إلى ما بين -55 درجة مئوية و125 درجة مئوية من خلال الحماية.تفتقر أنظمة الملاحة بالقصور الذاتي القائمة على الألياف الضوئية إلى الأجزاء المتحركة؛ فبما أن ملف الألياف الضوئية مصنوع أساسًا من الألياف الزجاجية، فإنه يوفر مقاومة فائقة للصدمات والاهتزازات مقارنةً بأنظمة MEMS. مع ذلك، فإن الملف حساس للانحناء والإجهاد، وقد يؤدي التغليف غير المناسب إلى زيادة الفقد البصري. توفر أنظمة الألياف الضوئية نطاقًا أوسع للتكيف مع البيئات المختلفة، مما يجعلها مناسبة للظروف القاسية مثل ضغط الغواصات في أعماق البحار، والحركة المستمرة للسفن، وبيئات الإطلاق ذات التسارع العالي.ملخص المقارنة الشاملةتتفوق أنظمة الملاحة بالقصور الذاتي بتقنية MEMS من حيث الحجم والوزن واستهلاك الطاقة والتكلفة وسرعة التشغيل، لكنها تتخلف في دقة القياس القصوى الممكنة ومقاومة الانحراف الناتج عن الاهتزازات. أما أنظمة الألياف الضوئية فتتفوق في الدقة الفائقة والاستقرار طويل الأمد ومقاومة التداخلات البيئية، لكنها أقل تنافسية من حيث الحجم واستهلاك الطاقة والتكلفة ووقت التشغيل. لا يوجد خيار "صحيح" أو "خاطئ"، إنما المسألة تتعلق فقط بمدى ملاءمة النظام: حدد أولاً متطلبات الدقة، ثم ضع في اعتبارك القيود البيئية، وأخيراً قيّم العوامل الاقتصادية.
اقرأ المزيد
جهاز تحديد الشمال الجيروسكوبي هو جهاز قياس بالقصور الذاتي يستخدم التأثير الجيروسكوبي لاستشعار السرعة الزاوية لدوران الأرض، وبالتالي تحديد اتجاه الشمال الحقيقي تلقائيًا. فهو لا يتأثر بالمجالات المغناطيسية الخارجية ولا يعتمد على إشارات الأقمار الصناعية مثل نظام تحديد المواقع العالمي (GPS)، مما يوفر مرجعًا ثابتًا وموثوقًا للسمت في الظروف القاسية، بما في ذلك البيئات ذات التداخل الكهرومغناطيسي القوي، والفراغات تحت الأرض، والمناطق القطبية. ويعتمد مبدأ تشغيله الأساسي على استخدام جيروسكوب عالي الدقة لاستشعار متجه السرعة الزاوية لدوران الأرض؛ ثم تُحسب الزاوية بين محور مرجع الجهاز والشمال الحقيقي وتُخرج كمعلومات سمتية. تقدم هذه المقالة تحليلًا مقارنًا منهجيًا لأجهزة تحديد الشمال الجيروسكوبية عبر أربعة أبعاد: تعريفات الدقة، والمعايير التقنية، وسيناريوهات التطبيق، ومعايير الاختيار الرئيسية. أولاً: تعريفات الدقة: من المقاييس الأساسية إلى أنظمة التقييم الشاملة فيما يتعلق بتعريفات الدقة، تُعبّر دقة تحديد الشمال عن انحراف معياري مقداره 1σ، ويُقاس بالدرجات أو الثواني القوسية. ينبغي أن يشمل التقييم الشامل خطأ تحديد الشمال المطلق، وقابلية التكرار، والخطية الدائرية، وخطأ قياس الاتجاه. يمكن لأجهزة تحديد الشمال بالألياف الضوئية تحقيق مستويات دقة ثابتة تصل إلى 0.02 درجة أو حتى 0.001 درجة؛ وبفضل الاستفادة من تأثير ساغناك والتحكم الرقمي الكامل ذي الحلقة المغلقة، يمكن أن يصل عدم استقرار انحيازها إلى 0.002 درجة/ساعة. وقد تحسّن أداء أجهزة تحديد الشمال بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) بشكل ملحوظ في السنوات الأخيرة. حققت المنتجات المتطورة استقرارًا في الانحراف أفضل من 0.02 درجة/ساعة، مع دقة نموذجية لتحديد الشمال تتراوح بين 0.5 درجة و1 درجة (على سبيل المثال، يحقق جهاز Maixinminwei NF1100 دقة ≤1 درجة × ثانية (طول)، بينما يصل جهاز NF1200 إلى 0.5 درجة × ثانية (طول))، ويمكن لبعض المنتجات المصغرة تحقيق دقة 0.25 درجة في غضون ثلاث دقائق. تتفوق حلول الألياف الضوئية من حيث الدقة المطلقة، بينما توفر حلول الأنظمة الكهروميكانيكية الدقيقة (MEMS) مزايا من حيث الحجم والتكلفة. ثانيًا: المعايير الفنية: نظام متعدد المستويات يمتد من المواصفات العسكرية إلى المعايير الوطنية يشمل نظام المعايير الفنية لأجهزة تحديد الشمال الجيروسكوبية مستويات متعددة، بما في ذلك المعايير العسكرية الوطنية، ومعايير الصناعة، والمعايير الوطنية، موفرًا إطارًا شاملًا لتصميم المنتج وتصنيعه واختباره واعتماده. يجب أن تلتزم أجهزة تحديد الشمال الجيروسكوبية، سواءً كانت تعمل بالألياف الضوئية أو بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS)، بمتطلبات هذا النظام المعياري؛ ويُعدّ الامتثال صارمًا بشكل خاص في القطاع العسكري، حيث تتمتع المعايير ذات الصلة بقوة إلزامية أكبر. على مستوى المعايير العسكرية الوطنية، تُعتبر المواصفة العامة لأجهزة تحديد الشمال الجيروسكوبية GJB 2863A-2015 بمثابة الوثيقة المرجعية. فهي تنص على المتطلبات العامة، والمتطلبات التفصيلية، وأحكام ضمان الجودة، وتشكل الأساس الجوهري لتطوير وإنتاج جميع أجهزة تحديد الشمال ذات المواصفات العسكرية.على مستوى المعايير الوطنية، يُعدّ المعيار GB/T 45570-2025، بعنوان "المتطلبات الفنية العامة للجيروسكوبات البصرية"، أحدث معيار وطني صادر. ويغطي هذا المعيار تصنيف المنتجات، والمتطلبات الفنية، وطرق الاختبار، ومواصفات وضع العلامات والتغليف الخاصة بالجيروسكوبات الليفية البصرية والجيروسكوبات الليزرية. ويُقدّم الملحق (ب) بيانات مرجعية حول مؤشرات الأداء الرئيسية لمنتجات الجيروسكوبات الليفية البصرية النموذجية، ما يُشكّل أساسًا فنيًا بالغ الأهمية لتصميم وإنتاج واعتماد أجهزة تحديد الشمال الليفية البصرية. إضافةً إلى ذلك، تُدير بعض الشركات عمليات الإنتاج وفقًا لمعايير أنظمة الجودة، مثل معيار ISO 9001:2008.على مستوى مكونات الجيروسكوب، تحدد المواصفة القياسية GJB 10024-2021، بعنوان "طرق اختبار جيروسكوبات MEMS"، شروط الاختبار، والبنود، والأساليب الخاصة بجيروسكوبات MEMS؛ وهي تنطبق على اختبارات الأداء والوظائف لجيروسكوبات MEMS المستخدمة في أنظمة الملاحة والتوجيه والتحكم بالقصور الذاتي. أما المواصفة القياسية GJB 8898-2017، بعنوان "المواصفات العامة لجيروسكوبات الألياف الضوئية"، فتُحدد على وجه التحديد متطلبات الأداء وطرق الاختبار لجيروسكوبات الألياف الضوئية. ثالثًا: سيناريوهات التطبيق: تطبيقات متعددة المجالات تتراوح من الخطوط الأمامية في ساحة المعركة إلى الهندسة تحت الأرض تُستخدم أجهزة تحديد الشمال الجيروسكوبية في القطاعين العسكري والمدني، وتغطي نطاقًا واسعًا من ظروف التشغيل، بدءًا من تحديد الموقع بدقة عالية وثابتة، وصولًا إلى التوجيه الديناميكي في الوقت الفعلي. ونظرًا لاختلاف خصائص الأداء والتصميم الهيكلي، فإن أجهزة تحديد الشمال بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) وأجهزة تحديد الشمال الجيروسكوبية بالألياف الضوئية لها سيناريوهات استخدام مختلفة.في القطاع العسكري، تُعدّ أجهزة تحديد الشمال الجيروسكوبية من المعدات الأساسية للتوجيه السريع والسري لأنظمة الأسلحة. وبفضل دقتها الثابتة التي تصل إلى مستوى ثانية قوسية، تُستخدم أجهزة تحديد الشمال الليفية الضوئية على نطاق واسع في مهام المحاذاة عالية الدقة التي تشمل المدفعية، وقاذفات الصواريخ، وهوائيات الرادار، وأنظمة الملاحة بالقصور الذاتي البحرية. وبفضل مزاياها، مثل صغر الحجم، وانخفاض استهلاك الطاقة، وسرعة التشغيل، تشهد أجهزة تحديد الشمال بتقنية MEMS استخدامًا متزايدًا بشكل ملحوظ في منصات الأسلحة خفيفة الوزن. فهي تُسهّل عملية المحاذاة السريعة قبل الإطلاق للصواريخ، والقذائف، والمدفعية، والطائرات المسيّرة، ويمكن حتى دمجها في أجهزة محمولة للجنود، ومركبات تحت الماء، ومنصات الذخائر الموجهة - وهي سيناريوهات يصعب فيها تطبيق حلول الألياف الضوئية. في البيئات التي تتسم بالتداخل الكهرومغناطيسي أو انقطاع إشارة نظام تحديد المواقع العالمي (GPS)، فإن الطبيعة المستقلة تمامًا والمقاومة للتداخل لأجهزة تحديد الشمال بتقنية MEMS تجعلها أداة مثالية للتوجيه السري في أنظمة الأسلحة المتنقلة.في القطاع المدني، تُستخدم أجهزة تحديد الشمال بالألياف الضوئية بشكل أساسي للتحكم الاتجاهي في حفر الأنفاق باستخدام آلات الحفر الدرعية، حيث توفر مرجعًا ثابتًا للشمال الحقيقي في أعماق الأنفاق حيث لا تتوفر إشارات نظام تحديد المواقع العالمي (GPS). في مجال استكشاف النفط والغاز، تُركّب هذه الأجهزة بالقرب من رأس الحفر لقياس سمت وميل البئر في الوقت الفعلي؛ وباعتبارها تقنية أساسية للحفر الموجه، فإنها تحقق دقة تصل إلى ±0.1 درجة تقريبًا. في مجال الجيوديسيا والهندسة الدقيقة، توفر هذه الأجهزة مراجع سمت عالية الدقة للمحطات الشاملة وأجهزة تتبع الليزر، وتُستخدم لمراقبة تشوه المنشآت مثل الجسور والسدود، محققةً دقة ثابتة تصل إلى ≤0.02 درجة. بفضل فعاليتها من حيث التكلفة، وصغر حجمها، وانخفاض استهلاكها للطاقة، توفر أجهزة تحديد الشمال بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) تحكمًا موثوقًا في الاتجاه والوضع في بيئات لا تتوفر فيها إشارات نظام تحديد المواقع العالمي (GPS) أو مقياس المغناطيسية، مثل حفر أنفاق مناجم الفحم وعمليات التعدين العامة؛ بالإضافة إلى ذلك، يمكن لأنظمة MEMS المتكاملة تحقيق دقة اتجاه تصل إلى 0.25 درجة في قطارات السكك الحديدية. بشكل عام، تتيح تقنية MEMS أجهزة أصغر حجماً وأخف وزناً لتحديد اتجاه الشمال تلبي احتياجات معظم الصناعات المدنية بدقة متوسطة إلى عالية المستوى، مما يجعلها مناسبة بشكل خاص للمجالات ذات بيئات المسح المحدودة.فيما يتعلق بالتكيف البيئي، فإن أجهزة تحديد الشمال بالألياف الضوئية حساسة لتقلبات درجات الحرارة وكبيرة الحجم، مما يتطلب تعويض الانحراف عند وجود تدرجات حرارية كبيرة تحت الأرض. في المقابل، توفر أجهزة تحديد الشمال بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) مقاومة للاهتزاز والصدمات وقدرات دمج مدمجة، على الرغم من أن تحملها لدرجات الحرارة العالية محدود إلى حوالي 85 درجة مئوية. وبالتالي، تتمتع حلول الألياف الضوئية بميزة في سيناريوهات الحفر المستمر في الآبار تحت درجات حرارة عالية. رابعًا: اعتبارات الاختيار الرئيسية: تحليل شامل للمفاضلة عند الاختيار بين أجهزة MEMS وأجهزة البحث عن الشمال بالألياف الضوئية، يجب على المرء أن يوازن بين عوامل متعددة - بما في ذلك متطلبات الدقة، وبيئات التشغيل، والخصائص الديناميكية، والحجم والوزن، وميزانيات التكلفة، وقدرات التكامل - حيث تختلف الأولويات بشكل كبير اعتمادًا على سيناريو التطبيق. تُحدد متطلبات الدقة اختيار التقنية: ففي التطبيقات عالية الدقة التي تتطلب دقة ≤ 0.1 درجة، مثل محاذاة أنظمة الملاحة بالقصور الذاتي المحمولة على السفن أو إنشاء نقاط مرجعية جيوديسية عالية الدقة، تُعد أجهزة تحديد الشمال بالألياف الضوئية الخيار الوحيد عادةً، إذ توفر دقة ثابتة تصل إلى 0.02 درجة أو حتى 0.001 درجة. في المقابل، إذا كانت الدقة المطلوبة تتراوح بين 0.2 درجة و1.0 درجة، وكان عامل التكلفة مهمًا، فإن تقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) هي الخيار الأمثل؛ إذ توفر بعض منتجاتها محاذاة سريعة خلال 30 ثانية (بدقة 1 درجة) أو محاذاة دقيقة خلال 90 ثانية (بدقة 0.5 درجة)، مما يُظهر مزايا واضحة في الاستجابة الديناميكية. يُعدّ الحجم والوزن واستهلاك الطاقة من العوامل بالغة الأهمية في التطبيقات الحديثة. يمكن تصغير أجهزة تحديد الاتجاه الشمالي بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) إلى مكعبات بحجم 40 مم تقريبًا، بوزن أقل من 70 غرامًا واستهلاك طاقة منخفض يصل إلى 1.5 واط، مما يجعلها مثالية للمنصات الحساسة للحمولة، مثل معدات الجندي الفردية. أما أجهزة الألياف الضوئية التقليدية فهي أكبر حجمًا بكثير وتستهلك طاقة أكبر؛ ورغم التحسينات الأخيرة، لا تزال متأخرة بشكل كبير عن تقنية MEMS في هذه الجوانب، مما يجعل MEMS عمليًا التقنية الوحيدة القابلة للتطبيق في التطبيقات ذات المساحة المحدودة. · تُعدّ القدرة على التكيف مع البيئة عاملاً أساسياً آخر في الاختيار. توفر أجهزة MEMS الموجهة نحو الشمال مقاومة فائقة للاهتزازات والصدمات، مما يجعلها مناسبة للمنصات الديناميكية مثل المركبات والطائرات؛ كما أن كلا التقنيتين لا تتأثران بتداخل المجال المغناطيسي. تتميز حلول الألياف الضوئية بميزة في البيئات ذات درجات الحرارة العالية (لعدم وجود قيود على درجة حرارة أشباه الموصلات)، مما يجعلها مناسبة بشكل خاص للحفر المستمر في الآبار العميقة ذات درجات الحرارة العالية. في حين أن أجهزة MEMS لديها قدرة تحمل أقل قليلاً لدرجات الحرارة العالية، فإن كلا التقنيتين تغطيان عموماً نطاق درجة حرارة تشغيل من -40 درجة مئوية إلى +80 درجة مئوية. · يؤثر الهيكل الميكانيكي وآليات الفهرسة بشكل مباشر على قرار الاختيار. تستخدم أجهزة تحديد الشمال بالألياف الضوئية جيروسكوبًا أحادي المحور مع آلية فهرسة ميكانيكية؛ ورغم أنها توفر دقة ثابتة عالية، إلا أن أداءها الديناميكي محدود، وهي عرضة للانحراف تحت تأثير الاهتزاز. في المقابل، تستخدم أجهزة تحديد الشمال بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) عادةً تكوينًا ثلاثي المحاور يُلغي الحاجة إلى آليات الفهرسة، مما ينتج عنه استجابة ديناميكية فائقة ومقاومة للاهتزاز؛ وفي الوقت نفسه، تحقق بعض نماذج MEMS أحادية المحور منخفضة التكلفة تخفيضات في التكلفة مع الحفاظ على الدقة من خلال تقنيات التعديل الدوراني. · تُعدّ اعتبارات التكلفة بالغة الأهمية خلال عملية الاختيار. تتطلب أجهزة تحديد الشمال باستخدام الألياف الضوئية تكاليف شراء أولية مرتفعة، حيث تصل أسعار الطرازات المتطورة منها إلى مئات الآلاف من اليوانات. في المقابل، تستفيد أجهزة تحديد الشمال بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) من عمليات الإنتاج الضخم لأشباه الموصلات، مما يوفر تكاليف أقل بكثير مع الحفاظ على دقة مماثلة. إذا لم تكن متطلبات الدقة صارمة للغاية، وكانت التكلفة هي العامل الرئيسي، فإن تقنية MEMS توفر ميزة اقتصادية واضحة. تتميز كلتا التقنيتين بتصميمات صلبة بالكامل مع تكاليف صيانة معقولة؛ ومع ذلك، توفر أجهزة MEMS مستويات تكامل أعلى، وعادةً ما تُظهر معدلات فشل أقل. · تُعدّ إمكانيات التكامل وواجهات الاتصال من التفاصيل التقنية الأساسية في عملية الاختيار. تدعم أجهزة الجيروسكوب الشائعة لتحديد الشمال واجهات تسلسلية مثل RS422 وRS232 وCAN، بترددات إخراج بيانات تتراوح عادةً بين 100 و200 هرتز؛ لذا ينبغي على المستخدمين التأكد من توافقها مع أنواع واجهات نظامهم المضيف ومتطلبات بروتوكول البيانات. وفيما يتعلق بتكامل نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS)، توفر بعض المنتجات المتطورة وظائف إدخال مزامنة PPS وإخراج TOV، مما يُمكّن من مزامنة الوقت بين بيانات القصور الذاتي وأجهزة استقبال الأقمار الصناعية الخارجية. يُعدّ اختيار جهاز جيروسكوب لتحديد الشمال عملية منهجية تتضمن مراعاة الدقة والتكلفة وبيئة التشغيل والخصائص الديناميكية والتكامل. يتميز كل من مساري تقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) والألياف الضوئية بمزايا أساسية وحدود تشغيلية مختلفة؛ فلا يوجد مسار متفوق بطبيعته على الآخر. ينبغي على المستخدمين إجراء تقييم شامل لمتطلبات مهمتهم لتحقيق التوازن الأمثل بين هذين النهجين: ففي التطبيقات الاستراتيجية التي تُعطي الأولوية لأقصى دقة بغض النظر عن التكلفة، تظل أجهزة تحديد الشمال بالألياف الضوئية الخيار الأمثل؛ أما في السيناريوهات التكتيكية والمدنية التي تُعطي الأولوية للتصغير والاستجابة السريعة والفعالية من حيث التكلفة، فإن أجهزة تحديد الشمال بتقنية MEMS تُقدم حلاً أكثر عملية ومرونة. مع استمرار تحسن دقة جيروسكوب MEMS وتقدم تقنية تصغير جيروسكوب الألياف الضوئية، تتلاشى الحدود بين هاتين التقنيتين بشكل متزايد. من المرجح أن تركز قرارات الاختيار المستقبلية بشكل أكبر على القيود المحددة لسيناريو المهمة بدلاً من التركيز على التصنيفات التقنية وحدها، وهو تحول سيوفر بلا شك للمستخدمين النهائيين نطاقًا أوسع من الخيارات وقيمة أداء أفضل من حيث التكلفة.
اقرأ المزيد
في مشاريع الملاحة بالقصور الذاتي والتحكم في الحركة، يُعدّ كلٌّ من انحياز المستشعر، والانحراف الحراري، والتشويش، المصادر الرئيسية الثلاثة للأخطاء التي تؤثر على أداء النظام. يوضح القسم التالي مظاهر هذه الأخطاء، وتأثيرها على النظام، واستراتيجيات التخفيف منها من منظور هندسي. 1. التحيز يشير الانحياز إلى خرج ثابت للمستشعر في حالة انعدام المدخلات. في التطبيقات الهندسية، يؤثر الانحياز بشكل مباشر على دقة التكامل على المدى الطويل وقدرات المحاذاة.• دقة الملاحة على المدى الطويل: يتراكم انحراف الجيروسكوب خطيًا ليتحول إلى خطأ زاوي من خلال التكامل؛ وكلما زاد الانحراف، زادت سرعة انحراف الاتجاه. ويتحول انحراف مقياس التسارع إلى خطأ في الموقع من خلال التكامل المزدوج، ليصبح مصدرًا رئيسيًا للخطأ، لا سيما في الملاحة بالقصور الذاتي البحتة دون تصحيحات خارجية.• المحاذاة الأولية والبحث عن الشمال: يتطلب البحث عن الشمال بدقة عالية استخراج مكون الإشارة إلى الشمال من السرعة الزاوية للأرض (حوالي 15 درجة / ساعة)؛ إذا كان انحياز الجيروسكوب مفرطًا، فإن الإشارة تطغى عليها، مما يجعل المحاذاة الفعالة مستحيلة.• قياس الوضع والميل: يؤدي انحياز مقياس التسارع بشكل مباشر إلى انحرافات ثابتة في زوايا الميل والدوران، مما يؤثر على دقة الوضع الأفقي الثابت. التخفيف الهندسي:· معايرة/تعويض الحدث الفردي: قم بإجراء أخذ عينات ثابتة وحساب المتوسط بعد التشغيل، ثم اطرح قيمة الإزاحة الثابتة.• المعايرة الدورية: بالنسبة لأجهزة الاستشعار ذات التكرارية الضعيفة، قم بإجراء محاذاة القاعدة الثابتة أو محاذاة الفهرسة قبل كل استخدام.• التعويض الحراري على مستوى المصنع: تسجيل قيم الانحياز عند درجات حرارة مختلفة لإنشاء جداول بحث أو نماذج متعددة الحدود. 2. الانجراف الحراري يشير الانحراف الحراري إلى التغير في انحياز المستشعر أو عامل القياس الناتج عن تغيرات درجة الحرارة. في بيئات التشغيل ذات نطاق درجات الحرارة الواسع، غالبًا ما تكون الأخطاء الناتجة عن الانحراف الحراري أكبر بمقدار يتراوح بين عشرة ومئة ضعف من انحياز درجة حرارة الغرفة.• تقلبات درجة الحرارة المحيطة: تؤدي الاختلافات اليومية في درجة الحرارة والتغيرات الموسمية والتسخين الذاتي للمعدات إلى انحراف بطيء في خرج المستشعر، مما يؤدي إلى إبطال قيم الانحياز المعايرة مسبقًا ويؤدي إلى تراكم أخطاء التكامل بمرور الوقت.• تدرجات درجة الحرارة تحت الماء/في أعماق الفضاء: يمكن أن تتسبب التغيرات السريعة في درجة الحرارة - كما هو الحال عند غوص مركبة أو دخول مركبة فضائية/خروجها من منطقة ظل - في حدوث أخطاء مفاجئة نتيجة للانحراف الحراري، مما قد يؤدي إلى تباين في مرشحات الملاحة المتكاملة. • تدهور الأداء عبر نطاق درجات الحرارة: تتميز العديد من أجهزة الاستشعار بمواصفات ممتازة عند درجة حرارة الغرفة، ولكن أداءها عند انعدام الانحياز يتدهور بشكل كبير عند درجات الحرارة المرتفعة أو المنخفضة، مما قد يتسبب في فشل النظام بالكامل في البيئات القاسية. التدابير الهندسية المضادة:· معايرة درجة الحرارة الكاملة + التعويض المدمج: يتم التقاط خرج المستشعر في الوقت الحقيقي داخل غرفة حرارية عبر نطاق درجة حرارة التشغيل؛ يتم تركيب منحنى درجة الحرارة (متعدد الحدود أو خطي متقطع)، وتقوم الشريحة أو كمبيوتر الملاحة بتطبيق تصحيحات في الوقت الحقيقي بناءً على درجة الحرارة الحالية.• التحكم في درجة الحرارة الثابتة: في التطبيقات المتطورة (مثل أنظمة الملاحة بالقصور الذاتي ذات المستوى الاستراتيجي)، تحافظ السخانات على وحدة القياس بالقصور الذاتي عند درجة حرارة ثابتة (على سبيل المثال، 70 درجة مئوية) للقضاء على تقلبات درجة الحرارة، وإن كان ذلك على حساب زيادة استهلاك الطاقة وأوقات بدء التشغيل الأطول.• إعطاء الأولوية لاستقرار درجة الحرارة الكاملة بدون انحياز أثناء الاختيار: يقدم العديد من الموردين مواصفات درجة حرارة الغرفة فقط - وهو ما قد يكون مضللاً للمشروع - لذلك من الضروري طلب بيانات الأداء عند درجة الحرارة الكاملة. 3. الضوضاء يشير مصطلح الضوضاء إلى التقلبات العشوائية عالية التردد في خرج المستشعر، والتي تتميز عادةً بمعاملات المشي العشوائي أو كثافة الضوضاء. ويُلاحظ تأثيرها بشكل أساسي في الديناميكيات قصيرة المدى واستقرار النظام. • دقة ديناميكية قصيرة المدى: يؤدي التشويش المتراكب على الإشارة الحقيقية إلى تقليل نسبة الإشارة إلى الضوضاء اللحظية (SNR)، وهو تأثير بارز بشكل خاص أثناء الاهتزاز أو الدوران عالي السرعة.• إثارة حلقة التحكم: تؤدي مستويات الضوضاء العالية إلى حدوث ارتعاش عالي التردد، مما يتسبب في استجابة المشغلات (مثل المحركات أو أسطح التحكم) بشكل متكرر؛ وهذا يزيد من استهلاك الطاقة وقد يؤدي إلى حدوث رنين ميكانيكي.• تقارب الملاحة المتكاملة: في ترشيح كالمان، تحدد خصائص الضوضاء معدل التقارب والتباين في الحالة المستقرة لتقديرات الحالة؛ الضوضاء المفرطة تجبر المرشح على الاعتماد بشكل أكبر على بيانات المساعدة الخارجية، مما يعني أنه في حالة فقدان قفل GNSS، ستنمو أخطاء القصور الذاتي البحتة بسرعة.• تأثير تضخيم التكامل المزدوج: في قياس الارتفاع أو الملاحة التقديرية، يتم تضخيم الضوضاء بشكل كبير بعد التكامل المزدوج، مما يؤدي إلى انحراف المسار أو ارتفاعات مفاجئة في الإشارة. التدابير الهندسية المضادة:• الترشيح التناظري/الرقمي: يتم ضبط ترددات قطع مرشح التمرير المنخفض بناءً على عرض نطاق النظام (عادةً من 1.5 إلى 2 ضعف عرض نطاق الإشارة)، على الرغم من أن هذا يؤدي إلى تأخر في الطور.• اختيار معدل أخذ العينات المناسب: ليس بالضرورة أن يكون المعدل الأعلى أفضل؛ فزيادة معدل أخذ العينات تستلزم استخدام ترشيح مضاد للتشويه لمنع تداخل الضوضاء عالية التردد مع نطاق الترددات المنخفضة. تصميم النظام: استخدام المراقبين أو طرق الترشيح ذات الرتبة الأعلى (مثل الترشيح التكميلي أو ترشيح كالمان) ضمن خوارزميات التحكم لكبح تأثير الضوضاء. 4. توصيات رئيسية لمهندسي المشاريع• تحديد المعلمات بناءً على درجة حرارة التطبيق ونطاقاته الديناميكية؛ التعامل مع مواصفات درجة حرارة الغرفة كمرجع فقط، والإصرار على الحصول على بيانات أداء درجة الحرارة الكاملة ومنحنيات تباين ألان.· دمج واجهات لتعويض الانحياز (المعايرة الثابتة) ومستشعرات درجة الحرارة في تصميمات الأجهزة والبرامج.• إجراء الاختبارات والتحقق في ظل ظروف حرارية واهتزازية واقعية، بدلاً من الاعتماد فقط على الاختبارات الثابتة في درجة حرارة الغرفة.• موازنة الانحياز، وانحراف درجة الحرارة، والضوضاء: إعطاء الأولوية للانحياز وانحراف درجة الحرارة للتطبيقات طويلة الأمد، وإعطاء الأولوية للضوضاء وعرض النطاق الترددي للتطبيقات عالية الديناميكية.
اقرأ المزيد
في مجالات الملاحة بالقصور الذاتي، والتحكم في الحركة، وقياس الوضع بدقة عالية، يُحدد أداء أجهزة الاستشعار بالقصور الذاتي (الجيروسكوبات ومقاييس التسارع) الحد الأقصى لدقة النظام ككل. بالنسبة للمهندسين، يُعد فهم الأهمية العملية للمعايير الرئيسية الواردة في جداول البيانات، وتأثيرها على تطبيقات الاستخدام النهائي، أمرًا بالغ الأهمية لاختيار المكونات وتصميم النظام. تُقدم هذه المقالة تحليلًا معمقًا لأربعة معايير هندسية أساسية من منظور عملي: استقرار الانحياز، والمشي العشوائي، وقابلية تكرار الانحياز، وعدم خطية عامل المقياس.أولاً: استقرار الانحياز1. التعريف والأهمية الفيزيائيةيشير استقرار الانحياز إلى مدى تذبذب خرج المستشعر حول قيمته المتوسطة في ظل ظروف ثابتة؛ ويُعرف عادةً بالنقطة الدنيا (أو المنطقة المستوية) على منحنى تباين ألان. بالنسبة للجيروسكوبات، تكون الوحدة عمومًا °/h (درجات في الساعة)؛ أما بالنسبة لمقاييس التسارع، فتكون mg أو μg.يعكس هذا استقرار خرج المستشعر أثناء التشغيل الثابت لفترات طويلة. فعند استخدام جيروسكوب ألياف بصرية ذي استقرار انحياز يبلغ 0.01 درجة/ساعة، فإن تذبذب متوسط خرجه خلال ساعة واحدة يبلغ حوالي 0.01 درجة؛ وهذا مؤشر أداء بالغ الأهمية لأنظمة الملاحة بالقصور الذاتي عالية الدقة.2. طريقة الاختبار الهندسيثبّت المستشعر على قرص دوّار عالي الدقة، مع التأكد من ثباته التام واستقرار درجة الحرارة المحيطة (مثلاً، داخل غرفة مضبوطة الحرارة عند 25 ± 0.1 درجة مئوية). اجمع البيانات الثابتة باستمرار لعدة ساعات (من 4 إلى 24 ساعة على الأقل). احسب تباين ألان واستخرج الانحراف المعياري عند أزمنة التنعيم (τ) مثل ثانية واحدة، و10 ثوانٍ، و100 ثانية؛ تتوافق قيمة استقرار الانحياز المثلى مع نقطة الانتقال بين جزء المنحنى ذي الميل -0.5 والمنطقة المستوية.3. التأثير على النظاميؤثر استقرار الانحياز بشكل مباشر على دقة الملاحة على المدى الطويل، ويحدد معدل تراكم الأخطاء الزاوية أثناء التكامل بالقصور الذاتي؛ فعلى سبيل المثال، يؤدي انحراف بمقدار درجة واحدة في الساعة إلى خطأ في الاتجاه يبلغ حوالي درجة واحدة خلال ساعة واحدة. علاوة على ذلك، يتطلب البحث عن الشمال بدقة عالية استقرارًا منخفضًا للغاية للانحياز (≤ 0.01 درجة في الساعة) لاستخلاص مُركِّبة الإشارة إلى الشمال من معدل دوران الأرض (15 درجة في الساعة) بكفاءة.4. المفاهيم الخاطئة والاعتبارات الهندسيةلا تلتزم جميع أوقات التنعيم بمعيار موحد؛ فقد تُبلغ الشركات المصنعة المختلفة عن الاستقرار بناءً على تنعيم لمدة 10 ثوانٍ أو 100 ثانية، لذا يجب توحيد وقت التنعيم عند إجراء المقارنات. تتجاوز تأثيرات درجة الحرارة التقلبات الثابتة بكثير؛ إذ يمكن أن يكون تباين الانحياز عبر نطاق درجة حرارة التشغيل الكامل أكبر بمقدار يتراوح بين عشرة ومئة ضعف من الاستقرار الثابت. لذلك، يجب أن تركز التطبيقات الهندسية على الاستقرار المكافئ الذي يتم تحقيقه بعد التعويض الكامل لدرجة الحرارة.ثانياً: المشي العشوائي1. التعريف والأهمية الفيزيائيةيشير مصطلح "المشي العشوائي" إلى الخطأ العشوائي الناتج عن دمج الضوضاء البيضاء. بالنسبة للجيروسكوبات، يُعرف هذا باسم "المشي العشوائي الزاوي" (ARW)، ويُقاس بوحدة °/√h؛ أما بالنسبة لمقاييس التسارع، فيُعرف باسم "المشي العشوائي للسرعة" (VRW)، ويُقاس بوحدة m/s/√h أو (m/s)/√h.يُحدد هذا المقياس شدة طاقة الضوضاء البيضاء عالية التردد في خرج المستشعر. بالنسبة لجيروسكوب ذي انحراف زاوي نسبي (ARW) مقداره 0.01°/√h، يكون الانحراف المعياري للخطأ الزاوي الناتج عن الضوضاء البيضاء خلال ساعة واحدة من التكامل 0.01° × √1 = 0.01°؛ أما إذا تم التكامل لمدة 0.01 ساعة (36 ثانية)، فإن الخطأ يكون 0.01 × √0.01 = 0.001°. ويتناسب الخطأ طرديًا مع الجذر التربيعي للزمن.2. أساليب الاختبار الهندسيةيتم الحصول على هذه المعلمة أيضًا من خلال تحليل تباين ألان. عند القيم الصغيرة لـ τ (عادةً
اقرأ المزيدترك رسالة
امسح ضوئيًا إلى WeChat :