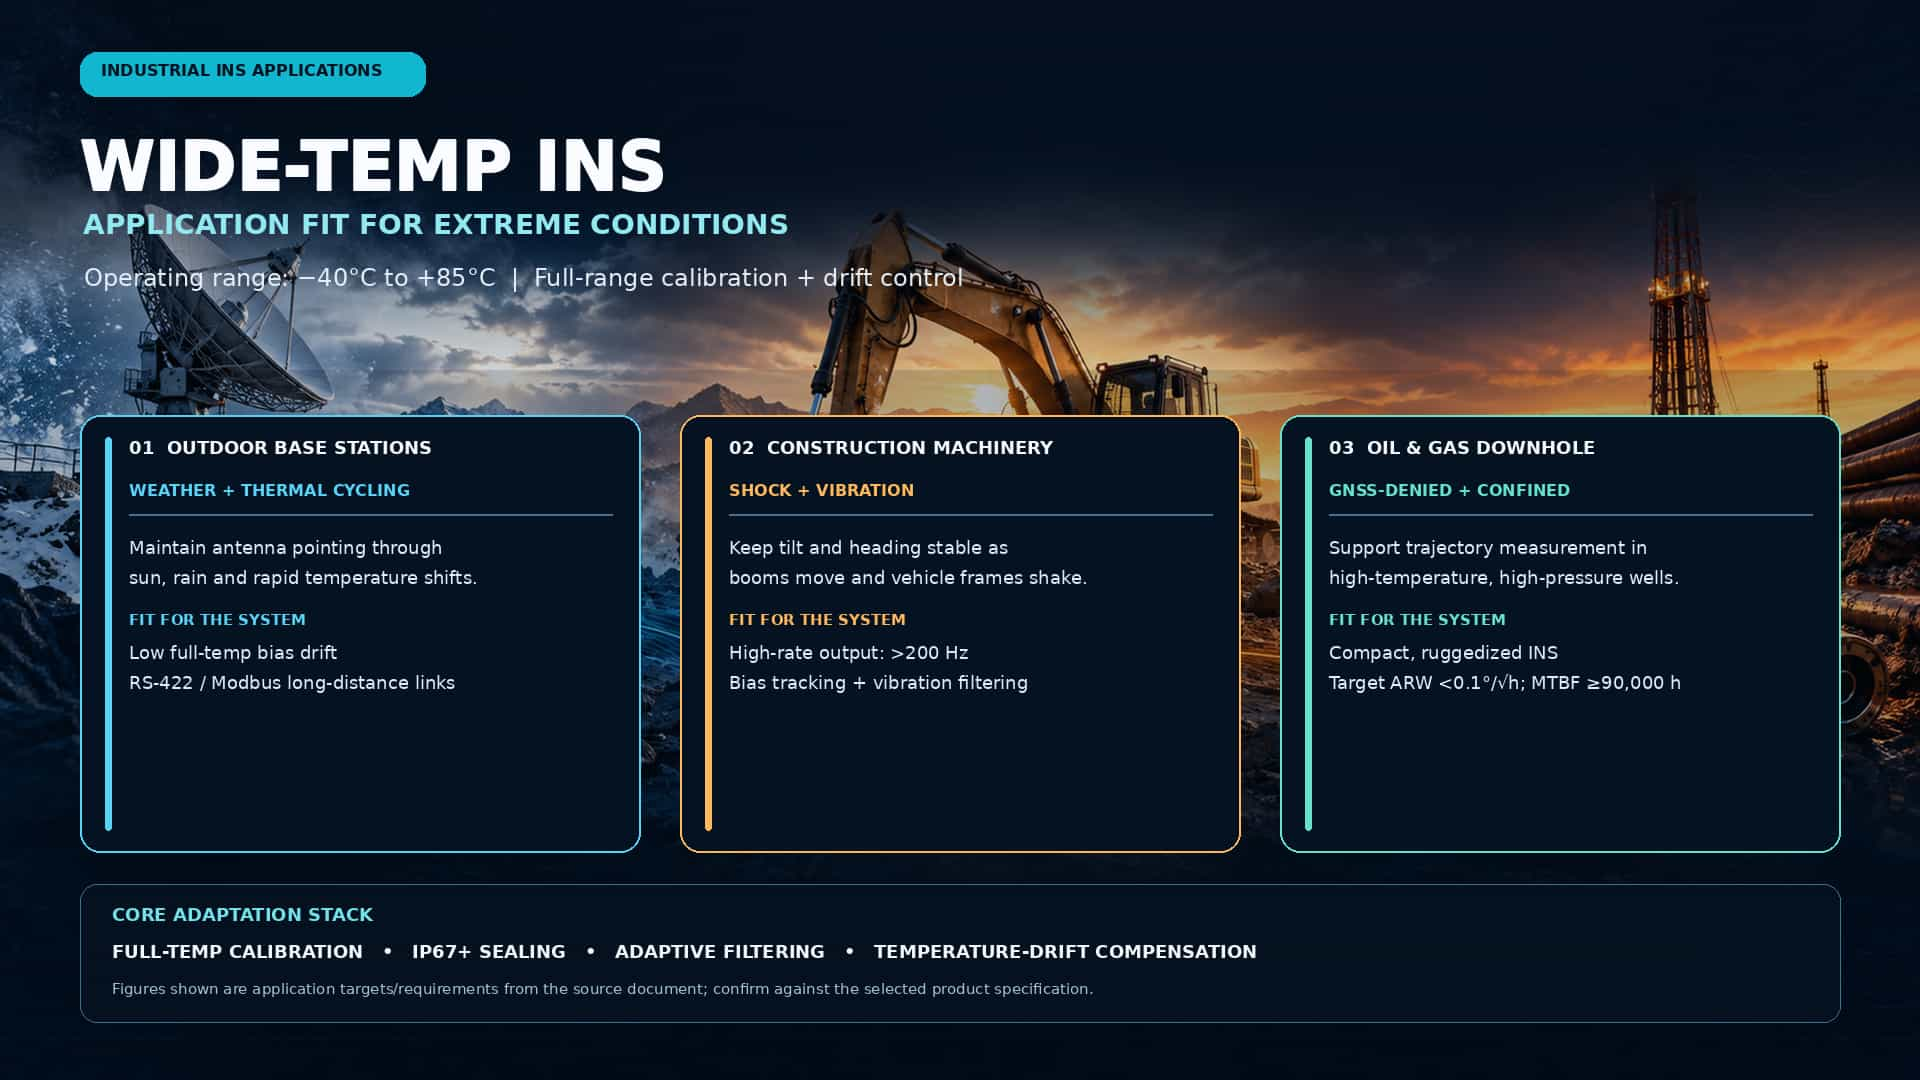
تعتمد العمليات الآلية عالية الدقة لمحطات البث الخارجية (مثل هوائيات الاتصالات عبر الأقمار الصناعية)، وآلات البناء (مثل الحفارات والمركبات الموجهة آليًا)، ومعدات النفط والغاز في الآبار (مثل أدوات التسجيل) اعتمادًا كبيرًا على قدرات استشعار الوضع والملاحة/تحديد المواقع المستقرة والموثوقة. ومع ذلك، غالبًا ما تواجه هذه التطبيقات تحديات بيئية قاسية، بما في ذلك نطاقات درجات حرارة تشغيل واسعة (من -40 درجة مئوية إلى +85 درجة مئوية)، واهتزازات شديدة، وأحمال صدمية عالية، ورطوبة عالية، وتداخل كهرومغناطيسي.تُعاني منتجات الملاحة بالقصور الذاتي التقليدية من مشاكل مثل انحراف الانحياز وتغيرات عامل المقياس غير الخطية في هذه البيئات، مما يؤدي إلى انخفاض دقة القياس. ونتيجةً لذلك، يجب تكييف منتجات الملاحة بالقصور الذاتي بدقة عبر ثلاثة أبعاد - اختيار الأجهزة، والتعويض عن درجة الحرارة، ورفض التداخل الخوارزمي - لتلبية المتطلبات الصارمة للتطبيقات الصناعية.اختيار المكونات الأساسية: نطاق واسع لدرجة الحرارة وحماية بيئيةتُشكّل المكونات المادية خط الدفاع الأول ضد التداخلات البيئية. في ظروف التشغيل القاسية، يجب أن تُعطى الأولوية للخصائص التالية عند اختيار المكونات المادية لمنتجات الملاحة بالقصور الذاتي:تشغيل واسع النطاق لدرجات الحرارة ومعايرة كاملة النطاق:يجب أن تدعم المنتجات نطاق درجة حرارة تشغيل يتراوح بين -40 درجة مئوية و+85 درجة مئوية. إن استخدام مكونات ذات نطاق درجة حرارة واسع لا يكفي لضمان الدقة؛ بل من الضروري إجراء معايرة على مستوى النظام عبر نطاق درجة الحرارة بأكمله. من خلال إنشاء نماذج معلمات كاملة لدرجة الحرارة (مثل معاملات درجة الحرارة للانحياز وعامل المقياس) لجيروسكوبات ومقاييس التسارع بتقنية MEMS وتطبيق التعويض، يمكن الحد بشكل كبير من تباين الخطأ في البيئات ذات التقلبات الكبيرة في درجة الحرارة. على سبيل المثال، يمكن لبعض وحدات القياس بالقصور الذاتي (IMUs) عالية المواصفات الحفاظ على استقرار الانحياز في حدود 0.1 درجة/ثانية عبر نطاق درجة الحرارة بأكمله.قوة ميكانيكية عالية وقدرة على منع التسرب:تتعرض آلات البناء ومعدات الحفر عادةً لصدمات تصل إلى 20,000 غرام واهتزازات تصل إلى 10 غرامات. لذا، يجب أن تستخدم أغلفة أنظمة الملاحة بالقصور الذاتي مواد عالية المتانة، مثل سبائك المغنيسيوم والألومنيوم، وأن تتميز بتصميمات مانعة للتسرب حاصلة على تصنيف IP67 أو أعلى لمنع دخول الغبار والسوائل. إضافةً إلى ذلك، يلزم تحسين الهيكل الداخلي لتقليل تأثير إجهاد التجميع على أداء المستشعر.الاستراتيجيات الخوارزمية الأساسية: كبح الانحراف الحراري والترشيح المقاوم للاهتزازتحدد المكونات المادية مستوى الأداء الأساسي، بينما تحدد الخوارزميات الحد الأقصى للأداء. بالنسبة لبيئات التشغيل ذات نطاق درجات الحرارة الواسع، تشمل استراتيجيات التكيف الخوارزمي ما يلي:(1) خوارزميات تعويض الانحراف الحراري عالية الدقة:غالباً ما يكون الاعتماد على التعويض الحراري المعتمد على الأجهزة فقط (مثل الطرق القائمة على الثرمستور) غير كافٍ لتلبية متطلبات الدقة العالية. تستخدم الأساليب السائدة حالياً تقنيات النمذجة القائمة على البيانات، مثل استخدام متسلسلات فورييه لتحديد تأثير تقلبات درجة الحرارة على الاتجاه، أو استخدام خوارزمية تحسين سرب الجسيمات (PSO) لتحديد نماذج أخطاء درجة الحرارة، وذلك لتحقيق تعويض دقيق للانحراف الصفري. تشير الدراسات إلى أن تقنيات التعويض المتكاملة هذه يمكن أن تقلل أخطاء الاتجاه الناتجة عن تغيرات درجة الحرارة بنسبة تتراوح بين 40% و90%.(2) تقنيات الترشيح التكيفي ومكافحة الاهتزاز:تُؤدي البيئات ذات الاهتزازات الشديدة إلى ضوضاء عالية التردد، مما يُسبب انحرافًا عشوائيًا في معدل الدوران الزاوي وتراكم أخطاء السرعة. ومن خلال تطبيق تقنيات الترشيح التكيفي وكبح الرنين (مثل مرشحات الحذف)، يُمكن التمييز بفعالية بين الحركة الفعلية والاهتزازات المُتداخلة، وبالتالي التخفيف من تأثير الضوضاء على حلول تحديد الاتجاه المُتكاملة. علاوة على ذلك، من خلال دمج هذه الأساليب مع ترشيح كالمان واستخدام بيانات مقياس التسارع ومقياس المغناطيسية للتصحيح الفوري لانحراف الجيروسكوب، يُمكن الحفاظ على دقة تحديد الاتجاه خلال فترات قصيرة من انقطاع إشارة نظام تحديد المواقع العالمي (GNSS).تحليل التكيف مع سيناريوهات التطبيق النموذجيةباختصار، منتجات الملاحة بالقصور الذاتي المصممة للبيئات ذات درجات الحرارة المتفاوتة - مثل محطات البث الخارجية، وآلات البناء، وآبار النفط - تتجاوز كونها مجرد تجميع للمكونات. يكمن جوهرها التقني في متانة الأجهزة، والخوارزميات المقاومة لدرجات الحرارة العالية، ومناعة النظام ضد التداخل. ويكمن مفتاح تحقيق ملاحة صناعية بالقصور الذاتي عالية الموثوقية وطويلة الأمد في استخدام رقائق MEMS ذات درجات حرارة واسعة، سواءً كانت مخصصة للسيارات أو للاستخدامات الصناعية، وإجراء معايرة وتعويض دقيقين عبر نطاق درجات الحرارة الكامل قبل الشحن، ودمج خوارزميات ترشيح متقدمة مُحسَّنة لمقاومة الاهتزازات والانحراف الحراري.
اقرأ المزيد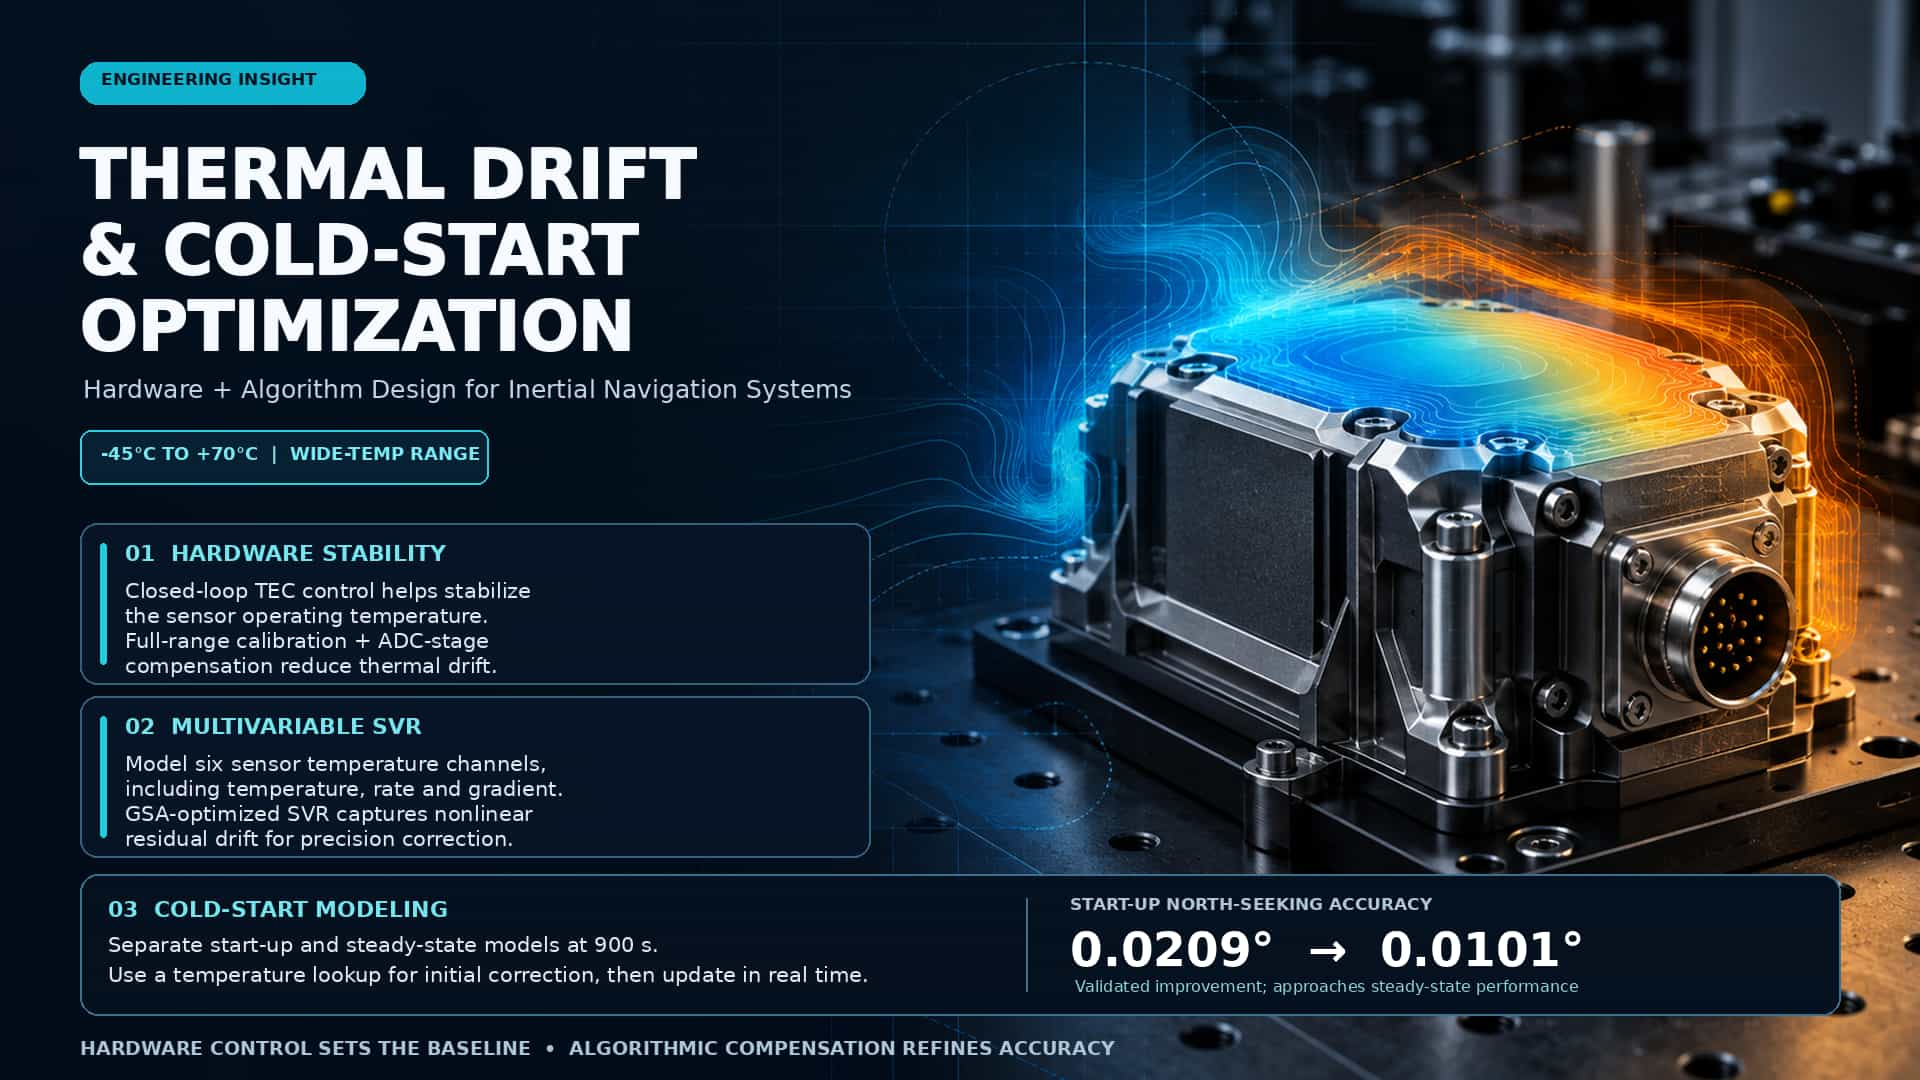
تتأثر دقة أنظمة الملاحة بالقصور الذاتي بشكل كبير بتأثيرات درجة الحرارة. ففي نطاقات درجات حرارة التشغيل الواسعة (مثلًا، من -45 درجة مئوية إلى +70 درجة مئوية)، يُظهر كلٌ من الانحياز ومعامل المقياس للمكونات بالقصور الذاتي (الجيروسكوبات ومقاييس التسارع) انحرافًا ملحوظًا؛ وتكون الأخطاء المرتبطة بانحراف درجات الحرارة العالية ومرحلة بدء التشغيل عند درجات الحرارة المنخفضة بارزة بشكل خاص. وينشأ انحراف درجات الحرارة العالية من تغيرات في خصائص المواد مع ارتفاع درجة الحرارة، بينما ينطوي بدء التشغيل عند درجات الحرارة المنخفضة على تأثيرات انتقال حراري عابرة أثناء تكوين المجال الحراري الداخلي. ولمعالجة هاتين المشكلتين الحاسمتين، تُحدد هذه الورقة البحثية بشكل منهجي أساليب تصميم التحسين من منظورَي الأجهزة والخوارزميات.1. الانحراف الحراري العالي: تحليل الآلية والتحسين المشترك للأجهزة والخوارزميات1.1. آلية الانجراففي البيئات ذات درجات الحرارة المرتفعة، ينشأ الانحراف في المكونات العطالية بشكل أساسي من حساسية المواد لدرجة الحرارة. فعلى سبيل المثال، يمكن التعبير عن العلاقة بين معامل المرونة ودرجة الحرارة في أجهزة MEMS المصنوعة من السيليكون تقريبًا كما يلي: ;معامل درجة حرارة معامل المرونة لمادة السيليكون. هذا التغيير يُسبب مباشرةً انزياحًا في تردد الرنين.بالنسبة لجيروسكوب الليزر، يكون الخطأ النسبي في عامل المقياس الناتج عن تغير طول تجويف الرنين مع درجة الحرارة كما يلي:في الصيغة، يمثل ρ معامل التمدد الحراري. فعلى سبيل المثال، عند استخدام تجويف رنين زجاجي خزفي، حيث ρ = 5.5 × 10⁻⁷/°C، فإن تغير درجة الحرارة بمقدار 110 درجة مئوية يُحدث خطأً يقارب 60 جزءًا في المليون.1.2 استراتيجيات تحسين الأجهزةتصميم بنية التحكم الحراري: تم إنشاء نظام تحكم حراري ذي حلقة مغلقة باستخدام غلاف معزول حراريًا مُدمج مع مُبرد كهروحراري (TEC) للحفاظ على منطقة تشغيل المكونات بالقصور الذاتي عند درجة حرارة شبه ثابتة. تراقب مستشعرات درجة الحرارة درجة الحرارة المحيطة في الوقت الفعلي، بينما تنظم وحدة التحكم الدقيقة (MCU) اتجاه وشدة تيار المُبرد الكهروحراري عبر وحدة تحكم في التيار، مما يتيح التحكم ثنائي الوضع لكل من التدفئة والتبريد.معايرة كاملة النطاق الحراري وتعويض الأجهزة: تم دمج آلية تعويض حراري في مرحلة التحويل من تناظري إلى رقمي. بالنسبة لدوائر تحويل التيار/التردد عالية الدقة، يتم إنشاء نموذج يربط بين خرج الدائرة ذي الإزاحة الصفرية الداخلية ومجال درجة الحرارة في ظل ظروف تيار الإدخال الصفري؛ بعد ذلك، يتم تطبيق تعويض ثانوي على قناة التسريع ككل لمنع عدم التوافق بين جهود التعويض المستقلة والبيئة الحرارية للنظام.1.3 أساليب التعويض الخوارزميةنمذجة مجال درجة الحرارة متعدد المتغيرات: لا يستطيع مقياس حرارة واحد استيعاب التوزيع المعقد لمجال درجة الحرارة داخل وحدة الملاحة بالقصور الذاتي بشكل كامل. يعتمد النهج الأمثل على بيانات من مقاييس الحرارة المدمجة في ستة مستشعرات قصور ذاتي لإنشاء متغيرات درجة حرارة متعددة الأبعاد، وتحديدًا درجة الحرارة ($T$)، ومعدل تغير درجة الحرارة ($\dot{T}$)، وتدرج درجة الحرارة ($\nabla T$)، والتي تُستخدم كمدخلات لنموذج التعويض.نمذجة الانحدار باستخدام متجه الدعم (SVR): يُظهر الانحراف الحراري في المكونات العطالية عدم خطية قوية، مما يجعل ملاءمة كثير الحدود التقليدية غير دقيقة بما فيه الكفاية. يحقق SVR الانحدار غير الخطي عن طريق تعيين البيانات في فضاء ميزات عالي الأبعاد باستخدام دوال النواة. تُعبّر دالة الانحدار كما يلي:حدد دالة النواة الأساسية الشعاعية:يؤثر كل من معامل النواة σ ومعامل الجزاء C بشكل كبير على دقة النموذج، مما يستلزم استخدام خوارزميات فوقية (مثل خوارزمية البحث الجاذبي، GSA) لتحسينه. وتُظهر النتائج التجريبية أن طريقة التعويض القائمة على خوارزمية البحث الجاذبي وخوارزمية متجه الدعم الشعاعي (GSA-SVR) تُحسّن دقة الملاحة بأكثر من 50%.2. بدء التشغيل البارد: نمذجة مجزأة لمرحلتي بدء التشغيل والاستقراريمثل بدء التشغيل البارد أحد أصعب التحديات التي تواجه منتجات الملاحة بالقصور الذاتي. فعند بدء التشغيل، لا يكون مجال درجة الحرارة الداخلية للنظام قد استقر بعد؛ وتؤدي الاختلافات في القصور الحراري بين المكونات إلى ارتفاعات غير منتظمة في درجة الحرارة، مما يتسبب في ظهور أخطاء الانحراف بخصائص غير مستقرة. ويتمثل النهج الأساسي في نمذجة مرحلة بدء التشغيل (عادةً أول 20 دقيقة) ومرحلة التشغيل المستقر بشكل منفصل.2.1 خصائص الخطأ أثناء مرحلة بدء التشغيلأثناء بدء التشغيل البارد، لم يستقر محرك الرنين بعد، وتكون الدائرة الكهربائية في حالة تسخين؛ وتنشأ تقلبات درجة الحرارة أساسًا من الحرارة المتولدة من المكونات نفسها. غالبًا ما يكون مقدار انحراف الخرج خلال مرحلة بدء تشغيل الجيروسكوب أكبر بعدة مرات من ذلك الملاحظ خلال مرحلة الاستقرار. يتم الحصول على قيمة تعويض الخطأ الأولية، C(T₀)، من خلال جدول بحث يعتمد على درجة الحرارة T₀ المُكتشفة لحظة بدء التشغيل لتوفير تعويض فوري، والذي يتم تحديثه بعد ذلك في الوقت الفعلي أثناء التشغيل اللاحق.2.2 خوارزمية التعويض المجزأيُستخدم مخطط انحدار متجه الدعم (SVR) القائم على النمذجة المُجزأة: حيث تُصنف حالات التشغيل بناءً على الوقت المنقضي منذ بدء التشغيل (عادةً باستخدام عتبة 900 ثانية)، ويتم تدريب نماذج انحراف درجة الحرارة بشكل منفصل لمرحلتي بدء التشغيل والاستقرار. وقد تم التحقق من صحة هذه الاستراتيجية في أجهزة الجيروسكوب الليفي البصري لتحديد اتجاه الشمال، حيث تحسنت الدقة خلال مرحلة بدء التشغيل من 0.0209 درجة إلى 0.0101 درجة، مقتربةً من مستوى أداء مرحلة الاستقرار.يمكن التعبير عن الشكل التكراري لتعويض خطأ درجة الحرارة على النحو التالي:هنا،هي قيمة جدول البحث الأولية في وقت البدء،يمثل الفرق في درجة الحرارة بين لحظات أخذ العينات المتتالية، وتمثل معاملات الخطأ لمعدل تغير درجة الحرارة والحد التربيعي له، على التوالي.خاتمةتُعدّ مشكلتا الانحراف الحراري عند درجات الحرارة العالية وبدء التشغيل عند درجات الحرارة المنخفضة في منتجات الملاحة بالقصور الذاتي، في جوهرهما، نتاجًا للتفاعل بين حساسية المادة لدرجة الحرارة وعدم تجانس المجال الحراري. تُظهر الممارسة الهندسية أن الاستراتيجية التآزرية - التي تستخدم التحكم الحراري للأجهزة لتحديد خط أساس، والتعويض الخوارزمي لتعزيز الأداء - هي النهج الأكثر فعالية: فعلى مستوى الأجهزة، يُستخدم التحكم الحراري القائم على تقنية التبريد الحراري الكهربائي (TEC) ومعايرة نطاق درجة الحرارة الكامل لكبح مقدار الانحراف، بينما على المستوى الخوارزمي، يُستخدم نمذجة SVR متعددة المتغيرات القطعية لتحسين التعويض المتبقي. يُقلل الجمع بين هاتين الطريقتين بشكل فعال من وقت بدء التشغيل ويُحسّن الدقة عبر نطاق درجة حرارة التشغيل الكامل من -45 درجة مئوية إلى +70 درجة مئوية.
اقرأ المزيد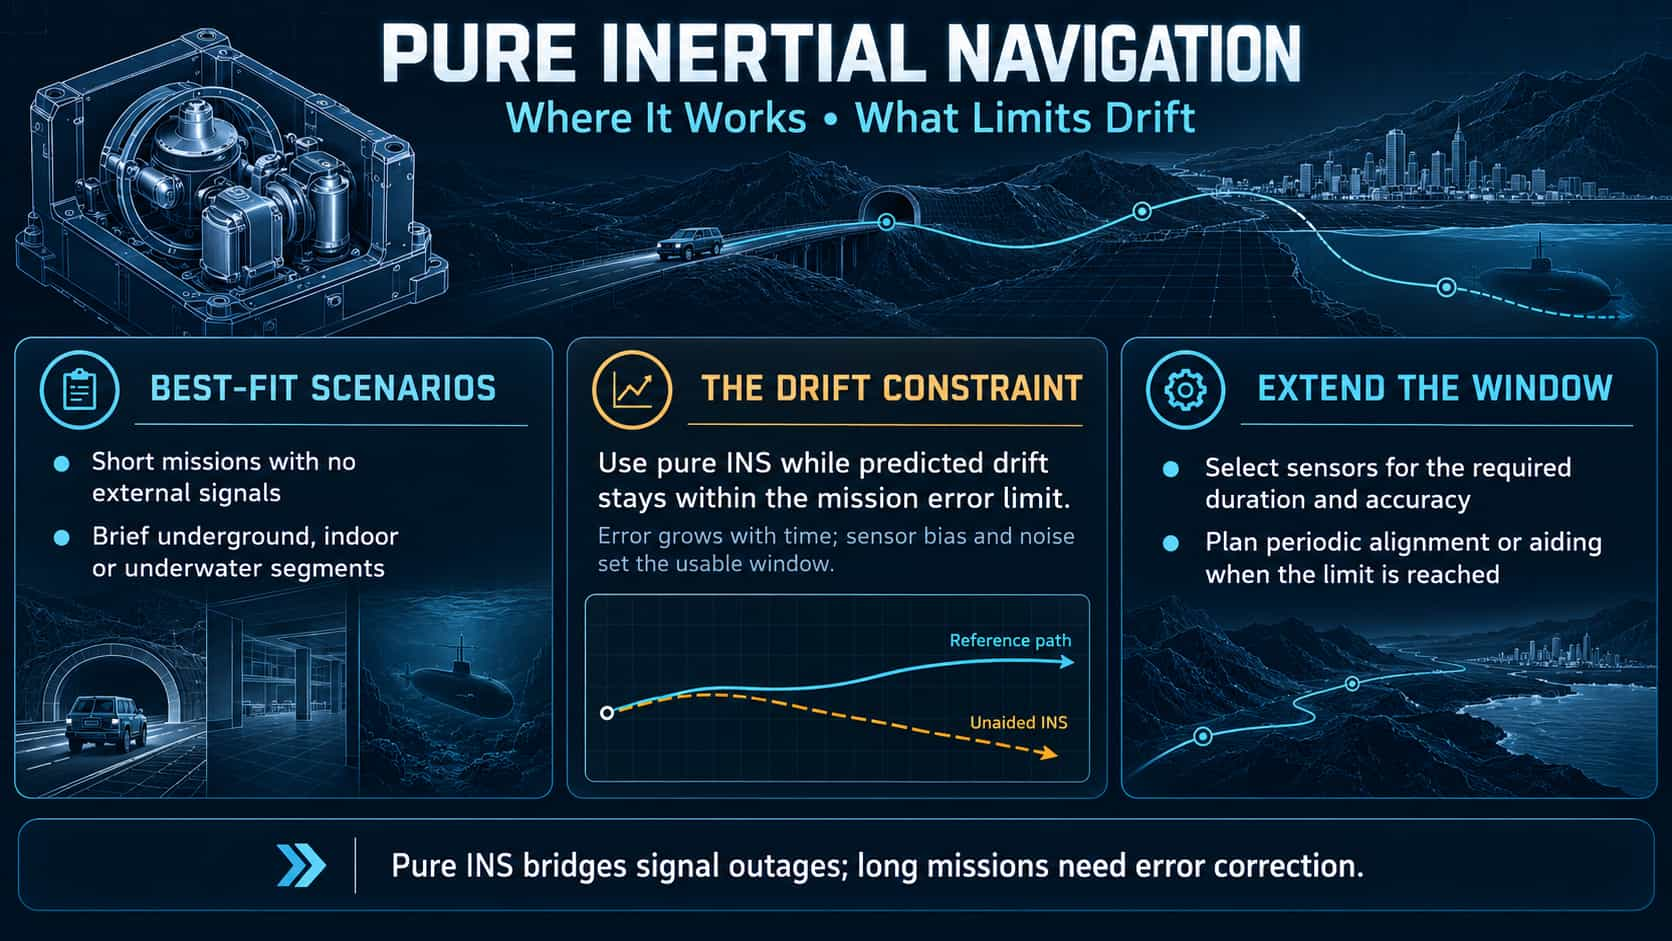
يعتمد نظام الملاحة بالقصور الذاتي (INS) كليًا على الجيروسكوبات ومقاييس التسارع الداخلية؛ فهو لا يستقبل أي إشارات خارجية ويتمتع بقدرات عالية على مقاومة التشويش. مع ذلك، فإن تطبيقه مقيد بأخطاء الملاحة التي تتزايد بلا حدود مع مرور الوقت (الانحراف). انطلاقًا من معادلات ميكانيكية نظام الملاحة بالقصور الذاتي، تستنتج هذه الورقة نموذجًا تحليليًا لانتشار الخطأ، وتحدد الشروط الحدية لجدوى الملاحة بالقصور الذاتي، وتقدم توصيات بشأن تحمل الانحراف وفترات إعادة المعايرة للسيناريوهات النموذجية.1. المبادئ الأساسية ومعادلات انتشار الخطأمعادلات الملاحة لنظام الملاحة بالقصور الذاتي المثبت بحزام هي:الصورة الفوتوغرافيةالصورة التاليةالصورة التاليةبإجراء تحليل اضطراب لأخطاء الجهاز (الانحياز، عامل المقياس، والمشي العشوائي)، يتم التعبير عن خطأ الموضع في ظل ظروف القاعدة الثابتة في مجال لابلاس على النحو التالي:الصورة الفوتوغرافيةالصورة التاليةالصورة التاليةهنا، يُمثل ∇ انحياز مقياس التسارع، وε يُشير إلى انحراف الجيروسكوب، وω_s = √(g/R) هو تردد شولر. تكشف هذه المعادلة عن الخصائص الأساسية للانحراف: يتباعد خطأ القناة الرأسية أُسّيًا، ويُظهر خطأ القناة الأفقية تذبذبًا مُتراكبًا على نمو خطي، ويتراكم خطأ السمت خطيًا مع مرور الوقت.2. الشروط الحدية للسيناريوهات المناسبة للملاحة بالقصور الذاتي البحتيمكن اشتقاق قيد تقريبي على الحد الأقصى لمدة التشغيل للملاحة بالقصور الذاتي البحت من نموذج الخطأ:الصورة الفوتوغرافيةالصورة التاليةالصورة التاليةتشير هذه العلاقة إلى أن مدة المهمة يجب أن تكون أقصر من ثابت زمن الانحراف، والذي يتحدد بمزيج من انحياز الجهاز وحدود الخطأ المسموح بها. بالنسبة للمهام قصيرة المدة (مثلًا، من 3 إلى 10 دقائق لمرحلة منتصف مسار الصاروخ أو من 5 إلى 30 دقيقة لعمليات الطائرات المسيّرة داخل المباني)، تكفي أنظمة الملاحة بالقصور الذاتي التكتيكية أو حتى تلك القائمة على تقنية MEMS. تتطلب مهام الغواصات طويلة الأمد (التي تمتد من ساعات إلى أيام) مكونات ملاحة عالية الدقة؛ ومع ذلك، يبقى الانحراف بمقدار كيلومترات خلال 24 ساعة أمرًا لا مفر منه، مما يستلزم الاستعانة بمطابقة الجاذبية أو المجال المغناطيسي الأرضي. في المقابل، تُعدّ مهام الإبحار في الفضاء السحيق التي تستمر لعدة أشهر غير ممكنة تمامًا دون الاعتماد على الملاحة الفلكية لإجراء التصحيحات. القاعدة الهندسية العامة هي أن نظام الملاحة بالقصور الذاتي المستقل يكون عمليًا إذا ظل الانحراف أقل من الحد المسموح به خلال فترة المهمة؛ وإلا، يجب تطبيق آلية لإعادة المعايرة.3. تحليل قابلية التطبيق في السيناريوهات النموذجيةتعتمد ملاءمة أنظمة الملاحة بالقصور الذاتي المستقلة على التوافق بين مدة المهمة ودقة الجهاز. ففي المهام قصيرة المدة (مثلًا، من 3 إلى 10 دقائق لرحلة صاروخية في منتصف مسارها، أو من 5 إلى 30 دقيقة لعمليات الطائرات المسيّرة داخل المباني)، تكون وحدات أنظمة الملاحة بالقصور الذاتي التكتيكية، أو حتى تلك القائمة على تقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS)، قادرة على العمل بشكل مستقل. أما في المهام طويلة المدة (مثلًا، عمليات الغواصات التي تستغرق ساعات إلى أيام)، فلا يمكن حتى للأجهزة ذات الدقة الملاحية العالية تجنب الانحرافات التي تصل إلى مستوى الكيلومترات على مدار 24 ساعة، مما يستلزم إعادة معايرة دورية باستخدام مطابقة الجاذبية أو المجال المغناطيسي الأرضي. ويمكن للمركبات المدنية ذاتية القيادة (التي تعمل لمدة تتراوح بين 10 و60 دقيقة) استخدام تحديثات السرعة الصفرية (ZUPT) أثناء التوقف، بينما يمكن لأفراد المشاة استخدام تحديثات السرعة الصفرية القائمة على المشية لتقييد انحراف الأنظمة الكهروميكانيكية الدقيقة (MEMS) في حدود 5% من إجمالي المسافة المقطوعة. في المقابل، في سيناريوهات طويلة المدة للغاية، مثل الإبحار في الفضاء السحيق، لا يمكن حتى لأعلى أنظمة الملاحة بالقصور الذاتي دقةً العمل بشكل مستقل. وتتمثل القاعدة الهندسية في أن نظام الملاحة بالقصور الذاتي المستقل مقبول إذا بقي الانحراف ضمن الحد المسموح به خلال فترة المهمة. وإلا، يجب دمج آلية إعادة المعايرة لتحقيق التوازن بين الاستقلالية والدقة.4. الأساليب التقنية للتخفيف من قيود الانحرافلتعزيز جدوى أنظمة الملاحة بالقصور الذاتي المستقلة، تُستخدم الاستراتيجيات التالية بشكل شائع في الهندسة لإطالة الوقت قبل أن يصبح الانحراف مفرطًا:• تحديث السرعة الصفرية (ZUPT): تُعاد السرعة إلى الصفر خلال فترات الثبات، مما يُزيل أخطاء السرعة المتراكمة ويُقلل بشكل غير مباشر من الانحراف المكاني. يُمكن أن يُحسّن إجراء هذا التحديث كل 30-60 ثانية أداء نظام الملاحة بالقصور الذاتي (INS) القائم على تقنية MEMS بشكل ملحوظ. • المساعدة في تحديد الارتفاع باستخدام مقياس الضغط الجوي: يستخدم مقياس الضغط الجوي لتوفير قيد مطلق على الارتفاع، مما يُقلل من تباعد خطأ القناة الرأسية.· قيود الحركة (NHC): تستخدم الملاحظات الزائفة للسرعة الجانبية والرأسية الصفرية (التي تنطبق على المركبات والسفن) لتقليل معدل الانجراف الأفقي.• إعادة الضبط الدوري: يعيد ضبط الموقع والسرعة والاتجاه عند تلقي معلومات مرجعية خارجية (حتى غير القائمة على الأقمار الصناعية) في أوقات أو مواقع محددة مسبقًا.5. مخطط الاختبار المقارنيقارن الشكل أدناه مسارات تحديد المواقع لنظام الملاحة بالقصور الذاتي (INS) المستقل ونظام الملاحة المتكامل INS/GNSS. ينحرف نظام الملاحة بالقصور الذاتي المستقل (باللون الأحمر) عن المسار الصحيح مع تراكم الأخطاء بمرور الوقت؛ في المقابل، يُحكم نظام INS/GNSS (باللون الأخضر) قبضته على الانحراف ليقترب من المسار الصحيح من خلال تصحيحات GNSS الدورية. يوضح هذا الرسم البياني بصريًا أن أخطاء نظام الملاحة بالقصور الذاتي المستقل تتزايد بلا حدود، مما يستلزم تدخلًا خارجيًا أو إعادة ضبط دورية للمهام طويلة الأمد.6. الخاتمة يمكن تلخيص سيناريوهات تطبيق الملاحة بالقصور الذاتي البحتة في بيئات تتميز بفترات زمنية قصيرة، وديناميكية عالية، وانعدام الإشارات الخارجية، وتحمل انحراف محدود (مثل الصواريخ، والطائرات بدون طيار، والمهام قصيرة المدى تحت الأرض أو تحت الماء). يتمثل القيد الأساسي في معدل نمو الخطأ المحدد بانحياز الجهاز والحركة العشوائية، والذي يُعرَّف كميًا بالعلاقة $T_{max} \propto \sqrt{P_{max}/\nabla}$. في تصميم النظام العملي، من الضروري مراعاة مدة المهمة، ومتطلبات الدقة، واختيار المكونات؛ وهذا يشمل تخطيط استراتيجيات إعادة المعايرة مسبقًا، ودمج الملاحة بالقصور الذاتي البحتة مع أساليب مساعدة لتحقيق التوازن الأمثل بين الأداء والاستقلالية.
اقرأ المزيد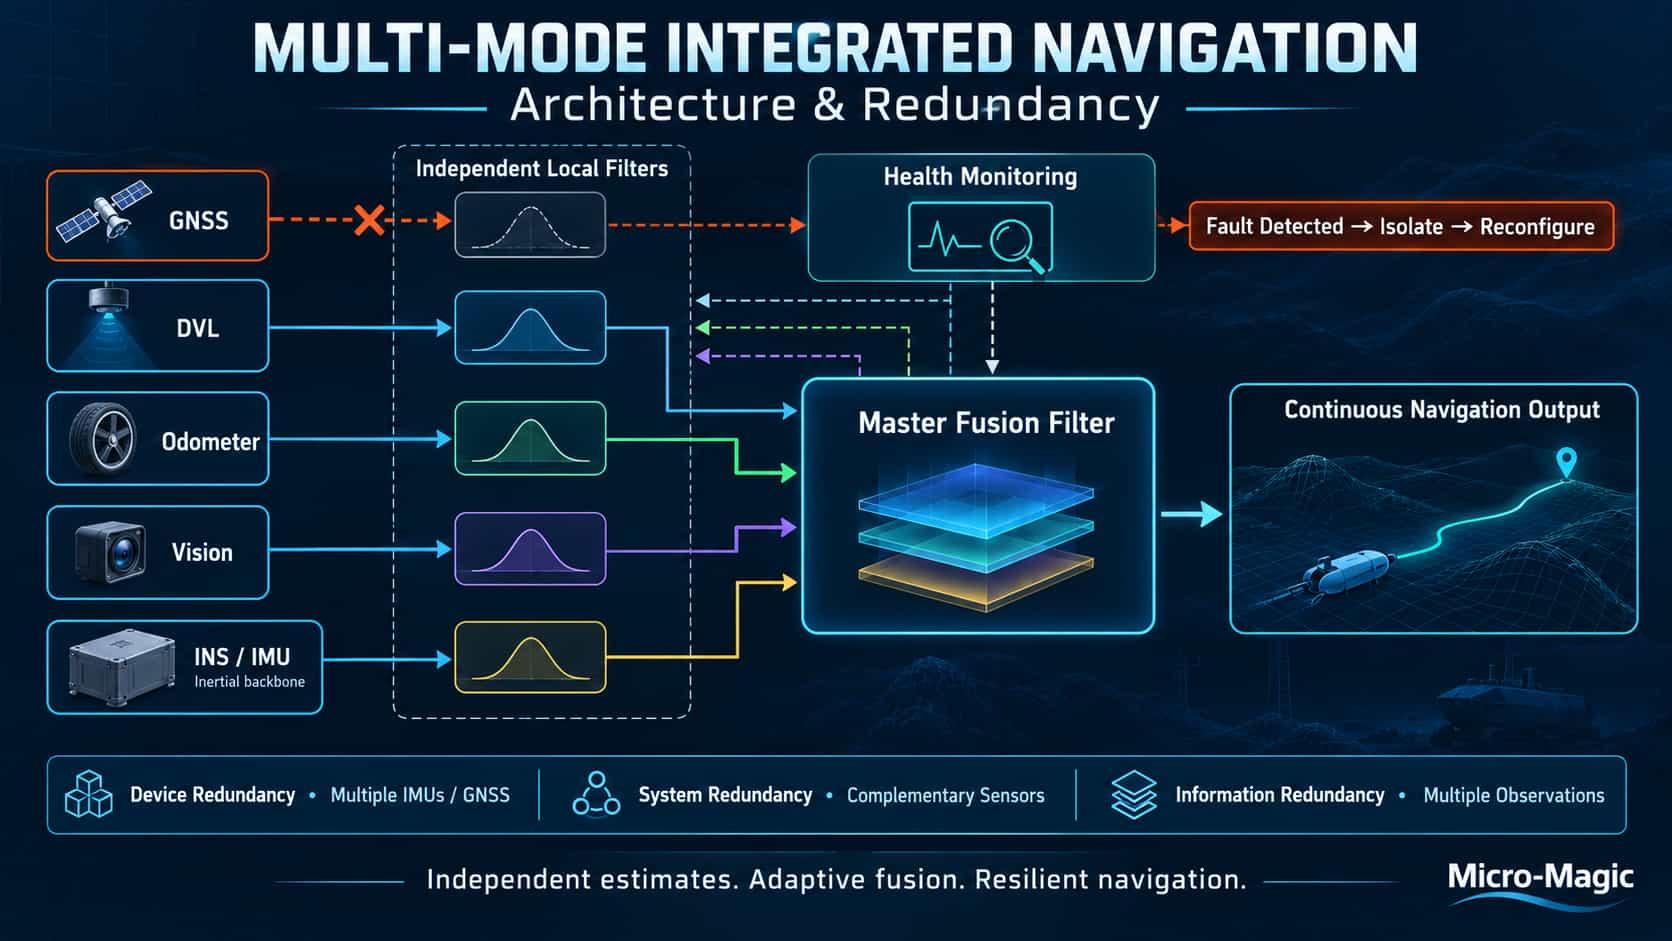
1. مقدمة: من أجهزة الاستشعار الفردية إلى دمج مصادر متعددةلا يستطيع مستشعر ملاحة واحد تلبية متطلبات الدقة والموثوقية والاستمرارية في جميع ظروف التشغيل في آن واحد. فبينما توفر أنظمة الملاحة بالقصور الذاتي (INS) مزايا الاستقلالية الكاملة ومعدلات الإخراج العالية، إلا أن أخطاءها تتزايد بلا حدود مع مرور الوقت؛ في المقابل، توفر أنظمة الملاحة العالمية عبر الأقمار الصناعية (GNSS) مرجعًا ثابتًا وطويل الأمد للموقع المطلق، لكنها عرضة لانقطاع الإشارة والتداخل.وهذا يؤدي إلى المفهوم الأساسي لأنظمة الملاحة المتكاملة: استخدام جهاز كمبيوتر كمركز رئيسي لتجميع البيانات من أجهزة استشعار الملاحة المتعددة وتحسينها رياضياً، وبالتالي تحقيق "نقاط قوة تكميلية وأداء تآزري". وبناءً على ذلك، يعالج التصميم الاحتياطي مشكلة حاسمة في السلامة الوظيفية - ضمان احتفاظ النظام بقدرات الملاحة العادية حتى عند تعطل مستشعر معين.2. البنية العامة: إطار عمل التصفية الموحدةتستخدم أنظمة الملاحة المتكاملة متعددة الأوضاع الحديثة عادةً بنية مرشح كالمان الموحد. تقع هذه البنية بين الترشيح المركزي واللامركزي بالكامل، مما يحقق توازناً بين الأداء الأمثل وتحمل الأعطال.الصورة الفوتوغرافيةالصورة التاليةالصورة التاليةالتركيب الهيكلييتكون الهيكل الأساسي للمرشح الموحد من مرشح رئيسي وعدد N من المرشحات الفرعية. يقوم كل مرشح فرعي بمعالجة بيانات الرصد بشكل مستقل من نظام فرعي للمستشعرات، بينما يكون المرشح الرئيسي مسؤولاً عن الدمج الأمثل عالميًا للتقديرات المحلية من المرشحات الفرعية.تركيبة الاندماج الأساسية:لنفترض أن $\hat{X}_i$ هو تقدير الحالة، و$P_{ii}$ هو تباين خطأ التقدير للمرشح الفرعي رقم $i$. إذا كانت التقديرات المحلية غير مترابطة، فإن التقدير الأمثل عالميًا هو:الصورة الفوتوغرافيةالصورة التاليةالصورة التاليةمعنى هذه الصيغة بديهي: يتم تعيين أوزان أقل للمرشحات الفرعية ذات دقة التقدير الأقل (والتي يشير إليها $P_{ii}$ الأكبر) في عملية الدمج العالمية، وبالتالي تحقيق ترجيح ديناميكي قائم على مبدأ "الثقة في الأكثر دقة".مبدأ تخصيص المعلوماتيقوم المرشح الموحد بتوزيع معلومات النظام الكلية بين المرشحات الفرعية والمرشح الرئيسي باستخدام معاملات تخصيص المعلومات Biالصورة الفوتوغرافيةالصورة التاليةالصورة التاليةهنا، تمثل Q مصفوفة التغاير لضوضاء عملية النظام. وتحدد استراتيجية تخصيص المعلومات المفاضلة بين دقة النظام وتحمله للأعطال. فيما يلي مقارنة بين أربعة أوضاع تشغيل نموذجية:بسبب العزل المتبادل للمرشحات الفرعية في وضع NR، فإن الأعطال لا تسبب التلوث المتبادل؛ وبالتالي، فإنه يوفر أعلى قدرة على تحمل الأعطال وهو الأنسب لاكتشاف الأعطال وعزلها.3. مفاهيم تصميم التكرار: من تكرار المكونات إلى تكرار النظام3.1. مستويات التكراريمكن تصنيف تصميم التكرار لأنظمة الملاحة المتكاملة إلى ثلاثة مستويات:(1) التكرار على مستوى المكونات: تكوين وحدات قياس القصور الذاتي المتعددة أو مستقبلات نظام الملاحة العالمي عبر الأقمار الصناعية متعددة الهوائيات. يقلل التكرار متعدد وحدات قياس القصور الذاتي من تأثير الانحراف بالقصور الذاتي؛ تُظهر التجارب أن بنية الترشيح الموحدة المقترنة بالتكرار متعدد وحدات قياس القصور الذاتي تحافظ على دقة تحديد المواقع بحوالي متر واحد أثناء الفشل الكامل لنظام الملاحة العالمي عبر الأقمار الصناعية، مما يقلل الأخطاء بأكثر من 40% مقارنةً بحلول وحدة قياس القصور الذاتي المفردة.(2) التكرار على مستوى النظام: دمج أجهزة استشعار متنوعة (مثل نظام الملاحة بالقصور الذاتي، ونظام تحديد المواقع العالمي عبر الأقمار الصناعية، وعداد المسافة، والرؤية) لتشكيل بنية ملاحة ثلاثية أو متعددة التكرار. عند تعطل إشارات نظام تحديد المواقع العالمي عبر الأقمار الصناعية - كما هو الحال في الأنفاق أو المناطق الحضرية المكتظة بالمباني - يُكمل عداد المسافة والرؤية نظام الملاحة بالقصور الذاتي، مما يضمن مخرجات ملاحة مستمرة وعالية الدقة.(3) تكرار المعلومات: يوفر مستشعر واحد أنواعًا متعددة من بيانات الرصد. على سبيل المثال، يمكن لنظام تحديد المواقع العالمي عبر الأقمار الصناعية (GNSS) إخراج بيانات المدى الزائف ومعدل المدى الزائف وطور الموجة الحاملة في وقت واحد؛ ويمكن أن تعمل بيانات الحزم المتعددة الخام من مقياس سرعة دوبلر الليزري (LDV) كبيانات رصد زائدة مباشرة ضمن إطار ترشيح مترابط بإحكام.3.2. آليات الكشف عن الأعطال وعزلهاتكمن قيمة تصميم التكرار في قدرة النظام على الاستجابة للأعطال. وتشمل الآليات النموذجية ما يلي:التصويت المتبادل: التصويت بين مخرجات الحلول المتعددة والمتكررة لاختيار النتيجة الأكثر اتساقًا وعزل الملاحظات الشاذة التي تنحرف بشكل كبير.اختبار مربع كاي المتبقي: مراقبة الخصائص الإحصائية لابتكار المرشح (المتبقي) لتحديد ما إذا كانت الملاحظات شاذة.الكشف عن عامل الشذوذ المحلي (LOF): أكثر حساسية للسيناريوهات غير الخطية والشذوذ المعقد؛ ويمكنه أيضًا اكتشاف انتهاكات القيود الديناميكية (مثل افتراض الانزلاق الجانبي الصفري).3.3. دراسة حالة: تركيبات التكرار في الممارسة الهندسيةيمكن تلخيص بنية التكرار النموذجية لأنظمة الملاحة المتكاملة في المركبات على أنها تكوين ثلاثي التكرار يشمل نظام تحديد المواقع العالمي عبر الأقمار الصناعية (GNSS) ونظام الملاحة بالقصور الذاتي (INS) وعداد المسافة (OD). من خلال دمج بيانات عداد المسافة في المركبة بشكل كامل، يحافظ النظام على مخرجات ملاحة مستمرة وعالية الدقة حتى في البيئات التي لا تتوفر فيها إشارة GNSS، ويتيح التبديل السلس بين أوضاع التشغيل المختلفة.خاتمةتعتمد البنية العامة لنظام الملاحة المتكامل متعدد الأنماط على الترشيح الموحد كآلية دمج أساسية، بالإضافة إلى تصميم احتياطي لضمان الموثوقية. ويمكن تلخيص فلسفة هندسة النظم التي يقوم عليها هذا النظام على النحو التالي: التقدير الأمثل المستقل بواسطة أجهزة الاستشعار الفردية، والدمج الأمثل الشامل عبر مرشح رئيسي، والعزل السريع للأعطال وإعادة تكوين النظام. تحقق هذه البنية توازنًا بين الدقة والموثوقية والقدرة على التكيف مع البيئة، مما يجعلها أساسًا تقنيًا جوهريًا لمجالات مثل القيادة الذاتية، والطائرات بدون طيار، والملاحة البحرية.
اقرأ المزيد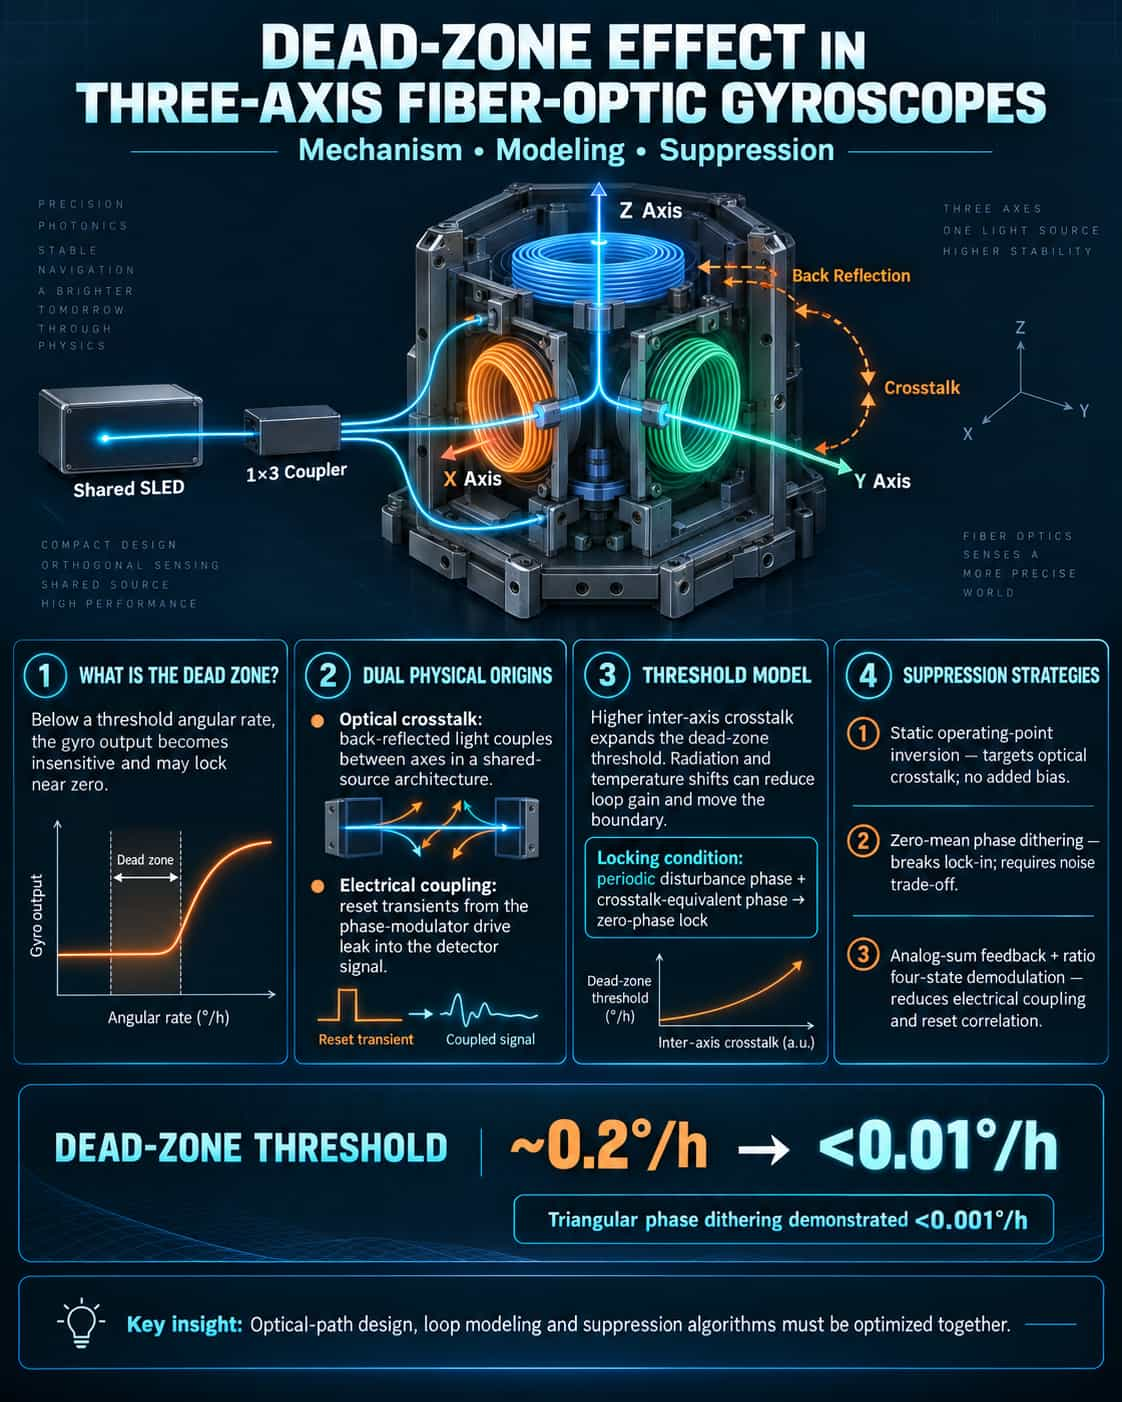
مع تزايد توجه الجيروسكوبات الليفية البصرية ثلاثية المحاور نحو التصغير والدقة العالية، أصبحت ظاهرة "المنطقة الميتة" -الناجمة عن التداخل البصري بين المحاور- عائقًا رئيسيًا يحد من الأداء في قياسات السرعة الزاوية المنخفضة. تحدث المنطقة الميتة عندما يتوقف خرج الجيروسكوب عن الاستجابة لتغيرات السرعة الزاوية المدخلة دون عتبة معينة. بالنسبة لتطبيقات مثل التحكم في وضعية الأقمار الصناعية التي تتطلب التشغيل بالقرب من الصفر في السرعة الزاوية، فإن خطأ الانحياز غير الخطي الناتج عن المنطقة الميتة يؤثر سلبًا على دقة النظام. تركز هذه الورقة البحثية على مشكلة التداخل البصري بين المحاور في الجيروسكوبات الليفية البصرية ثلاثية المحاور التي تستخدم بنية مصدر ضوئي مشترك؛ حيث تحلل الآليات الفيزيائية الكامنة، وتحدد كميًا تأثيرها على خصائص العتبة، وتقيّم بشكل مقارن استراتيجيات التخفيف الأساسية الحالية. **الأصول الفيزيائية للمنطقة الميتة ونموذج التداخل البصري بين المحاور** تُعدّ المنطقة الميتة ظاهرة غير خطية مميزة لأجهزة قياس التذبذبات الليفية الرقمية ذات الحلقة المغلقة. عادةً، يُحدد المصدر الرئيسي للتداخل المُسبب للمنطقة الميتة على أنه التداخل الكهربائي بين جهد التدرج المُطبق على مُعدِّل الطور وإشارة الكاشف. مع ذلك، في بنية ثلاثية المحاور ذات مصدر مشترك، تكون المشكلة أكثر تعقيدًا: إذ يُشغِّل مصدر ثنائي باعث للضوء فائق الإضاءة (SLD) واحد ثلاثة محاور متعامدة في آنٍ واحد بعد تقسيمه بواسطة مُقترن 1×3. يُنشئ الضوء المنعكس قنوات تداخل ضوئي بين المحاور؛ عند معدلات زاوية منخفضة، يتراكب هذا التداخل الضوئي على شدة التداخل، مما قد يُطغى على الإشارة المفيدة. لتحليل هذا التأثير كميًا، اقترحت دراسة طريقة إثارة ذات حلقة مفتوحة لقياس معاملات التشويش الناتج عن الانعكاس الضوئي الخلفي بين المحاور. وبدمج هذه المعاملات في نموذج تحكم ذي حلقة مغلقة، يتضح أن زيادة معامل التشويش تؤدي إلى توسع عتبة الجيروسكوب بشكل مضاعف، مما ينتج عنه مباشرةً نطاق منطقة ميتة أوسع. ويمكن صياغة هذه الآلية على النحو التالي: عندما تستوفي طور الاضطراب الدوري في قناة التغذية الراجعة والطور المكافئ للتشويش شروطًا محددة، يدخل النظام المنطقة الميتة، ويتوقف طور الخرج عند الصفر. **التوصيف الكمي لعتبات المنطقة الميتة** لا يقتصر تأثير المنطقة الميتة على النظام على وجود "نطاق غير حساس" فحسب، بل يشمل أيضًا حقيقة أن حدود هذا النطاق تتغير ديناميكيًا بفعل عوامل بيئية كالإشعاع الفضائي وتقلبات درجات الحرارة. يتسبب الإشعاع الفضائي في انخفاض قدرة مصدر الضوء وزيادة فقد الألياف، مما يقلل من كسب النظام (K₁) ويوسع نطاق المنطقة الميتة. تشير البيانات التجريبية إلى أن عتبة المنطقة الميتة لجيروسكوب ثلاثي المحاور غير مُعَوَّض قد تصل إلى 0.2 درجة/ساعة، وهو مستوى غير مقبول للتطبيقات عالية الدقة التي تتطلب قياس سرعات زاوية منخفضة للغاية. تجدر الإشارة إلى أن منطقة التوقف تنشأ عن آليات متعددة. فبالإضافة إلى التداخل البصري بين المحاور، يُعد التداخل الكهربائي سببًا مهمًا آخر. إذ تُولّد إشارة جهد التشغيل التناظرية لمعدِّل الطور -التي تخضع لإعادة ضبط عبر موجة تغذية راجعة رقمية متدرجة- أنماط تشغيل مختلفة؛ ويصبح التداخل الناتج، والذي يتجلى في صورة تغيرات في سعة وطور إشارة خرج الكاشف، واضحًا بشكل خاص أثناء انتقالات الحالة في مخطط التعديل رباعي الحالات. ولأن هاتين الآليتين غالبًا ما تعملان في وقت واحد في الأنظمة ثلاثية المحاور، فإن نمذجة منطقة التوقف تتطلب مراعاة كل من الأبعاد البصرية والكهربائية. تحليل مقارن لأساليب الكبح لمعالجة الأسباب المذكورة أعلاه للمناطق الميتة، تم تطوير ثلاث استراتيجيات قمع أساسية، تختلف كل منها في الآلية والفعالية: طريقة قلب نقطة التشغيل الثابتة (تبديل الانحياز). تستهدف هذه الطريقة السبب الفيزيائي الجذري للتداخل البصري بين المحاور، حيث تقوم بقلب نقطة التشغيل الثابتة للجيروسكوب بشكل فعال، بحيث لا تتداخل إشارة التداخل مع الطور المتبقي للحلقة المغلقة. النتائج التجريبية مبهرة: إذ يقلل هذا النهج العتبة من 0.2 درجة/ساعة إلى أقل من 0.01 درجة/ساعة، مما يحسن دقة القياس بشكل فعال عند معدلات الدوران المنخفضة. وتكمن ميزته في معالجة آلية التداخل البصري مباشرةً دون إدخال أخطاء انحياز إضافية. طريقة تراكب الاضطراب الدوري (التذبذب). يتم إدخال طور اضطراب دوري متوسطه صفر، φ₀، إلى النظام لكسر شرط قفل المنطقة الميتة من خلال "التذبذب". عندما تكون سعة التذبذب كبيرة بما يكفي (φ₀ ≥ φ₁)، يمكن إزالة المنطقة الميتة تمامًا. في التطبيقات الهندسية العملية، نجحت تقنية التذبذب الطوري للموجة المثلثية في خفض خطأ المنطقة الميتة في الجيروسكوبات عالية الدقة من 0.08 درجة/ساعة إلى أقل من 0.001 درجة/ساعة. تم التحقق من فعالية هذه الطريقة في نظام ثلاثي المحاور باستخدام 900 متر من الألياف الضوئية؛ ويعتمد أداء الكبح على توليفة محددة من سعة التذبذب والتردد وكسب الحلقة. مع ذلك، قد تؤدي سعة التذبذب المفرطة إلى إدخال ضوضاء إضافية، مما يستلزم موازنة دقيقة. طريقة مُدمجة للتغذية الراجعة التناظرية الجمعية وإزالة التضمين رباعي الحالات القائمة على النسبة. تعالج هذه الطريقة المشكلة بدءًا من مسار التداخل الكهربائي: ففي التضمين التقليدي رباعي الحالات، تُعد عمليات إعادة الضبط المرتبطة بكل حالة تضمين السبب الرئيسي للمنطقة الميتة. تُقلل طريقة التغذية الراجعة التناظرية الجمعية بشكل كبير من تردد عمليات إعادة الضبط عن طريق إعادة ضبط طور التغذية الراجعة فقط أثناء التضمين؛ وتُظهر التجارب أن هذا يُمكن أن يُخفض المنطقة الميتة إلى ما دون عتبة القياس البالغة 0.022 درجة/ساعة. ومع ذلك، ونظرًا لطبيعة التداخل الكهربائي، لا تزال هذه الطريقة تُدخل انحيازًا إضافيًا يبلغ حوالي -0.06 درجة/ساعة. وللتخفيف من ذلك، يتم دمج الطريقة مع تقنية إزالة التضمين رباعي الحالات القائمة على النسبة؛ فمن خلال ضبط نسبة إزالة التضمين لإشارة التغذية الراجعة، يتم إضعاف الارتباط بين تسلسلات التضمين وإزالة التضمين، وبالتالي التحكم في الانحياز الإضافي مع كبح المنطقة الميتة في الوقت نفسه. بشكل عام، تُناسب هذه الأنواع الثلاثة من المخططات سيناريوهات تطبيقية مختلفة: يُعد مخطط كبح التشويش البصري الأكثر فعالية للهياكل ثلاثية المحاور التي تشترك في مصدر ضوئي واحد؛ أما طريقة التذبذب فهي سهلة التنفيذ ولكنها تتطلب إدارة الضوضاء؛ بينما تُعد مخططات كبح التشويش الكهربائي أنسب للأنظمة أحادية المحور والأنظمة المنفصلة. بالنسبة للجيروسكوبات الضوئية المصنوعة من السيليكون والتي تهدف إلى تحقيق تكامل فائق، قدمت الأبحاث الحديثة خوارزمية كبح مشتركة تجمع بين قفز إزاحة الطور ورفض العينات؛ حيث يكبح هذا النهج المنطقة الميتة مع تقليل الانحراف العشوائي للزاوية بأكثر من 26%، مما يعكس اتجاهًا نحو الجمع بين استراتيجيات متعددة بدلاً من الاعتماد على طريقة واحدة. باختصار، تُعدّ ظاهرة المنطقة الميتة في الجيروسكوبات الليفية البصرية ثلاثية المحاور مشكلةً هيكلية ناتجة عن تفاعل عوامل متعددة. ويُشكّل التداخل البصري بين المحاور والتداخل الكهربائي الأسباب الفيزيائية الجذرية للمنطقة الميتة، حيث تتضاعف آثارهما بشكل ملحوظ في البنى التي تتميز بمصادر ضوئية مشتركة ومستويات تكامل عالية. حاليًا، تُقدّم طريقة قلب انحياز نقطة التشغيل الثابتة أفضل أداء لكبح التداخل البصري، بينما تتميّز طريقة التذبذب بأوسع نطاق للتطبيق، وتمثّل أنظمة التعديل المُدمجة أحدث ما توصلت إليه تقنيات كبح التداخل الكهربائي. ومع تطوّر الجيروسكوبات ثلاثية المحاور نحو التكامل على مستوى الرقاقة، قد يُصبح الجمع بين كبح التداخل بين الموجهات الموجية (مثل رقائق الموجهات الموجية المصنوعة من السيليكا المُطعّمة بالجرمانيوم والتي تُحقق مستويات تداخل أقل من -40 ديسيبل) واستراتيجيات الكبح المشتركة الخوارزمية هو السبيل الأمثل لحلّ مشكلة المنطقة الميتة بشكل كامل.
اقرأ المزيد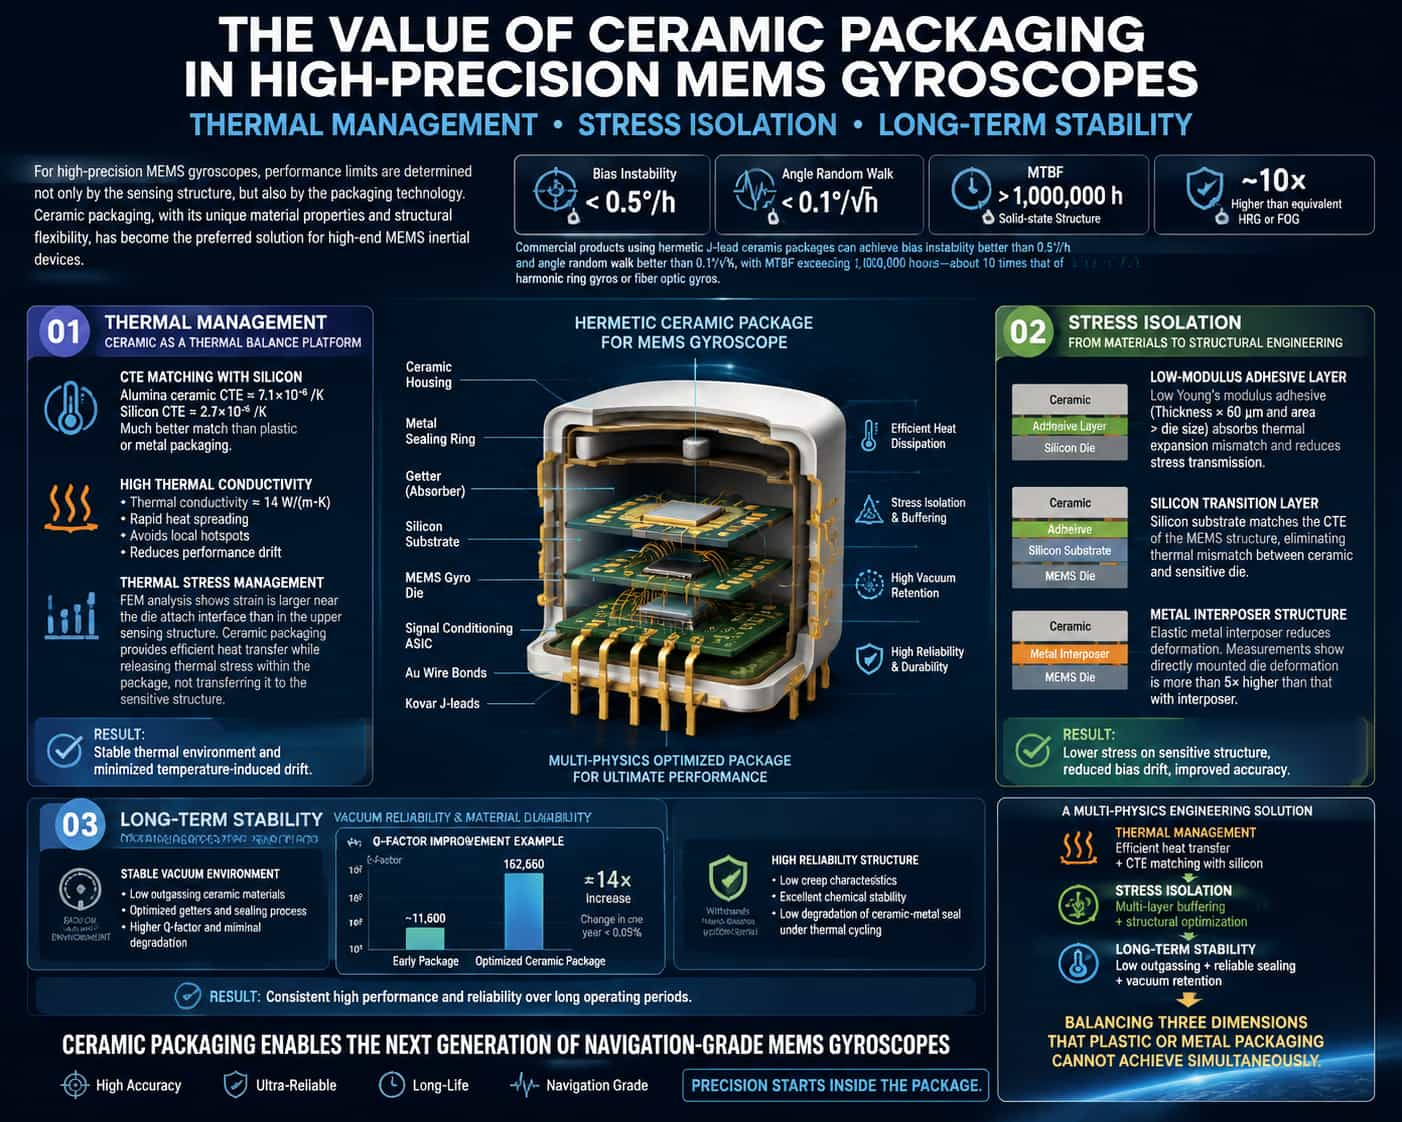
تُحدد حلول التغليف إلى حد كبير حدود أداء الجيروسكوبات الكهروميكانيكية الدقيقة (MEMS) عالية الدقة، وليس فقط تصميم بنية الاستشعار. وبفضل خصائصها المادية الفريدة ومرونتها الهيكلية، أصبحت العبوات الخزفية الخيار الأمثل لأجهزة MEMS المتطورة. حاليًا، تحقق الجيروسكوبات الكهروميكانيكية الدقيقة التجارية عالية الأداء، التي تستخدم عبوات خزفية محكمة الإغلاق من نوع J-lead، استقرارًا في الانحياز أفضل من 0.5 درجة/ساعة، وانحرافًا عشوائيًا زاويًا أفضل من 0.1 درجة/√ساعة. ويُتيح هيكلها الصلب متوسط زمن بين الأعطال (MTBF) يتجاوز مليون ساعة، أي ما يصل إلى عشرة أضعاف الجيروسكوبات المُضبوطة ديناميكيًا أو الجيروسكوبات الليفية البصرية ذات الأداء المُماثل. ويستند هذا المستوى من الأداء إلى التحسين المُعمق للتغليف الخزفي عبر ثلاثة أبعاد: الإدارة الحرارية، وعزل الإجهاد، والاستقرار طويل الأمد. الإدارة الحرارية: السيراميك كمنصة للتوازن الحراري تتجلى أهمية التغليف الخزفي في إدارة الحرارة بشكل أساسي في التوافق الممتاز بين معامل تمدده الحراري ومعامل تمدد السيليكون. فبينما يختلف معامل التمدد الحراري لخزف الألومينا (حوالي 7.1 × 10⁻⁶/كلفن) عن معامل تمدد السيليكون (2.7 × 10⁻⁶/كلفن)، إلا أن هذا التوافق أفضل بكثير من التوافق الذي يوفره التغليف البلاستيكي أو المعدني. والأهم من ذلك، أن الموصلية الحرارية العالية للخزف (حوالي 14 واط/(متر·كلفن)) تسمح بتبديد سريع للحرارة المتولدة من بنية الاستشعار إلى البيئة الخارجية، مما يمنع انحراف الأداء الناتج عن النقاط الساخنة الموضعية. يكشف تحليل العناصر المحدودة عن توزيع متدرج واضح للإجهاد والانفعال داخل شريحة الجيروسكوب بتقنية MEMS: فالانفعال في بنية الاستشعار العلوية أقل منه بالقرب من سطح الربط السفلي، والانفعال في أعمدة الدعم الصلبة وحواف الشريحة أقل منه في مناطق بنية التجويف. يُبرز هذا النمط تعارضًا جوهريًا في إدارة الحرارة: فبينما تتطلب مواد التغليف موصلية حرارية عالية لتحقيق التوازن الحراري، يمكن أن يُصبح مسار التوصيل الحراري نفسه قناةً لنقل الإجهاد. يُعالج التغليف الخزفي هذه المشكلة من خلال تسهيل التوصيل الحراري بكفاءة، مع توظيف تصميمات هيكلية تسمح بتخفيف الإجهاد الحراري جزئيًا على مستوى التغليف، بدلًا من نقله مباشرةً إلى بنية الاستشعار. عزل الإجهاد: من اختيار المواد إلى الهندسة الإنشائية يُعدّ الإجهاد الحراري داخل الغلاف العاملَ الرئيسي الذي يُحدّ من أداء الجيروسكوبات الكهروميكانيكية الدقيقة (MEMS). تُشير الدراسات المحاكاة والتجريبية إلى أن درجة التوافق بين معاملات التمدد الحراري للركيزة الخزفية/المادة اللاصقة والسيليكون، بالإضافة إلى معامل يونغ للمادة اللاصقة، تُؤثر بشكل مباشر على مستوى الإجهاد الحراري داخل الغلاف. يُمكن التحكم في الإجهاد الحراري بفعالية عندما يكون معامل يونغ للمادة اللاصقة منخفضًا، ويتجاوز سُمك طبقة المادة اللاصقة 60 ميكرومترًا، وتكون أبعادها المستوية أكبر من أبعاد الشريحة. وتتمثل الآلية الفيزيائية الكامنة في أن طبقة المادة اللاصقة ذات معامل المرونة المنخفض تعمل كوسط عازل؛ حيث تمتص طاقة الانفعال الناتجة عن عدم توافق التمدد الحراري من خلال تشوهها، مما يُقلل الإجهاد المُنتقل إلى الهياكل الحساسة. تتضمن استراتيجيات عزل الإجهاد الأكثر تطورًا تصميمات هيكلية متعددة الطبقات. اقترح المعهد رقم 214 التابع لشركة مجموعة صناعات شمال الصين (نورينكو) مخطط تغليف منخفض الإجهاد: حيث يتم ربط ركيزة سيليكون بأسفل غلاف خزفي، مع ربط كل من الهيكل الحساس لأنظمة MEMS ودائرة معالجة الإشارة بركيزة السيليكون وتوصيلهما كهربائيًا عبر أسلاك ذهبية. وباعتبارها طبقة انتقالية، تمتلك ركيزة السيليكون معامل تمدد حراري مطابقًا لمعامل تمدد الهيكل الحساس، مما يزيل مشكلات عدم التوافق الحراري التي قد تنشأ عن التلامس المباشر بين الهيكل الحساس والركيزة الخزفية. وبناءً على ذلك، فإن استخدام طريقة ربط موضعية بخمس نقاط - بالإضافة إلى دمج خرز زجاجي صغير القطر في المادة اللاصقة ليعمل كعازل - يمكن أن يقلل بشكل أكبر من تأثيرات الإجهاد الحراري ويعزز مقاومة الأحمال العالية. أكدت أبحاث دولية صحة هذه المناهج المماثلة. فمن خلال تركيب طبقة معدنية مرنة داخل حامل رقاقة السيراميك، تم الحد بشكل كبير من انحراف درجة الحرارة لعامل المقياس والانحياز في الجيروسكوبات ذات الشوكة الرنانة. وقد أكدت تقنية التداخل الهولوغرافي أن تشوه الرقاقة الحساسة الملحومة مباشرة بالغلاف يزيد عن خمسة أضعاف تشوه الرقاقة المثبتة عبر طبقة وسيطة. تُصنع هذه الطبقة الوسيطة من رقائق معدنية محفورة كيميائيًا؛ وبعد طلائها بالذهب، تُربط بكل من رقاقة المستشعر وغلاف السيراميك باستخدام تقنية الربط بالضغط الحراري، مما يحقق عزلًا للإجهاد مع الحفاظ على استقرار الوصلة الميكانيكية. الاستقرار على المدى الطويل: صيانة الفراغ والتحكم في انبعاث الغازات من المواد تكمن مساهمة التغليف الخزفي في الاستقرار طويل الأمد بشكل أساسي في قدرته على الحفاظ على بيئة مفرغة لفترة طويلة. يرتبط عامل الجودة (Q) لجيروسكوب MEMS ارتباطًا وثيقًا بتخميد الغاز داخل التجويف؛ ويؤدي انخفاض قيمة Q مباشرةً إلى تدهور استقرار الانحياز واستقرار عامل المقياس. تشير الأبحاث إلى أن السبب الرئيسي لتدهور قيمة Q في الجيروسكوبات القديمة المعبأة بتفريغ الهواء هو التسرب المستمر للغازات المتبقية داخل التجويف. ومن خلال تحليل خصائص تسرب الغازات من العبوات الخزفية والأغطية المعدنية باستخدام مطياف الكتلة بالامتزاز الحراري المبرمج (TPD-MS)، ثم اختيار مواد امتصاص مناسبة وتحسين عملية التغليف، ارتفع عامل Q للجيروسكوب إلى 162,660. ويمثل هذا تحسنًا بمقدار أربعة عشر ضعفًا تقريبًا مقارنةً بالإصدارات السابقة من التغليف، مع تباين أقل من 0.05% على مدار عام. وتُظهر هذه البيانات أن استقرار الجيروسكوب على المدى الطويل يتحدد بشكل جماعي بمعدل تسرب الغازات من المادة الخزفية نفسها، وإحكام إغلاق سطح التلامس على المدى الطويل، وفعالية مادة الامتصاص الداخلية. تتمثل إحدى مزايا التغليف الخزفي فيما يتعلق بالاستقرار طويل الأمد في مقاومته للإجهاد. فمقارنةً بالتغليف البلاستيكي أو المعدني، تُظهر أسطح التلامس بين السيراميك والمعدن معدل تدهور أبطأ في ظل ظروف التدوير الحراري. يُمكّن استخدام التغليف الخزفي في جهاز GYPRO4300 من تلبية متطلبات التدوير الحراري الصارمة للتطبيقات الحساسة، مع الحفاظ على موثوقية عالية حتى في ظل الظروف القاسية التي تنطوي على تقلبات سريعة في درجات الحرارة، وهو ما يُعد دليلاً على انخفاض الزحف والخمول الكيميائي للمواد الخزفية. باختصار، لا يمكن اختزال قيمة التغليف الخزفي لجيروسكوبات MEMS عالية الدقة إلى مجرد "اختيار المواد". فهو يمثل تحديًا هندسيًا على مستوى النظام، يتضمن اقترانًا متعدد الفيزياء: تتطلب إدارة الحرارة أن تتمتع الركيزة الخزفية بموصلية حرارية جيدة ومعامل تمدد حراري (CTE) مطابق للسيليكون؛ ويتطلب عزل الإجهاد هياكل عازلة متعددة المراحل، مثل طبقات لاصقة منخفضة معامل المرونة، أو طبقات وسيطة من السيليكون، أو طبقات وسيطة معدنية؛ ويعتمد الاستقرار طويل الأمد على التحسين الشامل لخصائص السيراميك منخفضة انبعاث الغازات، ومتانة الختم، وتقنية الاحتفاظ بالفراغ. يكمن نجاح حل التغليف الخزفي تحديدًا في قدرته على تحقيق التوازن بين هذه الأبعاد الثلاثة - وهو إنجاز يصعب تحقيقه غالبًا في آن واحد باستخدام التغليف البلاستيكي أو المعدني. ومع تقدم جيروسكوبات MEMS نحو دقة تضاهي دقة الملاحة، سيظل الابتكار التكنولوجي على مستوى التغليف مسارًا حاسمًا للتغلب على معوقات الأداء.
اقرأ المزيد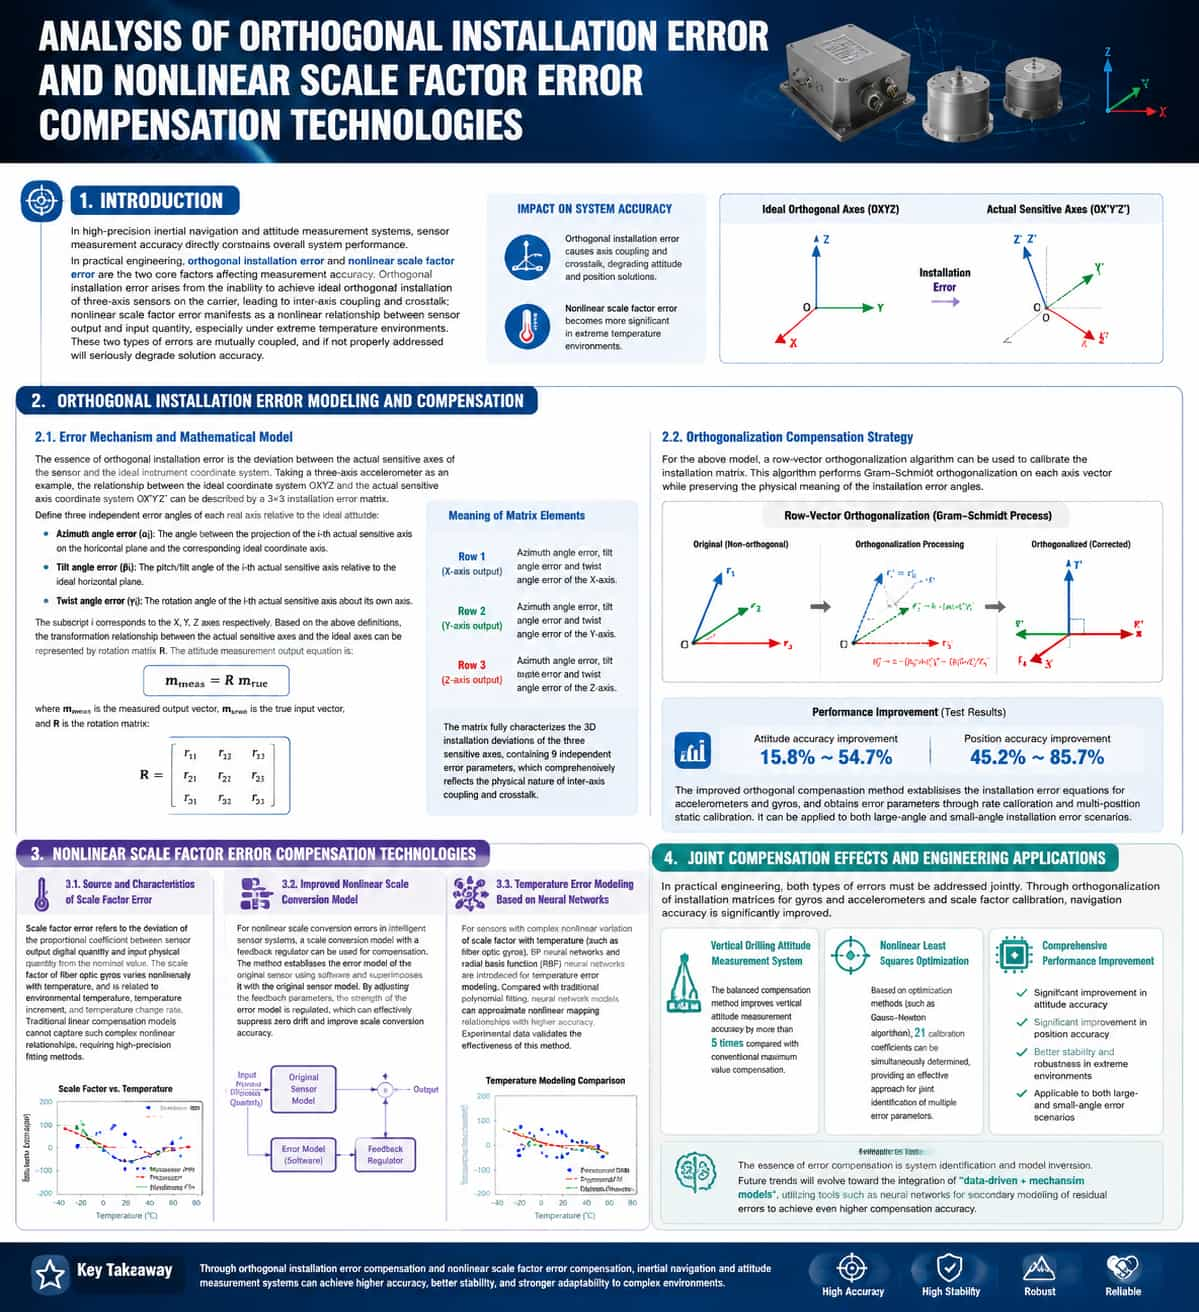
Introduction In high-precision inertial navigation and attitude measurement systems, sensor measurement accuracy directly constrains the system's overall performance. In practical engineering applications, non-orthogonal mounting errors and nonlinear scale errors are the two primary factors affecting measurement accuracy. Non-orthogonal mounting errors arise from the inability to achieve ideal orthogonal mounting of the tri-axial sensors on the carrier, resulting in inter-axis coupling and crosstalk; nonlinear scale errors manifest as a nonlinear relationship between sensor output and input, a phenomenon particularly pronounced in extreme temperature environments. These two types of errors are coupled; if not properly addressed, they can severely degrade the accuracy of the navigation solution. Modeling and Compensation of Non-orthogonal Mounting Errors Error Mechanism and Mathematical Model The essence of non-orthogonal mounting error lies in the deviation between the sensor's actual sensitive axes and the ideal instrument coordinate system. Taking a tri-axial accelerometer as an example, let OXYZ denote the ideal coordinate system and OX′Y′Z′ denote the coordinate system of the actual sensitive axes; the relationship between them can be described by a 3×3 mounting error matrix. To precisely characterize this error, three independent error angles for each actual axis relative to the ideal orientation are defined as follows: (Azimuth error): The angle between the projection of the i-th actual sensitive axis onto the horizontal plane and the direction of the ideal coordinate axis. (Tilt error): The pitch/tilt angle of the i-th actual sensitive axis relative to the ideal horizontal plane. (Torsion error): The rotation angle of the i-th actual sensitive axis about its own axis. Here, the subscript corresponds to the X, Y, and Z axes, respectively. Based on these definitions, the transformation relationship between the actual sensitive axes and the ideal axes can be represented by a rotation matrix R, and the attitude measurement output equation is: The rotation matrix R is: The specific meanings of the elements in the matrix are described as follows: Row 1 (corresponding to the actual X-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the X-axis, respectively. Row 2 (corresponding to the actual Y-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the Y-axis, respectively. Row 3 (corresponding to the actual Z-axis output):
اقرأ المزيد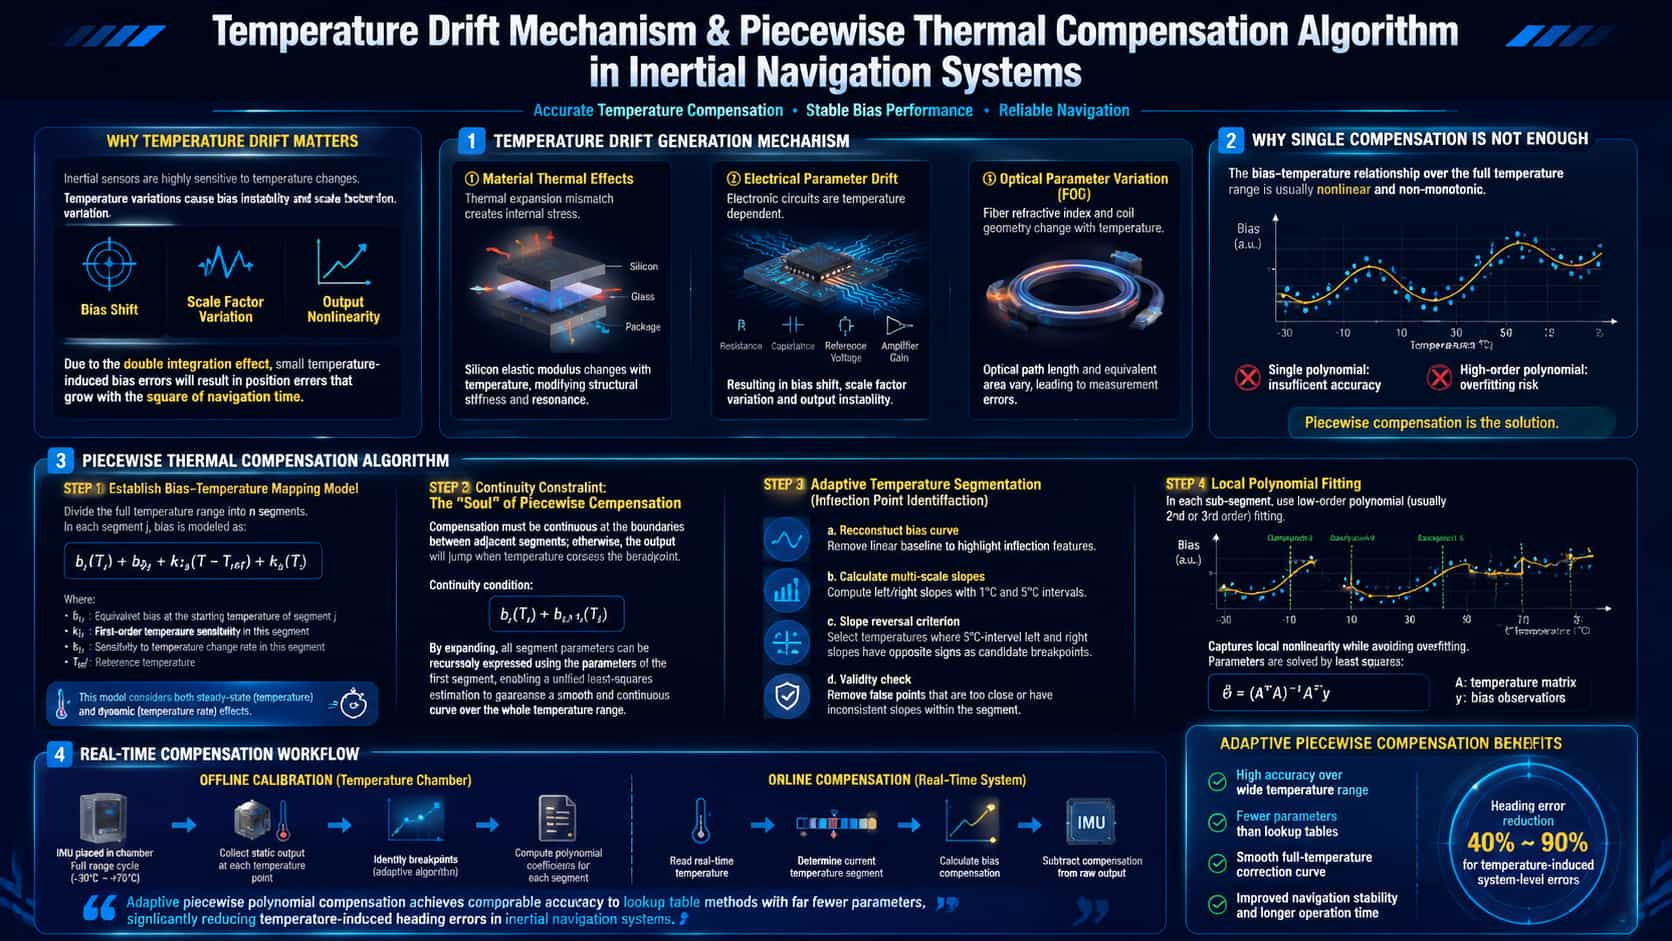
تُعدّ المكونات الأساسية لأنظمة الملاحة بالقصور الذاتي (INS) - الجيروسكوبات ومقاييس التسارع - حساسة للغاية لتقلبات درجة الحرارة. وتنشأ هذه الحساسية من اعتماد الخصائص الفيزيائية للمواد على درجة الحرارة: التغيرات في معامل المرونة للهياكل الدقيقة المصنوعة من السيليكون؛ والإجهادات الحرارية الناتجة عن عدم تطابق معاملات التمدد الحراري بين السيليكون والزجاج في تغليف الأنظمة الكهروميكانيكية الدقيقة (MEMS)؛ والتغيرات في معامل انكسار الألياف الضوئية وهندسة الملف في الجيروسكوبات الليفية الضوئية؛ والانحراف الناتج عن درجة الحرارة في جهود المرجع ومكاسب المضخمات داخل الدوائر الإلكترونية. يُعدّ الانحراف الحراري بالغ الأهمية نظرًا لتأثير "تضخيم التكامل المزدوج": إذ يؤدي انزياح الانحياز الناتج عن تغير درجة الحرارة، عند خضوعه للتكامل المزدوج المتأصل في حسابات الملاحة، إلى خطأ في تحديد الموقع يتزايد تربيعيًا مع زمن الملاحة. وتشير الأبحاث إلى أن معامل الانحراف الحراري لمقاييس التسارع الكهروميكانيكية الدقيقة (MEMS) قد يصل إلى 0.54 ملليغرام/درجة مئوية، بينما قد يصل عدم استقرار الانحياز في الجيروسكوبات الكهروميكانيكية الدقيقة (MEMS) عبر نطاق واسع من درجات الحرارة إلى 4.6 درجة مئوية/ساعة، وهي مستويات غير مقبولة للتطبيقات التكتيكية. يمكن تصنيف آليات الانجراف إلى ثلاثة أنواع: • التأثيرات الحرارية على المواد: يؤدي عدم تطابق معامل التمدد الحراري بين السيليكون ومواد التغليف إلى توليد إجهاد حراري، مما يؤدي إلى تغيير صلابة وتردد الرنين لهيكل الاستشعار.• انحراف المعلمات الكهربائية: تؤدي التغيرات الناتجة عن درجة الحرارة في المقاومات والمكثفات وفولتية المرجع داخل دائرة الكشف إلى تغيير عامل مقياس المستشعر وإزاحة الصفر.• تغيرات المعلمات البصرية (الجيروسكوبات الليفية البصرية): تؤدي التغيرات في معامل انكسار الألياف البصرية، بالإضافة إلى التمدد والانكماش الحراري لملف الألياف، إلى تغيير طول المسار البصري والمساحة المكافئة. المبادئ الرياضية لخوارزميات تعويض الانحراف الحراري القطعي تتمثل المهمة الأساسية لتعويض انحراف درجة الحرارة في إنشاء نموذج ربط بين الانحياز ودرجة الحرارة - أي حل دالة الخطأ:تشير الأبحاث إلى أن طريقة كثيرات الحدود المجزأة التكيفية قادرة على تحقيق دقة تعويض مماثلة لطريقة جدول البحث، مع الحاجة إلى عدد أقل بكثير من معلمات التعويض. وفيما يتعلق بأخطاء تأثير اتجاه النظام الناتجة عن تقلبات درجة الحرارة، فإن طريقة التعويض القائمة على تحليل فورييه لتغيرات درجة الحرارة قادرة على تقليل الخطأ بنسبة تتراوح بين 40% و90%.
اقرأ المزيد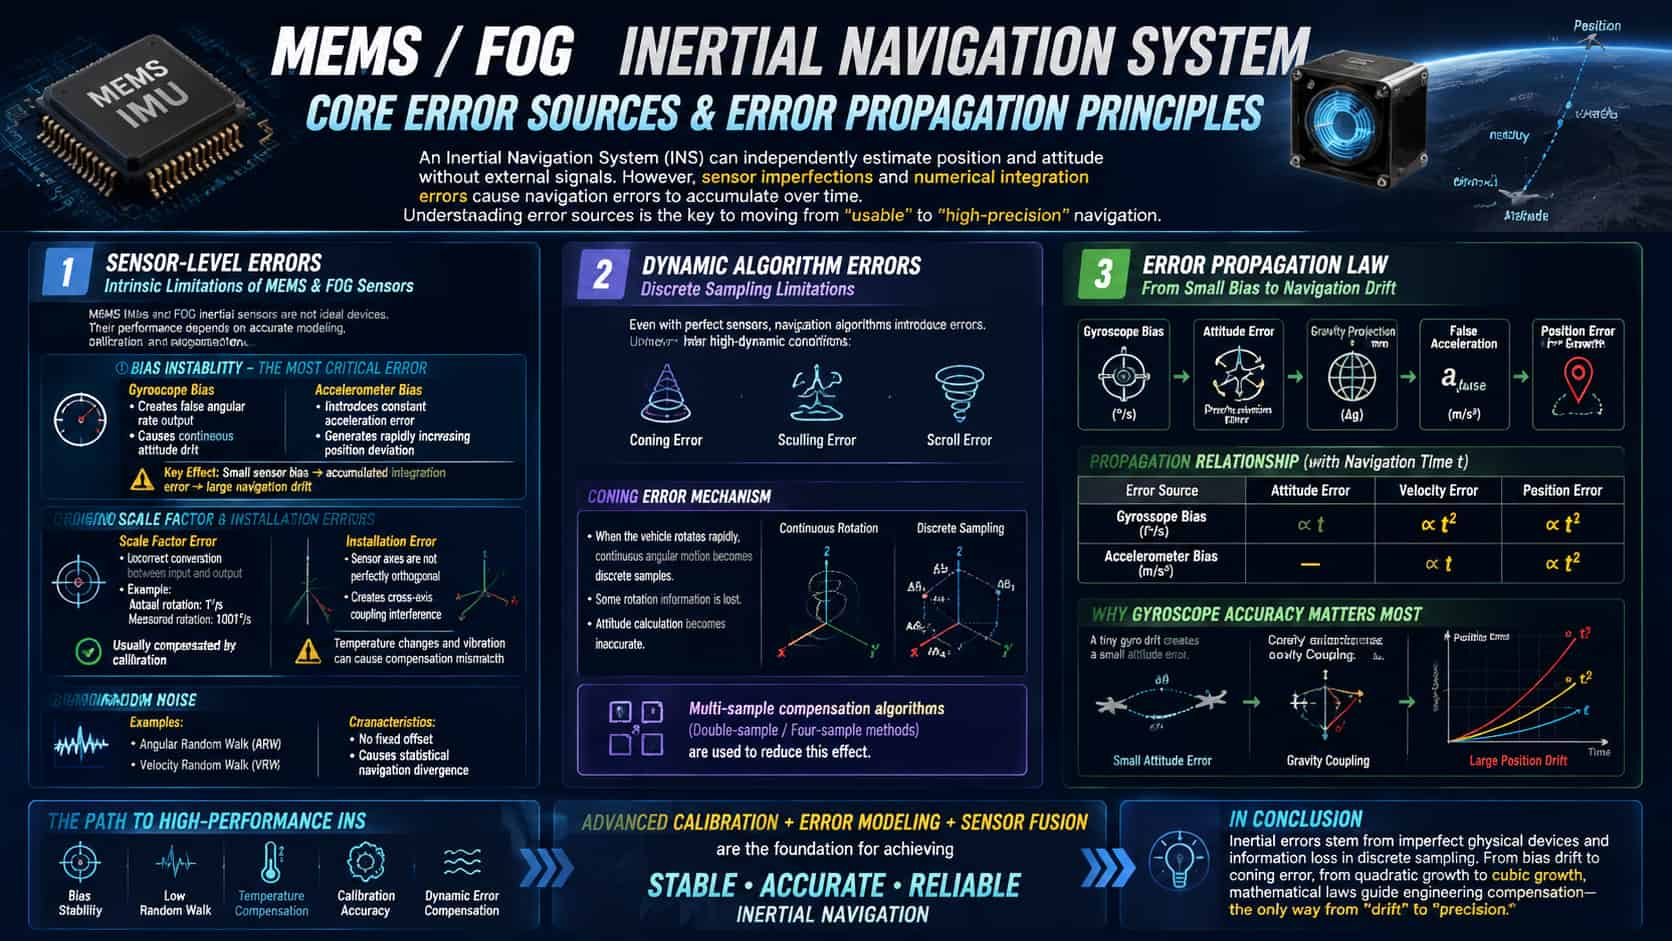
يكمن جاذبية أنظمة الملاحة بالقصور الذاتي في قدرتها على حساب الموقع والاتجاه ذاتيًا دون الاعتماد على أي إشارات خارجية. إلا أن المقابل هو تراكم الأخطاء باستمرار مع مرور الوقت. ويُعد فهم المصادر الرئيسية لهذه الأخطاء خطوة حاسمة في الانتقال من نظام "يعمل" فحسب إلى نظام ذي أداء استثنائي. 1. أخطاء على مستوى المستشعر: "العيوب الكامنة" في الأجهزة المكونات الأساسية لنظام الملاحة بالقصور الذاتي (INS) - الجيروسكوبات ومقاييس التسارع - ليست أجهزة استشعار مثالية. يبدأ تحليل الأخطاء بنمذجة هذه "العيوب الكامنة" وتحديدها كمياً. يُعدّ الانحياز أحد أهم مصادر الخطأ. فإخراج الجيروسكوب لمعدل زاوية خاطئ أثناء الثبات يؤدي إلى انحراف مستمر في الاتجاه، بينما يُدخل انحياز مقياس التسارع إزاحة ثابتة مباشرة في قياسات القوة المحددة. ويمكن أن يؤدي انحياز مقياس التسارع بمقدار 0.1 ملليغرام فقط إلى خطأ في تحديد الموقع يبلغ حوالي 50 مترًا خلال 100 ثانية. ولا يكمن خطر الانحياز في الإزاحة نفسها فحسب، بل في تضخيمها من خلال التكامل المزدوج: إذ يزداد خطأ تحديد الموقع بما يتناسب مع مربع الزمن. تُصنّف أخطاء عامل المقياس وأخطاء التركيب ضمن الأخطاء الهيكلية. فعلى سبيل المثال، يعني عامل المقياس غير الدقيق تفسير دوران بمقدار 1°/ثانية على أنه 1.001°/ثانية بشكل خاطئ؛ وتؤدي أخطاء التركيب إلى عدم تعامد المحاور الحساسة الثلاثة بشكل كامل، مما يُسبب تداخلًا بينها. في حين أنه يُمكن عادةً تعويض هذه الأخطاء من خلال معايرة المصنع، إلا أن تقلبات درجة الحرارة والصدمات الميكانيكية قد تُؤدي إلى عدم تطابق معايير التعويض. من منظور ديناميكي، تُضيف الحركة الزاوية لقاعدة التثبيت حدود خطأ إضافية في مُخرجات الجيروسكوب ومقياس التسارع - بالإضافة إلى السرعة الزاوية والتسارع الزاوي - وهي حدود كبيرة بما يكفي لتستدعي الانتباه. إن الضوضاء العشوائية (مثل المشي العشوائي للزاوية والمشي العشوائي للسرعة)، على الرغم من أنها لا تنتج إزاحة ثابتة، تتسبب في ظهور خصائص التباعد الإحصائي والعشوائي لأخطاء الملاحة. 2. الأخطاء الديناميكية على مستوى الخوارزمية: مآزق أخذ العينات المنفصلة حتى مع وجود مستشعرات مثالية، فإن عملية التكامل العددي نفسها تُدخل أخطاءً. في البيئات عالية الديناميكية - التي تتميز بعوامل مثل الاهتزازات عالية التردد والمناورات العنيفة - تظهر أخطاء كلاسيكية تُعرف باسم "خطأ التداخل" و"خطأ الدوران" و"خطأ التذبذب". لنأخذ خطأ التداخل كمثال: عندما يدور متجه السرعة الزاوية للمركبة بسرعة في الفضاء، فإن أخذ العينات المنفصلة لا يلتقط الزيادات الزاوية إلا في لحظات محددة ومحدودة. وبالتالي، لا يمكن إعادة بناء المسار المستمر لمتجه الدوران بدقة، مما يؤدي إلى فقدان معلومات الدوران. صُممت خوارزميات تعويض التداخل متعددة العينات (مثل مخططات العينتين أو الأربع عينات) خصيصًا للتخفيف من هذا الفقدان للمعلومات. 3. انتشار الخطأ: التطور الرياضي من "التفاضل" إلى "التباعد" يمكن تلخيص خصائص انتشار الخطأ الأساسية لأنظمة الملاحة بالقصور الذاتي على النحو التالي: تنمو أخطاء الوضع الناتجة عن انحياز الجيروسكوب خطيًا مع وقت الملاحة، وتنمو أخطاء السرعة تربيعيًا، وتنمو أخطاء الموضع تكعيبيًا؛ في الوقت نفسه، تنمو أخطاء السرعة الناتجة عن انحياز مقياس التسارع خطيًا مع وقت الملاحة، وتنمو أخطاء الموضع تربيعيًا. انطلاقاً من العلاقات الحركية الأساسية: من الناحية المثالية، يتم تحديد الموضع من خلال التكامل المزدوج للقوة النوعية: توفر هذه المعادلة أساسًا لتصحيح خوارزميات الملاحة المتكاملة، مثل مرشح كالمان. خاتمة تنشأ أخطاء الملاحة بالقصور الذاتي من عيوب في الأجهزة المادية وفقدان المعلومات المتأصل في أخذ العينات المنفصلة. من انحراف الانحياز إلى أخطاء التداخل، ومن التباعد التربيعي إلى التباعد التكعيبي، تشير المبادئ التي تكشف عنها المعادلات الرياضية إلى الطريق نحو التعويض الهندسي، مما يحدد المسار الأساسي لتطور أنظمة الملاحة بالقصور الذاتي من "الانحراف" إلى "الدقة".
اقرأ المزيد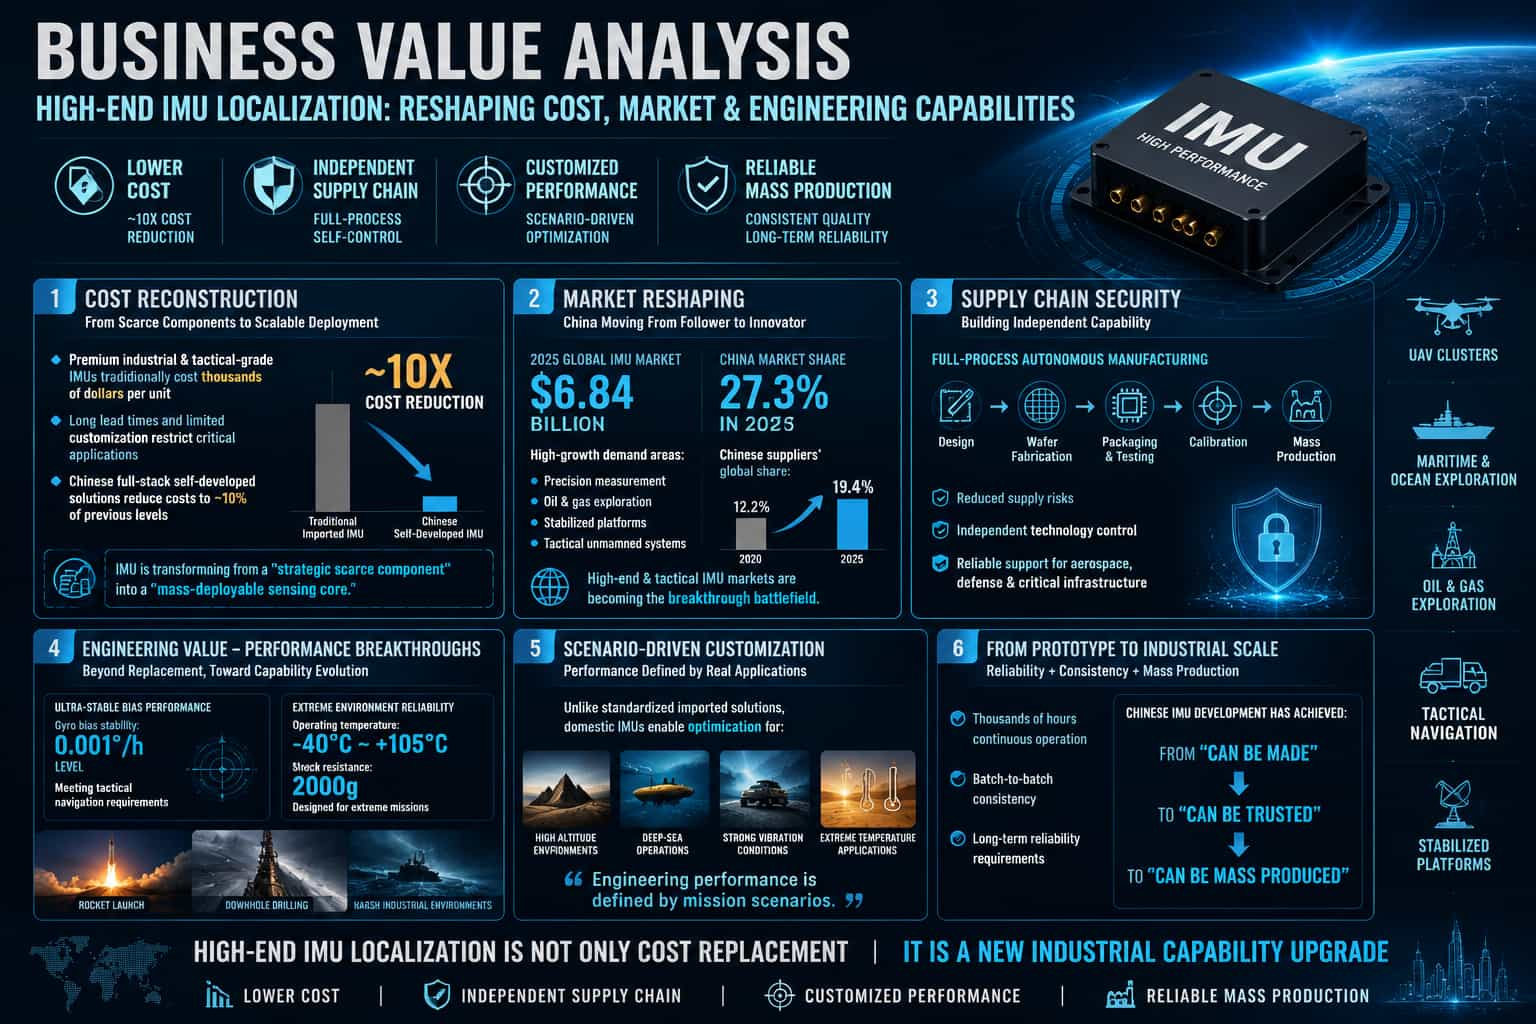
لطالما كانت قنوات شراء وحدات القياس بالقصور الذاتي (IMU) عالية الجودة بتقنية MEMS محدودة للغاية؛ حيث اضطر المستخدمون للاختيار من بين عدد محدود من الموردين الدوليين، وقبول منتجات نمطية جاهزة، وتحمل فترات انتظار طويلة، ودفع أسعار باهظة. لكن ظهور حلول التوريد المحلية يُغير هذا المشهد جذرياً. فإلى جانب مطابقة معايير الأداء، يُقدم موردو وحدات القياس بالقصور الذاتي المحليون قيمة مضافة متميزة عبر أربعة أبعاد رئيسية، مما يؤثر بشكل كبير على قرارات الشراء في أسواق الصناعة والروبوتات والأنظمة المستقلة. **التكلفة: من الأقساط المرتفعة إلى الجدوى الاقتصادية** تُعدّ التكلفة المحرك الرئيسي لتنويع مصادر التوريد. لطالما اتسم سوق وحدات القياس بالقصور الذاتي (IMU) المتطورة بتركيز العرض وثبات الأسعار. ويستمد الموردون المحليون مزاياهم التنافسية من ثلاثة مستويات: في مجال التصنيع، ساهمت العمليات المتقدمة، مثل تغليف الرقاقات، في تحسين الإنتاجية بشكل ملحوظ، مما أدى إلى خفض تكلفة تصنيع كل رقاقة بشكل فعال. أما فيما يتعلق بكفاءة المعايرة، فتستخدم خطوط الإنتاج الآلية بالكامل اختبارات متوازية على دفعات، مما يقلل بشكل كبير من الوقت وتكاليف المعدات المرتبطة بالمعايرة التقليدية لكل عنصر على حدة. وفيما يخص سلسلة التوريد، فإن توطين سلسلة القيمة بأكملها، بدءًا من تصميم الرقاقة وصولًا إلى التغليف والاختبار، يقلل من عدد الوسطاء وتكاليف الخدمات اللوجستية والرسوم الجمركية. وعلى نطاق واسع، يمكن تسعير المنتجات المحلية بنسبة تتراوح بين 50% و70% من أسعار الواردات المماثلة، مما يقلل من التكلفة الإجمالية لقائمة المواد بنسبة تتراوح بين 30% و60%. بالنسبة للمستخدمين النهائيين، يترجم هذا إلى تكاليف شراء فائقة مقابل أداء مكافئ، بالإضافة إلى هيكل تكلفة طويل الأجل أكثر قابلية للتنبؤ. **التوصيل: من شهور من الانتظار إلى جدولة مرنة** لطالما شكلت فترات الانتظار الطويلة لوحدات القياس بالقصور الذاتي المستوردة مشكلةً رئيسية. فغالباً ما يستغرق تسليم وحدات القياس بالقصور الذاتي عالية الجودة بتقنية MEMS أسابيع أو حتى شهوراً من تاريخ الطلب. كما أن تقلبات سلاسل التوريد العالمية قد تزيد من هذه الفترات الزمنية أو حتى تتسبب في اضطرابات. تتجلى مزايا التوريد المحلي في جانبين رئيسيين: أولهما، فيما يتعلق بالقدرة الإنتاجية، إنشاء خطوط معايرة آلية بالكامل متعددة محليًا، مما يضمن عدم تأثر تخطيط القدرات بظروف التجارة الدولية. وثانيهما، فيما يخص سرعة الاستجابة، حيث يمكن للمصنعين المحليين تقليص مدة تسليم العينات إلى بضعة أيام فقط. وتقدم فرق الدعم الفني المحلية، بدءًا من اختيار المكونات وتصميمها وصولًا إلى تصحيح الأخطاء والتحقق من صحتها، دعمًا شاملًا طوال دورة حياة المنتج، بدءًا من البحث والتطوير وصولًا إلى الإنتاج الضخم، مما يُسرّع بشكل ملحوظ من طرح المنتج في السوق. بالنسبة لمشاريع التطوير ذات الجداول الزمنية الضيقة، غالبًا ما تكون مزايا التسليم هذه أكثر إقناعًا من السعر وحده. التخصيص: من التوحيد القياسي إلى التكوين حسب الطلب تُعدّ وحدات القياس بالقصور الذاتي المستوردة في الغالب منتجات قياسية جاهزة للاستخدام، مما يُجبر المستخدمين على قبول مواصفات ثابتة. وقد تغلب الموردون المحليون على هذا القيد من خلال توفير مرونة أكبر في التخصيص: فعلى مستوى الأجهزة، يمكن تعديل الأبعاد وطرق التركيب وأنواع الموصلات وفولتية التغذية؛ وعلى مستوى البرمجيات، يمكن تخصيص بروتوكولات الاتصال وتنسيقات إخراج البيانات وتعيينات السجلات؛ وفيما يتعلق بالأداء، يمكن تحسين معايير مثل نطاقات القياس وعرض نطاق التصفية ونطاقات درجة حرارة المعايرة، وحتى نماذج تعويض الأخطاء الخاصة، لتناسب سيناريوهات تطبيق محددة. تُعد هذه المرونة بالغة الأهمية لنوعين من المستخدمين: أولئك الذين يحتاجون إلى تحديث الأنظمة الحالية، حيث يقلل التخصيص من تعديلات النظام؛ وأولئك الذين يعملون في ظل ظروف فريدة، حيث يزيد التخصيص من الأداء لسيناريوهات محددة. الدعم: من التوثيق الفني إلى تمكين النظام في سياق المنافسة العالمية، لا يتم تحديد قدرات الدعم الفني فقط من خلال سرعة الاستجابة، ولكن من خلال بناء نظام بيئي تقني يمكّن المستخدم بشكل كبير. فيما يتعلق بالوثائق الشاملة والمتوافقة مع المعايير الدولية، يوفر الموردون المحليون بيانات كاملة، وملاحظات تطبيقية، وتصاميم مرجعية، وأدلة تكامل مبنية على حالات واقعية باللغتين الصينية والإنجليزية، مما يضمن قدرة المهندسين حول العالم على اختيار المكونات وتصميمها بكفاءة. أما فيما يخص النظام التقني المفتوح، فيوفر الموردون المحليون عادةً أدلة تسجيل مفتوحة بالكامل، وشفرة مصدرية لبروتوكولات الاتصال، وسلاسل أدوات معايرة، مما يتيح للمستخدمين تحكمًا دقيقًا في سلوك المنتج دون الاعتماد على واجهات برمجة التطبيقات المغلقة للمورد. توفر هذه الانفتاحية قيمة مضافة مميزة غالبًا ما تفتقر إليها المنتجات المستوردة، مما يجعلها مناسبة بشكل خاص لفرق البحث والتطوير التي لديها احتياجات تخصيص متقدمة للأنظمة. أما فيما يخص فرق الدعم الفني، فيساعد المهندسون ذوو الخبرة الواسعة في هذا المجال المستخدمين في الاختيار الدقيق وتقييم الحلول خلال مرحلة ما قبل البيع، ويساعدون في حل المشكلات المعقدة - مثل تكامل الأجهزة والبرامج ودمج البيانات - خلال مرحلة البحث والتطوير. يساهم هذا التعاون الاحترافي في تقليل مخاطر تكامل النظام للمستخدمين وتقصير وقت طرح المنتج في السوق. بالنسبة للتطبيقات الصناعية والسياراتية عالية الجودة، تضمن الوثائق الفنية الشاملة، والنظام البيئي التقني المفتوح، والتعاون التقني الاحترافي مجتمعة تقديم خدمات عالية الجودة. خاتمة التكلفة والتسليم والتخصيص والدعم - تشكل هذه المزايا الأربع حلقة قيمة كاملة: فمزايا التكلفة تقلل من حواجز الشراء، ومزايا التسليم تضمن الالتزام بجداول المشاريع، ومزايا التخصيص تلبي الاحتياجات المتباينة، ومزايا الدعم تقضي على العقبات التقنية.
اقرأ المزيد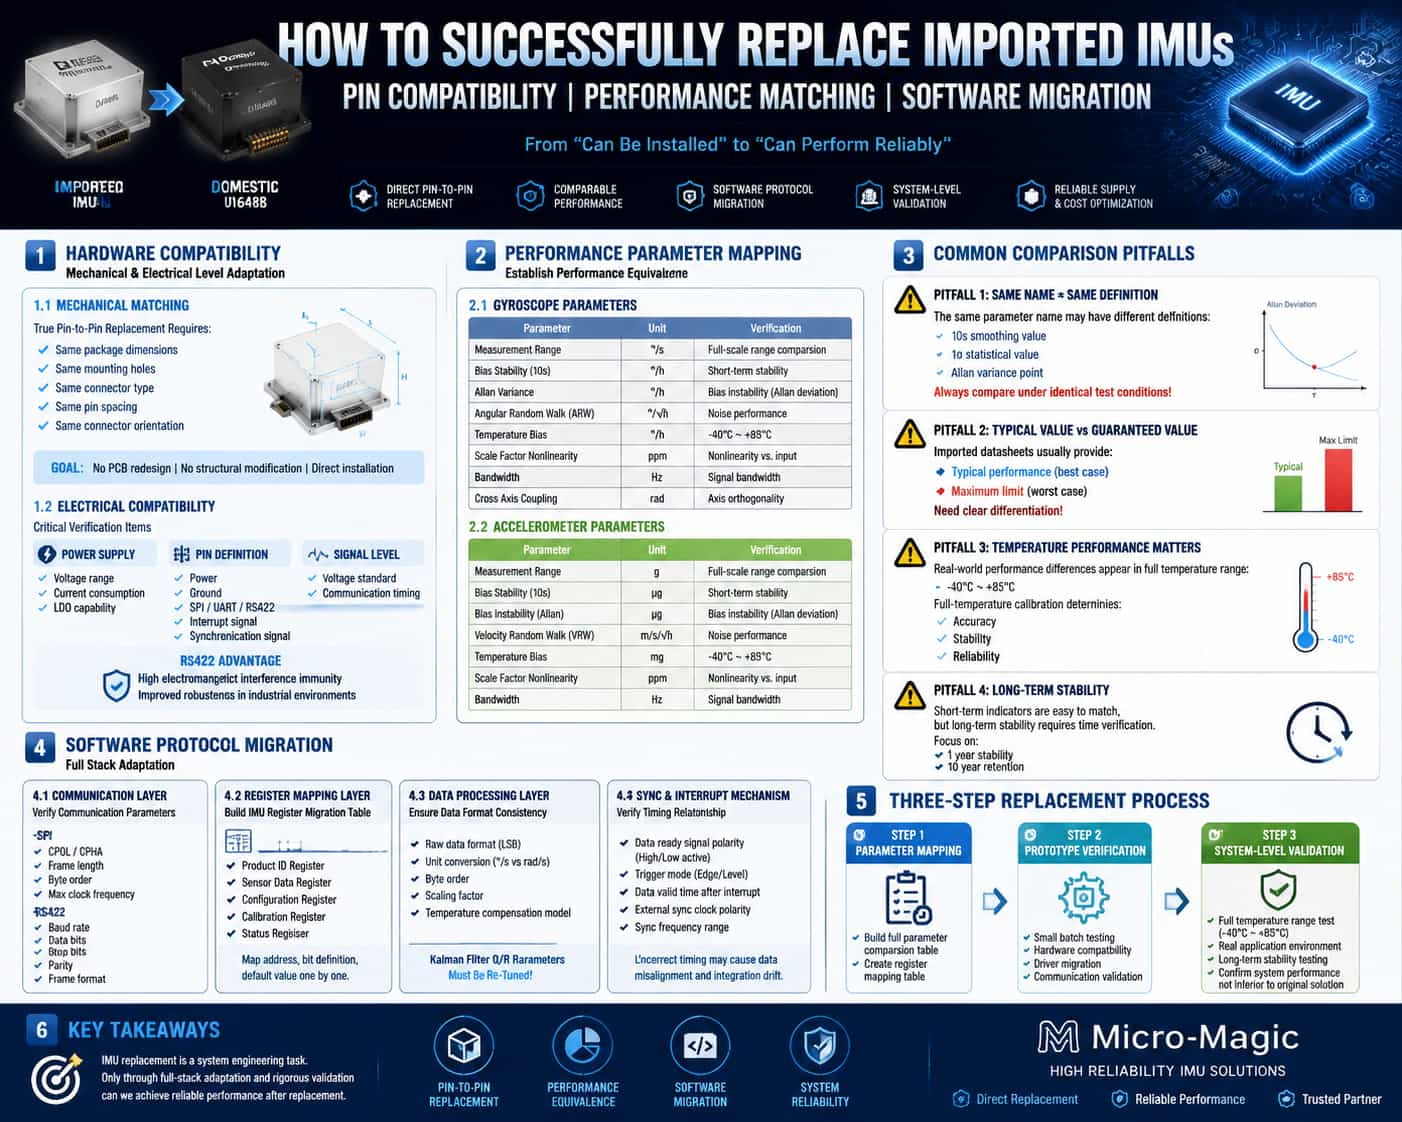
1. مقدمة يُعدّ استبدال وحدة القياس بالقصور الذاتي (IMU) عمليةً أكثر تعقيدًا من مجرد استبدال شريحة إلكترونية. إذ يتطلب استبدال وحدة القياس بالقصور الذاتي تعديلًا على مستوى النظام عبر طبقات متعددة، تشمل التركيب الميكانيكي، والوصلات الكهربائية، وبروتوكولات الاتصال، وتعيين السجلات، ومسارات معالجة البيانات. تُبيّن هذه المقالة بشكلٍ منهجي الخطوات العملية والاعتبارات التقنية المُتضمنة في عملية استبدال وحدة القياس بالقصور الذاتي، مع التركيز على ثلاثة أبعاد: توافق دبابيس الأجهزة، وقياس أداء المعايير، وترقية بروتوكولات البرامج. 2. توافق الدبابيس: التكيف الميكانيكي والكهربائي 2.1. الأبعاد الميكانيكية وواجهات التركيب المستوى الأول من توافق الأطراف هو التوافق الميكانيكي. غالبًا ما تستخدم وحدات القياس بالقصور الذاتي (IMUs) عالية الجودة تغليفًا معياريًا؛ حيث تحدد الأبعاد الفيزيائية ومواقع فتحات التثبيت وأنواع الموصلات بشكل مباشر إمكانية الاستبدال المباشر. ولتحقيق الاستبدال دون تعديل لوحة الدوائر المطبوعة أو الغلاف، يجب أن تتطابق هذه المعايير الميكانيكية تمامًا. عمليًا، تشمل العوامل الرئيسية التي يجب التحقق منها: أبعاد الوحدة (الطول، العرض، الارتفاع)، وأقطار فتحات التثبيت ومواقعها، ونماذج الموصلات وتباعد الدبابيس، واتجاه الموصلات وآليات القفل. في حين أن بعض المنتجات البديلة تتميز بأبعاد مُحسّنة تُفيد في التصاميم الجديدة، إلا أن هذه التغييرات قد تُسبب مشاكل في تركيب البدائل المباشرة في الأنظمة الحالية، مما قد يستدعي تصميم أقواس تثبيت. 2.2. تعريفات دبابيس التوصيل الكهربائية ومستويات الإشارة بعد التوافق الميكانيكي، يأتي التوافق الكهربائي. تشمل عناصر التحقق الأساسية: جهد التغذية واستهلاك الطاقة، وتعريفات وظائف الأطراف (الطاقة، والأرضي، وواجهات الاتصال، وإشارات المقاطعة/المزامنة)، ومعايير مستوى الإشارة. على سبيل المثال، تستخدم بعض المنتجات البديلة واجهة RS-422 التفاضلية، وهي واجهة SPI. توفر RS-422 رفضًا للضوضاء ذات الوضع المشترك يتجاوز 80 ديسيبل، أي بتحسن يتراوح بين 30 و40 ديسيبل مقارنةً بالإشارات أحادية الطرف، وهو أمر بالغ الأهمية لمتانة النظام في بيئات ذات تداخل كهرومغناطيسي عالٍ (مثل محركات القيادة الصناعية). مع ذلك، يتطلب التحويل بين RS-422 وSPI إعادة تصميم طبقة البروتوكول؛ فالأمر لا يقتصر على تغيير بعض الأسلاك. 2.3. اعتبارات مصدر الطاقة والتوقيت يُعدّ توقيت بدء التشغيل واختلافات استهلاك الطاقة من أكثر جوانب توافق الأطراف التي يتم إغفالها. إذا كان المنتج البديل يستهلك طاقةً أكبر من المنتج الأصلي، فيجب التحقق من قدرة تحمل منظم الجهد المنخفض (LDO) الخاص بمصدر الطاقة الحالي. كما تُعدّ اختلافات توقيت بدء التشغيل بالغة الأهمية؛ فقد تتطلب بعض المنتجات البديلة وقتًا أطول للاستقرار عند بدء التشغيل، مما يستلزم إضافة تأخير في وحدة التحكم الرئيسية قبل بدء قراءة البيانات. بالإضافة إلى ذلك، تُظهر بعض الوحدات ضوضاء نبضية لحظة بدء التشغيل، مما يستلزم إضافة مكثفات ترشيح عند مدخل مصدر الطاقة. 3. قياس الأداء المعياري: رسم خرائط دقيقة لمقاييس الأداء 3.1. الأبعاد الرئيسية لتقييم المعلمات جوهر قياس الأداء المعياري هو إرساء "علاقة تكافؤ الأداء" بين المنتج البديل والمنتج الأصلي. تشمل أبعاد قياس الأداء المعياري الرئيسية ما يلي: الجيروسكوب: نطاق القياس (°/ثانية)، استقرار الانحياز (°/ساعة)، عدم استقرار الانحياز (°/ساعة، تباين ألان)، المشي العشوائي الزاوي (°/√ساعة)، انحياز درجة الحرارة الكاملة (°/ساعة)، اللاخطية في عامل المقياس (جزء في المليون)، عرض النطاق الترددي (هرتز)، والاقتران المتبادل (راديان). مقياس التسارع: نطاق القياس (g)، استقرار الانحياز (μg)، عدم استقرار الانحياز (μg، تباين ألان)، المشي العشوائي للسرعة (م/ث/√س)، انحياز درجة الحرارة الكاملة (mg)، اللاخطية لعامل المقياس (ppm)، وعرض النطاق الترددي (هرتز). 3.2. أبرز المخاطر في المقارنة المعيارية المأزق الأول: اختلاف تعريفات المقاييس. فبينما قد يُطلق على جميعها اسم "ثبات الانحياز"، يستخدم بعض المصنّعين قيمة مُنعّمة لمدة 10 ثوانٍ، بينما يستخدم آخرون قيمة إحصائية 1σ، ويستخدم البعض قيمة نقطة الانعطاف من مخطط تباين ألان. يجب إجراء المقارنات في ظل ظروف اختبار متطابقة. المأزق الثاني: القيم النموذجية مقابل القيم القصوى. غالبًا ما تُدرج بيانات المنتجات المستوردة القيم النموذجية والقصوى، بينما قد تُحدد المنتجات البديلة حدًا أعلى فقط (≤). من الضروري التمييز بين "الأداء النموذجي" و"الأداء المضمون" أثناء المقارنة المعيارية. المأزق الثالث: إغفال الأداء في جميع درجات الحرارة. يُعدّ قياس الأداء عند درجة حرارة الغرفة أمرًا بسيطًا نسبيًا؛ وغالبًا ما يظهر التفاوت الحقيقي في الأداء عبر نطاق درجة حرارة التشغيل الكامل (من -40 درجة مئوية إلى 85 درجة مئوية). تتميز المنتجات المستوردة بمعايرة المصنع التي تغطي نطاق درجة الحرارة بالكامل، وهو عامل أساسي في أدائها المتفوق. أما إذا تمت معايرة المنتجات البديلة عند درجة حرارة الغرفة فقط، فقد يتدهور أداؤها بشكل ملحوظ في درجات الحرارة القصوى. المأزق الرابع: الاستقرار طويل الأمد. يسهل قياس المقاييس قصيرة الأمد الموجودة في جداول البيانات، لكن المقاييس طويلة الأمد - مثل الاستقرار على مدار عام أو الاحتفاظ بالبيانات على مدار عشر سنوات - تتطلب وقتًا للتحقق منها. وهذا يمثل أصعب "عائق نضج هندسي" أمام المنتجات البديلة. 4. نقل بروتوكول البرمجيات: التكيف الكامل من الطبقات المادية إلى طبقات التطبيق يُعدّ نقل البرمجيات الجانب الأكثر تعقيدًا والأكثر استهانةً في استبدال وحدة القياس بالقصور الذاتي (IMU). فحتى لو كانت منافذ التوصيل والمعلمات متطابقة تمامًا، سيفشل النظام في العمل إذا كانت طبقات البرمجيات غير متوافقة. 4.1. طبقة بروتوكول الاتصال أولًا، يجب التحقق من نوع واجهة الاتصال - SPI أو I2C أو UART أو RS422 - ومعاييرها المحددة. على سبيل المثال، في SPI، تشمل المعايير التي يجب التحقق منها قطبية الساعة (CPOL) وطور الساعة (CPHA)، وطول الإطار (8/16/32 بت)، وترتيب بايتات البيانات (الترتيب الكبير/الترتيب الصغير)، وأقصى تردد للساعة. في اتصال SPI، يجب التعامل مع "تأخير النقل البيني" - وهو الحد الأدنى للفاصل الزمني بين أمرين متتاليين في SPI - بشكل صحيح لتجنب فشل قراءة البيانات. أما بالنسبة لـ RS422، فتتطلب معايير مثل معدل الباود، وبتات البيانات، وبتات التوقف، وبتات التكافؤ، وتنسيق الإطار التحقق. 4.2. طبقة تعيين السجلات هذا هو التحدي الأساسي في نقل البرامج. من المستحيل عملياً أن تتوافق وحدات القياس بالقصور الذاتي (IMUs) من مختلف الشركات المصنعة تماماً فيما يتعلق بتخصيص عناوين السجلات، وتنسيقات البيانات، وتعريفات بتات التحكم. تشمل فئات سجلات المفاتيح التي تتطلب نقلًا ما يلي: سجلات تعريف المنتج (للتحقق من رابط الاتصال)، وسجلات بيانات المستشعر (قد تختلف العناوين وعرض البتات)، وسجلات التكوين (نطاق القياس، والترشيح، ومعدل أخذ العينات)، وسجلات المعايرة (عناوين تصحيح الانحياز ومعامل المقياس)، وسجلات الحالة (تعريفات البتات لأعلام الخطأ وأعلام جاهزية البيانات). عمليًا، ينبغي إنشاء "جدول ربط السجلات" لربط العنوان وتعريفات البتات والقيم الافتراضية لكل سجل مفتاح من المنتج الأصلي إلى المنتج البديل. بالنسبة للوظائف غير الموجودة في المنتج البديل، يجب إجراء تعديلات على مستوى برنامج التشغيل، أو إزالة الاستدعاءات ذات الصلة. 4.3. طبقة معالجة البيانات قد توجد اختلافات في تنسيق الإخراج الخام لبيانات المستشعر (البتات الأقل أهمية مقابل الوحدات الفيزيائية)، ووحدات القياس (درجة/ثانية مقابل راديان/ثانية)، وترتيب البايتات، ومعاملات القياس. إذا كان المنتج البديل يُخرج كميات فيزيائية مباشرة بينما يُخرج المنتج الأصلي قيم البتات الأقل أهمية الخام، فيجب إضافة واجهة تحويل وحدات إلى طبقة برنامج التشغيل. قد تختلف نماذج تعويض الأخطاء أيضًا؛ على سبيل المثال، قد تتضمن المنتجات المستوردة تعويضًا متعدد الحدود من الدرجة الأولى مدمجًا، بينما قد يدعم المنتج البديل نماذج تعويض درجة حرارة من درجات أعلى، مما يستلزم توسيع واجهة التعويض. يجب إعادة معايرة مصفوفات الضوضاء Q وR لمرشح كالمان بناءً على خصائص المشي العشوائي للمنتج البديل؛ لا يمكن إعادة استخدام المعلمات الأصلية مباشرة. 4.4. آليات التزامن والمقاطعة قد تختلف معايير مثل قطبية إشارة جاهزية البيانات (عالية/منخفضة)، ونمط التشغيل (حافة/مستوى)، والعلاقة الزمنية (زمن الاستجابة بين إشارة جاهزية البيانات والبيانات الصحيحة). كما يجب التحقق من قطبية ونطاق تردد ساعة التزامن الخارجية. قد يؤدي سوء التعامل إلى عدم تطابق التوقيت في عملية جمع البيانات وتراكم الأخطاء في تقدير الوضع. 5. خاتمة يُعدّ استبدال وحدة القياس بالقصور الذاتي (IMU) مهمة هندسية منهجية، أكثر تعقيدًا بكثير من مجرد استبدال المكونات "بنفس الأطراف". على مستوى الأجهزة، يجب التحقق من التوافق التام فيما يتعلق بالأبعاد الميكانيكية، وتخصيص الأطراف، وتسلسل التشغيل. على مستوى المعايير، يلزم إجراء مقارنة دقيقة في ظل ظروف اختبار متطابقة، مع إيلاء اهتمام خاص للأداء عبر نطاق درجات الحرارة الكامل والاستقرار على المدى الطويل. على مستوى البرمجيات، يلزم إجراء تعديل شامل على مستوى النظام، يشمل كل شيء بدءًا من بروتوكولات الاتصال وتعيين السجلات وصولًا إلى مسارات معالجة البيانات. عمليًا، يُنصح باتباع استراتيجية من ثلاث خطوات: أولًا، إنشاء قائمة شاملة لمقارنة المعلمات وجدول لربط السجلات؛ ثانيًا، إجراء التحقق من توافق الأجهزة ونقل برامج التشغيل باستخدام مجموعة صغيرة من العينات؛ ثالثًا، إجراء التحقق من أداء النظام على مستوى النظام عبر نطاق درجات الحرارة الكامل وفي ظل ظروف التشغيل الفعلية للتأكد من أن الأداء العام للنظام مع المكون البديل لا يقل عن الحل الأصلي. من خلال هذه العملية فقط يمكن الانتقال بنجاح من مجرد "تركيب القطعة" إلى تحقيق "الأداء الأمثل للنظام".
اقرأ المزيد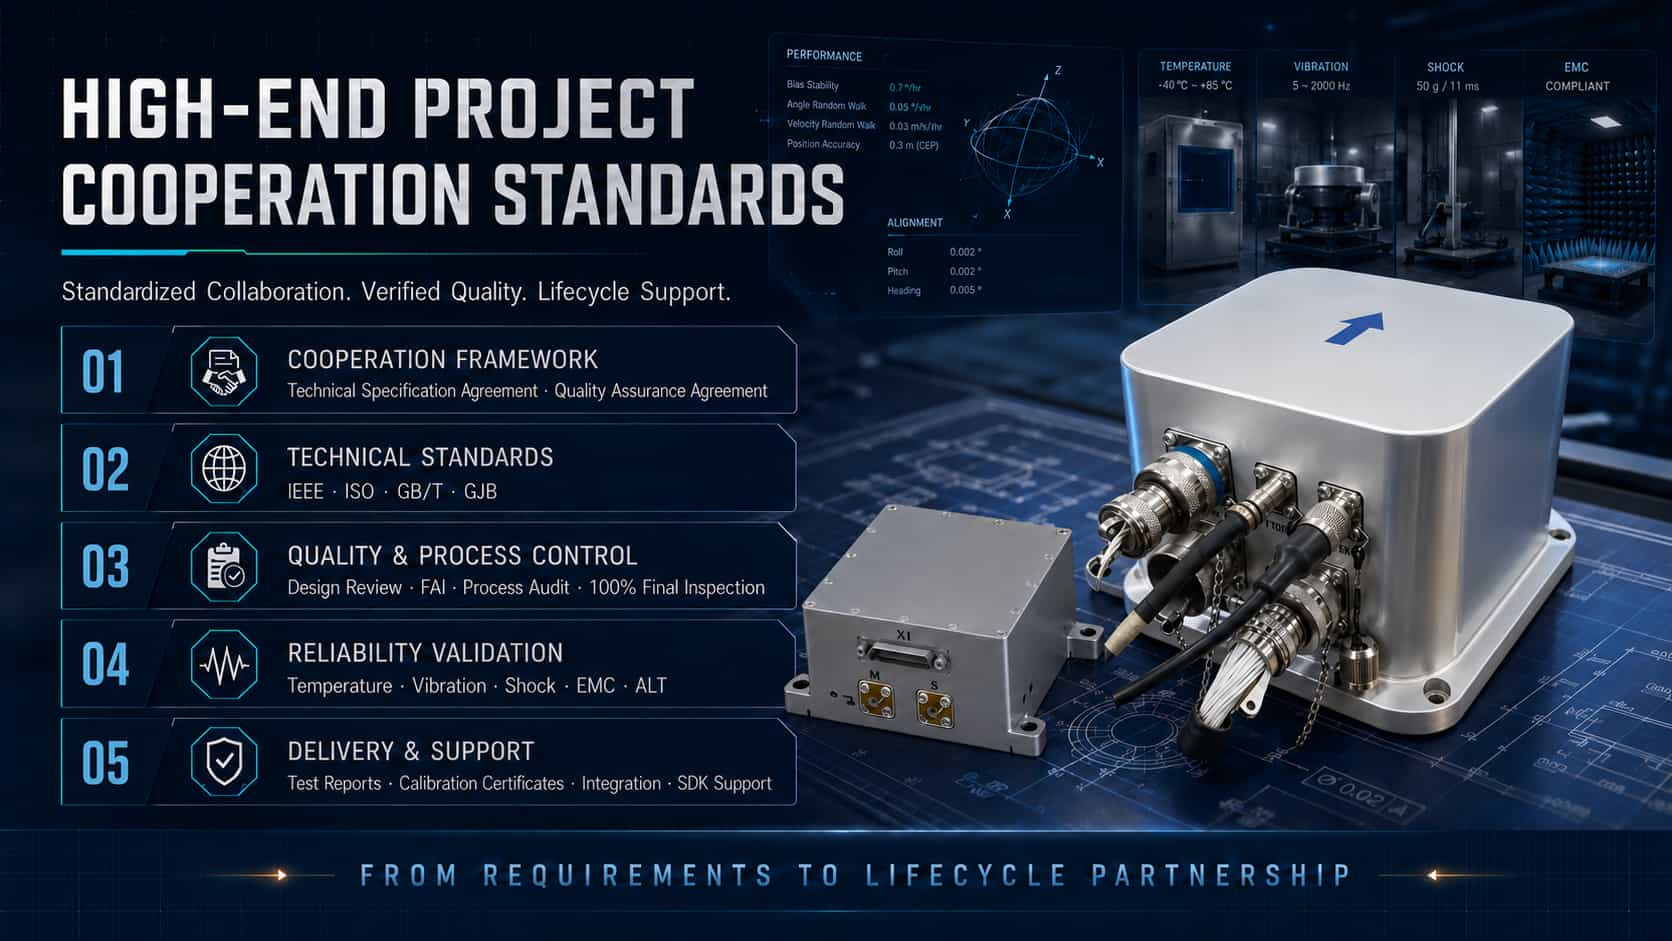
تُعدّ أجهزة الاستشعار بالقصور الذاتي، بما في ذلك مقاييس التسارع، والجيروسكوبات، ووحدات القياس بالقصور الذاتي (IMUs)، مكونات أساسية لأنظمة الملاحة والتوجيه والتحكم في الطيران؛ إذ يُحدد أداؤها وموثوقيتها سلامة الطيران ونجاح المهمة بشكل مباشر. تتطلب المشاريع التي تستخدم أجهزة الاستشعار بالقصور الذاتي في قطاع الطيران إدارة دورة حياة كاملة، بدءًا من التأهيل والاعتماد، مرورًا بالتسليم والاستلام، وصولًا إلى البحث والتطوير المخصص والدعم الفني. تُقدم هذه المقالة تحليلًا فنيًا لهذه الأبعاد الأربعة، بالاستناد إلى أنظمة المعايير الدولية والممارسات الهندسية.1. مؤهلات مشروع الطيرانلدخول سوق الطائرات الصالحة للطيران، يجب أن تخضع أجهزة الاستشعار بالقصور الذاتي لسلسلة من عمليات التأهيل والاعتماد الصارمة. وتشمل هذه العمليات جوانب متعددة، بما في ذلك قابلية الأجهزة للتكيف مع البيئة، وسلامة البرمجيات، وضمان تصميم الأجهزة، والتحقق من المعايير الفنية.شهادة التكيف البيئي: يُعدّ معيار RTCA DO-160، الخاص بـ "الظروف البيئية وإجراءات الاختبار للمعدات المحمولة جواً"، المعيار الأساسي لاختبار المعدات الإلكترونية للطيران في الظروف البيئية، وهو معترف به من قِبل المنظمة الدولية للتوحيد القياسي (ISO) كمعيار دولي فعلي هو ISO-7137. يحدد هذا المعيار الحد الأدنى من ظروف وإجراءات الاختبار البيئي لمجموعة كاملة من المعدات المحمولة جواً، بدءاً من طائرات الطيران العام الخفيفة والمروحيات وصولاً إلى الطائرات النفاثة الكبيرة والطائرات الأسرع من الصوت. يشمل معيار DO-160 أكثر من 20 اختباراً، بما في ذلك اختبار درجة الحرارة، والاهتزاز، والصدمات، والرطوبة، والارتفاع، ومقاومة الماء والغبار، ومقاومة رذاذ الملح والفطريات، والتوافق الكهرومغناطيسي (EMI/EMS)، وتأثيرات البرق، والتفريغ الكهروستاتيكي، واستهلاك الطاقة، وتقلبات الجهد.شهادات البرمجيات والأجهزة: يُعدّ معيار DO-178، بعنوان "اعتبارات البرمجيات في شهادات أنظمة ومعدات الطيران"، المعيار الذهبي لشهادات سلامة برمجيات الطيران. يصنّف هذا المعيار البرمجيات إلى مستويات ضمان تتراوح من A إلى E، حيث ينطبق المستوى A على وظائف سلامة الطيران الأكثر أهمية. أما معيار DO-254، بعنوان "إرشادات ضمان تصميم الأجهزة الإلكترونية المحمولة جواً"، فيتناول ضمان تصميم الأجهزة الإلكترونية المعقدة. تتطلب شهادات منتجات الملاحة بالقصور الذاتي عادةً أن تستوفي البرمجيات معايير المستوى A في معيار DO-178B/C، وأن تستوفي الأجهزة معايير المستوى A في معيار DO-254.أمر المعيار الفني (TSO): هو معيار أداء أدنى صادر عن إدارة الطيران الفيدرالية الأمريكية (FAA)؛ ويجب على المصنّعين الحصول على ترخيص TSO (TSOA) قبل تركيب معداتهم على الطائرات المعتمدة. تشمل أوامر المعيار الفني المتعلقة بأنظمة الملاحة بالقصور الذاتي، على سبيل المثال لا الحصر، TSO-C4c (الجيروسكوبات)، وTSO-C5f (أنظمة مرجعية للوضع والاتجاه)، وTSO-C6e (الجيروسكوبات الاتجاهية)، وTSO-C88b (الطيار الآلي)، وTSO-C201 (نظام مرجعي للوضع والاتجاه). مراجع GJB: يعتمد التأهيل لمشاريع أجهزة الاستشعار بالقصور الذاتي العسكرية الصينية بشكل أساسي على نظام إدارة الجودة GJB 9001C، ومراجعة التأهيل لوحدات تصنيع المعدات، وسلسلة معايير الاختبار البيئي GJB 150؛ من الناحية الفنية، تشترك هذه المعايير في أصل مشترك مع معايير MIL-STD وسلسلة DO. 2. مواصفات التسليمتشمل مواصفات التسليم لأجهزة الاستشعار بالقصور الذاتي فحص المنتج ومعايير القبول والتعبئة والتغليف والنقل وتسليم الوثائق، مما يضمن مراقبة الجودة وإمكانية التتبع طوال العملية بأكملها من مغادرة المصنع إلى تركيب الطائرة.الفحص والقبول: تُصنّف عمليات فحص التسليم لأجهزة الاستشعار بالقصور الذاتي المستخدمة في الطيران إلى فحص المصنع (اختبار الأداء الكامل ومعايرة درجة الحرارة الكاملة)، وفحص القبول (إعادة الاختبار عند الوصول)، وفحص التأهيل (اختبار اعتماد النوع). تشمل مواصفات أنظمة الملاحة بالقصور الذاتي المحمولة جواً المتطلبات الفنية، وطرق الاختبار، وقواعد الفحص، والتغليف/النقل؛ بينما تُفصّل مواصفات وحدات القياس بالقصور الذاتي للطائرات المدنية بدون طيار مستويات التصنيف ومتطلبات الصيانة.التعبئة والنقل: تتبع عملية التعبئة والتغليف لمعدات الملاحة بالقصور الذاتي العسكرية معيار MIL-STD-2073-1 (التعبئة الفردية العسكرية من المستوى B)، والذي يحدد طرق منع التآكل والتلف الميكانيكي لضمان سلامة المعدات أثناء التخزين ودورات النقل المتعددة؛ وتتوافق عملية وضع العلامات مع معيار MIL-STD-129. أما تطبيقات الطيران المدني، فتشير إلى معيار DO-160 والمواصفات ذات الصلة، والتي تحدد متطلبات محددة للحماية من الرطوبة والصدمات والكهرباء الساكنة.تسليم الوثائق: تشمل المخرجات عادةً مواصفات المنتج، وتقارير الاختبار (الاختبار البيئي، والتوافق الكهرومغناطيسي، واختبار العمر الافتراضي، وما إلى ذلك)، وشهادات المعايرة، وإعلانات المطابقة، وأدلة المستخدم، وأدلة الصيانة. بالنسبة للمنتجات المعتمدة وفقًا لمعياري DO-178/DO-254، يلزم أيضًا تقديم حزمة بيانات كاملة لضمان تصميم البرمجيات/الأجهزة. 3. تطوير مخصصغالباً ما تتطلب تطبيقات الطيران أجهزة استشعار بالقصور الذاتي مصممة خصيصاً؛ وتفرض المنصات المختلفة (الطائرات ذات الأجنحة الثابتة، والطائرات الدوارة، والطائرات بدون طيار) وملفات تعريف المهام المختلفة (الطيران المدني، والعسكري، والبحث العلمي) متطلبات متفاوتة فيما يتعلق بالدقة والحجم والوزن واستهلاك الطاقة (SWaP) وبروتوكولات الواجهة والقدرة على التكيف مع البيئة.تخصيص الأجهزة: يشمل التطوير المخصص اختيار وتكوين المستشعر (الاختيار بين التقنيات مثل MEMS أو الألياف البصرية أو الجيروسكوبات الليزرية)، وتخصيص عوامل الشكل والواجهات الميكانيكية (على سبيل المثال، تعديل الغلاف ليتناسب مع مساحات التثبيت المحددة)، واختيار الموصل (على سبيل المثال، موصلات MIL-Spec 38999 المفلترة)، وتحسينات التصميم من أجل المرونة البيئية (مقاومة الاهتزاز والصدمات، ونطاق واسع لدرجة حرارة التشغيل).تخصيص البرمجيات والخوارزميات: يشمل ذلك تخصيص بروتوكولات الاتصال (RS-232/422/485، ARINC، CAN، إلخ)، وتكوين تنسيقات ومعدلات إخراج البيانات، وتحسين خوارزميات دمج البيانات الحسية، وبرمجة تأثيرات ذراع الرافعة وتوجيه التركيب. كما يقدم بعض الموردين تطويرًا مخصصًا لأنظمة اختبار غير قياسية وأدوات برمجية متخصصة.عملية التخصيص: تتضمن عملية التطوير المخصصة النموذجية تحليل المتطلبات، وتصميم الحلول، وتصنيع النماذج الأولية، والتحقق البيئي (مثل اختبار DO-160)، وتكامل الأنظمة، واختبار الطيران. يمتلك العديد من الموردين قدرات تصنيع داخلية متكاملة - بدءًا من تصنيع رقائق MEMS وصولًا إلى معايرة وحدة القياس بالقصور الذاتي (IMU) - مما يضمن مراقبة الجودة للمنتجات المخصصة. 4. الدعم الفنييُعد الدعم الفني عنصرًا أساسيًا في خدمة دورة الحياة الكاملة لأجهزة الاستشعار بالقصور الذاتي، حيث يغطي السلسلة بأكملها بدءًا من استشارة الاختيار وتكامل النظام وحتى التشغيل في الموقع وتشخيص الأعطال والصيانة/المعايرة.دعم الاختيار والتكامل: عادةً ما يُقدّم المورّدون مجموعات تقييم لمساعدة العملاء على التحقق من الأداء خلال المراحل الأولى من المشروع. وتُقدّم الفرق الفنية الدعم للعملاء طوال العملية، بدءًا من اختيار المستشعرات ومطابقة الواجهات وصولًا إلى تكامل النظام، مع حلّ التحديات الهندسية مثل دمج البيانات، وتحويل نظام الإحداثيات، وتعويض الأخطاء. كما يُقدّم بعض المصنّعين دعمًا فنيًا على مدار الساعة طوال أيام الأسبوع يُغطي سير العمل بالكامل، من الاختيار والتكامل إلى دمج البيانات.خدمات المعايرة والصيانة: تتطلب أجهزة الاستشعار بالقصور الذاتي معايرة دورية بعد الاستخدام المطول لتعويض انحراف الانحياز وتغيرات عامل القياس. يمكن للموردين الحاصلين على شهادات الطيران (مثل EASA Part 21G وأنظمة إدارة الجودة EN9100) تقديم خدمات المعايرة والصيانة التي تفي بمعايير الطيران. كما يوفر بعض المصنّعين بيانات متوسط الوقت بين الأعطال (MTBF).شراكة شاملة لدورة حياة المنتج: لا يقتصر ما يقدمه موردو أجهزة الاستشعار بالقصور الذاتي الرائدون على المنتجات القياسية فحسب، بل يبنون شراكات تغطي دورة حياة المنتج بأكملها، بدءًا من التصميم المفاهيمي، مرورًا بالنماذج الأولية، ودعم شهادات صلاحية الطيران، وصولًا إلى تسليم الإنتاج الضخم والصيانة طويلة الأجل. يقلل هذا النموذج من مخاطر المشاريع ويختصر دورات البحث والتطوير للعملاء، مع ضمان استمرار موثوقية أجهزة الاستشعار بالقصور الذاتي في بيئات التشغيل الصعبة. 5. خاتمة لقد أرست تطبيقات الطيران لأجهزة الاستشعار بالقصور الذاتي نظامًا شاملًا يغطي كل شيء بدءًا من الاعتماد (DO-160/DO-178/DO-254/TSO) ومواصفات التسليم (التغليف وفحص القبول وفقًا لمعيار MIL-STD-2073) وصولًا إلى البحث والتطوير المخصص (تكييف مرن للأجهزة والبرامج) والدعم الفني (خدمات دورة الحياة الكاملة). يُعد فهم هذا الإطار متعدد المستويات من المعايير والخدمات والاستفادة منه بفعالية أمرًا ضروريًا لنجاح تطبيق أجهزة الاستشعار بالقصور الذاتي في مشاريع الطيران.
اقرأ المزيدترك رسالة
امسح ضوئيًا إلى WeChat :