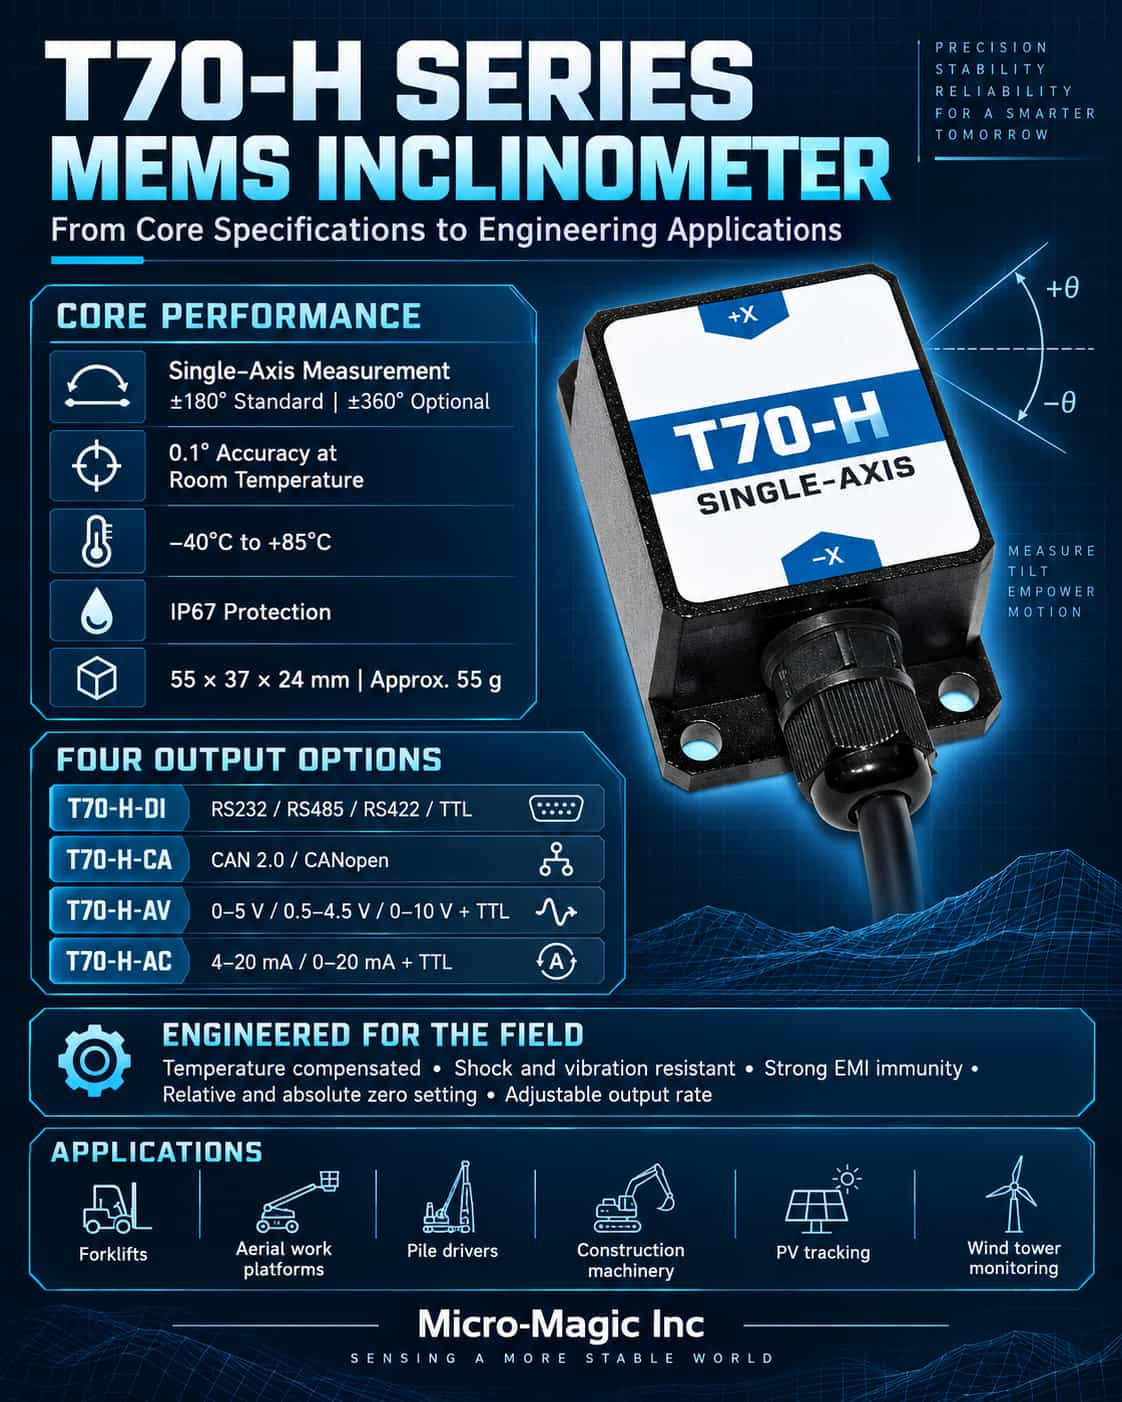
عند اختيار مقاييس الميل بتقنية MEMS، غالبًا ما تتضمن جداول البيانات أكثر من اثني عشر معيارًا؛ ومع ذلك، فإن العوامل التي تحدد أداء النظام فعليًا تتلخص عمومًا في ستة مواصفات رئيسية: نطاق القياس، والدقة، والوضوح، والانحياز الصفري، والانحراف الحراري، واستجابة التردد. إن فهم تعريفات هذه المعايير وظروف اختبارها وعلاقاتها المتبادلة أهم بكثير من مجرد مقارنة قيمها العددية.نطاق القياس: الحجم الأكبر ليس دائمًا هو الأفضليشير نطاق القياس إلى مدى زوايا الميل التي يمكن للمستشعر قياسها؛ وتشمل الخيارات الشائعة ±10°، ±30°، ±60°، و±90°، مع دعم بعض المنتجات للقياس أحادي المحور أو ثنائي المحور. القاعدة الأساسية لاختيار النطاق هي تغطية أقصى زاوية ميل فعلية مع الحفاظ على هامش أمان. ومع ذلك، غالبًا ما يكون هناك توازن بين النطاق والدقة: ففي نفس سلسلة المنتجات، يوفر المستشعر ذو النطاق ±10° عادةً دقةً أعلى عبر نطاق درجة الحرارة الكامل مقارنةً بالمستشعر ذي النطاق ±90°. وذلك لأنه مع النطاقات الأوسع، يصعب التحكم في اللاخطية في بنية استشعار MEMS، وإجهادات التغليف، وأخطاء المحاور المتقاطعة. لذلك، إذا كانت ظروف التشغيل الفعلية تتطلب ±15° فقط، فإن اختيار نطاق ±30° يكون عادةً أكثر منطقية من اختيار نطاق ±90°. بالإضافة إلى ذلك، في حين أن المحورين X و Y لجهاز استشعار ثنائي المحور قد يشتركان في نفس النطاق، فإن اتجاه التركيب يؤثر على محاور القياس الفعالة؛ وبالتالي، يجب التأكد من المحاذاة بين محاور القياس والمحاور الميكانيكية أثناء الاختيار.الدقة: مفهوم الخطأ المركبكثيرًا ما يُساء فهم الدقة على أنها مجرد "خطأ قياس واحد". في الواقع، تشير عادةً إلى الدقة المطلقة، وهي نتيجة مركبة تشمل مصادر خطأ متنوعة مثل اللاخطية، والتكرارية، والتخلف، والانحياز الصفري، وخطأ المحور المتقاطع. عند مراجعة بيانات المنتج، من الضروري الانتباه إلى ظروف الاختبار، إذ غالبًا ما يكون هناك فرق كبير بين الدقة عند درجة حرارة الغرفة والدقة عبر نطاق درجة حرارة التشغيل الكامل. على سبيل المثال، قد يُحدد مقياس ميل رقمي ثنائي المحور من الدرجة الصناعية دقة نطاق درجة حرارة كامل تتراوح من 0.01° إلى 0.05° (من -40° مئوية إلى +85° مئوية)، بينما قد تكون دقته عند درجة حرارة الغرفة أفضل. ينبغي إعطاء الأولوية لدقة نطاق درجة الحرارة الكامل عند الاختيار، لأن تقلبات درجة الحرارة في البيئات الخارجية أو الصناعية يمكن أن تُضخّم الأخطاء بشكل مباشر. إذا كان النظام يتطلب فقط مراقبة التغيرات الزاوية النسبية، فإن المعايرة باستخدام "نقطة الصفر النسبية" يمكن أن تُزيل بعض الانحياز الصفري، مع أنها لا تُزيل الأخطاء الناتجة عن تغيرات درجة الحرارة أو اللاخطية. الدقة: القدرة على التمييز لا تعني بالضرورة دقة القياس.تشير الدقة إلى أصغر تغيير زاوي يمكن للمستشعر رصده وتمييزه؛ وتتراوح القيم النموذجية بين 0.001° و0.002°، بينما تصل المنتجات عالية الدقة إلى 0.0005°. ورغم أن الدقة تتحدد بشكل أساسي بعمق بتات محول الإشارة التناظرية إلى الرقمية (ADC) ومستويات الضوضاء وخوارزميات الترشيح، إلا أنها لا تُعدّ مرادفةً للدقة. فقد يكون للمستشعر ذي الدقة 0.001° دقة فعلية تبلغ 0.05°. تُعدّ الدقة العالية قيّمةً للتسوية الثابتة ومراقبة الميلان البطيء، ولكن في البيئات المهتزة، قد تؤدي الدقة العالية جدًا إلى تضخيم الضوضاء. لذلك، ينبغي الموازنة بين الدقة وكثافة الضوضاء وعرض النطاق الترددي ومتطلبات التحكم الفعلية، بدلاً من السعي وراء أقل قيمة عددية.الانحياز: الخطأ الأولي في قياس الزاوية المطلقةالانحياز هو الفرق بين خرج المستشعر الفعلي ونقطة الصفر النظرية عند وضعه بزاوية ميل صفرية. ورغم أن الانحياز يؤثر بشكل مباشر على قياسات الزاوية المطلقة، إلا أنه يمكن تصحيحه من خلال المعايرة الميدانية أو بتحديد نقطة صفر نسبية. أما الانحياز الناتج عن تغيرات درجة الحرارة، وهو تغير نقطة الصفر الناتج عن تغيرات درجة الحرارة، فيُقاس عادةً بالدرجة المئوية (°/°C)، ويُعدّ أكثر تعقيدًا. فعلى سبيل المثال، يؤدي انحياز درجة الحرارة بمقدار ±0.008°/°C إلى تغير في نقطة الصفر بمقدار 0.24° تقريبًا عند تغير درجة الحرارة بمقدار 30°C؛ وهذا يُعدّ مهمًا لتتبع عالي الدقة أو للتحكم في الأنظمة الحساسة للسلامة. كما أن استقرار الانحياز على المدى الطويل لا يقل أهمية، إذ يُحدد مقدار انحياز نقطة الصفر بعد عام من التشغيل. عند اختيار المستشعر، ركّز على "انحياز درجة الحرارة" و"الاستقرار على المدى الطويل" بدلًا من التركيز على الانحياز الأولي فقط.الانحراف الحراري: مفتاح الدقة عبر نطاق درجة الحرارة الكامليشمل الانحراف الحراري انحراف نقطة الصفر وانحراف الحساسية. يتجلى انحراف نقطة الصفر في تغير عام في الخرج الزاوي مع تغيرات درجة الحرارة، بينما ينطوي انحراف الحساسية على تغير عامل القياس مع درجة الحرارة (ويُقاس عادةً بوحدة جزء في المليون لكل درجة مئوية). تتميز مقاييس الميل MEMS الصناعية الحديثة عادةً بمستشعرات حرارة مدمجة توفر تعويضًا فوريًا عبر تركيب متعدد الحدود أو جداول بحث، مما يضمن التكرارية في بيئات درجات الحرارة المنخفضة والعالية. ومع ذلك، تعتمد فعالية هذا التعويض على جودة معايرة المصنع. عند تقييم الانحراف الحراري، اطلب من الشركة المصنعة منحنيات دقة تغطي نطاق التشغيل الكامل (على سبيل المثال، من -40 درجة مئوية إلى +85 درجة مئوية)، بدلاً من الاعتماد فقط على مواصفات درجة حرارة الغرفة. في التطبيقات المعرضة لتقلبات حادة في درجة الحرارة، يجب إعطاء الأولوية لمواصفات الانحراف الحراري على دقة درجة حرارة الغرفة. استجابة التردد: الفاصل بين التطبيقات الثابتة والديناميكية.تُحدد استجابة التردد قدرة المستشعر على مواكبة التغيرات الزاوية. يتطلب قياس الميل الثابت استجابة تيار مستمر فقط ومعدل إخراج يتراوح بين 5 و15 هرتز. في المقابل، تتطلب القياسات الديناميكية - مثل تسوية المنصة، ومراقبة الاهتزازات، وتحليل الاهتزازات الناتجة عن الرياح لأنظمة التتبع - نطاقات تردد أعلى ومعدلات إخراج أكبر، تتراوح عادةً بين 35 و100 هرتز. مع ذلك، تُؤدي معدلات الإخراج العالية إلى زيادة التشويش وعبء الاتصال؛ ففي وضع RS-485 نصف المزدوج، قد يتداخل الإخراج عالي التردد المستمر مع استقبال الأوامر، مما يجعل استخدام وضع الطلب والاستجابة أو معدل نقل بيانات أعلى أمرًا مُستحسنًا. يجب أيضًا مراعاة زمن الاستجابة، وزمن بدء التشغيل، وتردد قطع المرشح: فالتصفية المفرطة تُسبب تأخيرًا، بينما تُؤدي التصفية غير الكافية إلى مستويات تشويش عالية. في الممارسة الهندسية، غالبًا ما يتم تطبيق مُرشِّح متوسط متحرك أو مُرشِّح تمرير منخفض على مستوى وحدة التحكم لتحقيق التوازن بين سرعة الاستجابة وكبح التشويش.الترابط بين المعلمات وتسلسل الاختيارهذه المعايير الستة ليست مستقلة: يؤثر نطاق القياس على الدقة؛ ويؤثر انحراف درجة الحرارة على الدقة عبر نطاق درجة حرارة التشغيل الكامل؛ وتُقيّد الدقة بالضوضاء وعرض النطاق الترددي؛ ويحدد انحراف درجة الحرارة عند نقطة الصفر الاستقرار على المدى الطويل. ويكون تسلسل الاختيار المنطقي كما يلي: أولًا، تحديد نطاق القياس وعدد المحاور؛ ثانيًا، تحديد نطاق درجة حرارة التشغيل ومتطلبات الدقة ضمن هذا النطاق؛ ثالثًا، تقييم انحراف درجة الحرارة عند نقطة الصفر والاستقرار على المدى الطويل؛ وأخيرًا، اختيار معدل الإخراج والدقة بناءً على عرض نطاق التحكم المطلوب. ويُعتبر نوع الواجهة، وتصنيف الحماية من دخول الماء والغبار (IP)، ومقاومة الصدمات/الاهتزازات متطلبات إضافية على مستوى تكامل النظام.باختصار، يكمن مفتاح فهم المعايير الأساسية لمستشعرات الميل بتقنية MEMS ليس في حفظ أرقام محددة، بل في استيعاب تعريف كل معيار، وشروط اختباره، وآثاره الهندسية. يجب أن يتطابق نطاق القياس مع زاوية الميل الفعلية؛ ويجب تقييم الدقة عبر نطاق درجات الحرارة الكامل؛ وتتطلب الدقة توازنًا بين التشويش وعرض النطاق الترددي؛ ويحدد كل من الانحياز الصفري وانحراف درجة الحرارة الموثوقية على المدى الطويل؛ وتحدد استجابة التردد مدى ملاءمة المستشعر للتطبيقات الديناميكية. فقط من خلال التقييم الشامل لهذه المعايير ضمن سياق التطبيق المحدد، يمكن اختيار مستشعر ميل مناسب تمامًا للنظام.
اقرأ المزيد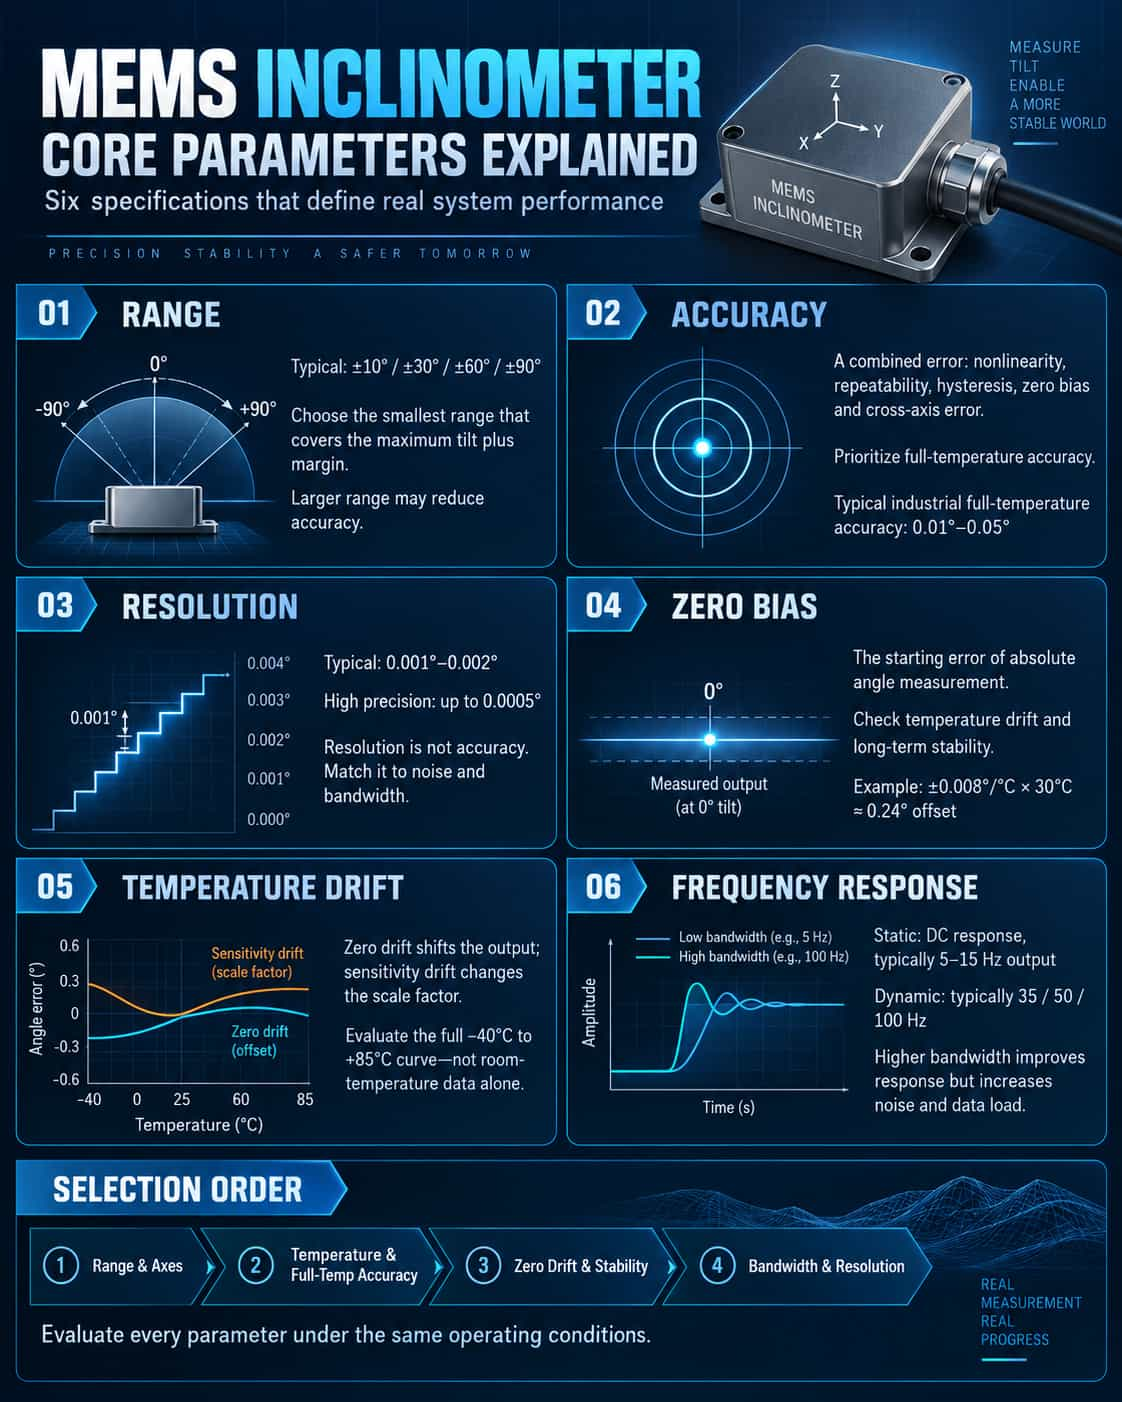
عند اختيار مستشعر ميل بتقنية MEMS، غالبًا ما تتضمن ورقة البيانات أكثر من اثني عشر معيارًا، ولكن المعايير الستة التي تحدد أداء النظام فعليًا هي عادةً المدى، والدقة، والوضوح، والانحياز، والانحراف الحراري، واستجابة التردد. إن فهم تعريفاتها، وظروف اختبارها، والعلاقات المتبادلة بينها أهم من مجرد مقارنة الأرقام.نطاق القياس: الحجم الأكبر ليس بالضرورة أفضلنطاق القياس هو نطاق زاوية الميل التي يمكن للمستشعر قياسها. تشمل الخيارات الشائعة ±10°، ±30°، ±60°، ±90°، إلخ. تدعم بعض المنتجات القياس أحادي المحور أو ثنائي المحور. يتمثل المبدأ الأساسي لاختيار النطاق في تغطية زاوية الميل القصوى الفعلية مع ترك هامش أمان، ولكن عادةً ما يكون هناك توازن بين النطاق والدقة: ففي نفس سلسلة المنتجات، غالبًا ما تكون دقة نطاق درجة الحرارة الكامل لنطاق ±10° أفضل من نطاق ±90°. ويعود ذلك إلى صعوبة التحكم في اللاخطية، وإجهاد التغليف، وأخطاء المحاور المتقاطعة للهياكل الحساسة لأنظمة MEMS عند النطاقات الكبيرة. لذلك، إذا كانت ظروف التشغيل الفعلية تتطلب ±15° فقط، فمن الأنسب عادةً اختيار نطاق ±30° بدلاً من ±90°. بالإضافة إلى ذلك، قد يكون نطاقا قياس المحورين X وY للمستشعرات ثنائية المحور متساويين، ولكن اتجاه التركيب سيؤثر على محور القياس الفعال. عند الاختيار، تأكد من أن محور القياس متوافق مع المحور الميكانيكي.الدقة: مفهوم شامل للخطأكثيرًا ما يُساء فهم الدقة على أنها "خطأ قياس واحد". في الواقع، هي عادةً دقة مطلقة، تشمل النتيجة الشاملة لأخطاء متعددة مثل اللاخطية، والتكرارية، والتخلف، وانحراف الصفر، وخطأ المحور الأفقي. يجب مراعاة ظروف الاختبار عند تحديد الدقة في ورقة البيانات: فهناك فرق كبير بين دقة درجة الحرارة العادية ودقة نطاق درجة الحرارة الكامل. على سبيل المثال، تتراوح دقة نطاق درجة الحرارة الكامل لمستشعر ميل ثنائي المحور ذي خرج رقمي صناعي بين 0.01 و0.05 درجة في نطاق درجات الحرارة من -40 درجة مئوية إلى +85 درجة مئوية، ولكن قد تكون أفضل عند درجة حرارة الغرفة. عند اختيار نموذج، يجب إعطاء الأولوية للدقة في نطاق درجة الحرارة الكامل، لأن تغيرات درجة الحرارة في المواقع الخارجية والصناعية ستؤدي مباشرةً إلى تضخيم الخطأ. إذا كان النظام يحتاج فقط إلى تغيرات الزاوية النسبية، فيمكن التخلص من جزء من إزاحة الصفر من خلال معايرة "نقطة الصفر النسبية"، ولكن لا يمكن التخلص من انحراف درجة الحرارة واللاخطية.الدقة: القدرة على التمييز لا تعني بالضرورة دقة القياسالدقة هي أصغر تغيير زاوي يمكن للمستشعر رصده وتمييزه. تتراوح عادةً بين 0.001° و0.002°، بينما تصل في المنتجات عالية الدقة إلى 0.0005°. تتحدد الدقة بشكل أساسي بعدد بتات التحويل التناظري الرقمي، ومستوى التشويش، وخوارزمية الترشيح، ولكنها لا تساوي الدقة الفعلية. فقد يكون للمستشعر ذي الدقة 0.001° دقة فعلية تبلغ 0.05°. تُعدّ الدقة العالية مفيدة في التسوية الثابتة ومراقبة الميل البطيء، ولكن في بيئة اهتزازية، تؤدي الدقة المفرطة إلى تضخيم التشويش. لذا، ينبغي أن تتناسب الدقة مع كثافة التشويش، وعرض النطاق الترددي، واحتياجات التحكم الفعلية، بدلاً من السعي وراء الحد الأدنى فقط.إزاحة الصفر: خطأ نقطة البداية للزاوية المطلقةالانحراف الصفري هو الفرق بين القيمة الفعلية للمستشعر عند وضعية الميل الصفري ونقطة الصفر النظرية. يؤثر الانحراف الصفري بشكل مباشر على قياس الزاوية المطلقة، ولكن يمكن تصحيحه من خلال المعايرة في الموقع أو ضبط الصفر النسبي. أما ما يُعدّ أكثر إشكالية فهو الانحراف الحراري للانحراف الصفري، وهو انحراف نقطة الصفر مع تغيرات درجة الحرارة. ووحدته عادةً °/℃. على سبيل المثال، سيؤدي انحراف حراري مقداره ±0.008°/°C إلى انحراف في نقطة الصفر يبلغ حوالي 0.24° عند فرق درجة حرارة 30°C، وهو ما لا يمكن تجاهله في تطبيقات التتبع عالية الدقة أو التحكم في السلامة. كما أن استقرار الانحراف الصفري على المدى الطويل أمر بالغ الأهمية، لأنه يحدد انحراف الصفر للمستشعر بعد عام من التشغيل. عند الاختيار، ينبغي الانتباه إلى "الانحراف الحراري للانحراف الصفري" و"الاستقرار على المدى الطويل"، بدلاً من الاكتفاء بالنظر إلى الانحراف الصفري الأولي.الانحراف الحراري: مفتاح الدقة عبر نطاق درجة الحرارة بأكملهينقسم الانحراف الحراري إلى نوعين: انحراف درجة حرارة نقطة الصفر وانحراف درجة حرارة الحساسية. يُعبّر عن انحراف درجة حرارة نقطة الصفر بالانحراف الكلي لزاوية الخرج مع تغير درجة الحرارة، بينما يُعبّر عن انحراف درجة حرارة الحساسية بتغير عامل التناسب مع درجة الحرارة، ووحدته الشائعة هي جزء في المليون لكل درجة مئوية (ppm/℃). عادةً ما تحتوي مستشعرات الميل MEMS الصناعية الحديثة على مستشعرات حرارة مدمجة، وتُجري تعويضًا فوريًا باستخدام طرق التوفيق متعدد الحدود أو جداول البحث لضمان التكرارية في بيئات درجات الحرارة المنخفضة والعالية. إلا أن فعالية التعويض تعتمد على جودة معايرة المصنع. عند تقييم الانحراف الحراري، يجب إلزام المصنّعين بتوفير منحنى دقة لنطاق درجة الحرارة الكامل من -40 درجة مئوية إلى +85 درجة مئوية، بدلاً من الاكتفاء بمؤشرات درجة الحرارة العادية. في حال تغيّر درجة حرارة بيئة التطبيق بشكل كبير، يجب إعطاء الأولوية لمؤشر الانحراف الحراري على دقة درجة الحرارة العادية.استجابة التردد: الحد الفاصل بين السكوني والديناميكيتُحدد استجابة التردد قدرة المستشعر على مواكبة تغيرات الزاوية. يتطلب قياس الميل الثابت استجابة تيار مستمر ومعدل إخراج يتراوح بين 5 و15 هرتز فقط؛ بينما تتطلب القياسات الديناميكية، مثل تسوية المنصة، ومراقبة الاهتزازات، وتتبع اهتزازات دعامة التتبع في مواجهة الرياح، نطاقًا تردديًا ومعدل إخراج أعلى، عادةً 35 أو 50 أو حتى 100 هرتز. مع ذلك، تؤدي معدلات الإخراج العالية إلى زيادة التشويش وضغط الاتصال. كما قد يؤثر الإخراج التلقائي عالي التردد في وضع RS485 نصف المزدوج على استقبال الأوامر. في هذه الحالة، يُنصح باستخدام وضع السؤال والجواب أو زيادة معدل الباود. يجب أيضًا مراعاة زمن الاستجابة وزمن بدء التشغيل وتردد قطع المرشح: فالتصفية المفرطة تُسبب تأخيرًا، بينما التصفية الخفيفة تُسبب تشويشًا عاليًا. في الهندسة، يُجرى عادةً ترشيح المتوسط المتحرك أو الترشيح المنخفض التردد على جانب وحدة التحكم لتحقيق التوازن بين سرعة الاستجابة وكبح التشويش.تسلسل اقتران المعلمات واختيارهاالمعايير الستة ليست مستقلة: يؤثر نطاق القياس على الدقة، ويؤثر انحراف درجة الحرارة على الدقة في كامل نطاق درجة الحرارة، وتُقيّد الدقة بالضوضاء وعرض النطاق الترددي، ويحدد انحراف درجة الحرارة عند نقطة الصفر الاستقرار على المدى الطويل. يُعدّ التسلسل الأمثل للاختيار كالتالي: تحديد نطاق وعدد محاور القياس أولاً، ثم توضيح متطلبات دقة نطاق درجة حرارة التشغيل ومنطقة درجة الحرارة الكاملة، ثم النظر في انحراف درجة الحرارة عند نقطة الصفر والاستقرار على المدى الطويل، وأخيراً اختيار معدل الإخراج والدقة بناءً على عرض نطاق التحكم. تُشكّل الواجهات ومستويات الحماية ومقاومة الصدمات والاهتزازات شروطاً إضافية على مستوى تكامل النظام.باختصار، يكمن مفتاح تحليل المعايير الأساسية لمستشعرات الميل بتقنية MEMS ليس في حفظ الأرقام، بل في فهم تعريف كل معيار، وشروط اختباره، وتأثيره الهندسي. يجب أن يتطابق نطاق القياس مع زاوية الميل الفعلية، وتعتمد الدقة على نطاق درجة الحرارة الكامل، ويجب تحقيق توازن بين الدقة والضوضاء وعرض النطاق الترددي، ويحدد الانحياز الصفري وانحراف درجة الحرارة الموثوقية على المدى الطويل، بينما تحدد استجابة التردد قابلية التطبيق الديناميكي. فقط من خلال التقييم الشامل لهذه المعايير في نفس سيناريو التطبيق، يمكن اختيار مستشعر الميل المناسب للنظام.
اقرأ المزيد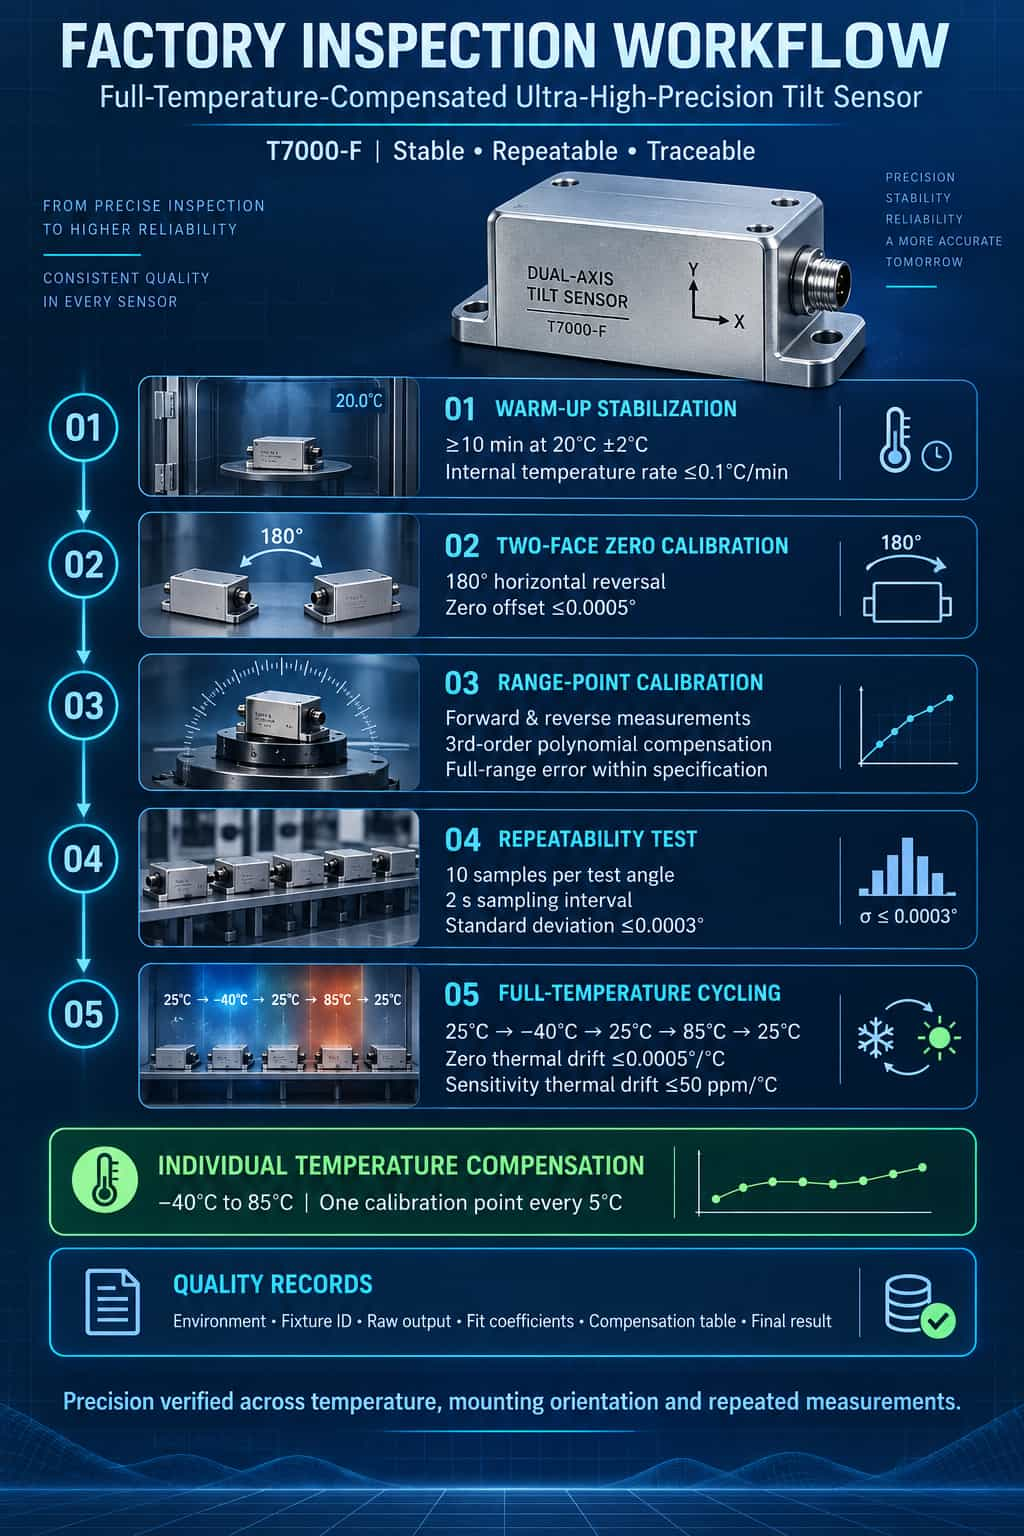
يُعدّ خطأ القيمة المُشار إليها وقابلية التكرار من أهم مؤشرات الأداء لأجهزة قياس الميل فائقة الدقة المزودة بتعويض كامل لدرجة الحرارة: يعكس الأول الانحراف بين القراءة عند زاوية محددة والزاوية الحقيقية، بينما يعكس الثاني اتساق القياسات التي تُجرى عدة مرات في ظل ظروف متطابقة. باستخدام جهاز T7000-F كمثال، تُبيّن هذه المقالة عملية فحص المصنع الخاصة به - والتي تشمل تثبيت التسخين، ومعايرة نقطة الصفر باستخدام طريقة الجانبين، ومعايرة نقطة المقياس الكامل، واختبار قابلية التكرار، ودورة درجة الحرارة الكاملة - لضمان مخرجات مستقرة وقابلة للتكرار والتتبع عبر درجات حرارة وأسطح تركيب وظروف قياس مختلفة.1. المؤشرات الأساسية ومنطق التفتيشيستخدم جهاز T7000-F تقنية استشعار MEMS وخوارزميات تعويض درجة الحرارة الكاملة لتحقيق دقة مطلقة تبلغ 0.001 درجة مئوية ضمن نطاق قياس ±5 درجات مئوية. بالنسبة للمنتجات من هذه الفئة، يجب أن يتجاوز فحص المصنع مجرد فحص نقطة الإخراج عند درجة حرارة الغرفة؛ بل يتطلب الأمر سلسلة اختبارات شاملة تركز على "خطأ القيمة المُشار إليها" و"قابلية التكرار". تتضمن عملية الفحص عادةً التسخين الثابت، ومعايرة نقطة الصفر، ومعايرة نقطة المقياس الكامل، والتحقق من قابلية التكرار، ودورات درجة الحرارة الكاملة. يتم تسجيل البيانات الأولية والظروف البيئية ونتائج النجاح/الفشل في كل مرحلة لإنشاء سجلات جودة قابلة للتتبع.2. الإحماء والتثبيتبعد التشغيل، يجب أن يبقى المستشعر دون أي تدخل لمدة لا تقل عن 10 دقائق، دون إرسال أي أوامر خلالها. تُحافظ درجة الحرارة المحيطة على 20 درجة مئوية ± 2 درجة مئوية. ويؤكد الرصد الفوري لمستشعر درجة الحرارة الداخلي أن معدل تغير درجة الحرارة لا يتجاوز 0.1 درجة مئوية/دقيقة. بالإضافة إلى ذلك، يُسجل الفرق في خرج نقطة الصفر بين بداية ونهاية فترة التسخين كمعيار مميز لـ "زمن استقرار درجة الحرارة" للجهاز.يهدف تثبيت التسخين الأولي إلى إزالة تأثير التغيرات الحرارية الأولية على عنصر الاستشعار في نظام MEMS والدوائر الداخلية. بالنسبة لأجهزة قياس الميل فائقة الدقة، يؤدي التسخين الأولي غير الكافي إلى انحراف نقطة الصفر مباشرةً، مما ينتج عنه بيانات مشوهة في عمليات المعايرة والاختبار اللاحقة.3. معايرة نقطة الصفر باستخدام طريقة الجانب المزدوجيُثبَّت جهاز T7000-F على لوحة سطحية من الدرجة 0، ذات تفاوت في التسطيح لا يتجاوز 0.005 مم. مع توجيه المستشعر للأعلى، تُسجَّل قراءات المحورين X وY؛ ثم يُدار المستشعر 180 درجة أفقيًا حول محوره الرأسي، وتُسجَّل قراءات المحورين X وY مرة أخرى. يُحسب خطأ نقطة الصفر لكل محور بناءً على هاتين القراءتين. معيار القبول هو ألا يتجاوز انحراف نقطة الصفر، المحسوب باستخدام طريقة الجانبين، 0.0005 درجة.إذا تجاوز انحراف نقطة الصفر الحد المسموح به، يُعتبر هيكل المستشعر غير طبيعي عادةً - وتشمل الأسباب المحتملة عدم محاذاة المحور الحساس الداخلي أو إجهاد التغليف غير الطبيعي - مما يستدعي إعادة الوحدة لإعادة فحصها. تعمل طريقة القياس من الجانبين على عزل خطأ نقطة الصفر الجوهري للمستشعر عن الأخطاء الناتجة عن ميل سطح التركيب أو مراجع التثبيت، مما يجعلها خطوة حاسمة في معايرة نقطة الصفر لأجهزة قياس الميل فائقة الدقة.4. معايرة النقطة على نطاق كاملتُجرى معايرة النقطة الكاملة باستخدام رأس فهرسة بصري عالي الدقة. يُثبّت مستشعر T7000-F بإحكام على منصة رأس الفهرسة، مما يضمن أن يكون محور حساسية المستشعر عموديًا على محور دوران رأس الفهرسة. يُدار رأس الفهرسة إلى الزوايا المستهدفة في الاتجاهين الأمامي والخلفي؛ وتُسجّل قيمة خرج مستشعر T7000-F بعد فترة استقرار مدتها 5 ثوانٍ.تُطبَّق عملية مطابقة متعددة الحدود - عادةً باستخدام متعددة حدود من الدرجة الثالثة - على أخطاء القيمة المُشار إليها من الدوران الأمامي والخلفي. تُسجَّل معاملات المطابقة الناتجة في المستشعر لتعويض اللاخطية. في النهاية، يجب ألا يتجاوز خطأ القيمة المُشار إليها عبر نطاق القياس بأكمله مواصفات الدقة. يُعد القياس في كلا الاتجاهين ضروريًا لرصد خطأ التخلف - وهو الفرق في الخرج لنفس زاوية الإدخال بين شوطي الدوران الأمامي والخلفي.تجسد هذه المرحلة المنطق الأساسي لفحص المصنع لأجهزة قياس الميل فائقة الدقة مع تعويض درجة الحرارة كامل النطاق: فهي تتجاوز مجرد التحقق من الامتثال لضمان - من خلال التركيب والتعويض - أن كل وحدة تحقق دقتها الاسمية أثناء التشغيل الفعلي.5. اختبار التكراريةيتحقق اختبار التكرارية من اتساق قياسات المستشعر التي تُؤخذ عدة مرات في ظل ظروف وزوايا متطابقة. يُضبط رأس الفهرسة على ثلاث زوايا نموذجية: الوضع الصفري (0°)، والمدى المتوسط (+15°)، والمدى الكامل (+30°). تُؤخذ عشر عينات متتالية عند كل زاوية بفاصل زمني قدره ثانيتان بين كل عينة وأخرى؛ تُسجل قيم الخرج، وتُحسب التكرارية بناءً على متوسط الجذر التربيعي للخطأ (RMSE).يُشترط لقبول الاختبار ألا يتجاوز الانحراف المعياري للتكرارية (s) 0.0003 درجة. وفي حال تجاوز هذا الحد، تشمل الأسباب المحتملة وجود وصلات ميكانيكية غير مُحكمة، أو ضوضاء زائدة في مصدر الطاقة، أو خلل في عنصر استشعار الأنظمة الكهروميكانيكية الدقيقة (MEMS). يُعد اختبار التكرارية أساسًا بالغ الأهمية لتقييم استقرار المستشعر على المدى القصير وموثوقية التثبيت؛ كما أنه خطوة أساسية في فحص المصنع للتمييز بين الأداء "الدقيق في حالة واحدة" والأداء "الموثوق باستمرار".6. اختبار دورات درجة الحرارة الكاملةفي أجهزة قياس الميل بتقنية MEMS، يكون المصدر الرئيسي للخطأ عادةً هو درجة الحرارة وليس اللاخطية. ولذلك، تُجرى اختبارات دورات حرارية كاملة للتحقق من خصائص درجة حرارة المستشعر. خلال الاختبار، يُثبّت جهاز T7000-F عند زاوية غير صفرية (مثل +10°) دون تغيير الزاوية الميكانيكية طوال العملية. تُسجّل قيم الزاوية عند نقاط حرارية محددة - 25°م، -40°م، 25°م، 85°م، وفحص مرجعي عند 25°م - لحساب انحراف درجة حرارة نقطة الصفر وانحراف حساسية درجة الحرارة.تم تحديد معايير القبول على النحو التالي: انحراف درجة حرارة نقطة الصفر ≤ 0.0005 درجة مئوية/درجة مئوية؛ انحراف درجة حرارة الحساسية ≤ 50 جزءًا في المليون/درجة مئوية. هذه المواصفات ليست مستمدة من حسابات نظرية، بل تستند إلى قياسات فعلية وبيانات تعويض تم الحصول عليها لكل شريحة على حدة. يتم إنشاء جدول تعويض درجة الحرارة لكل مستشعر، يغطي نطاقًا من -40 درجة مئوية إلى 85 درجة مئوية، مع تحديد نقاط التعويض كل 5 درجات مئوية؛ ويتم استخدام الاستيفاء في الوقت الفعلي للتعويض أثناء التشغيل.يُعدّ اختبار دورات درجة الحرارة الكاملة خطوة أساسية في فحص المنتجات التي تتميز بتعويض درجة الحرارة الكاملة في المصنع. فمن خلال القياسات الفعلية عبر نطاق درجة الحرارة بأكمله، وإنشاء جداول تعويض مخصصة، وتطبيق البرامج الثابتة في الوقت الفعلي، يستطيع المستشعر الحفاظ على دقة إخراج فائقة عبر نطاق واسع من درجات الحرارة.7. التقييم والتعويض والتتبعبعد إتمام الاختبارات المذكورة، يُجرى تقييم شامل لكل مستشعر. يجب أن تتضمن سجلات الفحص درجة الحرارة المحيطة، ومعرف الجهاز، وقراءة رأس التقسيم، والخرج الخام، ومعاملات مطابقة المنحنى، وجدول تعويض درجة الحرارة، ونتيجة النجاح/الرسوب النهائية. تُصنف الوحدات غير المطابقة حسب نوع الخلل - مثل المشاكل الهيكلية، أو مشاكل التجميع، أو الضوضاء الكهربائية، أو مشاكل عنصر الاستشعار - وتُخضع لإجراءات إعادة العمل أو إعادة الفحص المناسبة.باختصار، تُظهر عملية فحص المصنع لجهاز T7000-F أن مراقبة جودة أجهزة قياس الميل فائقة الدقة المزودة بتعويض كامل لدرجة الحرارة لا تقتصر على اختبار مقاييس معزولة، بل هي عملية متكاملة ذات حلقة مغلقة تشمل الاستقرار الحراري، ودقة نقطة الصفر، ونطاق القياس، وقابلية التكرار، وخصائص درجة الحرارة. والهدف النهائي هو ضمان بقاء مخرجات الزاوية مستقرة وقابلة للتكرار والتتبع عبر درجات حرارة مختلفة، وأسطح تثبيت متنوعة، ودورات قياس متكررة. توفر هذه العملية مرجعًا عامًا لأجهزة قياس الميل فائقة الدقة المماثلة المزودة بتعويض كامل لدرجة الحرارة.
اقرأ المزيد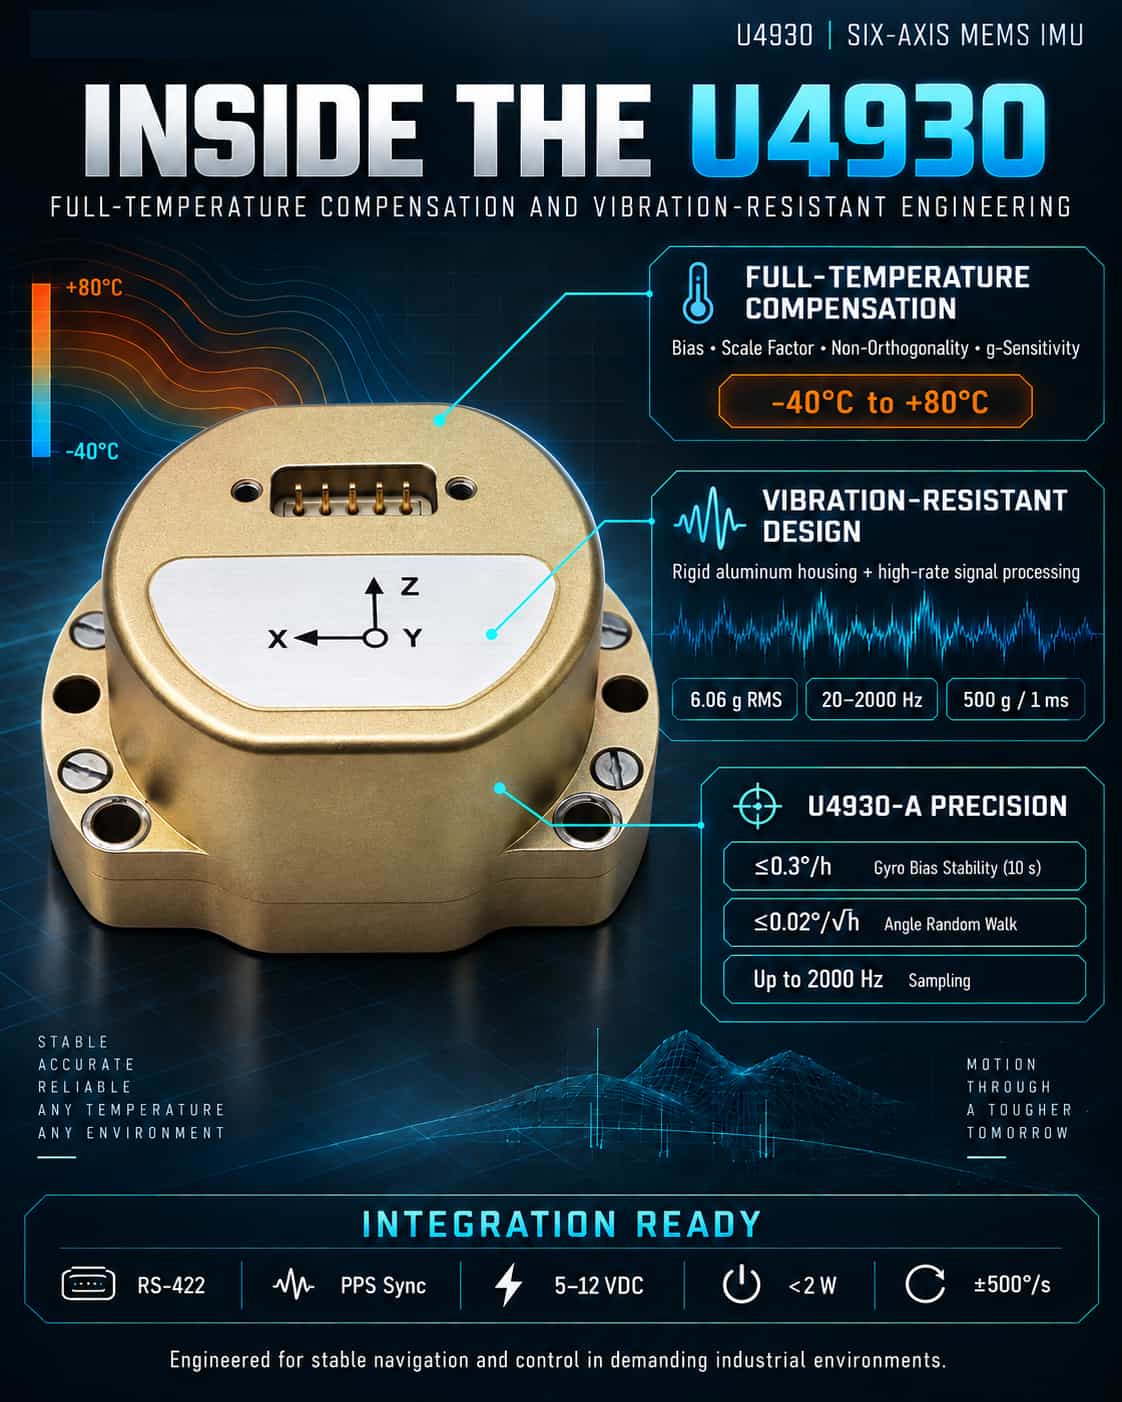
مع تزايد الطلب على الطائرات المسيّرة الصناعية وأنظمة القيادة الذاتية وأنظمة الملاحة عالية الدقة، والتي تتطلب حجمًا صغيرًا وأداءً عاليًا وتكلفة منخفضة، تتطور وحدات قياس القصور الذاتي بتقنية MEMS (IMUs) بثبات نحو أداءٍ تكتيكي، بل وحتى أداءٍ ملاحي. وتُقدّم سلسلة U4930 من وحدات قياس القصور الذاتي بتقنية MEMS سداسية المحاور من شركة Micro-Magic حلاً تنافسيًا للغاية، يتميز بتقنية تعويض درجة الحرارة الكاملة القوية، ومقاومة فائقة للاهتزاز، وتوافق مع المنتجات العالمية الرائدة (مثل HG4930). التقنية الأساسية: التعويض الكامل لدرجة الحرارة ومعايرة النظام يُعدّ الانحراف في الانحياز ومعامل القياس الناتج عن تقلبات درجة الحرارة أحد أهم مصادر الخطأ في أجهزة القياس بالقصور الذاتي بتقنية MEMS. فبدون تعويض فعّال، حتى التغيرات الطفيفة في درجة الحرارة قد تؤدي إلى أخطاء جسيمة في حسابات الملاحة، وهو ما يُجسّد مقولة "الخطأ البسيط يُغني عن الكثير".تتميز وحدة U4930 بخوارزمية تعويض متطورة تغطي نطاق درجة حرارة التشغيل بالكامل (من -40 درجة مئوية إلى +80 درجة مئوية). يُجري النظام تعويضًا شاملًا قائمًا على درجة الحرارة للانحياز، ومعامل المقياس، وأخطاء عدم التعامد، والحدود المعتمدة على التسارع لكل من الجيروسكوب ومقياس التسارع. يتجاوز هذا التصحيح الخطي البسيط، إذ يعتمد على نموذج خطأ معقد تم تطويره من خلال اختبارات مكثفة في غرف بيئية. ونتيجة لذلك، يحقق نموذج U4930-A استقرارًا كاملًا للانحياز الحراري بمقدار ≤0.3 درجة/ساعة (مع تنعيم لمدة 10 ثوانٍ) وانحرافًا عشوائيًا زاويًا بمقدار ≤0.02 درجة/√ساعة. تُمكّن هذه المواصفات النظام من الحفاظ على دقة استثنائية في تحديد الاتجاه لفترات قصيرة دون الحاجة إلى مساعدات خارجية (مثل نظام تحديد المواقع العالمي GNSS)، وهي ميزة بالغة الأهمية للملاحة في الأنفاق، والبيئات تحت الأرض، أو تحت الماء. المتانة الميكانيكية: مقاومة الاهتزاز والصدمات تُشكّل البيئات الميكانيكية القاسية - التي تتميز بديناميكية عالية أو تركيبها على المركبات/الطائرات - تحديًا رئيسيًا آخر لوحدات القياس بالقصور الذاتي الكهروميكانيكية الدقيقة (MEMS). إذ يمكن للاهتزازات الشديدة أن تُدخل سرعة زاوية زائفة من خلال الاقتران الميكانيكي، مما يؤدي إلى تباين أخطاء حساب الوضع.يتغلب جهاز U4930 على هذه المشكلة بتصميم هيكلي متين. فهو مُغلّف بغلاف خفيف الوزن مصنوع من سبائك الألومنيوم عالية القوة، ويتحمل اهتزازات عشوائية تصل إلى 6.06 جرام (RMS) ضمن نطاق تردد 20-2000 هرتز، وصدمات تصل إلى 500 جرام/1 مللي ثانية. وبفضل قدرته على أخذ عينات عالية السرعة (تصل إلى 2000 هرتز) ومعالجة البيانات المتزامنة، يستفيد جهاز U4930 من بيانات ذات نطاق ترددي واسع لتصفية ضوضاء الاهتزاز بفعالية في المجال الزمني، مما يضمن إخراج بيانات حركة مستقرة ودقيقة حتى في ظل الاهتزازات الشديدة للطائرات المسيّرة ذات الأجنحة الدوارة أو اهتزازات المركبات. التموضع الاستراتيجي: بديل سلس وسهل التركيب لـ HG4930 تكمن أبرز ميزات جهاز U4930 في موقعه الاستراتيجي في السوق: فهو متوافق تمامًا مع وحدة القياس بالقصور الذاتي الكلاسيكية HG4930 من هانيويل. ولا يقتصر هذا التوافق على الأبعاد المادية وتركيب البراغي M4، بل يشمل أيضًا واجهة RS422 التفاضلية وتعريفات إشارة مزامنة PPS. ويمكن للمستخدمين الترقية مباشرةً دون تعديل لوحات التوصيل الحالية أو بنى الطاقة (يدعم مدخلات 5-12 فولت).
اقرأ المزيد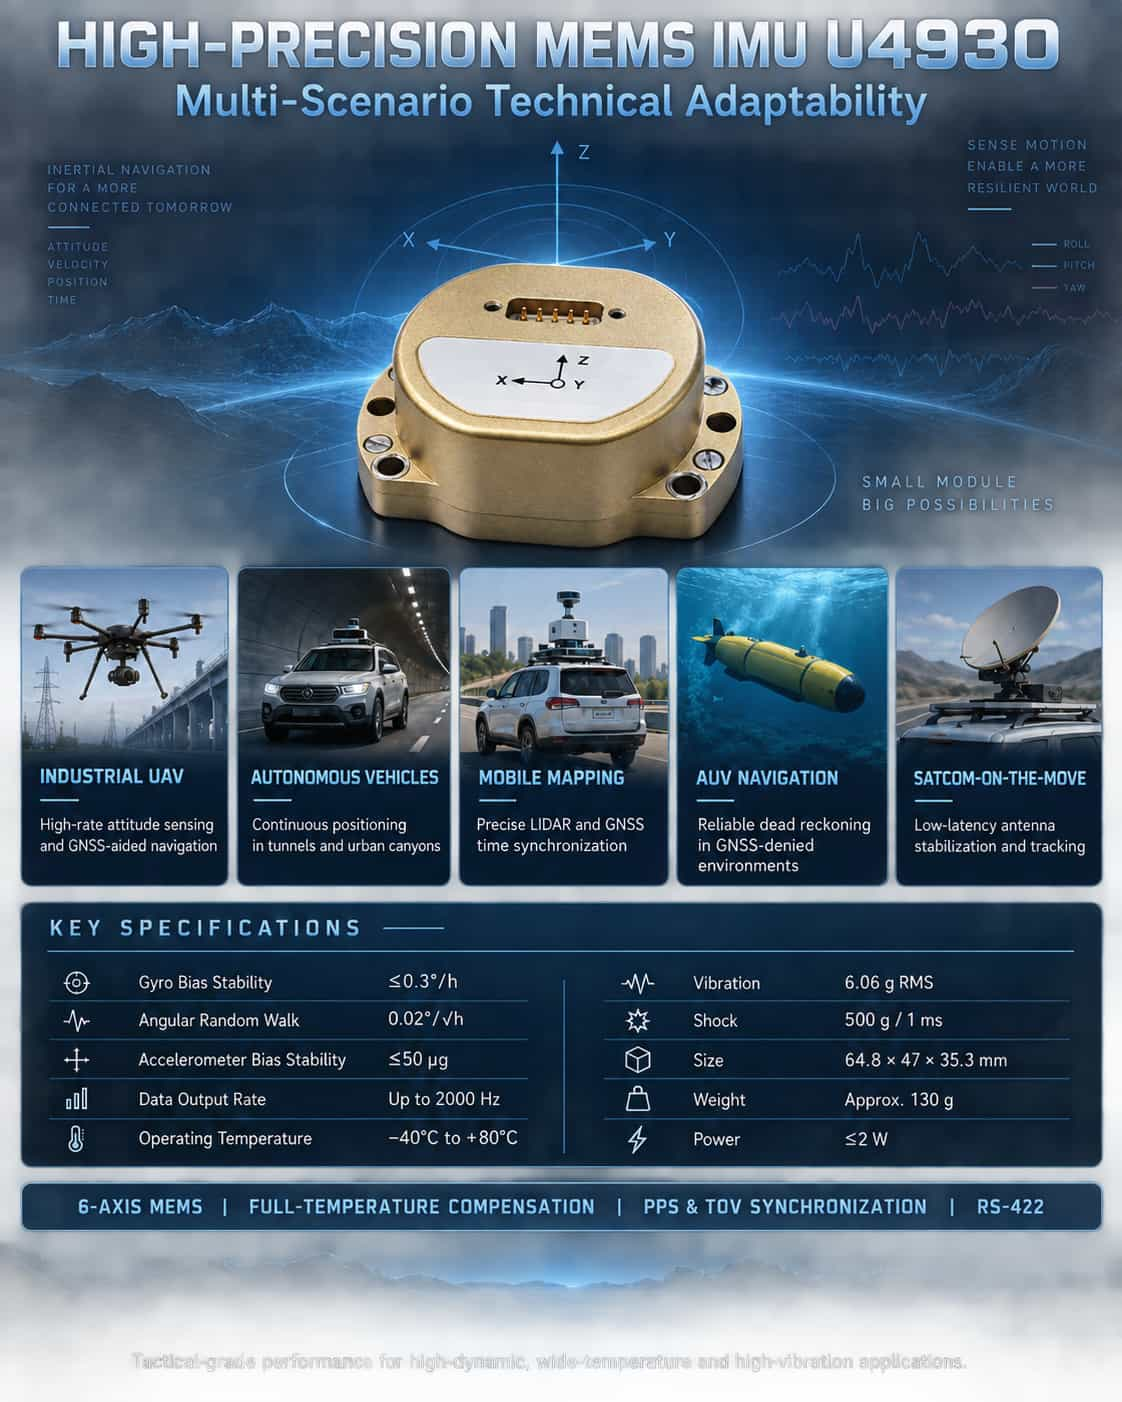
تُعدّ وحدات القياس بالقصور الذاتي عالية الدقة (IMUs) أجهزة استشعار أساسية لاستشعار الوضع والملاحة الذاتية في المنصات المتحركة. في سيناريوهات التطبيقات المعقدة، مثل الطائرات المسيّرة الصناعية، والقيادة الذاتية، ورسم الخرائط المتنقلة، والملاحة تحت الماء، تفرض الأنظمة متطلبات صارمة فيما يتعلق بدقة وحدات القياس بالقصور الذاتي، والاستجابة الديناميكية، ومقاومة الظروف البيئية، وقدرات مزامنة البيانات. توفر وحدة القياس بالقصور الذاتي سداسية المحاور من سلسلة U4930 بتقنية MEMS من شركة Micro-Magic Inc. حلاً ناضجًا وموثوقًا لاستشعار القصور الذاتي لهذه التطبيقات، حيث تتميز بمواصفات قصور ذات مستوى تكتيكي، وتعويض دقيق لدرجة الحرارة الكاملة، ومخرج عالي النطاق الترددي، وتصميم صغير الحجم وخفيف الوزن. **الميزات التقنية الرئيسية لجهاز U4930** يدمج جهاز U4930 جيروسكوبًا ثلاثي المحاور عالي الأداء بتقنية MEMS ومقياس تسارع ثلاثي المحاور بتقنية MEMS. يتميز بمعايرة داخلية وتعويض عبر نطاق درجة حرارة التشغيل الكامل (-40 درجة مئوية إلى +80 درجة مئوية) للانحياز، ومعامل المقياس، وأخطاء عدم التعامد، والعوامل الحساسة للتسارع. يوفر الجيروسكوب نطاق قياس من ±400 درجة/ثانية إلى ±500 درجة/ثانية (حسب الطراز)، مع استقرار انحياز (تنعيم لمدة 10 ثوانٍ) أفضل من 0.3 درجة/ساعة، وانحراف عشوائي زاوي منخفض يصل إلى 0.02 درجة/√ساعة. يتميز مقياس التسارع بنطاق ±30g، واستقرار انحياز أفضل من 50 ميكروغرام، وانحراف عشوائي للسرعة ≤0.03 متر/ثانية/√ساعة. يبلغ حجم الوحدة 64.8 × 47 × 35.3 ملم فقط، ووزنها حوالي 130 غرامًا، مع استهلاك طاقة ثابت لا يتجاوز 2 واط. وهي تدعم معدلات إخراج بيانات تصل إلى 2000 هرتز، وتوفر أداءً قويًا، بما في ذلك مقاومة اهتزاز تصل إلى 6.06 غرام RMS ومقاومة صدمات تصل إلى 500 غرام/1 مللي ثانية. تُظهر هذه المواصفات أن وحدة القياس بالقصور الذاتي U4930 تُحقق معايير MEMS IMU التكتيكية، وهي قادرة على الحفاظ على دقة القياس في ظل ظروف قاسية - مثل الديناميكيات العالية، ونطاقات درجات الحرارة الواسعة، والاهتزازات الشديدة - مما يُرسي الأساس لاستخدامها في سيناريوهات تطبيقية متنوعة. تحليل التكيف التقني لسيناريوهات التطبيق النموذجية (1) الطائرات الصناعية بدون طيار: مرجع الوضع الديناميكي العالي والملاحة التقديرية تتطلب الطائرات المسيّرة الصناعية بيانات اتجاهية (الدوران، والميل، والانعراج) عالية التحديث في الوقت الفعلي لضمان تحكم مستقر في الطيران وملاحة ذاتية. يضمن معدل إخراج البيانات البالغ 2000 هرتز في وحدة U4930 التقاطًا دقيقًا للحركة الزاوية العابرة لهيكل الطائرة، بينما تعمل خاصية الانحراف الزاوي العشوائي (التي تصل إلى 0.02 درجة/√ساعة) على كبح معدل انحراف تكامل الاتجاه بشكل فعال. تدعم الوحدة مزامنة الوقت مع مستقبلات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) (عبر مدخلات PPS وتحليل رسائل GPRMC)، مما يتيح الملاحة المتكاملة بشكل فضفاض أو محكم؛ كما تحافظ على استمرارية المسار من خلال التقدير بالقصور الذاتي البحت أثناء انقطاعات إشارة GNSS القصيرة - وهي ميزة بالغة الأهمية لمهام مثل فحص خطوط الطاقة والمسح طويل الأمد. (2) المركبات ذاتية القيادة: تحديد المواقع المستمر في ظروف التشغيل المعقدة بالنسبة للمركبات ذاتية القيادة التي تعمل في بيئات تعاني من عوائق في إشارات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS)، مثل الشوارع المزدحمة والأنفاق ومواقف السيارات تحت الأرض، تُصبح وحدة القياس بالقصور الذاتي (IMU) المكون الأساسي للملاحة التقديرية. يضمن استقرار الانحياز في وحدة U4930 (0.3 درجة/ساعة) وخصائصها منخفضة الضوضاء بقاء الانحراف المكاني ضمن الحدود المقبولة لفترات تصل إلى عشرات الثواني. كما تضمن آلية التعويض الخاصة بها، والتي تغطي نطاقًا كاملًا من درجات الحرارة، أداءً ثابتًا على الرغم من تقلبات درجة الحرارة في حجرة المحرك (من -40 درجة مئوية إلى 80 درجة مئوية)، بينما تعمل مقاومتها للاهتزازات البالغة 6.06 جرام على تخفيف اضطرابات القياس الناتجة عن مطبات الطريق واهتزازات المحرك بشكل فعال. وتتيح مجموعة من وحدات القياس بالقصور الذاتي ذات الدقة المتدرجة (الطرازات A وB وC) للأنظمة التي تتراوح مستويات استقلاليتها من المستوى الثاني المتقدم (L2+) إلى المستوى الرابع (L4)، وبميزانيات متفاوتة، الوصول إلى أداء قياس بالقصور الذاتي مصمم خصيصًا لتلبية احتياجاتها. (3) رسم الخرائط المتنقلة وفحص المسارات: مزامنة مرجعية مكانية زمانية عالية الدقة تتطلب أنظمة LiDAR المحمولة على المركبات أو الطائرات وحدات قياس بالقصور الذاتي (IMUs) لتوفير مراجع عالية الدقة للوضع والموقع لضمان دقة تسجيل سحابة النقاط ثلاثية الأبعاد. يُترجم انخفاض الانحراف العشوائي الزاوي لوحدة U4930 (≤0.02°/√h) مباشرةً إلى تقليل انحراف سحابة النقاط، وهو عامل بالغ الأهمية لمهام جمع البيانات عن بُعد. بالإضافة إلى ذلك، تُمكّن إمكانيات خرج النبضات المتزامنة التفاضلية TOV وإدخال PPS من تحقيق تزامن دقيق بين لحظات أخذ عينات وحدة IMU وإشارات GNSS أحادية النبضة في الثانية (PPS)، مما يوفر إشارات تشغيل دقيقة لختم سحابة النقاط زمنيًا. في فحص مسارات السكك الحديدية، يمكن دمج الوحدة مع عداد المسافات ونظام GNSS لتشكيل نظام قياس مُدمج قادر على اكتشاف عيوب المسار بدقة تصل إلى مستوى المليمتر. (4) المركبات الآلية تحت الماء (AUV): الملاحة التقديرية طويلة الأمد في البيئات التي تفتقر إلى نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) تُعيق البيئات تحت الماء استقبال إشارات نظام تحديد المواقع العالمي (GNSS)، مما يُجبر المركبات الآلية تحت الماء (AUVs) على الاعتماد كليًا على أنظمتها الداخلية لقياس القصور الذاتي لتقدير الوضعية لفترات طويلة. يُساهم استقرار انحراف الجيروسكوب في المركبة U4930، المُصنّف ضمن الفئة التكتيكية (بمعدل منخفض يصل إلى 0.3 درجة/ساعة)، وانخفاض الانحراف العشوائي الزاوي، في الحدّ من تراكم أخطاء الوضعية بمرور الوقت، وبالتالي إطالة مدة تشغيل المركبة تحت الماء. كما يضمن تصميمها الهيكلي المصنوع من سبائك الألومنيوم، ومقاومتها للصدمات (500 غرام)، ونطاق درجة حرارة التخزين الواسع (من -55 درجة مئوية إلى 85 درجة مئوية)، قدرتها على تحمّل الإجهادات الميكانيكية المصاحبة لتجميع ونقل معدات أعماق البحار. (5) الاتصالات عبر الأقمار الصناعية أثناء الحركة (SOTM): تتبع هوائي مستقر ذو حلقة مغلقة في أنظمة SOTM المحمولة على المركبات أو السفن أو الطائرات، يجب أن توفر وحدة القياس بالقصور الذاتي (IMU) تغييرات فورية في وضعية الحامل مع زمن استجابة منخفض لتشغيل آليات المؤازرة لتعويض توجيه الهوائي. يضمن عرض نطاق التردد U4930 الذي يبلغ 200 هرتز أو أكثر تتبعًا سريعًا لإشارة الوضعية، بينما توفر واجهة RS422 التفاضلية مقاومة عالية للتداخل، مما يجعلها مناسبة لمنصات الاتصالات العاملة في بيئات كهرومغناطيسية معقدة. عند اقترانها بمزامنة PPS خارجية، فإنها توفر مرجعًا زمنيًا دقيقًا لحلقة التحكم في توجيه الهوائي، مما يضمن استقرار وصلة الاتصال حتى أثناء الانعطافات الحادة أو الاضطرابات الناتجة عن الرياح والأمواج. توسيع نطاق تطبيقاتها من خلال التكيف مع البيئة يعمل جهاز U4930 ضمن نطاق درجة حرارة يتراوح بين -40 درجة مئوية و80 درجة مئوية، ويدعم درجات حرارة تخزين تتراوح بين -55 درجة مئوية و85 درجة مئوية، مما يضمن بدء تشغيل موثوقًا به في ظروف البرد القارس والحرارة الشديدة والرطوبة العالية. بفضل مقاومته للاهتزاز والصدمات، يُعدّ مناسبًا ليس فقط للتطبيقات المحمولة على المركبات والطائرات، بل أيضًا للاستخدام على السفن الصغيرة والمركبات البرية غير المأهولة، وفي بعض تطبيقات الروبوتات الصناعية. علاوة على ذلك، يتميز الجهاز بسرعة بدء تشغيل لا تتجاوز ثانيتين، ويدعم ترقيات البرامج الميدانية، مما يُسهّل الصيانة والتحديثات الوظيفية في الموقع. باختصار، تُعدّ وحدة القياس بالقصور الذاتي (IMU) من سلسلة U4930 بتقنية MEMS، والتي تتميز بأداء قصور ذاتي عالي المستوى، وتعويض دقيق عبر نطاق درجات الحرارة الكامل، وإخراج بيانات عالي السرعة، وقدرة فائقة على التكيف مع البيئة، مثاليةً للتطبيقات الصعبة مثل الطائرات الصناعية بدون طيار، والقيادة الذاتية، ورسم الخرائط المتنقلة، والملاحة تحت الماء، والاتصالات عبر الأقمار الصناعية أثناء الحركة. وتتيح خيارات الدقة المتدرجة للمستخدمين مرونةً في تحقيق التوازن بين التكلفة والأداء. ومع تطور أنظمة الملاحة بالقصور الذاتي نحو التصغير، واستهلاك الطاقة المنخفض، والموثوقية العالية، تستفيد U4930 من مواصفاتها التقنية الشاملة لتوفير أساس متين للأجهزة لاستشعار الوضع وتحديد المواقع ذاتيًا عبر مجموعة واسعة من المنصات المتنقلة.
اقرأ المزيد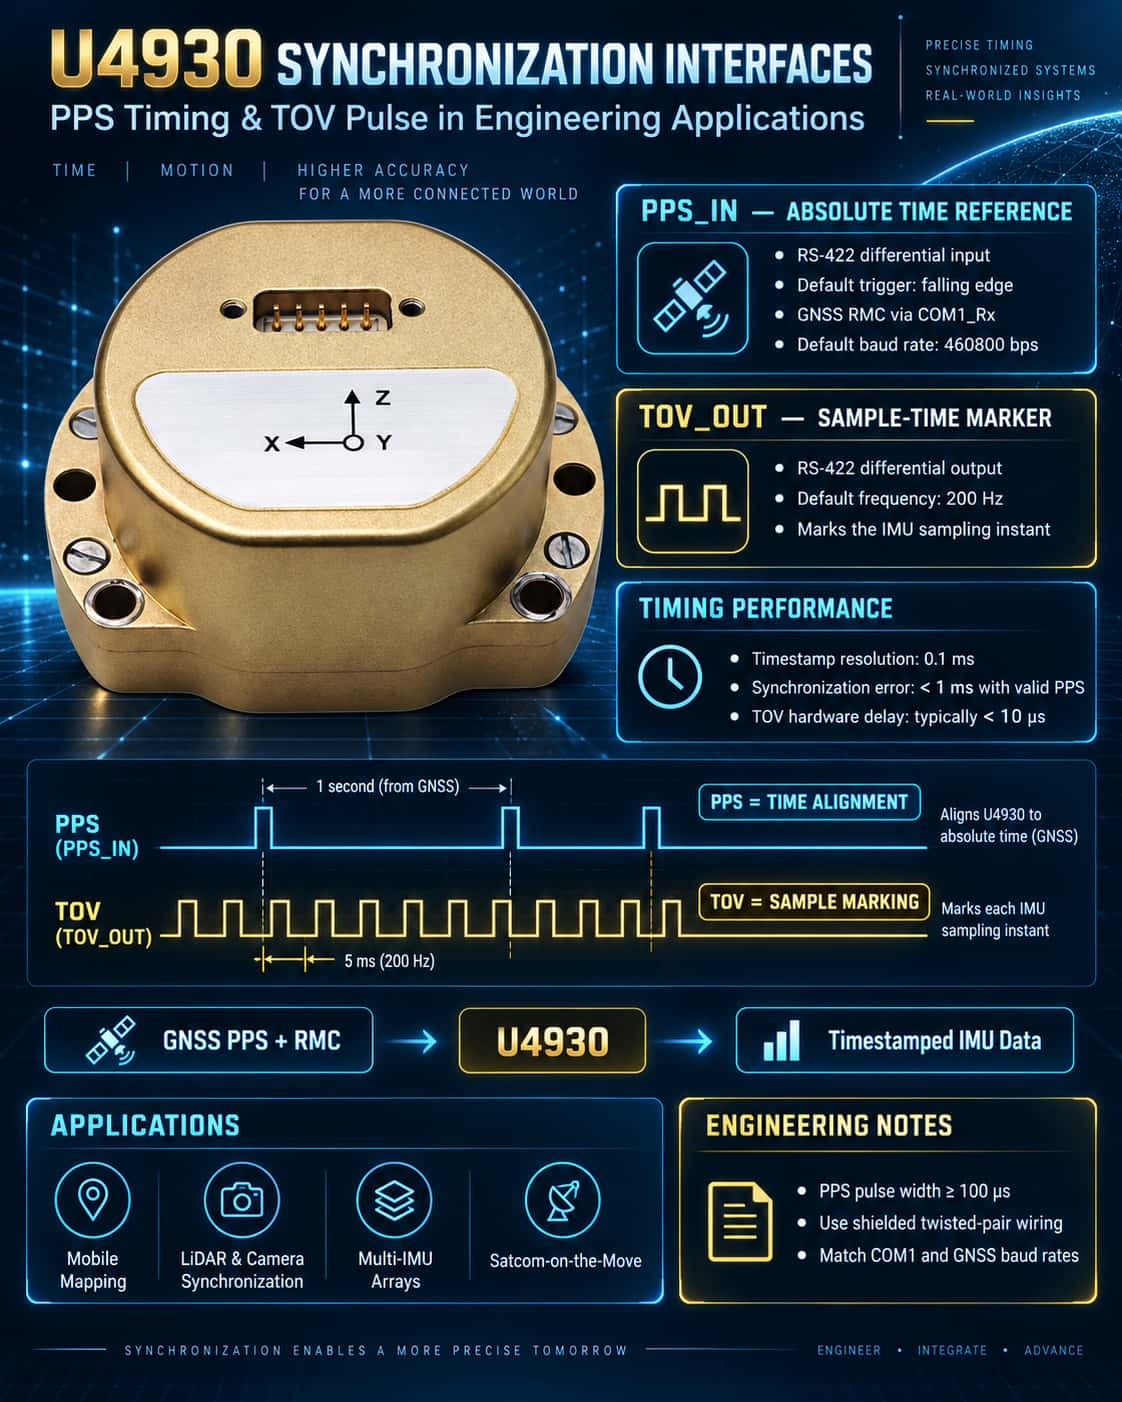
في أنظمة الملاحة المتكاملة، يُعدّ تزامن الوقت عاملاً حاسماً في تحديد دقة دمج البيانات. توفر وحدة القياس بالقصور الذاتي U4930 MEMS IMU واجهات تزامن شاملة - مدخل PPS ومخرج TOV - مصممة للتعامل مع إدخال مرجع زمني خارجي ومعايرة لحظات أخذ العينات الداخلية، على التوالي. يُحسّن الاستخدام الأمثل لهذه الواجهات دقة محاذاة الوقت في النظام بشكل ملحوظ، مما يجعل الوحدة مثالية للتطبيقات التي تتطلب اتساقًا دقيقًا في التوقيت، مثل أسراب الطائرات بدون طيار، ورسم الخرائط المتنقلة، والاتصالات عبر الأقمار الصناعية أثناء الحركة (SOTM). PPS_IN: "نبض" المرجع الزمني الخارجي إشارة PPS (نبضة في الثانية) هي إشارة تُقدمها أنظمة الملاحة العالمية عبر الأقمار الصناعية (GNSS)؛ وتتوافق حافتها الصاعدة أو الهابطة مع بداية ثانية كاملة، بدقة تصل عادةً إلى مستوى النانوثانية. يستقبل جهاز U4930 إشارة PPS الخارجية (بمستوى RS-422) عبر واجهة PPS_IN± التفاضلية، بينما يستقبل في الوقت نفسه جمل GPRMC/GNRMC/GBRMC (بمعدل نقل بيانات افتراضي: 460800 بت في الثانية) من نفس مصدر GNSS عبر واجهة COM1_Rx±. يستخدم النظام داخليًا الحافة الهابطة لإشارة PPS كإشارة تزامن (الإعداد الافتراضي). عند اكتشاف نبضة صالحة، يقوم جهاز IMU بتحليل توقيت UTC من آخر جملة RMC تم استلامها على COM1 ومواءمتها مع عداد داخلي، مما يُنتج طابعًا زمنيًا داخليًا عالي الدقة (حقل الطابع الزمني، بدقة 0.1 مللي ثانية). تضمن هذه الآلية أن كل إطار بيانات يُخرجه جهاز IMU يحمل علامة زمنية مطلقة متوافقة مع نظام GNSS، مما يوفر المرجع الزمني اللازم للربط اللاحق، سواء كان الربط ضعيفًا أو قويًا، مع بيانات الموقع والسرعة لنظام GNSS. توصيات التطبيقات الهندسية:· تأكد من أن مستويات إشارة PPS تتوافق مع معيار RS-422 التفاضلي لتجنب زمن الوصول الناتج عن التحويل أحادي الطرف؛· يوصى بعرض نبضة PPS ≥100 ميكروثانية؛ يؤثر انحدار الحافة الهابطة بشكل مباشر على دقة التزامن؛· إذا كان جهاز استقبال GNSS يُخرج إشارة PPS أحادية الطرف فقط، فسيلزم وجود محول تفاضلي للاتصال بواجهة PPS_IN±؛· يدعم النظام إمكانية ضبط تشغيل إشارة PPS إما عند الحافة الصاعدة أو الحافة الهابطة؛ ويمكن للمستخدمين تعديل هذا الإعداد عبر الحاسوب المضيف بناءً على الخصائص المحددة لوحدة GNSS. TOV_OUT: "علامة الطابع الزمني" للحظات أخذ العينات إشارة TOV (وقت الصلاحية) هي إشارة نبضية تفاضلية للتزامن (TOV±) تُخرجها وحدة U4930 بشكل فعال؛ ويتطابق ترددها مع تردد أخذ العينات الداخلي لوحدة IMU (الافتراضي: 200 هرتز). تتوافق الحافة الصاعدة أو الهابطة لهذه النبضة بدقة مع بداية فترة أخذ عينات بيانات IMU، وتتوافق مستويات الإشارة التفاضلية الخاصة بها مع معيار RS-422. تكمن القيمة الأساسية لتقنية TOV في تمكين حسابات دقيقة لفارق التوقيت بين لحظات أخذ عينات وحدة القياس بالقصور الذاتي (IMU) وأوقات جمع البيانات من المستشعرات الخارجية. عند تشغيل وحدة U4930 بالتزامن مع أجهزة خارجية (مثل الكاميرات أو أجهزة LiDAR أو الماسحات الضوئية)، تستطيع هذه الأجهزة التقاط نبضة TOV وتسجيل طوابعها الزمنية المحلية. ومن خلال ربط هذه الطوابع بالطابع الزمني الداخلي الموجود في إطار بيانات وحدة القياس بالقصور الذاتي، يمكن للمستخدمين حساب فارق التوقيت بدقة وتطبيق تعويض الاستيفاء أثناء معالجة البيانات اللاحقة أو دمج البيانات من المستشعرات في الوقت الفعلي. سيناريوهات التطبيق النموذجية:· أنظمة رسم الخرائط المتنقلة: مزامنة وحدة القياس بالقصور الذاتي مع الماسح الضوئي الليزري؛ يتم استخدام TOV لمعايرة الطابع الزمني للاتجاه المقابل لخطوط المسح المحددة.· الملاحة البصرية للطائرات بدون طيار: تعمل تقنية الملاحة البصرية على تشغيل تعريض الكاميرا، مما يحقق محاذاة على مستوى أجزاء من الثانية بين الصور وبيانات الوضع.· مصفوفات IMU المتعددة: الحصول المتزامن على إشارات TOV من وحدات U4930 متعددة لتحقيق تزامن الساعة عبر عقد متعددة. آلية التشغيل والاعتبارات الهندسية (1) العلاقة بين PPS و TOV: يُستخدم PPS من أجل "مزامنة الوقت"، بينما يُستخدم TOV من أجل "التحديد". على الرغم من أنهما يعملان بشكل مستقل، إلا أن استخدامهما معًا يُمكّن من تتبع لحظات أخذ العينات بدقة مقابل مرجع زمني عالمي. (2) اتساق معدل الباود: يتطابق معدل الباود الافتراضي لإدخال نظام تحديد المواقع العالمي (GNSS) على منفذ COM1_Rx مع معدل باود إخراج وحدة القياس بالقصور الذاتي (IMU) (كلاهما 460800 بت في الثانية). في حال تغيير معدل باود الإخراج، يجب تحديث معدل باود وحدة GNSS وفقًا لذلك؛ وإلا فلن تتمكن وحدة RMC من تحليل جمل RMC. (3) تحليل الطابع الزمني لإطار البيانات: يُمثل حقل الطابع الزمني في البروتوكول (البايتات 35-38؛ عامل التحويل: 0.1 مللي ثانية) قيمة عداد داخلي. عند تفعيل مزامنة PPS، تُصحح هذه القيمة دوريًا، مما ينتج عنه خطأ أقل من 1 مللي ثانية. في حال عدم وجود إشارة PPS متصلة، تعتمد القيمة على مذبذب الكريستال الداخلي للتوقيت، مما يؤدي إلى انحراف تراكمي. (4) تعويض زمن استجابة TOV: يتضمن خرج TOV زمن استجابة متأصلًا في الأجهزة (عادةً
اقرأ المزيد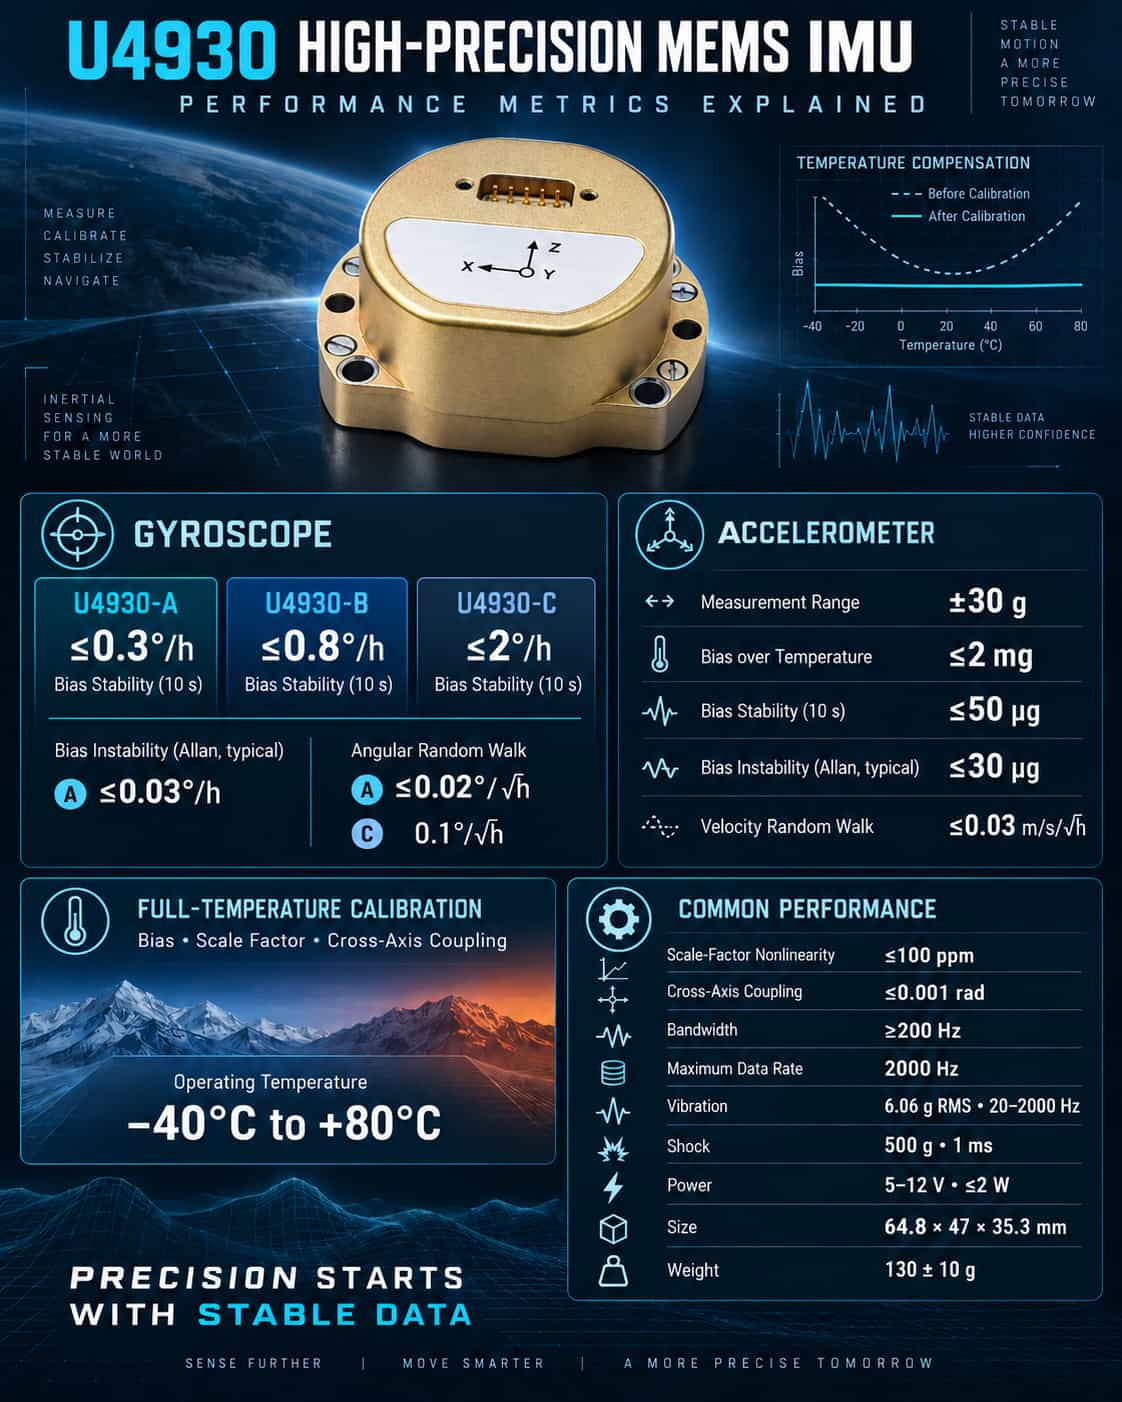
باعتبارها وحدة الاستشعار الأساسية للملاحة والتحكم بالقصور الذاتي، تحدد معايير أداء وحدة القياس بالقصور الذاتي (IMU) بشكل مباشر الحدود القصوى لدقة تحديد وضعية النظام وتحديد موقع الملاحة. وبفضل تصنيفات النماذج المتميزة وقدرات المعايرة الشاملة لنطاق درجات الحرارة، توفر سلسلة U4930 من وحدات القياس بالقصور الذاتي بتقنية MEMS خيارات أداء مصممة خصيصًا لتناسب سيناريوهات تطبيق متنوعة. تقدم هذه المقالة تحليلًا منهجيًا لمؤشرات الأداء الرئيسية لهذه السلسلة. 1. أداء الجيروسكوب: الدقة تحدد ثبات الوضع يُعدّ استقرار انحياز الجيروسكوب معيارًا أساسيًا لقياس الانحراف الزاوي على المدى الطويل. يحقق طراز U4930-A انحرافًا ≤ 0.3 درجة/ساعة (لمدة 10 ثوانٍ)، بينما يوفر الطراز B انحرافًا ≤ 0.8 درجة/ساعة، والطراز C انحرافًا ≤ 2 درجة/ساعة. بالنسبة للسفن أو الطائرات المسيّرة التي تتطلب دقة اتجاه ثابتة لفترات طويلة، يتميز الطراز A بوضوح بميزة واضحة؛ في المقابل، بالنسبة للمركبات التجارية التي تراعي التكلفة حيث يكون إعادة المعايرة الدورية مقبولة، فإن الطرازين B أو C كافيان. يعكس عدم استقرار الانحياز (المميز بتباين ألان) الحد الأدنى للضوضاء. تشير القيمة النموذجية للنموذج A، والتي تبلغ ≤0.03 درجة/ساعة، إلى أدنى حد من الانحراف الزاوي في ظل ظروف ثابتة مثالية، مما يجعله مناسبًا للمسح عالي الدقة وفحص المسارات. يؤثر الانحراف الزاوي العشوائي (ARW) على تراكم الأخطاء الزاوية في البيئات الديناميكية. يُعدّ الانحراف الزاوي العشوائي للنموذج A، والذي يبلغ ≤0.02°/√h، أفضل بكثير من الانحراف الزاوي العشوائي للنموذج C، والذي يبلغ 0.1°/√h، مما يُتيح أداءً أفضل في سيناريوهات التحكم في الطيران التي تتضمن اهتزازات شديدة أو مناورات سريعة. ومن الجدير بالذكر أن جميع النماذج الثلاثة تتميز بمعامل لاخطي للمقياس يبلغ ≤100 جزء في المليون، واقتران بين المحاور يبلغ ≤0.001 راديان، وعرض نطاق ترددي يبلغ ≥200 هرتز. تضمن هذه المواصفات استجابة سريعة وتداخلًا ضئيلاً بين المحاور، مما يلبي متطلبات معظم تطبيقات التحكم في الوقت الحقيقي. 2. أداء مقياس التسارع: تحقيق التوازن بين الثبات والحساسية تتميز سلسلة U4930 بأكملها بنطاق قياس تسارع يبلغ ±30g، ما يغطي نطاقات المناورة النموذجية للمركبات والسفن والطائرات المسيّرة. تشمل المواصفات الرئيسية انحيازًا حراريًا كاملًا ≤2 مليغرام، واستقرار انحياز ≤50 ميكروغرام (لمدة 10 ثوانٍ)، وعدم استقرار انحياز ≤30 ميكروغرام (القيمة النموذجية وفقًا لآلان)، وانحرافًا عشوائيًا للسرعة ≤0.03 متر/ثانية/√ساعة؛ هذه المقاييس تضع السلسلة في فئة الأداء العالي لأجهزة الاستشعار القائمة على تقنية MEMS. بالنسبة لأنظمة الملاحة بالقصور الذاتي، يؤثر استقرار انحياز مقياس التسارع بشكل مباشر على الخطأ التراكمي في حسابات السرعة والموقع. يضمن استقرار 50 ميكروغرام بقاء أخطاء السرعة عند مستوى منخفض خلال ساعة واحدة من الملاحة بالقصور الذاتي، ما يجعلها مناسبة للملاحة أثناء انقطاعات إشارة GNSS القصيرة. 3. القدرة على التكيف مع البيئة والخصائص الفيزيائية تدعم سلسلة U4930 بأكملها نطاق درجة حرارة تشغيل من -40 درجة مئوية إلى +80 درجة مئوية، وتخضع لمعايرة شاملة عبر هذا النطاق لضبط الانحياز، ومعامل القياس، وتعويض التداخل. تتميز هذه السلسلة بمتانة ميكانيكية فائقة، حيث تتحمل اهتزازات تصل إلى 6.06 جرام (RMS، 20-2000 هرتز) وصدمات تصل إلى 500 جرام/1 مللي ثانية. تشمل المواصفات الرئيسية جهد تغذية من 5 إلى 12 فولت، واستهلاك طاقة في حالة الاستقرار ≤ 2 واط، وزمن بدء تشغيل ≤ 2 ثانية، ومعدل بيانات أقصى يبلغ 2000 هرتز، وأبعاد 64.8 × 47 × 35.3 ملم، ووزن 130 ± 10 جرام، مما يحقق توازنًا مثاليًا بين صغر الحجم وانخفاض استهلاك الطاقة. 4. توصيات الاختيار وملخصها · U4930-A: مناسب للتطبيقات التي تتطلب أداءً عاليًا للغاية فيما يتعلق بالتحيز والمشي العشوائي، مثل رسم الخرائط المتنقلة، والملاحة تحت الماء عالية الدقة، و SATCOM-on-the-move (SOTM).· U4930-B: مناسب للتطبيقات متوسطة الدقة، مثل مرجع وضعية الطائرات بدون طيار، وفحص المسارات، وقياس الوضعية على متن السفن.· U4930-C: مناسب للتطبيقات الحساسة للتكلفة والتي تتحمل انحرافًا أعلى، مثل التحكم في الطيران ووحدات القياس بالقصور الذاتي المرجعية للمركبات التجارية. بشكل عام، تُعظّم سلسلة U4930 إمكانيات تقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) من خلال معايرة كاملة لدرجة الحرارة وتصميم معياري. عند اختيار طراز، ينبغي للمستخدمين إعطاء الأولوية لمدى توافق استقرار انحياز الجيروسكوب والحركة العشوائية الزاوية مع متطلبات دقة الملاحة طويلة الأمد للنظام، مع تقييم عرض النطاق الترددي ومقاومة الصدمات في ظل ظروف الاهتزاز البيئية. يضمن التوافق الأمثل بين المواصفات والمتطلبات تحقيق التوازن الأمثل بين الأداء والتكلفة.
اقرأ المزيد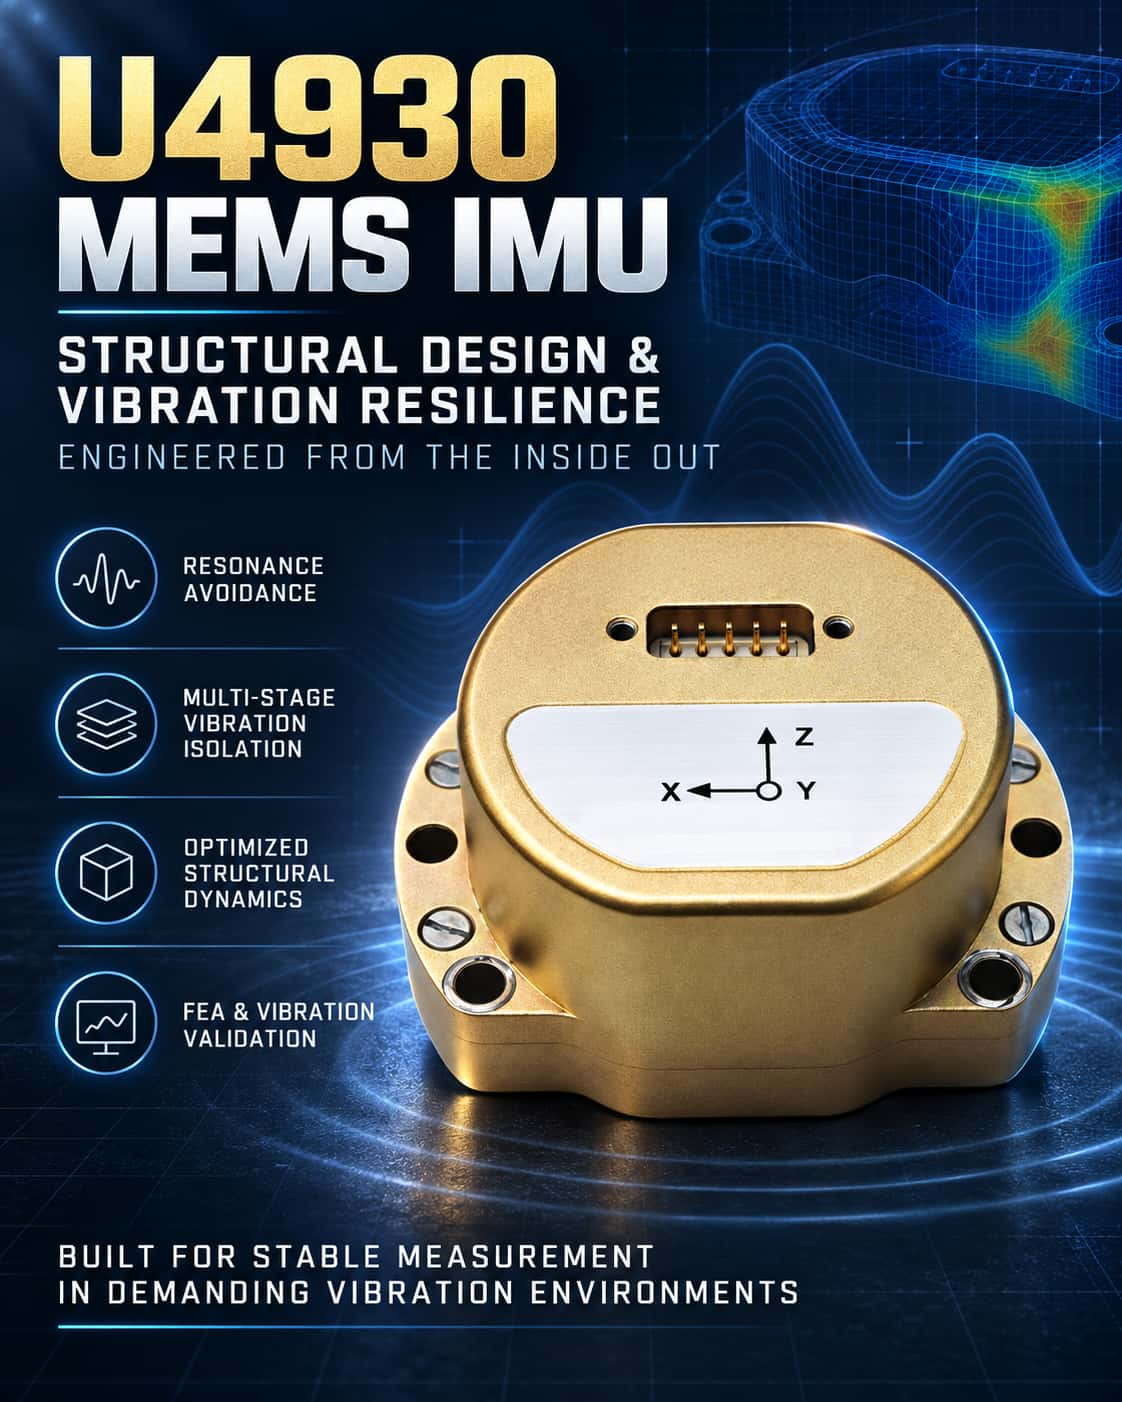
تُستخدم وحدات قياس القصور الذاتي بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS IMUs) على نطاق واسع في مجالات مثل الملاحة والتحكم في الاتجاه؛ إلا أن بيئات الاهتزاز قد تُقلل بشكل كبير من دقة قياساتها. تشير الأبحاث إلى أن الاهتزازات الخارجية قد تُسبب انحرافات حادة في مخرجات الجيروسكوبات بتقنية MEMS، بل وقد تؤدي إلى إجهاد هيكلي أو كسر. لذا، يُعدّ توظيف تصميم هيكلي مُحكم وتحسين مقاومة الاهتزاز على مستوى النظام أمرًا بالغ الأهمية لتعزيز قدرة وحدات قياس القصور الذاتي بتقنية MEMS على التكيف مع البيئات المختلفة. **آليات تداخل الاهتزازات وأهداف التصميم** يكمن السبب الرئيسي لحساسية وحدات القياس بالقصور الذاتي (IMUs) المصنعة بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) للاهتزازات في مبادئ تشغيلها. فعلى سبيل المثال، يعتمد تشغيل الجيروسكوب على اقتران أنماط التشغيل والاستشعار؛ فإذا اقترنت اهتزازات خارجية بهذه الأنماط، فإنها تُترجم مباشرةً إلى أخطاء في المخرجات. علاوة على ذلك، يُضخّم الرنين الهيكلي الناتج عن الاهتزاز هذا التأثير. لذا، يسعى التصميم الهيكلي إلى تحقيق هدفين أساسيين: أولهما، تجنب الرنين باستخدام تحليل الأنماط لضمان بقاء الترددات الطبيعية للهيكل بعيدةً عن نطاقات التردد التي تتركز فيها طاقة الاهتزاز؛ وثانيهما، عزل الاهتزاز من خلال دمج عناصر عزل الاهتزاز على طول مسار النقل لتخفيف طاقة الاهتزاز التي تصل إلى المكونات الحساسة. **استراتيجيات التصميم الهيكلي الرئيسية** تتبع مناهج التصميم الهيكلي الحالية بشكل أساسي مسارين تقنيين: أولًا، هياكل عزل الاهتزازات على مستوى النظام. تُصنع أنظمة عزل الاهتزازات عن طريق تضمين عوازل (مثل وسادات مطاطية أو نوابض معدنية) بين وحدة القياس بالقصور الذاتي (IMU) والمنصة الرئيسية، أو بين النواة الداخلية والهيكل الخارجي. تشير الأبحاث إلى أنه لتلبية متطلبات الحجم الصغير لوحدات القياس بالقصور الذاتي المصنعة بتقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS IMUs)، يمكن استخدام تصميمات عزل متعددة المراحل، مثل ترتيب ثلاثة مستويات من وسادات التخميد (الهيكل - النواة - مجموعة القياس) واستخدام تدرجات الصلابة لتحقيق تخميد تدريجي. تستخدم الحلول الأكثر تطورًا آليات فصل الحركة لتصميم أنظمة عزل بست درجات حرية، مما يقلل من تأثيرات اقتران الاهتزازات الناتجة عن عدم تناظر العوازل. في التطبيقات النموذجية، يمكن أن يؤدي استخدام هيكل عزل شبكي ثنائي المراحل مع تركيب ثلاثي الأبعاد متعدد المستشعرات إلى تقليل قيمة الجذر التربيعي المتوسط (RMS) لسرعة الدوران الناتجة بأكثر من 88% أثناء أطياف الاهتزازات أثناء الطيران. ثانيًا، تحسين الهياكل الحساسة. على مستوى الشريحة، يمكن تعزيز مقاومة الاهتزاز عند المصدر من خلال استخدام تصميمات هيكلية عالية التناظر (مثل الهياكل ذات الكتل الثمانية أو الهياكل الحلقية) التي تستخدم مبادئ تفاضلية لإلغاء تداخل الاهتزاز ذي الوضع المشترك، أو باستخدام تصميم جيروسكوب ثلاثي المحاور أحادي الكتلة يتميز بمرساة مركزية ومحامل انحناء متناظرة. التحقق من التصميم وتقييم الأداء يُعدّ تحليل العناصر المحدودة (FEA) الأداةَ الأهمّ للتحقق في هذا المجال. يسمح تحليل الأنماط بحساب الترددات الطبيعية لتقييم مخاطر الرنين، بينما تتنبأ تحليلات استجابة التردد والاهتزاز العشوائي باستجابات التسارع عند كثافات طيفية محددة، مما يوفر أساسًا لتكرار التصميم. يشمل التحقق التجريبي عادةً المعايرة واختبار الاهتزاز. على سبيل المثال، ضاعف تصميم مُحسَّن - باستخدام أساليب مثل إضافة دعامات وتقليل المسافات الثابتة - مقاومة الاهتزاز لوحدة القياس بالقصور الذاتي (IMU) مقارنةً بالتصميم الأصلي؛ كما أظهرت وحدة قياس بالقصور الذاتي خفيفة الوزن أخرى مقاومةً ممتازةً للاهتزاز إلى جانب دقة عالية أثناء اختبار الاهتزاز. باختصار، تُعدّ مقاومة الاهتزاز لوحدات القياس بالقصور الذاتي الكهروميكانيكية الدقيقة (MEMS IMUs) مشكلة على مستوى النظام تتطلب منظورًا ديناميكيًا هيكليًا وتطبيقًا متكاملًا لتقنيات مثل التحليل النمطي، وتصميم عزل الاهتزاز، ومحاكاة التحسين. ويُوفّر اعتماد مبدأي "تجنب الرنين" و"عزل الاهتزاز بكفاءة" كمبادئ تصميم أساسية مسارًا فعالًا لتطوير وحدات قياس بالقصور الذاتي الكهروميكانيكية الدقيقة (MEMS IMUs) عالية الموثوقية. وبالنظر إلى المستقبل، ستُمكّن التطورات في علوم المواد وخوارزميات التحكم وحدات القياس بالقصور الذاتي الكهروميكانيكية الدقيقة (MEMS IMUs) من الحفاظ على أدائها في بيئات اهتزازية شديدة الانحدار، مما يفتح آفاقًا أوسع للتطبيقات.
اقرأ المزيد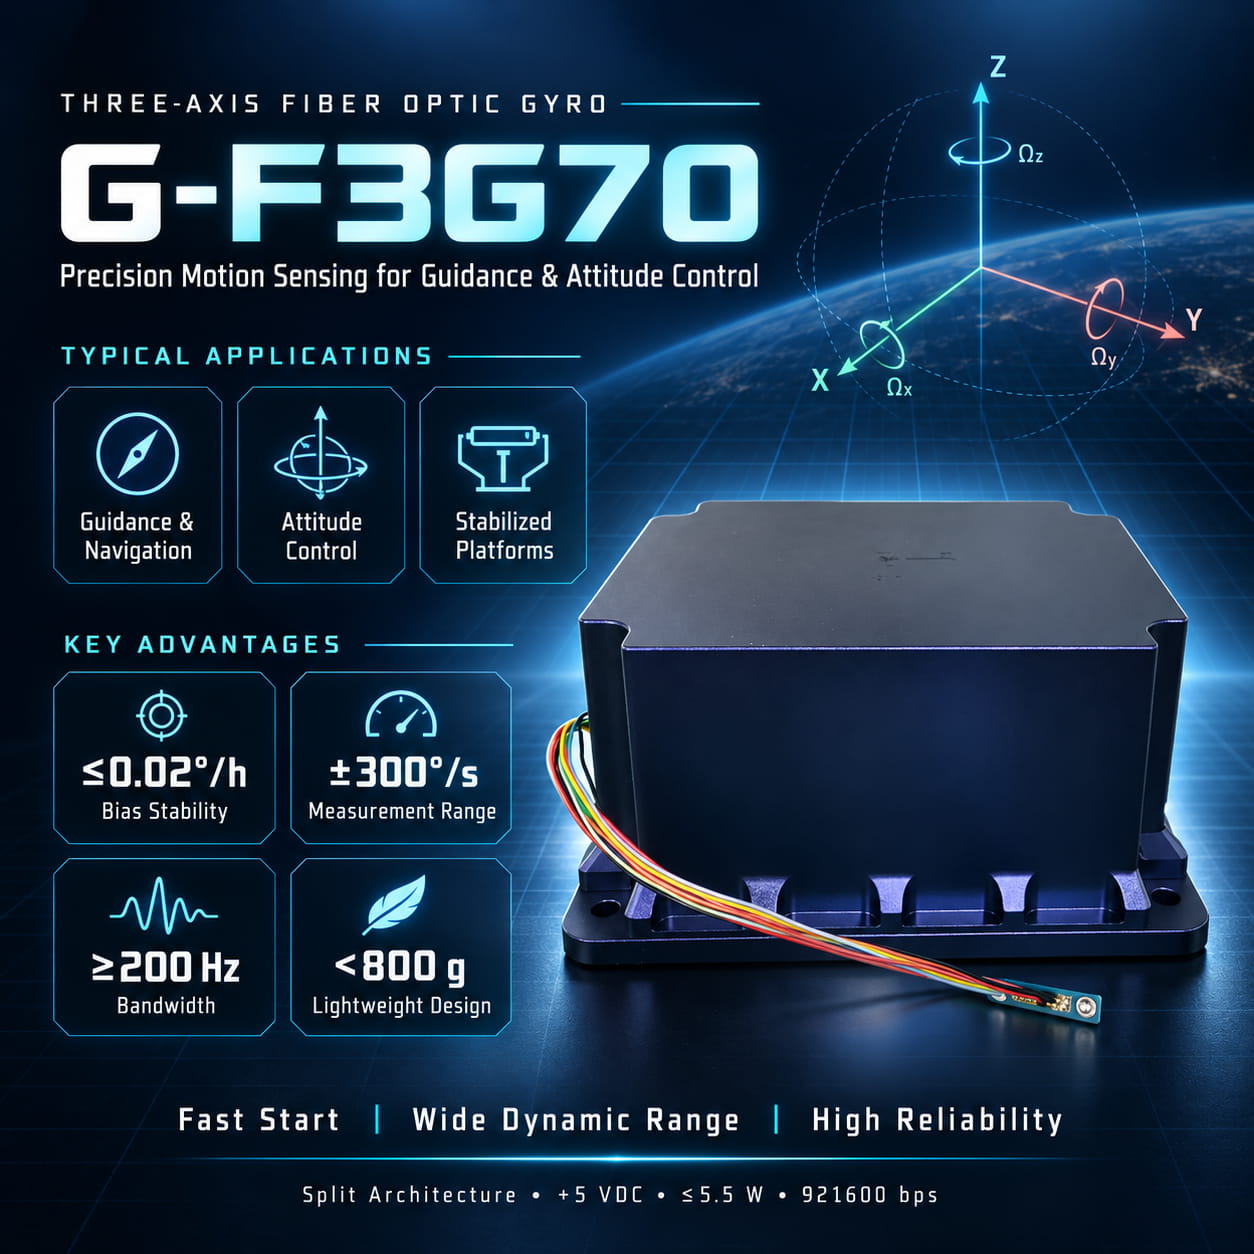
التطبيق الأساسي: التوجيه والتحكم في السلوك صُمم الجيروسكوب الليفي البصري ثلاثي المحاور G-F3G70 خصيصًا لأنظمة الملاحة والتوجيه والتحكم في الوضعية ذات الدقة المتوسطة إلى العالية. ويُعدّ بمثابة نواة استشعار بالغة الأهمية تُمكّن من توجيه ضربات دقيقة والتحكم في طيران الأسلحة التكتيكية، مثل الصواريخ الصغيرة والقنابل الموجهة. ومن خلال دمج قدرات استشعار معدل الدوران الزاوي عبر ثلاثة محاور، يرصد بدقة تغيرات الوضعية ثلاثية الأبعاد للحاملة وحركتها الزاوية في الوقت الفعلي. كما يُزوّد حاسوب التحكم في الطيران ببيانات حيوية، مما يضمن حفاظ منصة السلاح على طيران مستقر على طول مسارها المحدد وضرب الهدف بدقة متناهية. المزايا التقنية: دقة عالية وموثوقية عالية باعتباره جيروسكوبًا يعمل بالكامل بتقنية الحالة الصلبة، يرث جهاز G-F3G70 المزايا الكامنة في الجيروسكوبات الليفية البصرية: سرعة التشغيل، ونطاق ديناميكي واسع، وموثوقية عالية. ويلبي أداؤه المتميز متطلبات تطبيقات الملاحة والتوجيه بشكل كامل.· استقرار ممتاز في الانحياز: يحقق طراز G-F3G70-C استقرارًا في الانحياز ≤0.02 درجة/ساعة (تنعيم لمدة 10 ثوانٍ)، مما يضمن مرجعًا دقيقًا ومستقرًا للوضع أثناء مهام الطيران طويلة المدة.· ديناميكية عالية واستجابة فائقة الحساسية: يتميز المنتج بنطاق قياس ديناميكي يبلغ ±300 درجة/ثانية وعرض نطاق ترددي ≥200 هرتز، مما يتيح تتبعًا دقيقًا لتغيرات الوضع أثناء الطيران عالي السرعة والقدرة على المناورة. بالإضافة إلى ذلك، يضمن عتبة ودقة ≤0.01 درجة/ساعة حساسية النظام العالية للحركات الزاوية الدقيقة.· القدرة على التكيف مع البيئات القاسية: يدعم نطاق درجات حرارة تشغيل من -45 درجة مئوية إلى +65 درجة مئوية، ويتميز بتصميم خفيف الوزن (أقل من 800 غرام). وبفضل مقاومته المتأصلة للصدمات والاهتزازات، يُعدّ مثاليًا للبيئات الصعبة، مثل التطبيقات المحمولة على الصواريخ. سهولة تكامل النظام يستخدم جهاز G-F3G70 تصميمًا متكاملًا للتغليف البصري الإلكتروني بهيكل مُقسّم، مما يُتيح حجمًا صغيرًا وسهولة في التركيب. يبلغ قياس وحدة الإلكترونيات 60×60×24 مم، بينما يبلغ قياس رأس المستشعر Φ67 مم×17.5 مم. يتضمن الجهاز فتحات تثبيت واضحة من نوع M3×4 وΦ2.7×8، مما يُسهّل دمجه في أنظمة الأسلحة ذات المساحة المحدودة. يعمل المنتج بمصدر طاقة قياسي +5 فولت باستهلاك طاقة ثابت ≤5.5 واط، ويُخرج بيانات معدل الدوران ودرجة الحرارة الرقمية عبر منفذ تسلسلي عالي السرعة (921600 بت في الثانية، تكافؤ زوجي)، مما يُبسّط تصميم واجهة المستخدم الكهربائية وواجهة الاتصال بشكل كبير.
اقرأ المزيد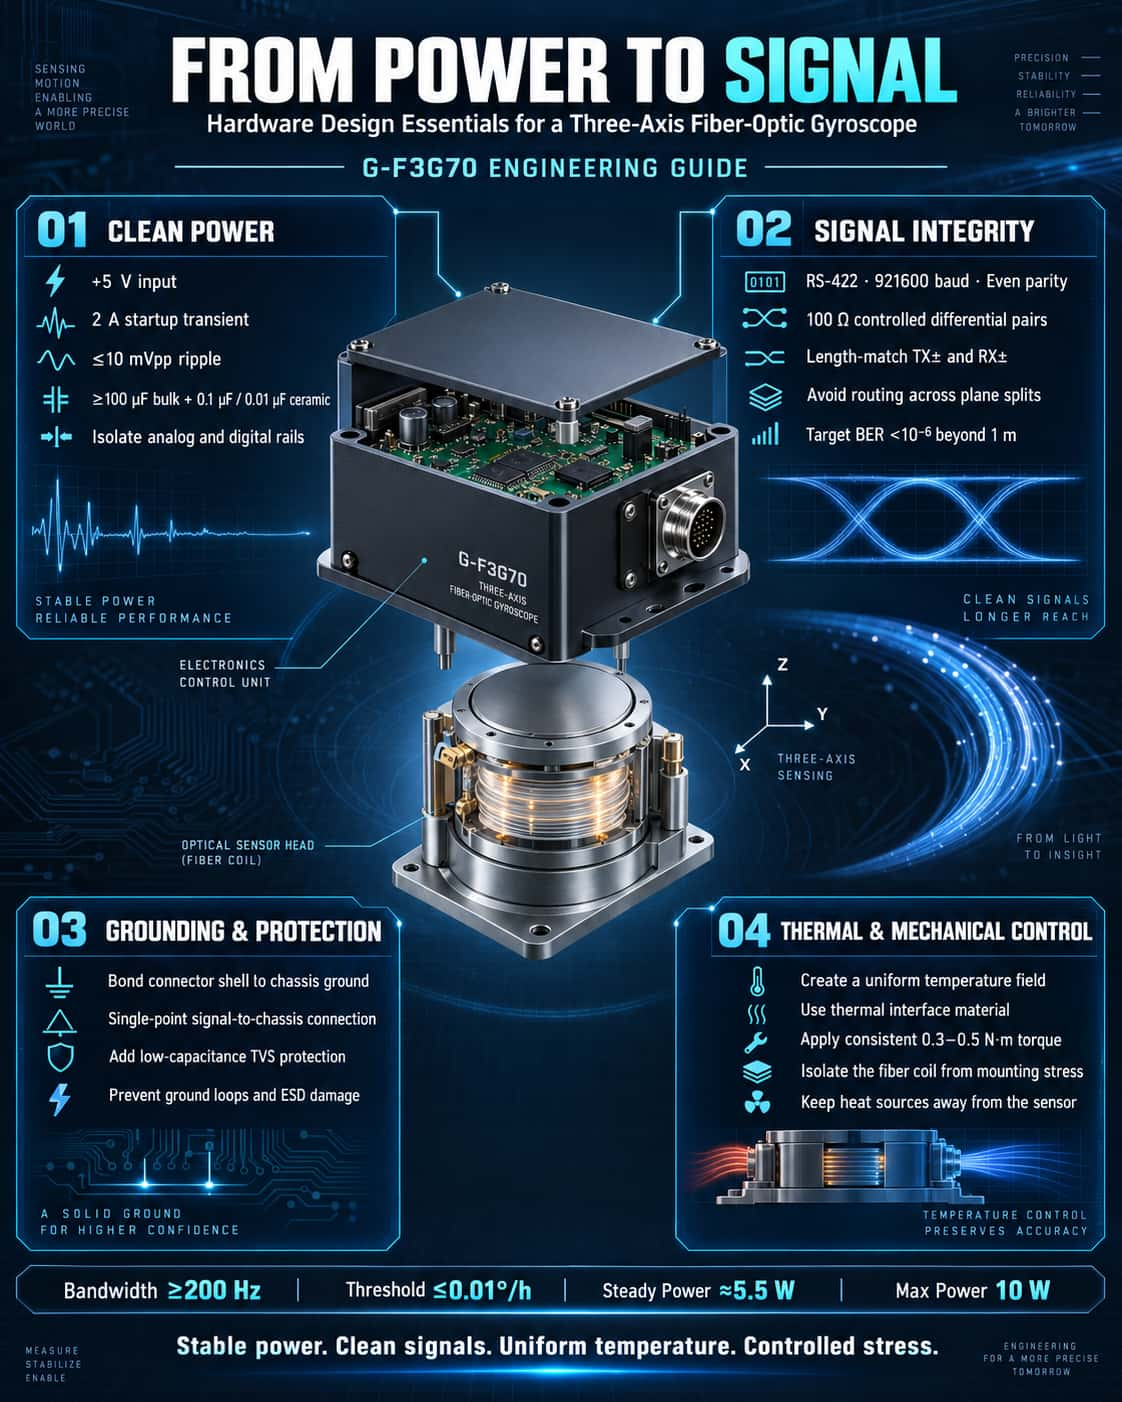
بفضل مزاياها العديدة، كالتصميم المتكامل، وسرعة التشغيل، والنطاق الديناميكي الواسع، والموثوقية العالية، تلعب الجيروسكوبات الليفية البصرية ثلاثية المحاور دورًا محوريًا في الصواريخ الصغيرة، والقنابل الموجهة، وأنظمة التحكم الدقيقة في الاتجاه. مع ذلك، يتطلب تحقيق كامل إمكاناتها تصميمًا دقيقًا للأجهزة، لا سيما فيما يتعلق بمصدر الطاقة، ومسارات الإشارة، وتصميم الواجهات. باستخدام جيروسكوب الألياف البصرية ثلاثي المحاور G-F3G70 كدراسة حالة، تُسلط هذه المقالة الضوء على اعتبارات التصميم الرئيسية من منظور هندسي. 1. تصميم وحدة التغذية الكهربائية: انخفاض مستوى الضوضاء والاستجابة العابرة كاعتبارات أساسية يتأثر استقرار انحياز الجيروسكوب ومعامل الانحراف العشوائي الزاوي (ARW) بشكل مباشر بجودة مصدر الطاقة. يتطلب الجيروسكوب G-F3G70 مصدر طاقة +5 فولت؛ ويمكن أن يصل تيار بدء التشغيل الفوري إلى 2 أمبير، بينما يبلغ استهلاك الطاقة في حالة الاستقرار حوالي 5.5 واط (ويصل إلى ذروته عند 10 واط عبر نطاق درجة الحرارة الكامل). ينبغي أن تركز جهود التصميم على ما يلي:· منظمات الجهد الخطي منخفضة الضوضاء أو ترشيح التيار المستمر إلى التيار المستمر بعد المرحلة: يجب التحكم في تموج التبديل في حدود 10 مللي فولت ذروة إلى ذروة - خاصة في نطاق التردد من 100 هرتز إلى 1 ميجاهرتز - لمنع الاقتران بسلسلة معالجة الإشارة وتدهور أداء المشي العشوائي الزاوي.· سعة فصل كافية: يجب وضع مكثفات التنتالوم عالية السعة (≥100 ميكروفاراد) مع مكثفات سيراميكية عالية التردد (0.1 ميكروفاراد و0.01 ميكروفاراد موصلة على التوازي) عند مداخل الموصل (الطرفين 5 و13 من J30-15ZKP). يضمن ذلك قدرة النظام على تحمل تيار بدء التشغيل المفاجئ (2 أمبير) ويمنع انخفاضات الجهد التي قد تؤدي إلى إعادة ضبط النظام أو حدوث خلل في البيانات.· عزل مستوى الطاقة والأرضي: يُوصى باستخدام وصلة أحادية النقطة - باستخدام حبة فيريت أو مقاومة منخفضة القيمة - بين مصدر الطاقة الرقمي (جانب الواجهة) ومصدر الطاقة التناظري (دائرة تكييف الجيروسكوب الداخلية). يمنع هذا التشويش الرقمي من الانتشار عبر خطوط الطاقة والتداخل مع مكونات الكشف الكهروضوئية الحساسة. 2. واجهة الإشارة: الإرسال التفاضلي والتأريض القوي يستخدم جهاز G-F3G70 واجهة تسلسلية RS-422 بمعدل نقل بيانات 921600 بت في الثانية، مع تكافؤ زوجي. تشمل مخرجات البيانات معدلات الدوران الزاوية لثلاثة محاور (أعداد صحيحة موقعة 32 بت) وثلاث قراءات لدرجة الحرارة (أعداد صحيحة موقعة 16 بت بدقة 1/16). إرشادات تصميم الأجهزة:· مطابقة دقيقة لأطوال أزواج الإشارات التفاضلية: يجب توجيه إشارات TX+/TX- و RX+/RX- كأزواج تفاضلية ذات مقاومة مضبوطة (عادةً 100 أوم). تجنب التوجيه عبر مستويات منفصلة لكبح التداخل ذي النمط المشترك وضمان معدل خطأ بت (BER) أقل من 10⁻⁶ للإرسال لمسافات طويلة (>1 متر).· الحماية والتأريض: يجب توصيل غلاف الموصل بأرضية الهيكل (PE)، بينما يتم توصيل أرضية الإشارة (GND) بـ PE عند نقطة واحدة عبر شبكة RC متوازية (مثلاً، 10 أوم + 0.1 ميكروفاراد). يمنع هذا حلقات التأريض من إحداث تداخل بتردد الطاقة قد يؤثر سلبًا على دقة الانحياز (المواصفات: ≤0.03–0.05°/ساعة).· الحماية من التفريغ الكهروستاتيكي: يجب تركيب ثنائيات TVS (مثل SMCJ5.0CA) على جميع دبابيس الواجهة (خاصة R+/R-) لمنع تلف رقائق محرك RS-422 الداخلية الناتج عن التوصيل السريع أو التفريغ الكهروستاتيكي. 3. البنية الميكانيكية والإدارة الحرارية: تحدد تدرجات درجة الحرارة استقرار الانحياز يُظهر جهاز G-F3G70 استقرارًا في الانحراف يتراوح بين 0.10 و0.15 درجة مئوية/ساعة في ظل ظروف درجة حرارة متغيرة (1 درجة مئوية/دقيقة)، مما يشير إلى أن تدرجات درجة الحرارة هي المصدر الرئيسي للخطأ. تشمل أفضل الممارسات الهندسية ما يلي:· التوصيل الحراري عند سطح التثبيت: يجب أن يكون كل من غلاف الدائرة (60×60×24 مم) ورأس المستشعر (قطر 67×17.5 مم) على اتصال محكم مع هيكل التثبيت. يُنصح باستخدام معجون حراري لتقليل المقاومة الحرارية وضمان توزيع متجانس لدرجة الحرارة في جميع أنحاء الوحدة، مما يمنع النقاط الساخنة الموضعية من التسبب في تغيرات في معامل الانكسار في ملف الألياف الضوئية.· عزل الإجهاد: يجب أن يكون عزم الربط لفتحات التثبيت (M3×4 و Φ2.7×8) ثابتًا (موصى به: 0.3-0.5 نيوتن متر). قد يؤدي الإجهاد الميكانيكي الزائد المنتقل عبر الغلاف إلى ملف الألياف الضوئية إلى حدوث انكسار مزدوج، مما يؤدي إلى زيادة انحراف الانحياز. يُوصى باستخدام حلقات مرنة أو حلقات دائرية لعزل الإجهاد. 4. اختيار التخطيط والموصلات: تحديد تدفق الإشارة تُحدد دبابيس موصل J30-15ZKP بوضوح توصيلات مصدر الطاقة (أحمر/أسود) ومنفذ التسلسل (أصفر/برتقالي/أزرق/أخضر). تشمل اعتبارات التصميم الرئيسية ما يلي:· الفصل بين الجهد العالي/المنخفض: قم بتوجيه خط الطاقة +5 فولت (الأحمر) وخطوط الإشارة (الأصفر/الأزرق) على طبقات PCB منفصلة أو بمسافة كافية (≥3W، حيث W هو عرض المسار) لتقليل التداخل من المجال المغناطيسي لمصدر الطاقة على الإشارات التفاضلية.· توجيه مستشعر درجة الحرارة: في حين أن قنوات درجة الحرارة الثلاثة (الإشارات الداخلية التي يتم إخراجها كبيانات) لا تتطلب معالجة خارجية، يجب على المستخدمين الذين يقومون بالمعايرة التأكد من عدم وجود مصادر حرارة (مثل المقاومات عالية الطاقة) تشع الحرارة مباشرة على جسم الجيروسكوب؛ وإلا فإن الانحرافات بين قراءات درجة الحرارة ودرجة الحرارة المحيطة الفعلية ستؤثر على دقة نموذج التعويض. باختصار، يتجاوز تصميم جهاز الجيروسكوب الليفي البصري ثلاثي المحاور مجرد توصيل الطاقة وقراءة البيانات التسلسلية. فمن استجابة مصدر الطاقة العابرة وسلامة الإشارة التفاضلية إلى إدارة الحرارة وتخفيف الإجهاد الميكانيكي، يرتبط كل جانب ارتباطًا وثيقًا بمؤشرات الأداء الأساسية مثل استقرار الانحياز، وقابلية التكرار، والانحراف العشوائي. وبالالتزام بهذه الإرشادات واستخدام المواصفات التفصيلية الواردة في دليل G-F3G70 (مثل عرض النطاق الترددي ≥ 200 هرتز، والعتبة ≤ 0.01 درجة/ساعة)، يمكن للنظام تحقيق قياس موثوق لمعدل الدوران الزاوي بمستوى الملاحة في ظل ظروف التشغيل الفعلية، مما يوفر أساسًا موثوقًا للبيانات لتطبيقات التحكم عالية الديناميكية.
اقرأ المزيد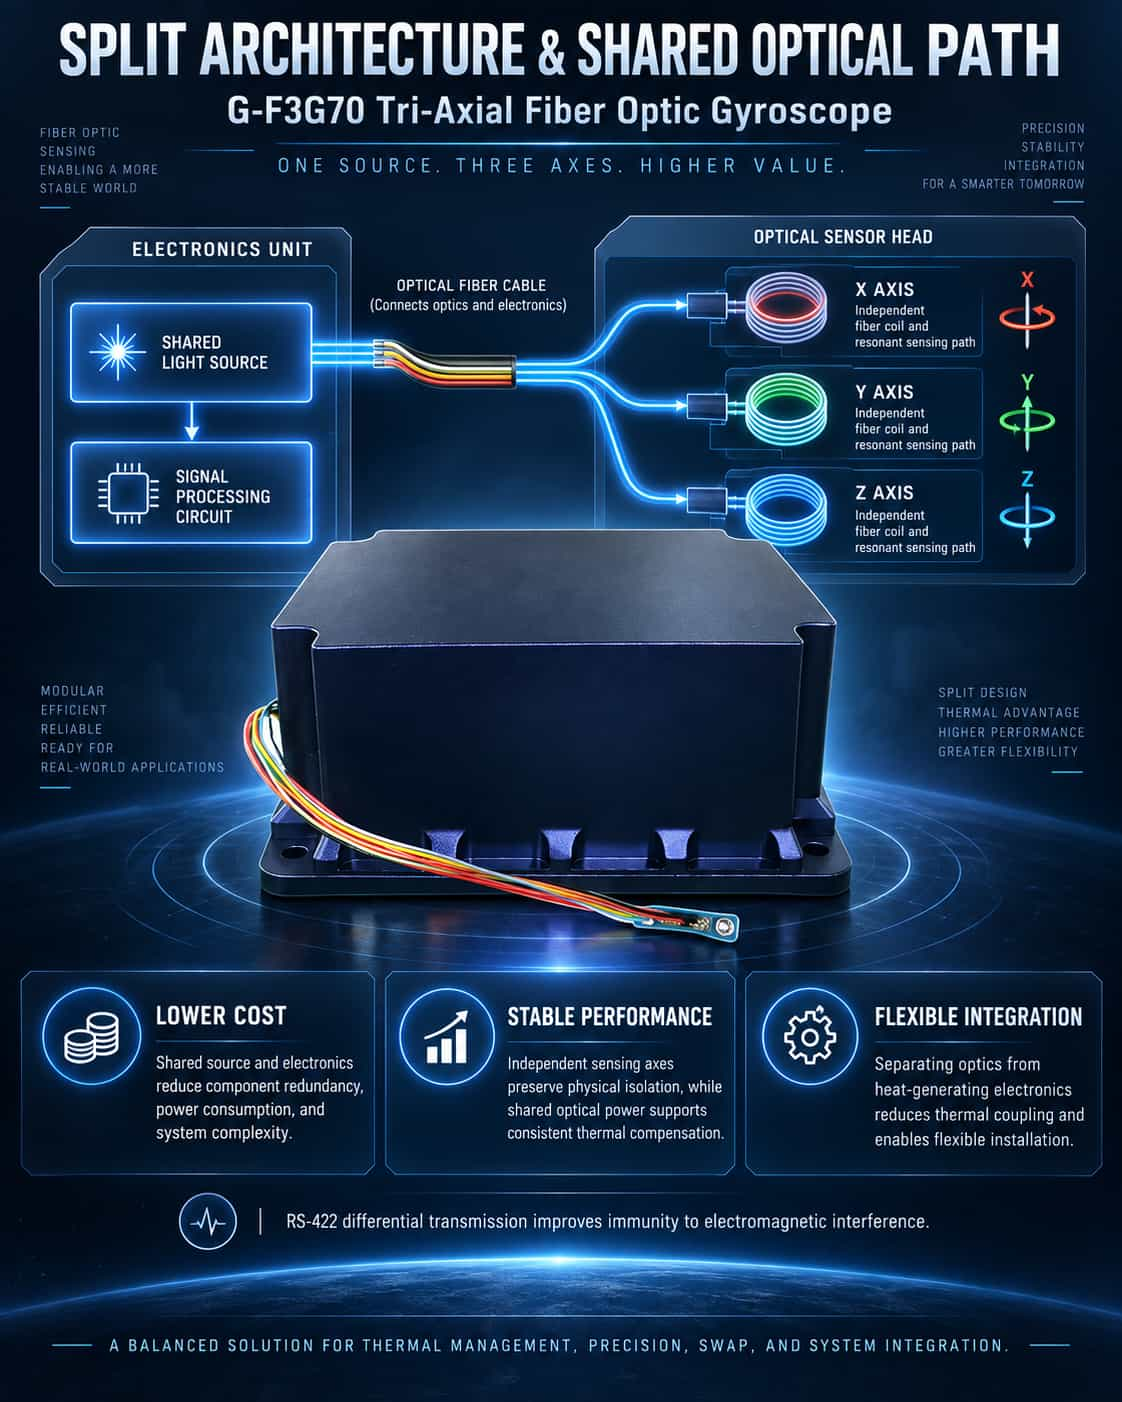
يتمثل الشرط التقني الأساسي لجيروسكوب الألياف البصرية ثلاثي المحاور (FOG) في دمج ثلاثة محاور استشعار - قياس المعدلات الزاوية على طول المحاور X و Y و Z على التوالي - ضمن أصغر حجم ممكن، مع ضمان بقاء المحاور الثلاثة مستقلة وخالية من التداخل المتبادل. يستخدم جهاز G-F3G70 ثلاثي المحاور بتقنية الألياف الضوئية (FOG) نهجًا تقنيًا يتم فيه مشاركة مصدر الضوء ودائرة معالجة الإشارة بين المحاور الثلاثة، مع احتفاظ كل محور بملف ألياف وتجويف رنين مستقلين. بعبارة أخرى، على الرغم من مشاركة مصدر الضوء والدائرة، إلا أن وحدة الاستشعار لكل محور تظل مستقلة. تشمل المزايا الرئيسية لهذا النهج تقليل المكونات الزائدة، وخفض استهلاك الطاقة والتكلفة الإجمالية، والقضاء على التداخل بين ثلاث مجموعات منفصلة من الدوائر. علاوة على ذلك، يضمن استخدام مصدر ضوء واحد ثبات الطاقة الضوئية عبر المحاور الثلاثة، مما يسهل عملية النمذجة الموحدة لخوارزميات تعويض درجة الحرارة. بنية مقسمة: فصل الدوائر الإلكترونية والبصريات أبرز ما يميز تصميم كاميرا G-F3G70 هو فصل وحدة الإلكترونيات عن رأس المستشعر، المتصلين بكابل. ما هو الأساس الهندسي وراء هذا التصميم المنفصل؟ تُعدّ المكونات الأساسية لجيروسكوب الألياف الضوئية - مثل مصدر الضوء، والكاشف، والمعدِّل، وملف الألياف - أجهزة بصرية شديدة الحساسية لتقلبات درجة الحرارة والإجهاد الميكانيكي. في المقابل، يُولّد قسم الإلكترونيات، المسؤول عن معالجة الإشارات، وإدارة الطاقة، وواجهات الاتصال، حرارةً أثناء التشغيل. إذا تم تجميع المكونات البصرية والدوائر الإلكترونية بإحكام داخل غلاف واحد، فإن الحرارة المتولدة من الإلكترونيات ستنتقل مباشرةً إلى ملف الألياف. وهذا من شأنه أن يُحدث تدرجات حرارية موضعية، مما يؤدي إلى أخطاء عدم التبادلية الناتجة عن الحرارة - وهي أحد المصادر الرئيسية للخطأ في الجيروسكوبات الليفية البصرية. يفصل التصميم المنفصل مصدر الحرارة (الإلكترونيات) فعليًا عن العناصر الحساسة (المكونات البصرية)، مما يقلل بشكل جذري من تأثيرات الاقتران الحراري. بالإضافة إلى ذلك، يوفر التصميم المنفصل مرونة أكبر لدمج النظام. يمكن تركيب وحدة الإلكترونيات ورأس المستشعر في مواقع مختلفة على المنصة الرئيسية: يمكن وضع رأس المستشعر بالقرب من مركز ثقل المنصة لاستشعار الحركة الزاوية بدقة، بينما يمكن وضع وحدة الإلكترونيات في منطقة ذات مساحة أكبر أو تبديد حرارة أفضل. وبفضل اتصالهما بكابل مرن، لا تقيد الوحدتان موضع أو اتجاه تركيب بعضهما البعض. المفاضلات الهندسية والتعويضات للتصميم المنفصل لا يخلو التصميم المنفصل من بعض العيوب. فعند فصل الدوائر الإلكترونية عن المستشعر، تصبح الإشارات الضعيفة المنقولة عبر الكابلات عرضةً للتداخل الكهرومغناطيسي؛ لذا، يستخدم مستشعر G-F3G70 تقنية RS-422 التفاضلية للاتصال الخارجي، مما يضمن رفضًا عاليًا للضوضاء المشتركة ومناعة قوية ضد التداخل. علاوة على ذلك، تتم عملية تضخيم الإشارة وتصفيتها داخل رأس المستشعر، مما يضمن أن تتمتع إشارة الخرج بنسبة إشارة إلى ضوضاء مناسبة. بالإضافة إلى ذلك، يفرض التصميم المنفصل متطلبات أكثر صرامة على دقة التركيب. يجب محاذاة سطح تثبيت الوحدة الإلكترونية وكتف تحديد موقع رأس المستشعر بدقة مع نقطة مرجعية الحامل؛ أي انحراف زاوي يؤدي مباشرة إلى أخطاء في عدم التعامد بين المحاور الثلاثة، مما يؤثر سلبًا على دقة تحديد الشمال ونتائج حلول الملاحة. ملخص منطق التصميم يمكن تلخيص منطق التصميم الأساسي وراء بنية G-F3G70 - الذي يتميز بمسار بصري مشترك لثلاثة محاور بالإضافة إلى بنية وحدة منفصلة - على النحو التالي: ` مصدر الضوء المشترك والدوائر الكهربائية عبر ثلاثة محاور - يقلل من استهلاك الطاقة والتكلفة والتعقيد مع ضمان التناسق بين المحاور؛` محاور استشعار مستقلة - تحافظ على الاستقلال المادي لوظيفة الاستشعار ثلاثية المحاور، مما يمنع اقتران الحركة وتداخل الإشارات؛` الفصل المادي بين البصريات والإلكترونيات - يعزل مصادر الحرارة ويحمي المكونات البصرية من الإجهادات الحرارية والميكانيكية؛` تركيب الوحدات المنفصلة لتعزيز المرونة - يستوعب القيود المكانية لمختلف شركات الاتصالات ويبسط عملية دمج النظام. بشكل عام، لا يقتصر هذا التصميم على الجانب الجمالي فحسب، بل يعالج تناقضين أساسيين في هندسة الجيروسكوبات الليفية البصرية: المفاضلة بين إدارة الحرارة والدقة، والتعارض بين حجم المكونات ومرونة التركيب. من خلال اعتماد بنية الوحدة المنفصلة كحل هندسي أمثل، يوفر جهاز G-F3G70 أداءً متوسطًا إلى عالي الدقة، مع تلبية المتطلبات الشاملة للحجم والوزن واستهلاك الطاقة والموثوقية التي تتطلبها أنظمة الملاحة والتوجيه التكتيكية.
اقرأ المزيد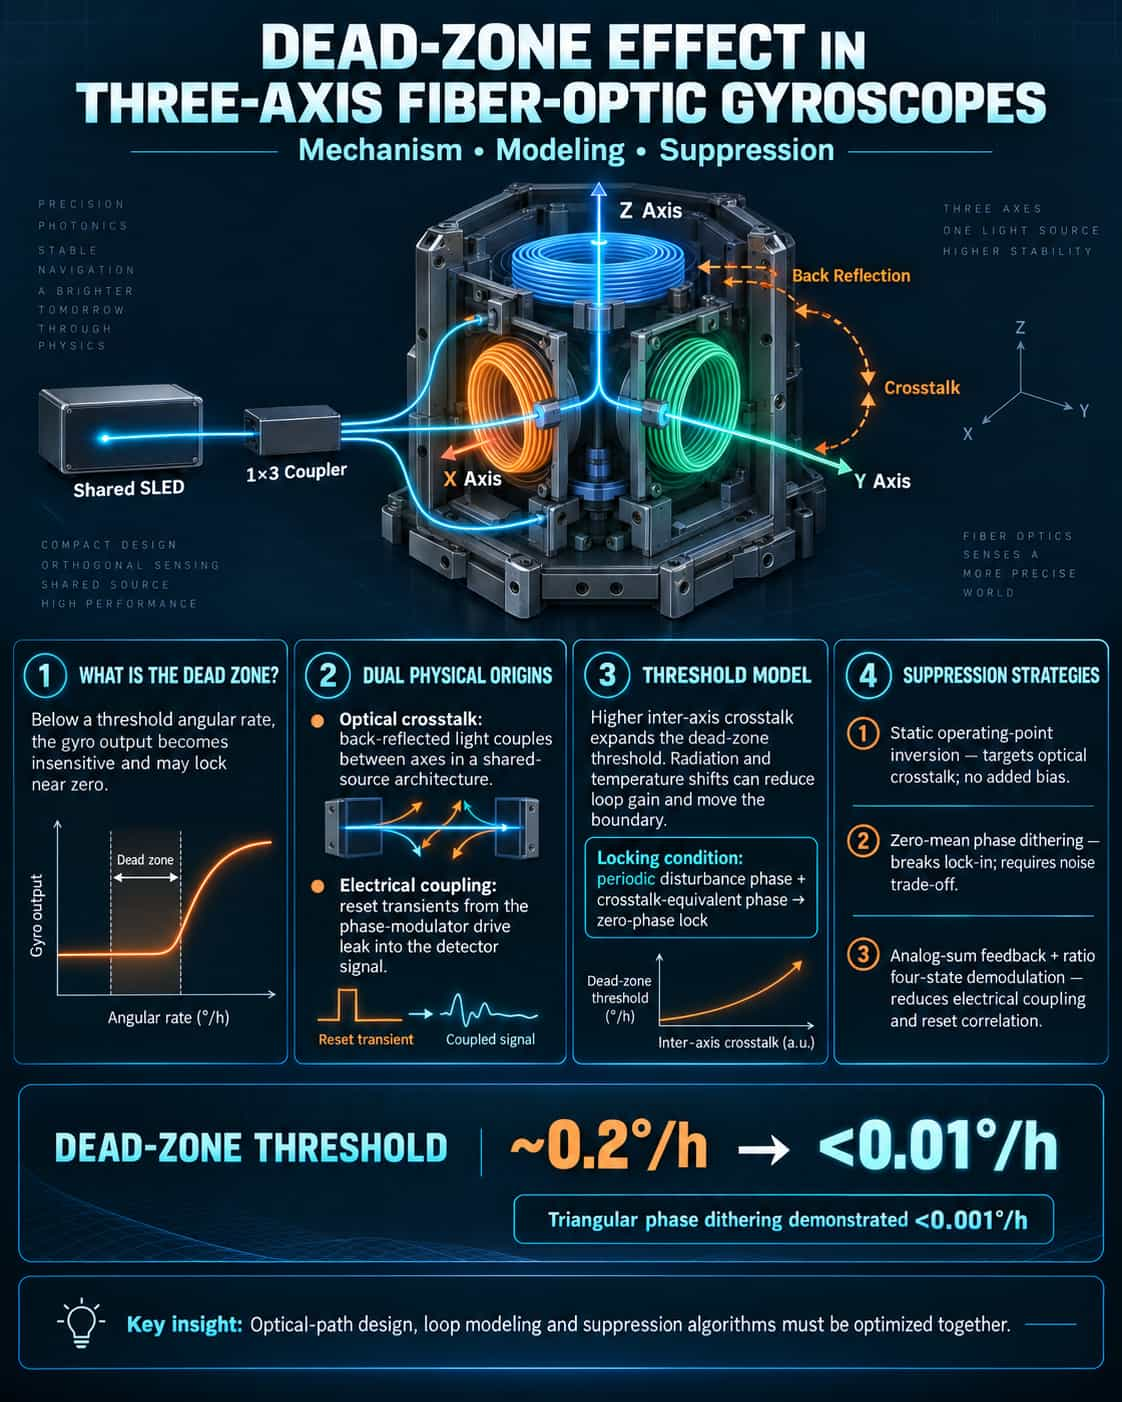
مع تزايد توجه الجيروسكوبات الليفية البصرية ثلاثية المحاور نحو التصغير والدقة العالية، أصبحت ظاهرة "المنطقة الميتة" -الناجمة عن التداخل البصري بين المحاور- عائقًا رئيسيًا يحد من الأداء في قياسات السرعة الزاوية المنخفضة. تحدث المنطقة الميتة عندما يتوقف خرج الجيروسكوب عن الاستجابة لتغيرات السرعة الزاوية المدخلة دون عتبة معينة. بالنسبة لتطبيقات مثل التحكم في وضعية الأقمار الصناعية التي تتطلب التشغيل بالقرب من الصفر في السرعة الزاوية، فإن خطأ الانحياز غير الخطي الناتج عن المنطقة الميتة يؤثر سلبًا على دقة النظام. تركز هذه الورقة البحثية على مشكلة التداخل البصري بين المحاور في الجيروسكوبات الليفية البصرية ثلاثية المحاور التي تستخدم بنية مصدر ضوئي مشترك؛ حيث تحلل الآليات الفيزيائية الكامنة، وتحدد كميًا تأثيرها على خصائص العتبة، وتقيّم بشكل مقارن استراتيجيات التخفيف الأساسية الحالية. **الأصول الفيزيائية للمنطقة الميتة ونموذج التداخل البصري بين المحاور** تُعدّ المنطقة الميتة ظاهرة غير خطية مميزة لأجهزة قياس التذبذبات الليفية الرقمية ذات الحلقة المغلقة. عادةً، يُحدد المصدر الرئيسي للتداخل المُسبب للمنطقة الميتة على أنه التداخل الكهربائي بين جهد التدرج المُطبق على مُعدِّل الطور وإشارة الكاشف. مع ذلك، في بنية ثلاثية المحاور ذات مصدر مشترك، تكون المشكلة أكثر تعقيدًا: إذ يُشغِّل مصدر ثنائي باعث للضوء فائق الإضاءة (SLD) واحد ثلاثة محاور متعامدة في آنٍ واحد بعد تقسيمه بواسطة مُقترن 1×3. يُنشئ الضوء المنعكس قنوات تداخل ضوئي بين المحاور؛ عند معدلات زاوية منخفضة، يتراكب هذا التداخل الضوئي على شدة التداخل، مما قد يُطغى على الإشارة المفيدة. لتحليل هذا التأثير كميًا، اقترحت دراسة طريقة إثارة ذات حلقة مفتوحة لقياس معاملات التشويش الناتج عن الانعكاس الضوئي الخلفي بين المحاور. وبدمج هذه المعاملات في نموذج تحكم ذي حلقة مغلقة، يتضح أن زيادة معامل التشويش تؤدي إلى توسع عتبة الجيروسكوب بشكل مضاعف، مما ينتج عنه مباشرةً نطاق منطقة ميتة أوسع. ويمكن صياغة هذه الآلية على النحو التالي: عندما تستوفي طور الاضطراب الدوري في قناة التغذية الراجعة والطور المكافئ للتشويش شروطًا محددة، يدخل النظام المنطقة الميتة، ويتوقف طور الخرج عند الصفر. **التوصيف الكمي لعتبات المنطقة الميتة** لا يقتصر تأثير المنطقة الميتة على النظام على وجود "نطاق غير حساس" فحسب، بل يشمل أيضًا حقيقة أن حدود هذا النطاق تتغير ديناميكيًا بفعل عوامل بيئية كالإشعاع الفضائي وتقلبات درجات الحرارة. يتسبب الإشعاع الفضائي في انخفاض قدرة مصدر الضوء وزيادة فقد الألياف، مما يقلل من كسب النظام (K₁) ويوسع نطاق المنطقة الميتة. تشير البيانات التجريبية إلى أن عتبة المنطقة الميتة لجيروسكوب ثلاثي المحاور غير مُعَوَّض قد تصل إلى 0.2 درجة/ساعة، وهو مستوى غير مقبول للتطبيقات عالية الدقة التي تتطلب قياس سرعات زاوية منخفضة للغاية. تجدر الإشارة إلى أن منطقة التوقف تنشأ عن آليات متعددة. فبالإضافة إلى التداخل البصري بين المحاور، يُعد التداخل الكهربائي سببًا مهمًا آخر. إذ تُولّد إشارة جهد التشغيل التناظرية لمعدِّل الطور -التي تخضع لإعادة ضبط عبر موجة تغذية راجعة رقمية متدرجة- أنماط تشغيل مختلفة؛ ويصبح التداخل الناتج، والذي يتجلى في صورة تغيرات في سعة وطور إشارة خرج الكاشف، واضحًا بشكل خاص أثناء انتقالات الحالة في مخطط التعديل رباعي الحالات. ولأن هاتين الآليتين غالبًا ما تعملان في وقت واحد في الأنظمة ثلاثية المحاور، فإن نمذجة منطقة التوقف تتطلب مراعاة كل من الأبعاد البصرية والكهربائية. تحليل مقارن لأساليب الكبح لمعالجة الأسباب المذكورة أعلاه للمناطق الميتة، تم تطوير ثلاث استراتيجيات قمع أساسية، تختلف كل منها في الآلية والفعالية: طريقة قلب نقطة التشغيل الثابتة (تبديل الانحياز). تستهدف هذه الطريقة السبب الفيزيائي الجذري للتداخل البصري بين المحاور، حيث تقوم بقلب نقطة التشغيل الثابتة للجيروسكوب بشكل فعال، بحيث لا تتداخل إشارة التداخل مع الطور المتبقي للحلقة المغلقة. النتائج التجريبية مبهرة: إذ يقلل هذا النهج العتبة من 0.2 درجة/ساعة إلى أقل من 0.01 درجة/ساعة، مما يحسن دقة القياس بشكل فعال عند معدلات الدوران المنخفضة. وتكمن ميزته في معالجة آلية التداخل البصري مباشرةً دون إدخال أخطاء انحياز إضافية. طريقة تراكب الاضطراب الدوري (التذبذب). يتم إدخال طور اضطراب دوري متوسطه صفر، φ₀، إلى النظام لكسر شرط قفل المنطقة الميتة من خلال "التذبذب". عندما تكون سعة التذبذب كبيرة بما يكفي (φ₀ ≥ φ₁)، يمكن إزالة المنطقة الميتة تمامًا. في التطبيقات الهندسية العملية، نجحت تقنية التذبذب الطوري للموجة المثلثية في خفض خطأ المنطقة الميتة في الجيروسكوبات عالية الدقة من 0.08 درجة/ساعة إلى أقل من 0.001 درجة/ساعة. تم التحقق من فعالية هذه الطريقة في نظام ثلاثي المحاور باستخدام 900 متر من الألياف الضوئية؛ ويعتمد أداء الكبح على توليفة محددة من سعة التذبذب والتردد وكسب الحلقة. مع ذلك، قد تؤدي سعة التذبذب المفرطة إلى إدخال ضوضاء إضافية، مما يستلزم موازنة دقيقة. طريقة مُدمجة للتغذية الراجعة التناظرية الجمعية وإزالة التضمين رباعي الحالات القائمة على النسبة. تعالج هذه الطريقة المشكلة بدءًا من مسار التداخل الكهربائي: ففي التضمين التقليدي رباعي الحالات، تُعد عمليات إعادة الضبط المرتبطة بكل حالة تضمين السبب الرئيسي للمنطقة الميتة. تُقلل طريقة التغذية الراجعة التناظرية الجمعية بشكل كبير من تردد عمليات إعادة الضبط عن طريق إعادة ضبط طور التغذية الراجعة فقط أثناء التضمين؛ وتُظهر التجارب أن هذا يُمكن أن يُخفض المنطقة الميتة إلى ما دون عتبة القياس البالغة 0.022 درجة/ساعة. ومع ذلك، ونظرًا لطبيعة التداخل الكهربائي، لا تزال هذه الطريقة تُدخل انحيازًا إضافيًا يبلغ حوالي -0.06 درجة/ساعة. وللتخفيف من ذلك، يتم دمج الطريقة مع تقنية إزالة التضمين رباعي الحالات القائمة على النسبة؛ فمن خلال ضبط نسبة إزالة التضمين لإشارة التغذية الراجعة، يتم إضعاف الارتباط بين تسلسلات التضمين وإزالة التضمين، وبالتالي التحكم في الانحياز الإضافي مع كبح المنطقة الميتة في الوقت نفسه. بشكل عام، تُناسب هذه الأنواع الثلاثة من المخططات سيناريوهات تطبيقية مختلفة: يُعد مخطط كبح التشويش البصري الأكثر فعالية للهياكل ثلاثية المحاور التي تشترك في مصدر ضوئي واحد؛ أما طريقة التذبذب فهي سهلة التنفيذ ولكنها تتطلب إدارة الضوضاء؛ بينما تُعد مخططات كبح التشويش الكهربائي أنسب للأنظمة أحادية المحور والأنظمة المنفصلة. بالنسبة للجيروسكوبات الضوئية المصنوعة من السيليكون والتي تهدف إلى تحقيق تكامل فائق، قدمت الأبحاث الحديثة خوارزمية كبح مشتركة تجمع بين قفز إزاحة الطور ورفض العينات؛ حيث يكبح هذا النهج المنطقة الميتة مع تقليل الانحراف العشوائي للزاوية بأكثر من 26%، مما يعكس اتجاهًا نحو الجمع بين استراتيجيات متعددة بدلاً من الاعتماد على طريقة واحدة. باختصار، تُعدّ ظاهرة المنطقة الميتة في الجيروسكوبات الليفية البصرية ثلاثية المحاور مشكلةً هيكلية ناتجة عن تفاعل عوامل متعددة. ويُشكّل التداخل البصري بين المحاور والتداخل الكهربائي الأسباب الفيزيائية الجذرية للمنطقة الميتة، حيث تتضاعف آثارهما بشكل ملحوظ في البنى التي تتميز بمصادر ضوئية مشتركة ومستويات تكامل عالية. حاليًا، تُقدّم طريقة قلب انحياز نقطة التشغيل الثابتة أفضل أداء لكبح التداخل البصري، بينما تتميّز طريقة التذبذب بأوسع نطاق للتطبيق، وتمثّل أنظمة التعديل المُدمجة أحدث ما توصلت إليه تقنيات كبح التداخل الكهربائي. ومع تطوّر الجيروسكوبات ثلاثية المحاور نحو التكامل على مستوى الرقاقة، قد يُصبح الجمع بين كبح التداخل بين الموجهات الموجية (مثل رقائق الموجهات الموجية المصنوعة من السيليكا المُطعّمة بالجرمانيوم والتي تُحقق مستويات تداخل أقل من -40 ديسيبل) واستراتيجيات الكبح المشتركة الخوارزمية هو السبيل الأمثل لحلّ مشكلة المنطقة الميتة بشكل كامل.
اقرأ المزيدترك رسالة
امسح ضوئيًا إلى WeChat :