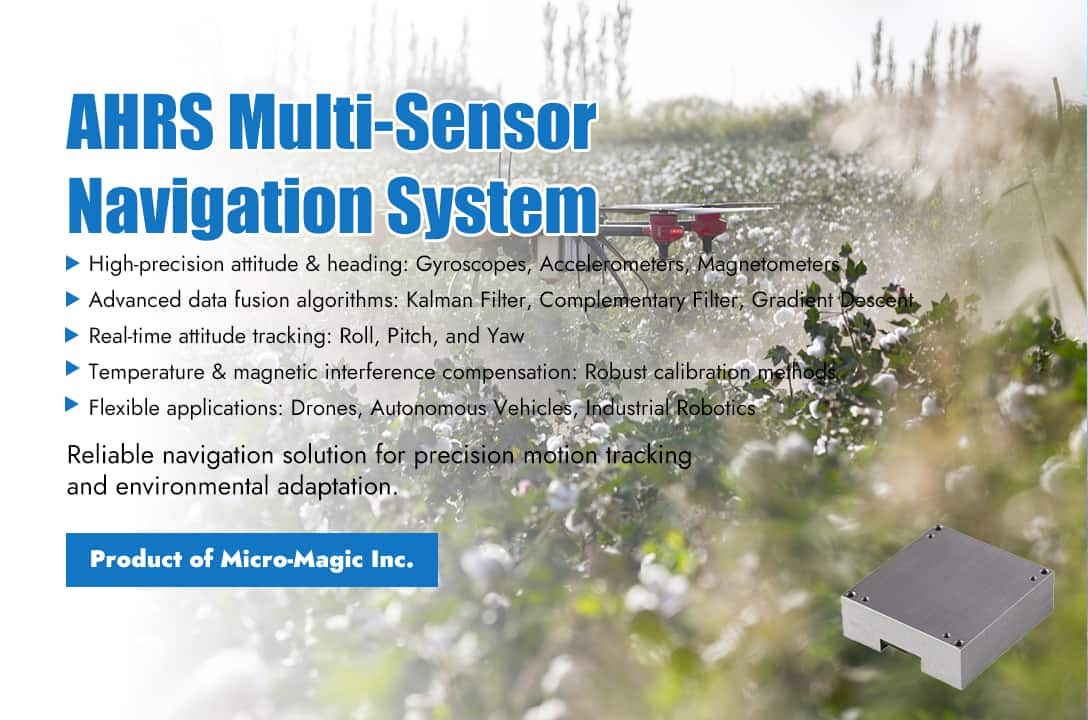
احصل على معلومات المنتج بسرعة في دقيقة واحدة نظام مرجعي للوضع والاتجاهيُعدّ نظام تحديد الاتجاه والوضع (AHRS) جهازًا ملاحيًا أساسيًا يستخدم دمج بيانات من عدة مستشعرات لحساب الوضع ثلاثي الأبعاد (زاوية الميل، زاوية الدوران) وزاوية الاتجاه لحاملة الطائرات في الوقت الفعلي. تشمل تقنياته الأساسية مجالات مثل الأنظمة الكهروميكانيكية الدقيقة (MEMS)، والملاحة بالقصور الذاتي، ومعالجة الإشارات، والتحسين غير الخطي. ستتناول هذه المقالة الجوانب التقنية من ثلاثة أبعاد: النماذج الرياضية، وتنفيذ الخوارزميات، وتعويض الأخطاء. مبادئ ومعادلات الحركة لنظام استعادة البيانات الهيدروديناميكية إن المبدأ الأساسي لنظام AHRS هو دمج البيانات من أجهزة استشعار متعددة، مما يعوض عن قيود جهاز استشعار واحد من خلال أجهزة استشعار تكميلية. 1.مكونات المستشعر: أ. الجيروسكوب: يقيس السرعة الزاوية باستخدام تأثير كوريوليس ويكاملها للحصول على تغييرات في الوضع، ولكن لا يوجد انحراف انحياز (خطأ متراكم بمرور الوقت).ب. مقياس التسارع: يقيس القوة المحددة (التسارع الجاذبي + تسارع الحركة) ويمكن استخدامه لمعايرة الوضع (الدوران، الميل) عند السرعة الثابتة أو الثابتة.ج. مقياس المغناطيسية: يقيس اتجاه المجال المغناطيسي الأرضي، ويوفر اتجاهًا مطلقًا (زاوية الانحراف)، ولكنه عرضة للتداخل المغناطيسي الصلب/اللين.د. نظام تحديد المواقع العالمي (GPS) الاختياري: يساعد في تصحيح أخطاء الموقع والسرعة. 2.المعادلات الحركية المعادلة التفاضلية لتحديث السرعة الزاوية للحاملة ووضعها: فيما بينها، يمثل ضرب الكواترنيون و هي السرعة الزاوية التي يقيسها الجيروسكوب (بالراديان/ثانية) البنية الأساسية والخوارزمية لنظام AHRS يكمن التحدي الأساسي لنظام تحديد الاتجاه والحركة (AHRS) في كيفية دمج البيانات من الجيروسكوبات (ذات الاستجابة الديناميكية الممتازة ولكنها تعاني من الانحراف)، ومقاييس التسارع (ذات الدقة الثابتة العالية ولكنها عرضة لتداخل الحركة)، ومقاييس المغناطيسية (التي توفر الاتجاه المطلق ولكنها عرضة للتداخل). وفيما يلي الخوارزميات الرئيسية المستخدمة: 1.مرشح كالمان استنادًا إلى نموذج فضاء الحالة، يتم تقدير الوضع بشكل متكرر من خلال التنبؤ (تكامل الجيروسكوب) والتحديث (ملاحظة مقياس التسارع / مقياس المغناطيسية).يتم بناء متجه الحالة على النحو التالي، بما في ذلك زاوية خطأ الاتجاه وانحياز الجيروسكوب . تُستخدم قيم الباقي من متجه الجاذبية المقاس بواسطة مقياس التسارع والمجال المغناطيسي الأرضي المقاس بواسطة مقياس المغناطيسية كقيم للملاحظة، ويتم بناء معادلة الملاحظة التالية:في ضبط التغاير، تغاير الضوضاء عادةً ما يتم ضبط مقياس التسارع على وتغاير الضوضاء تم ضبط مقياس المغناطيسية على . 2.خوارزمية التصفية التكميلية دمج مُرجّح لبيانات الجيروسكوب عالية التردد وبيانات مقياس التسارع/المغناطيسية منخفضة التردد. ميزته انخفاض الحمل الحسابي وملاءمته للأنظمة المدمجة؛ أما عيبه فهو اعتماد ضبط المعلمات على الخبرة ومحدودية الأداء الديناميكي.يستخدم الجزء عالي التردد تكامل الجيروسكوب، بينما يستخدم الجزء منخفض التردد معايرة باستخدام مقاييس التسارع/المغناطيسية: ثابت الزمن يستغرق الأمر عادةً 3.خوارزمية تحسين التدرج الهبوطي توجد خوارزميتان رئيسيتان لتحسين التدرج الهبوطي. تعتمد خوارزمية ماهوني على الترشيح التكميلي غير الخطي الرباعي وتصحح انحياز الجيروسكوب من خلال وحدة تحكم تناسبية تكاملية؛ أما خوارزمية مادجويك فتُحسّن الرباعيات مباشرةً عن طريق تقليل دالة الخطأ بين قياسات المستشعر والتنبؤات، مما ينتج عنه كفاءة حسابية عالية وملاءمة لسيناريوهات الطاقة المنخفضة. فيما بينها، وهو عامل معدل التقارب، وتتراوح قيمه النموذجية من 0.1 إلى 0.5. تحديات وتدابير مواجهة تنفيذ هندسة أنظمة استعادة الحرارة المتقدمة 1.خطأ المستشعر ومعايرته يجب تقدير الانحياز الصفري للجيروسكوب وتعويضه عبر الإنترنت (مثل من خلال تهيئة الحالة الثابتة)؛ يمكن أن يؤدي تسارع الحركة إلى تعطيل قياس اتجاه الجاذبية، لذلك، يجب اكتشاف التداخل الديناميكي من مقاييس التسارع من خلال الترشيح عالي التمرير أو اكتشاف حالة الحركة؛يجب تصحيح تأثير تغيرات درجة الحرارة على الجيروسكوبات ومقاييس التسارع من خلال إنشاء نموذج تعويض درجة الحرارة؛يتطلب تداخل مقياس المغناطيسية معايرة مغناطيسية صلبة/لينة (تركيب القطع الناقص أو خوارزمية تعتمد على مجال المعايرة). 2.القدرة على التكيف الديناميكي مع البيئة يؤدي الاهتزاز عالي التردد إلى زيادة ضوضاء مقياس التسارع، مما يستدعي عزله ميكانيكيًا أو ترشيحه رقميًا. عند القيام بمناورات سريعة (مثل دوران الطائرة بدون طيار)، يتعطل مقياس التسارع، ويحتاج الجيروسكوب النقي إلى العمل لفترة وجيزة. 3.الأداء في الوقت الفعلي وموارد الحوسبة تتطلب السيناريوهات الديناميكية العالية خوارزميات لإكمال التكرارات في أجزاء من الثانية (مثل دورات التحكم في الطائرات بدون طيار).
اقرأ المزيد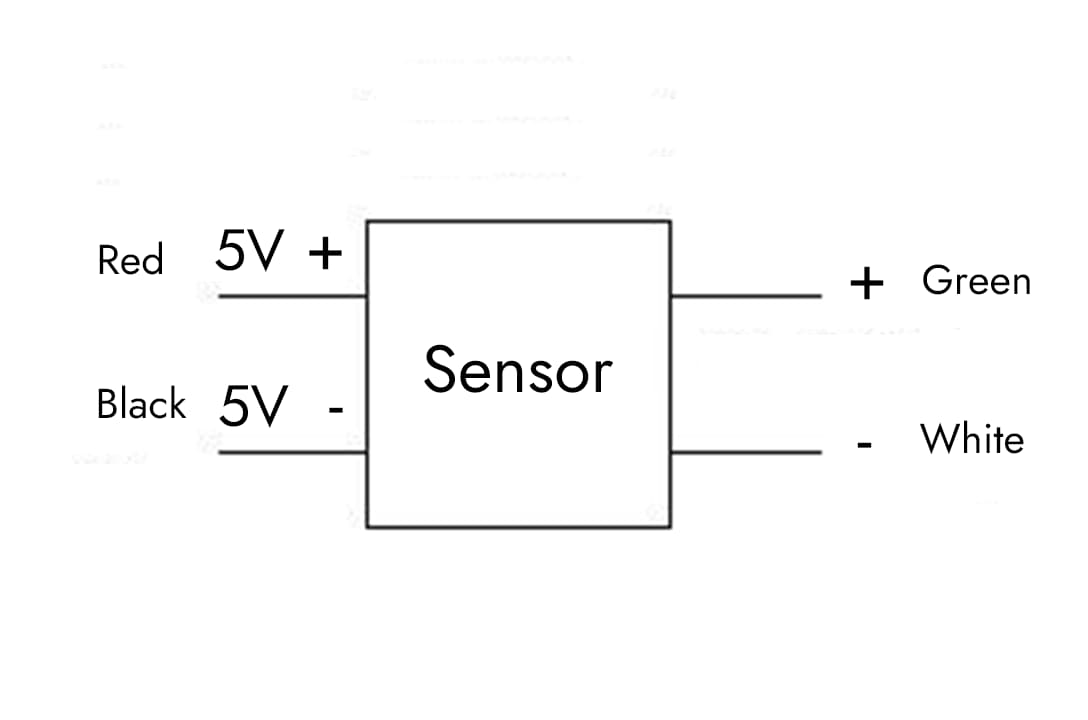
السبب الرئيسي لاختيار مصادر طاقة مزدوجة لأجهزة الاستشعار هو تلبية متطلبات سلامة الإشارة، وظروف تشغيل الدائرة، ودقة القياس. ويشمل ذلك الجوانب التالية:1. معالجة الإشارات ثنائية الاتجاه (إشارات التيار المتردد)تُخرج بعض الحساسات (مثل حساسات الاهتزاز والصوت والتسارع) إشارات ثنائية الاتجاه، أي أنها تتذبذب أعلى وأسفل نقطة الصفر المرجعية (فولتيات موجبة وسالبة). في حال استخدام مصدر طاقة واحد فقط، سيتم اقتطاع نصف دورة الإشارة السالبة، مما يؤدي إلى تشويهها. في هذه الحالة، يُتيح استخدام مصادر طاقة موجبة وسالبة (مثل ±5 فولت، ±12 فولت) لتوفير فولتيات متناظرة، تذبذب الإشارة حول الصفر فولت، مع الاحتفاظ بالمعلومات الكاملة للنصفين الموجب والسالب لتجنب تشويه الإشارة.2. متطلبات تشغيل الدائرة الداخليةتتضمن العديد من أجهزة الاستشعار مضخمات تشغيلية أو دوائر تناظرية لتضخيم الإشارة أو معالجتها ضمن دوائرها الداخلية. وتتطلب هذه الأجهزة مصادر طاقة موجبة وسالبة لتحقيق ما يلي:تصميم دائرة مبسط: في نظام مزود طاقة واحد، عند معالجة إشارات التيار المتردد، يلزم تحديد "أرضي افتراضي"، مما يُضيف تشويشًا وتعقيدًا للتصميم. بينما تستخدم مصادر الطاقة الموجبة والسالبة "الأرضي" (0 فولت) كنقطة مرجعية، دون الحاجة إلى دوائر انحياز إضافية، مما يُبسط التصميم ويُقلل التشويش.زيادة النطاق الديناميكي: تتطلب العديد من أجهزة الاستشعار عالية الأداء ومكبرات التشغيل مصادر طاقة مزدوجة للاستفادة الكاملة من نطاق الإدخال/الإخراج الخاص بها، وتجنب التشوه غير الخطي، وتحسين الخطية والنطاق الديناميكي للنظام.3. مقاومة التداخل وقمع الضوضاءيُساهم تصميم مصدر الطاقة المزدوج في تقليل تداخل الضوضاء المشتركة. تُشير الضوضاء المشتركة إلى فرق الجهد بين خطي الإشارة والأرضي. يُمكن استخدام مصادر طاقة موجبة وسالبة لتقليل فرق الجهد هذا بشكل فعّال، وبالتالي تقليل تداخل الضوضاء المشتركة، لا سيما في البيئات الصناعية، حيث يُساعد مصدر الطاقة المتناظر على تحسين نسبة الإشارة إلى الضوضاء.
اقرأ المزيد
احصل على معلومات المنتج بسرعة في دقيقة واحدة في ظل التطور المتسارع اليوم لتقنيات القيادة الذاتية والطائرات بدون طيار والروبوتات، أصبحت أنظمة الملاحة عالية الدقة والموثوقية بمثابة "العقل" الأساسي للأجهزة الذكية. وتعتمد هذه الأنظمة على تقنية MEMS بالقصور الذاتي، بالإضافة إلى نظام الملاحة عبر الأقمار الصناعية ثنائي الهوائي. I3700تم إطلاقه بواسطة شركة مايكرو ماجيكتستخدم أنظمة MEMS عالية الدقة الجيروسكوبات, مقاييس التسارع, يستخدم جهاز I3700 مستقبلات GNSS متعددة الأوضاع والترددات لتحقيق توجيه سريع ودقيق للغاية ووظائف ملاحة متكاملة. يحسب الجهاز في الوقت الفعلي الموقع والاتجاه والوضع والسرعة وغيرها من معلومات الجهاز، ويقاوم العوائق والتداخل متعدد المسارات، مما يوفر ملاحة طويلة الأمد وعالية الدقة والموثوقية في الأنفاق الجبلية، والبيئات الحضرية المكتظة، والسيارات، والسكك الحديدية عالية السرعة، وغيرها من المناطق. يدعم الجهاز وظيفة RTK في الوقت الفعلي لنظام GNSS، ويوفر بروتوكولًا عالميًا موحدًا للمستخدم، ويتميز بقابلية توسع جيدة. يوفر حلول ملاحة ملائمة لتطبيقات متعددة المجالات في جميع السيناريوهات. في الوقت نفسه، اجتاز جهاز I3700 معيار الحماية IP68 وحصل على شهادة CE، ويمكنه العمل بشكل طبيعي في البيئات القاسية، مما يلبي متطلبات التصميم الموثوق به على المستوى الصناعي. الميزات التقنية وأبرز خصائص جهاز I3700 1.يعمل التصميم الهيكلي لمصفوفة MEMS-IMU على تحسين دقة حساب الوضع لحل مشكلة الأخطاء الكبيرة في حساب الوضعية، يُقترح نظام لحساب الوضعية يعتمد على دمج بيانات مصفوفة MEMS-IMU. تُستخدم طريقة تحسين متجه المعلومات المتعددة لدمج بيانات مصفوفة MEMS-IMU، وتُستخدم طريقة ترشيح كالمان الديناميكي لحساب وضعية المركبة المتحركة. يُحسّن هذا النظام قدرة حساب الوضعية إلى مستوى أعلى من الدقة في الحركات الديناميكية المعقدة. 2.دعم استقبال وحساب إشارات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) عبر النظام بأكمله ونطاق التردد مزود بوحدة تحديد المواقع عبر الأقمار الصناعية ثنائية الهوائي ووحدة GNSS اتجاهية، تدعم جميع أنظمة الملاحة عبر الأقمار الصناعية الرئيسية في العالم، وتتميز بدقة عالية وسرعة في تحديد المواقع والاتجاه. متوافق في الوقت نفسه مع جميع الترددات، مما يضمن أداءً مثاليًا لتحديد المواقع في أي مكان في العالم. يتمتع مستقبل الأقمار الصناعية المدمج بقدرة عالية على مقاومة التداخل، ويمكنه توفير تحديد دقيق للمواقع حتى في البيئات الكهرومغناطيسية المعقدة. 3.نظام ملاحة متكامل عالي الأداء تجمع تقنية الملاحة بالقصور الذاتي مع نظام تحديد المواقع العالمي (GNSS)، بالإضافة إلى خوارزمية ملاحة متكاملة عالية الدقة مطورة ذاتيًا، لتحقيق دقة تحديد موقع أفقي تبلغ 0.8 سم ± 1 جزء في المليون، ودقة تحديد اتجاه تبلغ 0.2 درجة. حتى في حال فقدان إشارات نظام تحديد المواقع العالمي (GNSS) مؤقتًا (كما هو الحال في الأنفاق أو مواقف السيارات تحت الأرض)، يمكن الاستمرار في إخراج بيانات الملاحة المستقرة عبر مستشعرات القصور الذاتي (ثبات انحراف الجيروسكوب الصفري 2.5 درجة/ساعة، وانحراف التسارع الصفري 30 ميكروغرام). في الوقت نفسه، تدعم خوارزميات دمج البيانات متعددة المصادر قياس المسافة الخارجي، وجهاز قياس سرعة السيارة (DVL)، ومستشعرات مساعدة أخرى لتعزيز موثوقية تحديد الموقع في البيئات المعقدة. 4.نظام واجهة مرن وسهل الاستخدام يدعم الجهاز تغطية كاملة للواجهات، بما في ذلك RS232/422 وCAN (SAE J1939) وإشارات مزامنة PPS، وهو متوافق مع الوصول التفاضلي لشبكة الجيل الرابع DTU، ويسهل ربطه بالأجهزة الخارجية مثل LiDAR والكاميرات. كما يدعم إخراج رسائل NMEA وRTCM والبروتوكولات الثنائية ورسائل معيار J1939، مع بروتوكولات متنوعة لتلبية احتياجات الاتصالات الصناعية والمركبات. 5.نشر سريع وتكوين ذكي يُسهّل وضع التوصيل والتشغيل (PnP) الاستخدام، حيث تتكيف الإعدادات الافتراضية مع السيناريوهات الشائعة، مع دعم ضبط أوضاع التشغيل بنقرة واحدة (على متن المركبة، أو السفينة، أو الطائرة، أو المحطة الأساسية). كما يوفر واجهة تطوير سهلة الاستخدام تدعم تسجيل البيانات في الوقت الفعلي وتصحيح الأخطاء المرئي، مما يُقلل من دورة التطوير المتكاملة. سيناريو التطبيق: تمكين آلاف الصناعات بدقة 1. الطائرات بدون طيار والمركبات غير المأهولة: في عمليات التوزيع اللوجستي وعمليات التفتيش، يوفر جهاز I3700 تحديد المواقع على مستوى السنتيمتر وإخراج وضعية مستقرة لضمان التحكم الدقيق في المسارات المعقدة. 2. الزراعة الذكية: بالاشتراك مع نظام القيادة الآلية للآلات الزراعية، يكون خطأ الملاحة بين التلال أقل من 2 سم، مما يحسن بشكل كبير من كفاءة البذر والتسميد. 3. استكشاف المحيطات والسفن غير المأهولة: تصميم حماية IP68 للتعامل مع بيئات رذاذ الملح الرطبة، ووظيفة توجيه الهوائي المزدوج لضمان دقة اتجاه السفينة، والمساعدة في المسح الهيدرولوجي ومهام البحث العلمي. 4. الروبوتات الصناعية: في سيناريوهات مركبات النقل الآلية في المستودعات ومناولة المصانع، يتم تحقيق تتبع مسار الحركة على مستوى المليمتر من خلال التنسيق مع الأجهزة الخارجية من خلال وظائف الإدخال والإخراج المتزامنة. يوفر جهاز I3700 إصدارات متعددة من واجهة الاتصال (MI0/MI1/MI2) لتلبية احتياجات مختلف القطاعات. يأتي الجهاز مزودًا بمجموعة تطوير قياسية ووثائق تقنية مفصلة، ويدعم خدمات مخصصة. يمكنه الاتصال بمحطات CORS مثل Qian Xun وMobile، أو إنشاء محطة مرجعية RTK خاصة به لتحقيق تغطية خدمة عالية الدقة على مستوى الدولة. يقيس جهاز I3700 العالم بدقة ويتحكم في المستقبل بموثوقية. سواء كنت مطورًا تسعى لمواكبة أحدث التقنيات أو ممارسًا منخرطًا بعمق في هذا المجال، فإن I3700سيصبح شريكك الموثوق به لاستكشاف أنظمة الملاحة الذكية. I3700 مهما كانت احتياجاتك، فإن مايكرو ماجيك بجانبك.
اقرأ المزيد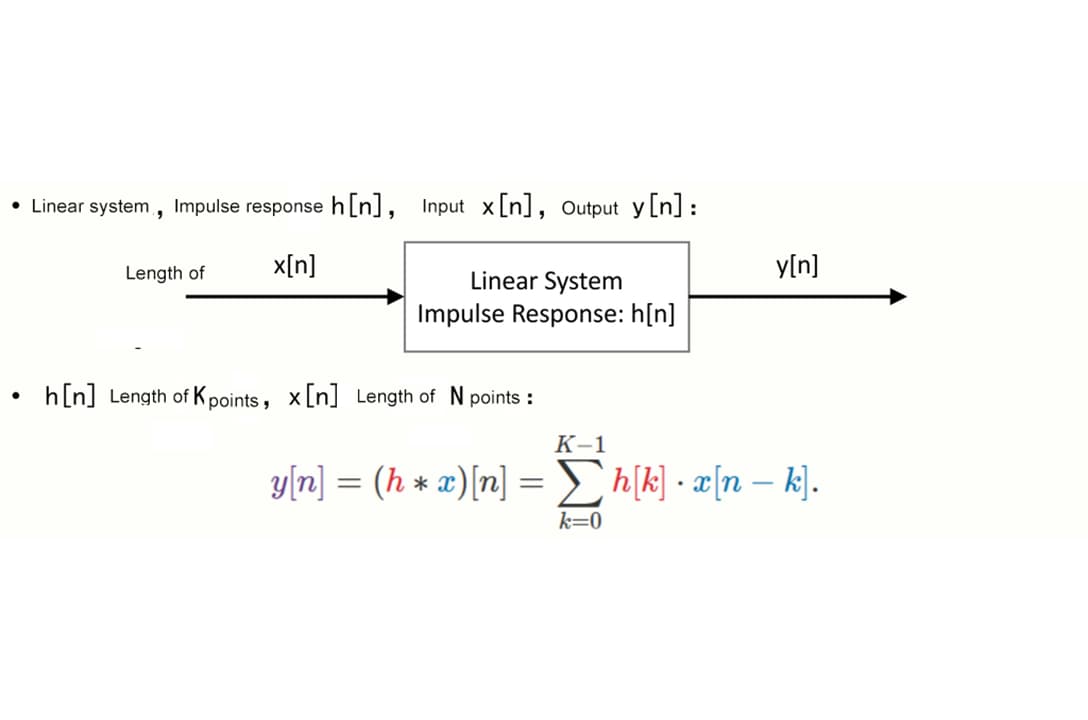
1. مبدأ عمل وأنواع مستشعرات التسارعمستشعر التسارع هو نوع شائع من المستشعرات التي تقيس تسارع الأجسام وزاوية ميلها، ويُستخدم على نطاق واسع في الصناعات والرعاية الصحية والرياضة وغيرها من المجالات. يتكون مستشعر التسارع عادةً من عناصر استشعار ودوائر معالجة الإشارات ودوائر الربط، ويمكنه استشعار تسارع الجسم أو رصد التغيرات في حالته الحركية، وتحويل هذه البيانات إلى إشارات كهربائية للإخراج.يقدم السوق حاليًا نوعين رئيسيين من أجهزة استشعار التسارع: أجهزة الاستشعار التناظرية وأجهزة الاستشعار الرقمية.تتميز مستشعرات التسارع الرقمية بسهولة دمجها مع الأنظمة الرقمية. مع ذلك، ولتحقيق دقة أعلى، وتقليل التشويش، وتلبية متطلبات الاستجابة الديناميكية المختلفة، مع التحكم في التكاليف، نميل أحيانًا إلى تفضيل مستشعرات التسارع ذات المخرجات التناظرية.يوضح الشكل 1 مسار معالجة الإشارة من مقياس تسارع تناظري نموذجي. عمومًا، ولتحسين التكامل وخفض التكاليف، يتم دمج عملية أخذ عينات محول الإشارة التناظرية إلى الرقمية ومعالجة الترشيح الرقمي داخليًا في وحدة التحكم الدقيقة أو معالج الإشارات الرقمية. 2. تصميم مرشح تمرير منخفض مضاد للتشويش قبل محول الإشارة التناظرية إلى الرقميةيُعدّ إضافة مرشح تمرير منخفض مضاد للتشويه في بداية مُحوّل الإشارة التناظرية إلى الرقمية (ADC) عنصرًا أساسيًا في تصميم نظام أخذ عينات الإشارة. وفقًا لنظرية نايكويست لأخذ العينات، يجب أن يكون تردد أخذ العينات fs لمُحوّل الإشارة التناظرية إلى الرقمية ضعف أعلى تردد fmax للإشارة على الأقل (أي fs ≥ 2fmax) لإعادة إنتاج الإشارة الأصلية بدقة دون تشويه. إذا احتوت إشارة الإدخال على مكونات بترددات تتجاوز fs/2 (المعروفة بتردد نايكويست)، فسيتم دمج هذه المكونات عالية التردد في نطاق الترددات المنخفضة، مما يُشكّل إشارات زائفة (تشويه). يُشوّه التشويه الإشارة المفيدة بشكل دائم ولا يُمكن التخلص منه من خلال المعالجة اللاحقة. قد تحتوي الإشارة الفعلية على ضوضاء أو مكونات عالية التردد غير مرغوب فيها (مثل التداخل الكهرومغناطيسي والتوافقيات)، والتي قد تتجاوز نصف تردد أخذ العينات (fs/2). وحتى لو كانت إشارة الإدخال نفسها ذات نطاق ترددي محدود، فإن عملية أخذ العينات في محول الإشارة التناظرية إلى الرقمية (وخاصةً التقطيع) ستُدخل ضوضاء تكميم. يمكن لمرشح التمرير المنخفض المضاد للتشويه تقليل تأثير الضوضاء عالية التردد. مرشح التمرير المنخفض المضاد للتشويه هو في الواقع مرشح تمرير منخفض من نوع RC (مقاومة-مكثف)، وعادةً ما يتم ضبط تردد القطع (fc) الخاص به على قيمة أقل بقليل من نصف تردد أخذ العينات (fs/2) ولكن أعلى بقليل من النطاق الترددي الفعال للإشارة (على سبيل المثال، إذا كان النطاق الترددي لمقياس التسارع 100 هرتز، يتم اختيار fc على أنه 150 هرتز)، مما يضمن مرور الإشارات ذات الترددات الأقل من تردد نايكويست فقط. إذا كان تردد ساعة أخذ العينات في محول الإشارة التناظرية إلى الرقمية 2 كيلوهرتز، فيجب ألا يتجاوز تردد القطع (fc) 1 كيلوهرتز. صيغة حساب تردد القطع fc هي fc = 1/(2π×R×C). يُستخدم مرشح تمرير منخفض مضاد للتشويش لتقليل الضوضاء الخلفية، وبالتالي تحسين دقة مقياس التسارع. عمومًا، في التصميم، يُحدد عرض النطاق الترددي بأقل تردد مطلوب للتطبيق لزيادة دقة مقياس التسارع ونطاقه الديناميكي إلى أقصى حد.في الاستخدام العملي، عند استخدام ADXL103 أو ADXL203 من ADI، يكون مرشح الترددات المنخفضة الداخلي مُدمجًا بالفعل. يتم تحديد تردد القطع (نقطة -3 ديسيبل) بواسطة المكثف الخارجي C المتصل بطرف الإخراج، ولا يمكن تحقيق وظائف منع التداخل وكبح الضوضاء إلا بتوصيل مكثف بالتوازي مع طرف الإخراج وتشكيل مرشح ترددات منخفضة باستخدام مقاومة الإخراج الداخلية. يوضح الشكل 2 دائرة التطبيق الفعلية، وقيمة fc المقابلة لها هي 5 ميكروفاراد/درجة مئوية. 3. الترشيح الرقميتمر الإشارة التناظرية عبر مرشح تمرير منخفض مضاد للتشويه، ثم تُرسل إلى وحدة تحويل الإشارة التناظرية إلى الرقمية (ADC). وبفعل نبضة ساعة أخذ العينات، يتم توليد تدفق بيانات مستمر. في هذه المرحلة، لا بد أن تحتوي البيانات على بعض التشويش. وللتخلص من هذا التشويش، تُستخدم تقنية الترشيح الرقمي لمعالجة البيانات المُستلمة. بالمقارنة مع المرشحات التناظرية، تتميز المرشحات الرقمية باستجابات ترددية أكثر استقرارًا، وقدرة على كبح الإشارات خارج النطاق بدقة، وقابلية تكرار جيدة، ويمكن تنفيذها إما برمجياً بالكامل أو باستخدام تسريع الأجهزة لمرشحات FIR (استجابة النبضة المحدودة) أو IIR (استجابة النبضة اللانهائية).نظراً لرتبة مرشحات FIR العالية، فإنها تستهلك موارد حاسوبية أكبر، وهي أكثر ملاءمة للتشغيل على معالجات الإشارات الرقمية أو وحدات التحكم الدقيقة عالية الأداء. يوضح الشكل التالي صيغة معادلة الفرق الخاصة بها. بالنسبة لمرشح FIR منخفض التمرير من الرتبة 120 باستخدام نافذة كايزر، يصل توهين نطاق الإيقاف عادةً إلى أكثر من 60 ديسيبل. بالمقارنة مع مرشحات IIR، تتميز مرشحات FIR بنطاق انتقال أوسع وتأخير مجموعة أكبر، واستجابتها في الوقت الحقيقي ليست بنفس سرعة مرشحات IIR.في حال محدودية موارد الحوسبة على منصة مضمنة، أو للحصول على نطاق انتقال أكثر حدة، يمكن استخدام مرشحات الاستجابة النبضية اللانهائية (IIR). بالمقارنة مع مرشحات الاستجابة النبضية المحدودة (FIR)، تتميز مرشحات IIR بكفاءة حسابية أعلى (حيث يمكنها تحقيق أداء عالٍ برتب أقل)، ولها تغيرات طور غير خطية، وهي مناسبة لمقاييس التسارع، ولكنها قد تكون غير مستقرة. لذا، يجب تحسين مواقع الأقطاب بعناية. يوضح الشكل التالي الصيغة العامة لمعادلة الفرق لمرشحات IIR. عادةً ما يمكن لمرشح التمرير المنخفض الرقمي من النوع IIR الإهليلجي من الدرجة الرابعة أن يحقق توهين نطاق التوقف بأكثر من 60 ديسيبل عندما يكون تموج نطاق التمرير 0.5 ديسيبل.أحيانًا، وللحصول على نتيجة إخراج سلسة، تُخضع بيانات الإخراج ضمن نافذة معينة من المرشح المذكور سابقًا لترشيح المتوسط المتحرك لتقليل تأثير الضوضاء. لنفترض وجود متتالية إشارة x[n] تحتوي على N عينة، حيث n هو فهرس العينة (من 0 إلى N-1). يتم إجراء ترشيح المتوسط المتحرك عن طريق تحريك نافذة ثابتة الطول M على متتالية الإشارة وحساب متوسط العينات داخل النافذة. لكل موضع k من النافذة المتحركة، يمكن حساب الإخراج المُرشَّح y[k] باستخدام الصيغة التالية: يُحدد حجم النافذة المنزلقة (M) درجة التنعيم. فالنافذة الأكبر تُنعّم الإشارة بفعالية أكبر، ولكن قد ينتج عنها استجابة متأخرة؛ أما النافذة الأصغر فتستجيب لتغيرات الإشارة بسرعة أكبر، ولكن قد يكون تأثير التنعيم أقل. عادةً، عندما تكون ترددات أخذ عينات محول الإشارة التناظرية إلى الرقمية 2000 هرتز، يُضبط حجم النافذة المنزلقة (M) على 10.
اقرأ المزيد
احصل على معلومات المنتج بسرعة في دقيقة واحدةفي عصر التكنولوجيا سريع التغير، أصبحت تقنية الملاحة بالقصور الذاتي الدقيقة مطلباً أساسياً في مجالات مثل القيادة الذاتية، والفضاء، واستكشاف المحيطات. G-F120Hدقة عالية جيروسكوب الألياف البصريةتم إطلاقه بواسطة شركة مايكرو ماجيكبفضل أدائها المتميز وموثوقيتها العالية، توفر حلول ملاحة مستقرة ودقيقة للمستخدمين العالميين، مما يمكّن الصناعات من الارتقاء إلى مستويات جديدة من الذكاء.أصبح الجيروسكوب الليفي البصري عالي الدقة G-F120H رائدًا في تطبيقات الملاحة بفضل تصميمه المتكامل للمكونات البصرية والإلكترونية. وبالرغم من وزنه وحجمه، إلا أنه يتميز بأداء قصور ذاتي ممتاز. وبفضل اعتماده على تقنية بصرية متكاملة متطورة ودوائر إلكترونية مغلقة الحلقة بتقنية FPGA، يحقق G-F120H دقةً وتحكمًا أفضل في الضوضاء وكفاءةً أعلى من التقنيات المماثلة. إضافةً إلى ذلك، تعمل وظيفة المعايرة الداخلية على تحسين تأثير كبح الحرارة، بينما يضمن تصميم الفصل بين الأجهزة الإلكترونية ومكونات الحلقة الحساسة للجيروسكوب الليفي البصري قابليةً واسعةً للتكيف مع مختلف البيئات. الميزة الأساسية: تجاوز الحدود التكنولوجية1.دقة فائقة، وموثوقية ثابتةاستقرار الانحياز الصفري منخفض يصل إلى 0.002 درجة/ساعة (1σ، 100 ثانية)، مما يضمن اتساقًا عاليًا لقياس الوضع أثناء التشغيل طويل الأمد.دقة تكرارية كاملة عند درجات الحرارة العالية بدون انحياز ≤ 0.05 درجة مئوية/ساعة، تعمل في بيئات قاسية (-40 درجة مئوية إلى +65 درجة مئوية) بأداء متواصل. معامل المشي العشوائي ≤ 0.001 درجة مئوية/√ ساعة، مما يقلل بشكل فعال من تداخل الضوضاء وينتج عنه بيانات أكثر نقاءً.2.متانة فائقة، وشجاعة في مواجهة التحديات.من خلال اختبارات ميكانيكية دقيقة، نضمن دقة وموثوقية تشغيل المنتج في البيئات المعقدة. في حالة الاهتزاز العشوائي (20-500 هرتز، يهتز كل محور لمدة 15 دقيقة)، تكون القيمة المطلقة لقيمة الانحراف الصفري أثناء الاهتزاز، ومتوسط قيمة الانحراف الصفري قبل وبعد الاهتزاز، أقل من 0.05 درجة/ساعة. وفي حالة الصدمة الميكانيكية بوزن 30 غرامًا (نصف موجة جيبية، 10 مللي ثانية)، تكون قيمة تغير الموضع الصفري قبل وبعد الصدمة أقل من 0.02 درجة/ساعة، مما يضمن موثوقية المنتج في سيناريوهات ديناميكية عالية، مثل التطبيقات على متن المركبات وفي الجو.3.اتصال عالي السرعة، وتكامل سلسيدعم الاتصال التسلسلي ثنائي الاتجاه RS-422، بمعدل نقل بيانات يصل إلى 460.8 كيلوبت في الثانية وتوافق قوي. يحتوي إطار البيانات على بيانات جيروسكوب صالحة 32 بت وبيانات درجة حرارة 14 بت، بالإضافة إلى فحص التكافؤ لضمان سلامة المعلومات ونقلها في الوقت الفعلي. تساهم سيناريوهات التطبيق في تمكين مجالات متنوعة(1) الطائرات بدون طيار والطيران: توفير دقة أقل من درجة واحدة (0.05 درجة) لأنظمة الاتجاه والوضع الموجودة على متن الطائرة لضمان سلامة واستقرار الطيران.(2) الملاحة البحرية: الخيار الأمثل للبوصلات الجيروسكوبية البحرية، مع مقاومة التداخل المغناطيسي (حساسية المجال المغناطيسي ≤ 0.02 درجة/ساعة/جيثانية) والقدرة على التكيف مع البيئات البحرية المعقدة.(3) الأتمتة الصناعية: تحديد المواقع بدقة (دقة 1 سم) وقياس السرعة (دقة 0.03 م/ث)، مما يتيح التحكم عالي الدقة في الحركة للمركبات الموجهة آلياً والروبوتات وغيرها. ضمان الجودة: يُحدد بالمعايير الفنيةتلتزم سلسلة G-F120H التزاماً صارماً بالمواصفات الفنية الدولية، وتقدم ثلاثة طرازات، G-F120H-A/B/C، لتلبية متطلبات الدقة في مختلف السيناريوهات:(1) G-F120H-C: نموذج رائد يتميز بثبات مثالي بدون انحياز وقابلية تكرار كاملة لدرجة الحرارة، وهو مناسب للمهام عالية الدقة من الدرجة الفضائية.(2) G-F120H-B: يوازن بين الأداء والتكلفة، وهو مناسب للأسواق المتوسطة إلى الراقية مثل تطبيقات السيارات والتطبيقات البحرية.(3) G-F120H-A: خيار اقتصادي، ولا يزال الأداء يتجاوز معايير الصناعة، ويغطي احتياجات الأتمتة الصناعية. اختر مايكرو ماجيك، وافتح آفاقاً لمستقبل قائم على الدقةبصفتها مزودًا عالميًا رائدًا لحلول الملاحة بالقصور الذاتي، شركة مايكرو ماجيكمدفوعة بالابتكار وتواصل دفع حدود التكنولوجيا. G-F120H جيروسكوب الألياف البصريةليس مجرد جهاز، بل هو أيضاً شريك موثوق به لمساعدتك على الانتقال نحو عصر الذكاء. جي-إف120مهما كانت احتياجاتك، فإن مايكرو ماجيك بجانبك. --
اقرأ المزيد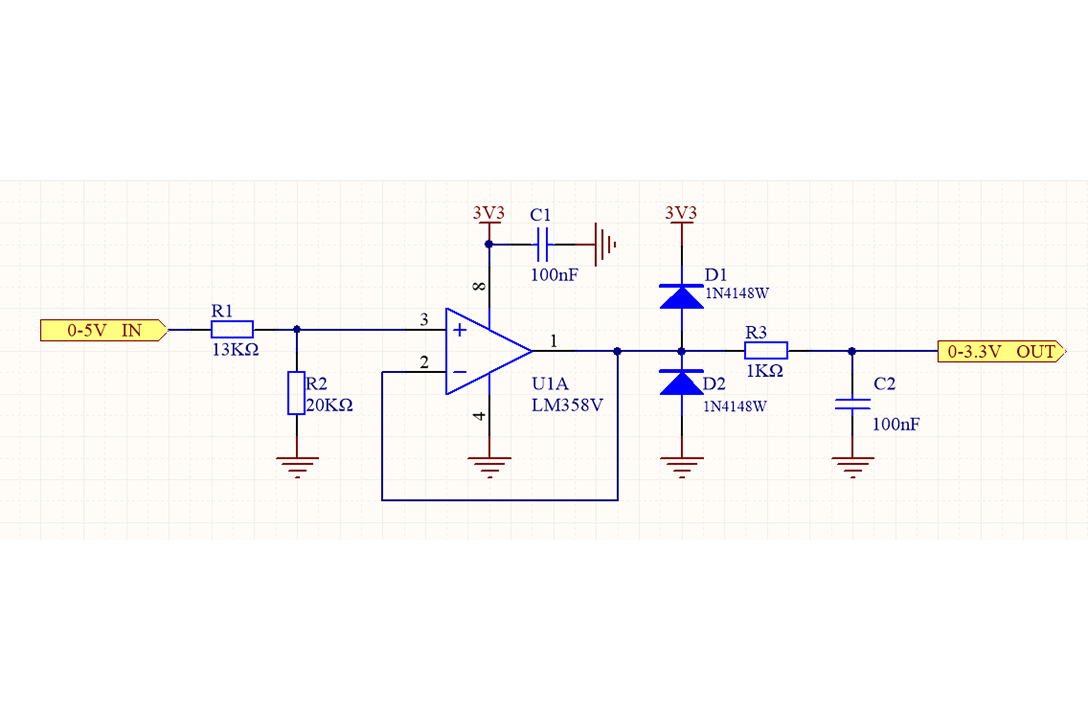
يُخرج مستشعر الجهد عادةً نطاق جهد يتراوح بين 0-5 فولت أو 0-10 فولت. إذا اخترنا عدم استخدام شريحة تحويل تناظري رقمي خارجية لاعتبارات التكلفة، واستبدلناها بأخذ عينات من وحدة التحويل التناظري الرقمي داخل شريحة المتحكم الدقيق، ولكن نظرًا لأن نطاق جهد وحدة التحويل التناظري الرقمي في STM32 هو 0-3.3 فولت، فإننا نحتاج في هذه الحالة إلى دائرة أخذ العينات الموضحة في الشكل أدناه.في الشكل، يشكل المقاومان R1 وR2 دائرة مقسم جهد، حيث يحولان جهد الدخل من 0 إلى 5 فولت إلى نطاق جهد يتراوح تقريبًا من 0 إلى 3 فولت. يقوم مضخم العمليات اللاحق، الذي يعمل كمتابع جهد، بمطابقة المعاوقة، وعزل المستشعر عن وحدة أخذ عينات محول الإشارة التناظرية إلى الرقمية (ADC)، وتقليل توهين الإشارة. ولمنع تلف دائرة وحدة ADC اللاحقة نتيجة الجهد الزائد أو السالب، تُضاف ثنائيات حماية من التيار الزائد إلى مصدر الطاقة والأرضي على التوالي، مما يضمن بقاء جهد دخل وحدة ADC ضمن النطاق من -0.7 فولت إلى 3.3 فولت + 0.7 فولت. في الوقت نفسه، وللحد من تأثير الضوضاء عالية التردد، يُضاف مرشح تمرير منخفض RC قبل أخذ عينات ADC. يجب اختيار تردد القطع لمرشح التمرير المنخفض وفقًا لعرض نطاق الإشارة. على سبيل المثال، إذا كان عرض نطاق الإشارة 100 هرتز، فيمكن ضبط تردد القطع على 100 هرتز أو أعلى قليلاً، مثل 1 كيلوهرتز. إذا كانت قيمة المقاومة R2 تساوي 1.5 كيلو أوم وقيمة المكثف C1 تساوي 100 نانوفاراد، فإن تردد القطع fc يساوي تقريبًا 1 كيلوهرتز.
اقرأ المزيد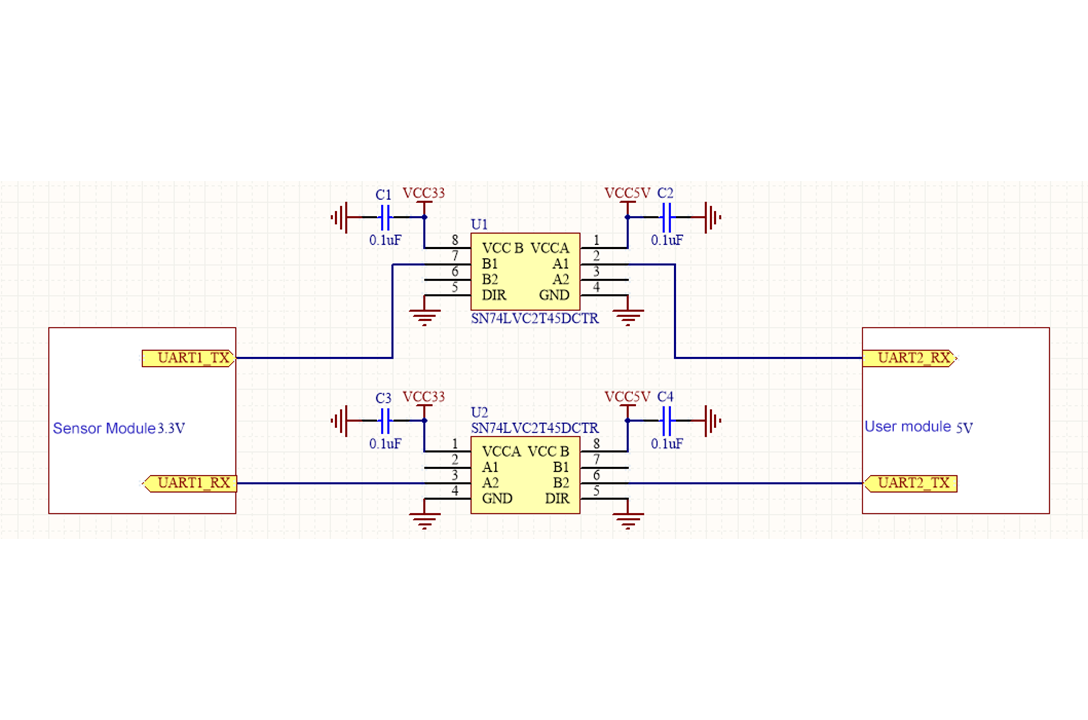
إذا تم التواصل بين وحدة الاستشعار ونظام المستخدم باستخدام بروتوكولات UART أو SPI أو IO، فإن مستوى جهد واجهة وحدة الاستشعار يكون عادةً 3.3 فولت، وكذلك مستوى جهد نظام المستخدم. في هذه الحالة، يكون الاتصال المباشر ممكنًا في أغلب الأحيان. مع ذلك، إذا كان مستوى جهد واجهة نظام المستخدم 1.8 فولت أو 5 فولت، فعند تفاعل الوحدة مع نظام المعالج الدقيق أحادي الشريحة لتبادل البيانات، قد يؤدي عدم تطابق مستويات الجهد بين الطرفين إلى فشل الاتصال، وتدفق عكسي للتيار، واستهلاك غير طبيعي للطاقة، واضطرابات في الجهد، وغيرها من المشاكل. ستتناول هذه المقالة عدة طرق شائعة لمطابقة مستويات الجهد، ويمكن للمستخدمين اختيار الطريقة الأنسب وفقًا لحالتهم.1. استخدم رقائق تحويل المستوىقم بتزويد جانبي شريحة التحويل بمصدرَي الطاقة اللازمين، ثم وصّل إشارات الإدخال والإخراج المطلوبة للتحويل بمدخلات ومخرجات الشريحة. تتم جميع عمليات التحويل داخليًا بواسطة الشريحة. يوضح الشكل التالي دائرة تحويل المستوى باستخدام SN74LVC2T45DCTR.تتميز هذه الخطة بسرعتها الفائقة، وقدرتها العالية على القيادة، وسهولة استخدامها. أما عيوبها فتتمثل في ارتفاع تكلفتها نسبياً.2. تحويل المستويات باستخدام MOSFETs أو الترانزستوراتكما هو موضح في الشكل أدناه، هذه دائرة تحويل مستوى ثنائية الاتجاه.لنبدأ بتحليل حالة إرسال البيانات من 3.3 فولت إلى 5 فولت. عندما يكون جهد طرف UART1_TX مرتفعًا، يكون الترانزستور MOSFET Q1 في حالة قطع، ويتم رفع جهد طرف UART2_RX إلى جهد التغذية الخاص به. وعندما يكون جهد طرف UART1_TX منخفضًا، يعمل الترانزستور MOSFET Q1، ويتم خفض جهد طرف UART2_RX إلى مستوى منخفض بواسطة Q1، وبذلك تكتمل عملية تحويل الجهد.ثانيًا، دعونا نحلل حالة إرسال البيانات من 5 فولت إلى 3.3 فولت. عندما يكون جهد طرف UART2_TX عاليًا، يكون كل من ترانزستور MOSFET Q2 وثنائي الجسم في حالة قطع، ويتم رفع جهد UART1_RX إلى مستوى عالٍ بواسطة المقاوم R3. عندما يُخرج UART2_TX جهدًا منخفضًا، لا يعمل ترانزستور MOSFET، لكن ثنائي الجسم الخاص به يخفض جهد UART1_RX إلى مستوى منخفض. عند هذه النقطة، يكون جهد Vgs أكبر من جهد التشغيل، فيعمل ترانزستور MOSFET، مما يؤدي إلى خفض جهد UART1_RX بشكل أكبر.يمكن أيضًا استبدال ترانزستورات MOSFET بترانزستورات أخرى.تتمثل ميزة هذا الحل في انخفاض تكلفته، بينما يتمثل عيبه في أن معدل نقل البيانات لا يمكن أن يتجاوز 400 كيلوبت في الثانية بشكل عام.3. استخدام المقاومات لتقسيم الجهد لتحويل المستوياتيستخدم هذا الحل نوعًا واحدًا فقط من المكونات - المقاومات، كما هو موضح في الشكل أدناه. عندما ترسل وحدة مستوى 3.3 فولت البيانات إلى اليمين، فإنها تمر فقط عبر مقاومة تحديد التيار، ويكون مستوى الإشارة عند طرف الاستقبال في العميل ضمن النطاق المحدد. أما عندما يرسل العميل مستوى 5 فولت البيانات إلى اليسار، فإنه يستخدم مقاومتين لتقسيم الجهد، ويكون الجهد عند طرف الاستقبال على اليسار 5 فولت × 2 كيلو أوم / (1 كيلو أوم + 2 كيلو أوم) ≈ 3.3 فولت.تتميز هذه الطريقة بتكلفتها المنخفضة للغاية وسهولة استخدامها في تصميم لوحات الدوائر المطبوعة. أما عيوبها فتتمثل في ضعف قدرتها على نقل البيانات بسرعة عالية، حيث لا تتجاوز سرعة نقل البيانات فيها عادةً 100 كيلوبت في الثانية.
اقرأ المزيد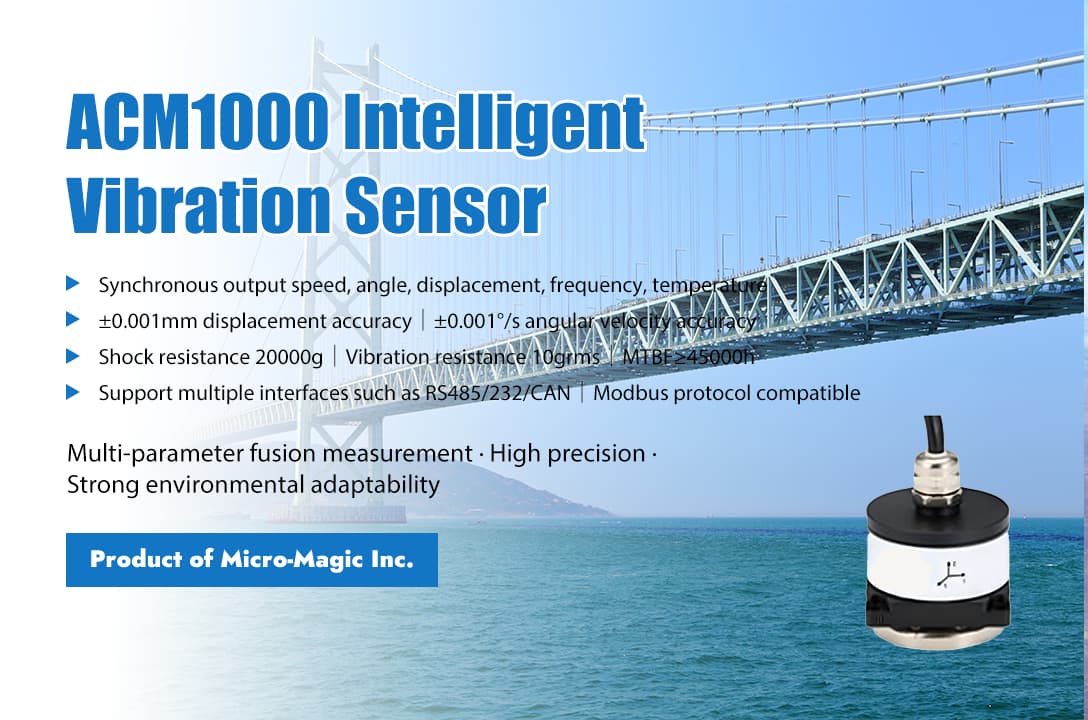
احصل على معلومات المنتج بسرعة في دقيقة واحدة في مجال الأتمتة الصناعية والمراقبة الذكية، يُعد جمع البيانات بدقة وتحليل حالة المعدات بشكل موثوق أمراً أساسياً لضمان سلامة الإنتاج وكفاءته. ACM1000 رقميًا مستشعر اهتزاز MEMS تم إطلاقه بواسطة شركة مايكرو ماجيكأصبح خيارًا مثاليًا في مجال مراقبة الاهتزازات نظرًا لدقته العالية، ومخرجاته متعددة المعايير، وقدرته القوية على التكيف مع البيئة. يستخدم جهاز ACM1000 مستشعر MEMS ثلاثي المحاور منخفض الضوضاء والانحراف واستهلاك الطاقة، يتميز بتردد عالٍ وضوضاء منخفضة، مما يجعله مناسبًا بشكل خاص لتطبيقات قياس الاهتزازات عالية الدقة. يُمكنه اكتشاف أعطال الآلات في أسرع وقت ممكن في تطبيقات مراقبة حالة المعدات. لا يتميز هذا المنتج بالأداء الممتاز فحسب، بل يتميز أيضًا باستهلاك منخفض للغاية للطاقة. بالإضافة إلى ذلك، يوفر هذا المستشعر قياسًا دقيقًا وموثوقًا للميل في بيئات ذات صدمات واهتزازات عالية دون التسبب في تشبع المستشعر. تشمل أبرز مميزات منتج ACM1000 الجوانب التالية:1.القياس المتكامل متعدد المعاييريمكن لجهاز ACM1000 إخراج بيانات سرعة الاهتزاز (0-50 مم/ث)، وزاوية الاهتزاز (0-180 درجة)، والسعة (الإزاحة 0-30 مم)، وتردد الاهتزاز (1-100 هرتز)، وبيانات درجة الحرارة لثلاثة محاور (X، Y، Z)، مما يغطي بشكل كامل متطلبات مراقبة حالة اهتزاز المعدات.2.دقة عالية وضوضاء منخفضةباستخدام تقنية الترشيح الرقمي وأجهزة الاستشعار السعوية المصنوعة من السيليكون أحادي البلورة، يتم تقليل تداخل الضوضاء بشكل فعال، وتصل دقة القياس إلى: سرعة الاهتزاز: ±1 مم/ث؛ زاوية الاهتزاز: ±0.001 درجة/ث؛ إزاحة الاهتزاز: ±0.001 مم.3.تصميم متين من الدرجة الصناعيةنطاق درجة حرارة واسع (-40 درجة مئوية إلى +85 درجة مئوية)، مناسب للبيئات القاسية. مقاوم للصدمات حتى 20000 غرام والاهتزازات حتى 10 غرامات، ما يلبي متطلبات البيئات الصناعية الصعبة. متوسط الوقت بين الأعطال ≥ 45000 ساعة لضمان تشغيل النظام بشكل مستقر وموثوق.4.تكوين مرن وتكامل سهليدعم الجهاز واجهات متعددة مثل RS232/RS485/TTL/RS422/CAN، وهو متوافق مع بروتوكول Modbus. يمكن ضبط رموز العناوين (0x01~0xFF)، مما يدعم ربط أجهزة الاستشعار المتعددة بالشبكة ويحقق مراقبة متعددة النقاط. يتميز بقاعدة مغناطيسية مدمجة وفتحات تثبيت لولبية لسهولة التركيب. راقب كل اهتزاز بدقة، وامنع المشاكل قبل حدوثها، وساعد في تطوير الذكاء الصناعي. اختر ACM1000 لتزويد معداتك بـ "العين الذكية"! ACM-1000مهما كانت احتياجاتك، فإن مايكرو ماجيك بجانبك. --
اقرأ المزيد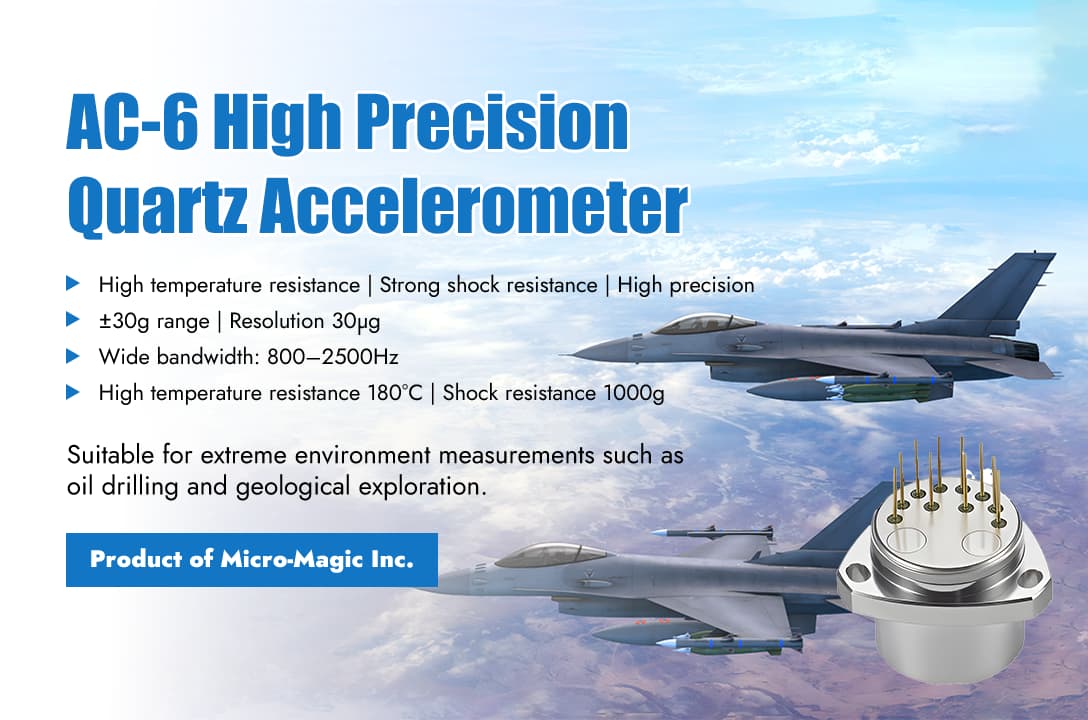
في الصناعات التي تُعد فيها الدقة والموثوقية والقدرة على التكيف مع درجات الحرارة العالية والبيئات المقاومة للاهتزازات أموراً بالغة الأهمية، AC-6 سلسلة عالية الأداء مقاييس تسارع مرنة من الكوارتزمن شركة مايكرو ماجيك لا شك أنها منتج ثوري. صُمم هذا المقياس التسارعي المتطور خصيصاً للبيئات الأكثر تحدياً ذات درجات الحرارة العالية والمقاومة للاهتزازات، وهو خيار مثالي لحفر آبار النفط والغاز، والاستكشاف الجيوفيزيائي، وغيرها من المجالات بفضل دقته واستقراره اللذين لا مثيل لهما.يتميز مقياس التسارع المرن AC-6 المصنوع من الكوارتز بتصميم فريد مصغر، ومقاوم لدرجات الحرارة العالية والاهتزازات، وتقنية تغليف متطورة، ودائرة كهربائية مخصصة. يمكن للمستخدمين اختيار مقاومة أخذ العينات المناسبة من خلال الحساب لتحقيق دقة عالية في الإخراج. وبناءً على متطلبات المستخدم، تُستخدم مستشعرات درجة الحرارة المدمجة لتعويض القيم المحلية وعوامل القياس، مما يقلل من تأثير درجة حرارة البيئة. كيف يحل AC-6 مشاكل الاستقرار والموثوقية في البيئات ذات درجات الحرارة العالية؟من أجل حل مشكلة قصر عمر تشغيل مسبار مقياس التسارع في درجات الحرارة العالية، تم تحسين عملية التوصيل باستخدام ربط الأسلاك الذهبية لتوصيل طرف التوصيل بالطبقة المطلية بالذهب على بندول الكوارتز.تم اعتماد عملية تصنيع الدوائر المتكاملة الهجينة ذات الأغشية السميكة متعددة الرقائق لدائرة المؤازرة. الركيزة المستخدمة هي سيراميك أكسيد الألومنيوم والموصل هو معدن الذهب، مما يحل مشكلة الاستقرار طويل الأمد في درجات الحرارة العالية ويقلل من نسبة الخطأ.في مرحلة الاختبار، ومن أجل تلبية بيئة العمل ذات درجة الحرارة العالية لتسجيل البترول، خضع مقياس التسارع لاختبار التقادم عند درجة حرارة عالية تبلغ 180 درجة مئوية لأكثر من 96 ساعة لضمان الاستقرار على المدى الطويل أثناء التشغيل في درجات الحرارة العالية. كما يتميز AC-6 بالخصائص الهامة التالية:Øيمكن لكل من الاختبار الثابت والديناميكي تحقيق قياس عالي الدقة، مع استقرار الانحياز (1σ، شهر واحد) ≤ 150 ميكروغرام ودقة تصل إلى 30 ميكروغرام.Øيصل نطاق القياس إلى ±30 غرام، ما يلبي متطلبات قياس التسارع في البيئات القاسية. ويبلغ عرض النطاق الترددي 800-2500 هرتز، وهو مناسب لسيناريوهات القياس الديناميكي عالي التردد.Øتصل قدرة مقاومة الاهتزاز إلى 25G (20~2000 هرتز)، وقدرة مقاومة الصدمات إلى 1000g (0.5 مللي ثانية نصف موجة جيبية)، مما يضمن التشغيل المستقر في ظل الظروف القاسية. ال Aج-6 مقياس تسارع كوارتزي أصبح جهاز AC-6 منتجًا مرجعيًا في مجال القياسات الصناعية بفضل دقته العالية وموثوقيته الفائقة وقدرته الممتازة على التكيف مع درجات الحرارة المرتفعة والبيئات القاسية. وقد أثبتت تقنيته المتطورة وتطبيقاته الواسعة كفاءته المتميزة. سواءً أكان الأمر يتعلق بالاختبارات الثابتة في البيئات القاسية أو الاختبارات الديناميكية عالية التردد، فإن جهاز AC-6 يوفر للمستخدمين حلول موثوقة.
اقرأ المزيد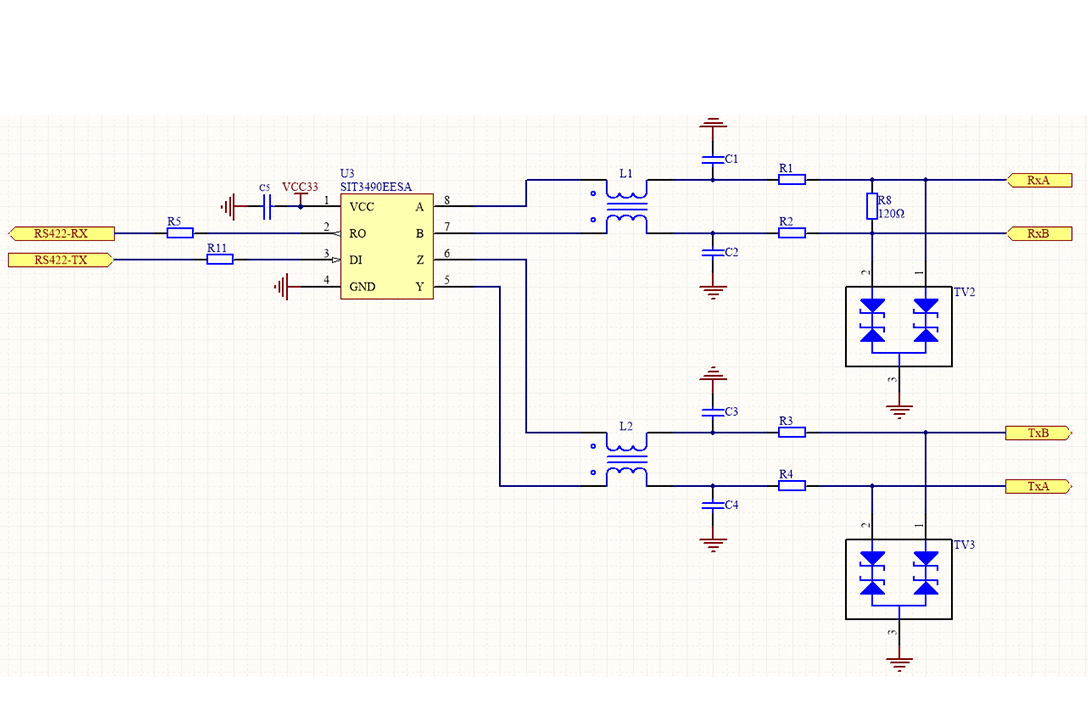
1. مبدأ الاتصال RS422:(1) وضع تشغيل RS422: يدعم RS422 وضع الاتصال ثنائي الاتجاه الكامل، أي أنه يمكن إرسال البيانات في نفس الاتجاه في نفس الوقت، أي يتم استخدام زوجين من الخطوط التفاضلية للإرسال والاستقبال على التوالي، مما يحسن كفاءة ومرونة الاتصال.(2) مستوى الإشارة: يستخدم بروتوكول RS422 إشارة تفاضلية لنقل البيانات، أي خطي إشارة (أحدهما موجب والآخر سالب). يتميز هذا البروتوكول بقدرة عالية على مقاومة التداخل، ويتيح الاتصال لمسافات طويلة وبسرعات عالية. فيما يلي معيار مستوى الإشارة التفاضلية الخاص به:① جهاز الإرسال: عند إرسال المنطق "1"، يكون فرق الجهد بين الخط A والخط B من +2 فولت إلى +6 فولت؛ عند إرسال المنطق "0"، يكون فرق الجهد بين الخط A والخط B من -2 فولت إلى -6 فولت.٢- طرف الاستقبال: يمكنه التعرف على فروق الجهد المنخفضة حتى ±٢٠٠ مللي فولت. عندما يكون جهد الخط A أعلى من جهد الخط B بأكثر من ٢٠٠ مللي فولت، يتم التعرف عليه كمنطق "١"؛ وعندما يكون جهد الخط A أقل من جهد الخط B بأكثر من ٢٠٠ مللي فولت، يتم التعرف عليه كمنطق "٠".(3) مسافة الإرسال: عند معدل نقل بيانات يبلغ 115200 باود، تبلغ أقصى مسافة إرسال لبروتوكول RS485 عادةً حوالي 1200 متر. عادةً ما يكون معدل نقل البيانات متناسبًا عكسيًا مع مسافة الإرسال، ولكن قد تختلف المسافة الفعلية تبعًا للعوامل التالية:① جودة خط النقل: يمكن للزوج الملتوي المحمي عالي الجودة أن يقلل من توهين الإشارة والتداخل ويطيل مسافة الإرسال؛② التداخل الكهرومغناطيسي البيئي: البيئة ذات التداخل الكهرومغناطيسي القوي ستؤدي إلى تقصير مسافة الإرسال؛③ مقاومة مطابقة الأطراف: يمكن أن يؤدي تركيب مقاومة الأطراف بشكل صحيح (عادةً 120 أوم) إلى تقليل انعكاس الإشارة، وضمان سلامة الإشارة، وتحسين جودة الاتصال. إذا كانت هناك حاجة إلى مسافة أطول، ففكر في تقليل معدل نقل البيانات أو استخدام مُكرِّر إشارة.(4) سعة تحميل جهاز الإرسال: يمكن لمحرك RS422 واحد تشغيل ما يصل إلى 10 أجهزة استقبال.(5) طريقة توصيل مقاومة مطابقة الطرفية: يمكن توصيل RS422 بدون مقاومة مطابقة طرفية عندما تكون المسافة قصيرة (عادةً لا تتجاوز 300 متر). عند الاتصال عبر مسافات طويلة، يمكن توصيل مقاومة 120 أوم في نهاية طرف استقبال الإشارة كمقاومة طرفية. تعمل المقاومة الطرفية على امتصاص الموجات المنعكسة على الشبكة، مما يعزز قوة الإشارة بشكل فعال. (6)حماية دائرة RS422 وكبح التداخل: بشكل عام، يلزم توفير حماية ضد التفريغ الكهروستاتيكي (ESD)، وحماية من التيار الزائد، وكبح الضوضاء ذات النمط المشترك. يوضح الشكل أدناه المبدأ الكهربائي: الحماية من الكهرباء الساكنة (ESD): قم بتوصيل ثنائيات TVS بالأرض على خطوط التفاضل A و B على التوالي لمنع التداخل الساكن إلى الدائرة اللاحقة وتلف المكونات.حماية الحد من التيار: قم بتوصيل مقاومة صغيرة على التوالي على خطوط التفاضل A و B لمنع خط الإشارة من حدوث قصر في الدائرة أو التيار الزائد من إتلاف شريحة الواجهة.كبح الضوضاء ذات النمط المشترك: يتم توصيل خانقات النمط المشترك L1 وL2 على التوالي على خطي التفاضل A وB لكبح تداخل النمط المشترك على الخط وتحسين قدرة النظام على مقاومة التداخل. يتراوح نطاق اختيار معاوقة محث النمط المشترك بين 120 أوم/100 ميجاهرتز و2200 أوم/100 ميجاهرتز، والقيمة النموذجية هي 1000 أوم/100 ميجاهرتز.يتم توصيل خطوط الإرسال والاستقبال التفاضلية A وB بالأرض، كما يتم توصيلها بمكثفات لتوفير مسار عودة منخفض المقاومة للتداخل، وذلك لكبح الضوضاء عالية التردد ذات النمط المشترك. يتراوح نطاق اختيار قيمة السعة بين 22 بيكوفاراد و1000 بيكوفاراد، والقيمة النموذجية هي 100 بيكوفاراد.2. احتياطات الاستخدام في الموقع:(1) لا يمكن توجيه خطوط إشارة RS422 مع خطوط الطاقة القوية، ويجب اتباع مبدأ فصل الطاقة الكهربائية القوية والضعيفة.(2) طريقة التوصيل الصحيحة لخطوط الإشارة وخطوط التأريض: يتم توصيل خطي A وB في طرف الإرسال بخطي A وB في طرف الاستقبال، ويجب توصيل خط التأريض أيضًا. يمكن أن يكون تأريض الإشارة زوجًا ملتويًا إضافيًا غير محمي أو طبقة الحماية لزوج ملتوٍ محمي. يجب تأريض ناقل RS422 بشكل موثوق عند نقطة واحدة فقط، أي لا يمكن أن يكون هناك سوى نقطة تأريض واحدة على ناقل RS422 بأكمله، وليس نقاطًا متعددة، لأن الغرض من التأريض هو الحفاظ على ثبات الجهد على سلك التأريض (عادةً ما يُستخدم السلك المحمي كسلك تأريض) لمنع التداخل ذي الوضع المشترك. في حال تأريض نقاط متعددة، فسيكون ذلك غير مُجدٍ.(3) يؤدي تداخل الإشارة إلى عدم استقرار الاتصال، والحلول: إذا انقطع الاتصال في الموقع أحيانًا، فقد يكون ذلك بسبب تداخل الإشارة، مما يؤثر على استمراريتها. يتطلب هذا استخدام كابلات زوجية مجدولة محمية للإرسال لمسافات طويلة، مع توصيل مقاومة مطابقة معاوقة 120 أوم بالتوازي عند طرف الاستقبال.(4) اختيار الكابل المحمي: اختر استخدام كابلات الزوج الملتوي المحمي من الفئة 5e العادية، أي كابلات الشبكة. 3. المشاكل الشائعة وحلولها في اتصالات RS422: مشكلةالسبب المحتملحلفشل في الاتصالخط خاطئتأكد من توصيل A+ و B- بشكل صحيح فقدان البياناتمسافة الإرسال طويلة جدًا أو معدل النقل مرتفع جدًاقم بتقليل معدل الباود أو استخدم مضخمًا مرحليًاتداخل شديد التداخل الكهرومغناطيسي استخدم زوجًا ملتويًا محميًا وتأكد من التأريض الجيد انعكاس الإشارةلا يوجد تطابق طرفيأضف 120Ω مقاومة طرفية في نهاية ناقل البياناتخلل في الاتصال بين الأجهزة المتعددةتجاوز الحد الأقصى لعدد أجهزة الاستقبالقلل عدد أجهزة الاستقبال الطرفية أو استخدم RS-485 بدلاً من ذلك
اقرأ المزيد
تُستخدم مستشعرات سرعة العجلات غالبًا كمستشعرات مساعدة في أنظمة الملاحة بالقصور الذاتي (INS) لتحسين دقة الملاحة وتقليل الأخطاء المتراكمة في مستشعرات القصور الذاتي. يحسب مقياس سرعة العجلات السرعة الطولية للمركبة بقياس سرعة العجلات (بالإضافة إلى نصف قطر الإطار وتصحيح نسبة الانزلاق)، مما يوفر معلومات مستقلة عن السرعة. عند فقدان إشارات نظام تحديد المواقع العالمي (GPS) (كما هو الحال في الأنفاق أو مواقف السيارات تحت الأرض)، يمكن لنظام الملاحة بالقصور الذاتي (INS) تقدير موقع المركبة باستمرار من خلال التقدير الملاحي، وذلك بدمج بيانات سرعة مقياس سرعة العجلات ومقارنتها بنتائج تكامل مقياس التسارع في نظام الملاحة بالقصور الذاتي (INS) لتصحيح خطأ السرعة. في حساب الاتجاه، يمكن لمقياس سرعة العجلات حساب معدل تغير زاوية الاتجاه بشكل غير مباشر عن طريق قياس فرق السرعة بين العجلتين اليمنى واليسرى، مما يوفر تعويضًا لمعايرة زاوية اتجاه نظام الملاحة بالقصور الذاتي.وبأخذ تغير زاوية التوجيه كمثال، يقدم هذا المقال بإيجاز كيفية حساب معدل تغير زاوية التوجيه بشكل غير مباشر من خلال البيانات التي تم الحصول عليها من مقياس سرعة العجلة. 2.العوامل المؤثرة على دقة قياس سرعة العجلة وتصحيح الخوارزمية في التطبيقات العملية، قد تؤدي المشكلات التالية إلى بيانات قياس غير دقيقة لمقياس سرعة العجلة، مما يؤثر على تعويض الخطأ في زاوية السمت في نظام الملاحة بالقصور الذاتي.أ) المسار بقد يختلف طول قاعدة العجلات الفعلي تبعًا للحمل أو تشوه نظام التعليق، ويتطلب ذلك معايرة دورية. تفترض الصيغة المذكورة أعلاه أن العجلات اليمنى واليسرى متناظرة، لذا يلزم تعديل النموذج للمركبات غير المتناظرة.ب) تعويض الانزلاق والخطأفي الطرق المبتلة والزلقة، أو في البيئات الوعرة، أو عند تسارع المركبة أو كبحها فجأة، قد ينزلق الإطار، مما يؤدي إلى اختلاف في سرعة العجلة لا يتطابق مع السرعة الزاوية الحقيقية. لذا، من الضروري دمج بيانات التسارع والسرعة الزاوية لوحدة القياس بالقصور الذاتي (IMU) للكشف عن حالة الانزلاق؛ وضبط وزن مقياس سرعة العجلة ديناميكيًا باستخدام خوارزمية دمج متعددة الحساسات (خوارزمية مرشح كالمان) لتقليل تأثير الانزلاق على نظام الملاحة. 3. حالات الاستخدام الفعلية نظام I3500 هو نظام ملاحة متكامل (GNSS/INS) من إنتاج شركة مايكرو ماجيك، ويتكون من مستشعرات MEMS عالية الأداء، وأنظمة GNSS عالية الدقة، ومعالجات دقيقة عالية الأداء. يمكن توصيله بعداد مسافة خارجي، وجهاز DVL، ومعلومات ملاحة مساعدة أخرى، ويحتوي على خوارزميات ملاحة متكاملة عالية الموثوقية، ويمكنه إخراج معلومات في الوقت الفعلي مثل السرعة والموقع والاتجاه. إدخال/إخراج البياناتحدوديصفمخرجات البياناتبروتوكول NMEA/RTCM/Novtel SPAN الثنائيمحتوى البياناتزاوية أويلر، السرعة، الموضع، التسارع، السرعة الزاويةخوارزمية الدمجمرشح كالمان الموسعمستشعر خارجيعداد المسافة، نظام تحديد المواقع العالمي عبر الأقمار الصناعية، وحدة التحكم الرقميةمؤشر دقة الملاحة المتكاملةموضعدقة تحديد الموقعدقة السرعةيقذف/RكلAالدقة الوصول إلى عداد الأميال1cm0.03 م/ث0.1 درجة1m0.1 متر/ثانية0.1 درجة6m0.1 متر/ثانية0.2 درجة خاتمة يُكمّل مقياس سرعة العجلات نظام الملاحة بالقصور الذاتي من خلال توفير معلومات مستقلة عن السرعة، مما يُحسّن بشكل كبير موثوقية الملاحة للمركبات في البيئات المعقدة. وتتجلى قيمه الأساسية فيما يلي:أ. الدقة على المدى القصير: تعمل بيانات السرعة عالية التردد على كبح تراكم أخطاء نظام الملاحة بالقصور الذاتي.ب. تصميم احتياطي: الحفاظ على القدرة الأساسية على الملاحة في حالة تعطل نظام تحديد المواقع العالمي (GPS).ج. فعالية التكلفة: تحسن ملحوظ في أداء الملاحة بتكلفة أقل.في المستقبل، ومع تقدم خوارزميات دمج البيانات متعددة المستشعرات مثل الترشيح المدعوم بالتعلم العميق، سيتعمق تطبيق مستشعرات سرعة العجلات في القيادة الذاتية والأنظمة غير المأهولة.I3500نظام الملاحة بالقصور الذاتي I3500 عالي الدقة ثلاثي المحاور بتقنية MEMS I3700استهلاك وحدة تتبع نظام تحديد المواقع العالمي (GPS) الزراعية عالية الدقة، نظام الملاحة بالقصور الذاتي، نظام تحديد المواقع العالمي (GNS) بتقنية RTK، هوائي RTK، خوارزمية RTK
اقرأ المزيد
يُقدّم هذا البحث تحليلاً معمقاً لأساليب اختبار الانحياز (انحياز الصفر) ومعامل المقياس لمقاييس التسارع المرنة المصنوعة من الكوارتز، بما في ذلك تقنيات متخصصة مثل اختبار الدوران بأربع نقاط واختبار النقطتين، بالإضافة إلى صيغة حساب حساسية درجة الحرارة. وهذا ينطبق على التطبيقات عالية الدقة مثل الملاحة بالقصور الذاتي والمركبات الفضائية.يُحدد الانحياز (انحياز الصفر) ومعامل المقياس في مقاييس التسارع المرنة المصنوعة من الكوارتز دقة القياس واستقرارها على المدى الطويل بشكل مباشر، لا سيما في تطبيقات تتطلب دقة عالية مثل الملاحة بالقصور الذاتي والتحكم في الوضع. ولذلك، فهما مؤشران رئيسيان لتقييم أداء مقاييس التسارع المصنوعة من الكوارتز. تكمن الأهمية الأساسية للانحياز (انحياز الصفر) في خطأ النظام المتأصل في مقياس التسارع، والذي يؤدي مباشرةً إلى الانحراف الأساسي لجميع نتائج القياس. على سبيل المثال، إذا كان انحياز الصفر 1 ملليغرام، فإن القيمة المقاسة ستضيف هذا الخطأ بغض النظر عن التسارع الفعلي. كما ينحرف انحياز الصفر مع عوامل مثل الوقت ودرجة الحرارة والاهتزاز (استقرار انحياز الصفر). في أنظمة الملاحة بالقصور الذاتي، يتضخم انحراف الصفر باستمرار من خلال عمليات التكامل، مما يؤدي إلى أخطاء تراكمية في الموضع والسرعة. يمكن أن تتسبب خصائص درجة حرارة مواد الكوارتز أيضًا في تغير انحياز الصفر مع درجة الحرارة (معامل درجة حرارة انحياز الصفر)، لذلك هناك حاجة إلى خوارزميات تعويض درجة الحرارة لكبح هذا التأثير في التطبيقات عالية الدقة. يشير عامل المقياس إلى العلاقة التناسبية بين إشارة خرج مقياس التسارع والتسارع المدخل الفعلي. يمكن أن يؤدي الخطأ في عامل المقياس مباشرةً إلى تشويه تناسبي لنتائج القياس. يؤثر استقرار عامل المقياس بشكل مباشر على أداء النظام في بيئات ذات نطاق ديناميكي عالٍ أو درجات حرارة متغيرة. في عملية تكامل التسارع للملاحة بالقصور الذاتي، سيتم تكامل خطأ عامل المقياس مرتين، مما يزيد من تضخيم خطأ الموضع. لذا، يُعدّ كلٌّ من الانحياز ومعامل المقياس مؤشرين رئيسيين لأداء مقاييس التسارع المرنة المصنوعة من الكوارتز، وذلك لكونهما مصدرين أساسيين للخطأ وقيودًا رئيسية على الاستقرار طويل الأمد. في تطبيقات الأنظمة، يُحدد أداء هذين العاملين بشكل مباشر قدرة مقياس التسارع على تلبية متطلبات الدقة العالية والموثوقية العالية، لا سيما في تطبيقات مثل القيادة بدون طيار، والمركبات الفضائية، والملاحة البحرية، وغيرها، حيث لا مجال للخطأ. الاختبار التحيزيمكن إجراء الاختبار بطريقتين: اختبار الدوران بأربع نقاط (عند الزوايا 0°، 90°، 180°، 270°) أو اختبار النقطتين (عند الزوايا 90°، 270°). أما اختبار عامل المقياس فيمكن إجراؤه بثلاث طرق: اختبار التدحرج بأربع نقاط (مواضع 0°، 90°، 180°، 270°)، واختبار النقطتين (مواضع 90°، 270°)، واختبار الاهتزاز. وباستخدام طريقة اختبار التدحرج بأربع نقاط كمثال، تشرح هذه المقالة كيفية الحصول على الانحياز ومعامل المقياس لمستشعر التسارع. 1.طرق اختبار عوامل التحيز والقياس: أ)قم بتثبيت مقياس التسارع على منصة اختبار محددة (رأس فهرسة متعدد الأسنان).ب)ابدأ تشغيل منصة الاختبارج)قم بتدوير منصة الاختبار في اتجاه عقارب الساعة إلى وضع 0 درجة، ثم قم بتثبيتها، وسجل مخرجات مجموعات متعددة من المنتجات المختبرة وفقًا لتردد أخذ العينات المحدد. خذ المتوسط الحسابي كنتيجة للقياس؛د)قم بتدوير منصة الاختبار في اتجاه عقارب الساعة إلى وضع 90 درجة، ثم قم بتثبيتها، وسجل مخرجات مجموعات متعددة من المنتجات المختبرة وفقًا لتردد أخذ العينات المحدد. خذ المتوسط الحسابي كنتيجة للقياس؛هـ)قم بتدوير منصة الاختبار في اتجاه عقارب الساعة إلى وضع 180 درجة، وثبّتها، وسجل مخرجات مجموعات متعددة من المنتجات المختبرة وفقًا لتردد أخذ العينات المحدد. خذ المتوسط الحسابي كنتيجة للقياس؛و)قم بتدوير منصة الاختبار في اتجاه عقارب الساعة إلى وضع 270 درجة، وثبّتها، وسجل مخرجات مجموعات متعددة من المنتجات المختبرة وفقًا لتردد أخذ العينات المحدد. خذ المتوسط الحسابي كنتيجة للقياس؛ز)أدر منصة الاختبار باتجاه عقارب الساعة حتى تصل إلى وضعية 360 درجة، ثم عكس اتجاه عقارب الساعة لضبط زوايا الدوران عند 270 درجة، و180 درجة، و90 درجة، و0 درجة. بعد استقرار الوضع، سجّل مخرجات عدة مجموعات من المنتجات المختبرة وفقًا لتردد أخذ العينات المحدد، واحسب المتوسط الحسابي كنتيجة للقياس.ح)احسب الانحياز ومعامل القياسمن المنتج المختبر باستخدام الصيغة التالية (1) و (2).K0 = -------------------------------------- (1) K1 =-------------------------------------- (2) أين:K0 -------التحيزK1 -------عامل المقياس -------المتوسط الكلي للقراءات الأمامية والخلفية عند الوضع 0° -----متوسط القراءة الكلي للدوران الأمامي والخلفي عند وضع 90 درجة --- متوسط القراءة الإجمالية للدوران الأمامي والخلفي عند وضع 180 درجة --- المتوسط الإجمالي للقراءات للدوران الأمامي والخلفي عند وضع 270 درجة 2.طريقة اختبار حساسية درجة حرارة الانحياز وحساسية درجة حرارة عامل المقياسأ)ابدأ تشغيل منصة الاختبارب)احسب عوامل الانحياز والقياس عند كل نقطة درجة حرارة باستخدام الصيغتين (1) والصيغتين (2) عند درجة حرارة الغرفة، ودرجة حرارة التشغيل العليا المحددة بواسطة مقياس التسارع، ودرجة الحرارة الدنيا المحددة بواسطة مقياس التسارع.ج)احسبحساسية درجة الحرارةباستخدام الصيغة التالية (3) و (4) لمقياس التسارع: ---------------------(3)أين:---- حساسية درجة حرارة الانحيازانحياز درجة الحرارة العليا للمستشعرانحياز مستشعر درجة حرارة الغرفة-----انحياز الحد الأدنى لدرجة حرارة المستشعر------ درجة الحرارة القصوىدرجة حرارة الغرفة------- درجة الحرارة الدنيا ---------------------(4)أين:حساسية عامل المقياس لدرجة الحرارة------عامل المقياس----عامل قياس درجة الحرارة القصوى للمستشعرمعامل قياس درجة حرارة الغرفة للمستشعر-----عامل قياس الحد الأدنى لدرجة حرارة المستشعر------ درجة الحرارة القصوىدرجة حرارة الغرفة------- درجة الحرارة الدنياAC-1مقياس تسارع مرن من الكوارتز AC-4مقياس تسارع مرن من الكوارتز
اقرأ المزيدترك رسالة
امسح ضوئيًا إلى WeChat :