يكمن جاذبية أنظمة الملاحة بالقصور الذاتي في قدرتها على حساب الموقع والاتجاه ذاتيًا دون الاعتماد على أي إشارات خارجية. إلا أن المقابل هو تراكم الأخطاء باستمرار مع مرور الوقت. ويُعد فهم المصادر الرئيسية لهذه الأخطاء خطوة حاسمة في الانتقال من نظام "يعمل" فحسب إلى نظام ذي أداء استثنائي.
1. أخطاء على مستوى المستشعر: "العيوب الكامنة" في الأجهزة
المكونات الأساسية لنظام الملاحة بالقصور الذاتي (INS) - الجيروسكوبات ومقاييس التسارع - ليست أجهزة استشعار مثالية. يبدأ تحليل الأخطاء بنمذجة هذه "العيوب الكامنة" وتحديدها كمياً.
يُعدّ الانحياز أحد أهم مصادر الخطأ. فإخراج الجيروسكوب لمعدل زاوية خاطئ أثناء الثبات يؤدي إلى انحراف مستمر في الاتجاه، بينما يُدخل انحياز مقياس التسارع إزاحة ثابتة مباشرة في قياسات القوة المحددة. ويمكن أن يؤدي انحياز مقياس التسارع بمقدار 0.1 ملليغرام فقط إلى خطأ في تحديد الموقع يبلغ حوالي 50 مترًا خلال 100 ثانية. ولا يكمن خطر الانحياز في الإزاحة نفسها فحسب، بل في تضخيمها من خلال التكامل المزدوج: إذ يزداد خطأ تحديد الموقع بما يتناسب مع مربع الزمن.
تُصنّف أخطاء عامل المقياس وأخطاء التركيب ضمن الأخطاء الهيكلية. فعلى سبيل المثال، يعني عامل المقياس غير الدقيق تفسير دوران بمقدار 1°/ثانية على أنه 1.001°/ثانية بشكل خاطئ؛ وتؤدي أخطاء التركيب إلى عدم تعامد المحاور الحساسة الثلاثة بشكل كامل، مما يُسبب تداخلًا بينها. في حين أنه يُمكن عادةً تعويض هذه الأخطاء من خلال معايرة المصنع، إلا أن تقلبات درجة الحرارة والصدمات الميكانيكية قد تُؤدي إلى عدم تطابق معايير التعويض. من منظور ديناميكي، تُضيف الحركة الزاوية لقاعدة التثبيت حدود خطأ إضافية في مُخرجات الجيروسكوب ومقياس التسارع - بالإضافة إلى السرعة الزاوية والتسارع الزاوي - وهي حدود كبيرة بما يكفي لتستدعي الانتباه.
إن الضوضاء العشوائية (مثل المشي العشوائي للزاوية والمشي العشوائي للسرعة)، على الرغم من أنها لا تنتج إزاحة ثابتة، تتسبب في ظهور خصائص التباعد الإحصائي والعشوائي لأخطاء الملاحة.
2. الأخطاء الديناميكية على مستوى الخوارزمية: مآزق أخذ العينات المنفصلة
حتى مع وجود مستشعرات مثالية، فإن عملية التكامل العددي نفسها تُدخل أخطاءً. في البيئات عالية الديناميكية - التي تتميز بعوامل مثل الاهتزازات عالية التردد والمناورات العنيفة - تظهر أخطاء كلاسيكية تُعرف باسم "خطأ التداخل" و"خطأ الدوران" و"خطأ التذبذب". لنأخذ خطأ التداخل كمثال: عندما يدور متجه السرعة الزاوية للمركبة بسرعة في الفضاء، فإن أخذ العينات المنفصلة لا يلتقط الزيادات الزاوية إلا في لحظات محددة ومحدودة. وبالتالي، لا يمكن إعادة بناء المسار المستمر لمتجه الدوران بدقة، مما يؤدي إلى فقدان معلومات الدوران. صُممت خوارزميات تعويض التداخل متعددة العينات (مثل مخططات العينتين أو الأربع عينات) خصيصًا للتخفيف من هذا الفقدان للمعلومات.
3. انتشار الخطأ: التطور الرياضي من "التفاضل" إلى "التباعد"
يمكن تلخيص خصائص انتشار الخطأ الأساسية لأنظمة الملاحة بالقصور الذاتي على النحو التالي: تنمو أخطاء الوضع الناتجة عن انحياز الجيروسكوب خطيًا مع وقت الملاحة، وتنمو أخطاء السرعة تربيعيًا، وتنمو أخطاء الموضع تكعيبيًا؛ في الوقت نفسه، تنمو أخطاء السرعة الناتجة عن انحياز مقياس التسارع خطيًا مع وقت الملاحة، وتنمو أخطاء الموضع تربيعيًا.
انطلاقاً من العلاقات الحركية الأساسية: من الناحية المثالية، يتم تحديد الموضع من خلال التكامل المزدوج للقوة النوعية:
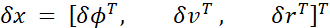 توفر هذه المعادلة أساسًا لتصحيح خوارزميات الملاحة المتكاملة، مثل مرشح كالمان.
خاتمة
تنشأ أخطاء الملاحة بالقصور الذاتي من عيوب في الأجهزة المادية وفقدان المعلومات المتأصل في أخذ العينات المنفصلة. من انحراف الانحياز إلى أخطاء التداخل، ومن التباعد التربيعي إلى التباعد التكعيبي، تشير المبادئ التي تكشف عنها المعادلات الرياضية إلى الطريق نحو التعويض الهندسي، مما يحدد المسار الأساسي لتطور أنظمة الملاحة بالقصور الذاتي من "الانحراف" إلى "الدقة".
ترك رسالة
امسح ضوئيًا إلى WeChat :