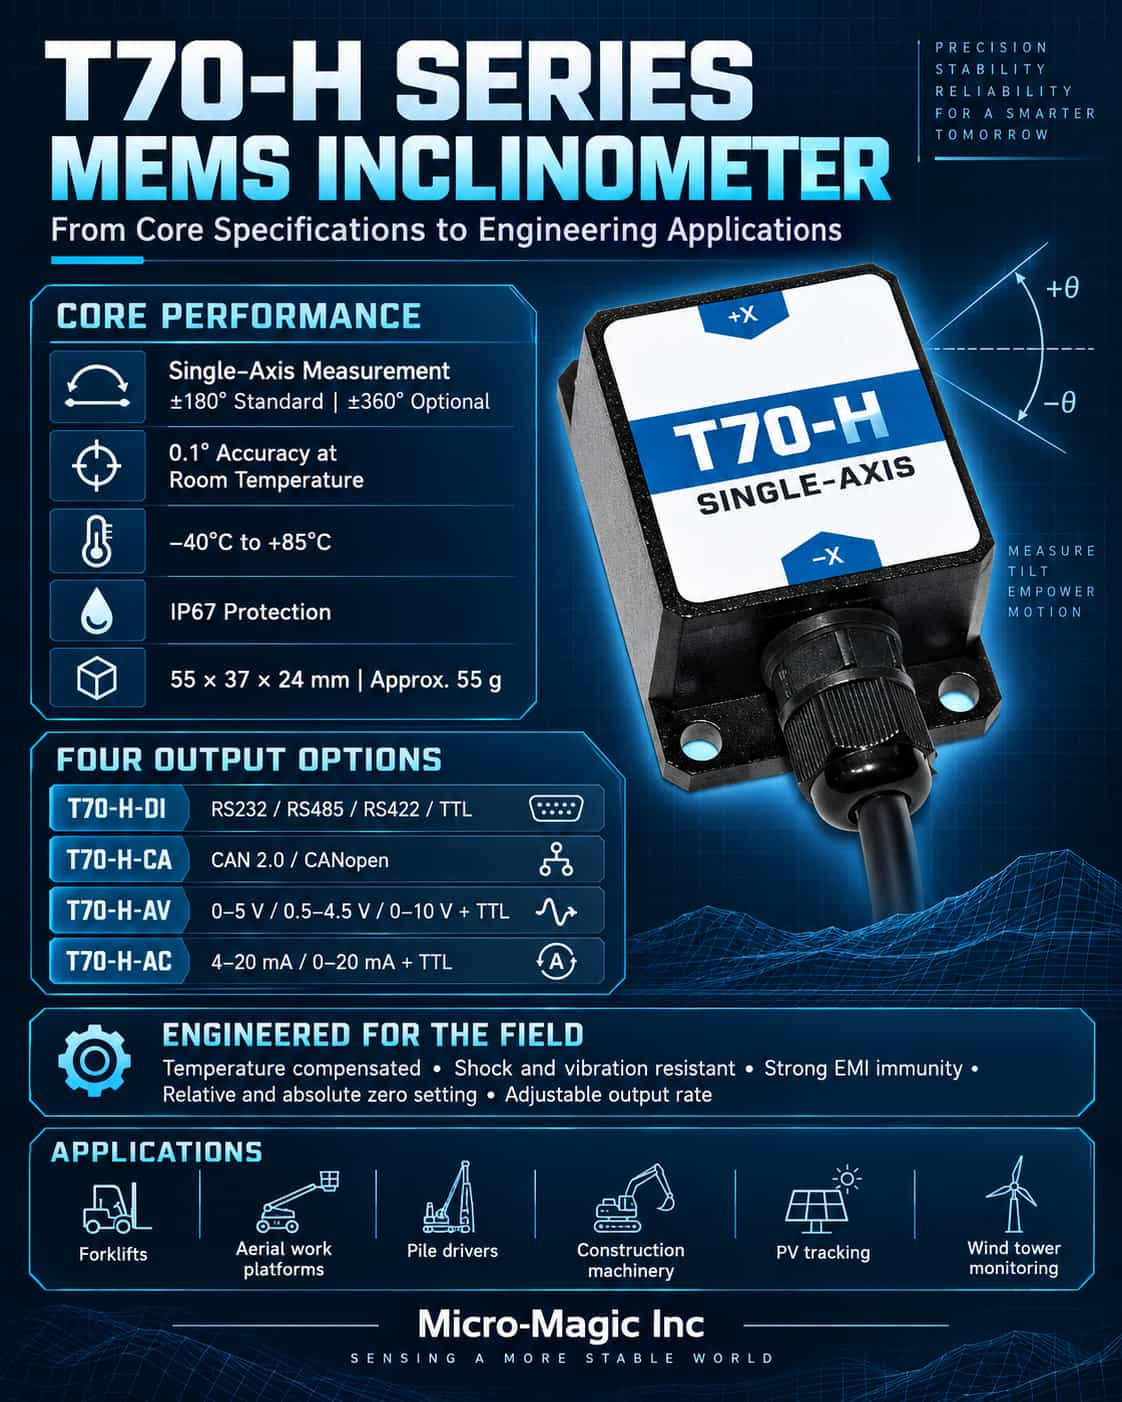
عند اختيار مقاييس الميل بتقنية MEMS، غالبًا ما تتضمن جداول البيانات أكثر من اثني عشر معيارًا؛ ومع ذلك، فإن العوامل التي تحدد أداء النظام فعليًا تتلخص عمومًا في ستة مواصفات رئيسية: نطاق القياس، والدقة، والوضوح، والانحياز الصفري، والانحراف الحراري، واستجابة التردد. إن فهم تعريفات هذه المعايير وظروف اختبارها وعلاقاتها المتبادلة أهم بكثير من مجرد مقارنة قيمها العددية.نطاق القياس: الحجم الأكبر ليس دائمًا هو الأفضليشير نطاق القياس إلى مدى زوايا الميل التي يمكن للمستشعر قياسها؛ وتشمل الخيارات الشائعة ±10°، ±30°، ±60°، و±90°، مع دعم بعض المنتجات للقياس أحادي المحور أو ثنائي المحور. القاعدة الأساسية لاختيار النطاق هي تغطية أقصى زاوية ميل فعلية مع الحفاظ على هامش أمان. ومع ذلك، غالبًا ما يكون هناك توازن بين النطاق والدقة: ففي نفس سلسلة المنتجات، يوفر المستشعر ذو النطاق ±10° عادةً دقةً أعلى عبر نطاق درجة الحرارة الكامل مقارنةً بالمستشعر ذي النطاق ±90°. وذلك لأنه مع النطاقات الأوسع، يصعب التحكم في اللاخطية في بنية استشعار MEMS، وإجهادات التغليف، وأخطاء المحاور المتقاطعة. لذلك، إذا كانت ظروف التشغيل الفعلية تتطلب ±15° فقط، فإن اختيار نطاق ±30° يكون عادةً أكثر منطقية من اختيار نطاق ±90°. بالإضافة إلى ذلك، في حين أن المحورين X و Y لجهاز استشعار ثنائي المحور قد يشتركان في نفس النطاق، فإن اتجاه التركيب يؤثر على محاور القياس الفعالة؛ وبالتالي، يجب التأكد من المحاذاة بين محاور القياس والمحاور الميكانيكية أثناء الاختيار.الدقة: مفهوم الخطأ المركبكثيرًا ما يُساء فهم الدقة على أنها مجرد "خطأ قياس واحد". في الواقع، تشير عادةً إلى الدقة المطلقة، وهي نتيجة مركبة تشمل مصادر خطأ متنوعة مثل اللاخطية، والتكرارية، والتخلف، والانحياز الصفري، وخطأ المحور المتقاطع. عند مراجعة بيانات المنتج، من الضروري الانتباه إلى ظروف الاختبار، إذ غالبًا ما يكون هناك فرق كبير بين الدقة عند درجة حرارة الغرفة والدقة عبر نطاق درجة حرارة التشغيل الكامل. على سبيل المثال، قد يُحدد مقياس ميل رقمي ثنائي المحور من الدرجة الصناعية دقة نطاق درجة حرارة كامل تتراوح من 0.01° إلى 0.05° (من -40° مئوية إلى +85° مئوية)، بينما قد تكون دقته عند درجة حرارة الغرفة أفضل. ينبغي إعطاء الأولوية لدقة نطاق درجة الحرارة الكامل عند الاختيار، لأن تقلبات درجة الحرارة في البيئات الخارجية أو الصناعية يمكن أن تُضخّم الأخطاء بشكل مباشر. إذا كان النظام يتطلب فقط مراقبة التغيرات الزاوية النسبية، فإن المعايرة باستخدام "نقطة الصفر النسبية" يمكن أن تُزيل بعض الانحياز الصفري، مع أنها لا تُزيل الأخطاء الناتجة عن تغيرات درجة الحرارة أو اللاخطية. الدقة: القدرة على التمييز لا تعني بالضرورة دقة القياس.تشير الدقة إلى أصغر تغيير زاوي يمكن للمستشعر رصده وتمييزه؛ وتتراوح القيم النموذجية بين 0.001° و0.002°، بينما تصل المنتجات عالية الدقة إلى 0.0005°. ورغم أن الدقة تتحدد بشكل أساسي بعمق بتات محول الإشارة التناظرية إلى الرقمية (ADC) ومستويات الضوضاء وخوارزميات الترشيح، إلا أنها لا تُعدّ مرادفةً للدقة. فقد يكون للمستشعر ذي الدقة 0.001° دقة فعلية تبلغ 0.05°. تُعدّ الدقة العالية قيّمةً للتسوية الثابتة ومراقبة الميلان البطيء، ولكن في البيئات المهتزة، قد تؤدي الدقة العالية جدًا إلى تضخيم الضوضاء. لذلك، ينبغي الموازنة بين الدقة وكثافة الضوضاء وعرض النطاق الترددي ومتطلبات التحكم الفعلية، بدلاً من السعي وراء أقل قيمة عددية.الانحياز: الخطأ الأولي في قياس الزاوية المطلقةالانحياز هو الفرق بين خرج المستشعر الفعلي ونقطة الصفر النظرية عند وضعه بزاوية ميل صفرية. ورغم أن الانحياز يؤثر بشكل مباشر على قياسات الزاوية المطلقة، إلا أنه يمكن تصحيحه من خلال المعايرة الميدانية أو بتحديد نقطة صفر نسبية. أما الانحياز الناتج عن تغيرات درجة الحرارة، وهو تغير نقطة الصفر الناتج عن تغيرات درجة الحرارة، فيُقاس عادةً بالدرجة المئوية (°/°C)، ويُعدّ أكثر تعقيدًا. فعلى سبيل المثال، يؤدي انحياز درجة الحرارة بمقدار ±0.008°/°C إلى تغير في نقطة الصفر بمقدار 0.24° تقريبًا عند تغير درجة الحرارة بمقدار 30°C؛ وهذا يُعدّ مهمًا لتتبع عالي الدقة أو للتحكم في الأنظمة الحساسة للسلامة. كما أن استقرار الانحياز على المدى الطويل لا يقل أهمية، إذ يُحدد مقدار انحياز نقطة الصفر بعد عام من التشغيل. عند اختيار المستشعر، ركّز على "انحياز درجة الحرارة" و"الاستقرار على المدى الطويل" بدلًا من التركيز على الانحياز الأولي فقط.الانحراف الحراري: مفتاح الدقة عبر نطاق درجة الحرارة الكامليشمل الانحراف الحراري انحراف نقطة الصفر وانحراف الحساسية. يتجلى انحراف نقطة الصفر في تغير عام في الخرج الزاوي مع تغيرات درجة الحرارة، بينما ينطوي انحراف الحساسية على تغير عامل القياس مع درجة الحرارة (ويُقاس عادةً بوحدة جزء في المليون لكل درجة مئوية). تتميز مقاييس الميل MEMS الصناعية الحديثة عادةً بمستشعرات حرارة مدمجة توفر تعويضًا فوريًا عبر تركيب متعدد الحدود أو جداول بحث، مما يضمن التكرارية في بيئات درجات الحرارة المنخفضة والعالية. ومع ذلك، تعتمد فعالية هذا التعويض على جودة معايرة المصنع. عند تقييم الانحراف الحراري، اطلب من الشركة المصنعة منحنيات دقة تغطي نطاق التشغيل الكامل (على سبيل المثال، من -40 درجة مئوية إلى +85 درجة مئوية)، بدلاً من الاعتماد فقط على مواصفات درجة حرارة الغرفة. في التطبيقات المعرضة لتقلبات حادة في درجة الحرارة، يجب إعطاء الأولوية لمواصفات الانحراف الحراري على دقة درجة حرارة الغرفة. استجابة التردد: الفاصل بين التطبيقات الثابتة والديناميكية.تُحدد استجابة التردد قدرة المستشعر على مواكبة التغيرات الزاوية. يتطلب قياس الميل الثابت استجابة تيار مستمر فقط ومعدل إخراج يتراوح بين 5 و15 هرتز. في المقابل، تتطلب القياسات الديناميكية - مثل تسوية المنصة، ومراقبة الاهتزازات، وتحليل الاهتزازات الناتجة عن الرياح لأنظمة التتبع - نطاقات تردد أعلى ومعدلات إخراج أكبر، تتراوح عادةً بين 35 و100 هرتز. مع ذلك، تُؤدي معدلات الإخراج العالية إلى زيادة التشويش وعبء الاتصال؛ ففي وضع RS-485 نصف المزدوج، قد يتداخل الإخراج عالي التردد المستمر مع استقبال الأوامر، مما يجعل استخدام وضع الطلب والاستجابة أو معدل نقل بيانات أعلى أمرًا مُستحسنًا. يجب أيضًا مراعاة زمن الاستجابة، وزمن بدء التشغيل، وتردد قطع المرشح: فالتصفية المفرطة تُسبب تأخيرًا، بينما تُؤدي التصفية غير الكافية إلى مستويات تشويش عالية. في الممارسة الهندسية، غالبًا ما يتم تطبيق مُرشِّح متوسط متحرك أو مُرشِّح تمرير منخفض على مستوى وحدة التحكم لتحقيق التوازن بين سرعة الاستجابة وكبح التشويش.الترابط بين المعلمات وتسلسل الاختيارهذه المعايير الستة ليست مستقلة: يؤثر نطاق القياس على الدقة؛ ويؤثر انحراف درجة الحرارة على الدقة عبر نطاق درجة حرارة التشغيل الكامل؛ وتُقيّد الدقة بالضوضاء وعرض النطاق الترددي؛ ويحدد انحراف درجة الحرارة عند نقطة الصفر الاستقرار على المدى الطويل. ويكون تسلسل الاختيار المنطقي كما يلي: أولًا، تحديد نطاق القياس وعدد المحاور؛ ثانيًا، تحديد نطاق درجة حرارة التشغيل ومتطلبات الدقة ضمن هذا النطاق؛ ثالثًا، تقييم انحراف درجة الحرارة عند نقطة الصفر والاستقرار على المدى الطويل؛ وأخيرًا، اختيار معدل الإخراج والدقة بناءً على عرض نطاق التحكم المطلوب. ويُعتبر نوع الواجهة، وتصنيف الحماية من دخول الماء والغبار (IP)، ومقاومة الصدمات/الاهتزازات متطلبات إضافية على مستوى تكامل النظام.باختصار، يكمن مفتاح فهم المعايير الأساسية لمستشعرات الميل بتقنية MEMS ليس في حفظ أرقام محددة، بل في استيعاب تعريف كل معيار، وشروط اختباره، وآثاره الهندسية. يجب أن يتطابق نطاق القياس مع زاوية الميل الفعلية؛ ويجب تقييم الدقة عبر نطاق درجات الحرارة الكامل؛ وتتطلب الدقة توازنًا بين التشويش وعرض النطاق الترددي؛ ويحدد كل من الانحياز الصفري وانحراف درجة الحرارة الموثوقية على المدى الطويل؛ وتحدد استجابة التردد مدى ملاءمة المستشعر للتطبيقات الديناميكية. فقط من خلال التقييم الشامل لهذه المعايير ضمن سياق التطبيق المحدد، يمكن اختيار مستشعر ميل مناسب تمامًا للنظام.
اقرأ المزيد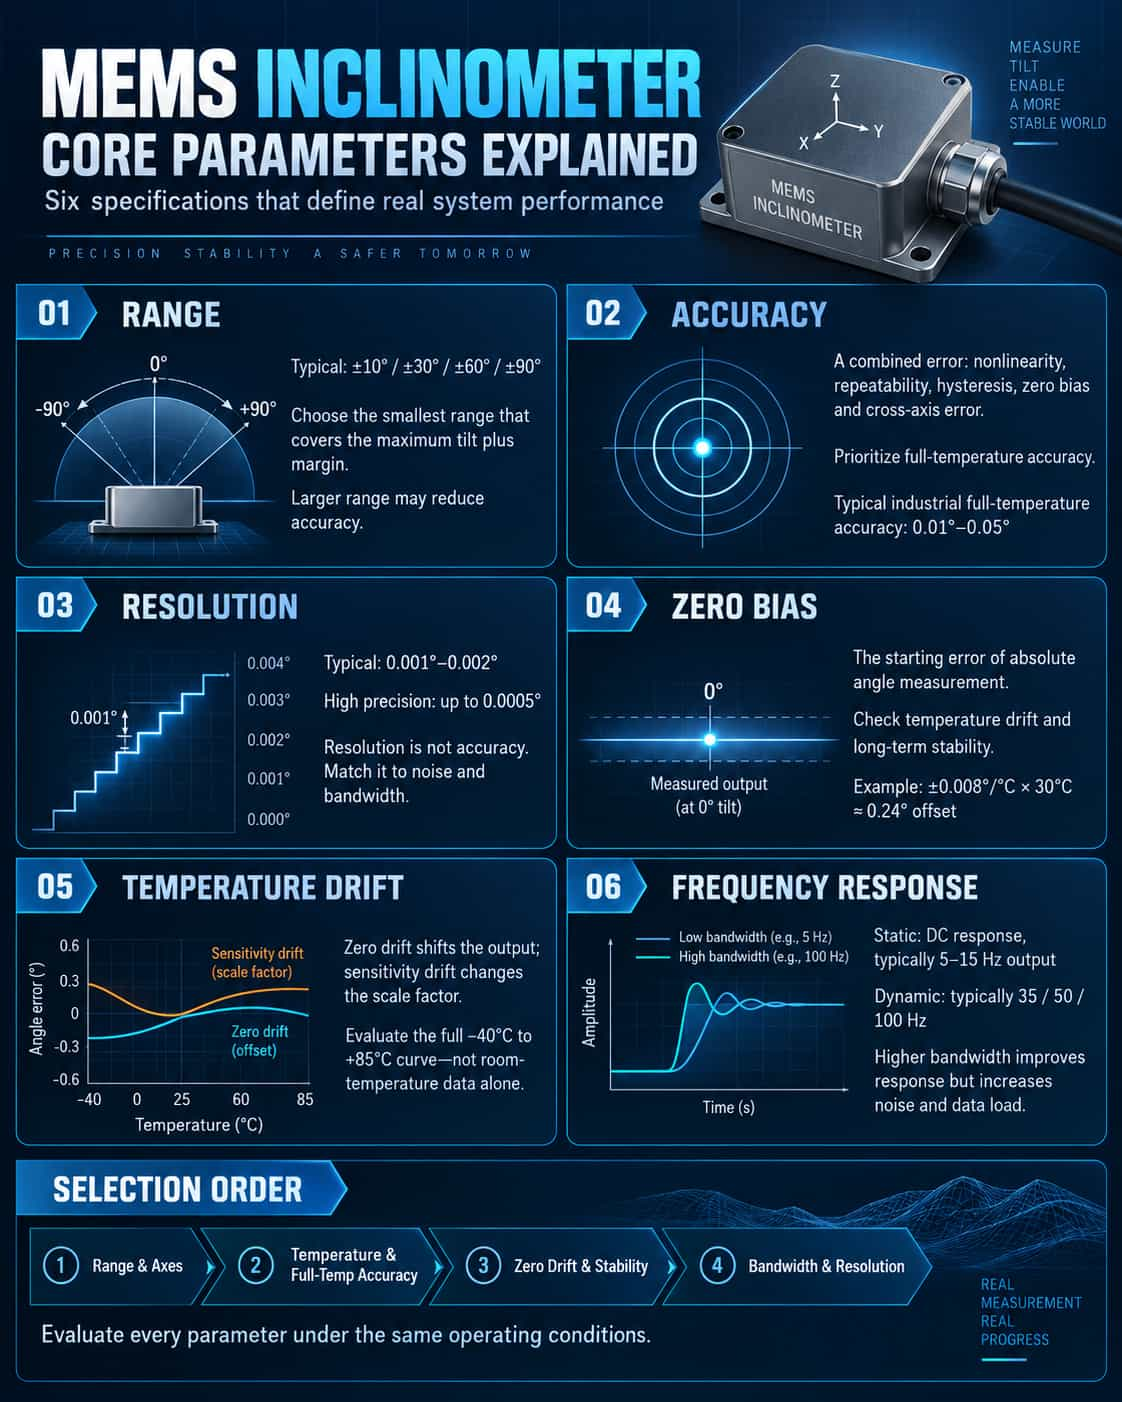
عند اختيار مستشعر ميل بتقنية MEMS، غالبًا ما تتضمن ورقة البيانات أكثر من اثني عشر معيارًا، ولكن المعايير الستة التي تحدد أداء النظام فعليًا هي عادةً المدى، والدقة، والوضوح، والانحياز، والانحراف الحراري، واستجابة التردد. إن فهم تعريفاتها، وظروف اختبارها، والعلاقات المتبادلة بينها أهم من مجرد مقارنة الأرقام.نطاق القياس: الحجم الأكبر ليس بالضرورة أفضلنطاق القياس هو نطاق زاوية الميل التي يمكن للمستشعر قياسها. تشمل الخيارات الشائعة ±10°، ±30°، ±60°، ±90°، إلخ. تدعم بعض المنتجات القياس أحادي المحور أو ثنائي المحور. يتمثل المبدأ الأساسي لاختيار النطاق في تغطية زاوية الميل القصوى الفعلية مع ترك هامش أمان، ولكن عادةً ما يكون هناك توازن بين النطاق والدقة: ففي نفس سلسلة المنتجات، غالبًا ما تكون دقة نطاق درجة الحرارة الكامل لنطاق ±10° أفضل من نطاق ±90°. ويعود ذلك إلى صعوبة التحكم في اللاخطية، وإجهاد التغليف، وأخطاء المحاور المتقاطعة للهياكل الحساسة لأنظمة MEMS عند النطاقات الكبيرة. لذلك، إذا كانت ظروف التشغيل الفعلية تتطلب ±15° فقط، فمن الأنسب عادةً اختيار نطاق ±30° بدلاً من ±90°. بالإضافة إلى ذلك، قد يكون نطاقا قياس المحورين X وY للمستشعرات ثنائية المحور متساويين، ولكن اتجاه التركيب سيؤثر على محور القياس الفعال. عند الاختيار، تأكد من أن محور القياس متوافق مع المحور الميكانيكي.الدقة: مفهوم شامل للخطأكثيرًا ما يُساء فهم الدقة على أنها "خطأ قياس واحد". في الواقع، هي عادةً دقة مطلقة، تشمل النتيجة الشاملة لأخطاء متعددة مثل اللاخطية، والتكرارية، والتخلف، وانحراف الصفر، وخطأ المحور الأفقي. يجب مراعاة ظروف الاختبار عند تحديد الدقة في ورقة البيانات: فهناك فرق كبير بين دقة درجة الحرارة العادية ودقة نطاق درجة الحرارة الكامل. على سبيل المثال، تتراوح دقة نطاق درجة الحرارة الكامل لمستشعر ميل ثنائي المحور ذي خرج رقمي صناعي بين 0.01 و0.05 درجة في نطاق درجات الحرارة من -40 درجة مئوية إلى +85 درجة مئوية، ولكن قد تكون أفضل عند درجة حرارة الغرفة. عند اختيار نموذج، يجب إعطاء الأولوية للدقة في نطاق درجة الحرارة الكامل، لأن تغيرات درجة الحرارة في المواقع الخارجية والصناعية ستؤدي مباشرةً إلى تضخيم الخطأ. إذا كان النظام يحتاج فقط إلى تغيرات الزاوية النسبية، فيمكن التخلص من جزء من إزاحة الصفر من خلال معايرة "نقطة الصفر النسبية"، ولكن لا يمكن التخلص من انحراف درجة الحرارة واللاخطية.الدقة: القدرة على التمييز لا تعني بالضرورة دقة القياسالدقة هي أصغر تغيير زاوي يمكن للمستشعر رصده وتمييزه. تتراوح عادةً بين 0.001° و0.002°، بينما تصل في المنتجات عالية الدقة إلى 0.0005°. تتحدد الدقة بشكل أساسي بعدد بتات التحويل التناظري الرقمي، ومستوى التشويش، وخوارزمية الترشيح، ولكنها لا تساوي الدقة الفعلية. فقد يكون للمستشعر ذي الدقة 0.001° دقة فعلية تبلغ 0.05°. تُعدّ الدقة العالية مفيدة في التسوية الثابتة ومراقبة الميل البطيء، ولكن في بيئة اهتزازية، تؤدي الدقة المفرطة إلى تضخيم التشويش. لذا، ينبغي أن تتناسب الدقة مع كثافة التشويش، وعرض النطاق الترددي، واحتياجات التحكم الفعلية، بدلاً من السعي وراء الحد الأدنى فقط.إزاحة الصفر: خطأ نقطة البداية للزاوية المطلقةالانحراف الصفري هو الفرق بين القيمة الفعلية للمستشعر عند وضعية الميل الصفري ونقطة الصفر النظرية. يؤثر الانحراف الصفري بشكل مباشر على قياس الزاوية المطلقة، ولكن يمكن تصحيحه من خلال المعايرة في الموقع أو ضبط الصفر النسبي. أما ما يُعدّ أكثر إشكالية فهو الانحراف الحراري للانحراف الصفري، وهو انحراف نقطة الصفر مع تغيرات درجة الحرارة. ووحدته عادةً °/℃. على سبيل المثال، سيؤدي انحراف حراري مقداره ±0.008°/°C إلى انحراف في نقطة الصفر يبلغ حوالي 0.24° عند فرق درجة حرارة 30°C، وهو ما لا يمكن تجاهله في تطبيقات التتبع عالية الدقة أو التحكم في السلامة. كما أن استقرار الانحراف الصفري على المدى الطويل أمر بالغ الأهمية، لأنه يحدد انحراف الصفر للمستشعر بعد عام من التشغيل. عند الاختيار، ينبغي الانتباه إلى "الانحراف الحراري للانحراف الصفري" و"الاستقرار على المدى الطويل"، بدلاً من الاكتفاء بالنظر إلى الانحراف الصفري الأولي.الانحراف الحراري: مفتاح الدقة عبر نطاق درجة الحرارة بأكملهينقسم الانحراف الحراري إلى نوعين: انحراف درجة حرارة نقطة الصفر وانحراف درجة حرارة الحساسية. يُعبّر عن انحراف درجة حرارة نقطة الصفر بالانحراف الكلي لزاوية الخرج مع تغير درجة الحرارة، بينما يُعبّر عن انحراف درجة حرارة الحساسية بتغير عامل التناسب مع درجة الحرارة، ووحدته الشائعة هي جزء في المليون لكل درجة مئوية (ppm/℃). عادةً ما تحتوي مستشعرات الميل MEMS الصناعية الحديثة على مستشعرات حرارة مدمجة، وتُجري تعويضًا فوريًا باستخدام طرق التوفيق متعدد الحدود أو جداول البحث لضمان التكرارية في بيئات درجات الحرارة المنخفضة والعالية. إلا أن فعالية التعويض تعتمد على جودة معايرة المصنع. عند تقييم الانحراف الحراري، يجب إلزام المصنّعين بتوفير منحنى دقة لنطاق درجة الحرارة الكامل من -40 درجة مئوية إلى +85 درجة مئوية، بدلاً من الاكتفاء بمؤشرات درجة الحرارة العادية. في حال تغيّر درجة حرارة بيئة التطبيق بشكل كبير، يجب إعطاء الأولوية لمؤشر الانحراف الحراري على دقة درجة الحرارة العادية.استجابة التردد: الحد الفاصل بين السكوني والديناميكيتُحدد استجابة التردد قدرة المستشعر على مواكبة تغيرات الزاوية. يتطلب قياس الميل الثابت استجابة تيار مستمر ومعدل إخراج يتراوح بين 5 و15 هرتز فقط؛ بينما تتطلب القياسات الديناميكية، مثل تسوية المنصة، ومراقبة الاهتزازات، وتتبع اهتزازات دعامة التتبع في مواجهة الرياح، نطاقًا تردديًا ومعدل إخراج أعلى، عادةً 35 أو 50 أو حتى 100 هرتز. مع ذلك، تؤدي معدلات الإخراج العالية إلى زيادة التشويش وضغط الاتصال. كما قد يؤثر الإخراج التلقائي عالي التردد في وضع RS485 نصف المزدوج على استقبال الأوامر. في هذه الحالة، يُنصح باستخدام وضع السؤال والجواب أو زيادة معدل الباود. يجب أيضًا مراعاة زمن الاستجابة وزمن بدء التشغيل وتردد قطع المرشح: فالتصفية المفرطة تُسبب تأخيرًا، بينما التصفية الخفيفة تُسبب تشويشًا عاليًا. في الهندسة، يُجرى عادةً ترشيح المتوسط المتحرك أو الترشيح المنخفض التردد على جانب وحدة التحكم لتحقيق التوازن بين سرعة الاستجابة وكبح التشويش.تسلسل اقتران المعلمات واختيارهاالمعايير الستة ليست مستقلة: يؤثر نطاق القياس على الدقة، ويؤثر انحراف درجة الحرارة على الدقة في كامل نطاق درجة الحرارة، وتُقيّد الدقة بالضوضاء وعرض النطاق الترددي، ويحدد انحراف درجة الحرارة عند نقطة الصفر الاستقرار على المدى الطويل. يُعدّ التسلسل الأمثل للاختيار كالتالي: تحديد نطاق وعدد محاور القياس أولاً، ثم توضيح متطلبات دقة نطاق درجة حرارة التشغيل ومنطقة درجة الحرارة الكاملة، ثم النظر في انحراف درجة الحرارة عند نقطة الصفر والاستقرار على المدى الطويل، وأخيراً اختيار معدل الإخراج والدقة بناءً على عرض نطاق التحكم. تُشكّل الواجهات ومستويات الحماية ومقاومة الصدمات والاهتزازات شروطاً إضافية على مستوى تكامل النظام.باختصار، يكمن مفتاح تحليل المعايير الأساسية لمستشعرات الميل بتقنية MEMS ليس في حفظ الأرقام، بل في فهم تعريف كل معيار، وشروط اختباره، وتأثيره الهندسي. يجب أن يتطابق نطاق القياس مع زاوية الميل الفعلية، وتعتمد الدقة على نطاق درجة الحرارة الكامل، ويجب تحقيق توازن بين الدقة والضوضاء وعرض النطاق الترددي، ويحدد الانحياز الصفري وانحراف درجة الحرارة الموثوقية على المدى الطويل، بينما تحدد استجابة التردد قابلية التطبيق الديناميكي. فقط من خلال التقييم الشامل لهذه المعايير في نفس سيناريو التطبيق، يمكن اختيار مستشعر الميل المناسب للنظام.
اقرأ المزيد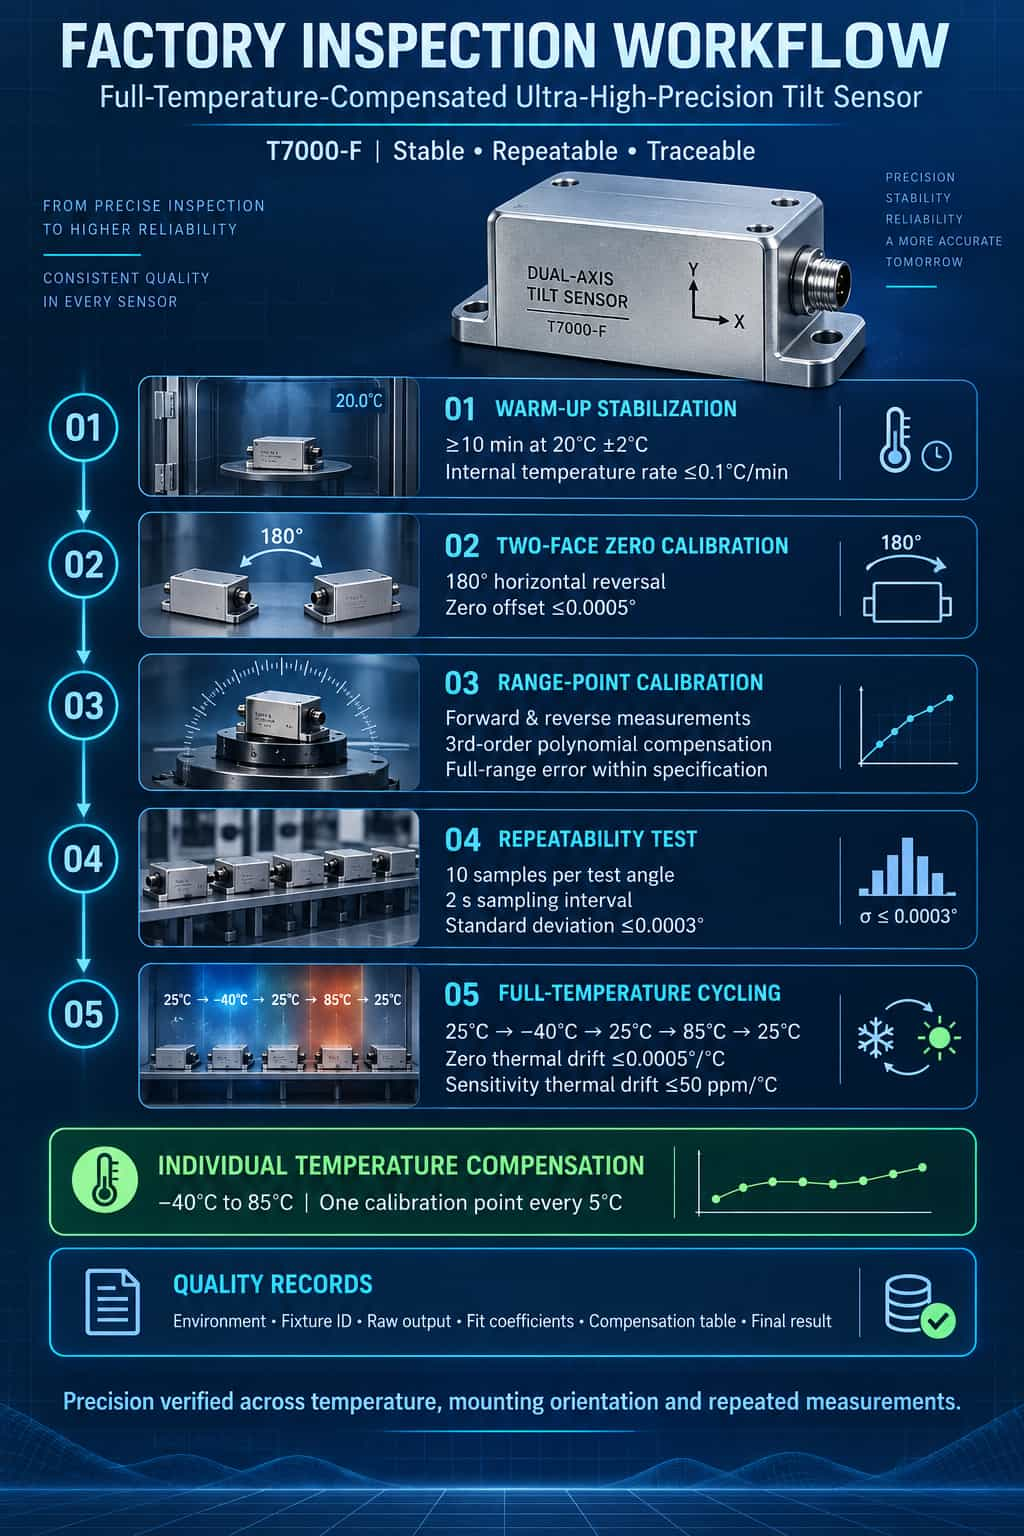
يُعدّ خطأ القيمة المُشار إليها وقابلية التكرار من أهم مؤشرات الأداء لأجهزة قياس الميل فائقة الدقة المزودة بتعويض كامل لدرجة الحرارة: يعكس الأول الانحراف بين القراءة عند زاوية محددة والزاوية الحقيقية، بينما يعكس الثاني اتساق القياسات التي تُجرى عدة مرات في ظل ظروف متطابقة. باستخدام جهاز T7000-F كمثال، تُبيّن هذه المقالة عملية فحص المصنع الخاصة به - والتي تشمل تثبيت التسخين، ومعايرة نقطة الصفر باستخدام طريقة الجانبين، ومعايرة نقطة المقياس الكامل، واختبار قابلية التكرار، ودورة درجة الحرارة الكاملة - لضمان مخرجات مستقرة وقابلة للتكرار والتتبع عبر درجات حرارة وأسطح تركيب وظروف قياس مختلفة.1. المؤشرات الأساسية ومنطق التفتيشيستخدم جهاز T7000-F تقنية استشعار MEMS وخوارزميات تعويض درجة الحرارة الكاملة لتحقيق دقة مطلقة تبلغ 0.001 درجة مئوية ضمن نطاق قياس ±5 درجات مئوية. بالنسبة للمنتجات من هذه الفئة، يجب أن يتجاوز فحص المصنع مجرد فحص نقطة الإخراج عند درجة حرارة الغرفة؛ بل يتطلب الأمر سلسلة اختبارات شاملة تركز على "خطأ القيمة المُشار إليها" و"قابلية التكرار". تتضمن عملية الفحص عادةً التسخين الثابت، ومعايرة نقطة الصفر، ومعايرة نقطة المقياس الكامل، والتحقق من قابلية التكرار، ودورات درجة الحرارة الكاملة. يتم تسجيل البيانات الأولية والظروف البيئية ونتائج النجاح/الفشل في كل مرحلة لإنشاء سجلات جودة قابلة للتتبع.2. الإحماء والتثبيتبعد التشغيل، يجب أن يبقى المستشعر دون أي تدخل لمدة لا تقل عن 10 دقائق، دون إرسال أي أوامر خلالها. تُحافظ درجة الحرارة المحيطة على 20 درجة مئوية ± 2 درجة مئوية. ويؤكد الرصد الفوري لمستشعر درجة الحرارة الداخلي أن معدل تغير درجة الحرارة لا يتجاوز 0.1 درجة مئوية/دقيقة. بالإضافة إلى ذلك، يُسجل الفرق في خرج نقطة الصفر بين بداية ونهاية فترة التسخين كمعيار مميز لـ "زمن استقرار درجة الحرارة" للجهاز.يهدف تثبيت التسخين الأولي إلى إزالة تأثير التغيرات الحرارية الأولية على عنصر الاستشعار في نظام MEMS والدوائر الداخلية. بالنسبة لأجهزة قياس الميل فائقة الدقة، يؤدي التسخين الأولي غير الكافي إلى انحراف نقطة الصفر مباشرةً، مما ينتج عنه بيانات مشوهة في عمليات المعايرة والاختبار اللاحقة.3. معايرة نقطة الصفر باستخدام طريقة الجانب المزدوجيُثبَّت جهاز T7000-F على لوحة سطحية من الدرجة 0، ذات تفاوت في التسطيح لا يتجاوز 0.005 مم. مع توجيه المستشعر للأعلى، تُسجَّل قراءات المحورين X وY؛ ثم يُدار المستشعر 180 درجة أفقيًا حول محوره الرأسي، وتُسجَّل قراءات المحورين X وY مرة أخرى. يُحسب خطأ نقطة الصفر لكل محور بناءً على هاتين القراءتين. معيار القبول هو ألا يتجاوز انحراف نقطة الصفر، المحسوب باستخدام طريقة الجانبين، 0.0005 درجة.إذا تجاوز انحراف نقطة الصفر الحد المسموح به، يُعتبر هيكل المستشعر غير طبيعي عادةً - وتشمل الأسباب المحتملة عدم محاذاة المحور الحساس الداخلي أو إجهاد التغليف غير الطبيعي - مما يستدعي إعادة الوحدة لإعادة فحصها. تعمل طريقة القياس من الجانبين على عزل خطأ نقطة الصفر الجوهري للمستشعر عن الأخطاء الناتجة عن ميل سطح التركيب أو مراجع التثبيت، مما يجعلها خطوة حاسمة في معايرة نقطة الصفر لأجهزة قياس الميل فائقة الدقة.4. معايرة النقطة على نطاق كاملتُجرى معايرة النقطة الكاملة باستخدام رأس فهرسة بصري عالي الدقة. يُثبّت مستشعر T7000-F بإحكام على منصة رأس الفهرسة، مما يضمن أن يكون محور حساسية المستشعر عموديًا على محور دوران رأس الفهرسة. يُدار رأس الفهرسة إلى الزوايا المستهدفة في الاتجاهين الأمامي والخلفي؛ وتُسجّل قيمة خرج مستشعر T7000-F بعد فترة استقرار مدتها 5 ثوانٍ.تُطبَّق عملية مطابقة متعددة الحدود - عادةً باستخدام متعددة حدود من الدرجة الثالثة - على أخطاء القيمة المُشار إليها من الدوران الأمامي والخلفي. تُسجَّل معاملات المطابقة الناتجة في المستشعر لتعويض اللاخطية. في النهاية، يجب ألا يتجاوز خطأ القيمة المُشار إليها عبر نطاق القياس بأكمله مواصفات الدقة. يُعد القياس في كلا الاتجاهين ضروريًا لرصد خطأ التخلف - وهو الفرق في الخرج لنفس زاوية الإدخال بين شوطي الدوران الأمامي والخلفي.تجسد هذه المرحلة المنطق الأساسي لفحص المصنع لأجهزة قياس الميل فائقة الدقة مع تعويض درجة الحرارة كامل النطاق: فهي تتجاوز مجرد التحقق من الامتثال لضمان - من خلال التركيب والتعويض - أن كل وحدة تحقق دقتها الاسمية أثناء التشغيل الفعلي.5. اختبار التكراريةيتحقق اختبار التكرارية من اتساق قياسات المستشعر التي تُؤخذ عدة مرات في ظل ظروف وزوايا متطابقة. يُضبط رأس الفهرسة على ثلاث زوايا نموذجية: الوضع الصفري (0°)، والمدى المتوسط (+15°)، والمدى الكامل (+30°). تُؤخذ عشر عينات متتالية عند كل زاوية بفاصل زمني قدره ثانيتان بين كل عينة وأخرى؛ تُسجل قيم الخرج، وتُحسب التكرارية بناءً على متوسط الجذر التربيعي للخطأ (RMSE).يُشترط لقبول الاختبار ألا يتجاوز الانحراف المعياري للتكرارية (s) 0.0003 درجة. وفي حال تجاوز هذا الحد، تشمل الأسباب المحتملة وجود وصلات ميكانيكية غير مُحكمة، أو ضوضاء زائدة في مصدر الطاقة، أو خلل في عنصر استشعار الأنظمة الكهروميكانيكية الدقيقة (MEMS). يُعد اختبار التكرارية أساسًا بالغ الأهمية لتقييم استقرار المستشعر على المدى القصير وموثوقية التثبيت؛ كما أنه خطوة أساسية في فحص المصنع للتمييز بين الأداء "الدقيق في حالة واحدة" والأداء "الموثوق باستمرار".6. اختبار دورات درجة الحرارة الكاملةفي أجهزة قياس الميل بتقنية MEMS، يكون المصدر الرئيسي للخطأ عادةً هو درجة الحرارة وليس اللاخطية. ولذلك، تُجرى اختبارات دورات حرارية كاملة للتحقق من خصائص درجة حرارة المستشعر. خلال الاختبار، يُثبّت جهاز T7000-F عند زاوية غير صفرية (مثل +10°) دون تغيير الزاوية الميكانيكية طوال العملية. تُسجّل قيم الزاوية عند نقاط حرارية محددة - 25°م، -40°م، 25°م، 85°م، وفحص مرجعي عند 25°م - لحساب انحراف درجة حرارة نقطة الصفر وانحراف حساسية درجة الحرارة.تم تحديد معايير القبول على النحو التالي: انحراف درجة حرارة نقطة الصفر ≤ 0.0005 درجة مئوية/درجة مئوية؛ انحراف درجة حرارة الحساسية ≤ 50 جزءًا في المليون/درجة مئوية. هذه المواصفات ليست مستمدة من حسابات نظرية، بل تستند إلى قياسات فعلية وبيانات تعويض تم الحصول عليها لكل شريحة على حدة. يتم إنشاء جدول تعويض درجة الحرارة لكل مستشعر، يغطي نطاقًا من -40 درجة مئوية إلى 85 درجة مئوية، مع تحديد نقاط التعويض كل 5 درجات مئوية؛ ويتم استخدام الاستيفاء في الوقت الفعلي للتعويض أثناء التشغيل.يُعدّ اختبار دورات درجة الحرارة الكاملة خطوة أساسية في فحص المنتجات التي تتميز بتعويض درجة الحرارة الكاملة في المصنع. فمن خلال القياسات الفعلية عبر نطاق درجة الحرارة بأكمله، وإنشاء جداول تعويض مخصصة، وتطبيق البرامج الثابتة في الوقت الفعلي، يستطيع المستشعر الحفاظ على دقة إخراج فائقة عبر نطاق واسع من درجات الحرارة.7. التقييم والتعويض والتتبعبعد إتمام الاختبارات المذكورة، يُجرى تقييم شامل لكل مستشعر. يجب أن تتضمن سجلات الفحص درجة الحرارة المحيطة، ومعرف الجهاز، وقراءة رأس التقسيم، والخرج الخام، ومعاملات مطابقة المنحنى، وجدول تعويض درجة الحرارة، ونتيجة النجاح/الرسوب النهائية. تُصنف الوحدات غير المطابقة حسب نوع الخلل - مثل المشاكل الهيكلية، أو مشاكل التجميع، أو الضوضاء الكهربائية، أو مشاكل عنصر الاستشعار - وتُخضع لإجراءات إعادة العمل أو إعادة الفحص المناسبة.باختصار، تُظهر عملية فحص المصنع لجهاز T7000-F أن مراقبة جودة أجهزة قياس الميل فائقة الدقة المزودة بتعويض كامل لدرجة الحرارة لا تقتصر على اختبار مقاييس معزولة، بل هي عملية متكاملة ذات حلقة مغلقة تشمل الاستقرار الحراري، ودقة نقطة الصفر، ونطاق القياس، وقابلية التكرار، وخصائص درجة الحرارة. والهدف النهائي هو ضمان بقاء مخرجات الزاوية مستقرة وقابلة للتكرار والتتبع عبر درجات حرارة مختلفة، وأسطح تثبيت متنوعة، ودورات قياس متكررة. توفر هذه العملية مرجعًا عامًا لأجهزة قياس الميل فائقة الدقة المماثلة المزودة بتعويض كامل لدرجة الحرارة.
اقرأ المزيد
في عصر التطور السريع في مجال الأتمتة الصناعية وإنترنت الأشياء، غالبًا ما تحدد "قدرة الاتصال" بين أجهزة الاستشعار وأنظمة التحكم مدى تعقيد تنفيذ المشاريع وموثوقية النظام ككل. وبفضل خيارات تكوين واجهة الاتصال الواسعة، توفر سلسلة TD من أجهزة قياس الميل الديناميكية حلولًا مرنة وشاملة لتلبية احتياجات قياس الوضع في مختلف السيناريوهات. 1. نظرة عامة على واجهات الاتصال: الاختيار والتكييف المرن تشمل سلسلة TD مجموعة واسعة من الطرازات التي تغطي جميع طرق الاتصال الشائعة الاستخدام في القطاع الصناعي، والمصنفة بشكل عام إلى واجهات رقمية وتناظرية. تتضمن الواجهات الرقمية RS232 وRS485 وRS422 وTTL وناقل CAN؛ أما الواجهات التناظرية فتتوفر بنوعي التيار والجهد، وتدعم مخرجات مثل 4-20 مللي أمبير و0-20 مللي أمبير (تيار) و0-5 فولت و0.5-4.5 فولت و0-10 فولت (جهد). وفيما يتعلق ببروتوكولات الاتصال، تتوافق المنتجات مع Modbus RTU وبروتوكول 0x68 المخصص وCANopen، مما يحقق بالفعل "وظائف متعددة الأغراض وقابلية للتكيف عند الطلب". 2. الواجهات الرقمية: قنوات مرنة لتبادل البيانات تدعم طرازات سلسلة TD المزودة بواجهات رقمية طرق إخراج متنوعة، بما في ذلك RS232 وRS485 وRS422 وTTL وCAN. تتيح فلسفة التصميم "متعددة الواجهات" هذه للمهندسين اختيار طريقة الاتصال الأنسب لمتطلباتهم الخاصة. يُعد RS232 مثاليًا للاتصالات قصيرة المدى من نقطة إلى نقطة، مما يوفر سهولة في تصحيح الأخطاء وتوافقًا قويًا. يدعم RS485 الإرسال لمسافات طويلة تصل إلى 2000 متر ويسمح بوجود عقد استشعار متعددة، مما يجعله الخيار المفضل لشبكات الاتصال الميدانية الصناعية. يدعم RS422 الاتصال ثنائي الاتجاه الكامل، مما يجعله مناسبًا للسيناريوهات التي تتطلب إرسال واستقبال البيانات في وقت واحد. يعمل TTL عند مستويات منطقية 3.3 فولت / 5 فولت، مما يسهل التكامل المباشر مع الأنظمة المدمجة (مثل STM32 و Arduino). تم تصميم ناقل CAN خصيصًا لتطبيقات التحكم في السيارات والصناعة، حيث يوفر مقاومة قوية للتداخل وأداءً عاليًا في الوقت الحقيقي. 3. الواجهات التناظرية: إشارات صناعية كلاسيكية وموثوقة بالنسبة للبيئات الصناعية التقليدية التي لا تزال تعتمد بشكل كبير على وحدات جمع البيانات التناظرية PLC، توفر سلسلة TD مجموعة شاملة من حلول الإخراج التناظري. تدعم نماذج الإخراج الحالية نطاقات 4-20 مللي أمبير، و0-20 مللي أمبير، و0-24 مللي أمبير. يُعد نطاق 4-20 مللي أمبير المعيار الصناعي الأكثر شيوعًا، حيث يوفر مزايا مثل مقاومة عالية للتشويش وملاءمة للإرسال لمسافات طويلة. يتوافق خرج نقطة الصفر مع 12 مللي أمبير (لوضع 4-20 مللي أمبير) أو 10 مللي أمبير (لوضع 0-20 مللي أمبير)، مع حساب الزاوية بناءً على علاقة تناسب خطية بسيطة وموثوقة. تدعم نماذج خرج الجهد ثلاثة نطاقات خرج - 0-5 فولت، 0.5-4.5 فولت، و0-10 فولت - مما يضمن التوافق مع وحدات الإدخال التناظرية لمختلف وحدات التحكم المنطقية القابلة للبرمجة (PLC). يتوافق خرج نقطة الصفر مع 2.5 فولت (لوضع 0-5 فولت) أو 5 فولت (لوضع 0-10 فولت)، باستخدام طريقة حسابية بسيطة مماثلة. تتمثل الميزة الأساسية للواجهات التناظرية في سهولة استخدامها الفوري؛ فلا حاجة لكتابة بروتوكولات اتصال معقدة. ويمكن استخلاص قيم الزاوية مباشرةً من خلال الحصول على قراءات الجهد أو التيار عبر محول تناظري رقمي، مما يقلل بشكل كبير من عوائق دمج النظام. 4. بروتوكولات الاتصال: مزيج من التوحيد والتخصيص على مستوى البروتوكول، توازن سلسلة TD بين التوحيد القياسي والمرونة. يُعد بروتوكول Modbus RTU معيارًا فعليًا في مجال الأتمتة الصناعية، وهو مدعوم على نطاق واسع عبر واجهة RS485. وباستخدام رموز وظائف Modbus القياسية (مثل 0x03 لقراءة البيانات)، يمكن للجهاز الاتصال بسهولة مع مختلف وحدات التحكم المنطقية القابلة للبرمجة (PLCs) وبرامج HMI/SCADA وأنظمة التحكم. يُعدّ البروتوكول المُخصّص بروتوكول اتصال سداسي عشري عالي الكفاءة تستخدمه النماذج الرقمية. تبدأ إطارات البيانات بالمعرّف 0x68، وتتضمن حقولًا لطول البيانات، ورمز العنوان، وكلمة الأمر، وحمولة البيانات، ومجموع التحقق. يدعم هذا البروتوكول نطاقًا واسعًا من الوظائف، بما في ذلك قراءة الزوايا أحادية المحور أو ثنائية المحور، وتعيين نقاط الصفر النسبية/المطلقة، وضبط معدلات الباود، والتبديل بين وضعَي الطلب والاستجابة والإخراج التلقائي، وتعديل عناوين الوحدات النمطية، وكل ذلك يتميّز بأوامر موجزة وأوقات استجابة سريعة. صُمم بروتوكول CANopen خصيصًا للمنتجات المزودة بواجهات CAN، ويستخدم حزمة بروتوكول CANopen القياسية. تتم إدارة تهيئة المعلمات عبر كائنات بيانات الخدمة (SDOs)، بينما يتم نقل بيانات الزاوية في الوقت الفعلي عبر كائنات بيانات العملية (PDOs). يدعم البروتوكول ميزات مثل تهيئة مُعرّف العقدة (القيمة الافتراضية 0x05)، وإعدادات معدل الباود (قابلة للتكوين من 100 كيلوبت في الثانية إلى 1 ميجابت في الثانية)، ومعدلات إخراج بيانات متعددة (من 5 هرتز إلى 50 هرتز)، مما يلبي تمامًا متطلبات تطبيقات التحكم الصناعي والسيارات. توصيات الاختيار عند اختيار نموذج لمشروع معين، ضع في اعتبارك العوامل التالية: واجهة نظام التحكم: إذا كان النظام يستخدم بالفعل ناقل RS485، فأعط الأولوية لـ RS485+Modbus؛ إذا كنت تستخدم وحدات PLC التناظرية، فاختر خرج تيار 4-20 مللي أمبير أو خرج جهد 0-10 فولت. مسافة الإرسال: بالنسبة للمسافات الطويلة (>50 مترًا)، يوصى باستخدام RS485 أو خرج تيار 4-20 مللي أمبير؛ أما بالنسبة للمسافات القصيرة، فإن RS232 أو TTL أو خرج الجهد هي خيارات مناسبة. متطلبات الوقت الحقيقي: بالنسبة للتطبيقات عالية الوقت الحقيقي (مثل الروبوتات أو التحكم في المركبات)، يوصى باستخدام واجهة CAN؛ أما بالنسبة للمراقبة الصناعية العامة، فإن الواجهات الرقمية أو التناظرية ستكون كافية. الشبكات متعددة العقد: عندما تكون هناك حاجة إلى توصيل أجهزة استشعار متعددة بالتوازي، فإن RS485+Modbus أو ناقل CAN هو الخيار الأمثل. خاتمة بفضل تصميمها ثنائي الواجهة (الذي يدعم كلاً من المخرجات الرقمية والتناظرية) وتوافقها مع بروتوكولات متعددة - بما في ذلك Modbus والبروتوكولات المخصصة وCANopen - تجسد سلسلة مقاييس الميل الديناميكية TD فلسفة التصميم القائمة على "منصة واحدة، وواجهات متعددة، وتكييف عند الطلب". سواء كنت تقوم ببناء نظام إنترنت الأشياء الصناعي الجديد أو ترقية خزانة تحكم PLC تقليدية، فإن سلسلة TD توفر حل الاتصال الأمثل، مما يجعل الحصول على بيانات مقياس الميل أسهل من أي وقت مضى.
اقرأ المزيد
تمثل سلسلة TD7 جيلاً جديداً من أجهزة قياس الميل الديناميكية عالية الأداء، وهي متوفرة بأربعة تكوينات للواجهة: خرج التيار (TD7-AC)، وخرج الجهد (TD7-AV)، وخرج CAN (TD7-CA)، وخرج رقمي (TD7-DI). تحقق هذه السلسلة مستويات عالية من الدقة في كلٍ من وضعي القياس الديناميكي والثابت؛ وتُفصّل معايير الدقة الرئيسية أدناه. 1. الدقة الديناميكية مقابل الدقة الثابتة تتمثل مواصفات الدقة الأساسية لسلسلة TD7 في دقة قياس ديناميكية تبلغ 0.3 درجة ودقة ثابتة تبلغ 0.05 درجة. وتعكس هذه الأرقام أداء المستشعر في ظل ظروف تشغيل مختلفة. تمثل دقة القياس الديناميكية البالغة 0.3 درجة الحد الأقصى للخطأ عند قياس الميل في البيئات التي تتسم بالحركة أو الاهتزاز. يشتمل جهاز TD7 على جيروسكوب رأسي داخلي ومقياس تسارع، ووحدة حساب اتجاه مدمجة، وتقنية ترشيح رقمية مثالية لتقليل التشويش. وبفضل خوارزمية مرشح كالمان من الرتبة N، يُخرج الجهاز زوايا اتجاه الجسم بدقة حتى في ظل الاهتزازات والحركة القوية. تُعد هذه المواصفات بالغة الأهمية لتقييم مدى ملاءمة المستشعر للتطبيقات التي تشمل المنصات المتحركة، والمركبات، والروبوتات، أو الآلات المهتزة. تمثل دقة القياس الثابتة البالغة 0.05 درجة الخطأ الكلي في ظل ظروف ثابتة أو شبه ثابتة عبر نطاق درجة حرارة التشغيل الكامل من -40 درجة مئوية إلى +85 درجة مئوية. يشمل هذا الرقم الأخطاء الناجمة عن الخطية المطلقة، والتكرارية، والتخلف، وانحراف نقطة الصفر، وعدم محاذاة المحور الأفقي. تُعتبر دقة القياس الثابتة البالغة 0.05 درجة عالية الأداء في مجال قياس الميل الصناعي. إن الفرق الذي يقارب ستة أضعاف بين هاتين القيمتين بمثابة تذكير بأن الدقة تنخفض أثناء التشغيل الديناميكي - وهي سمة متأصلة في أنظمة القياس الديناميكية. 2. الانحراف الحراري واستقرار نقطة الصفر يبلغ انحراف درجة حرارة نقطة الصفر ±0.01 درجة مئوية/°م (لطرازات TD7-AC/AV) أو ±0.05 درجة مئوية/°م (لطرازات TD7-CA/DI). على سبيل المثال، في طراز TD7-AC، قد ينحرف انحراف نقطة الصفر بمقدار 0.6 درجة مئوية تقريبًا عند تغير درجة الحرارة المحيطة من 25 درجة مئوية إلى 85 درجة مئوية. بالنسبة للأجهزة التي تعمل في الهواء الطلق أو ضمن نطاقات واسعة من درجات الحرارة، يؤثر هذا العامل بشكل مباشر على موثوقية القياس على المدى الطويل. معامل حساسية درجة الحرارة ≤ 200 جزء في المليون/درجة مئوية (TD7-AC/AV) أو ≤ 150 جزء في المليون/درجة مئوية (TD7-CA/DI). يشير هذا المعامل إلى مدى تأثير تقلبات درجة الحرارة على "نسبة تغير الخرج إلى التغير الزاوي" للمستشعر. قيمة 200 جزء في المليون/درجة مئوية تعني أنه مقابل كل تغير في درجة الحرارة بمقدار درجة مئوية واحدة، تتغير الحساسية بنسبة 0.02% تقريبًا (جزئين من عشرة آلاف). تستخدم سلسلة TD7 تقنيات متنوعة - مثل تعويض اللاخطية، وتعويض التعامد، وتعويض انحراف درجة الحرارة - للقضاء على مصادر الخطأ، مما يضمن أداء قياس مستقر عبر نطاق واسع من درجات الحرارة من -40 درجة مئوية إلى +85 درجة مئوية. 3. الاستقرار على المدى الطويل مواصفات الاستقرار على المدى الطويل هي
اقرأ المزيد
الخلفية التقنية: الانتقال من القياس الثابت إلى الوضعين الثابت والديناميكي المزدوجين تعتمد أجهزة قياس الميل التقليدية على مقاييس التسارع الكهروميكانيكية الدقيقة (MEMS) لقياس مركبة التسارع الجاذبي على طول محور حساس لحساب الزاوية، مما يحقق دقة عالية في البيئات الساكنة أو شبه الساكنة. مع ذلك، عندما تتعرض المنصة الحاملة للحركة أو الاهتزاز أو الصدمات، تتراكب التسارعات الخارجية على التسارع الجاذبي، مما يُسبب تشوهًا كبيرًا في القياس. هذا القيد المتأصل يُحد من استخدام أجهزة قياس الميل التقليدية في السيناريوهات الديناميكية مثل المنصات المتحركة وآلات البناء والروبوتات. تُعالج سلسلة TD من أجهزة قياس الميل الديناميكية هذا التحدي جذريًا من خلال بنية دمج تجمع بين مقياس تسارع MEMS ثلاثي المحاور وجيروسكوب ثلاثي المحاور، إلى جانب خوارزمية دمج ثنائية الوضع تُدمج القدرات الثابتة والديناميكية. تكمن التقنية الأساسية في قدرة النظام على تقييم بيئة التشغيل في الوقت الفعلي: ففي الوضع الثابت، يستخدم خوارزمية ثابتة لضمان أعلى دقة؛ وفي الوضع الديناميكي، يتحول تلقائيًا إلى خوارزمية ديناميكية تعتمد على مرشح كالمان من الرتبة N. ومن خلال دمج استقرار التردد المنخفض لمقياس التسارع مع استجابة التردد العالي للجيروسكوب، يُقلل النظام بشكل فعال من أخطاء القياس الناتجة عن الاهتزاز والصدمات. يُمكّن هذا النهج التقني سلسلة TD من إخراج بيانات ميل مستقرة وموثوقة باستمرار في بيئات ديناميكية معقدة. مصفوفة المنتجات: أربع سلاسل ذات مواقع متباينة تلبي سلسلة TD مجموعة واسعة من الاحتياجات، بدءًا من المتطلبات الصناعية القياسية وصولًا إلى التطبيقات عالية الدقة؛ ويتم تصنيف المنتجات إلى أربعة مستويات بناءً على مستويات الدقة وسيناريوهات التطبيق:نموذج المنتجعدد المحاورالدقة الثابتةدقة ديناميكيةالأبعاد (مم)تحديد الموقعTD5ثلاثي المحاور0.1 درجة0.5 درجة66×56×29معيار صناعي قياسي، وضعان ديناميكي/ثابتTD6محور مزدوج0.06 درجة0.5 درجة60×59×29نوع ديناميكي، مقاومة عالية للاهتزازTD7محور مزدوج0.05 درجة0.3 درجة55×37×24تصميم ديناميكي عالي الدقة وصغير الحجمTD9ثلاثي المحاور0.02 درجة0.1 درجة78×44×26دقة فائقة، وضعان ديناميكي/ثابتتُعدّ سلسلة TD5 مقياس ميل ثلاثي المحاور قياسيًا للاستخدامات الصناعية، حيث توفر دقة ثابتة تبلغ 0.1 درجة ودقة ديناميكية تبلغ 0.5 درجة. وهي مزودة بمقياس تسارع وجيروسكوب ثلاثي المحاور مدمجين، وتدعم مراقبة الميل على محاور X وY وZ، بنطاق قياس ±90 درجة (ثلاثي المحاور) أو ±180 درجة (أحادي المحور اختياري). وبفضل نسبة مكونات محلية تتجاوز 85%، فهي مناسبة للتطبيقات الصناعية مثل التحكم في توازن الرافعات الشوكية، ومنصات العمل الجوية، وآلات التفريغ، وحماية أكوام التحميل من الانقلاب. تُصنّف سلسلة TD6 كمقياس ميل ثنائي المحور ديناميكي بالكامل، مصمم خصيصًا للمنصات المتحركة والبيئات عالية الاهتزاز. توفر هذه السلسلة دقة ثابتة تبلغ 0.06 درجة ودقة ديناميكية تبلغ 0.5 درجة، وذلك باستخدام جيروسكوب رأسي مدمج وخوارزمية مرشح كالمان من الرتبة N. يتم التخلص من مصادر الخطأ من خلال تقنيات متعددة، تشمل التعويض غير الخطي، وتعويض التعامد، وتعويض الانحراف الحراري. بفضل متوسط وقت بين الأعطال (MTBF) يبلغ 55,000 ساعة أو أكثر، وتحمل الصدمات حتى 25,000g، تتفوق هذه السلسلة في سيناريوهات عالية الديناميكية مثل قياس عرض السكك الحديدية، ومراقبة الجسور والسدود، وقياس وضعية الملاحة البحرية، ومراقبة تذبذب توربينات الرياح. تمثل سلسلة TD7 أجهزة قياس الميل الديناميكية عالية الدقة، وتتميز بدقة ثابتة محسّنة تبلغ 0.05 درجة ودقة ديناميكية تبلغ 0.3 درجة. وبناءً على سلسلة TD6، تتميز هذه السلسلة بتحكم مُحسّن في انحراف درجة الحرارة (≤150 جزءًا في المليون/درجة مئوية) وحجم صغير يبلغ 55×37×24 مم. وهي مثالية للتطبيقات التي تتطلب دقة فائقة وأبعادًا صغيرة، مثل التحكم في مستوى أدوات الآلات الدقيقة، وتحديد مواقع الألواح الشمسية للأقمار الصناعية، والمعدات الطبية. تُعدّ سلسلة TD9 الرائدة في مجموعة TD، إذ توفر دقة ثابتة استثنائية تبلغ 0.02 درجة ودقة ديناميكية تبلغ 0.1 درجة. وهي مزودة بوحدة تحويل تناظري/رقمي عالية الدقة 16 بت ومستشعر حرارة، يتميز بمعامل حساسية حرارية ≤200 جزء في المليون/درجة مئوية وتحمل صدمات يصل إلى 5500 غرام. تدعم هذه السلسلة مراقبة الميل ثلاثي المحاور (X، Y، Z) وتُستخدم على نطاق واسع في التطبيقات التي تتطلب دقة قياس فائقة، مثل أنظمة تتبع الخلايا الكهروضوئية، ومراقبة استقامة منصات الحفر، ومراقبة حمولة المركبات الزائدة. مصفوفة واجهة الإخراج: تغطية شاملة للواجهات الرقمية والتناظرية وواجهات ناقل البيانات من المزايا الأساسية الأخرى لسلسلة TD نطاقها الشامل من واجهات الإخراج. توفر كل سلسلة دقيقة ثلاثة أنواع من الإخراج - رقمي، تناظري، وناقل بيانات - مما يسمح للمستخدمين بإجراء اختيارات مرنة بناءً على متطلبات أنظمة التحكم الخلفية الخاصة بهم: مخرج رقمي (DI): يستخدم مستويات إشارة RS232 أو RS485 أو RS422 أو TTL، ويدعم بروتوكول Modbus RTU القياسي أو بروتوكولات سداسية عشرية مخصصة. تُنقل البيانات مباشرةً بتنسيق رقمي مع مقاومة عالية للتداخل، مما يجعلها مناسبة للتكامل المباشر مع الأنظمة الرقمية مثل وحدات التحكم المنطقية القابلة للبرمجة (PLCs) وأجهزة الكمبيوتر الصناعية. مخرج الجهد (AV): يقوم بإخراج إشارة جهد تناظرية، مما يسهل الاتصال ببطاقات أو أجهزة جمع البيانات التقليدية القائمة على الجهد لقراءة الإشارة ومعالجتها بشكل مباشر. مخرج التيار المتردد (AC): يستخدم مخرج حلقة التيار القياسي الصناعي 4-20 مللي أمبير. يتميز بمقاومة عالية للتداخل، مما يجعله مناسبًا بشكل خاص للإرسال لمسافات طويلة والبيئات الصناعية القاسية. مخرج ناقل CAN (CA): يدعم بروتوكول CAN 2.0، مما يجعله مثاليًا لأنظمة التحكم الموزعة - مثل تلك الموجودة في تطبيقات السيارات والروبوتات - التي تتطلب اتصال ناقل عالي السرعة. الميزات التقنية الأساسية تشترك سلسلة TD بأكملها في منصات التكنولوجيا الأساسية التالية: خوارزمية الدمج ثنائية الوضع الديناميكي-الثابت: يحدد النظام تلقائيًا حالة تشغيله الحالية من خلال تحليل بيانات التسارع والسرعة الزاوية في الوقت الفعلي. يستخدم خوارزمية ثابتة خلال فترات السكون لضمان أقصى دقة، ويتحول إلى خوارزمية ديناميكية أثناء الحركة، حيث يدمج بيانات الجيروسكوب للتعويض عن التداخل الناتج عن التسارع. تُمكّن هذه الآلية مستشعرًا واحدًا من التعامل مع حالتي تشغيل مختلفتين تمامًا: التثبيت الثابت وتطبيقات الحامل الديناميكي. معايرة شاملة لدرجة الحرارة واختبارات الثبات على المدى الطويل: قبل مغادرة المصنع، تخضع جميع المنتجات لمعايرة دقيقة، ومعايرة لدرجة الحرارة، واختبارات ثبات طويلة الأمد (اختبارات الثبات على المدى الطويل). يتراوح نطاق درجة حرارة التشغيل من -40 درجة مئوية إلى +85 درجة مئوية، بينما يتراوح نطاق درجة حرارة التخزين من -55 درجة مئوية إلى +100 درجة مئوية. حماية وموثوقية على مستوى الصناعة: تتميز السلسلة بأكملها بتصنيف حماية IP67 (يتوفر تصنيف IP68 عند الطلب)، وتأتي مزودة بكابل محمي بطول 1.5 متر مقاوم للتآكل والزيوت، ومصمم للعمل ضمن نطاق واسع من درجات الحرارة. تبلغ مقاومة العزل ≥100 ميجا أوم، وتتوافق مقاومة الاهتزاز مع معايير 10 جرام RMS (10-1000 هرتز). اتصال وإمداد طاقة مرنان: تتضمن منافذ الإخراج خيارات RS232 وRS485 وRS422 وTTL وCAN bus، وتدعم كلاً من Modbus RTU وبروتوكولات سداسية عشرية مخصصة. يُتيح نطاق جهد الإدخال الواسع (9-36 فولت تيار مستمر، مع خيار 5 فولت) استيعاب ظروف إمداد الطاقة المختلفة الموجودة في البيئات الصناعية. توصيات الاختيار تُشكّل المنتجات الأربعة في سلسلة TD تشكيلةً شاملةً تُغطي نطاقًا واسعًا من المواصفات، بدءًا من المعايير الصناعية القياسية وصولًا إلى الدقة الفائقة، ومن التكوينات ثلاثية المحاور إلى ثنائية المحاور، ومن التصاميم العامة إلى التصاميم المدمجة. يُعدّ TD5 خيارًا اقتصاديًا للتطبيقات الصناعية القياسية التي تتطلب مراقبة ثلاثية المحاور، بينما يُناسب TD6 - بفضل تحسينه خصيصًا للأداء الديناميكي - المنصات المتنقلة والبيئات عالية الاهتزاز. يُقدّم TD7 حلًا مثاليًا عند الحاجة إلى كلٍّ من الدقة العالية والحجم الصغير. أخيرًا، بالنسبة للتطبيقات التي تتطلب أعلى مستويات الدقة - مثل تتبع الشمس والمراقبة عالية الدقة - يُمثّل TD9 ذروة تكنولوجيا مقياس الميل MEMS المحلي، حيث يُقدّم دقة ثابتة تبلغ 0.02 درجة ودقة ديناميكية تبلغ 0.1 درجة. مع نسبة مكونات محلية تتجاوز 85%، لا تتغلّب هذه السلسلة على الحواجز التكنولوجية الرئيسية فحسب، بل تُزوّد الصناعات أيضًا بحلول قياس ميل كاملة تُغطي النطاق الكامل من المراقبة الثابتة إلى الديناميكية، ومن الأداء القياسي إلى الأداء عالي الدقة.
اقرأ المزيد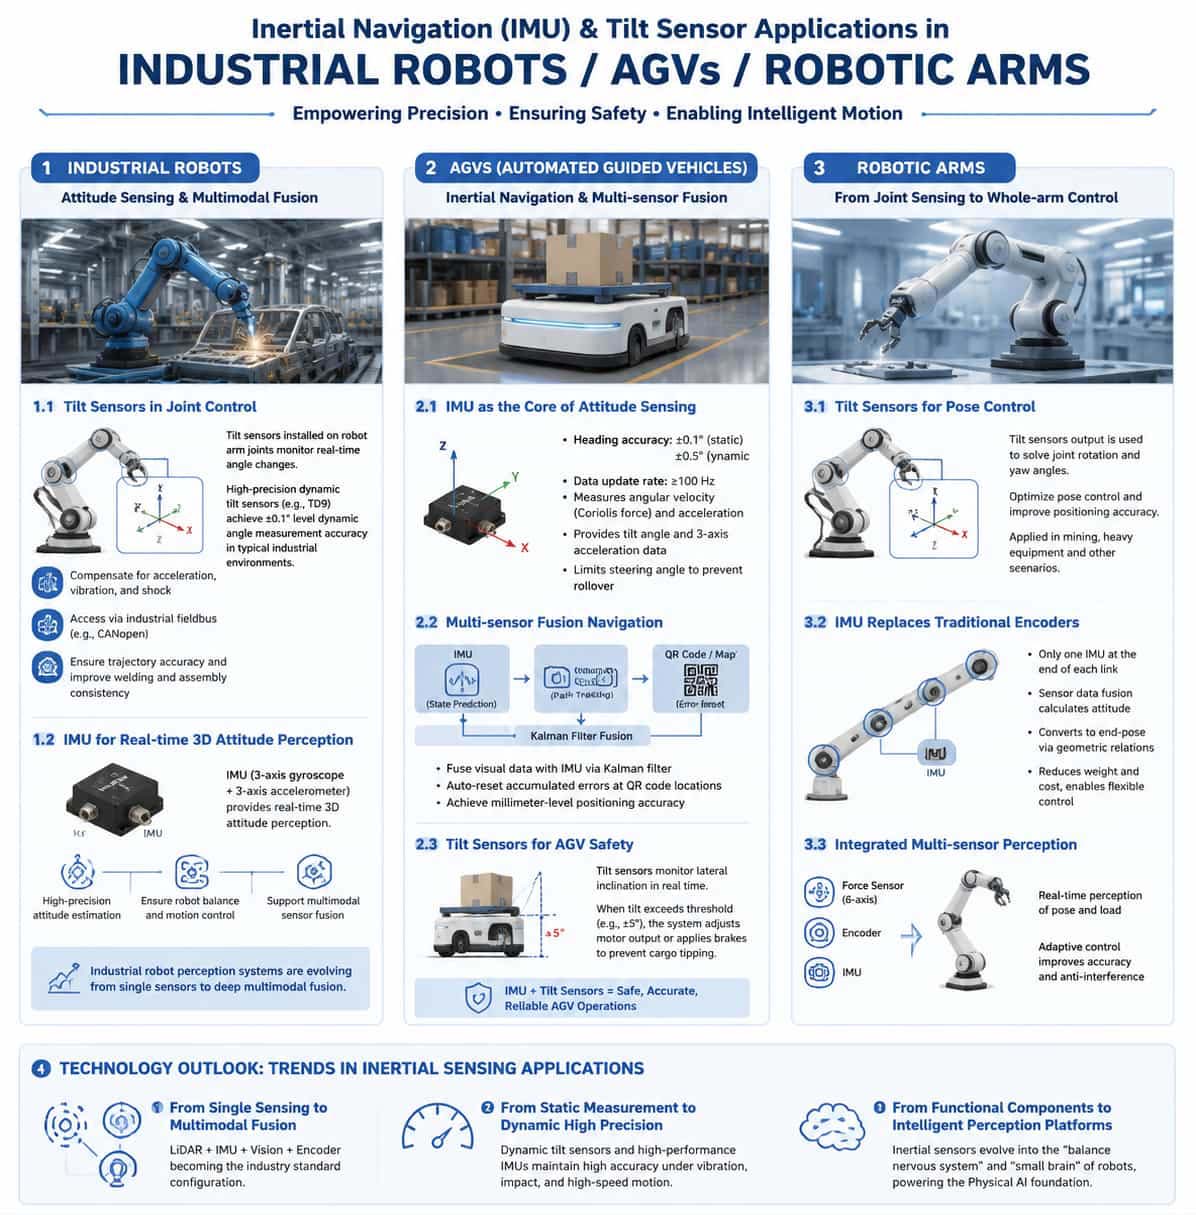
1. مقدمة مدفوعةً بموجة التصنيع الذكي والأتمتة، أصبحت الروبوتات الصناعية والمركبات الموجهة آليًا (AGVs) والأذرع الروبوتية وحدات تنفيذ أساسية في أنظمة الإنتاج الصناعي الحديثة. ومع ذلك، سواءً تعلق الأمر بمركبات AGVs عالية السرعة تتنقل في أرضيات المصانع المعقدة أو أذرع روبوتية متعددة المحاور تُجري عمليات دقيقة للغاية أثناء التجميع، فإن استشعار الوضع والتحكم في الحركة بدقة يُعدّان من القدرات التي لا غنى عنها. وتُشكّل وحدات القياس بالقصور الذاتي (IMUs) وأجهزة قياس الميل المكونات الأساسية التي تُزوّد هذه الأجهزة بوظائف تُشبه "إحساس التوازن" و"المخيخ". 2. الروبوتات الصناعية: استشعار الوضعية والدمج متعدد الوسائط تتطلب الروبوتات الصناعية العاملة في مجالات مثل اللحام والتجميع ومناولة المواد دقةً عاليةً للغاية وقابليةً للتكرار في مسارات الحركة. ورغم أن أجهزة التشفير التقليدية توفر معلومات عن زوايا المفاصل، إلا أن الاعتماد عليها وحدها غالبًا ما يعجز عن تلبية متطلبات التحكم عالي الدقة، لا سيما في ظروف الحركة عالية السرعة أو الاهتزاز أو الصدمات أو التشغيل طويل الأمد. ويُضفي إدخال أجهزة استشعار الملاحة بالقصور الذاتي ومقاييس الميل بُعدًا جديدًا لاستشعار وضعية الروبوتات الصناعية. 2.1. استخدام أجهزة قياس الميل في التحكم المشترك في الروبوتات الصناعية، تراقب مقاييس الميل الديناميكية المثبتة على مفاصل أذرع الروبوت التغيرات الزاوية عبر محاور مختلفة في الوقت الفعلي. وتستخدم مقاييس الميل الديناميكية عالية الدقة -المعتمدة على مقاييس التسارع والجيروسكوبات ثلاثية الأبعاد بتقنية MEMS- خوارزميات ذكية لدمج الإشارات من كلا المستشعرين. وهذا يعوض بفعالية تأثير التسارع والاهتزاز والصدمات على الناتج الزاوي. على سبيل المثال، يحقق طراز TD9 من شركة Maixinminwei دقة قياس زاوية ديناميكية أفضل من ±0.1 درجة في البيئات الصناعية النموذجية. ويتيح دمج هذه المستشعرات في أنظمة التحكم عبر ناقلات البيانات الصناعية (مثل CANopen) معايرة المسار في الوقت الفعلي، مما يضمن الاتساق في مهام مثل اللحام والتجميع؛ وفي صناعة السيارات، يُحسّن هذا بشكل كبير دقة تحديد مواقع نقاط لحام هيكل السيارة. من الناحية التقنية، ولمعالجة مشكلات مثل انخفاض دقة القياس وخوارزميات التحكم المعقدة المرتبطة بمستشعرات زاوية الروبوتات الصناعية، صمم الباحثون طريقة لتحليل الدقة تعتمد على مرشحات التنعيم. بتطبيق مرشح سافيتزكي-غولاي على البيانات الأولية التي تم الحصول عليها بواسطة المستشعرات، يتم تقليل أخطاء الإخراج بشكل فعال. 2.2. وحدة القياس بالقصور الذاتي (IMU) توفر استشعارًا ثلاثي الأبعاد للوضع المكاني في الوقت الحقيقي. يتزايد دور وحدات القياس بالقصور الذاتي (IMUs) في الروبوتات الصناعية أهميةً. تتألف وحدة القياس بالقصور الذاتي عادةً من جيروسكوب ثلاثي المحاور ومقياس تسارع ثلاثي المحاور؛ حيث يُتيح دمج بيانات الجيروسكوب تحديد تغيرات الوضعية، بينما يسمح دمجها مع بيانات مقياس التسارع بحساب زوايا الميل والدوران بدقة. توفر وحدات القياس بالقصور الذاتي عالية الأداء بتقنية MEMS للروبوتات استشعارًا مكانيًا ثلاثي الأبعاد في الوقت الفعلي، مما يضمن التحكم في الاستقرار والحركة الفعالة. تُحرز تقنية الملاحة بالقصور الذاتي الدقيقة تقدماً سريعاً في قطاع الروبوتات الصناعية. توفر رقائق وحدات القياس بالقصور الذاتي (IMU) المستخدمة في صناعة السيارات، والتي تعتمد على تصميمات MEMS المتقدمة والتغليف المحكم المصنوع من السيراميك، دقةً وموثوقيةً واستقراراً عالياً ضمن نطاق واسع من درجات الحرارة. وقد برز اتجاه نحو التكامل العميق بين استشعار LiDAR والملاحة بالقصور الذاتي الدقيقة، حيث يتم دمج التقنيتين لتطوير حلول دمج متعددة الوسائط للمستشعرات في مجالات مثل الذكاء الاصطناعي المدمج والروبوتات الصناعية. ويشير هذا الاتجاه إلى تحول في أنظمة إدراك الروبوتات الصناعية من الاعتماد على مستشعر واحد إلى دمج متعدد الوسائط بشكل كامل. 3. المركبة الموجهة آلياً: الملاحة بالقصور الذاتي وتحديد المواقع بدمج مصادر متعددة تُعدّ المركبات الموجهة آليًا (AGVs) مكونات أساسية لأنظمة الخدمات اللوجستية في المصانع الذكية؛ إذ تؤثر دقة توجيهها بشكل مباشر على كفاءة مناولة المواد وسلامة الإنتاج. وتعاني طرق التوجيه التقليدية، مثل التوجيه بالشريط المغناطيسي وتحديد المواقع باستخدام رمز الاستجابة السريعة (QR code)، من قيود كالمسارات الثابتة، وارتفاع تكاليف النشر، والتأثر بالعوامل البيئية. في المقابل، أحدث تطبيق التوجيه بالقصور الذاتي وأجهزة استشعار الميل ثورة في توجيه المركبات الموجهة آليًا. 3.1. وحدة القياس بالقصور الذاتي (IMU) باعتبارها جوهر استشعار وضعية المركبة الموجهة آلياً (AGV) تُعدّ وحدة القياس بالقصور الذاتي (IMU) المكوّن الأساسي الذي يُتيح استشعار الوضع والحركة في المركبات الموجهة آليًا (AGVs)؛ فبدونها، تفقد المركبة قدرتها على استشعار الوضع، مما يؤدي إلى فشل التحكم في الحركة وانخفاض كبير في دقة التشغيل. تستخدم وحدات IMU المُعتمدة في المركبات الموجهة آليًا مستشعرات MEMS ثلاثية المحاور، محققةً دقة في زاوية الاتجاه تبلغ ±0.1 درجة في الظروف الثابتة و±0.5 درجة في الظروف الديناميكية، مع معدلات تحديث بيانات تتجاوز عادةً 100 هرتز. تقيس وحدات القياس بالقصور الذاتي عالية الدقة قوة كوريوليس باستخدام جيروسكوبات MEMS للكشف بدقة عن أي انحرافات في السرعة الزاوية عن الحركة الخطية؛ وفي الوقت نفسه، توفر مقاييس التسارع الخاصة بها بيانات عن ميل المركبة (انحرافها) بالنسبة للمستوى الأفقي وتسارعها على ثلاثة محاور. وبناءً على ذلك، يحدد النظام حدًا أقصى لزاوية التوجيه للحد من نطاق التوجيه أثناء الانعطافات، مما يمنع الانقلاب بشكل فعال. 3.2. نظام الملاحة المدمج متعدد الحساسات تُعاني أجهزة الاستشعار الفردية من قيود متأصلة في البيئات المعقدة: فأنظمة تحديد الموقع والتخطيط المتزامن البصري (SLAM) تعاني من انخفاض دقة تحديد الموقع بسبب العوامل البيئية الديناميكية، بينما تكون أنظمة الملاحة بالقصور الذاتي (INS) عرضة لأخطاء الانحراف التي تتراكم بمرور الوقت. ونتيجة لذلك، أصبح دمج بيانات أجهزة الاستشعار المتعددة الحل الأمثل لتوجيه المركبات الموجهة آليًا (AGV). في التطبيقات العملية، تُستخدم إشارات نظام الملاحة بالقصور الذاتي (INS) للتنبؤ بحالة المركبة الموجهة آليًا (AGV)، بينما يتكامل نظام الملاحة بتتبع المسار مع نظام الملاحة البصرية RGB-D لتشكيل نظام رؤية متعدد الكاميرات يُصحح أخطاء نظام الملاحة بالقصور الذاتي المتراكمة من خلال مراقبة النظام. وتقوم خوارزمية مرشح كالمان بدمج البيانات البصرية وبيانات القصور الذاتي، مما يسمح بإعادة ضبط الأخطاء المتراكمة تلقائيًا عند مواقع رموز الاستجابة السريعة (QR code). وتحقق خوارزمية ملاحة المركبة الموجهة آليًا، التي تجمع بين التحكم التناسبي التكاملي التفاضلي المزدوج (PID) وتقنية الملاحة بالقصور الذاتي، دقة تحديد المواقع على مستوى المليمتر عبر بنية تحكم مزدوجة الحلقة المغلقة، مع تقليل كثافة وضع رموز الاستجابة السريعة المطلوبة في الوقت نفسه. في البيئات ذات المساحة المحدودة وإشارات الأقمار الصناعية الضعيفة، مثل مصانع الفطر الصالح للأكل، استخدم الباحثون مرشحات كالمان لحالة الخطأ لدمج بيانات المشفر ووحدة القياس بالقصور الذاتي، مما حقق ملاحة موثوقة في الممرات الضيقة والبيئات قليلة المعالم. وفي البيئات المتدهورة، مثل أنفاق الكابلات، تعمل خوارزميات SLAM البصرية-القصورية القائمة على دمج معالم النقاط والخطوط على حل تحديات تحديد الموقع بفعالية في البيئات ذات الأنسجة المتكررة. 3.3. أجهزة قياس الميل لضمان السلامة التشغيلية للمركبات الموجهة آلياً تلعب أجهزة قياس الميل دورًا محوريًا في أنظمة منع انقلاب المركبات الموجهة آليًا (AGV). يراقب جهاز قياس الميل المدمج في هيكل المركبة زاوية ميلها ديناميكيًا أثناء الانعطافات أو تغيرات الحمولة؛ فإذا تجاوز الميل عتبة محددة مسبقًا (مثل ±5°)، يقوم النظام فورًا بتعديل طاقة خرج المحرك أو تفعيل المكابح لمنع انقلاب الحمولة. تتميز أجهزة قياس الميل ذات تصنيفات الحماية العالية (مثل IP69K) بقدرتها على تحمل ظروف المستودعات القاسية، بما في ذلك الأرضيات المبللة والغبار. 4. الأذرع الروبوتية: من استشعار المفاصل إلى التحكم بالذراع بالكامل تُعدّ الأذرع الروبوتية من المحركات الأساسية في الأتمتة الصناعية، وتؤثر دقة حركتها ومرونتها بشكل مباشر على جودة الإنتاج وكفاءته. ويتطور استخدام أجهزة الاستشعار بالقصور الذاتي ومقاييس الميل في الأذرع الروبوتية من مجرد قياس الزاوية إلى إدراك الحالة الكاملة والتحكم الذكي. 4.1. التحكم الدقيق في وضعية الذراع الروبوتية باستخدام مستشعرات الميل تلعب مستشعرات الميل دورًا حاسمًا في التحكم بوضعية الأذرع الروبوتية. يكشف اختراعٌ حاصلٌ على براءة اختراع عن طريقة للتحكم بالوضعية تعتمد على مستشعرات الميل؛ فمن خلال بناء نموذج رياضي وحساب زوايا دوران الذراع الروبوتية وانحرافها من مخرجات المستشعر، تعمل هذه الطريقة على تحسين التحكم بالوضعية وتعزيز دقة تحديد المواقع. وقد طُبقت هذه التقنية بالفعل في مشاريع تجريبية لعمليات تعدين الفحم الذكية. في المعدات الثقيلة، مثل آلات حفر أنفاق مناجم الفحم، يتيح تركيب مستشعرات ميل ديناميكية مقاومة للانفجار على ذراع القطع قياس زاوية ميل رأس القطع. وعند دمجها مع مستشعرات زاوية لقياس زاوية الانحراف، يمكن للنظام الحصول على بيانات دقيقة وفورية حول اتجاه رأس القطع بالنسبة لجسم الآلة. يتميز هذا النظام ببساطة تركيبه وسهولة استخدامه وقدرته العالية على التكيف مع مختلف الظروف البيئية. 4.2. وحدات القياس بالقصور الذاتي (IMUs) تحل محل أجهزة التشفير التقليدية تتميز الأذرع الروبوتية ذات الوصلات التي تعمل بالكابلات بهياكلها النحيلة وحركتها المرنة، مما يُمكّنها من أداء مهام مثل الفحص والصيانة في الأماكن الضيقة والبيئات المعقدة وغير المنظمة. ومع ذلك، فإن العدد الكبير من المفاصل الحركية يجعل تركيب أجهزة التشفير عند كل مفصل مكلفًا؛ علاوة على ذلك، إذا كان القطر الخارجي للذراع الروبوتية صغيرًا جدًا، فقد لا تتوفر أجهزة تشفير مناسبة. لمعالجة هذا التحدي، طُوِّرت طريقة لاستشعار الحالة والتحكم تعتمد على وحدات قياس القصور الذاتي الخارجية (IMUs) لأذرع الروبوت ذات الوصلات المُشغَّلة بالكابلات. تُوضع وحدة قياس القصور الذاتي في نهاية كل جزء من أجزاء الوصلة؛ ويُستخدم دمج بيانات المستشعرات لحساب اتجاه وحدة قياس القصور الذاتي في الوقت الفعلي، والذي يُحوَّل بعد ذلك إلى اتجاه نهاية الجزء بناءً على العلاقات الهندسية. يُقلِّل هذا النهج بشكل فعّال من وزن ذراع الروبوت ويُحسِّن مرونة التحكم. في مجال الأذرع الروبوتية المرنة، تُستخدم أُطر دمج بيانات مستشعرات IMU المتعددة لتقدير الموضع والاتجاه. تُنمذج الوصلات المرنة كسلسلة من القطع الصلبة، مع تقدير زوايا المفاصل باستخدام بيانات مقياس التسارع والجيروسكوب. يُحسّن تطبيق التحكم ذي الحلقة المغلقة عبر التغذية الراجعة للاتجاه في الوقت الفعلي من IMU بشكل كبير من متانة ومرونة الذراع الروبوتية أثناء التشغيل. 4.3. الاستشعار الشامل عبر تكامل أجهزة الاستشعار المتعددة تتطور أنظمة التحكم الحديثة عالية الدقة في حركة الأذرع الروبوتية نحو دمج أجهزة استشعار متعددة. فمن خلال دمج مستشعرات القوة سداسية المحاور، وأجهزة التشفير، ووحدات القياس بالقصور الذاتي (IMUs)، يستطيع النظام استشعار وضعية الذراع الروبوتية وحملها في الوقت الفعلي. وعند دمج هذا الدمج مع خوارزميات التحكم التكيفي بالنمط الانزلاقي، فإنه يُحسّن بشكل ملحوظ دقة الحركة وقدرات رفض الاضطرابات. وعلى مستوى الطرف النهائي، تُسهم الطرق التي تستخدم وحدات القياس بالقصور الذاتي (IMUs) للحصول على بيانات الوضعية في الوقت الفعلي في التعويض الفعال عن انحرافات الوضعية الناتجة عن التواء المفاصل وأخطاء التوصيل. 5. التوقعات التكنولوجية: دمج البيانات من أجهزة استشعار متعددة بشكل معمق يتميز تطبيق أنظمة الملاحة بالقصور الذاتي وأجهزة استشعار الميل في الروبوتات الصناعية والمركبات الموجهة آلياً والأذرع الروبوتية بثلاثة اتجاهات رئيسية: أولاً، التطور من الاستشعار أحادي النمط إلى دمج الأنماط المتعددة. بما أن مستشعرًا واحدًا لا يستطيع معالجة جميع تحديات البيئات الصناعية المعقدة، فإن دمج المستشعرات المتعددة - الذي يجمع بين تقنية LiDAR ووحدات القياس بالقصور الذاتي وأنظمة الرؤية وأجهزة التشفير - أصبح المعيار الصناعي. ثانيًا، التحول من القياس الثابت إلى الاستشعار الديناميكي عالي الدقة. لم تعد أجهزة قياس الميل الثابتة التقليدية قادرة على تلبية متطلبات سيناريوهات الحركة عالية السرعة؛ في المقابل، تدمج أجهزة قياس الميل الديناميكية ووحدات القياس بالقصور الذاتي عالية الأداء بيانات مقياس التسارع والجيروسكوب للحفاظ على دقة عالية في الإخراج حتى في ظل ظروف الاهتزاز والصدمات والحركة السريعة. ثالثًا، الانتقال من المكونات الوظيفية إلى منصات الاستشعار الذكية. فبفضل تطور الذكاء الاصطناعي المجسد والروبوتات الشبيهة بالبشر، تتطور مستشعرات الوضعية بالقصور الذاتي من مجرد عناصر قياس بسيطة إلى "عصب التوازن" و"مركز التحكم" في الروبوتات. وقد أنشأت الشركات المعنية أنظمة تقنية ومنتجات متكاملة - تشمل رقائق الاستشعار والوحدات النمطية وتجميعات الأنظمة - تُشكل "الأساس المادي للذكاء الاصطناعي" للروبوتات والأجهزة الذكية.
اقرأ المزيد
MEMS inclinometers must undergo full-temperature testing, as temperature variation—not nonlinearity—constitutes their largest error source. The elastic modulus of sensitive materials, reference voltage, and amplifier gain all drift with temperature. Full-temperature testing allows these effects to be assessed and compensated, guaranteeing measurement accuracy over the full operating temperature range. Taking the high-precision inclinometer T7000-F manufactured by Micro-Magic Inc as an example, during the full-temperature cycling test, the T7000-F is fixed at a non-zero angle (e.g., +10°) with its mechanical angle kept unchanged throughout the entire process. Starting from room temperature (25°C, ambient temperature), the temperature is decreased to -40°C and held for a sufficient duration. Then, at a set temperature change rate, the temperature is increased to +85°C and held again. Finally, optionally, the temperature may be returned to room temperature. Throughout the entire cycling process, the angular output θ(T) is continuously monitored and recorded at several temperature points: 25°C (ambient temperature), -40°C, 25°C, 85°C, and 25°C (return check). Based on these measurements, the zero temperature drift and sensitivity temperature drift are calculated. Zero temperature drift: ( Take the maximum value as the specification value)。 Sensitivity temperature drift: The acceptance criteria for T7000-F are: zero temperature drift ≤ 0.0005°/℃, and sensitivity temperature drift ≤ 50 ppm/℃. These specifications are derived from actual testing of each product, rather than theoretical calculations. Each sensor is equipped with a temperature compensation table ranging from -40℃ to 85℃ (at 5℃ intervals), which enables precise compensation through real-time interpolation during operation, ensuring measurement accuracy across the full temperature range.
اقرأ المزيد
في عصرنا الحالي الذي يشهد تزايدًا ملحوظًا في عمليات الأنظمة المستقلة التعاونية، لطالما شكّل توفير مرجع ملاحة عالمي مستقر وموحد لمجموعات الروبوتات الموزعة تحديًا تقنيًا رئيسيًا. ومؤخرًا، تم دمج بوصلة إلكترونية عالية الدقة سداسية المحاور من سلسلة C9000، والتي طورتها شركة مايكرو ماجيك، بنجاح في نظام التحكم بالمجموعات من الجيل التالي لدى شركة رائدة في تكامل أنظمة الطائرات المسيّرة المتطورة. يوفر هذا التكامل معيارًا اتجاهيًا عالي الموثوقية للملاحة التعاونية متعددة المركبات، مما يعزز بشكل كبير دقة الملاحة وقدرات التنسيق الشاملة للنظام في البيئات المعقدة.في مشروع "مجموعة طائرات التفتيش الذكية بدون طيار"، يلزم استخدام عدة طائرات بدون طيار لإجراء عمليات تفتيش تعاونية في محطة طاقة الرياح. تتطلب هذه المهمة من كل طائرة الحفاظ على نظام إحداثيات اتجاه ثابت، ومزامنة وتحديد مواقع الهياكل المعقدة بدقة، مثل شفرات توربينات الرياح والأبراج. تُعد البوصلات المغناطيسية التقليدية أحادية النقطة عرضةً للتداخل الكهرومغناطيسي الناتج عن الهياكل الفولاذية لتوربينات الرياح، مما يؤدي إلى انحراف الاتجاه، وبالتالي التأثير على تخطيط مسار المجموعة ودمج البيانات. بفضل حملها لبوصلة إلكترونية كاملة الاتجاه من سلسلة C9000، تستطيع كل طائرة بدون طيار إخراج بيانات اتجاه ثلاثية المحاور عالية الدقة للاتجاه، والميل، والدوران في الوقت الفعلي، وقمع التداخل الناتج عن البيئات المغناطيسية القوية في الموقع بفعالية، وذلك من خلال خوارزميات تعويض المغناطيسية الصلبة واللينة والميل المدمجة.يُوفر جهاز C9000، بدقة اتجاه تبلغ 0.2 درجة ودقة ميل تبلغ 0.02 درجة، بيانات وضعية ثابتة حتى أثناء المناورات الكبيرة للطائرة بدون طيار. وتضمن خوارزمية دمج الوضعية الكاملة الحاصلة على براءة اختراع وتقنية ترشيح كالمان الموسعة معدل تحديث بيانات عالي وأداءً فوريًا أثناء الطيران الديناميكي. إضافةً إلى ذلك، يدعم المنتج مستوى حماية IP67، مع نطاق درجة حرارة تشغيل من -40 درجة مئوية إلى +85 درجة مئوية، مما يجعله مناسبًا للبيئات الخارجية القاسية وعلى ارتفاعات عالية، ويضمن تشغيلًا موثوقًا للنظام في مختلف الظروف الجوية.صرح القائد التقني للمشروع قائلاً: "لا توفر لنا سلسلة C9000 معايير دقيقة للاتجاه فحسب، بل إن دعمها لواجهات متعددة وأنماط معايرة مرنة تُبسط بشكل كبير عملية دمج النظام وتصحيح الأخطاء في الموقع. لقد حسّنا بشكل ملحوظ قدرة النظام العنقودي على التكيف مع البيئة في مزارع الرياح المختلفة باستخدام وظيفة المعايرة التلقائية متعددة الاتجاهات لمعايرة كل طائرة بدون طيار بسرعة في الموقع قبل نشرها".مع التوسع المستمر في تطبيقات مثل القيادة الذاتية، وتشكيل الطائرات المسيّرة، والعمليات التعاونية للروبوتات، أصبحت مستشعرات الاتجاه والوضع عالية الدقة والمقاومة للتداخل أحد المكونات الأساسية لتحقيق "الذكاء العنقودي" الحقيقي. توفر البوصلة الإلكترونية C9000 مرجعًا عالميًا موحدًا ومستقرًا وموثوقًا للاتجاه، مما يرسخ الأساس التقني للعمليات المنسقة لأنظمة متعددة العوامل في سيناريوهات معقدة من العالم الحقيقي. ومن المتوقع أن تلعب دورًا أكثر أهمية في الأنظمة غير المأهولة، والتفتيش الصناعي، ورسم خرائط التضاريس، وحتى عمليات الإنقاذ في حالات الطوارئ.C9000-AC9000-BC9000-C
اقرأ المزيد
تُعدّ آلات التشغيل الدقيقة بمثابة "الآلات الأم" في التصنيع الحديث، إذ تُحدد دقة تشغيلها جودة وأداء المكونات بشكل مباشر. ويُعدّ ضبط مستوى آلة التشغيل شرطًا أساسيًا لضمان هذه الدقة. سواءً في آلات التفريز الجسرية الكبيرة، أو مراكز التشغيل خماسية المحاور، أو آلات التجليخ عالية الدقة، فإنّ الهبوط الطفيف للأساسات، والتشوه الحراري الناتج عن تغيرات درجة الحرارة المحيطة، والتأثيرات التراكمية للاهتزازات التشغيلية، كلها عوامل قد تُؤدي إلى انحراف طاولة الآلة عن وضعها الأفقي المثالي. وقد أثبت مستشعر الميل ثنائي المحور فائق الدقة من سلسلة T7000F، الذي طورته شركة Micro-Magic Inc، والمُزوّد بتعويض كامل لدرجة الحرارة، قيمة تطبيقية ممتازة في مجال التحكم الأفقي لآلات التشغيل الدقيقة، وذلك بفضل دقته البالغة 0.0005 درجة ودقة نطاق درجة الحرارة الكاملة القصوى البالغة 0.001 درجة.في التطبيقات الصناعية للتحكم الأفقي الدقيق في أدوات الآلات، تبرز أهمية جهاز T7000F في عنصرين أساسيين: تركيب وتشغيل المعدات، ومراقبة حالة التشغيل. خلال مرحلة تركيب أداة الآلة، يُثبّت جهاز T7000F على نقاط القياس الرئيسية في قاعدة الأداة. تُربط عدة مستشعرات عبر شبكة RS485 أو ناقل CAN للحصول على قيم الميل المطلقة لكل نقطة قياس في الوقت الفعلي، مما يُحسّن بشكل كبير كفاءة ودقة التركيب والضبط. بالنسبة لأدوات الآلات ذات البوابات الكبيرة، تُمكّن ميزة القياس المتزامن ثنائي المحور من مراقبة تغيرات الزاوية في اتجاهي الدوران والميل في آنٍ واحد، مما يضمن الحفاظ على استقامة سكة التوجيه أفقيًا على امتداد طولها بالكامل. خلال مرحلة تشغيل المعدات، تُدمج المستشعرات في نظام التحكم في أداة الآلة لفترة طويلة، مما يسمح بمراقبة تغيرات الوضع الأفقي في الوقت الفعلي. عندما تتجاوز قيمة الميل الحدّ المُحدد، يُصدر الجهاز إنذارًا تلقائيًا أو يتعاون مع جهاز التسوية التلقائي لتحقيق تحكم ذي حلقة مغلقة، مما يمنع بشكل فعال حوادث جودة المعالجة الدفعية الناتجة عن تغيرات وضعية أداة الآلة. يُعدّ الأداء الممتاز لمستشعر T7000F في مقاومة الاهتزاز والصدمات أمرًا بالغ الأهمية في تطبيقات أدوات الآلات. تُولّد أدوات الآلات اهتزازًا مستمرًا أثناء عمليات القطع عالية السرعة، لا سيما في عمليات القطع المتقطعة مثل الطحن والتجليخ، مع أطياف اهتزاز معقدة وذروات تسارع عالية. يتميز مستشعر T7000F بمقاومة للصدمات تتجاوز 20000 غرام ومقاومة للاهتزازات تصل إلى 10 غرامات RMS، ويمكن تثبيته بثبات على قاعدة الآلة أو طاولة العمل لضمان تشغيل موثوق به على المدى الطويل. كما أن مستوى الحماية IP67، بالإضافة إلى غلاف من سبائك الألومنيوم المؤكسدة، كافٍ لمقاومة تآكل سائل القطع ورذاذ الزيت وغبار المعادن. أما فيما يتعلق بواجهة الاتصال، فيدعم المستشعر خيارات ناقل متعددة مثل RS232 وRS485 وCAN وغيرها، مما يُسهّل دمجه مع أنظمة CNC أو وحدات التحكم المنطقية القابلة للبرمجة (PLC) المختلفة، وربطه بشبكات ناقل البيانات الصناعية دون الحاجة إلى تحويل بروتوكول إضافي. مع تسارع تطور قطاع التصنيع نحو التطبيقات المتطورة، تتزايد متطلبات دقة الأساس في أدوات الآلات الدقيقة. وبفضل دقته العالية في نطاق درجات الحرارة الكامل، وقدرته الفائقة على مقاومة التداخل، وخيارات التكامل المرنة، يوفر جهاز T7000F حلاً تقنياً احترافياً وموثوقاً للتحكم في مستوى أدوات الآلات الدقيقة.
اقرأ المزيد
مع التحسين المستمر لمستوى أتمتة الآلات الزراعية، تتزايد متطلبات استشعار وضعية المعدات، والتحكم في السلامة، ودقة التشغيل. وقد أطلقت شركة مايكرو-ماجيك سلسلة مستشعرات الميل ثنائية المحور عالية الدقة T700، المصممة خصيصًا لتطبيقات التحكم الصناعي، لتوفير حل موثوق وفعال من حيث التكلفة لاستشعار وضعية المعدات في مجال أتمتة الآلات الزراعية. يستمد جهاز T700 قوته التقنية من مستشعرات ADI الرقمية عالية الدقة، بالإضافة إلى خوارزمية الترشيح من الرتبة n المطورة بشكل مستقل من قبل Micro-Magic ومحول تناظري/رقمي 16 بت، لتحقيق قياس دقيق وفوري لزوايا ميل المحورين X وY. وتتميز مؤشراته التقنية الأساسية بدقة عالية تصل إلى 0.01 درجة، ووضوح يصل إلى 0.002 درجة، وانحراف حراري لا يتجاوز 0.008 درجة مئوية، ومعامل حساسية حراري مضبوط ضمن 100 جزء في المليون لكل درجة مئوية، ويدعم خيارات نطاق متعددة مثل ± 10 درجات، ± 30 درجات، ± 60 درجات، ± 90 درجات، وغيرها، مما يلبي احتياجات مختلف سيناريوهات التطبيق. من الجدير بالذكر أن سلسلة T700 مزودة بمستشعر حرارة مدمج يرصد تغيرات درجة الحرارة في بيئة العمل لحظة بلحظة، ويعوض ديناميكيًا عن قراءات المستشعر عبر خوارزميات، مما يضمن دقة عالية في تكرار واستقرار بيانات القياس ضمن نطاق واسع من درجات الحرارة يتراوح بين -40 درجة مئوية و+85 درجة مئوية. تُعد هذه الميزة ذات قيمة عملية بالغة الأهمية في بيئات العمل الزراعية التي تشهد فروقًا كبيرة في درجات الحرارة بين الليل والنهار، وتغيرات موسمية واضحة، مما يضمن قدرة الجهاز على توفير بيانات زاوية موثوقة في جميع الظروف المناخية. تُتيح منتجات سلسلة T700 إمكانية إخراج إشارات رقمية متنوعة مثل RS232 وRS485 وRS422 وModbus وCAN، بالإضافة إلى إشارات تناظرية كالتيار والجهد. وهي متوفرة بأشكال مختلفة، بما في ذلك وحدات كاملة مع غلاف ولوحات إلكترونية بدون غلاف. كما يُمكن توفير منتجات ذات بنية نحيفة مناسبة للأماكن الضيقة لتلبية متطلبات خاصة، مما يُسهّل عملية دمج الأنظمة وتركيبها للعملاء.مع التحسين المستمر لمستوى أتمتة الآلات الزراعية، تتزايد متطلبات استشعار وضعية المعدات، والتحكم في السلامة، ودقة التشغيل. وقد أطلقت شركة مايكرو-ماجيك سلسلة مستشعرات الميل ثنائية المحور عالية الدقة T700، المصممة خصيصًا لتطبيقات التحكم الصناعي، لتوفير حل موثوق وفعال من حيث التكلفة لاستشعار وضعية المعدات في مجال أتمتة الآلات الزراعية. يستمد جهاز T700 قوته التقنية من مستشعرات ADI الرقمية عالية الدقة، بالإضافة إلى خوارزمية الترشيح من الرتبة n المطورة بشكل مستقل من قبل Micro-Magic ومحول تناظري/رقمي 16 بت، لتحقيق قياس دقيق وفوري لزوايا ميل المحورين X وY. وتتميز مؤشراته التقنية الأساسية بدقة عالية تصل إلى 0.01 درجة، ووضوح يصل إلى 0.002 درجة، وانحراف حراري لا يتجاوز 0.008 درجة مئوية، ومعامل حساسية حراري مضبوط ضمن 100 جزء في المليون لكل درجة مئوية، ويدعم خيارات نطاق متعددة مثل ± 10 درجات، ± 30 درجات، ± 60 درجات، ± 90 درجات، وغيرها، مما يلبي احتياجات مختلف سيناريوهات التطبيق. من الجدير بالذكر أن سلسلة T700 مزودة بمستشعر حرارة مدمج يرصد تغيرات درجة الحرارة في بيئة العمل لحظة بلحظة، ويعوض ديناميكيًا عن قراءات المستشعر عبر خوارزميات، مما يضمن دقة عالية في تكرار واستقرار بيانات القياس ضمن نطاق واسع من درجات الحرارة يتراوح بين -40 درجة مئوية و+85 درجة مئوية. تُعد هذه الميزة ذات قيمة عملية بالغة الأهمية في بيئات العمل الزراعية التي تشهد فروقًا كبيرة في درجات الحرارة بين الليل والنهار، وتغيرات موسمية واضحة، مما يضمن قدرة الجهاز على توفير بيانات زاوية موثوقة في جميع الظروف المناخية. تُتيح منتجات سلسلة T700 إمكانية إخراج إشارات رقمية متنوعة مثل RS232 وRS485 وRS422 وModbus وCAN، بالإضافة إلى إشارات تناظرية كالتيار والجهد. وهي متوفرة بأشكال مختلفة، بما في ذلك وحدات كاملة مع غلاف ولوحات إلكترونية بدون غلاف. كما يُمكن توفير منتجات ذات بنية نحيفة مناسبة للأماكن الضيقة لتلبية متطلبات خاصة، مما يُسهّل عملية دمج الأنظمة وتركيبها للعملاء.توفر سلسلة T700 الدعم الفني للسيناريوهات النموذجية التالية من خلال الإدراك في الوقت الفعلي وإخراج البيانات لوضعية الجهاز.² نظام مراقبة منع انقلاب شاحنة القلاب: يستطيع نظام T700 مراقبة زاوية ميل المحورين X وY أثناء عملية رفع العربة في الوقت الفعلي. وعندما تتجاوز زاوية الميل الحدّ المُحدد، يُصدر النظام إنذارًا صوتيًا ومرئيًا أو يُوقف عملية الرفع تلقائيًا، مما يمنع حوادث الانقلاب الناتجة عن انحراف الحمولة أو عدم استواء الأرض.² التحكم في وضعية الحفارة: يمكن لـ T700 مراقبة الوضع الأفقي لهيكل الحفارة وزاوية ميل الأجزاء المتحركة للذراع في وقت واحد، مما يوفر بيانات التغذية الراجعة في الوقت الحقيقي لنظام التحكم الإلكتروني.² التحكم التكيفي في سرعة المنحدر: يمكن لـ T700 إخراج زاوية ميل السيارة في الوقت الفعلي بالنسبة للمستوى الأفقي، وبمساعدة نظام التحكم في السيارة، يتم تحقيق تعديل تكيفي للسرعة بناءً على المنحدر. في خضمّ موجة التكامل بين الإدراك الدقيق واتخاذ القرارات الذكية، زوّدت سلسلة مستشعرات الميل T700 من شركة Micro-Magic، بموثوقيتها العالية وتصميمها المرن، الآلات والمعدات الزراعية بتقنيات استشعار متطورة قادرة على إدراك تضاريس الأرض. لا يُمثّل هذا مجرد تطوير تقني، بل خطوة راسخة نحو رقمنة الإنتاجية الزراعية ورفع كفاءتها.
اقرأ المزيد
مع تسارع وتيرة التحديث الزراعي، أصبحت الآلات الزراعية الذكية معدات أساسية لتعزيز الكفاءة التشغيلية وضمان السلامة التشغيلية. ومؤخراً، مستشعر ميل ثنائي المحور عالي الدقة من سلسلة T70 تم تطبيق نظام الاستشعار الذي أطلقته شركة مايكرو-ماجيك بنجاح من قبل العملاء لمراقبة وضعية الآلات الزراعية والتحكم الذكي بها في الوقت الفعلي، مما يوفر بيانات دقيقة عن وضعية الآلات في مهام مثل البذر والتسميد والحصاد. وقد ساهم استخدام هذا النظام بشكل كبير في تحسين اتساق العمليات ودقتها، مما يسهل إدارة زراعية أكثر علمية ودقة. كما يوفر في الوقت نفسه بيانات موثوقة لدعم تطوير أنظمة التشغيل الآلي للآلات الزراعية، مما يعزز تطوير الإنتاج الزراعي نحو مزيد من الذكاء والكفاءة. مستشعر الميل من سلسلة T70 يستخدم هذا الجهاز تقنية MEMS، ويتميز بقدرته على قياس الميل ثنائي المحور بدقة تصل إلى 0.2 درجة. يدعم الجهاز نطاقًا واسعًا من خيارات القياس، بما في ذلك ±90 درجة (ثنائي المحور) و±180 درجة (أحادي المحور). يضمن نطاق درجة حرارة التشغيل الواسع (-30 درجة مئوية إلى +70 درجة مئوية) ومستوى الحماية IP67 تشغيلًا مستقرًا حتى في بيئات العمل الميدانية المعقدة. يدعم المستشعر أوضاع إخراج متعددة مثل RS232 وRS485 وRS422 وTTL، ويتضمن بروتوكول Modbus RTU، مما يسهل دمجه في أنظمة التحكم المختلفة للآلات الزراعية.في مشروع الجرار الذكي للعميل، تم دمج مستشعر الميل T70 في أحدث جيل من نظام تعليق الجرار لمراقبة زوايا الميل الأفقية والرأسية للآلات الزراعية في الوقت الفعلي. أثناء العمليات الفعلية، وخاصة في الحقول المنحدرة والأراضي غير المستوية، تكون الآلات الزراعية عرضة لانخفاض كفاءة التشغيل أو حتى حوادث السلامة بسبب عدم توازنها. من خلال تثبيت مستشعر T70 في مواقع رئيسية على إطار التعليق، يمكن للنظام الحصول على بيانات ميل الآلات في الوقت الفعلي وضبط التعليق الهيدروليكي تلقائيًا عبر وحدة التحكم لتحقيق التسوية الديناميكية. هذا لا يحسن فقط اتساق وجودة العمليات مثل البذر والتسميد والحصاد، بل يقلل أيضًا بشكل كبير من صعوبة التشغيل وإرهاق السائق. صرح المسؤول التقني في الشركة قائلاً: "إن الدقة العالية وقدرة مستشعرات سلسلة T70 القوية على مقاومة التداخل تجعلها مثالية للبيئات الزراعية التي تشهد اهتزازات كبيرة وتغيرات حادة في درجات الحرارة والرطوبة. وتتيح وظيفة الإخراج المتزامن ثنائي المحور مراقبة تغيرات الوضعية في الاتجاهين الأمامي والخلفي، وكذلك في الاتجاهين الأيمن والأيسر، مما يُمكّن من التحكم ثلاثي الأبعاد الحقيقي في الوضعية." إضافةً إلى ذلك، يدعم المستشعر وظيفة ضبط "نقطة الصفر النسبية"، مما يُسهّل عملية المعايرة السريعة قبل التشغيل؛ ويمكن أن يصل معدل الإخراج التلقائي إلى 50 هرتز، ما يلبي متطلبات الاستجابة الفورية للعمليات عالية السرعة. وتدعم هذه الميزات مجتمعةً نظامًا ذكيًا للتحكم في الوضعية عالي الموثوقية وسهل الدمج في الآلات الزراعية. بصفتها شركة رائدة في تصميم وتصنيع أجهزة الاستشعار بالقصور الذاتي في الصين، تلتزم شركة مايكرو-ماجيك بتوفير حلول استشعار عالية الأداء والموثوقية لمختلف المعدات الصناعية والزراعية. ويُبرهن التطبيق الناجح لأجهزة استشعار الميل من سلسلة T70 مرة أخرى على التزام الشركة الراسخ بتمكين تطوير المعدات الذكية باستمرار من خلال تقنية القصور الذاتي الأساسية.
اقرأ المزيدترك رسالة
امسح ضوئيًا إلى WeChat :