تُعدّ المساحات الضيقة كالأنفاق والمناجم وممرات المرافق تحت الأرض من الأمثلة الكلاسيكية على "الثقوب السوداء" لتحديد المواقع. لا تستطيع إشارات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) اختراق الصخور أو التربة أو الهياكل الخرسانية، بينما تُعتبر حلول مثل الواي فاي والنطاق العريض للغاية (UWB) - التي تعتمد على بنية تحتية مُجهزة مسبقًا - غير عملية في حالات الطوارئ أو الأنفاق الطويلة. وقد برزت أنظمة الملاحة بالقصور الذاتي (INS)، التي تتميز باستقلاليتها التامة عن الإشارات الخارجية، كتقنية أساسية لتحديد مواقع الروبوتات تحت الأرض.
يتكون نظام الملاحة بالقصور الذاتي من مقياس تسارع ثلاثي المحاور وجيروسكوب ثلاثي المحاور. ويعتمد مبدأ تحديد الموقع الأساسي فيه على تكامل المعادلات الحركية.
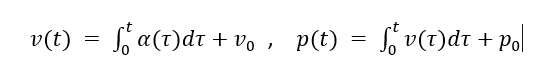
يقيس مقياس التسارع القوة النوعية المؤثرة على المركبة؛ وبعد تعويض تأثير الجاذبية، يُحسب التسارع. أما الجيروسكوب فيقيس السرعة الزاوية، والتي تُستخدم لتحديث مصفوفة الوضع، مما يسمح بتحويل التسارع إلى نظام إحداثيات الملاحة. مع ذلك، فإن أي انحراف طفيف في المستشعر سيتراكم بمرور الوقت، ويتزايد بشكل تربيعي.
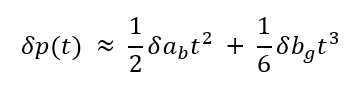
هنا، يُمثل $\delta a_b$ انحراف مقياس التسارع، بينما يُمثل $\delta b_g$ انحراف الجيروسكوب. وقد يؤدي ذلك إلى أخطاء تصل إلى عشرات الأمتار في غضون دقائق معدودة.
تتميز حركة الروبوتات السائرة أو الروبوتات المتحركة ذات العجلات بفترات توقف دورية - لحظات تلامس فيها القدم الأرض أو تتوقف فيها العجلة تمامًا - حيث تكون السرعة الفعلية للمنصة صفرًا. تستغل تقنية تحديث السرعة الصفرية (ZUPT) هذا القيد لتصحيح الأخطاء في الملاحة بالقصور الذاتي بشكل دوري.
منطق الكشف: تتم مراقبة تباين التسارع ومقدار السرعة الزاوية في الوقت الفعلي. إذا ظلت هذه القيم أقل من عتبة محددة لعدد متتالٍ من نقاط أخذ العينات، يُعتبر النظام في حالة استقرار.
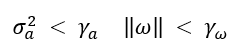
طريقة التحديث: يتم ضبط ملاحظات السرعة التي تم الحصول عليها خلال فترات السكون على الصفر واستخدامها كتحديثات قياس لمرشح كالمان الموسع (EKF) لتقدير وتعويض انحيازات الجيروسكوب، وانحيازات مقياس التسارع، وأخطاء الوضع.
يُعدّ مرشح كالمان الموسع (EKF) بمثابة إطار الدمج القياسي لمخططات ZUPT (تحديث السرعة الصفرية) القائمة على الملاحة بالقصور الذاتي، مع متجه حالة يتضمن الموضع والسرعة والرباعيات الخاصة بالاتجاه وأخطاء المستشعر:
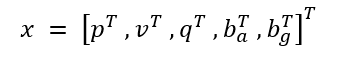
خطوة التنبؤ: باستخدام بيانات وحدة القياس بالقصور الذاتي الخام كمدخلات، يتم نشر الحالة عبر آلية الملاحة بالقصور الذاتي:
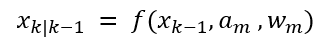
خطوة التحديث: عندما يكتشف ZUPT حالة مستقرة، قم بإنشاء معادلة رصد السرعة
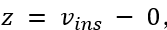
احسب كسب كالمان، وقم بتحديث مصفوفة الحالة ومصفوفة التغاير.
في تطبيقات عملية في مناجم الفحم تحت الأرض، حقق نظام ملاحة بالقصور الذاتي مصغر، قائم على النهج المذكور آنفًا، ثماني ساعات من الحفر الذاتي المتواصل بخطأ في تحديد الموقع أقل من 5 سنتيمترات. تؤكد هذه النتيجة بشكل فعال الجدوى الهندسية لاستخدام نظام ملاحة بالقصور الذاتي في البيئات المغلقة لفترات طويلة. في اختبار أُجري على مسار بطول 200 متر تقريبًا داخل نفق خدمات، حدّ نهج هجين - يجمع بين الملاحة بالقصور الذاتي والتصحيحات المستندة إلى الخرائط - الانحراف النهائي إلى حوالي 0.1 متر، مع بقاء الانحرافات على طول الأجزاء المستقيمة عمومًا أقل من 0.2 متر؛ مما يُبرز الدور المهم لقيود الخرائط في الحد من الانحراف. علاوة على ذلك، أظهرت التجارب التي تضمنت دمج البيانات المرئية والملاحة بالقصور الذاتي في بيئة نفق تحسنًا بنسبة 70% تقريبًا في دقة تحديد الموقع مقارنةً بنظام يعتمد على الرؤية فقط. وهذا يُؤكد القيمة الأساسية للملاحة بالقصور الذاتي كمصدر أساسي لتحديد الموقع ضمن أطر دمج البيانات من أجهزة استشعار متعددة.
بفضل ميزتها الفريدة المتمثلة في استقلالها عن البنية التحتية الخارجية، تُشكل أنظمة الملاحة بالقصور الذاتي أساسًا موثوقًا لتحديد مواقع الروبوتات في البيئات تحت الأرضية التي تفتقر إلى نظام تحديد المواقع العالمي (GPS). ومن خلال التكامل الفعال لتقنية تحديث السرعة الصفرية (ZUPT) ومرشح كالمان الموسع (EKF)، يُمكن الحد من تراكم الأخطاء بنجاح أثناء الحركة الاعتيادية للمشاة أو المركبات ذات العجلات، مما يدعم تطبيقات بالغة الأهمية مثل عمليات تفتيش المناجم، واستكشاف أنفاق المرافق، وعمليات الإنقاذ في حالات الطوارئ.
ترك رسالة
امسح ضوئيًا إلى WeChat :