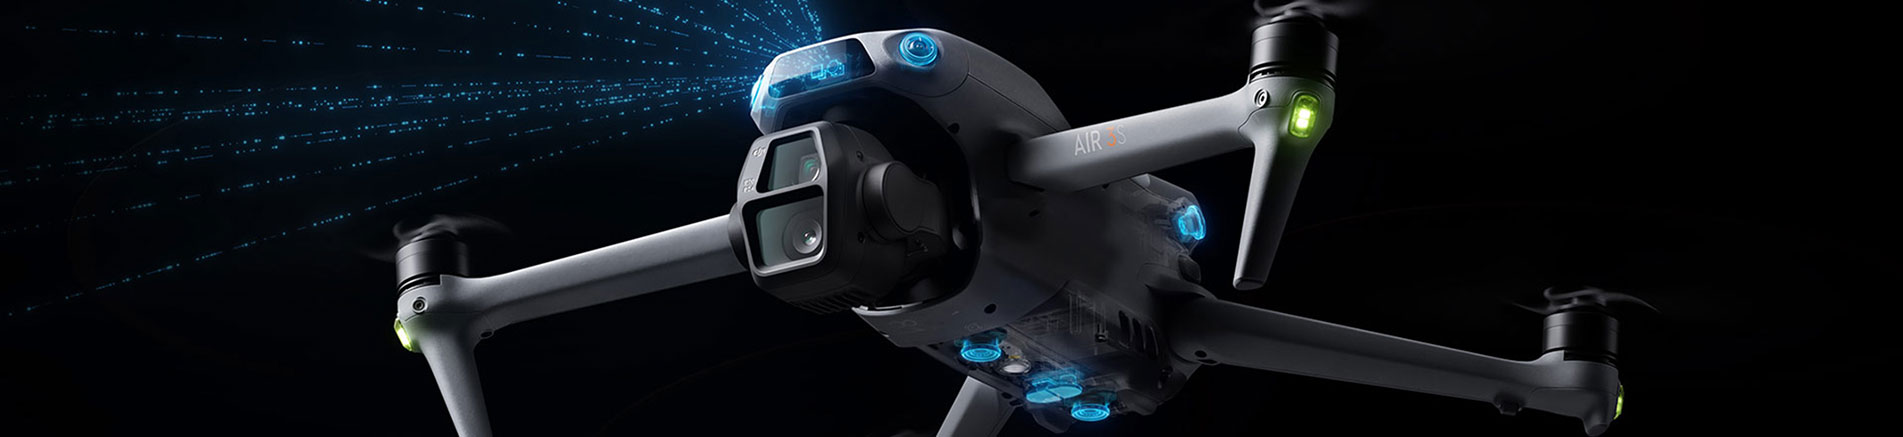
تدمج وحدات الاستشعار الكهروضوئية الحديثة مجموعة متنوعة من أجهزة الاستشعار، مثل الكاميرات عالية الدقة، وأجهزة التصوير الحراري بالأشعة تحت الحمراء، وأجهزة تحديد المدى بالليزر، وتتمثل مهمتها الأساسية في تمكين الكشف عن الأهداف وتتبعها واستهدافها بدقة عالية من منصات متحركة (مثل الطائرات بدون طيار، والمروحيات، والسفن الحربية). وتفرض هذه المهمة متطلبات بالغة الدقة على استقرار وضعية الوحدة والتحكم في توجيهها. وللحفاظ على اتجاه ثابت في ظل الاضطرابات الديناميكية عالية التردد، وضمان استقرار نقطة الصفر خلال المهام طويلة الأمد، وتوفير قدرات الاستجابة السريعة اللازمة لاكتساب الأهداف وتتبعها، يجب أن يقدم نظام الملاحة بالقصور الذاتي، الذي يُعد بمثابة "المركز الحسي" للنظام بأكمله، مستوى أداء عالياً مماثلاً.
أثناء التشغيل، تتعرض وحدة الاستشعار الكهروضوئي باستمرار لاهتزازات عالية التردد من المنصة الرئيسية، واضطرابات ديناميكية هوائية، وحركة هيكلها الداخلي المُحرك بواسطة نظام مؤازر. يجب على نظام الملاحة بالقصور الذاتي قياس هذه الحركات الزاوية العابرة بدقة لتوفير إشارات تغذية راجعة فورية لنظام التحكم. يتطلب ذلك وحدة قياس بالقصور الذاتي (IMU) ذات نطاق ترددي عالٍ لأخذ العينات والإخراج (عادةً في حدود مئات الهرتز) لضمان التقاط بيانات الوضع عالية التردد دون فقدان. في الوقت نفسه، يجب أن يتميز النظام بزمن استجابة منخفض للغاية - مثاليًا في مستوى أجزاء من الألف من الثانية - حيث أن أي تأخير يقلل من هامش طور التحكم، مما قد يؤدي إلى تذبذبات أو عدم استقرار. علاوة على ذلك، في البيئات شديدة الديناميكية، يجب أن تعوض خوارزميات الملاحة بالقصور الذاتي بفعالية عن الأخطاء الديناميكية مثل حركات "الانحناء" و"التجديف" للحفاظ على دقة حسابات السرعة والموقع.
في الحالات التي تفتقر إلى وسائل مساعدة خارجية (على سبيل المثال، عند تشويش إشارات نظام الملاحة العالمي عبر الأقمار الصناعية أو إعاقتها)، تتراكم أخطاء تحديد الاتجاه داخل نظام الملاحة بالقصور الذاتي بمرور الوقت. بالنسبة لوحدات الاستشعار الكهروضوئي المصممة للعمل لفترات طويلة أو للاستطلاع بعيد المدى، يحدد معدل انحراف الجيروسكوبات بشكل مباشر قدرة النظام على الحفاظ على الدقة بشكل مستقل. على سبيل المثال، تتطلب التطبيقات التكتيكية عادةً استقرارًا في انحراف الجيروسكوب في حدود درجة واحدة في الساعة، بينما يمكن لأنظمة الملاحة المتطورة - مثل تلك التي تستخدم جيروسكوبات الألياف الضوئية - تحقيق مستويات استقرار أقل من 0.01 درجة في الساعة. يضمن الانحراف المنخفض أنه حتى في وضع "القصور الذاتي البحت" - حيث لا تتوفر إشارات نظام الملاحة العالمي عبر الأقمار الصناعية - يمكن للوحدة الحفاظ على استقرار خط الرؤية بما يفي بمتطلبات دقة الأسلحة لعشرات الدقائق.
يجب أن تستجيب الكبسولة بسرعة للأوامر التشغيلية أو تعليمات السرعة الزاوية التي تولدها خوارزميات التتبع الآلي. يجب أن يتمتع نظام الملاحة بالقصور الذاتي (INS) بحساسية ودقة كافيتين فيما يتعلق بالحركة الزاوية للمركبة الحاملة لرصد حتى أصغر انحرافات التحكم. يتطلب هذا استخدام جيروسكوبات ذات كثافة ضوضاء منخفضة وانحراف عشوائي زاوي منخفض (ARW) - على سبيل المثال، انحراف عشوائي زاوي أفضل من 0.1 درجة/√ساعة - لمنع الضوضاء من حجب الإشارة الصحيحة. علاوة على ذلك، تُعد أوقات بدء تشغيل النظام وتهيئته من المقاييس الحاسمة للاستجابة التكتيكية السريعة؛ وعادةً ما يُطلب من الأنظمة المتطورة إكمال المحاذاة الذاتية والوصول إلى الدقة الاسمية في غضون دقائق معدودة.
يعتمد تحقيق مستويات الأداء المذكورة آنفًا على تقنيات مختلفة لأجهزة الاستشعار بالقصور الذاتي، حيث تتضمن عملية الاختيار عادةً موازنة بين الدقة والحجم واستهلاك الطاقة والتكلفة. تتميز أنظمة الملاحة بالقصور الذاتي القائمة على تقنية الأنظمة الكهروميكانيكية الدقيقة (MEMS) بجيروسكوبات ذات استقرار انحياز يتراوح عمومًا بين 0.05 درجة/ساعة و3 درجات/ساعة. توفر هذه الأنظمة نطاقًا تردديًا عاليًا واستجابة ديناميكية سريعة، فضلًا عن كونها صغيرة الحجم وفعالة من حيث التكلفة، وتستهلك أقل من 1 واط من الطاقة. ونتيجة لذلك، تُستخدم على نطاق واسع في وحدات الطائرات بدون طيار الصغيرة والمتوسطة الحجم - حيث يُعد الحجم والوزن والطاقة (SWaP) عوامل حاسمة - وهي مناسبة بشكل خاص للمهام قصيرة المدة المدعومة بنظام الملاحة العالمي عبر الأقمار الصناعية (GNSS). في المقابل، توفر أنظمة القصور الذاتي المتطورة القائمة على تقنية الجيروسكوب الليفي البصري (FOG) دقة فائقة، حيث يصل استقرار انحياز الجيروسكوب إلى نطاق يتراوح بين 0.003 درجة/ساعة و0.5 درجة/ساعة. مع ذلك، تتطلب المكونات البصرية إدارة حرارية، مما يرفع استهلاك الطاقة الإجمالي للنظام إلى أكثر من 10 واط، ويزيد بشكل ملحوظ من حجمه وتكلفته. تُستخدم هذه الحلول عادةً في حاويات للطائرات المأهولة أو الطائرات المسيّرة الكبيرة التي تتطلب قدرة تحمل عالية ودقة فائقة؛ إذ تسمح خصائصها ذات الانحراف المنخفض بالحفاظ على مرجع اتجاه مستقل لفترات طويلة - حتى في البيئات التي لا تتوفر فيها إشارات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) - مما يجعلها الخيار الأمثل للمهام الاستراتيجية.
يفرض النشر التشغيلي للوحدات الكهروضوئية مجموعة متعددة من المتطلبات على أنظمة الملاحة بالقصور الذاتي، تشمل استجابة عالية التردد، وانحرافًا منخفضًا للغاية، وبدء تشغيل سريع. ويتعين على مصممي الأنظمة إجراء مفاضلات هندسية دقيقة، مصممة خصيصًا لملفات تعريف المهام المحددة، لتحقيق التوازن بين معايير الأداء هذه وقيود الحجم والوزن والطاقة. وسواءً تم استخدام تقنية الأنظمة الكهروميكانيكية الدقيقة المتقدمة أو حلول الجيروسكوب الليفي البصري التقليدية، يظل الهدف الأساسي لنظام الملاحة بالقصور الذاتي ثابتًا: توفير إطار مرجعي مطلق وثابت لـ"عين" الوحدة، مما يضمن الاستقرار بغض النظر عن البيئة الديناميكية.
ترك رسالة
امسح ضوئيًا إلى WeChat :